ib0600869chnt.pdf - 第297页
296 10. (D)运行指令与频率指令 10.6 通过多段速设定运行 MEMO
295
10. (D)运行指令与频率指令
10.6 通过多段速设定运行
1
2
3
4
5
6
7
8
9
10
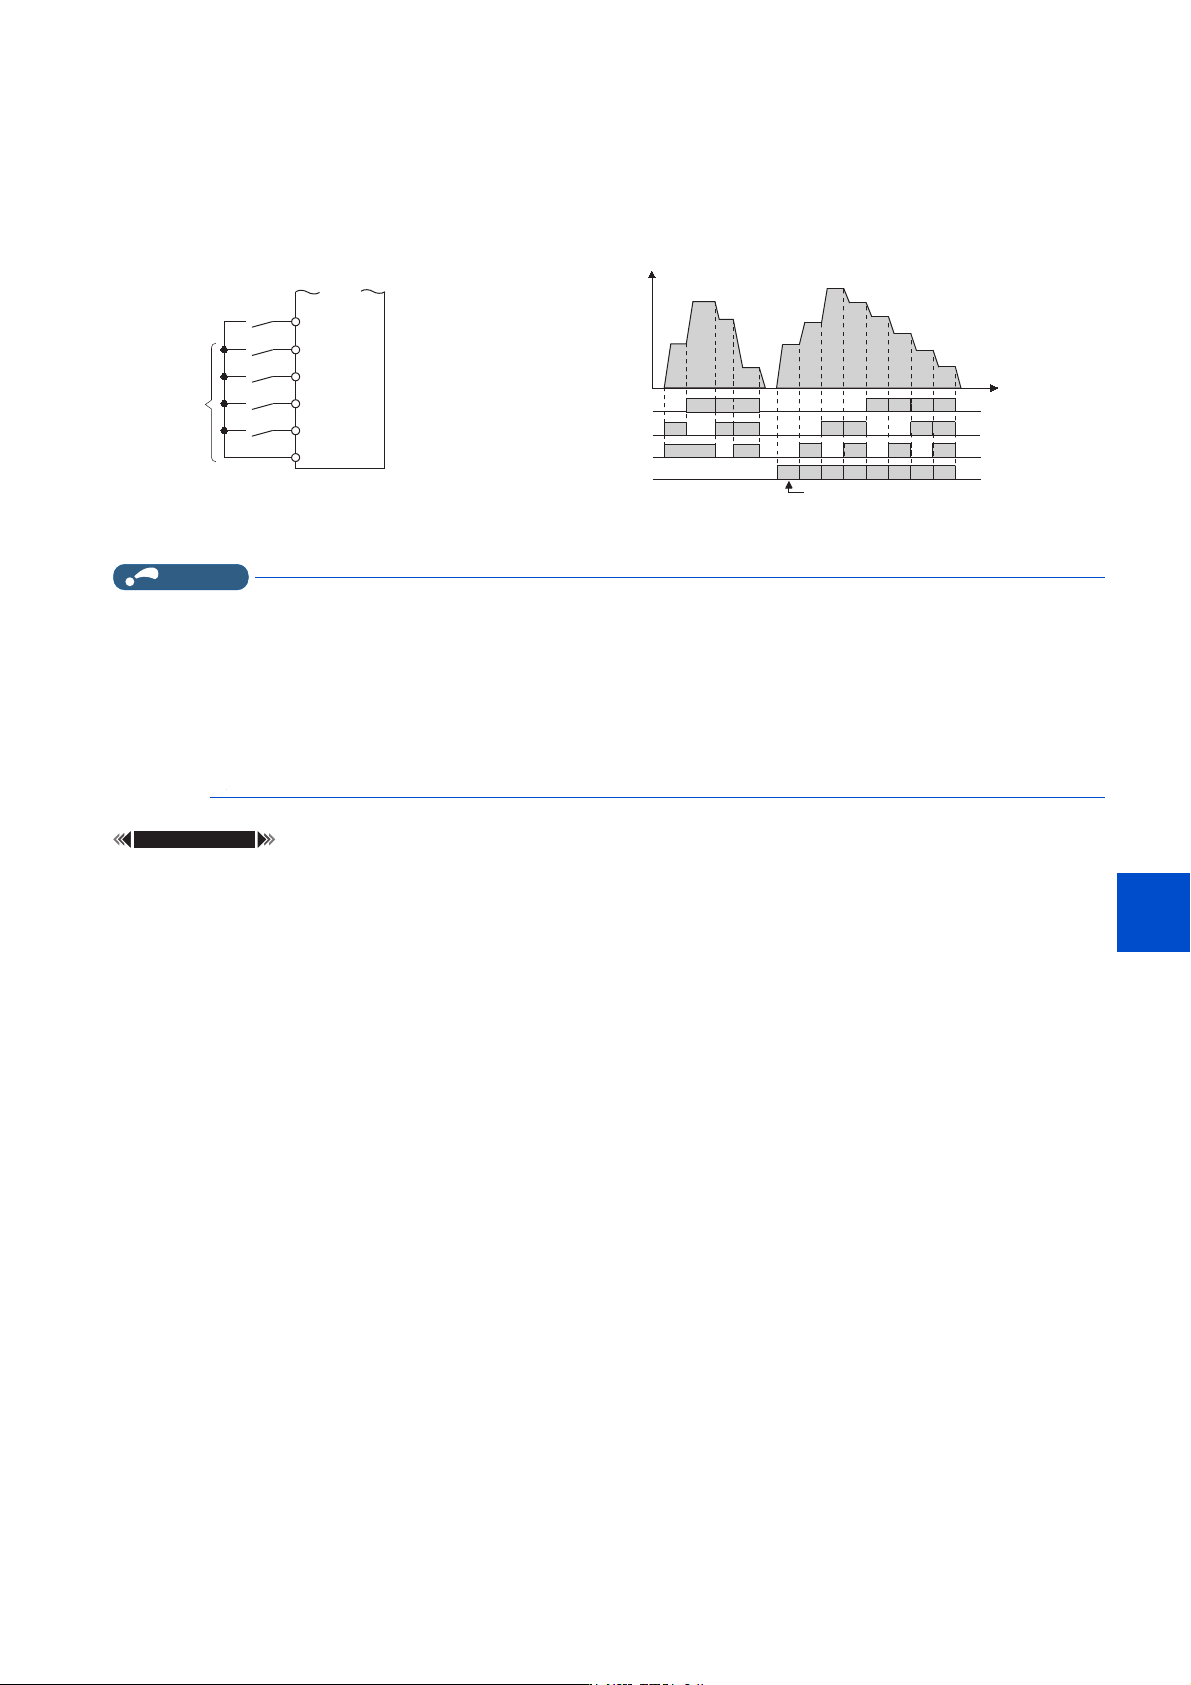
4 速以上的多段速设定 (Pr.24 ~ Pr.27、Pr.232 ~ Pr.239)
• 通过 RH、RM、RL、REX 信号的搭配,可以设定 4 速~ 15 速。应在 Pr.24 ~ Pr.27、Pr.232 ~ Pr.239 中设定频率。(初始
值的状态为不可以使用 4 速~ 15 速的设定)。
• REX 信号输入所使用的端子,应在 Pr.178 ~ Pr.189 (输入端子功能选择)中设定 “8” 来进行端子功能的分配。
*1 设定了 Pr.232 多段速设定 (8 速)= “9999” 的情况下,将 RH、RM、RL 设为 OFF 且将 REX 设为 ON 时,将按照 Pr.6 的频率动作。
NOTE
• 频率指令权为外部时的优先顺序为 “JOG 运行 (JOG/JOG2 信号)>挡块定位控制 (RL/RT 信号)>多段速运行 (RL/RM/RH/
REX 信号)> PID 控制 (X14 信号)>端子 4 模拟输入 (AU 信号)>脉冲列输入 (选件 FR-E8AXY)> 16bit 数字输入 (选件
FR-A8AX)>端子 2 模拟输入 ”。但是,PID 控制有效时,挡块定位控制无效。(关于模拟输入的频率指令,请参照第385页)
• 外部运行模式或 PU/ 外部组合运行模式 (Pr.79 = “3 或 4”)时有效。
• 在 PU 运行过程中及外部运行过程中,也可以进行多段速度参数设定。
• Pr.24 ~ Pr.27、Pr.232 ~ Pr.239 的设定值不存在先后顺序。
•在Pr.59 遥控功能选择≠ “0” 时,RH、RM、RL 信号为遥控设定用信号,多段速设定将无效。
• 如果通过 Pr.178 ~ 189 (输入端子功能选择)变更端子分配,则可能会影响其他功能。应确认各端子的功能后再进行设定。
参照参数
Pr.15 JOG 频率 第 293 页
Pr.59 遥控功能选择 第265页
Pr.79 运行模式选择 第274页
Pr.178 ~ Pr.189 ( 输入端子功能选择 ) 第 395 页
↓䖜
ཊ⇥䙏
䘹ᤙ
仁ಘ
67)
5(;
5+
50
5/
6'
ᰦ䰤
䙏
䙏
䙏
䙏
䙏
䙏
䙏
䙏
2121 21 21 21 21 21 21
21 21 21 21
21 21 21 21
21 21 21 21
5+
50
5/
5(;
䗃ࠪ仁⦷+]
21 21 21
21 21
2121
21
䙏
䙏
䙏
䙏
296
10. (D)运行指令与频率指令
10.6 通过多段速设定运行
MEMO
297
第11章
第
11
章
4
5
6
7
8
9
10
(H)保护功能参数
11.1 电机的过热保护 (电子过热保护) .................................................................. 299
11.2 冷却风扇动作选择 ................................................................................ 306
11.3 有无启动时接地故障检测 .......................................................................... 307
11.4 有无变频器输出异常检测 .......................................................................... 308
11.5 激活任意的保护功能 .............................................................................. 309
11.6 输出短路异常 .................................................................................... 310
11.7 输入输出缺相保护选择 ............................................................................ 311
11.8 再试功能 ........................................................................................ 312
11.9 紧急驱动 (标准规格产品、Ethernet 规格产品)...................................................... 314
11.10 内部存储元件的异常区域确认 ...................................................................... 321
11.11 限制输出频率 (上下限频率) ...................................................................... 322
11.12 避开机械共振点 (频率跳变) ...................................................................... 323
11.13 失速防止动作 .................................................................................... 325
11.14 负载特性异常检测 ................................................................................ 329
11.15 检测电机的过速度 ................................................................................ 333