ib0600869chnt.pdf - 第556页
555 16. (G)控制参数 16.16 固定偏差控制 11 12 13 14 15 16 17 18 19 20 16.16 固定偏差控制 在先进磁通矢量控制、 实时无传感器矢量控制、矢量控制、 PM 无传感器矢量控制时, 该功能可与负载转矩成正比以保持负载平 衡,并具备速度垂下特性。 使用多个变频器时,负载平衡的情况下有效。 固定偏差控制 • 在先进磁通矢量控制、实时无传感器矢量控制、矢量控制、PM 无传感器矢量控制时,固定偏…
554
16. (G)控制参数
16.15 PLG 反馈控制
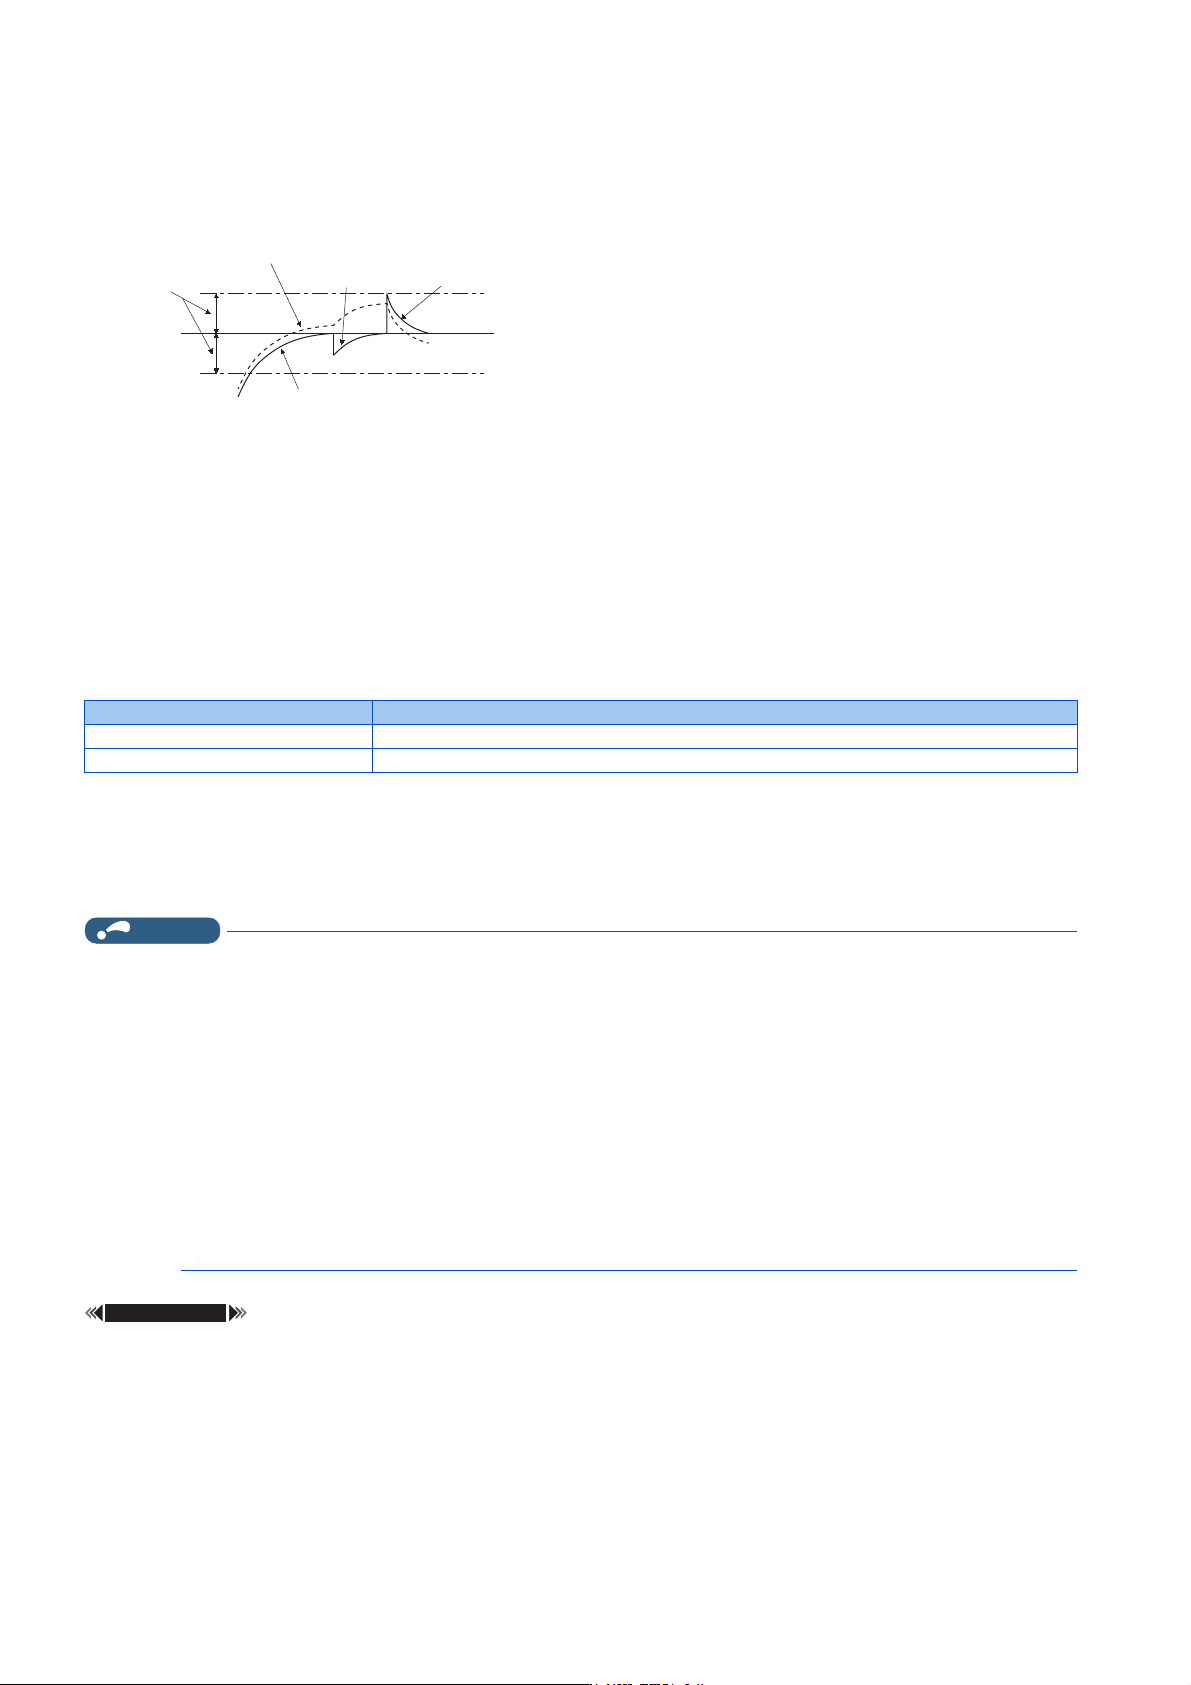
PLG 反馈控制的选择 (Pr.367)
• 设定了 Pr.367 速度反馈范围≠ “9999” 时,PLG 反馈控制将生效。以目标值 (想以稳定的速度旋转的频率)为标准,设
定其上下的范围。通常情况下,应设定将电机的额定转速 (额定负载)的转差值 (r/min)换算成频率后的值。设定值过
大时,响应性会较差。
• 例如,电机 (4P)的额定转速为 1740r/min/60Hz 时
反馈增益 (Pr.368)
• 旋转不稳定时或响应性差时设定 Pr.368 反馈增益。
• 加减速时间长时,反馈的响应性将变差。此时,应增大 Pr.368 的设定值。
过速检测 (Pr.285)
• 为了防止在无法检测到来自 PLG 的正确脉冲信号时发生误动作,在 PLG 反馈控制过程中出现
(检测频率)- (输出频率)> Pr.285 时,保护功能 (E.MB1)起动以切断变频器的输出。
• Pr.285 = “9999” 时,不进行过速检测。
NOTE
• 以下情况下 PLG 反馈控制无效。
离线自动调谐中、PID 控制有效时、挡块定位控制时、电流限制动作中、第 2 功能有效时、定向控制中
• 为了使与电机轴为同一轴的轴上没有晃动,应对 PLG 进行耦联并使速度比为 1:1。
• 在加速和减速过程中,为了防止出现振荡等不稳定现象,不进行 PLG 反馈控制。
• 直至输出频率为 [ 设定频率 ]±[ 速度反馈范围 ] 范围内后,再进行 PLG 反馈控制。
• 在 PLG 反馈控制运行过程中,如果发生以下情况,则变频器将不会发生报警并停止,而是输出频率将变为 [ 设定频率 ]±[ 速
度反馈范围 ],不追随电机的速度。
设定了 Pr.376 = “0” 时,因为断线等导致来自 PLG 的脉冲信号消失时
因感应噪声等而无法正确检测脉冲信号时
因较大的外力强制电机加速 (再生运行)或减速 (电机锁定等)时
• 在 PLG 反馈控制的情况下对带制动器的电机进行制动器解除时,应使用变频器运行中 (RUN)信号。(使用了输出频率检测
(FU)信号时,可能会无法解除制动器。)
• 在 PLG 反馈控制过程中,请勿将 PLG 的外部电源设为 OFF。否则将无法正常进行 PLG 反馈控制。
参照参数
Pr.81 电机极数 第 106 页、第 414 页
䙏ᓖ৽侸㤳ത
ⴞḷ٬
ⴞḷᤷԔ
傡ࣘ䍏䖭ᰦ
⭏䍏䖭ᰦ
⭥ᵪᇎ䱵䖜䙏
䗃ࠪ仁⦷
䖜ᐞ٬1VS˙↕䖜䙏ᓖˉ仍ᇊ䖜䙏ᓖ
˙ˉ
˙UPLQ
ᖃҾ䖜ᐞ٬Ⲵ仁⦷IVS˙1VShᶱᮠˋ
˙hˋ
˙+]
Pr.368 设定值 内容
Pr.368 > 1 响应将变快,但是容易造成过电流,以及容易变得不稳定。
1>Pr.368 响应将变慢,但是将变得稳定。
555
16. (G)控制参数
16.16 固定偏差控制
11
12
13
14
15
16
17
18
19
20
16.16 固定偏差控制
在先进磁通矢量控制、实时无传感器矢量控制、矢量控制、PM 无传感器矢量控制时,该功能可与负载转矩成正比以保持负载平
衡,并具备速度垂下特性。
使用多个变频器时,负载平衡的情况下有效。
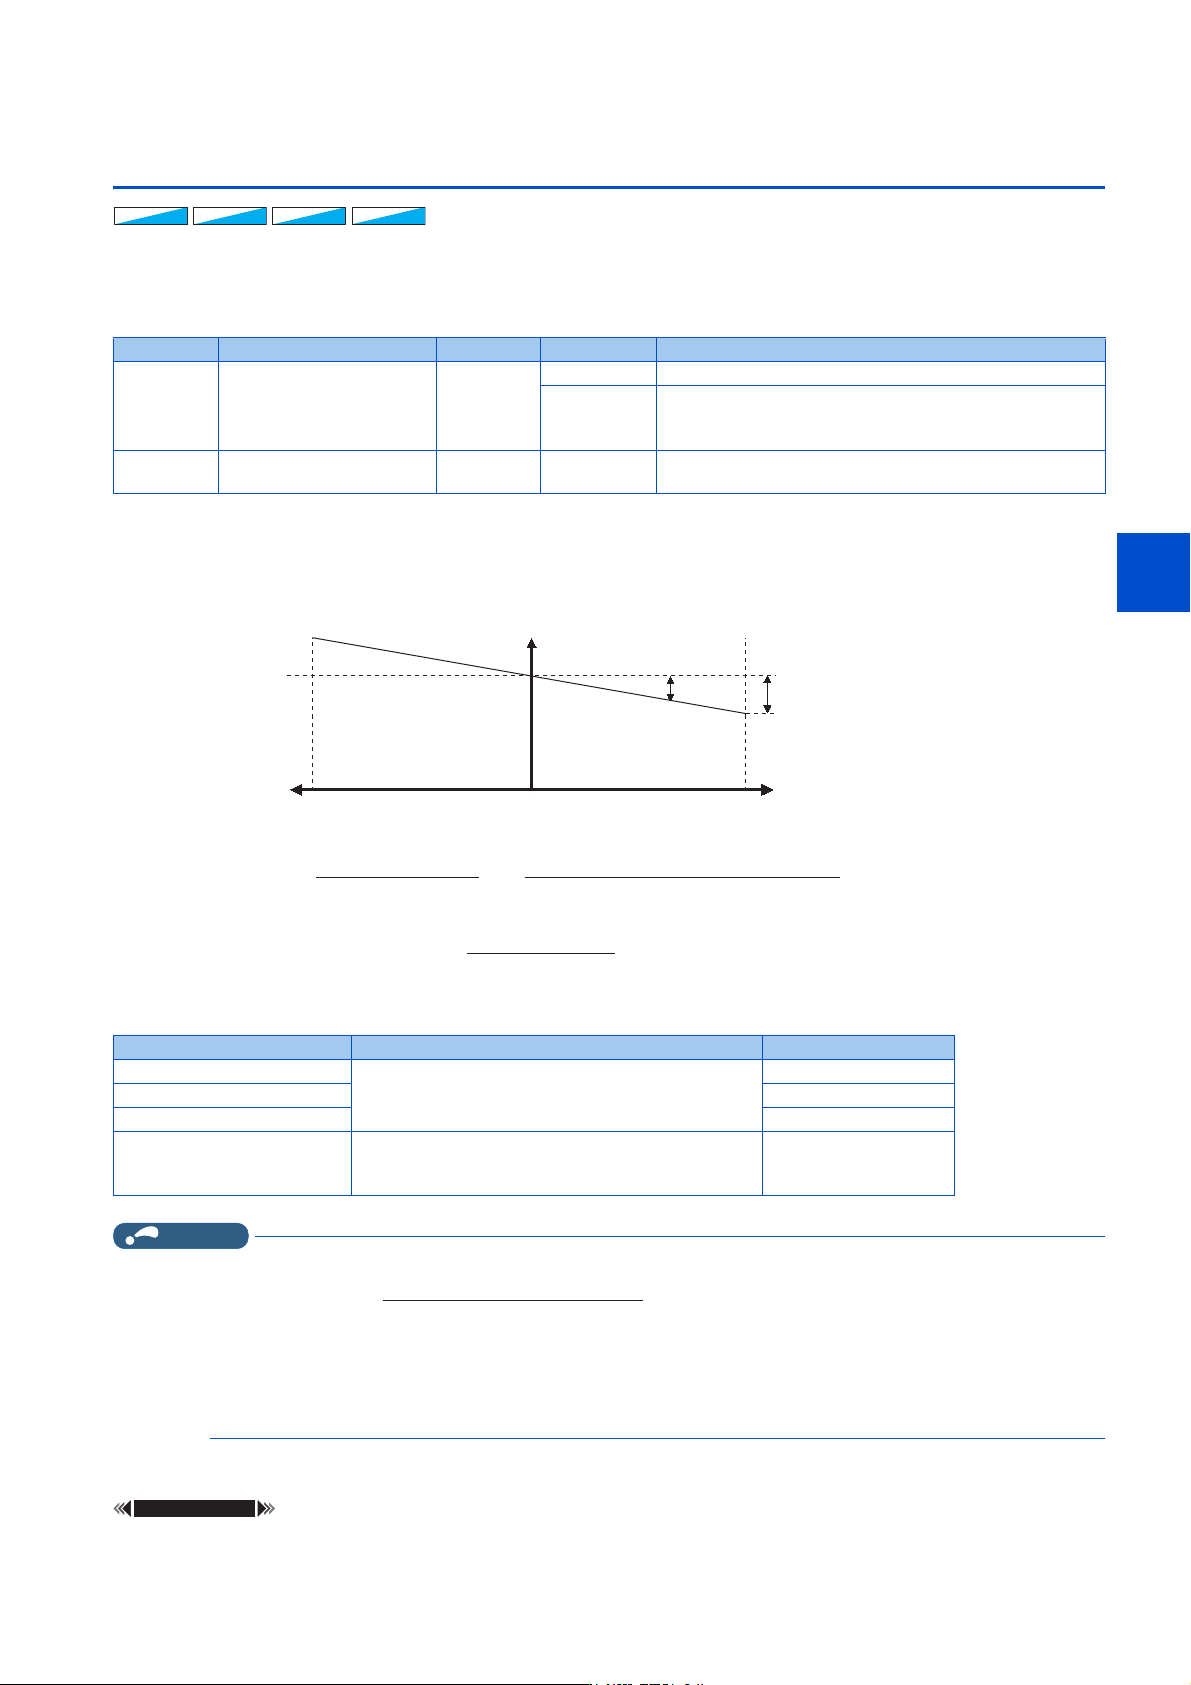
固定偏差控制
• 在先进磁通矢量控制、实时无传感器矢量控制、矢量控制、PM 无传感器矢量控制时,固定偏差控制有效。
• 在固定偏差控制中,输出频率根据转矩分电流的大小变化而变化。
• 固定偏差补偿频率如下所示。
• 对固定偏差补偿频率的限制如下。
NOTE
• 固定偏差增益的设定应以分钟为单位设定电机额定转差 (PM 无传感器矢量控制除外)。
PM 无传感器矢量控制,应根据需要通过增益调整(第139页)、速度前馈控制(第144页)、模型适应速度控制(第144页)、
陷波滤波器 (第152页)进行调整。
• 下述情况下固定偏差控制无效。
直流制动动作中、PID 控制中、定向控制中、失速防止动作中、三角波运行中
参照参数
Pr.1 上限频率 第 322 页
Pr.178 ~ Pr.189 输入端子功能选择 第 395 页
䙐
䙐
䙐
ᰖՖಞᰖՖಞᰖՖಞ
⸘䠅⸘䠅⸘䠅
303030
Pr. 名称 初始值 设定范围 内容
286
G400
固定偏差增益 0%
0 正常运行
0.1% ~ 100%
固定偏差控制有效
以相对于电机额定频率的百分比 (%)设定额定转矩时的垂下
量。
287
G401
固定偏差滤波时常数 0.3s 0 ~ 1s 设定施加转矩分电流的滤波时间常数。
പᇊٿᐞ㺕گ仁⦷
仍ᇊ仁⦷
䖜⸙
ˁ
പᇊٿᐞ
໎⳺
ˁ
仁⦷
└⌒䖜⸙࠶⭥⍱
⭥ᵪ⭥⍱仍ᇊ٬
h.hപᇊٿᐞ㺕گ仁⦷˙
3U⭫ᵰ仓ᇐ仇⦽h3Uരᇐڅᐤ໔ⴀ
䗃ࠪ仁⦷Ѫ仍ᇊ仁⦷ 3U ԕлⲴᛵߥ˖.˙
䗃ࠪ仁⦷∄仍ᇊ仁⦷ 3U བྷⲴᛵߥ˖.˙
䗃ࠪ仁⦷
仍ᇊ仁⦷ 3U
控制 上限 下限
先进磁通矢量控制
400Hz 与 Pr.1 上限频率中较小的一个
0.5Hz
实时无传感器矢量控制 0Hz
矢量控制 0Hz
PM 无传感器矢量控制 电机最大频率和 Pr.1 上限频率中较小的一个
MM-GKR、EM-A:0Hz
MM-GKR、EM-A 以外:电
机额定频率的 10%
ส߶仁⦷ᰦⲴ↕䖜䙏仍ᇊ䖜䙏
ส߶仁⦷ᰦⲴ↕䖜䙏
h>@仍ᇊ䖜ᐞ˙
556
16. (G)控制参数
16.17 速度平滑控制
16.17 速度平滑控制
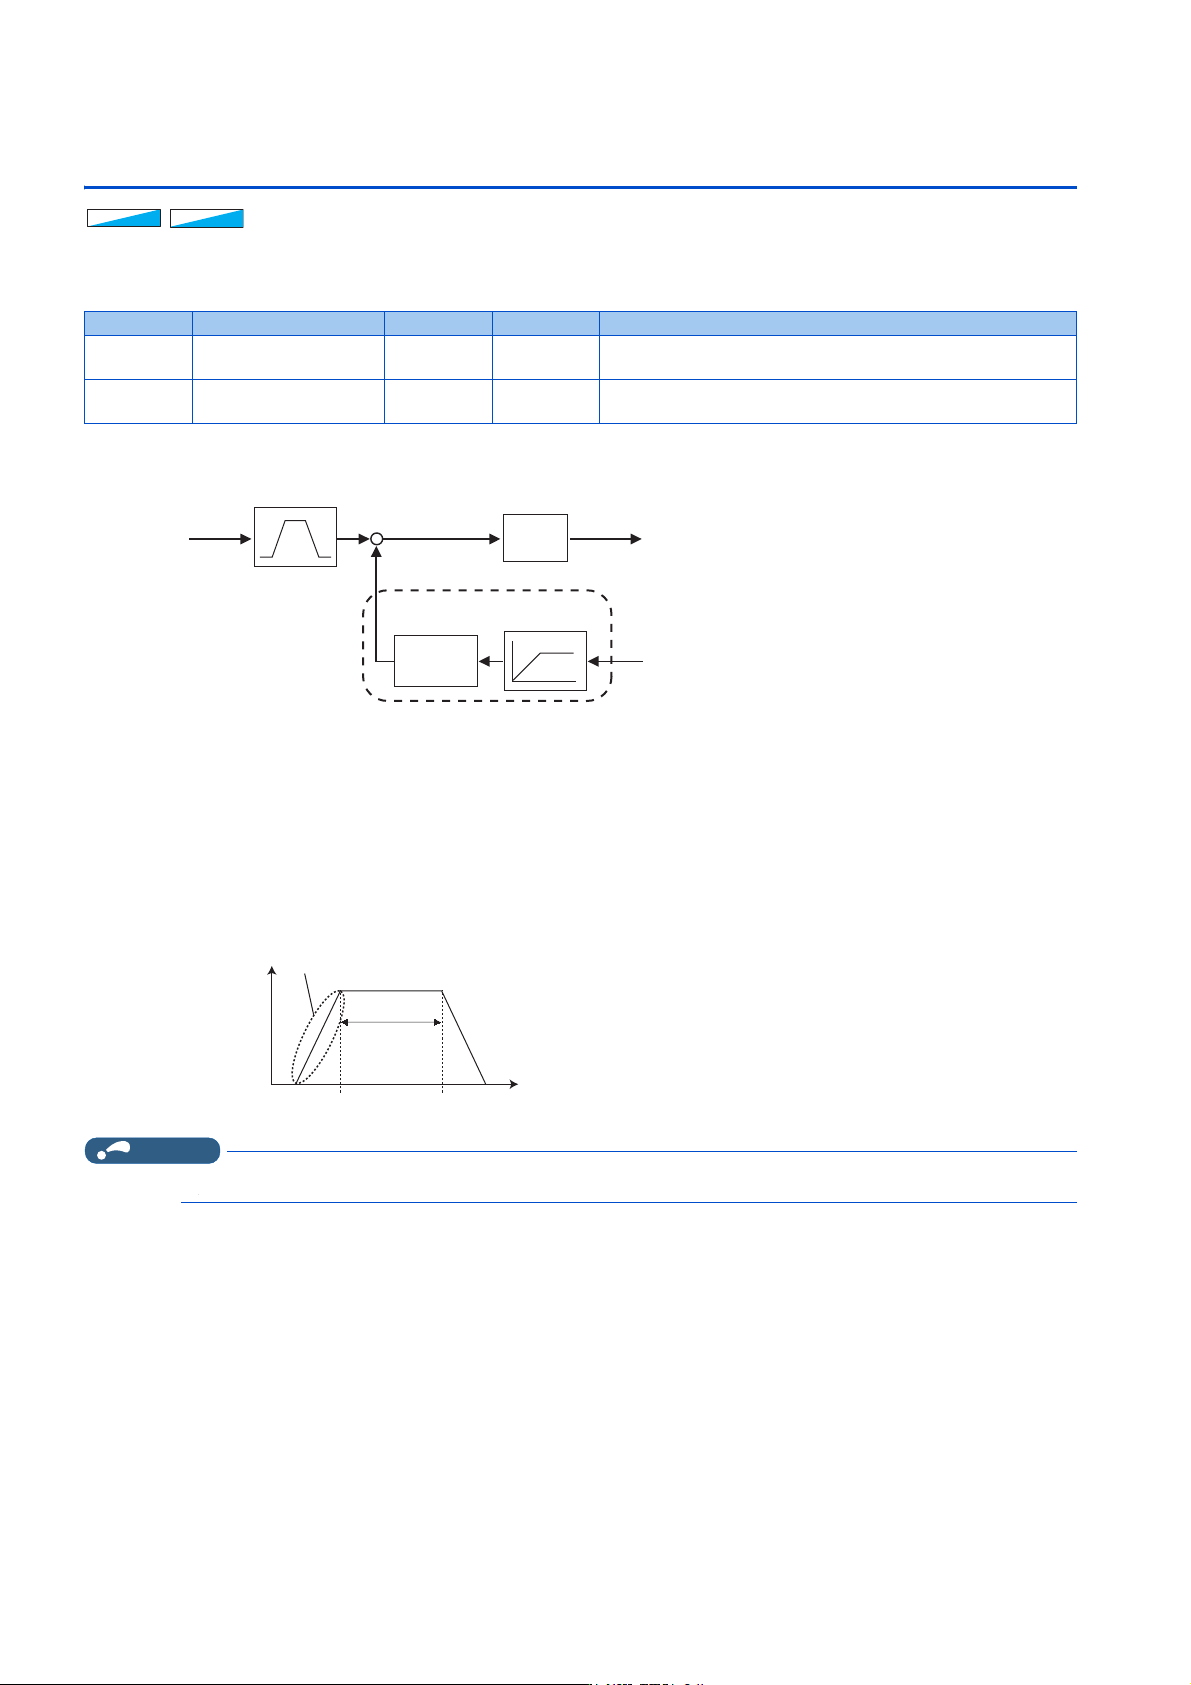
由于机械共振的振动对变频器控制产生影响,可能导致输出电流 (转矩)不稳定。此时,可以通过输出频率的变化使输出电流
(转矩)的变动减少从而减轻振动。
控制块图
设定方法
• 因机械共振发生振动时,将 Pr.653 速度平滑控制设定为 100%,在振动最大的频率下运行,并在数秒后确认振动是否得到
缓和。
• 若无效,应慢慢提升 Pr.653 的设定值,并反复确认效果,将效果最好的值 (Pr.653)设定为最终设定值。
•提升Pr.653 后振动更加剧烈的情况下,从 100% 开始慢慢减小 Pr.653 的设定值,同样反复确认效果。
• 通过测量器的测量等掌握机械共振所导致的振动频率 (转矩变动、速度变动、整流器输出电压变动的频率)时,在 Pr.654
速度平滑截止频率中将频率设定为振动频率的 1/2 ~ 1 倍。(通过设定共振频率范围,可提升减轻振动的效果。)
NOTE
• 不同的机械,振动缓和效果可能会不佳,也可能没有效果。
Pr. 名称 初始值 设定范围 内容
653
G410
速度平滑控制 0% 0 ~ 200% 确认以 100% 为标准使数值上下浮动的效果。
654
G411
速度平滑截止频率 20Hz 0 ~ 120Hz 设定转矩变动周期 (频率)的下限。
9)
9)
9)
䙐䙐䙐
9)᧗ࡦ
䖜⸙䜘࠶⭥⍱
仁⦷䗃ࠪ
⭥䗃ࠪ
ˇ
ˉ
࣐߿䙏༴⨶
䗃ࠪ仁⦷
䙏ᓖᤷԔ
∄ֻ໎⳺
3U
ᡚ→仁⦷
3U
䙏ᓖᒣ━᧗ࡦ
ᥟࣘ仁⦷+]˄പᇊ˅
䖜⸙ࣘ
ᨀ㤳ത
ᡚ→仁⦷
3U
䖜⸙䜘࠶⭥⍱