ib0600869chnt.pdf - 第175页
174 7. 位置控制 7.2 矢量控制 (位置控制)的设定步骤 7.2 矢量控制 (位置控制)的设定步骤 使用感应电机时 ↕僔 1. 进行正确接线。 (参照使用手册 (连接篇) ) 安装矢量控制对应选件。 2. 对所使用的电机、PLG 进行设定。 ( Pr.71、Pr.359、Pr.369 ) (参照 第 408 页 、 第 436 页 ) 3. 设定电机的过热保护。 ( Pr.9 ) (参照 第 299 页 ) 使用 SF…
173
7. 位置控制
7.1 关于位置控制
1
2
3
4
5
6
7
8
9
10
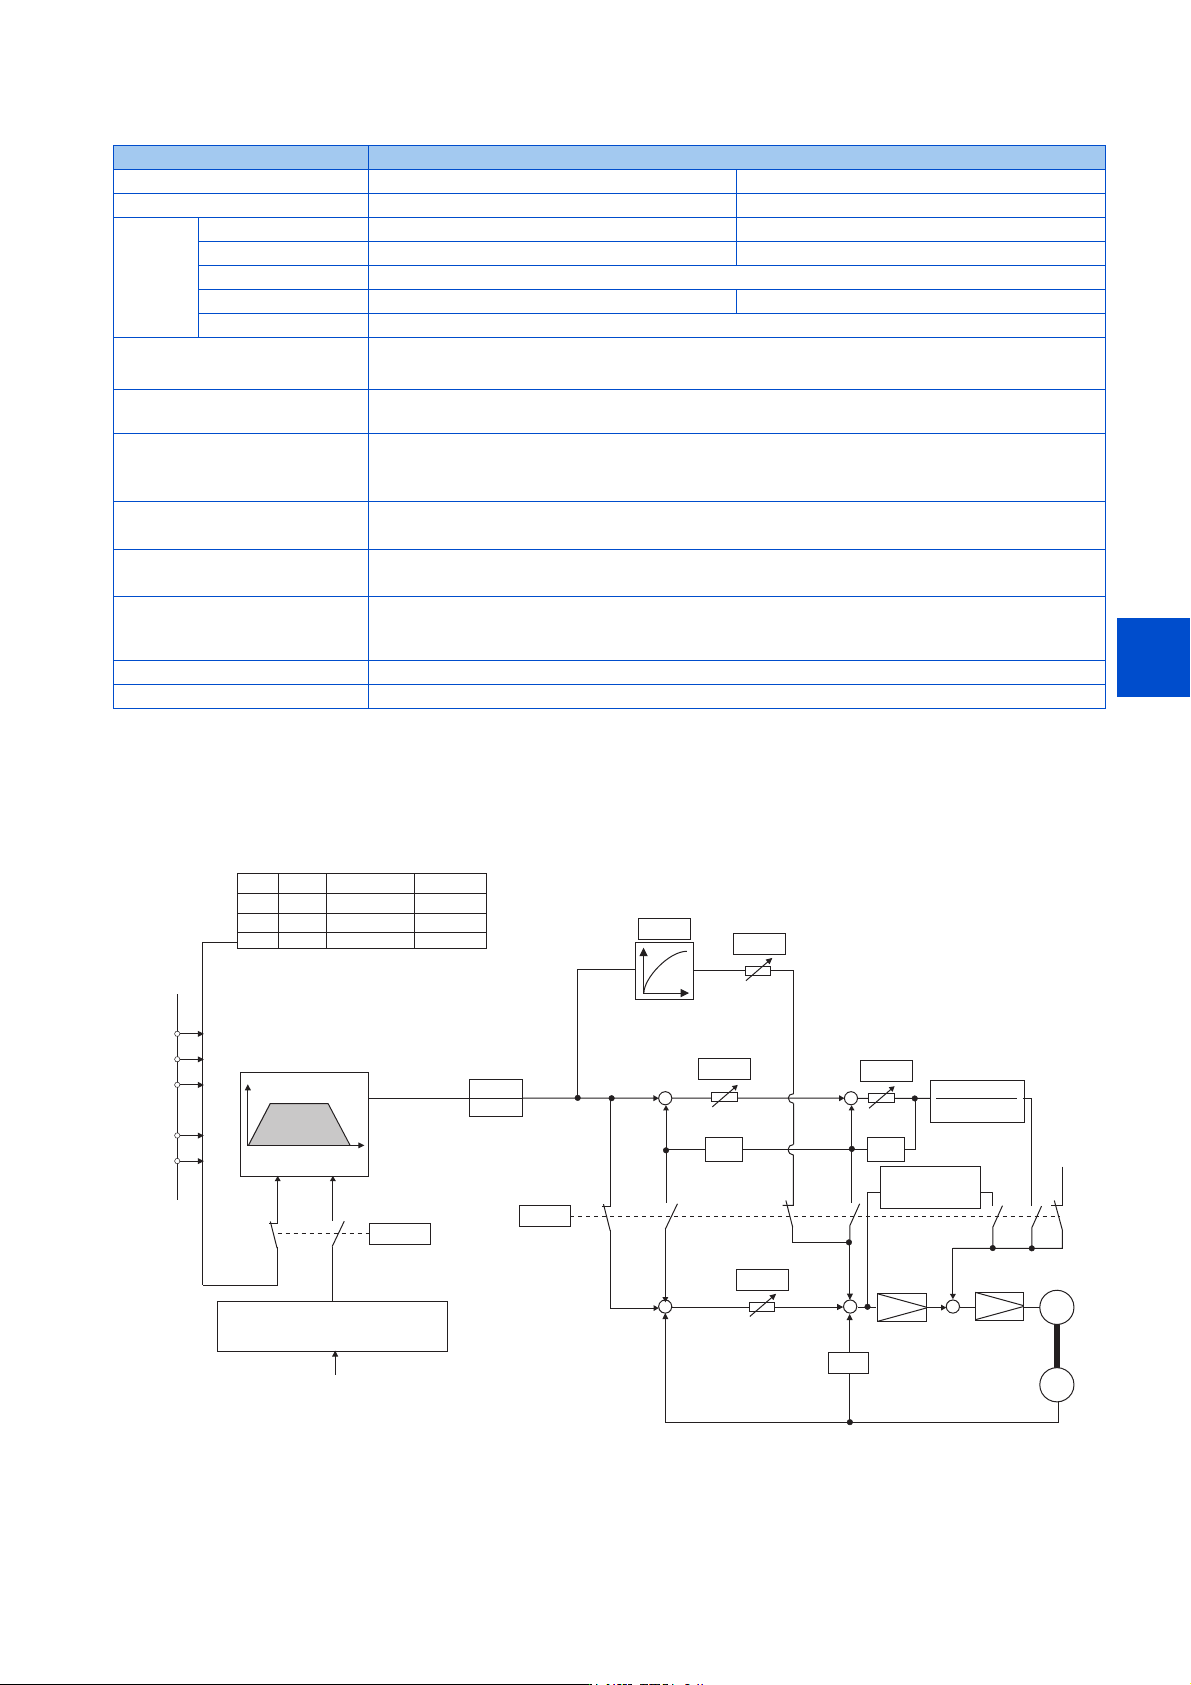
位置控制规格
*1 仅限在 PM 无传感器矢量控制时 (使用 MM-GKR、EM-A 时)有效。
*2 是执行了位置精度补偿增益调谐时的精度 (参照第 425 页)。
*3 使用 PROFINET、EtherCAT 时无效。
控制块图
项目 规格
位置指令输入方式 点位表方式 直接指令方式
输入方式 参数 CiA402 Drive Profile
指令方式
点数 7点 -
指令数据设定范围 -99999999 ~ +99999999 带符号 32bit (-2147483647 ~ 2147483647)
指令设定方式 带符号的绝对位置指令、带符号的增量位置指令
连续运行 可不可
电子齿轮比 1/900 ~ 900
原点复位方式
数据设定式、推压式、原点忽略 (伺服 ON 位置原点)、近点狗式后端基准
*1
、计数式前端基准、近点
狗式前端基准
*1
PM 电机内部指令分辨率
MM-GKR:5120pulses/rev
EM-A:4096pulses/rev
定位精度
感应电机:±1.5° (电机轴侧)
MM-GKR:±1.44° (机械角:相当于 250pulses/rev 的分辨率)
EM-A:±1.8°
*2
(机械角:相当于 200pulses/rev 的分辨率)
其他定位功能
急停功能、行程终点检测功能、辊轮进给模式、JOG 运行、脉冲监视选择功能、当前位置保持功能、推
压控制功能
*1
、位置控制旋转方向选择功能
*1
输入信号
预备励磁 / 伺服 ON (LX)
*3
、伺服 ON (SON)
*3
、正转行程终点 (LSP)、反转行程终点 (LSN)、急速
停止 (X87)、点位表选择 (RH/RM/RL)、正转指令 (STF)、反转指令 (STR)、近点狗 (X76)
输出信号
运行准备完成 2 (RY2)、定位完成 (Y36)、移动结束 (MEND)、行程限位警报 (LP)、位置控制准备
完成 (RDY)、位置指令动作中 (PBSY)、粗匹配 (CPO)、到达位置检测水平 (FP)、原点恢复完成
(ZP)、原点恢复异常 (ZA)
监视 位置指令、当前位置、偏差脉冲、位置脉冲 (1 转内位置)、理想速度指令
保护功能 位置误差大 (E.OD)、加速度异常 (E.OA)
5+
50
5/
67)
675
3UЊȽ3UЊ3U
3UЊ3U
3UȽ3UȽ3UЊ3UȽ
3UЊ3UȽ3UЊ3UȽ
3UЊ3UȽ3UЊ3UȽ
3UЊ3UȽ3U
〫ࣘ䟿
ཊ⇥䙏
䙊䇟
3U
3U
ս㖞ࡽ侸
ᤷԔ└⌒ಘ
3U
⭥ᆀ喯䖞
ս㖞ࡽ侸໎⳺
3U
ˇ
ˉ
ս㖞⧟䐟໎⳺
3U
ˇ
ˇ
3/*
0
䙏ᓖ᧗ࡦ
ˉ
ս㖞৽侸
ᗞ࠶
3U
ˇ
ˉ
⁑රս㖞
᧗ࡦ໎⳺
ˇ
ǂǂ-
䖜⸙㌫ᮠ
ˉ
䖜⸙᧗ࡦ
〟࠶ 〟࠶
3U
⁑ර䙏ᓖ
᧗ࡦ໎⳺
3U
䙏ᓖࡽ侸
ս㖞 ࣐߿䙏ᰦ䰤 䖵࣏ࣙ㜭䙏ᓖ
⛩ս㺘
3U
ⴤ᧕ᤷԔ
˄&L$ǂ'ULYHǂ3URILOH˅
ࣘᤷԔ
174
7. 位置控制
7.2 矢量控制 (位置控制)的设定步骤
7.2 矢量控制 (位置控制)的设定步骤
使用感应电机时
↕僔
1. 进行正确接线。(参照使用手册 (连接篇))
安装矢量控制对应选件。
2. 对所使用的电机、PLG 进行设定。(Pr.71、Pr.359、Pr.369)(参照第 408 页、第 436 页)
3. 设定电机的过热保护。(Pr.9)(参照第 299 页)
使用 SF-V5RU 等带温度传感器的电机并通过温度传感器进行电机过热保护时,应设定 Pr.9 = “0A”。关于带温度传
感器的电机的连接,请参照使用手册 (连接篇)。
4. 对电机容量、电机极数进行设定。(Pr.80、Pr.81)(参照第 106 页)
设定值为 “9999” (初始值)时,为 V/F 控制。
5. 对电机额定电压、电机额定频率进行设定。(Pr.83、Pr.84)(参照第 414 页)
6. 对控制方法进行选择。(Pr.800)(参照第 106 页)
选择 Pr.800 = “3” (位置控制)、“4” (速度 - 位置切换)或 “5” (位置 - 转矩切换)使位置控制有效。
7. 位置指令的设定
8. 设定原点复位动作。
9. 试运行
根据需要
• 电子齿轮的设定 (参照第 208 页)
• 定位调整参数的设定 (参照第 210 页)
• 位置控制增益的调整 (参照第 215 页)
• 转矩限制的设定 (参照第 133 页)
• 输出端子功能的设定 (参照第 359 页)
NOTE
• 矢量控制时,载波频率将受到限制。(参照第248页)
• 为了在位置控制下运行,需要将预备励磁 / 伺服 ON (LX)信号或伺服 ON (SON)信号设为 ON。在 Pr.178 ~ Pr.189 (输入端
子功能选择)中设定 “23” 来对 LX 信号进行端子功能的分配。在 Pr.178 ~ Pr.189 (输入端子功能选择)中设定 “86” 来
对 SON 信号进行端子功能的分配。(使用 PROFINET、EtherCAT 时无需分配。)
• 如果 SON 信号被分配到输入端子,则 LX 信号无效。
• 原点复位方式的初始状态为原点忽略 (伺服 ON 位置原点)。
• 因为 IP67 规格产品、CC-Link 通讯功能内置产品不能使用内置选件,所以不支持矢量控制。
⸘䠅⸘䠅⸘䠅
• 点位表方式时,设定定位用参数 (Pr.465 ~ Pr.478、Pr.1222、Pr.1223、Pr.1225 ~ Pr.1227、Pr.1229 ~
Pr.1231、Pr.1233 ~ Pr.1235、Pr.1237 ~ Pr.1239、Pr.1241 ~ Pr.1243、Pr.1245 ~ Pr.1247、Pr.1249)。(参
照第177页)
• 直接指令方式时,设定定位用参数 (Pr.464、Pr.1220、Pr.1225)。(参照第 191 页)
• 点位表方式时,设定原点复位用参数 (Pr.511、Pr.1095 ~ Pr.1097、Pr.1282 ~ Pr.1286)。(参照第 181 页)
• 直接指令方式时,设定原点复位用参数(Pr.511、Pr.1095 ~ Pr.1097、Pr.1222、Pr.1223、Pr.1285、Pr.1286)
和 CiA402 Drive Profile 的 Index。(参照第 193 页)
175
7. 位置控制
7.3 PM 无传感器矢量控制 (位置控制)的设定步骤
1
2
3
4
5
6
7
8
9
10
7.3 PM 无传感器矢量控制 (位置控制)的设定步骤
初始设定为感应电机设定。应按照以下步骤设定 PM 无传感器矢量控制。
从驱动模块 FR-E700EX 进行替换时,建议在 E700EX 兼容模式下使用 PM 电机 MM-GKR、EM-A。通过选择 E700EX 兼容模式,可以
按照 FR-E700EX 的规格进行控制。
使用 PM 电机 (MM-GKR、EM-A)时
↕僔
1. 进行正确接线。(参照使用手册 (连接篇))
2. 进行 PM 参数初始设定。(参照第 115 页)
在 Pr.998 PM 参数初始设定中选择 “3024、3044、3054、3064、3124、3144、3154、3164” 或在 “PM” (PM 初始
设定模式)中选择 “3024、3044、3054、3064”。
在与变频器搭配使用的电机的等级比变频器容量低1个等级时,应在进行PM 参数初始设定之前设定 Pr.80 电机容量。
3. 对控制方法进行选择。(Pr.800)(参照第 106 页)
选择 Pr.800 = “13” (位置控制)、“14” (速度 - 位置切换)使位置控制有效。
4. 位置指令的设定
5. 设定原点复位动作。
6. 试运行
根据需要
• 电子齿轮的设定 (参照第 208 页)
• 定位调整参数的设定 (参照第 210 页)
• 位置控制增益的调整 (参照第 215 页)
• 转矩限制的设定 (参照第 133 页)
• 输出端子功能的设定 (参照第 359 页)
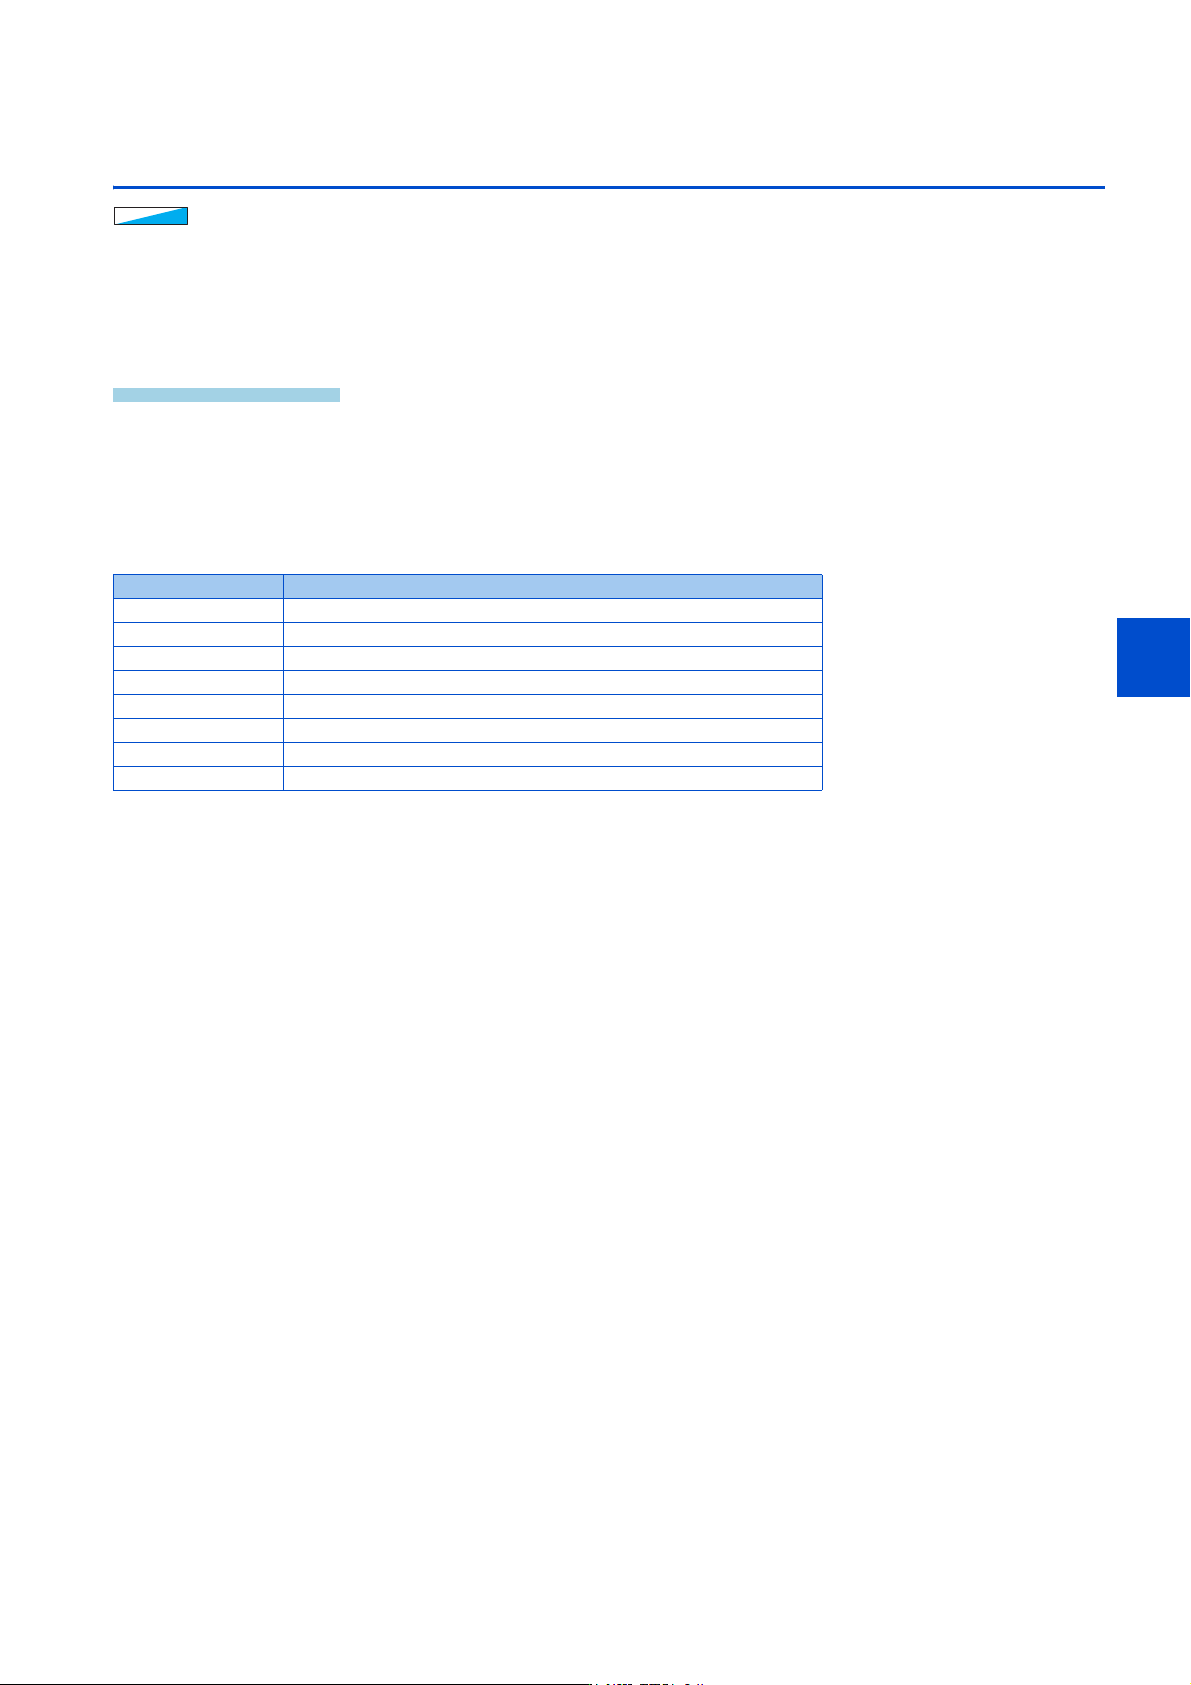
设定值 内容
3024 PM 电机 MM-GKR 用参数设定 (转数)
3044 PM 电机 EM-A 用参数设定 (转数)
3054 PM 电机 MM-GKR 用参数设定 (转数)(E700EX 兼容模式)
3064 PM 电机 EM-A 用参数设定 (转数)(E700EX 兼容模式)
3124 PM 电机 MM-GKR 用参数设定 (频率)
3144 PM 电机 EM-A 用参数设定 (频率)
3154 PM 电机 MM-GKR 用参数设定 (频率)(E700EX 兼容模式)
3164 PM 电机 EM-A 用参数设定 (频率)(E700EX 兼容模式)
30
30
30
• 点位表方式时,设定定位用参数 (Pr.465 ~ Pr.478、Pr.1222、Pr.1223、Pr.1225 ~ Pr.1227、Pr.1229 ~
Pr.1231、Pr.1233 ~ Pr.1235、Pr.1237 ~ Pr.1239、Pr.1241 ~ Pr.1243、Pr.1245 ~ Pr.1247、Pr.1249)。
(参照第 177 页)
• 直接指令方式时,设定定位用参数 (Pr.464、Pr.1220、Pr.1225)。( 参 照 第 191 页)
• 点位表方式时,设定原点复位用参数 (Pr.511、Pr.1095 ~ Pr.1097、Pr.1282 ~ Pr.1286)。(参照第 181 页)
• 直接指令方式时,设定原点复位用参数(Pr.511、Pr.1095 ~ Pr.1097、Pr.1222、Pr.1223、Pr.1285、Pr.1286)
和 CiA402 Drive Profile 的 Index。(参照第 193 页)