ib0600869chnt.pdf - 第434页
433 14. (C)电机常数参数 14.4 在线自动调谐 11 12 13 14 15 16 17 18 19 20 14.4 在线自动调谐 通过先进磁通矢量控制、实时无 传感器矢量控制、矢量控制选择了 在线自动调谐时,即使因电机的温 度上升导致电机的电阻值 变化,也可以进行温度补偿从而取得良好的转矩精度。 启动时在线自动调谐 (Pr.95(Pr.574) = “1”) • 通过在启动时迅速对电机状态进行调谐,可以实现不受电机温度…
432
14. (C)电机常数参数
14.3 PM 电机用离线自动调谐
设定电机常数 (通过变频器内部数据设定电机常数时)
• 如下所示设定 Pr.71。
• 在电机常数参数中设定任意的数值。
NOTE
• 离线自动调谐测量得到的电机常数是转换为了内部数据后的值 (****),在设定时请参照下述的设定示例进行操作。(所显示
的数值被转换为了内部所使用的数据。因此仅在数值上单纯加上任意数值是没有任何意义的。)
设定示例 稍微增大 Pr.90 (5%)时
如果显示 Pr.90 = “2516”,则设定 2516×1.05 = 2641.8 即 Pr.90 = “2642”。
• 在电机常数参数中设定 “9999” 后,调谐数据将变为无效,将使用变频器内部常数。
• 变更 PM 电机的电机常数时,如果电机感应电压常数 φf 超过 Pr.706 电机感应电压常数 (φf)或 Pr.738 第 2 电机感应电压
常数 (φf)的设定范围 “0 ~ 5000mV/(rad/s)”,则应设定 Pr.1412 电机感应电压常数 (φf)指数部位或 Pr.1413 第 2 电
机感应电压常数 (φf)指数部位。设定指数部分 n 使感应电压常数 φf 形如 Pr.706(Pr.738)×10
n
[mV/(rad/s)]。
• Pr.71(Pr.450) = “8093、9093” 时、或 Pr.1412(Pr.1413) = “9999” 时,Pr.706(Pr.738) 的设定值即为电机感应电压常
数。(不设定指数)
参照参数
Pr.9 电子过热保护 第 299 页
Pr.71 适用电机 第 408 页
Pr.178 ~ Pr.189 ( 输入端子功能选择 ) 第 395 页
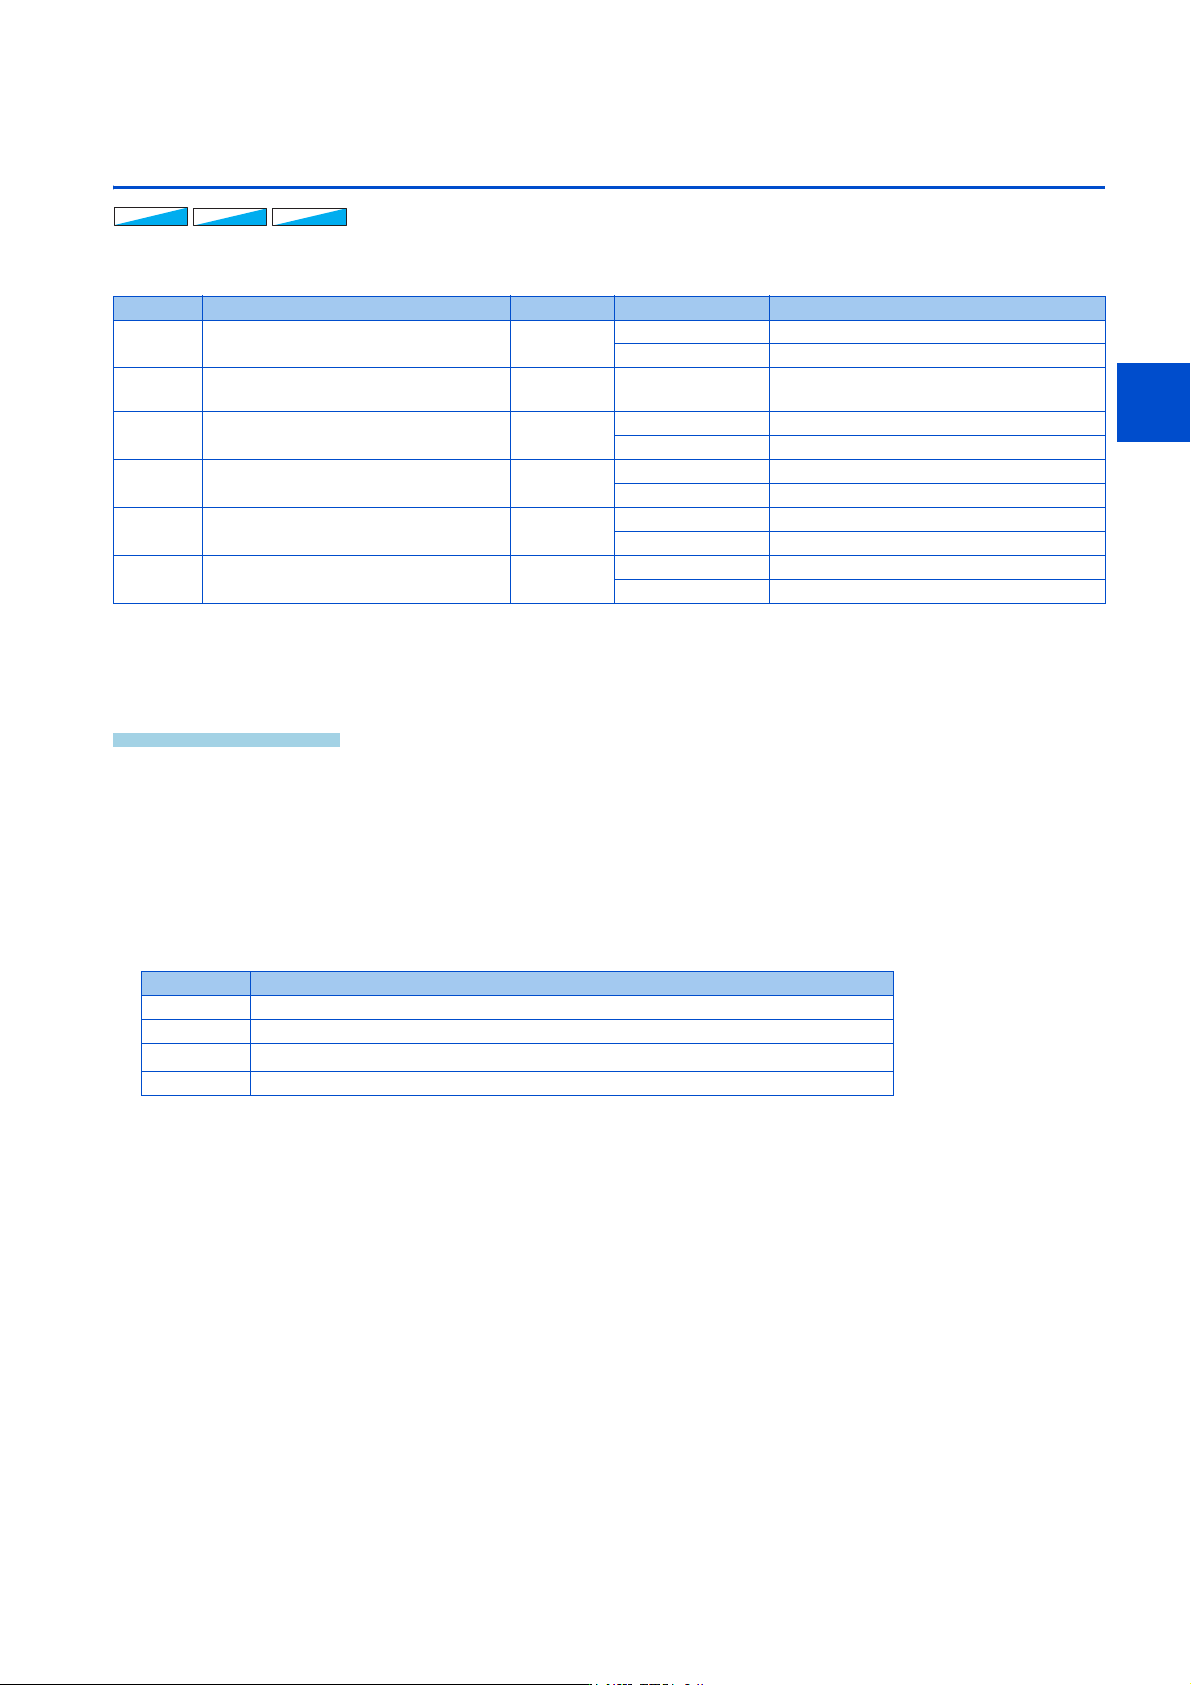
使用的电机 Pr.71 的设定值
IPM 电机 8093
SPM 电机 9093
第1电机
Pr.
第2电机
Pr.
名称 设定范围 设定单位 初始值
90 458 电机常数 (R1)
0 ~ ***、9999 1 9999
92 460
电机常数 (L1)/d 轴电
感 (Ld)
93 461
电机常数 (L2)/q 轴电
感 (Lq)
706 738
电机感应电压常数
(φf)
859 860
转矩电流 /PM 电机额定
电流
1412 1413
电机感应电压常数
(φf)指数部位
433
14. (C)电机常数参数
14.4 在线自动调谐
11
12
13
14
15
16
17
18
19
20
14.4 在线自动调谐
通过先进磁通矢量控制、实时无传感器矢量控制、矢量控制选择了在线自动调谐时,即使因电机的温度上升导致电机的电阻值
变化,也可以进行温度补偿从而取得良好的转矩精度。
启动时在线自动调谐 (Pr.95(Pr.574) = “1”)
• 通过在启动时迅速对电机状态进行调谐,可以实现不受电机温度影响的高精度运行和超低速下的高转矩、稳定运行。
• 在进行在线自动调谐前,应务必首先进行离线自动调谐。
↕僔
1. 应进行离线自动调谐。(参照第 414 页)
2. 应确认 Pr.96 自动调谐设定 / 状态为 “3”(离线自动调谐完成)、Pr.717(Pr.741)、Pr.720(Pr.737) 为 “9999” 以
外。
3. 设定 Pr.95 在线自动调谐选择= “1” (启动时在线自动调谐)。
将在下次启动时开始进行在线自动调谐。
4. 在开始运行前,应确认已进行了下述参数的设定。
*1 如果电机的额定电流明显低于变频器的额定电流,则会发生转矩波动等导致速度、转矩的精度下降,因此应以变频器额定电流的 40% 以上为标准
选定电机额定电流。(关于变频器额定电流,请参照使用手册 (连接篇)的变频器额定规格。)
5. PU 运行时,应按下操作面板的 [RUN] 键或参数模块的 [FWD]/[REV] 键。
外部运行时,应将运行指令 (STF 信号或 STR 信号)设为 ON。
䙐
䙐
䙐
ᰖՖಞ
ᰖՖಞ
ᰖՖಞ
⸘䠅
⸘䠅
⸘䠅
Pr. 名称 初始值 设定范围 内容
95
C111
在线自动调谐选择 0
0 启动时不进行在线自动调谐
1 启动时进行在线自动调谐
574
C211
第 2 电机在线自动调谐 00、1
选择第 2 电机的在线自动调谐。(与 Pr.95 相
同)
717
C182
启动时电阻调谐补偿系数 1 9999
9999 以 100% 动作
0 ~ 200% 启动时调谐用 R1 补偿系数
720
C188
启动时电阻调谐补偿系数 2 9999
9999 以 100% 动作
0 ~ 200% 启动时调谐用 R2 补偿系数
741
C282
第 2 电机启动时电阻调谐补偿系数 1 9999
9999 以 100% 动作
0 ~ 200% 启动时调谐用 R1 补偿系数 (第 2 电机用)
737
C288
第 2 电机启动时电阻调谐补偿系数 2 9999
9999 以 100% 动作
0 ~ 200% 启动时调谐用 R2 补偿系数 (第 2 电机用)
Pr. 内容
9 同时使用电机额定电流、电子过热保护参数
71 适用电机
80
电机容量 (电机额定电流不超过变频器额定电流)
*1
81 电机极数
434
14. (C)电机常数参数
14.4 在线自动调谐
NOTE
• 如果在升降机上使用启动时在线自动调谐,则应考虑将制动顺控用于设定启动时的制动器解除时机。调谐将在启动后的最长约
500ms 时结束,但在此过程中可能因无法得到充分的转矩而导致升降设备的掉落,因此需要加以注意。(参照第 450 页)
• 应在电机停止运行的状态下进行启动时在线自动调谐。
• 输入了 MRS 信号时,或设定速度在 Pr.13 启动频率以下时 (V/F 控制、先进磁通矢量控制),或变频器错误中等未能满足变频
器的启动条件的情况下,在线自动调谐不起动。
• 在减速过程中及直流制动动作中进行重启时,在线自动调谐不起动。
• JOG 运行时无效。
• 选择了瞬时停电再启动时,瞬时停电再启动将优先。(频率搜索时,不进行启动时的在线自动调谐。)
• 即使是在在线自动调谐中,零电流检测及输出电流检测也有效。
• 在线自动调谐过程中不输出 RUN 信号。开始启动时 RUN 信号变为 ON。
• 如果从变频器停止到再启动为止的时间为 4s 以内,则启动时虽然进行调谐,但无法反映调谐结果。但是,实时无传感器矢量
控制、矢量控制时,即使超过 4s 仍残留 2 次磁通的情况下,不反映调谐结果。
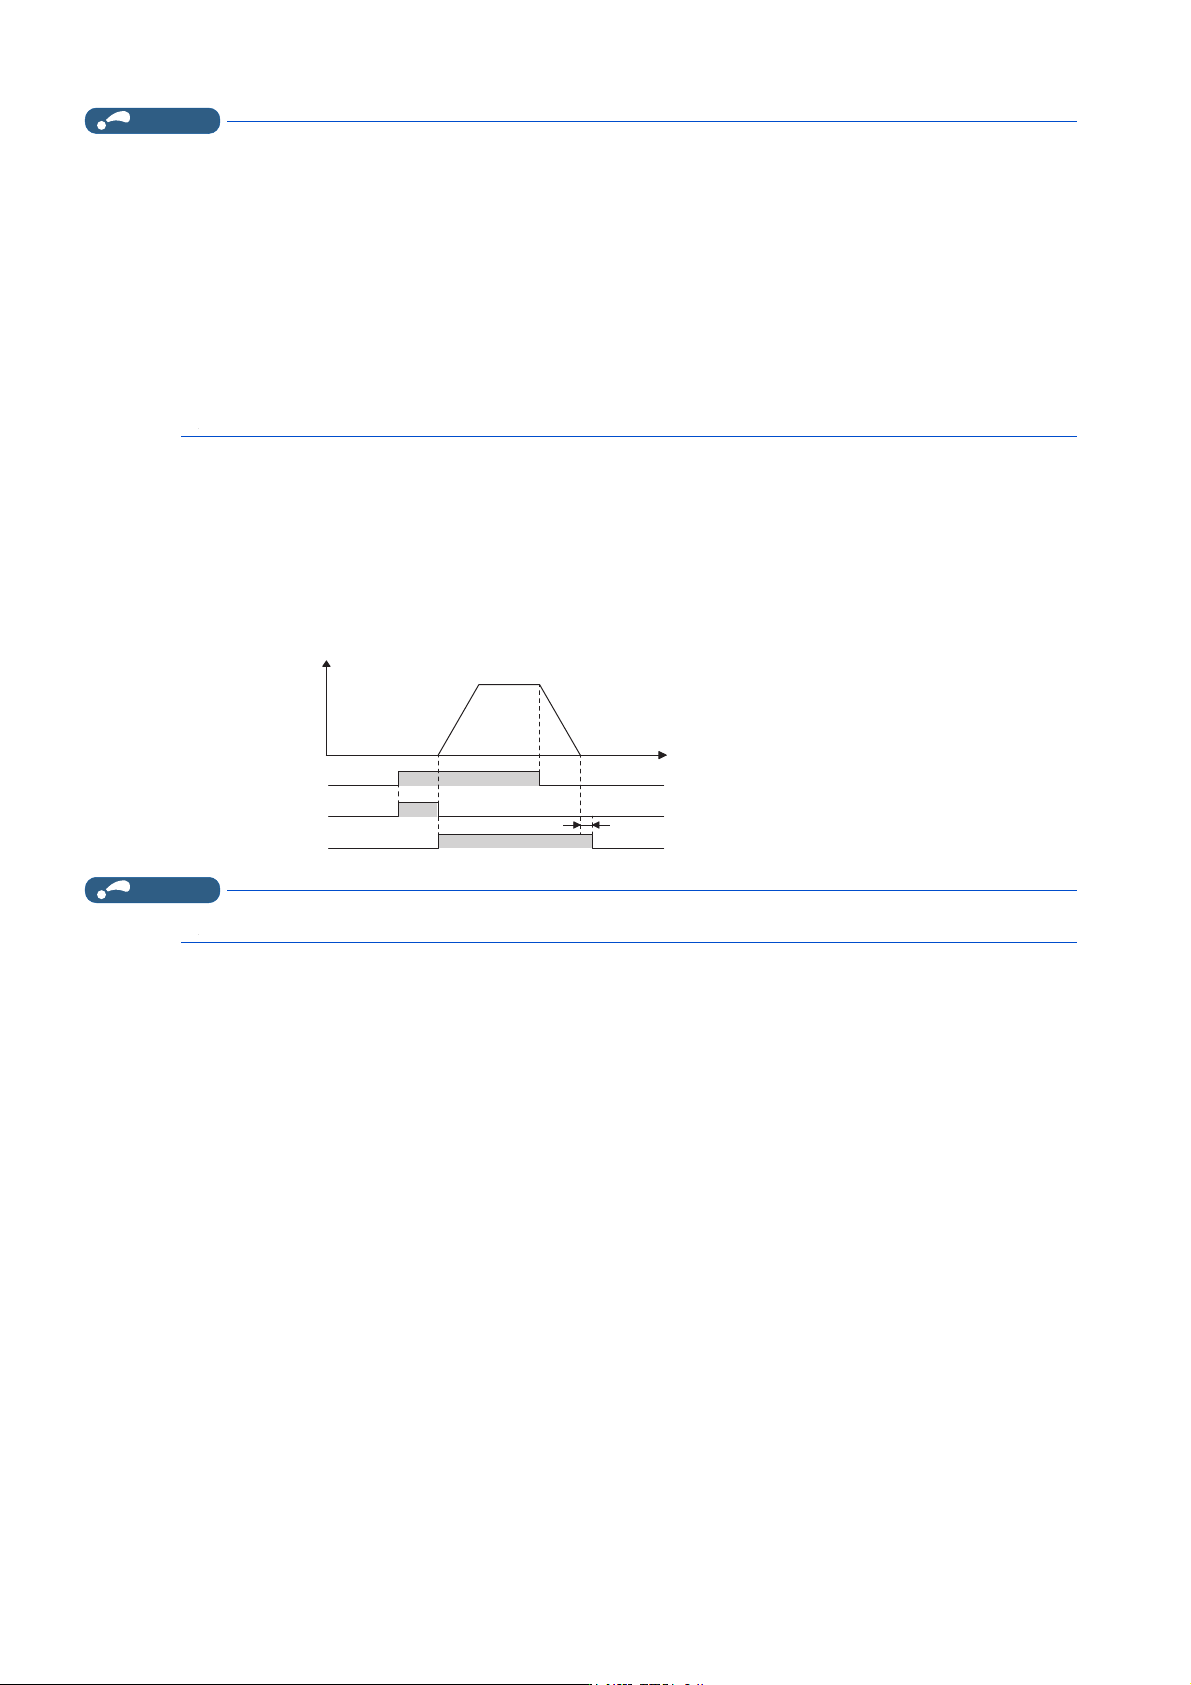
启动时调谐完成信号 (Y39 信号)
• 在启动时调谐完成时,可以输出启动时调谐完成 (Y39)信号。
• 电机停止后,经过 4s 或 2 次磁通推定值小于或等于指定值时,Y39 信号变为 OFF。
• Y39 信号为 OFF 时,启动时调谐有效。
• 使用 Y39 信号时,应在 Pr.190 ~ Pr.197 (输出端子功能选择)中设定 “39” (正逻辑)或 “139” (负逻辑),来进行
输出端子功能的分配。
NOTE
• 如果通过 Pr.190 ~ Pr.197(输出端子功能选择)变更端子分配,则可能会影响其他功能。应确认各端子的功能后再进行设定。
ᰦ䰤
䈳䉀⣦ᘱ
<ؑ
ࣘؑ
ᢗ㹼ѝ
ᆼ∅
䗃ࠪ仁⦷+]
V