ib0600869chnt.pdf - 第483页
482 15. (A)应用程序参数 15.6 PID 控制 PID 自动切换控制 (Pr.127) • 可以在启动时进行无 PID 控制的启动,从而在开始运行时加快系统的启动速度。 • 如果设定了 Pr.127 PID 控制自动切换频率 , 则在输出频率到达 Pr.127 设定频率之前进行无 PID 控制的启动。 一旦进入 PID 控制运行后,即使输出频率为 Pr.127 以下,也仍继续进行 PID 控制。 发生检测异常时的动作…
481
15. (A)应用程序参数
15.6 PID 控制
11
12
13
14
15
16
17
18
19
20
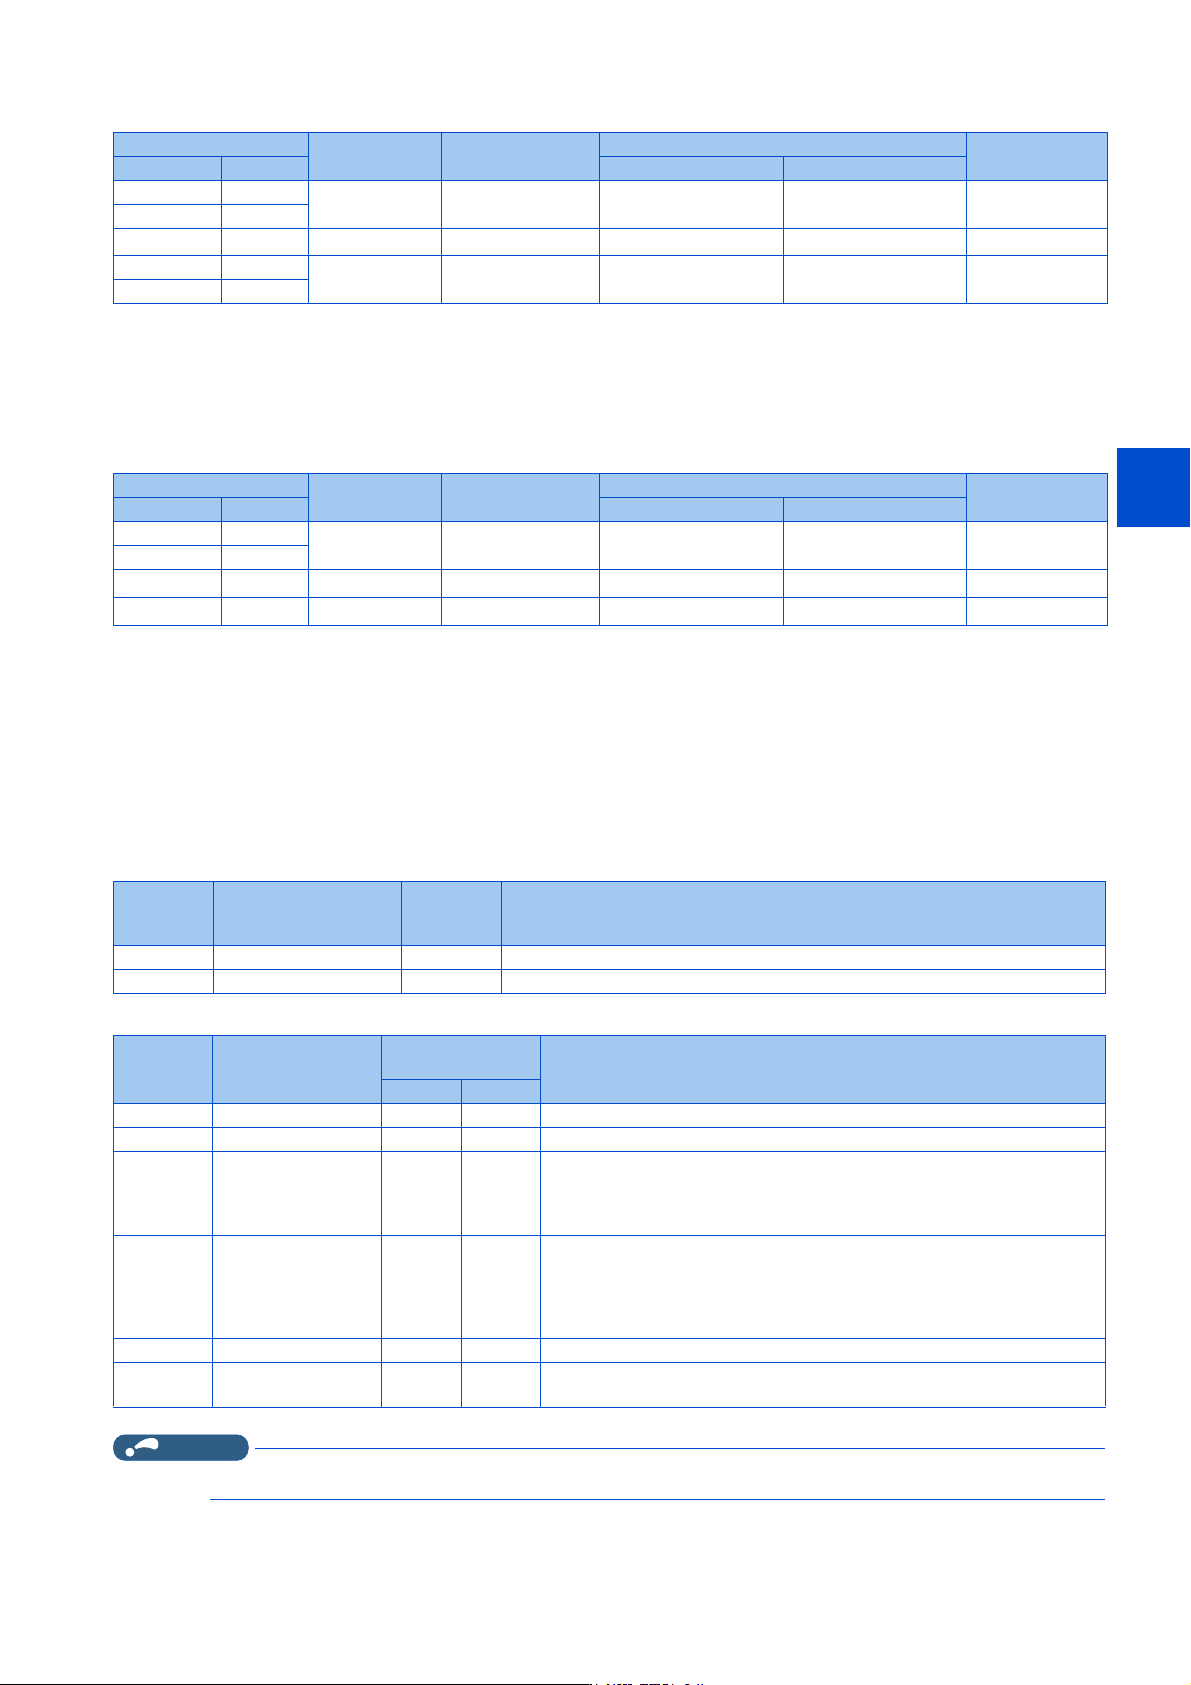
• 测量值输入
*6 BACnet/IP、BACnet MS/TP 时
*7 CC-Link、CC-Link IE TSN、CC-Link IE 现场网络 Basic 的情况
*8 ()内可通过测量值监视 (随时)进行监视。
*9 顺控功能无效时,输入值为 0。SD1255 的位 0 为 0 时,PID 控制无效。
*10 通过 Pr.610 选择的外部端子输入为测量值。
• 偏差输入
*11 BACnet/IP、BACnet MS/TP 时
*12 CC-Link、CC-Link IE TSN、CC-Link IE 现场网络 Basic 的情况
*13 顺控功能无效时,输入值为 0。SD1255 的位 0 为 0 时,PID 控制无效。
*14 通过 Pr.609 选择的外部端子输入为偏差。
输入输出信号
•通过Pr.178 ~ Pr.189 (输入端子功能选择)将 PID 控制有效 (X14)信号分配至输入端子后,仅可在 X14 信号为 ON 时进
行 PID 控制。X14 信号为 OFF 时,不进行 PID 动作,而为常规的变频器运行。(未分配 X14 信号时,仅需设定 Pr.128 ≠
“0” 即可使 PID 控制有效。)
• 输入信号
• 输出信号
NOTE
• 如果通过 Pr.178 ~ Pr.189、Pr.190 ~ Pr.197 变更端子功能,则可能会影响其他功能。应确认各端子的功能后再进行设定。
PID 动作选择
输入位置
PU 运行
外部运行
网络运行
顺控功能
Pr.128 Pr.610 BACnet 通讯
*6
左述以外
*7
60、61 -
通讯
PID 控制无效 (端
子4)
*8
ANALOG VALUE 311
通讯 (PID 测量值)
*8
-
1000、1001 4
1000、1001 5 顺控功能 - - -
SD1249
*9
20、21 -
外部
外部端子
*10
外部端子
*10
外部端子
*10
-
1000、1001 2、3
PID 动作选择
输入位置
PU 运行
外部运行
网络运行
顺控功能
Pr.128 Pr.609 BACnet 通讯
*11
左述以外
*12
60、61 -
通讯 PID 控制无效 ANALOG VALUE 312 通讯 (PID 偏差) -
1010、1011 4
1010、1011 5 顺控功能 - - -
SD1248
*13
1010、1011 2、3 外部
外部端子
*14
外部端子
*14
外部端子
*14
-
信号 功能
Pr.178 ~
Pr.189
设定值
内容
X14 PID 控制有效 14 将信号分配给输入端子后,信号 ON 时可以进行 PID 控制。
X72 PID P 控制切换 72 通过将信号设为 ON,可以仅使比例项有效 (积分值、微分值将复位)。
信号 功能
Pr.190 ~ Pr.197
设定值
内容
正逻辑 负逻辑
FUP PID 上限极限 15 115 在测量值信号超过 Pr.131 PID 上限时输出。
FDN PID 下限极限 14 114 在测量值信号低于 Pr.132 PID 下限时输出。
RL PID 正反动作输出 16 116
操作面板的输出显示为正转 (RUN LED 亮灯)时输出 “Hi”,在反转 (RUN
LED 闪烁)、停止 (RUN LED 熄灯)时输出 “Low”。
(参数模块的输出显示为正转 (FWD)时输出 “Hi”,反转 (REV)、停止
(STOP)时输出 “Low”。)
PID PID 控制动作中 47 147
PID 控制中设为 ON。
设定为将 PID 运算结果反映到输出频率 (Pr.128 < “2000”)的情况下,启
动信号为 OFF 时,PID 信号也为 OFF。
设定为不反映到输出频率 (Pr.128 ≥ “2000”)的情况下,无论启动信号如
何,在 PID 运算过程中,PID 信号为 ON。
Y48 PID 偏差极限 48 148 偏差的绝对值超过 Pr.553 PID 偏差范围时输出。
SLEEP PID 输出中断中 70 170
设定 Pr.575 输出中断检测时间≠ “9999”,在 PID 输出中断功能动作时设为
ON。
482
15. (A)应用程序参数
15.6 PID 控制
PID 自动切换控制 (Pr.127)
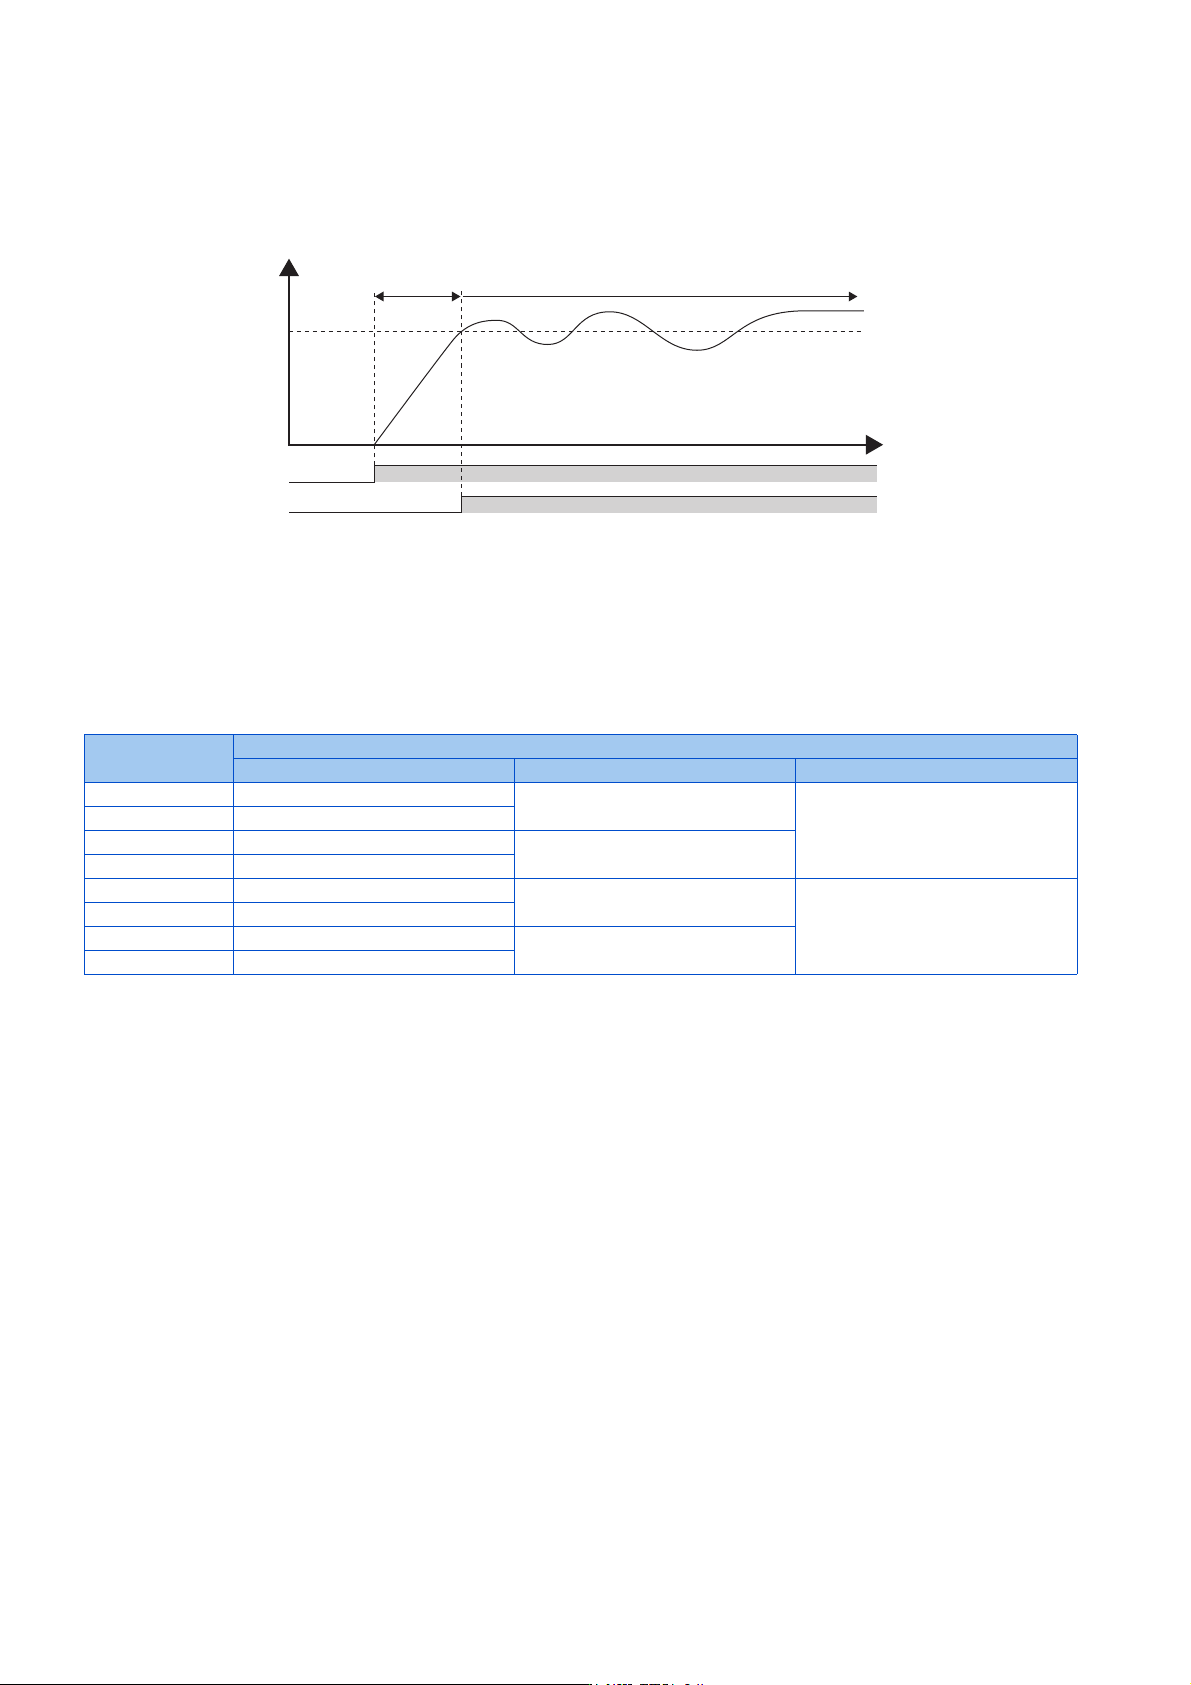
• 可以在启动时进行无 PID 控制的启动,从而在开始运行时加快系统的启动速度。
• 如果设定了 Pr.127 PID 控制自动切换频率,则在输出频率到达 Pr.127 设定频率之前进行无 PID 控制的启动。一旦进入 PID
控制运行后,即使输出频率为 Pr.127 以下,也仍继续进行 PID 控制。
发生检测异常时的动作选择和 SLEEP 功能的停止选择 (FUP 信号、FDN 信号、
Y48 信号、Pr.554)
• 对测量值输入超过上限 (Pr.131 PID 上限)或下限 (Pr.132 PID 下限)时,以及偏差输入超过允许值 (Pr.553 PID 偏差
范围)时的动作情况,在 Pr.554 PID 信号动作选择中进行设定。
• 可以选择仅进行信号输出 (FUP、FDN、Y48),也可以选择通过保护功能切断变频器的输出。
• 可以对 SLEEP 功能中断变频器的输出时的停止动作进行选择。
*1 与 FUP 信号、FDN 信号、Y48 信号分别对应的 Pr.131、Pr.132、Pr.553 的设定值为 “9999” (功能无效)时,不进行信号输出和保护功能动作。
Pr.554 设定值
变频器的动作
FUP 信号、FDN 信号输出时
*1
Y48 信号输出时
*1
SLEEP 动作开始时
0 (初始值) 仅输出信号
仅输出信号
自由运行停止
1 信号输出+切断输出 (E.PID)
2 仅输出信号
信号输出+切断输出 (E.PID)
3 信号输出+切断输出 (E.PID)
10 仅输出信号
仅输出信号
减速停止
11 信号输出+切断输出 (E.PID)
12 仅输出信号
信号输出+切断输出 (E.PID)
13 信号输出+切断输出 (E.PID)
䗃ࠪ仁⦷
3U
67)
ᰦ䰤
3,'
ᰐ3,'᧗ࡦ 3,'᧗ࡦ
483
15. (A)应用程序参数
15.6 PID 控制
11
12
13
14
15
16
17
18
19
20
PID 输出中断功能 (SLEEP 功能)(SLEEP 信号、Pr.575 ~ Pr.577)
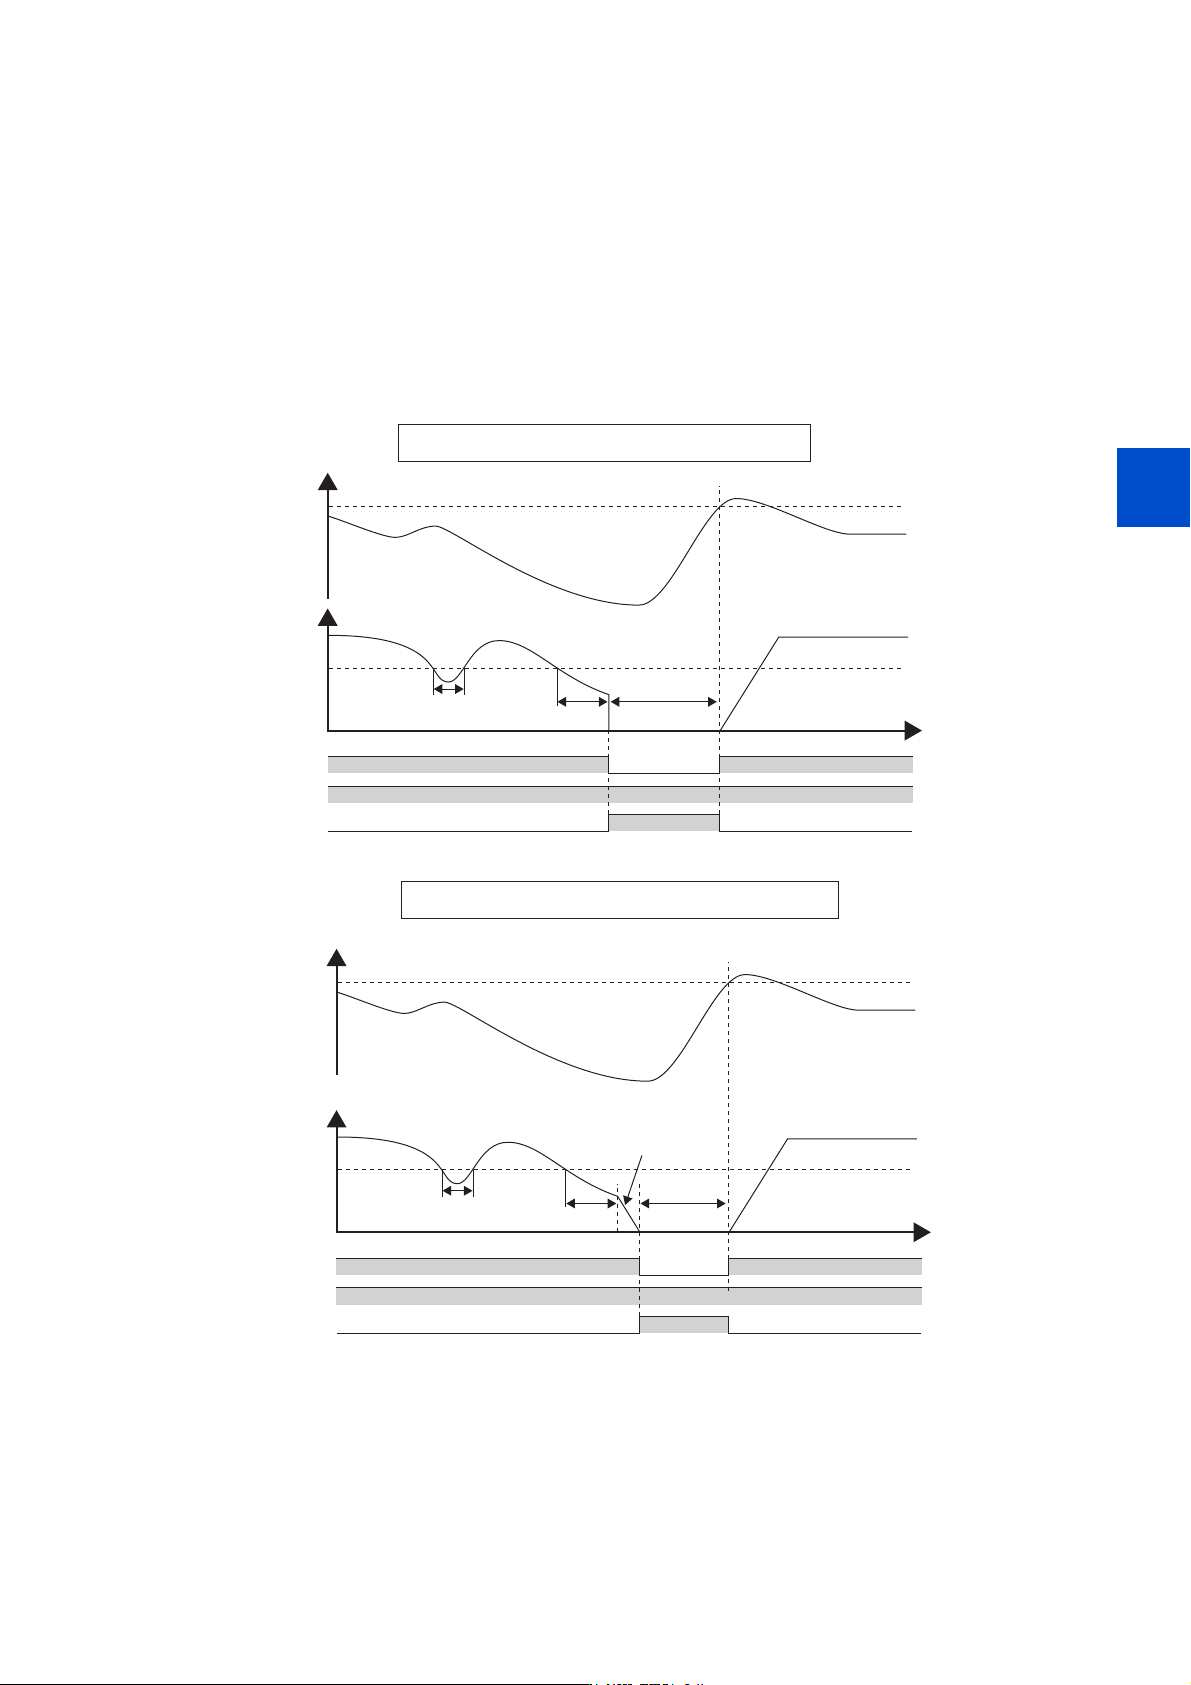
• PID运算后的输出频率低于Pr.576 输出中断检测水平的状态所持续的时间为Pr.575 输出中断检测时间设定的时间以上时,
停止变频器的运行。可以减少在效率低的低速运行下的能源消耗。
• PID 输出中断功能动作中,偏差(=目标值-测量值)达到 PID 输出切断解除等级(Pr.577 设定值- 1000%)后,解除 PID
输出中断功能,自动重新开始 PID 控制运行。
• 可以通过 Pr.554 选择在 SLEEP 动作开始时是自由运行停止、还是减速停止。
• PID 输出中断功能动作中,将输出 PID 输出中断中 (SLEEP)信号。此时,变频器运行中 (RUN)信号为 OFF,PID 控制动
作中 (PID)信号为 ON。
• SLEEP 信号输出所使用的端子,应将 Pr.190 ~ Pr.197 (输出端子功能选择)中的任意一个设定为 “70 (正逻辑)或 170
(负逻辑)” 后,进行端子功能的分配。
*1 减速停止过程中达到 PID 输出中断解除等级时,解除输出中断后再加速,继续进行 PID 控制。减速中 Pr.576 输出中断检测水平无效。
输出频率
偏差
3U=“0~3”,负动作(3U=“20”)时
3U
3U-1000% 解除水平
RUN
时间
ON
OFF
SLEEP
3U未满
3U以上 SLEEP期间
PID
输出频率
3U
RUN
时间
ON
OFF
SLEEP
3U未满
3U以上 SLEEP期间
减速停止*1
PID
3U=“10~13”,负动作(3U=“20”)时
偏差
3U-1000% 解除水平