ib0600869chnt.pdf - 第454页
453 15. (A)应用程序参数 15.1 制动顺控功能 11 12 13 14 15 16 17 18 19 20 • 减速时, 当减速至 Pr.282 制动动作频率 中设定的频率后, 会将 BOF 信号设为 OFF, 之后减速至 Pr.278 中设定的频率。 BOF 信号为 OFF 后,在经过了 Pr.283 停止时制动动作时间 或 Pr.1495 停止时制动动作时间 2 设定的时间后重新开始减速。在 频率达到 Pr.13 启动频…
452
15. (A)应用程序参数
15.1 制动顺控功能
NOTE
• 选择了制动顺控功能时,瞬时停电再启动功能、定向控制、紧急驱动功能不起动。
• 使用制动顺控模式时,应将加减速时间设定为 1s 以上。
• 使用制动信号模式时,应使 BOF 信号的 ON/OFF 保持 10ms 以上。
• 如果通过 Pr.178 ~ Pr.189 (输入端子功能选择)、Pr.190 ~ Pr.197 (输出端子功能选择)变更端子分配,则可能会影响其
他功能。应确认各端子的功能后再进行设定。
设定制动顺控模式
• 应设定 Pr.292 自动加减速= “7 或 8” (制动顺控模式)。
为了使顺控控制更可靠,建议在使用时设定为 Pr.292 = “7” (有制动开启完成信号输入)。
•应在Pr.178 ~ Pr.189 (输入端子功能选择)中设定 “15” 后,将制动开启完成 (BRI)信号分配至输入端子。
•应在Pr.190 ~ Pr.197 (输出端子功能选择)中设定 “20 (正逻辑)或 120 (负逻辑)” 后,将制动开启请求 (BOF)信
号分配至输出端子。
• 对于是根据输出电流进行制动解除,还是根据电机转矩进行制动解除,通过 Pr.639 制动开启电流选择进行选择。
• 对于在实时无传感器矢量控制、矢量控制、PM 无传感器矢量控制时,是根据频率指令值进行制动解除,还是根据电机实际
转速 (推断值)进行制动解除,通过 Pr.640 制动动作频率选择进行选择。由于负载的关系导致制动动作的时机与电机转
速不匹配时,应设定 Pr.640 = “1” (以电机的实际转速 (推断值)执行制动动作)。
• 先进磁通矢量控制、PLG 反馈控制时,与 Pr.640 的设定无关,根据频率指令值进行制动动作。
NOTE
• 制动顺控模式在速度控制时有效。此外,在 PM 无传感器矢量控制时,仅在使用 EM-A 或 MM-GKR 时有效。
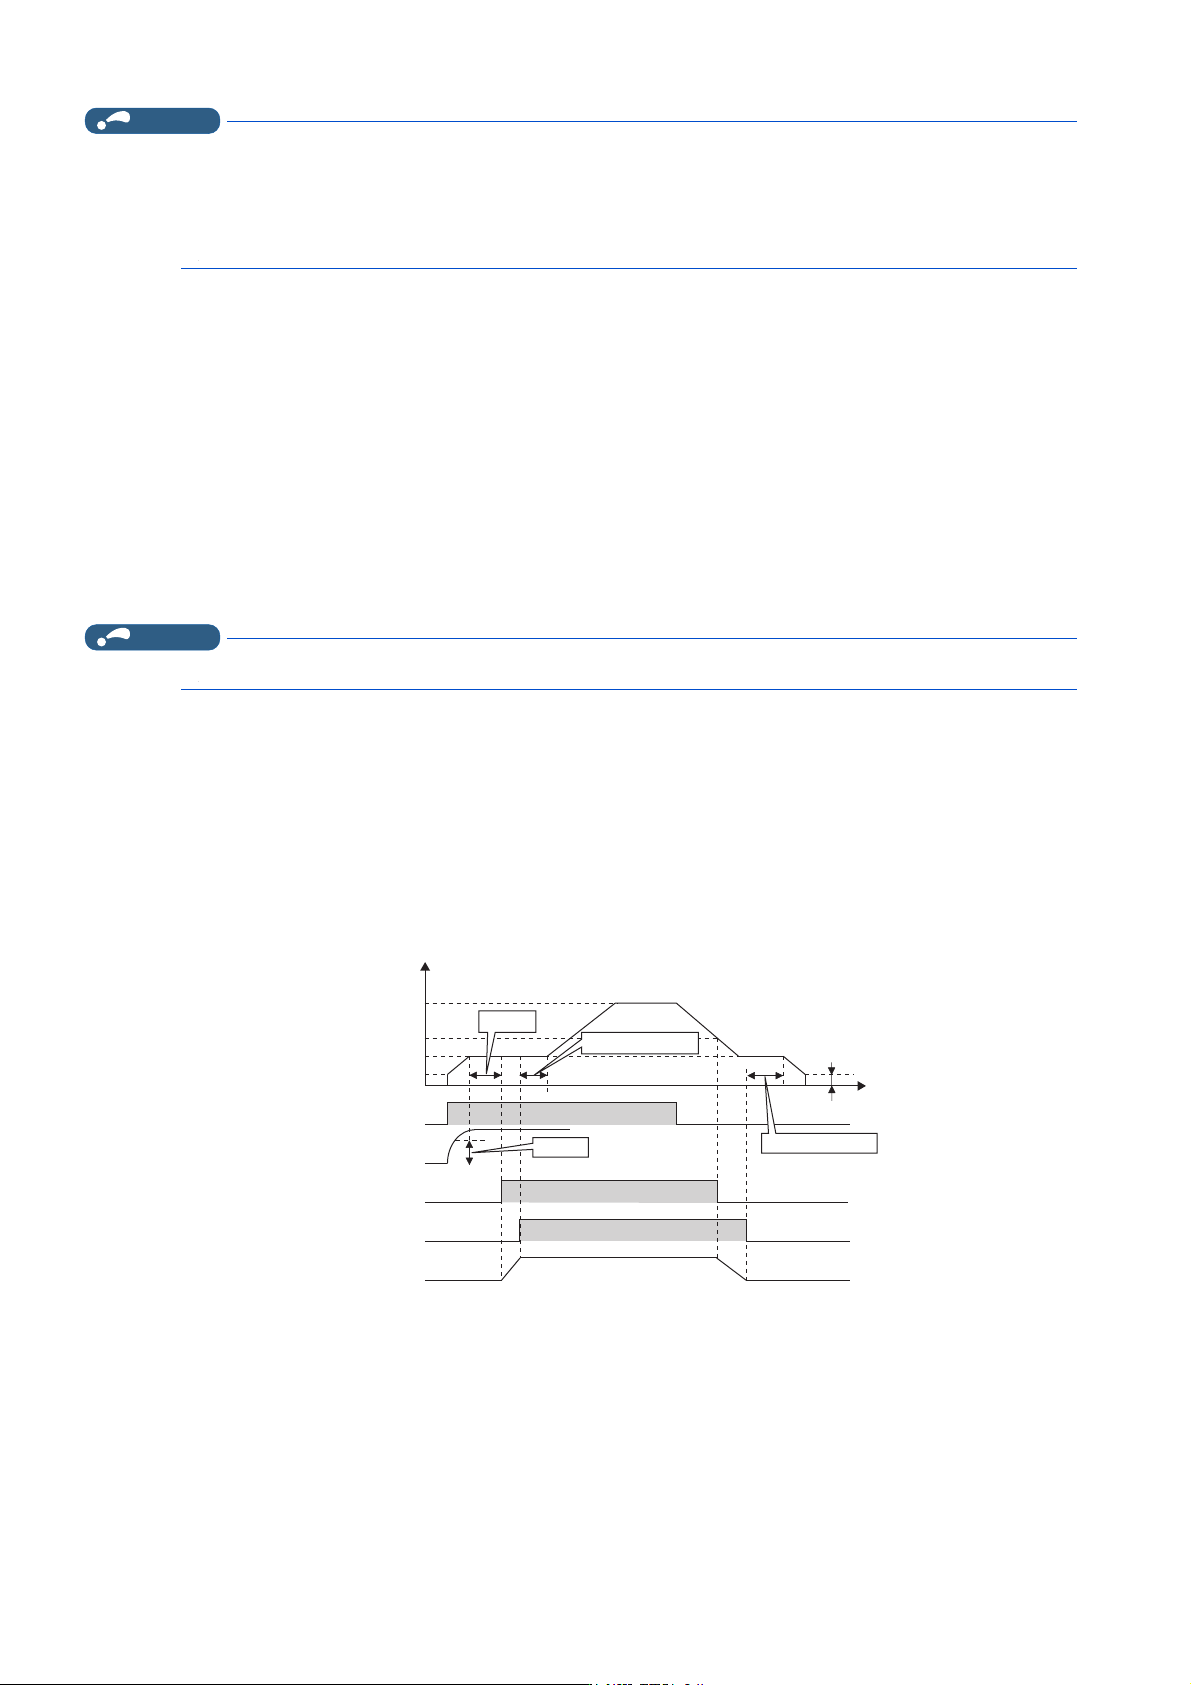
有制动开启完成信号输入时的动作 (Pr.292 = “7”)
• 向变频器输入启动信号后,变频器开始运行,输出频率为 Pr.278 制动开启频率的设定频率且输出电流或电机转矩达到
Pr.279 制动开启电流的设定值以上时,经过 Pr.280 制动开启电流检测时间的设定时间后输出制动开启请求(BOF)信号。
输入了制动解除完成(BRI)信号并经过 Pr.281 启动时制动动作时间或 Pr.1494 启动时制动动作时间 2 的设定时间后,使
输出频率上升至设定速度。
• 减速时,当减速至 Pr.282 制动动作频率中设定的频率后,会将 BOF 信号设为 OFF,之后减速至 Pr.278 中设定的频率。电
磁制动的动作结束且 BRI 信号为 OFF 后,在经过了 Pr.283 停止时制动动作时间或 Pr.1495 停止时制动动作时间 2 设定的
时间后重新开始减速。在频率达到 Pr.13 启动频率或 0.5Hz 中的较低的一个频率时,变频器的输出变为 OFF。
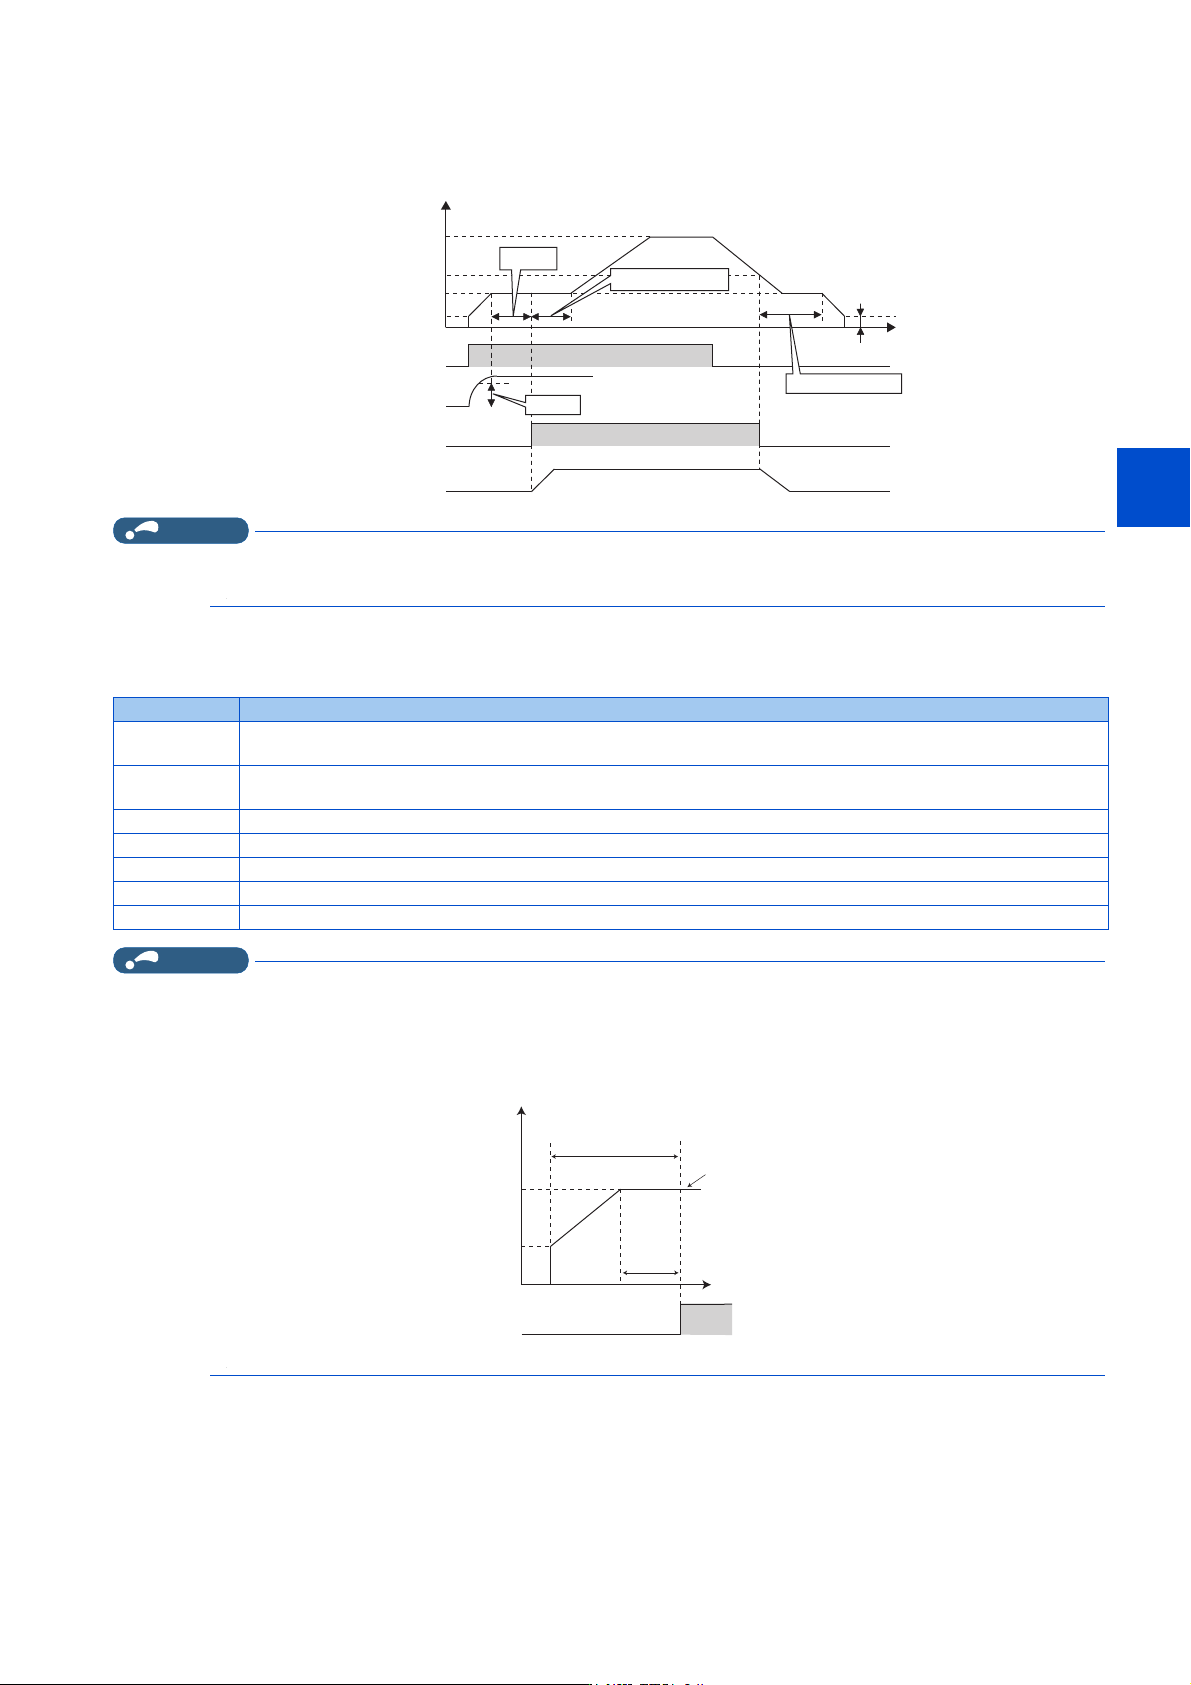
无制动开启完成信号输入时的动作 (Pr.292 = “8”)
• 向变频器输入启动信号后,变频器开始运行,输出频率为 Pr.278 制动开启频率的设定频率且输出电流或电机转矩达到
Pr.279 制动开启电流的设定值以上时,经过 Pr.280 制动开启电流检测时间的设定时间后输出制动开启请求(BOF)信号。
输入了 BOF 信号后,在经过了 Pr.281 启动时制动动作时间或 Pr.1494 启动时制动动作时间 2 的设定时间后,使输出频率
上升至设定速度。
STF
ON
输出电流或电机转矩
(通过3U选择)
制动开启请求
(BOF)
ON
电磁制动器动作
开
关关
时间
制动开启完成
(BRI)
ON
3U
3U
目标频率
3U
3U
3U3U
输出频率(Hz)
3U3U
3U
3U或
0.5Hz中较
低的频率
453
15. (A)应用程序参数
15.1 制动顺控功能
11
12
13
14
15
16
17
18
19
20
• 减速时,当减速至 Pr.282 制动动作频率中设定的频率后,会将 BOF 信号设为 OFF,之后减速至 Pr.278 中设定的频率。BOF
信号为 OFF 后,在经过了 Pr.283 停止时制动动作时间或 Pr.1495 停止时制动动作时间 2 设定的时间后重新开始减速。在
频率达到 Pr.13 启动频率或 0.5Hz 中的较低的一个频率时,变频器的输出变为 OFF。
NOTE
• 即使选择了制动顺控模式,如果在变频器停止过程中输入 JOG 信号 (JOG 运行),则将变为常规运行,JOG 运行将优先。但是,
即使通过制动顺控功能在运行中输入了 JOG 信号,信号输入也会无效。
保护功能
• 选择制动顺控模式时,在发生下述现象的情况下,变频器会报警并切断输出,将制动开启请求信号 (BOF)设为 OFF。
NOTE
• 减速时,会在频率为 Pr.13 启动频率或 0.5Hz 中的一个较低的频率时使变频器的输出为 OFF。应将 Pr.278 制动开启频率设定
为 Pr.13、或 0.5Hz 以上。
• PLG反馈控制时(使用矢量控制对应选件时),即使Pr.292 自动加减速设定为“7、8”以外的值,Pr.285 超速检测频率也有效。
•如果Pr.278 的设定值过大,则失速防止动作开始生效,可能会发生 E.MB4。
•从Pr.13 到 Pr.278 为止的加速时间+ Pr.280,如果超过 2s,则会发生 E.MB4。
STF
ON
输出电流或电机转矩
(通过3U选择)
制动开启请求
(BOF)
ON
电磁制动器动作
开
关关
时间
3U
3U
目标频率
输出频率(Hz)
3U3U
3U3U
3U
3U
3U
3U与
0.5Hz中较
低的频率
报警显示 内容
E.MB1
在 PLG 反馈控制过程中,(检测频率)- (输出频率)> Pr.285 时。(超速检测功能)
Pr.285 = “9999” 时,不进行超速检测。
E.MB2
从设定频率到 Pr.282 的设定频率之间的减速动作时,减速度不正常。(设定 Pr.284 = “1” 时)(失速防止动作除外)
Pr.284 = “0” 时,不进行减速度检测动作。
E.MB3 电机停止中 BOF 信号为 ON 时。(防止滑落功能)
E.MB4 输入启动指令 (正转或反转)后,经过 2s 以上 BOF 信号仍不为 ON 时。
E.MB5 BOF 信号为 ON 后,经过 2s 以上 BRI 信号仍不为 ON 时。
E.MB6 变频器 BOF 信号为 ON,但 BRI 信号变为 OFF 时。
E.MB7 停止时 BOF 信号为 OFF 后,经过 2s 以上 BRI 信号仍不为 OFF 时。
ࡦࣘᔰ䈧≲
%2)
21
ᰦ䰤
3U
3U
3U
䗃ࠪ仁⦷
+]
䗃ࠪ仁⦷+]
ቁҾV
454
15. (A)应用程序参数
15.1 制动顺控功能
设定制动信号模式
• 应设定 Pr.292 自动加减速= “20” (制动信号模式)。
•应在Pr.190 ~ Pr.197 (输出端子功能选择)中设定 “20 (正逻辑)或 120 (负逻辑)” 后,将制动开启请求 (BOF)信
号分配至输出端子。
• 根据不同的控制模式、有无 SON 信号分配、有无 LX 信号的预备励磁或伺服 ON,动作会有所不同。
NOTE
• 制动信号模式在 PM 无传感器矢量控制的速度控制、位置控制时有效。
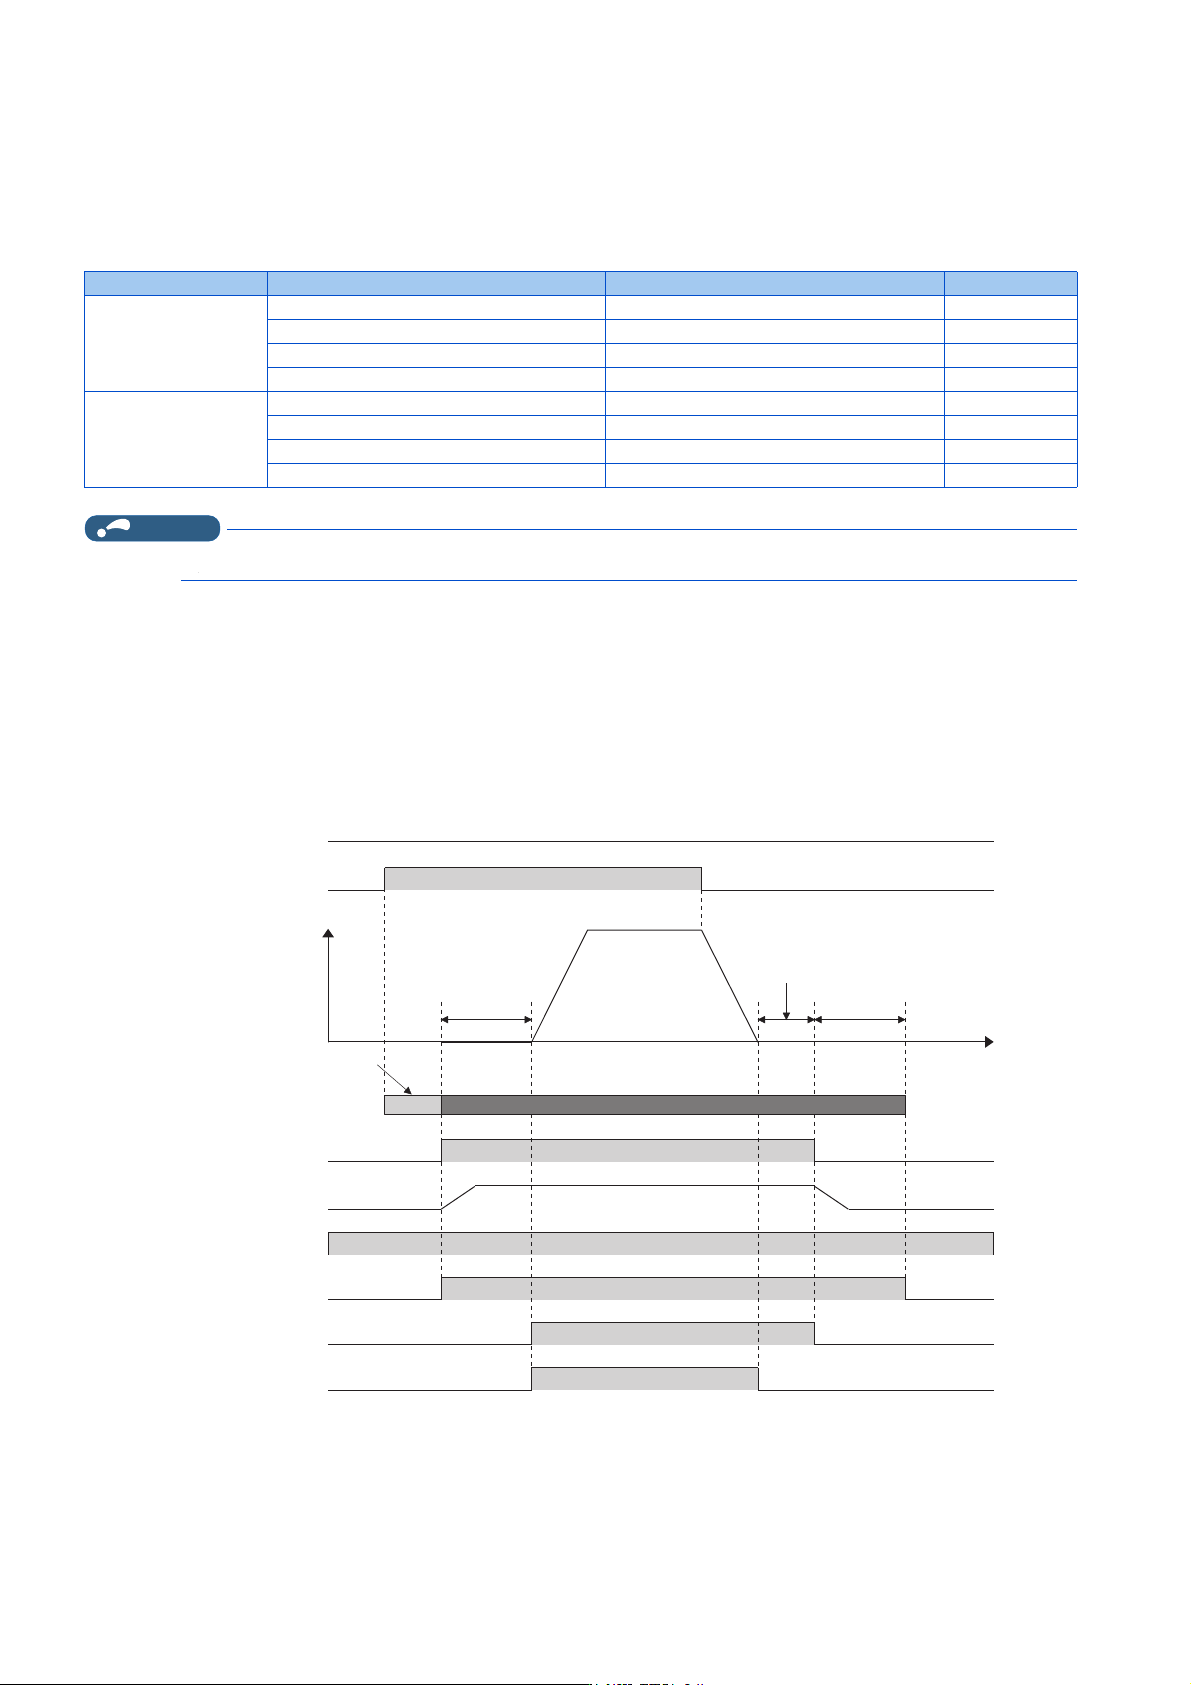
速度控制、无 SON 信号分配、无 LX 信号的预备励磁时的动作
• 变频器中输入了启动信号时,在磁极位置检测后输出制动开启请求 (BOF)信号及运行准备完成 2 (RY2)信号,进行直流
制动。从输出 BOF、RY2 信号开始,在经过了 Pr.281 启动时制动动作时间或 Pr.1494 启动时制动动作时间 2 的设定时间后
输出运行准备完成 3 (RY3)信号。RY3 信号输出后,变频器开始运行,使输出频率上升至设定速度。
• 满足制动动作的开始条件时(参照第 531 页),开始直流制动。直流制动完成后,BOF、RY3 信号变为 OFF,进行预备励磁。
从 BOF、RY3 信号 OFF 开始,在经过了 Pr.283 停止时制动动作时间或 Pr.1495 停止时制动动作时间 2 的设定时间后切断输
出,RY2 信号变为 OFF。
*1 在 Pr.281(Pr.1494) 设定的时间内,不受理启动指令。
控制模式 SON 信号分配 LX 信号的预备励磁或伺服 ON 参照页
速度控制
无无454
无有455
有无456
有有456
位置控制
无无-
无有457
有无458
有有458
67)
21
3U
3U
䗃ࠪ仁⦷˄+]˅
/;
5<
581
⭥⻱ࡦࣘಘࣘ
2))
2))
2))
2)) 21
21 2))
2))
5<
21
5<
2))
⭥䗃ࠪ
ⴤ⍱ࡦࣘ
⻱ᶱս㖞Ự⍻
PV
3U
3U
ࡦࣘಘ䀓䲔䈧≲˄%2)˅
สᵜ⭥䐟
ᔰޣޣ
21 2))
21
ᰦ䰤
2))
2))