ib0600869chnt.pdf - 第492页
491 15. (A)应用程序参数 15.8 浮辊控制 11 12 13 14 15 16 17 18 19 20 15.8 浮辊控制 对浮辊的位置检测加以反馈,进行 PID 控制,可以使浮辊到达指定位置。 *1 FR-E8 20-0175(3.7K) 以 下、FR-E840-0095(3.7K) 以下、FR-E86 0-0061(3.7K) 以下 、FR-E820S-0110(2.2K ) 以下、FR-E810W- 0050(0.75…
490
15. (A)应用程序参数
15.7 对 PID 控制的显示进行校正
变更液晶操作面板 (FR-LU08)、参数模块 (FR-PU07)的 PID 显示系数
(Pr.759)
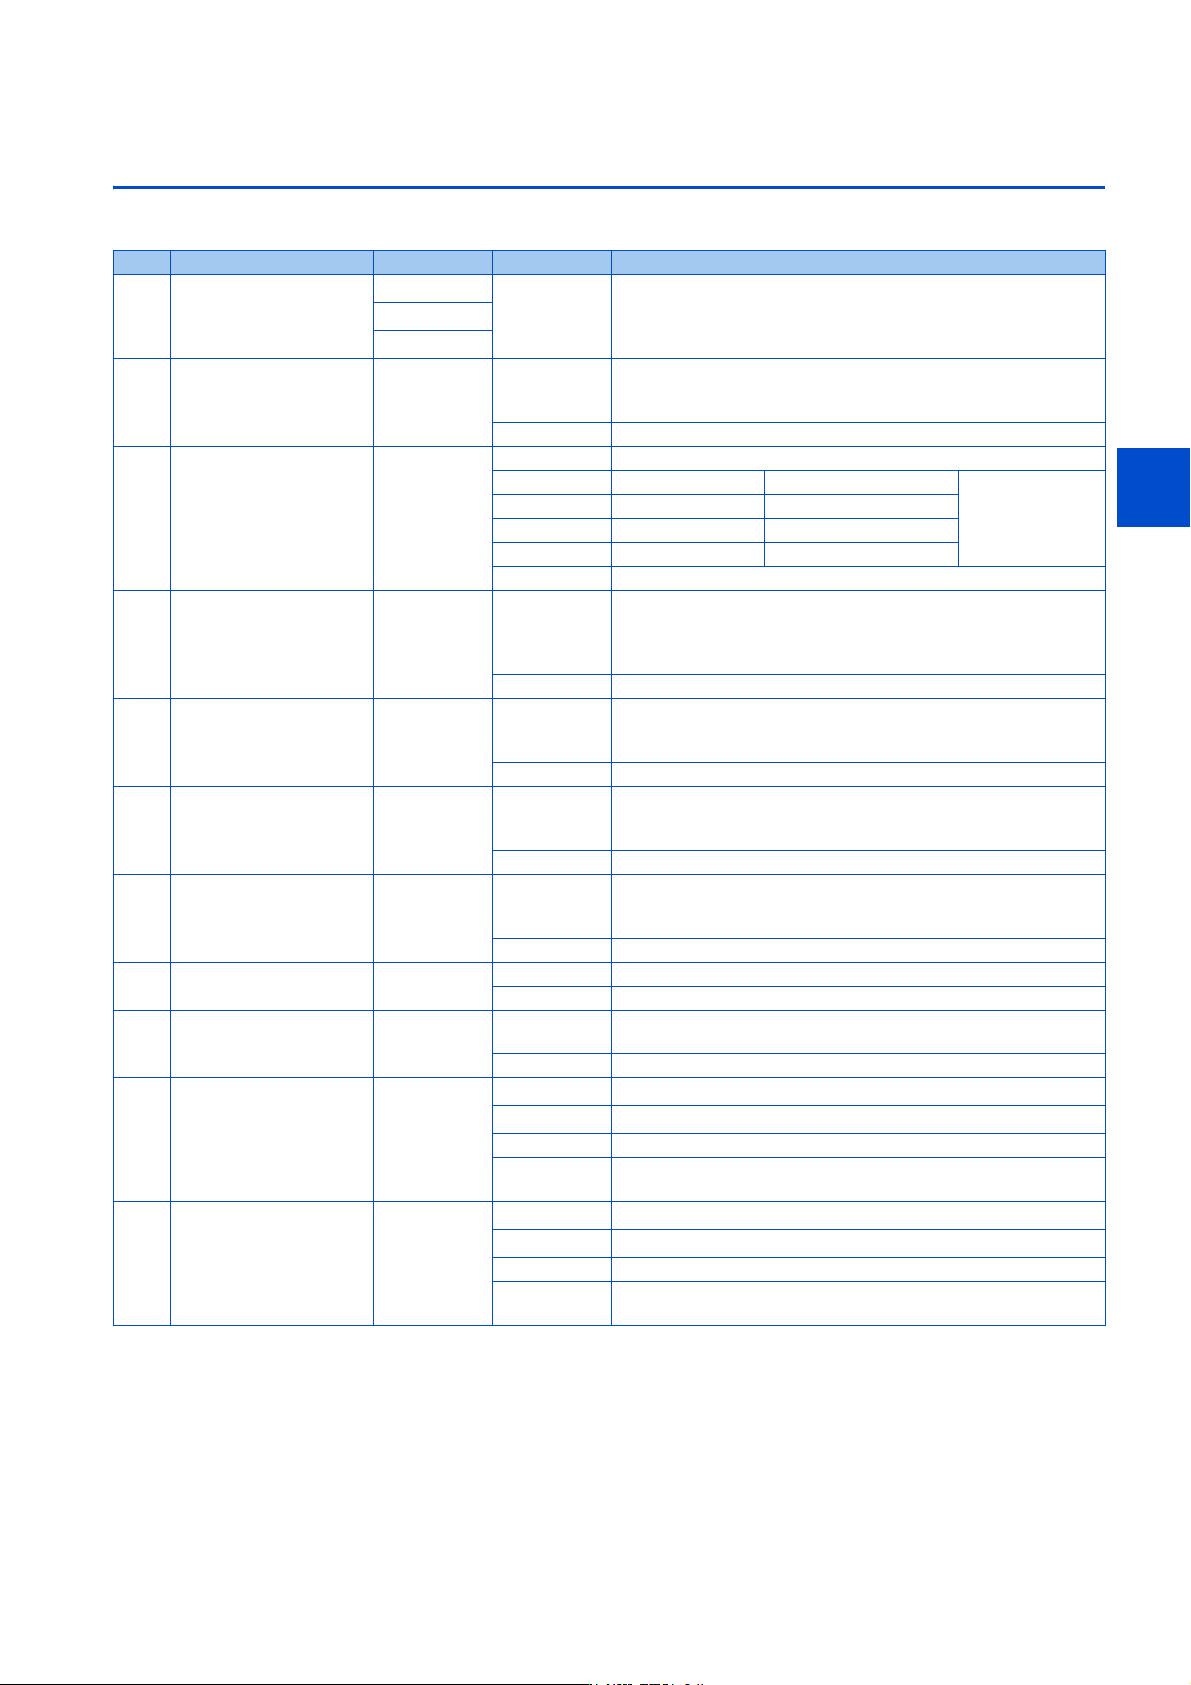
• 通过设定 Pr.759 PID 单位选择,可以变更 FR-LU08 及 FR-PU07 的显示单位。对于 C42 (Pr.934)~ C44 (Pr.935)所设定
的显示系数,可以变更为下述的单位显示。
Pr.759 设定值 单位显示 单位名称 Pr.759 设定值 单位显示 单位名称
9999 % % 21 CMS Cubic Meter per Second
0 - (不显示) 22 ftM Feet per Minute
1 K Kelvin 23 ftS Feet per Second
2 C Degree Celsius 24 m/M Meter per Minute
3 F Degree Fahrenheit 25 m/S Meter per Second
4 PSI Pound-force per Square Inch 26 lbH Pound per Hour
5 MPa Mega Pascal 27 lbM Pound per Minute
6 kPa Kilo Pascal 28 lbS Pound per Second
7 Pa Pascal 29 iWC Inch of Water Column
8 bar Bar 30 iWG Inch of Water Gauge
9 mbr Milli Bar 31 fWG Feet of Water Gauge
10 GPH Gallon per Hour 32 mWG Meter of Water Gauge
11 GPM Gallon per Minute 33 iHg Inch of Mercury
12 GPS Gallon per Second 34 mHg Millimeter of Mercury
13 L/H Liter per Hour 35 kgH Kilogram per Hour
14 L/M Liter per Minute 36 kgM Kilogram per Minute
15 L/S Liter per Second 37 kgS Kilogram per Second
16 CFH Cubic Feet per Hour 38 ppm Pulse per Minute
17 CFM Cubic Feet per Minute 39 pps Pulse per Second
18 CFS Cubic Feet per Second 40 kW Kilowatt
19 CMH Cubic Meter per Hour 41 hp Horse Power
20 CMM Cubic Meter per Minute
42 Hz Hertz
43 rpm Revolution per Minute
491
15. (A)应用程序参数
15.8 浮辊控制
11
12
13
14
15
16
17
18
19
20
15.8 浮辊控制
对浮辊的位置检测加以反馈,进行 PID 控制,可以使浮辊到达指定位置。
*1 FR-E820-0175(3.7K) 以下、FR-E840-0095(3.7K) 以下、FR-E860-0061(3.7K) 以下、FR-E820S-0110(2.2K) 以下、FR-E810W-0050(0.75K) 以下、
FR-E846-0095(3.7K) 以下的初始值。
*2 FR-E820-0240(5.5K)、FR-E820-0330(7.5K)、FR-E840-0120(5.5K)、FR-E840-0170(7.5K)、FR-E860-0090(5.5K) 以上的初始值。
*3 FR-E820-0470(11K) 以上、FR-E840-0230(11K) 以上的初始值。
*4 CC-Link 通讯功能内置产品不能进行设定。
Pr. 名称 初始值 设定范围 内容
44
F020
第 2 加减速时间
5s
*1
0 ~ 3600s
设定浮辊控制时的加减速时间。
浮辊控制时,本参数为主速的加减速时间。
不作为第 2 加减速时间使用。
10s
*2
15s
*3
45
F021
第 2 减速时间 9999
0 ~ 3600s
设定浮辊控制时的减速时间。
浮辊控制时,本参数为主速的减速时间。
不作为第 2 减速时间使用。
9999 Pr.44 为减速时间
128
A610
PID 动作选择 0
0无PID动作
40 PID 负作用 叠加方法:固定
浮辊控制用
41 PID 正作用 叠加方法:固定
42 PID 负作用 叠加方法:比率
43 PID 正作用 叠加方法:比率
其他 参照第 476 页
129
A613
PID 比例范围 100%
0.1 ~ 1000%
如果比例带较窄 (参数设定值较小),则测量值的微小变化将会导
致执行量的很大变化。因此,随着比例带变窄,响应的灵敏性 (增
益)将得到改善,但会发生振荡等导致稳定性变差。
增益 Kp = 1/ 比例带
9999 无比例控制
130
A614
PID 积分时间 1s
0.1 ~ 3600s
在偏差步进输入时,仅通过积分 (I)动作得到与比例 (P)动作相
同的执行量所需要的时间 (Ti)。积分时间变短时,到达设定值将
变快,但也更容易发生振荡。
9999 无积分控制
131
A601
PID 上限 9999
0 ~ 100%
设定上限值。
如果反馈量超过设定,则输出 FUP 信号。测量值 (端子 4)的最大
输入 (20mA/5V/10V)相当于 100%。
9999 功能无效
132
A602
PID 下限 9999
0 ~ 100%
设定下限值。
如果测量值 (端子 4)低于设定范围,将输出 FDN 信号。测量值的
最大输入 (20mA/5V/10V)相当于 100%。
9999 功能无效
133
A611
PID 动作目标值 9999
0 ~ 100% 设定 PID 控制时的目标值。
9999 通过在 Pr.609 中选择的端子输入目标值
134
A615
PID 微分时间 9999
0.01 ~ 10s
在偏差指示灯输入时,仅得到比例动作 (P)的执行量所需要的时间
(Td)。随着微分时间的增大,对偏差的变化的响应也越快。
9999 无微分控制
609
A624
PID 目标值 / 偏差输入选
择
[E800]
[E800-(SC)E]
[E806]
2
[E800-NC]
4
2
*4
通过端子 2 输入目标值
3
*4
通过端子 4 输入目标值
4 通过通讯输入目标值
5 通过顺控功能输入目标值
610
A625
PID 测定值输入选择
[E800]
[E800-(SC)E]
[E806]
3
[E800-NC]
4
2
*4
通过端子 2 输入测量值
3
*4
通过端子 4 输入测量值
4 通过通讯输入测量值
5 通过顺控功能输入测量值
492
15. (A)应用程序参数
15.8 浮辊控制
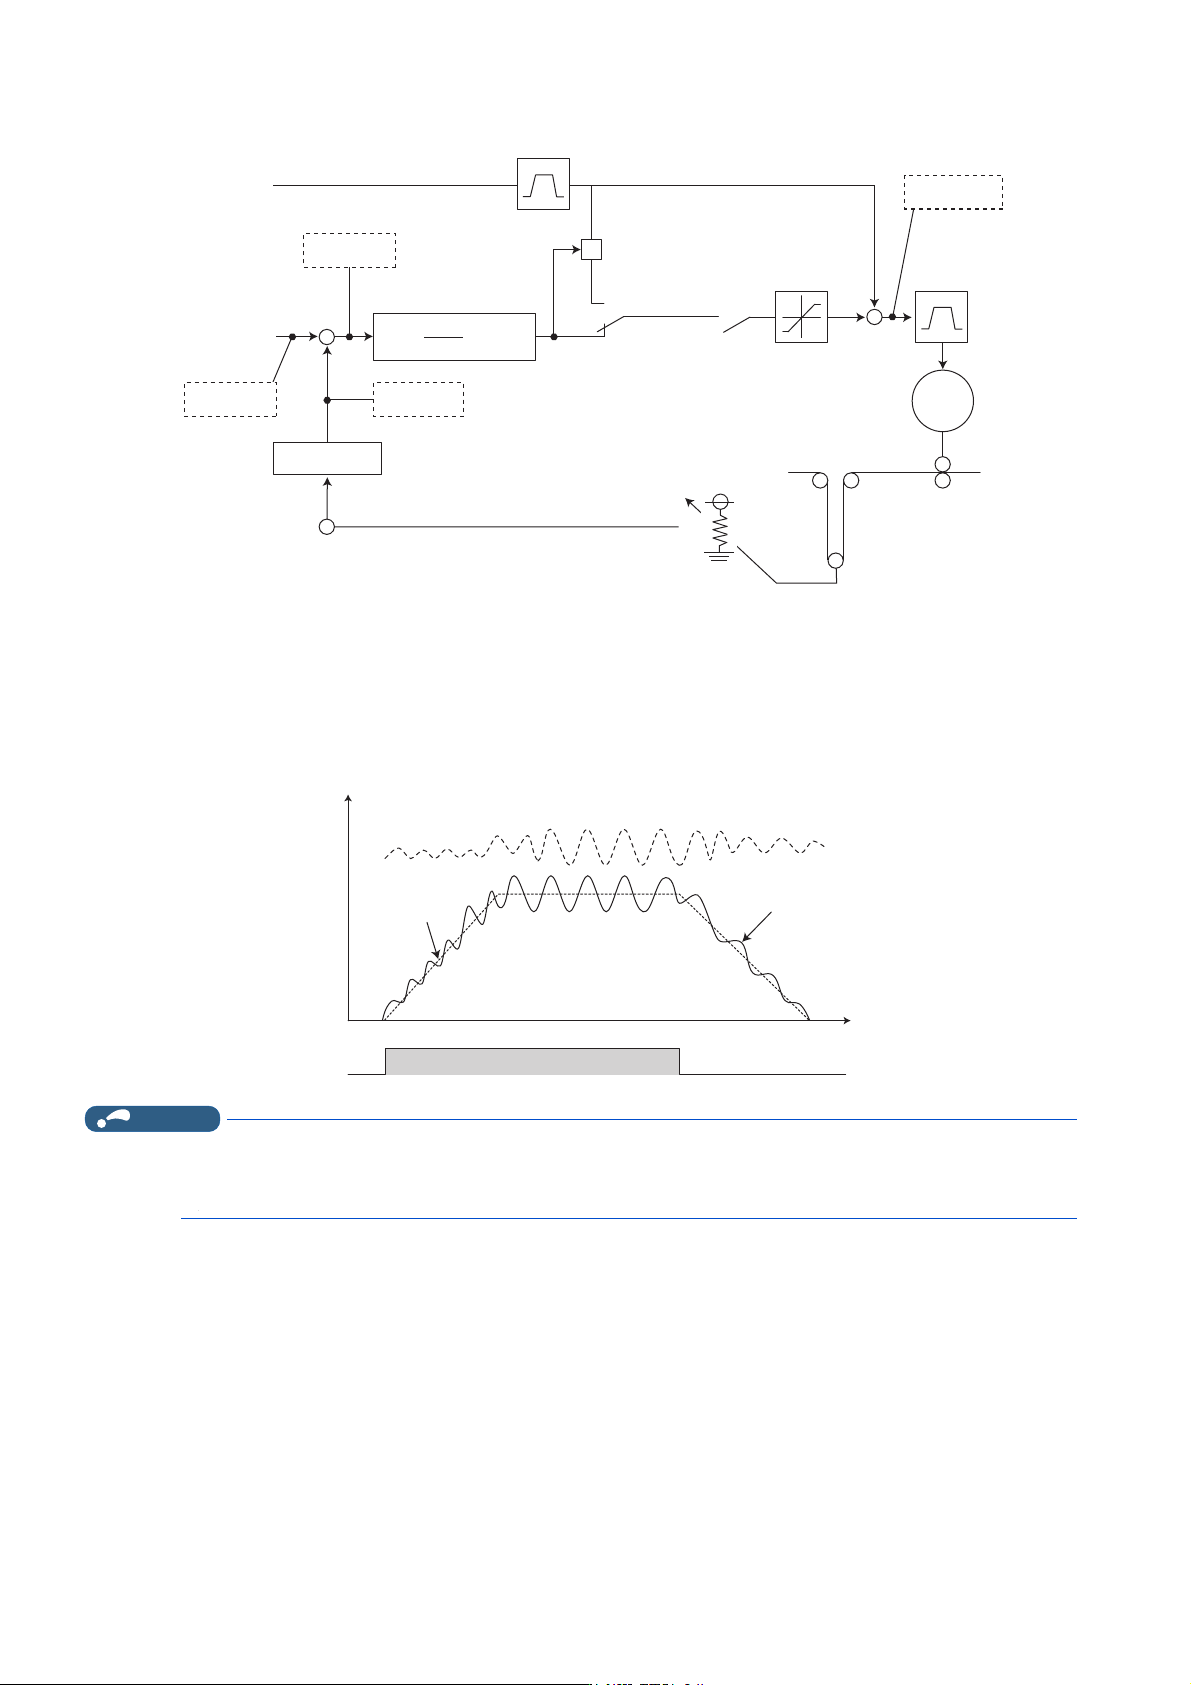
浮辊控制块图
*1 主速可以从外部 (模拟电压输入、多段速)、PU (数字频率设定)、通讯的所有运行模式中选择。
浮辊控制概要
• 通过将 Pr.128 PID 动作选择设定为 40 ~ 43,进行浮辊控制。主速指令为各运行模式 (外部、PU、通讯)的速度指令。根
据浮辊的位置检测信号进行 PID 控制,叠加到主速指令中。主速的加减速时间设定,应为加速时间:Pr.44 第 2 加减速时
间,减速时间:Pr.45 第 2 减速时间。
NOTE
• Pr.7 加速时间、Pr.8 减速时间通常设定为 0s。Pr.7、Pr.8 的设定较大时,加减速运行中的浮辊控制的响应性将变差。
• 浮辊控制中,瞬时停电再启动功能起动时,容易发生 E.OC[] 或 E.OV[]。这种情况下,应将瞬时停电再启动功能设定为无效
(Pr.57 = “9999”)。
䲀ࡦ
∄⦷
ѫ䙏࣐߿䙏
ѫ䙏ᤷԔ
⎞䖺
ⴞḷ٬ǂ3U
ㄟᆀ
⭥ս䇑
⎞䖺ս㖞Ự⍻
3,'᧗ࡦ
3,'ٿᐞ
3,'৽侸
3,'ⴞḷ
ⴞḷ仁⦷
;
3U˙ǃ
3U˙ǃ
࣐߿䙏
ˇ
ˇ
ˉ
ˇ
.Sˇǂǂǂˇ7Gg6
7Lg6
h
䖜Ѫ
0
67)
3,'࣐٬
ѫ䙏
21
䗃ࠪ仁⦷
ᰦ䰤
䗃ࠪ仁⦷