ib0600869chnt.pdf - 第167页
166 6. 转矩控制 6.4 关于转矩指令 变更恒输出区域的转矩特性 (Pr.801、Pr.803) • 从电机的特性来讲,额定转速以上时转矩将会降低。希望在额定速度以上进行转矩恒定指令时,应设定 Pr.803 恒输出区 域转矩特性选择 = “1”。 • 转矩控制时的低速区域转矩,与 Pr.803 的设定无关,转矩为恒定。但是,在实时无传感器矢量控制时设定了 Pr.803 = “2” 的情况下,根据 P r.801 的设定,在低速…
165
6. 转矩控制
6.4 关于转矩指令
1
2
3
4
5
6
7
8
9
10
基于参数的转矩指令 (Pr.804 = “1”)
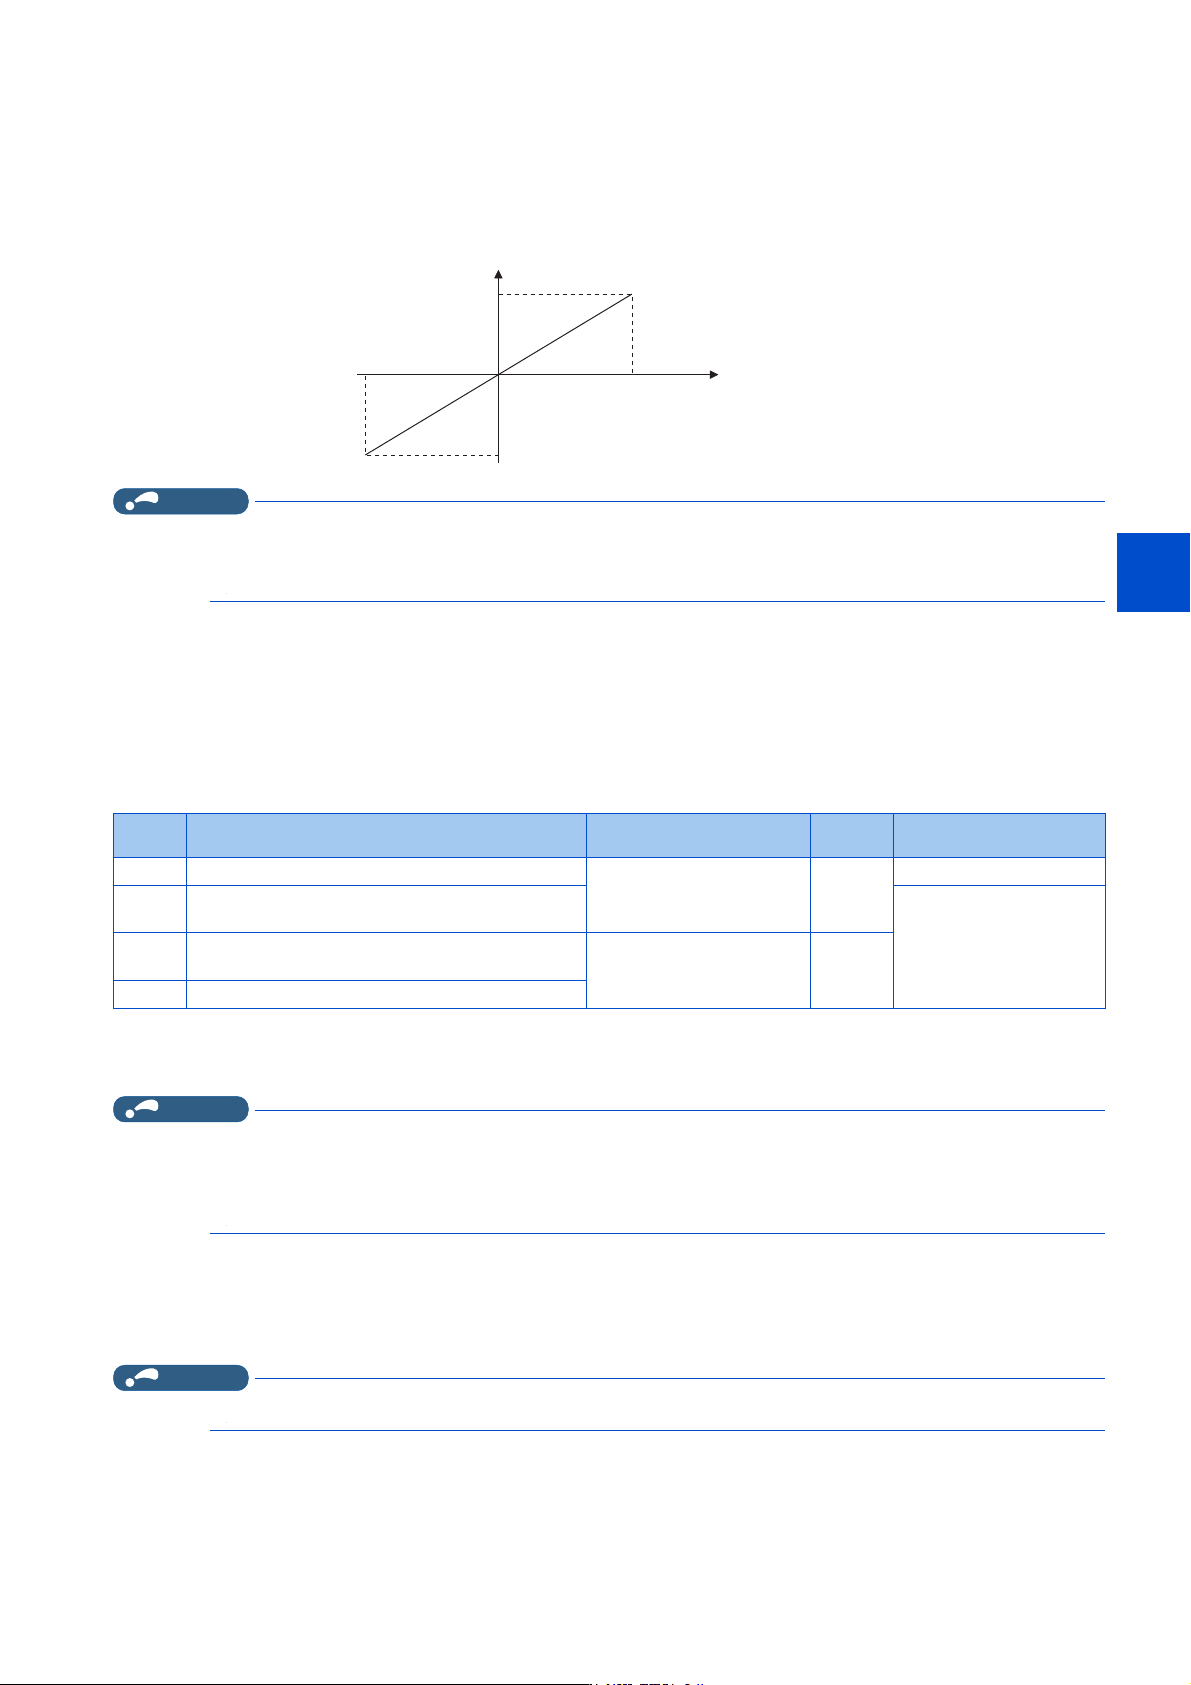
• 通过对 Pr.805 转矩指令值 (RAM) 或 Pr.806 转矩指令值 (RAM,EEPROM) 进行设定,可以设定转矩指令值。
Pr.805 或 Pr.806 是将 1000% 设为 0%,通过 1000% 的偏置对转矩指令进行设定。
相对于 Pr.805 或 Pr.806 的设定值的实际转矩指令值的关系如下所示。
• 对转矩指令值进行频繁变更时,应写入 Pr.805 中。如果频繁的写入 Pr.806 中会导致 EEPROM 寿命缩短。
NOTE
•在Pr.805 (RAM)中设定了转矩指令时,如果切断变频器的电源,则变更的参数内容会丢失。因此,再次接通电源时的参数内
容为 Pr.806 (EEPROM)的值。
• 通过参数设定发出转矩指令时,应将速度限制值设定为合适的值,防止产生过速度。(参照第167页)
基于通讯的转矩指令 (Pr.804 = “3、5、6”)
• 可以通过 CC-Link (FR-A8NC/ 顺控功能 /CC-Link 通讯功能内置产品)、CC-Link IE TSN、CC-Link IE 现场网络 Basic 及
PROFIBUS-DP (FR-A8NP)通讯来设定转矩指令值。
• 设定了 Pr.804 = “3、5” 时的速度限制,Pr.807 速度限制选择无效,Pr.808 速度限制和 Pr.809 相反侧速度限制有效。
(设定 Pr.544 CC-Link 扩展设定= “0、1、12、100、112” 时)
• CC-Link 通讯的扩展循环设定为 4 倍或 8 倍时,Pr.807 有效。
*1 也可以通过操作面板、参数模块进行设定。
*2 安装了 FR-A8NP 时,仅可通过 Pr.805、Pr.806 的写入发出转矩指令。
*3 通过操作面板、参数模块进行设定时的设定范围为 “673 ~ 1327 (-327% ~ 327%)”,设定单位为 1%。
NOTE
• CC-Link 通讯的详细内容,请参照 FR-A8NC E 套件使用手册或使用手册 (通讯篇)。CC-Link IE TSN、CC-Link IE 现场网络
Basic 通讯的详细内容,请参照使用手册 (通讯篇)。PROFIBUS-DP 通讯的详细内容,请参照 FR-A8NP E 套件使用手册。
• 关于通过顺控功能进行设定的详细内容,请参照顺控功能编程手册。
• 安装了矢量控制对应选件时或使用 IP67 规格产品时,无法使用 CC-Link、PROFIBUS-DP 通讯。
基于 16 位数字输入的转矩指令 (Pr.804 = “4”)
• 实时无传感器矢量控制时,使用 FR-A8AX (内置选件),通过 12 位或 16 位数字输入发出转矩指令。IP67 规格产品不能使
用内置选件,因此该功能无效。
NOTE
• 关于通过 FR-A8AX 进行设定的详细内容,请参照 FR-A8AX E 套件使用手册。
Pr.804
设定值
转矩指令输入 设定范围 设定单位 有效条件
1
基于 Pr.805、Pr.806 的转矩指令
*1
600 ~ 1400
(-400% ~ 400%)
1%
-
3
• 基于远程寄存器 (RWw1 或 RWwC)的转矩指令
•基于Pr.805、Pr.806 的转矩指令
*2
使用 CC-Link、CC-Link IE
TSN、CC-Link IE 现场网络
Basic 通讯时、安装了 FR-
A8NP 时
5
• 基于远程寄存器 (RWw1 或 RWwC)的转矩指令
•基于Pr.805、Pr.806 的转矩指令
*2
-32768 ~ 32767 (2 的补码)
(-327.68% ~ 327.67%)
*3
0.01%
*3
6
基于 Pr.805、Pr.806 的转矩指令
*1
䖜⸙ᤷԔ٬
ˉ
3Uˈ3U
Ⲵ䇮ᇊ٬
ǂǂ
䖜⸙ᤷԔ٬˙3Uᡆ3Uˉ
166
6. 转矩控制
6.4 关于转矩指令
变更恒输出区域的转矩特性 (Pr.801、Pr.803)
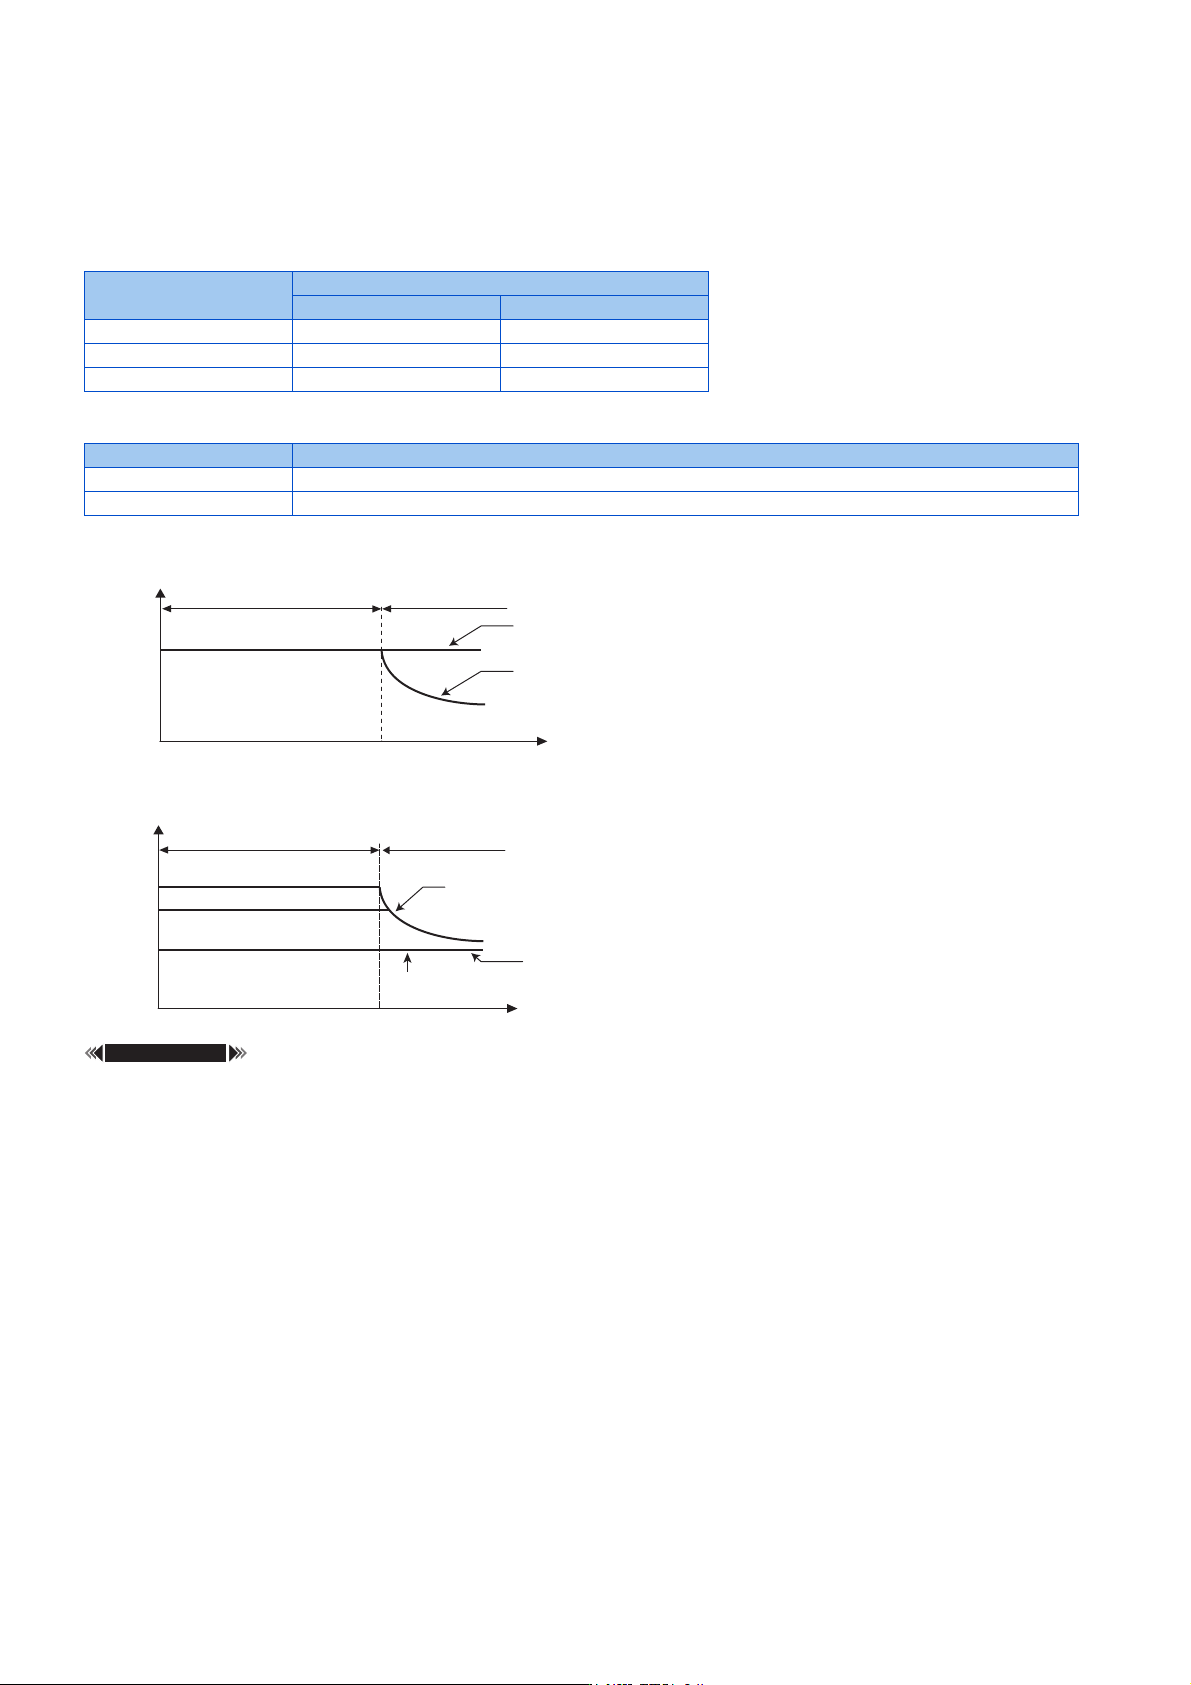
• 从电机的特性来讲,额定转速以上时转矩将会降低。希望在额定速度以上进行转矩恒定指令时,应设定 Pr.803 恒输出区
域转矩特性选择= “1”。
• 转矩控制时的低速区域转矩,与 Pr.803 的设定无关,转矩为恒定。但是,在实时无传感器矢量控制时设定了 Pr.803 =
“2” 的情况下,根据 Pr.801 的设定,在低速区域中转矩也可能无法达到恒定。
• 为了防止变频器及电机的过载或过电流,应将恒输出区域的转矩电流指令限制在 Pr.801 输出限制等级以内。
参照参数
Pr.858 端子 4 功能分配 第 382 页
校正参数 C38(Pr.932) ~ C41(Pr.933) (端子 4 偏置、增益转矩) 第 390 页
Pr.803 设定值
恒输出区域的转矩特性
转矩特性 输出限制
0 (初始值)、10 电机输出恒定 -
1转矩恒定无
2转矩恒定有
Pr.801 设定值 内容
0 ~ 400% 设定转矩电流指令限制等级。
9999 基于转矩限制设定值 (Pr.22、Pr.812 ~ Pr.817 等)的转矩电流指令限制
䙏ᓖ
仍ᇊ䙏ᓖ
䖜⸙
3U ˖
䖜⸙ᚂᇊᤷԔ
3U ǃ˖
䗃ࠪᚂᇊᤷԔ
ᚂ䖜⸙ฏ
ᚂ䗃ࠪฏ
3U ǃǃ
䙏ᓖ仍ᇊ䙏ᓖ
3U
䖜⸙
䙊䗷䲀ࡦ䗃ࠪᶕ䱽վ
ᚂ䖜⸙ฏ
ᚂ䗃ࠪฏ
3U
䖜⸙ᚂᇊᤷԔ
䗃ࠪ䲀ࡦ㤳തᰦ
167
6. 转矩控制
6.5 关于速度限制
1
2
3
4
5
6
7
8
9
10
6.5 关于速度限制
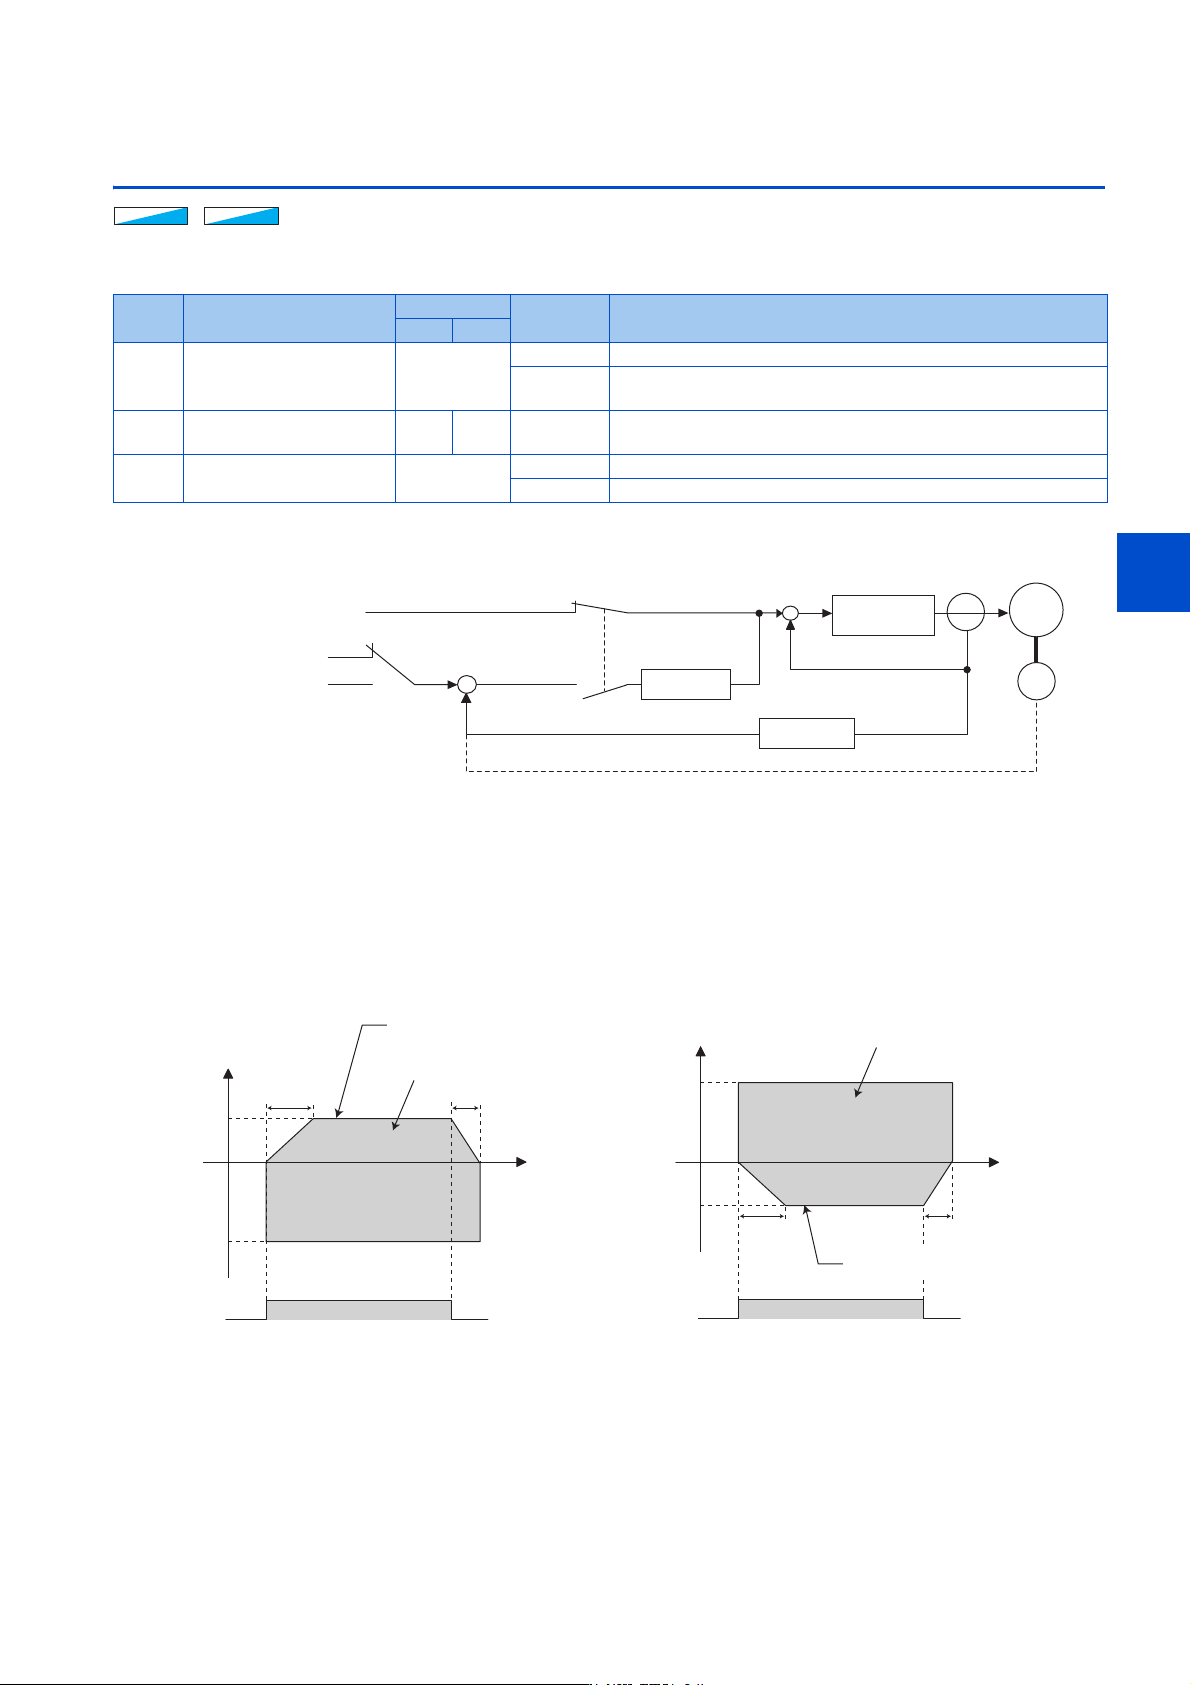
以转矩控制进行运行时,需防止在负载转矩比转矩指令值小等情况下发生电机的过速度。为防止过速度,需要设定速度限制值。
如果实际速度在速度限制值以上,应该从转矩控制切换至速度控制,以防止过速度。
*1 Gr.1、Gr.2 表示参数初始值组。(参照第54页)
控制块图
使用速度控制时的速度指令 (Pr.807 = “0”)
• 通过与速度控制时的速度设定相同的方法设定速度限制。(通过 PU (操作面板 / 参数模块)和多段速设定、内置选件等进
行速度设定)
•根据Pr.7 加速时间中设定的加速时间,将启动信号设为 ON 的同时,从 0Hz 上升至限制等级,将启动信号设为 OFF 的同时,
根据 Pr.8 减速时间中所设定的减速时间,从 OFF 的值下降至 Pr.10 直流制动动作频率的设定频率,减小速度限制等级而
停止。
• 由于负载的原因使旋转方向与转矩的极性相反时,通过 Pr.809 相反侧速度限制进行速度限制。
ᰖՖಞ
ᰖՖಞ
ᰖՖಞ
⸘䠅
⸘䠅
⸘䠅
Pr. 名称
初始值
*1
设定范围 内容
Gr.1 Gr.2
807
H410
速度限制选择 0
0 将速度控制时的速度指令值用于速度限制。
1
通过 Pr.808、Pr.809 对正转方向和反转方向的速度限制进行个别设
定。
808
H411
速度限制 60Hz 50Hz 0 ~ 400Hz 设定速度限制。
809
H412
相反侧速度限制 9999
0 ~ 400Hz 通过负载对转矩的极性和电机反方向旋转时的速度限制值进行设定。
9999 依从 Pr.808 的设定值。
৲ᮠ3UȽ3U
䖜⸙ᤷԔ
䙏ᓖ᧗ࡦ
о䙏ᓖᤷԔ䗃ޕⲴᯩ⌅
䖜⸙᧗ࡦ
0
3U䙕ᓜ䲆䘿
䙏ᓖ᧘ᯝ٬˘䙏ᓖ䲀ࡦ٬
ǂ
䙏ᓖ᧘ᯝ٬ı䙏ᓖ䲀ࡦ٬
䙏ᓖ᧘㇇ಘ
ᇎᰦᰐՐᝏಘ⸒䟿᧗ࡦ
⸒䟿᧗ࡦ
3/*
3U
212))
ࣘؑ
䖜䙏
ᰦ䰤
䘋㹼䖜⸙᧗ࡦⲴ㤳ത
䙏ᓖ᧗ࡦᰦⲴ
䙏ᓖ䇮ᇊ٬
3U
3U
৽ח䙏ᓖ䲀ࡦ٬
3U
212))
ࣘؑ
䖜䙏
ᰦ䰤
䙏ᓖ᧗ࡦᰦⲴ
䙏ᓖ䇮ᇊ٬
3U
3U
৽ח䙏ᓖ䲀ࡦ٬
䘋㹼䖜⸙᧗ࡦⲴ㤳ത
䖢⸟ԚٲѰ䍕䖢⸟ԚٲѰ↙
䙏ᓖ䇮ᇊ٬
Ѫ䙏ᓖ䲀ࡦ٬DŽ
䙏ᓖ䇮ᇊ٬
Ѫ䙏ᓖ䲀ࡦ٬DŽ