ib0600869chnt.pdf - 第114页
113 4. 关于控制方法 4.3 先进磁通矢量控制的选择 1 2 3 4 5 6 7 8 9 10 4.3 先进磁通矢量控制的选择 • 通过对控制方 式 ( Pr.800 )和所使用的电机的规格 ( Pr.71、Pr.80、Pr.81 )进行设定,可以选择先 进磁通矢量控制。 先进磁通矢量控制的选择方法 ↕僔 1. 进行正确接线。 (参照使用手册 (连接篇) ) 2. 将控制方式设定为先进磁通矢量控制。 ( Pr.800 =…
112
4. 关于控制方法
4.2 希望变更控制方法
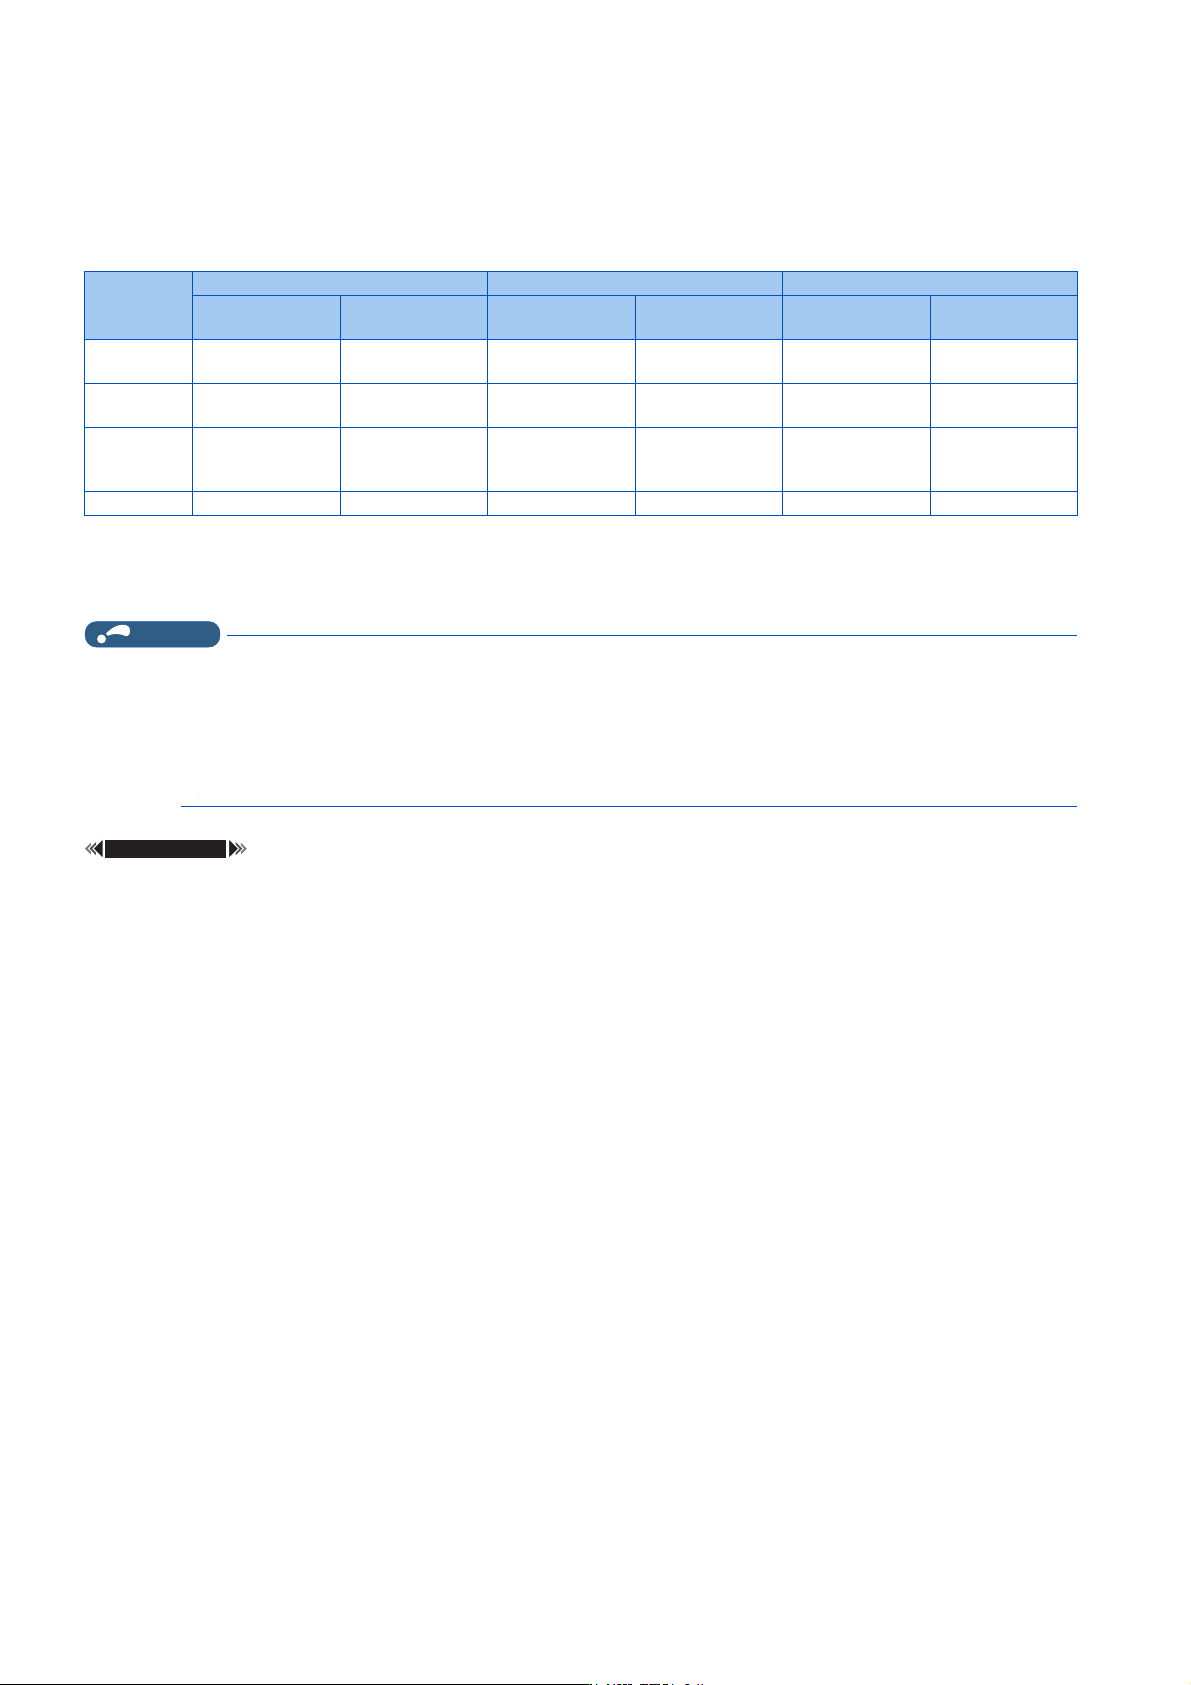
通过外部端子进行控制方式的切换 (MC 信号)
• 可以根据 Pr.800 或 Pr.451 的设定,通过 MC 信号的 ON/OFF 切换控制模式。请参照第 107 页,设定 Pr.800 或 Pr.451。
MC 信号输入所使用的端子,应通过在 Pr.178 ~ Pr.189 (输入端子功能选择)中设定 “26” 来进行端子功能的分配。
• 将模拟输入端子 (端子 4)用于转矩限制和转矩指令等的情况下,如果切换控制模式,则端子功能也将按下述内容进行切
换。
-:无效
*1 实时无传感器矢量控制 (Pr.800 = “12”)、矢量控制 (Pr.800 = “2”)
*2 矢量控制 (Pr.800 = “4”)、PM 无传感器矢量控制 (Pr.800 = “14”)
*3 矢量控制 (Pr.800 =“5”)
NOTE
• 无论变频器是在停止过程中、旋转过程中、直流制动过程中 (预备励磁)的哪一种情况下,均可随时对速度控制和转矩控制进
行切换。
• 要在旋转过程中对速度控制与位置控制、转矩控制与位置控制的控制模式进行切换时,应在无位置指令的状态下且输出频率为
Pr.865 低速度检测以下时进行操作。但是,在急速停止 (X87)信号 (常开输入时)或正转行程终点 (LSP)信号 (常开输
入时)、反转行程终点 (LSN)信号 (常开输入时)为 ON 时,切换操作为无效。
• 如果通过 Pr.178 ~ Pr.189(输入端子功能选择)变更端子分配,则可能会影响其他功能。应确认各端子的功能后再进行设定。
参照参数
Pr.178 ~ Pr.189 (输入端子功能选择) 第 395 页
Pr.450 第 2 适用电机 第408页
Pr.804 转矩指令权选择 第 164 页
Pr.807 速度限制选择 第167页
Pr.810 转矩限制输入方法选择 第 133 页
Pr.858 端子 4 功能分配 第 382 页
Pr.858
设定值
速度控制 - 转矩控制切换
*1
速度控制 - 位置控制切换
*2
位置控制 - 转矩控制切换
*3
速度控制
(MC 信号 -OFF)
转矩控制
(MC 信号 -ON)
速度控制
(MC 信号 -OFF)
位置控制
(MC 信号 -ON)
位置控制
(MC 信号 -OFF)
转矩控制
(MC 信号 -ON)
0 (初始值)
速度指令
(AU 信号 -ON)
速度限制
(AU 信号 -ON)
速度指令
(AU 信号 -ON)
--
速度限制
(AU 信号 -ON)
4
转矩限制
(Pr.810 =1)
转矩指令
(Pr.804 =0)
转矩限制
(Pr.810 =1)
转矩限制
(Pr.810 =1)
转矩限制
(Pr.810 =1)
转矩指令
(Pr.804 =0)
6
转矩偏置输入
(Pr.840 =1~
3)
-
转矩偏置输入
(Pr.840 =1~
3)
---
9999------
113
4. 关于控制方法
4.3 先进磁通矢量控制的选择
1
2
3
4
5
6
7
8
9
10
4.3 先进磁通矢量控制的选择
• 通过对控制方式 (Pr.800)和所使用的电机的规格 (Pr.71、Pr.80、Pr.81)进行设定,可以选择先进磁通矢量控制。
先进磁通矢量控制的选择方法
↕僔
1. 进行正确接线。(参照使用手册 (连接篇))
2. 将控制方式设定为先进磁通矢量控制。(Pr.800 = 20)
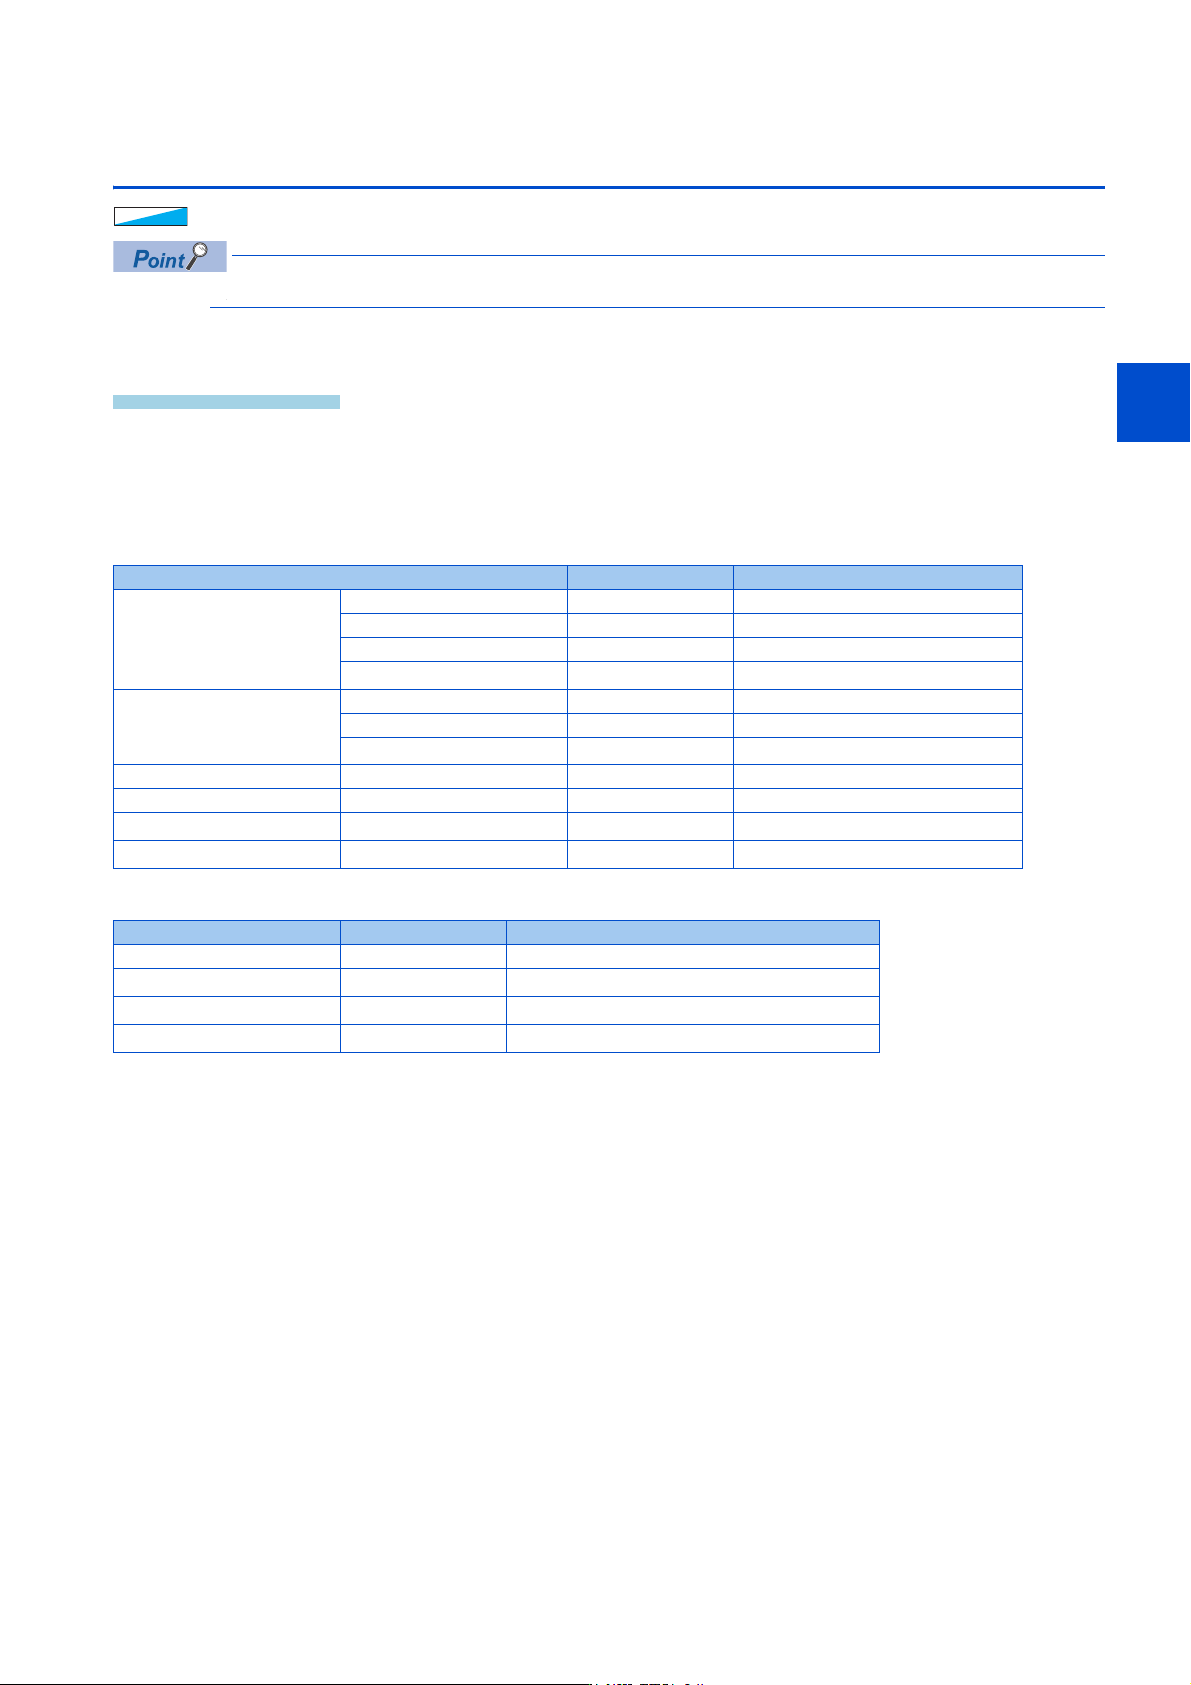
3. 对所使用的电机进行设定。(Pr.71)
• 100V/200V/400V 等级
• 575V 等级
*1 关于 Pr.71 的其他的设定值,请参照第408页。
*2 关于离线自动调谐,请参照第 414 页。
4. 对电机过热保护进行设定。(Pr.9)(参照第 299 页)
5. 对电机容量、电机极数进行设定。(Pr.80、Pr.81)(参照第 106 页)
设定值为 “9999” (初始值)则无法启动。
6. 对电机额定电压、电机额定频率进行设定。(Pr.83、Pr.84)(参照第 414 页)
7. 对运行指令进行设定。(参照第 274 页)
选择启动指令和速度指令。
8. 试运行
根据需要
• 进行离线自动调谐。(Pr.96)(参照第 414 页)
• 选择在线自动调谐。(Pr.95)(参照第 433 页)
使用的电机 Pr.71 设定值
*1
备注
三菱电机标准效率电机
三菱电机高效率电机
SF-JR 0 (初始值)(3)
SF-JR 4P 1.5kW 以下 20
SF-HR 40
其他 0 (3)
需要进行离线自动调谐。
*2
三菱电机恒转矩电机
SF-JRCA 4P 10
SF-HRCA 50
其他 (SF-JRC 等) 10 (13)
需要进行离线自动调谐。
*2
三菱电机高性能节能电机 SF-PR 70 (73)
三菱电机齿轮电机 (恒转矩) GM-[] 1800 (1803)
其他公司的标准电机 - 0 (3)
需要进行离线自动调谐。
*2
其他公司的恒转矩电机 - 10 (13)
需要进行离线自动调谐。
*2
使用的电机 Pr.71 设定值
*1
备注
标准电机 0 (初始值)(3)
恒转矩电机 10
需要进行离线自动调谐。
*2
其他公司的标准电机 0 (3)
需要进行离线自动调谐。
*2
其他公司的恒转矩电机 10 (13)
需要进行离线自动调谐。
*2
䙐䙐䙐
114
4. 关于控制方法
4.3 先进磁通矢量控制的选择
NOTE
• 需要更高精度的运行时,应在进行离线自动调谐后对在线自动调谐进行设定,并选择实时无传感器矢量控制。
• 旋转不均比 V/F 控制时稍多。(不适合磨床、研磨机等对低速时的旋转均匀要求较高的设备。)
• 在变频器与电机间连接使用浪涌电压抑制滤波器 (FR-ASF-H/FR-BMF-H)时,输出转矩可能会降低。
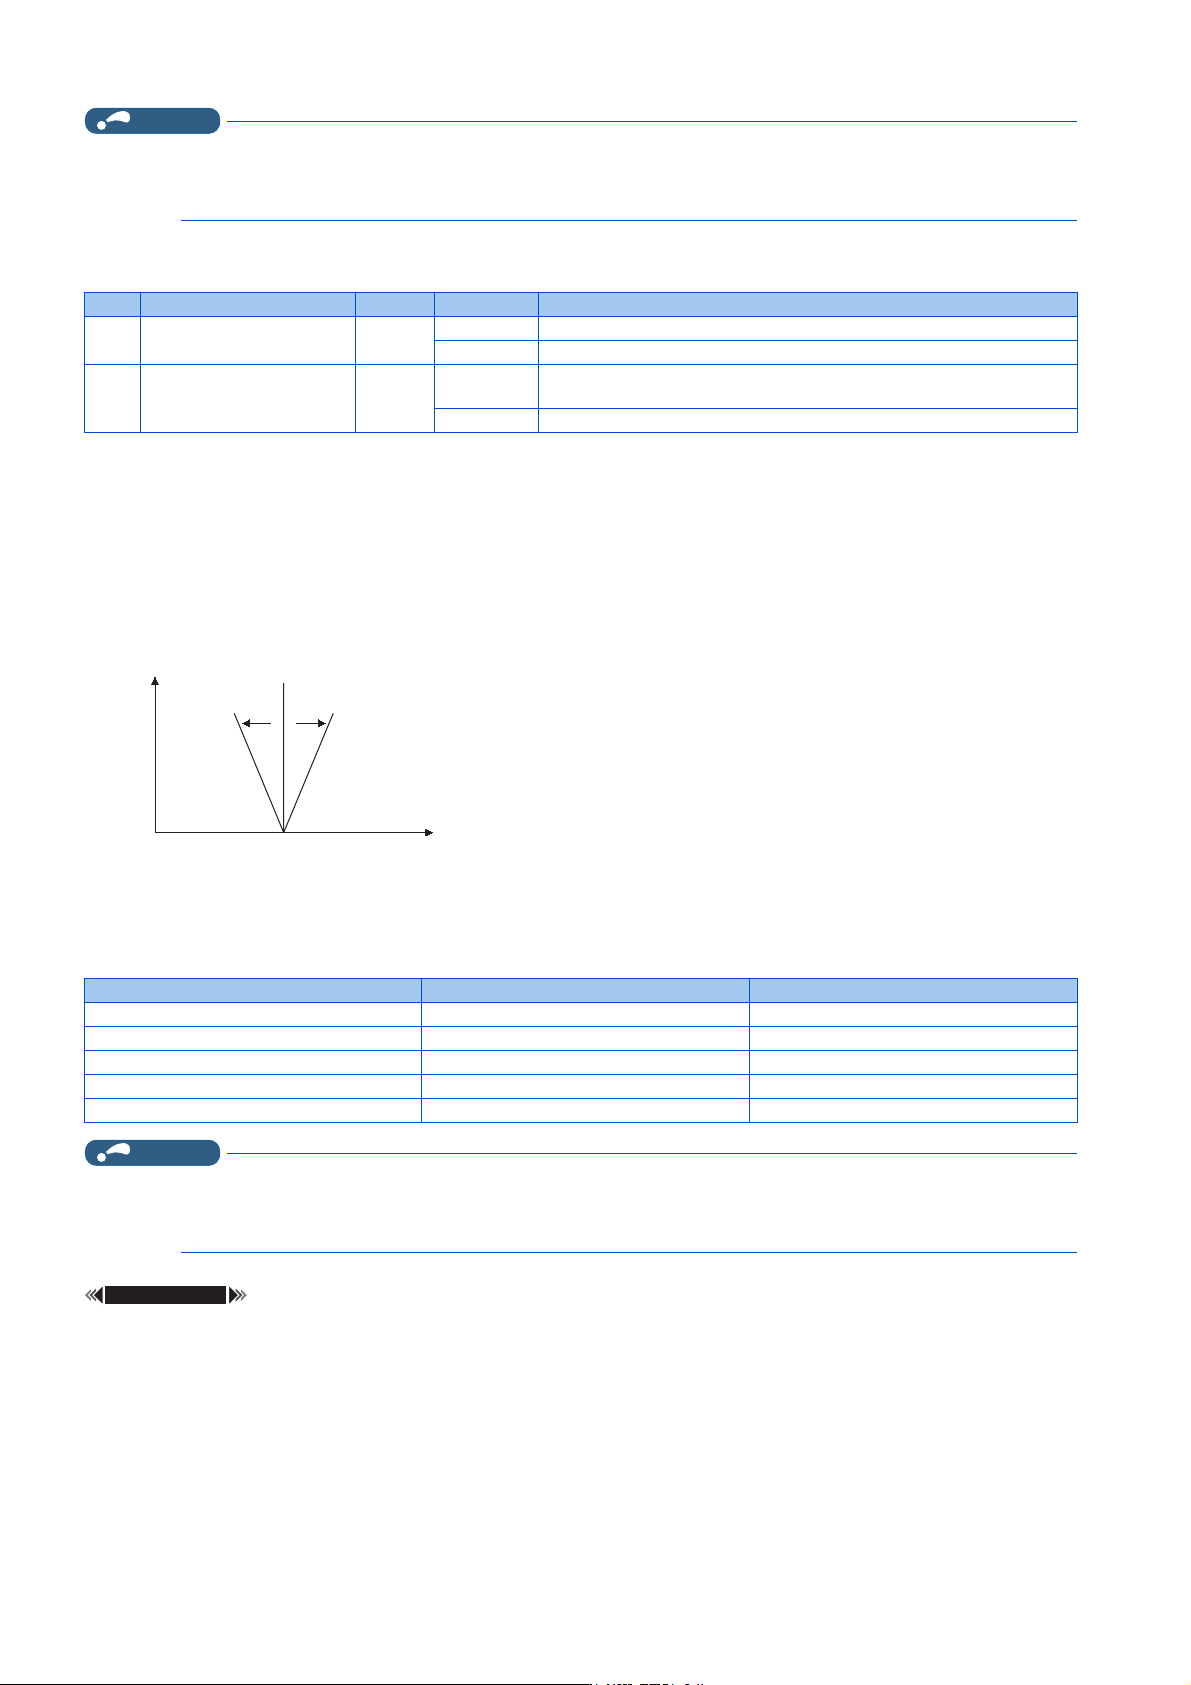
调整负载变动时的电机速度变动 (速度控制增益)
• 可以通过 Pr.89 调整负载变动时的电机速度变动。
(从其他机型切换为 FR-E800 系列时,如果电机的转速出现不匹配等情况,则此调整方法有效。)
• Pr.89 的初始值为 “9999”。进行调整时,应首先设定为 100%。
• 电机的实际转速相对于速度指令值较低时,应逐次增大 1 ~ 10% 左右。
• 电机的实际转速相对于速度指令值较高时,应逐次减小 1 ~ 10% 左右。
• 调整时的最小变化幅度应根据实际转速与速度指令值的差增减。
• 当电机的实际转速发生振荡,或相对于速度指令值发生过冲或下冲时,应减小 Pr.89,或将其设定为 0 并将转差补偿设为
无效。
通过 2 台电机进行先进磁通矢量控制
• 通关将第 2 功能选择 (RT)信号设为 ON 可以进行第 2 电机的控制。
•应在Pr.450 第 2 适用电机中设定第 2 电机。(初始设定为 “9999” (无第 2 适用电机)。请参照第 408 页。)
NOTE
• RT 信号为第 2 功能选择信号,其他的第 2 功能也有效(参照第403页)。RT 信号输入所使用的端子,应通过在 Pr.178 ~ Pr.189
(输入端子功能选择)中设定 “3” 来进行端子功能的分配。
• 如果通过 Pr.178 ~ Pr.189(输入端子功能选择)变更端子分配,则可能会影响其他功能。应确认各端子的功能后再进行设定。
参照参数
Pr.71、Pr.450 适用电机 第 408 页
Pr.800、Pr.451 控制方法选择 第 106 页
Pr. 名称 初始值 设定范围 内容
89
G932
速度控制增益 (先进磁通矢
量)
9999
0 ~ 200% 先进磁通矢量控制时,调整负载变动时的电机速度变动。以 100% 为标准。
9999 与 Pr.71 中设定的电机相匹配的增益
569
G942
第 2 电机速度控制增益 9999
0 ~ 200%
先进磁通矢量控制时,调整负载变动时的第 2 电机速度变动。以 100% 为标
准。
9999 与 Pr.450 中设定的电机相匹配的增益
负载转矩
旋转速度
实际转速 实际转速
速度指令值
功能 RT 信号 ON (第 2 电机) RT 信号 OFF (第 1 电机)
适用电机 Pr.450 Pr.71
电机容量 Pr.453 Pr.80
电机极数 Pr.454 Pr.81
速度控制增益 (先进磁通矢量) Pr.569 Pr.89
控制方法选择 Pr.451 Pr.800