ib0600869chnt.pdf - 第325页
324 11. (H)保护功能参数 11.12 避开机械共振点 (频率跳变) • 当设定频率减小并进入到跳变宽度 内时,跳变宽度的上限为设定频率。当设定频率增大并 进入到跳变宽度内时,跳变宽度 的下限为设定频率。 NOTE • 加减速过 程中,设定范围内的频率仍然有效。 • 设定时各 组 (1A 和 1B、2A 和 2B、3A 和 3B)的范围重叠时,将会发生参数 写入错误错误 (Er1) 。 • Pr.552 = “0” 时,无频率跳…
323
11. (H)保护功能参数
11.12 避开机械共振点 (频率跳变)
11
12
13
14
15
16
17
18
19
20
11.12 避开机械共振点 (频率跳变)
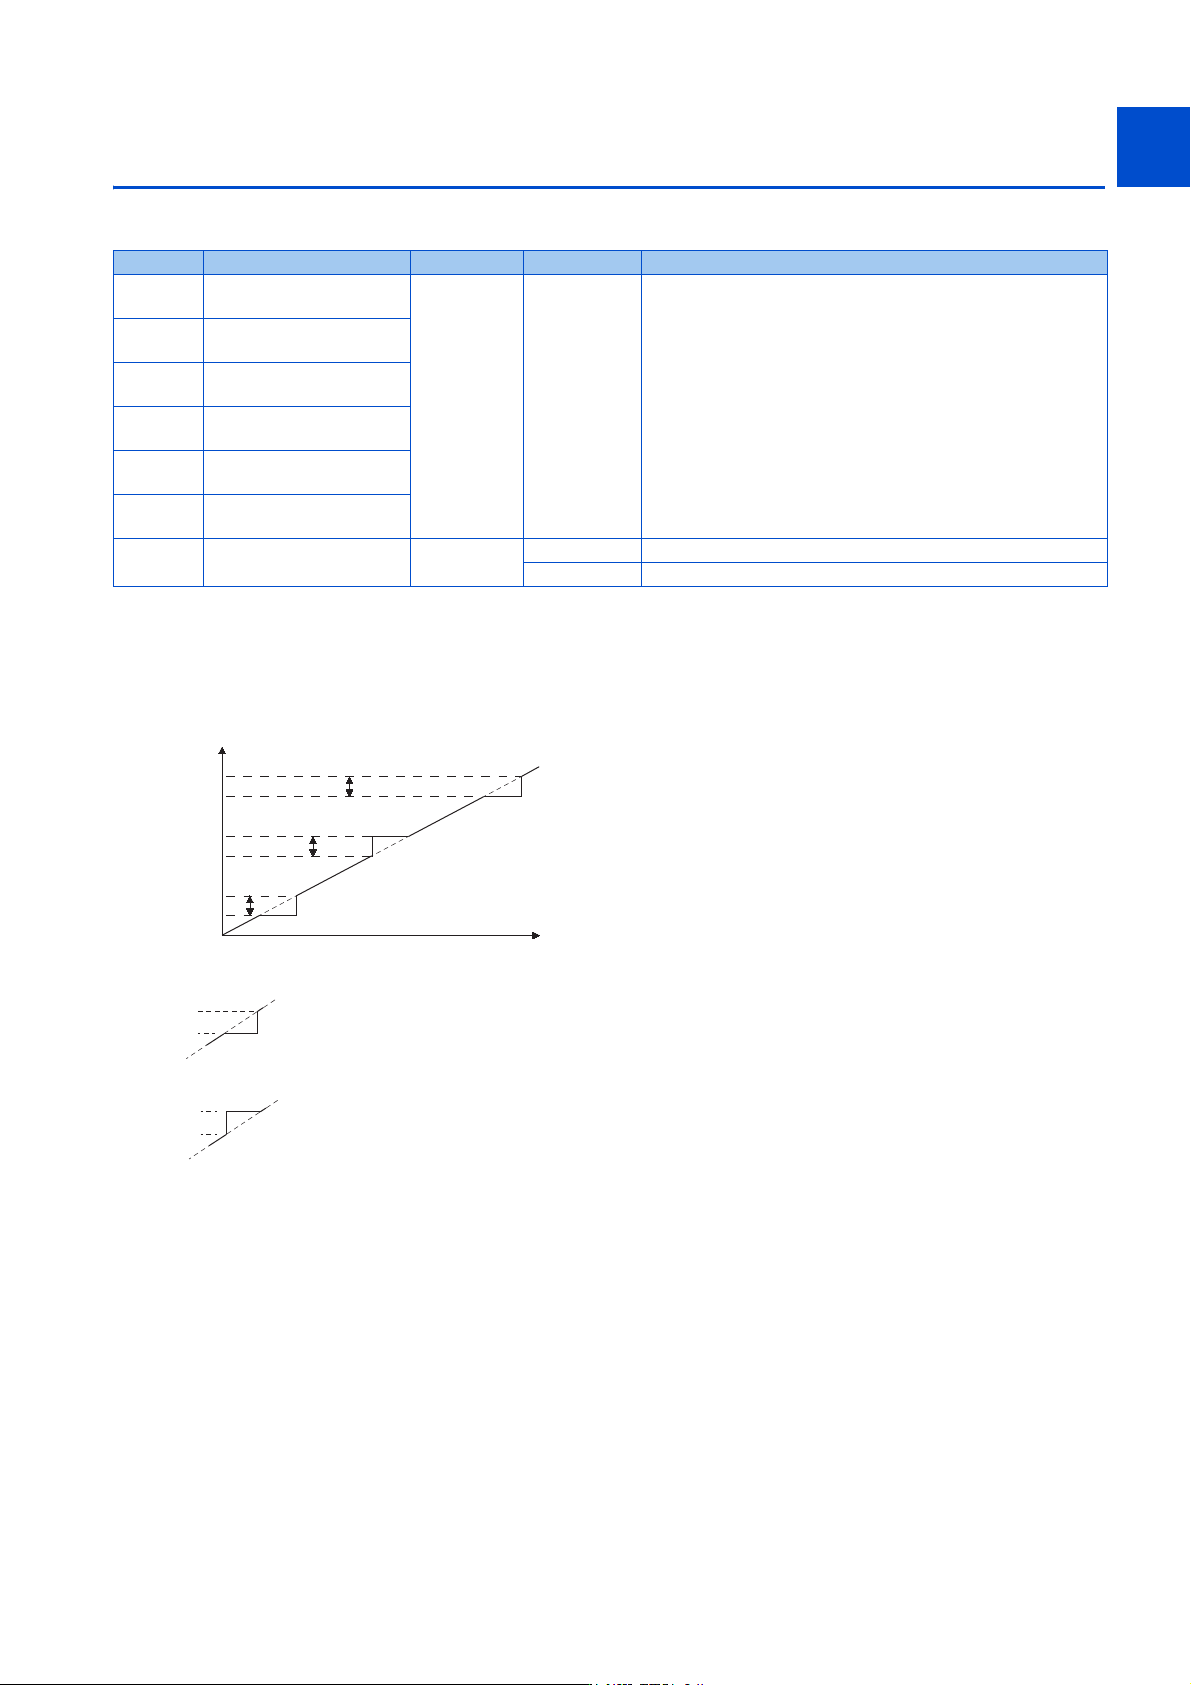
希望在运行时避开机械系统的固有振动频率所导致的共振时,可以使其跳过发生共振的频率点。
频率跳变 3 点模式 (Pr.31 ~ Pr.36)
• 跳变位置可设 3 处,跳变频率设定为各处的上点或下点。
• 频率跳变 1A、2A、3A 的设定值为跳变点,跳变区间以此频率运行。
例 1)要在 30Hz ~ 35Hz 之间固定为 30Hz 运行时,应将 Pr.34 设定为 35Hz,将 Pr.33 设定为 30Hz。
例 2)要在 30Hz ~ 35Hz 之间跳变至 35Hz 运行时,应将 Pr.33 设定为 35Hz,将 Pr.34 设定为 30Hz。
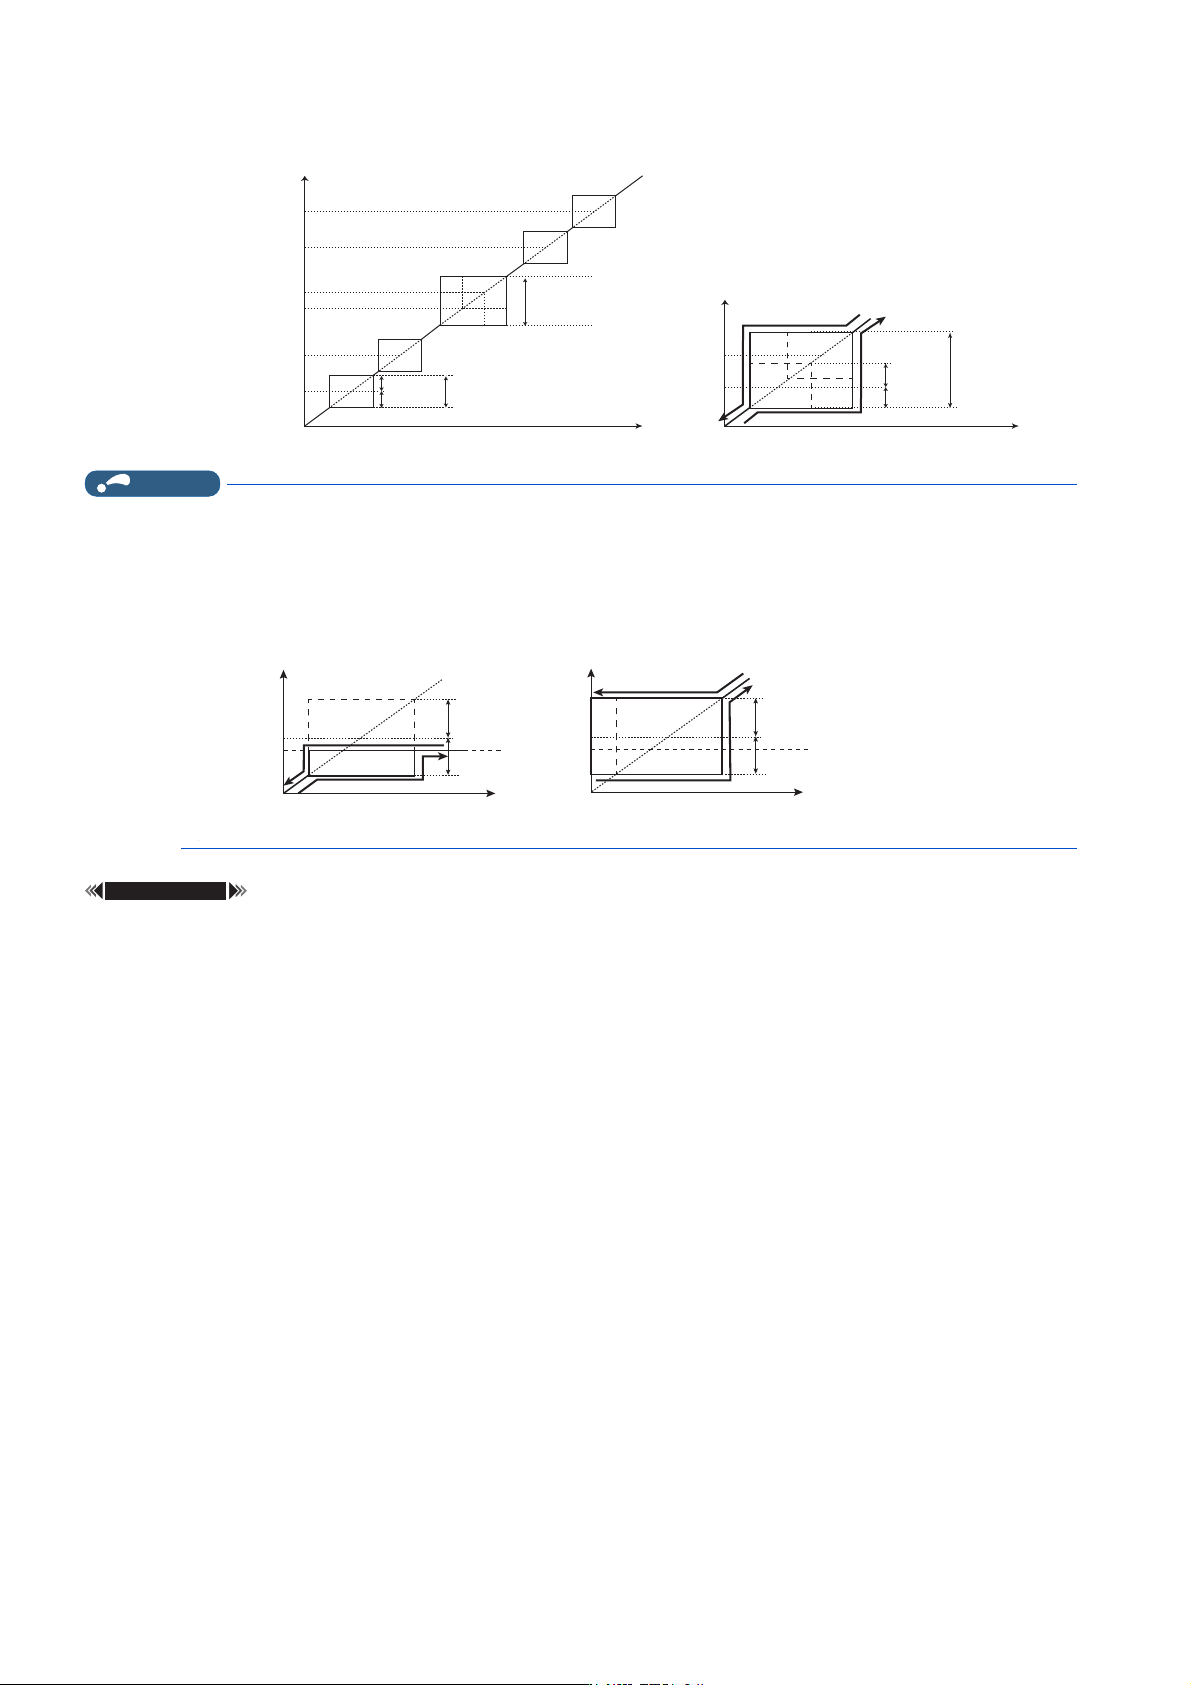
频率跳变 6 点模式 (Pr.552)
•对Pr.31 ~ Pr.36 的频率设定跳变宽度,最多可设 6 个频率跳变区域。
• 当频率跳变的动作范围重叠时,其动作范围为重叠的频率跳变区域的最大和最小范围。
Pr. 名称 初始值 设定范围 内容
31
H420
频率跳变 1A
9999
0 ~ 590Hz、
9999
1A ~ 1B、2A ~ 2B、3A ~ 3B 为跳变的频率。
9999:功能无效
32
H421
频率跳变 1B
33
H422
频率跳变 2A
34
H423
频率跳变 2B
35
H424
频率跳变 3A
36
H425
频率跳变 3B
552
H429
频率跳变宽度 9999
0 ~ 30Hz 设定频率跳变 (6 点模式)的跳变宽度。
9999 3 点模式
3U
仁⦷䐣
3U
3U
3U
3U
3U
仁⦷䐣Ⲵ
䇮ᇊ仁⦷+]
ᡰ䗃ޕⲴ䇮ᇊ仁⦷
3U+]
3U+]
3U+]
3U+]
324
11. (H)保护功能参数
11.12 避开机械共振点 (频率跳变)
• 当设定频率减小并进入到跳变宽度内时,跳变宽度的上限为设定频率。当设定频率增大并进入到跳变宽度内时,跳变宽度
的下限为设定频率。
NOTE
• 加减速过程中,设定范围内的频率仍然有效。
• 设定时各组 (1A 和 1B、2A 和 2B、3A 和 3B)的范围重叠时,将会发生参数写入错误错误 (Er1)。
• Pr.552 = “0” 时,无频率跳变。
• 如果跳变频率超过 Pr.1(Pr.18) 上限频率,则上限频率为设定频率。跳变频率低于 Pr.2 下限频率时,跳变频率为设定频率。
(设定频率低于下限频率)
频率跳变 6 点模式的示例
参照参数
Pr.1 上限频率、Pr.2 下限频率、Pr.18 高速上限频率 第322页
3U
3U
3U
3U
3U
3U
ᡰ䗃ޕⲴ䇮ᇊ仁⦷
3U
3U
䐣ᑵᓖ
䐣ᑵᓖ
仁⦷䐣Ⲵ䇮ᇊ仁⦷
3U
3U
ᡰ䗃ޕⲴ䇮ᇊ仁⦷
3U
3U
䐣ᑵᓖ
仁⦷䐣Ⲵ
䇮ᇊ仁⦷
к䲀仁⦷
䇮ᇊ仁⦷
3U
3U
䗃ࠪ仁⦷
л䲀仁⦷
䇮ᇊ仁⦷
3U
3U
䗃ࠪ仁⦷
к䲀仁⦷઼仁⦷䐣 л䲀仁⦷઼仁⦷䐣
325
11. (H)保护功能参数
11.13 失速防止动作
11
12
13
14
15
16
17
18
19
20
11.13 失速防止动作
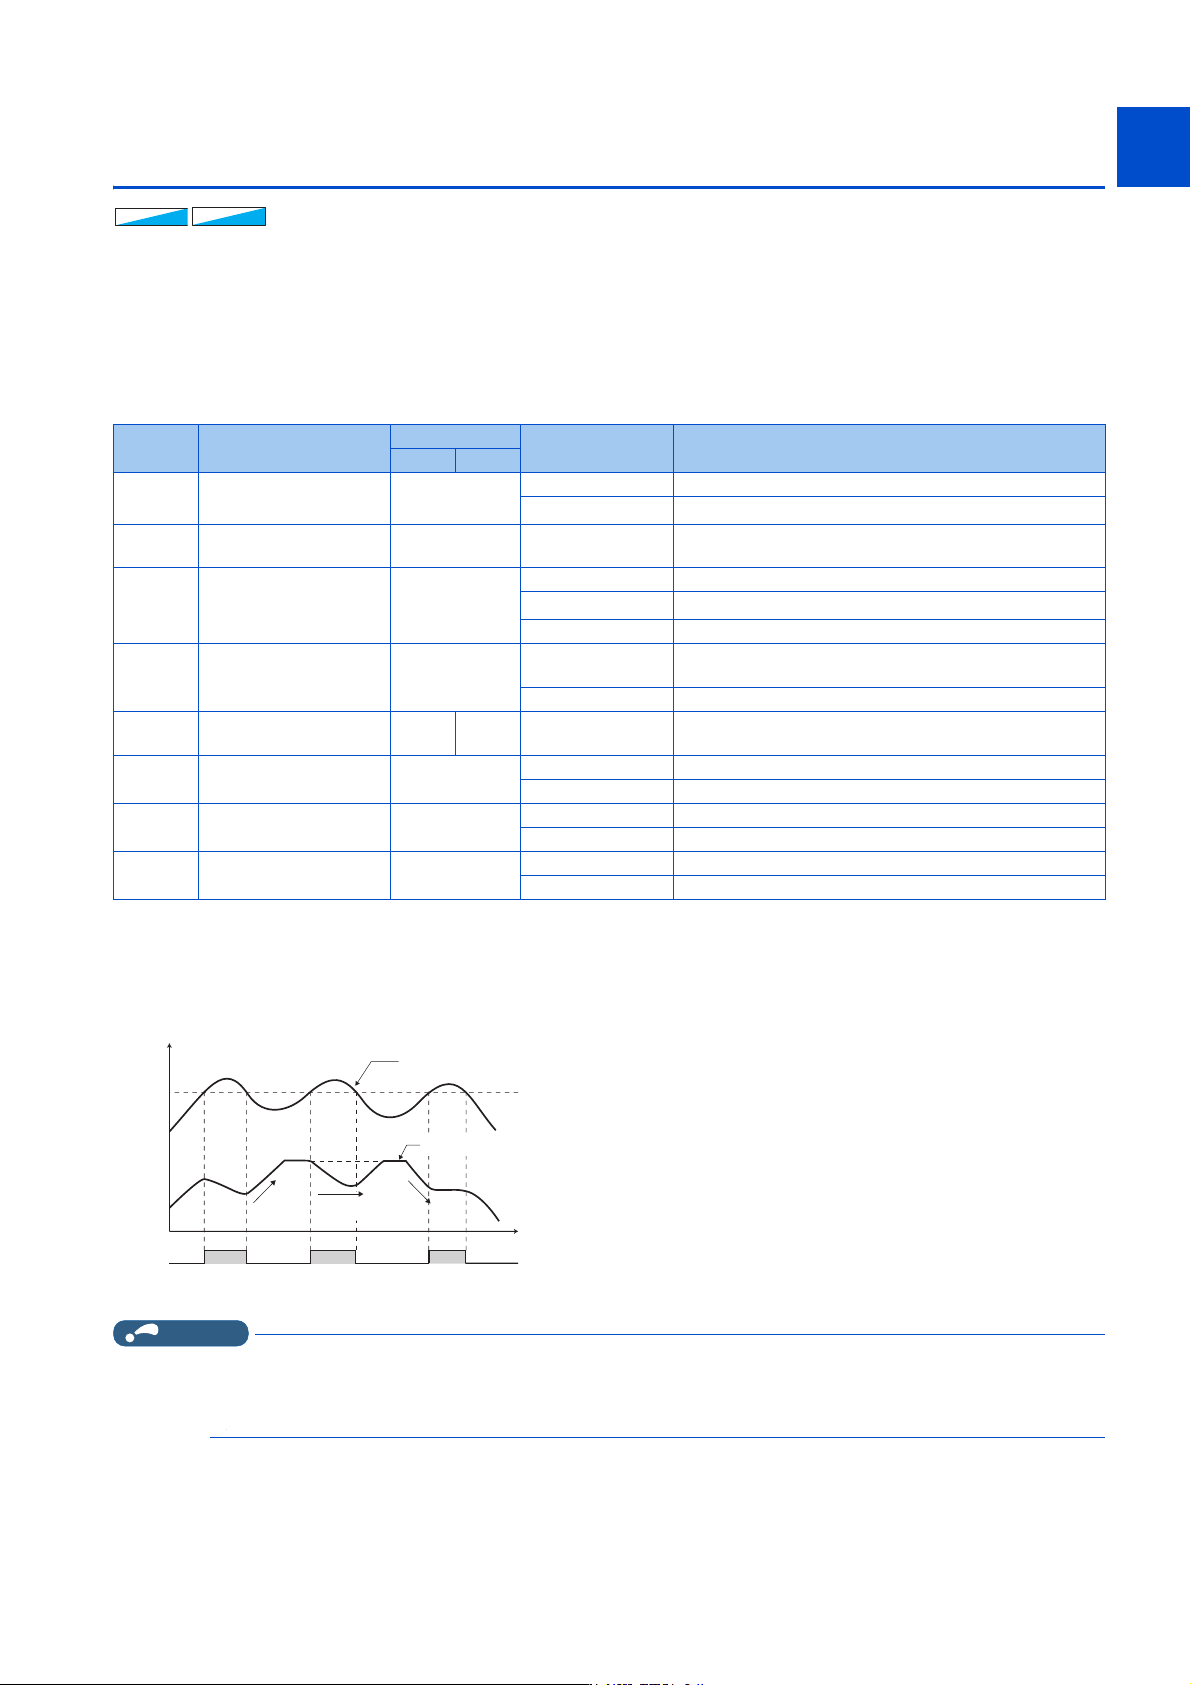
为了避免过电流、过电压等引起变频器报警停止,对输出电流进行监视,使输出频率自动发生变化。可以实现加减速过程中或
驱动、再生时的失速防止,并限制高响应电流限制的动作。
实时无传感器矢量控制、矢量控制、PM 无传感器矢量控制时无效。
• 失速防止:输出电流超过失速防止动作水平时,使变频器的输出频率自动变化,输出电流变小。此外,第 2 失速防止功能
可以限制失速防止动作功能有效的输出频率范围。
• 高响应电流限制:电流超过限制值时,切断变频器的输出以防止产生过电流。
*1 Gr.1、Gr.2 表示参数初始值组。(参照第54页)
*2 失速防止动作水平的上限值在内部受到如下限制。
150% (LD 额定)、200% (ND 额定)
失速防止动作水平的设定 (Pr.22)
NOTE
• 长时间持续过载状态时,电机过载切断 (电子过热保护)(E.THM)等保护功能起动。
•在Pr.156 中设定为高响应电流限制动作 (初始值)时,请勿将 Pr.22 的设定值设定为 170% 以上。否则将不再输出转矩。
•通过Pr.800 控制方法选择选择了实时无传感器矢量控制、矢量控制时,Pr.22 将作为转矩限制水平动作。
9)9)9)
䙐䙐䙐
Pr. 名称
初始值
*1
设定范围 内容
Gr.1 Gr.2
22
H500
失速防止动作水平 150%
0 失速防止动作无效
0.1 ~ 400%
*2
设定失速防止动作开始的电流值。
156
H501
失速防止动作选择 0 0 ~ 31、100、101 可以选择失速防止动作和高响应电流限制动作的有无。
48
H600
第 2 失速防止动作水平 9999
0 第 2 失速防止动作无效
0.1 ~ 400%
*2
通过 RT 信号可以变更失速防止动作水平。
9999 与 Pr.22 同等级
23
H610
倍速时失速防止动作水平
补偿系数
9999
0 ~ 200%
在超过额定频率的高速状态下运行时,可以减小失速动作等
级。
9999 倍速时失速防止动作无效
66
H611
失速防止动作降低开始频
率
60Hz 50Hz 0 ~ 590Hz 设定开始降低失速动作等级的频率。
154
H631
失速防止动作中的电压降
低选择
1
1 无过电压保护功能回避
11 有过电压保护功能回避
157
M430
OL 信号输出时机 0s
0 ~ 25s 设定失速防止动作时输出 OL 信号的输出开始时间。
9999 无 OL 信号输出
277
H630
失速防止电流切换 0
0 输出电流限制等级
1 输出转矩 (转矩分电流)为限制等级
• 对于在输出电流与变频器额定电流的百分为多少时失速防
止功能起动,在 Pr.22 失速防止动作水平中进行设定。通
常应设定为初始值。
• 失速防止动作可在加速时中断加速 (减速),恒速时减速,
减速时中断减速。
• 如果失速防止起动,则输出过载报警 (OL)信号。
ཧ䙕䱨↘ࣞ֒⽰ׁ
3U
2/
䗃ࠪ⭥⍱
䗃ࠪ仁⦷
࣐䙏
ᚂ䙏
ᰦ䰤
߿䙏