ib0600869chnt.pdf - 第155页
154 5. 速度控制 5.11 速度控制时的故障排除 5.11 速度控制时的故障排除 No. 现象 原因 对策 1 电机不旋转。 (矢量 控制) 电机接线错误。 • 接线的确认 进行 V/F 控制 (将 Pr.80 电机容量 或 Pr.81 电机极数 的设定值设为 “9999”、 将 Pr.800 控制方法选择 的设定值设为 “ 40”) ,确认电机的旋转方向。 SF-V5RU (1500r/min 系列)时 3.7kW 以下时应将 …
153
5. 速度控制
5.10 电机启动转矩的调整
1
2
3
4
5
6
7
8
9
10
5.10 电机启动转矩的调整
可以改善低速区域的电机转矩下降。
*1 使用 MM-GKR、EM-A 以外的 PM 电机、GV-S 时有效。
• Pr.785 以相对于电机额定电流的百分比设定 d 轴电流指令的大小。
• 通过增大设定值可以增大启动转矩。
• 在低速区域连续运行时,无论是否有负载都会流过电流。因此,根据运行时间的不同,即使无负载,也可能发生电机过载
跳闸 (电子过热保护)(E.THM)。应将 Pr.785 的设定值设为 100% 以下。
• 由于低速区域内 Pr.22 失速防止动作水平 (转矩限制水平)不动作,当施加的转矩超过 Pr.785 设定值时,可能会触发过
电流跳闸 (E.OC[]) 或失调检测 (E.SOT) 等保护功能。
NOTE
• 短时间转矩不可超过 Pr.785 设定值。
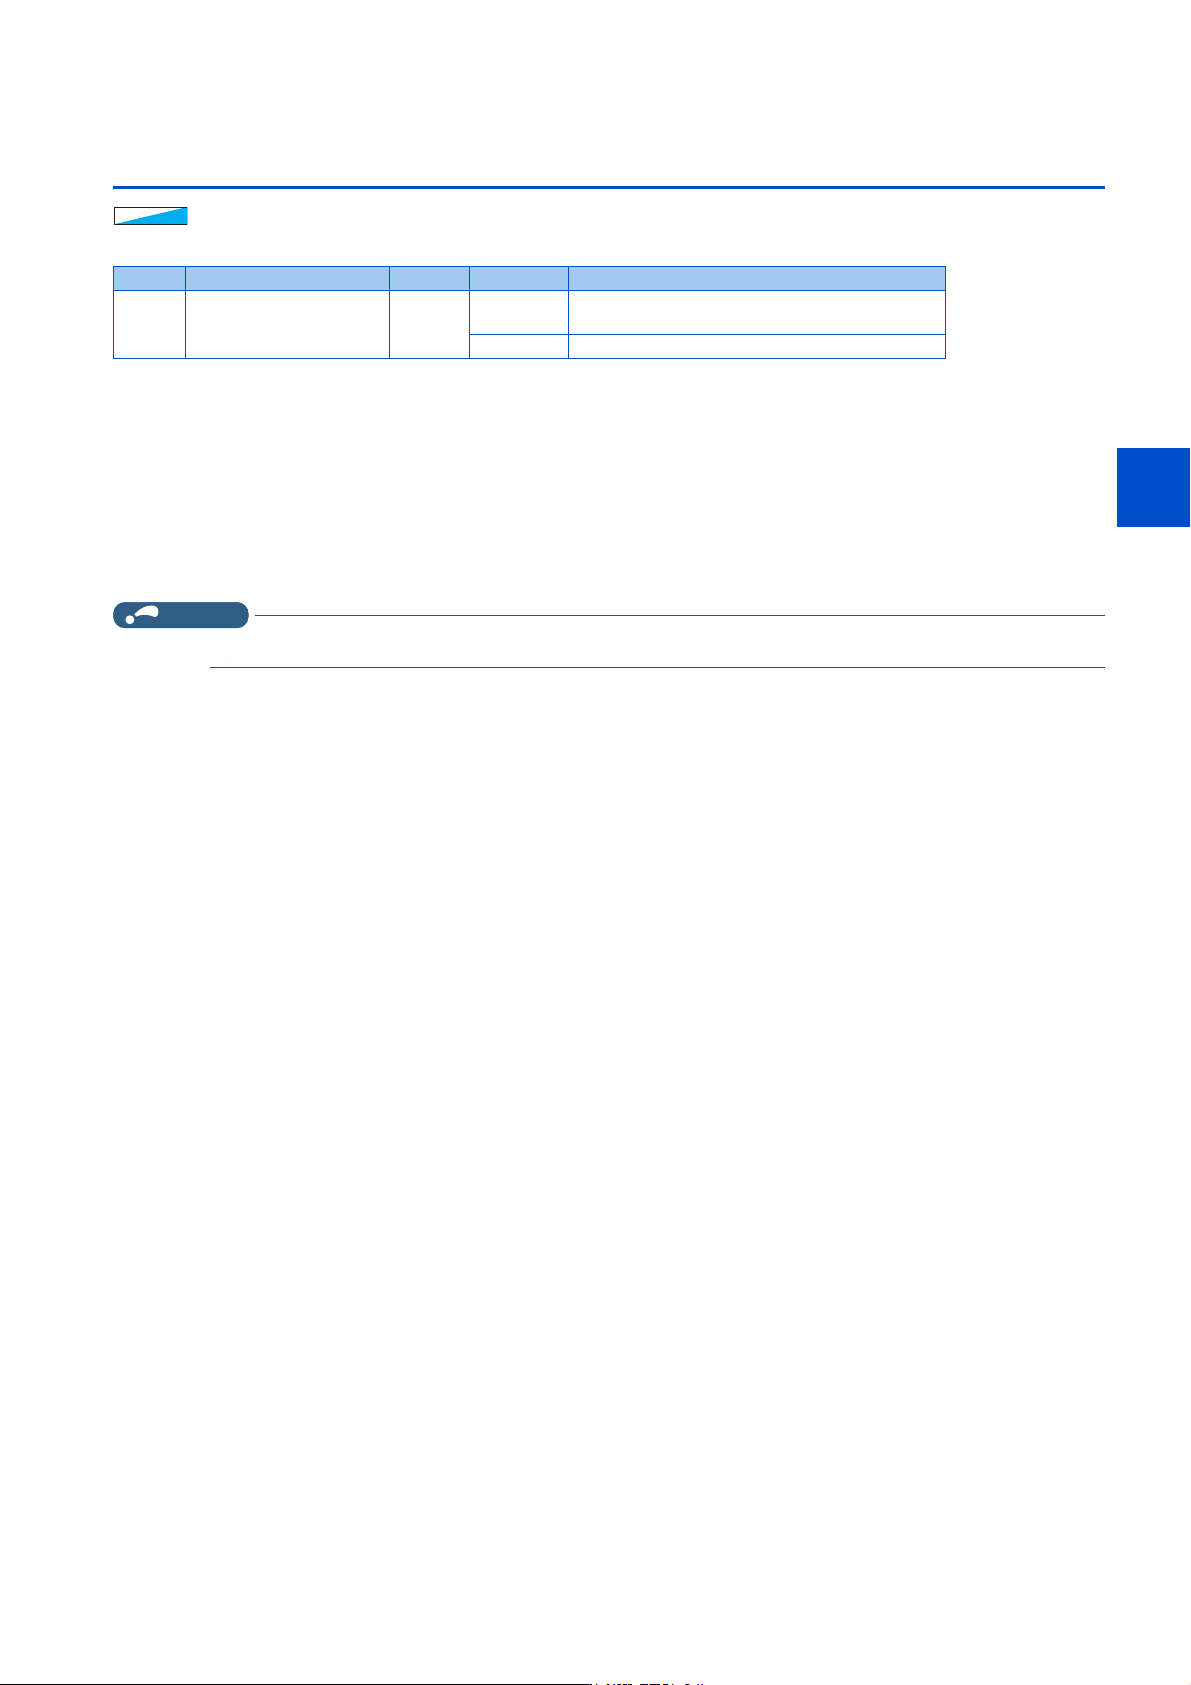
Pr. 名称 初始值 设定范围 内容
785
G272
*1
强励磁电流水平 9999
0 ~ 200%
以相对于电机额定电流的百分比设定 d 轴电流指令
的大小。
9999 以 70% 动作
303030
154
5. 速度控制
5.11 速度控制时的故障排除
5.11 速度控制时的故障排除
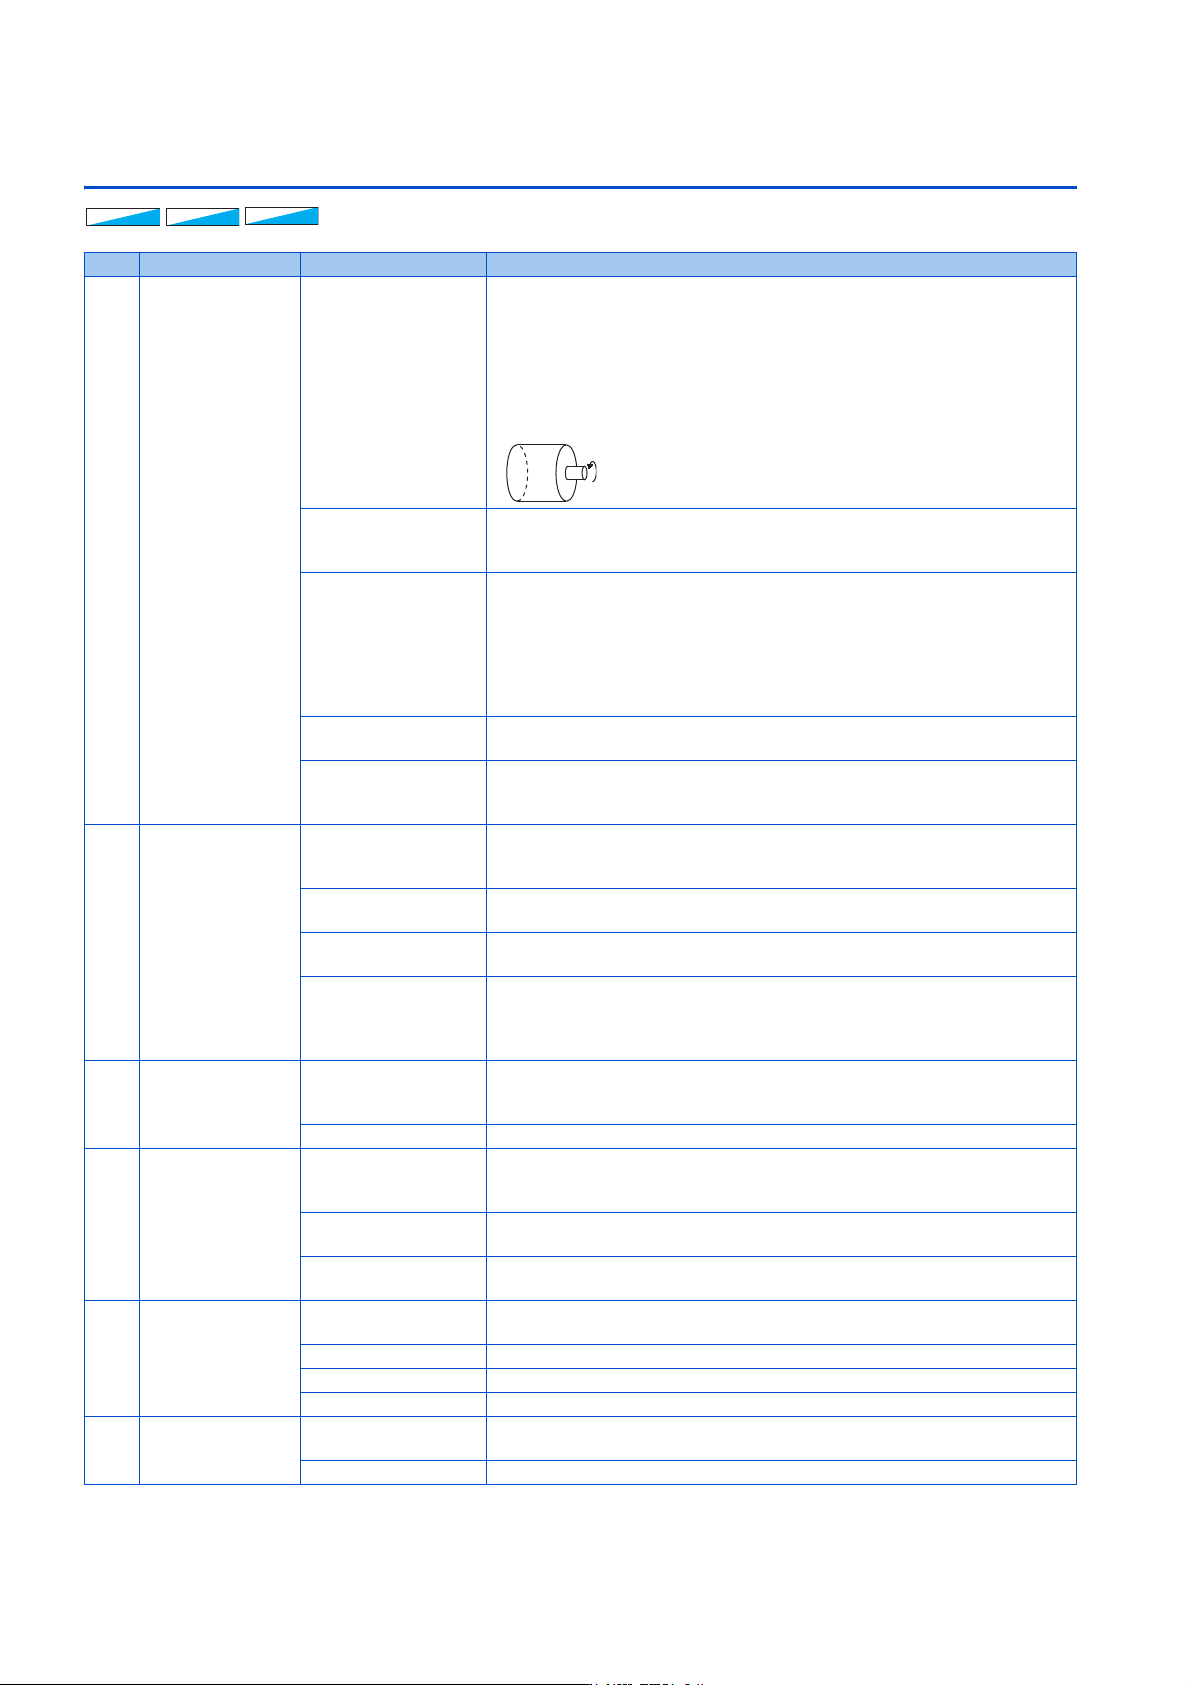
No. 现象 原因 对策
1
电机不旋转。(矢量
控制)
电机接线错误。
• 接线的确认
进行 V/F 控制 (将 Pr.80 电机容量或 Pr.81 电机极数的设定值设为 “9999”、
将 Pr.800 控制方法选择的设定值设为 “40”),确认电机的旋转方向。
SF-V5RU (1500r/min 系列)时
3.7kW 以下时应将 Pr.19 标准频率电压的设定值设为 “170V (340V)”,超过
时应设为 “160V (320V)”,Pr.3 基准频率的设定值应设为 “50Hz”。
• 输入正转信号后,从电机轴方向看,逆时针方向旋转为正常。(顺时针方向时,
变频器 2 次侧接线的相序有所不同)
PLG 规格选择开关 (矢
量控制对应选件)错
误。
• PLG 规格的确认
确认差动 / 互补的 PLG 规格选择开关 (矢量控制对应选件)。
PLG 接线错误。
• 在矢量控制设定中,如果系统是在没有安全问题的情况下可通过电机以外的动力
使电机轴旋转的系统,则应使电机逆时针方向旋转以确认是否进行 FWD 显示。
REV 时,PLG 的相序错误。
应确认接线是否正确,并根据所使用的电机规格设定 Pr.359 PLG 转动方向。
(参照第 436 页)
从电机轴侧看顺时针方向为正转时,设定 Pr.359 = “100”。
从电机轴侧看逆时针方向为正转时,设定 Pr.359 = “101”。
参数的设定与所使用的
PLG 脉冲数不同。
• 参数设定值小于所使用的 PLG 脉冲数时,电机不旋转,应正确设定 Pr.369 PLG
脉冲数量。(参照第436页)
PLG 电源规格错误。或
未输入电源。
• 应确认 PLG 的电源规格 (5V/12V/15V/24V)后,从外部输入电源。
但是,PLG 输出类型为差动线驱动器时,仅可输入 5V。
其他电源的电压应与 PLG 输出电压相同,并且应输入至 PG-SD 之间。
2
没有以正确速度运
行。(速度指令和实
际转速存在偏差)
指令装置发出的速度指
令存在偏差。
噪声与速度指令重叠。
• 确认指令装置是否发出正确的速度指令。(应采取防噪措施。)
•降低Pr.72 PWM 频率选择。
PLG 脉冲数的设定不正
确。
•确认Pr.369 的设定。(矢量控制)(参照第 436 页)
速度指令值与变频器识
别值存在偏差。
• 再次对速度指令偏置、增益 Pr.125、Pr.126、C2(Pr.902) ~ C7(Pr.905) 进行调
整。
电机常数随电机的温度
上升而变化。
设定启动时在线自动调谐 (Pr.95 (Pr.574)= “1”)。(实时无传感器矢量控
制)(参照第 433 页)
如果在升降机上使用启动时在线自动调谐,则应设定制动顺控用于启动时的制动
器解除时机。
3
速度无法上升至速度
指令的速度。
转矩不足。
转矩限制动作。
• 提高转矩限制值。
(参照第 133 页的速度控制的转矩限制)
•增加容量
仅为 P (比例)控制。 • P (比例)控制时如果负载较重,则将产生速度偏差,应切换为 PI 控制。
4 电机的转速不稳定。
速度指令变动。
• 确认指令装置是否发出正确的速度指令。(应采取防噪措施。)
•降低Pr.72。
•提高Pr.822 速度设定滤波器 1。( 第383页)
转矩不足。
• 提高转矩限制值。
(参照第 133 页的速度控制的转矩限制)
速度控制增益与设备不
符。(发生了共振。)
• 进行简单增益调谐。
•调整Pr.820 速度控制 P 增益 1、Pr.821 速度控制积分时间 1。
5
电机或设备振荡
(发生振动、噪
声)。
速度控制增益较高。
• 进行简单增益调谐。
•降低Pr.820,提高 Pr.821。
转矩控制增益较高。 • 降低 Pr.824 转矩控制 P 增益 1 (电流环路比例增益)。
电机接线错误 • 确认接线。
发生了机械共振。 • 设定、调整陷波滤波器 (Pr.1003 ~ Pr.1005)。
6
加减速时间与设定不
符。
转矩不足。
• 提高转矩限制值。
(参照第 133 页的速度控制的转矩限制)
负载惯量较大。 • 设定与负载相符的加减速时间。
ᰖՖಞᰖՖಞᰖՖಞ
⸘䠅⸘䠅⸘䠅
303030
155
5. 速度控制
5.11 速度控制时的故障排除
1
2
3
4
5
6
7
8
9
10
参照参数
Pr.72 PWM 频率选择 第 248 页
Pr.80 电机容量、Pr.81 电机极数 第106页
Pr.125 端子 2 频率设定增益频率、Pr.126 端子 4 频率设定增益频率 第 385 页
Pr.359 PLG 旋转方向、Pr.369 PLG 脉冲数 第 436 页
Pr.822 速度设定滤波 1 第 383 页
Pr.824 转矩控制 P 增益 1 (电流环路比例增益) 第 169 页
Pr.1003 ~ Pr.1005 (陷波滤波器) 第 152 页
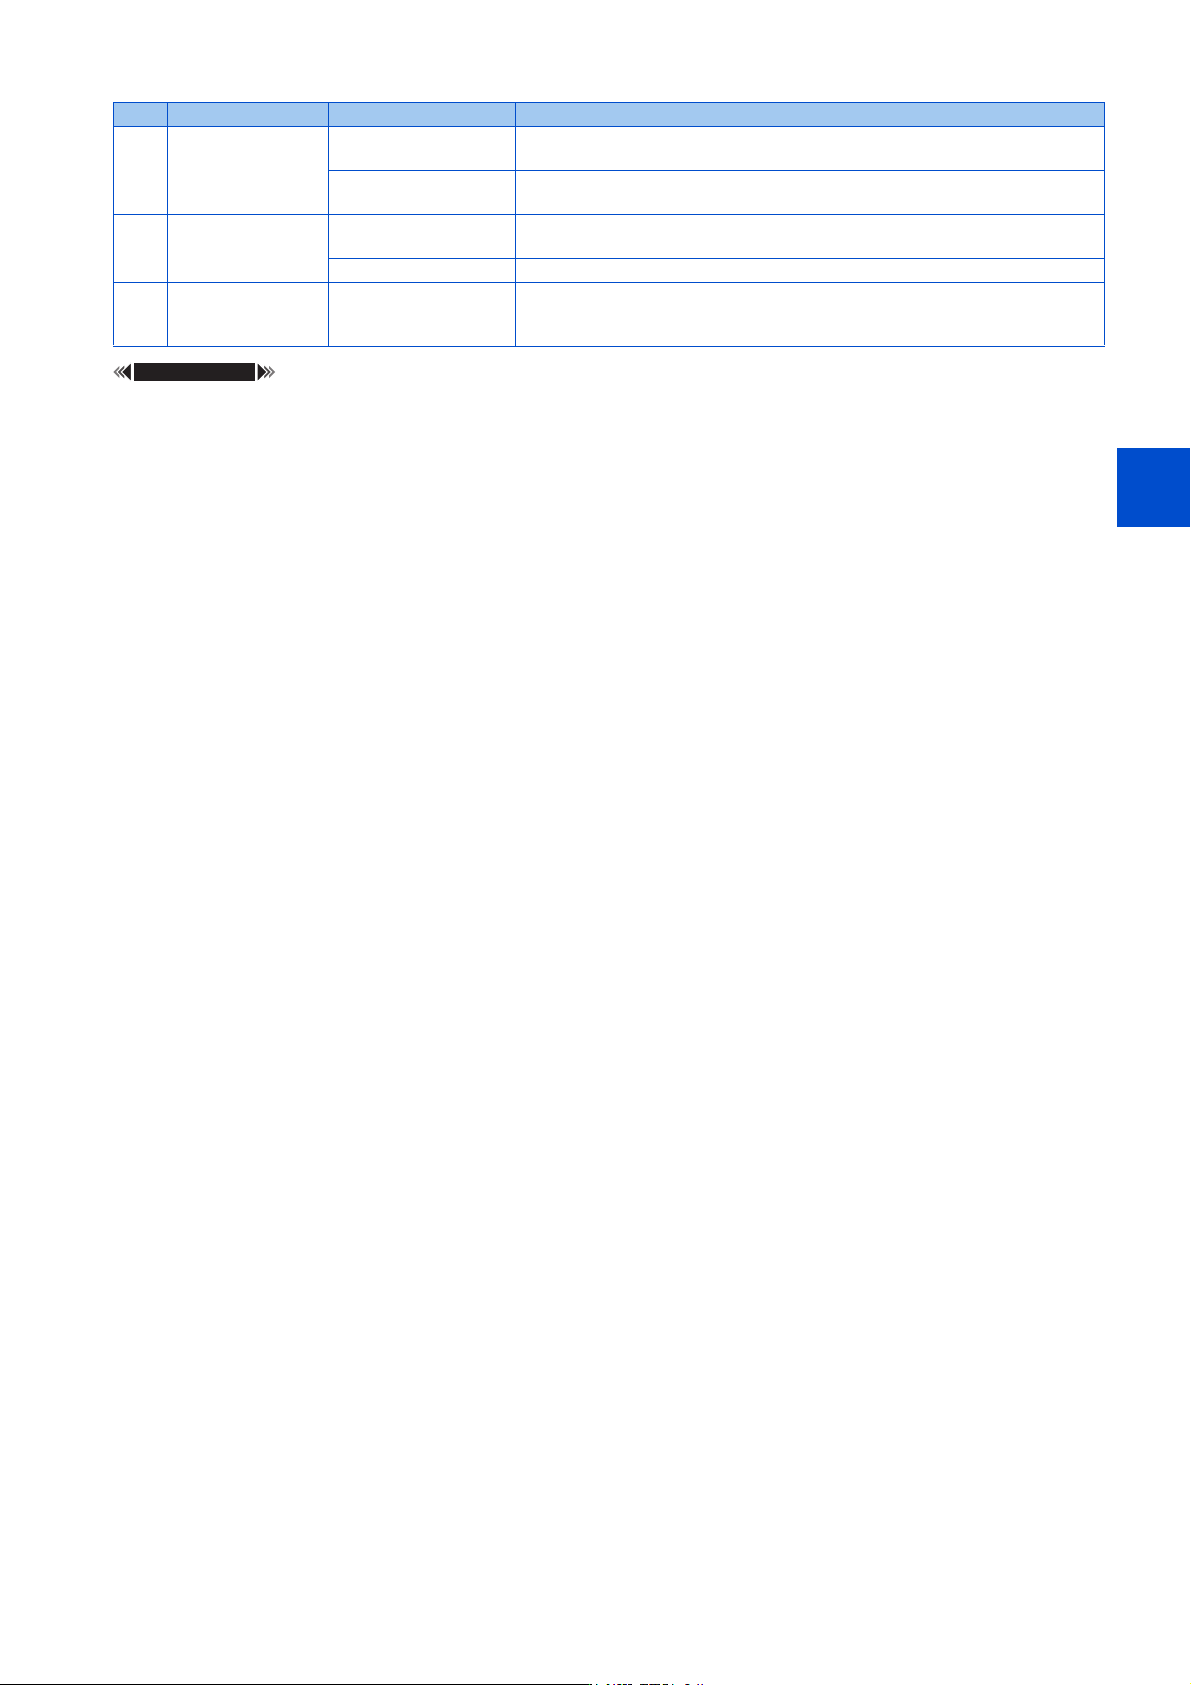
7 设备的动作不稳定。
速度控制增益与设备不
符。
• 进行简单增益调谐。
•调整Pr.820、Pr.821。
变频器的加减速时间的
响应性较差。
• 将加减速时间设为最佳值。
8
存在低速时的旋转不
均。
高载波频率会产生不良
影响。
•降低Pr.72。
速度控制增益较低。 • 提高 Pr.820。
9
低速区域中不输出转
矩。(PM 无传感器矢
量控制)
有转矩波动和旋转不均
的现象。
•调整Pr.820。
No. 现象 原因 对策