ib0600869chnt.pdf - 第127页
126 5. 速度控制 5 速度控制 本章记载了通过实时无传感器矢量控制、 矢量控制、PM 无传感器矢量控制进行速度控制的内容。速度控制是指, 控制变频器使 速度指令与实际的电机转速一致。 目的 需要设定的参数 参照页 速度控制时对转矩进行限制 转 矩限制 P.D030、P.D400 ~ P.D402、 P.H500、P.H700 ~ P.H704、 P.H710、P.H720、 P.H721、P.H730、 P.M430、P.T040…
125
第5章
第
5
章
4
5
6
7
8
9
10
速度控制
5.1 实时无传感器矢量控制 (速度控制)的设定步骤 ...................................................... 129
5.2 矢量控制 (速度控制)的设定步骤 .................................................................. 130
5.3 PM 无传感器矢量控制 (速度控制)的设定步骤 ....................................................... 131
5.4 转矩限制水平的设定 .............................................................................. 133
5.5 希望实现高精度、高响应的控制 (增益调整) ........................................................ 139
5.6 速度前馈控制、模型适应速度控制 .................................................................. 144
5.7 转矩偏置 ........................................................................................ 146
5.8 避免电机失控 .................................................................................... 150
5.9 陷波滤波器 ...................................................................................... 152
5.10 电机启动转矩的调整 .............................................................................. 153
5.11 速度控制时的故障排除 ............................................................................ 154
126
5. 速度控制
5 速度控制
本章记载了通过实时无传感器矢量控制、矢量控制、PM 无传感器矢量控制进行速度控制的内容。速度控制是指,控制变频器使
速度指令与实际的电机转速一致。
目的 需要设定的参数 参照页
速度控制时对转矩进行限制 转矩限制
P.D030、P.D400
~ P.D402、
P.H500、P.H700
~ P.H704、
P.H710、P.H720、
P.H721、P.H730、
P.M430、P.T040、
P.G201、P.G202、
P.G210
Pr.22、Pr.85、
Pr.86、
Pr.157、
Pr.801、Pr.803
~ Pr.806、
Pr.810 ~
Pr.817、
Pr.858、Pr.874
133
速度控制的增益调整 简单增益调谐
P.C112 ~
P.C114、P.G211
~ P.G214、
P.G311、P.G312、
P.G900
Pr.730、Pr.818
~ Pr.821、
Pr.824、
Pr.825、
Pr.830、
Pr.831、Pr.880
139
使电机对于速度指令变化的追随性变
佳
速度前馈控制、模型适应速度控制
P.G220 ~
P.G224、P.C114
Pr.828、Pr.877
~ Pr.881
144
使速度检测信号稳定 速度检测滤波 P.G215、P.G315 Pr.823、Pr.833 551
想加快启动时的转矩起步 转矩偏置 P.G230 ~ P.G238
Pr.840 ~
Pr.848
146
避免电机失控 速度偏差过大
P.H415 ~
P.H417、P.H881
Pr.285、
Pr.690、
Pr.853、Pr.873
150
避免机械共振 陷波滤波器 P.G601 ~ P.G603
Pr.1003 ~
Pr.1005
152
改善低速区域的转矩 强励磁电流水平 P.G272 Pr.785 153
127
5. 速度控制
1
2
3
4
5
6
7
8
9
10
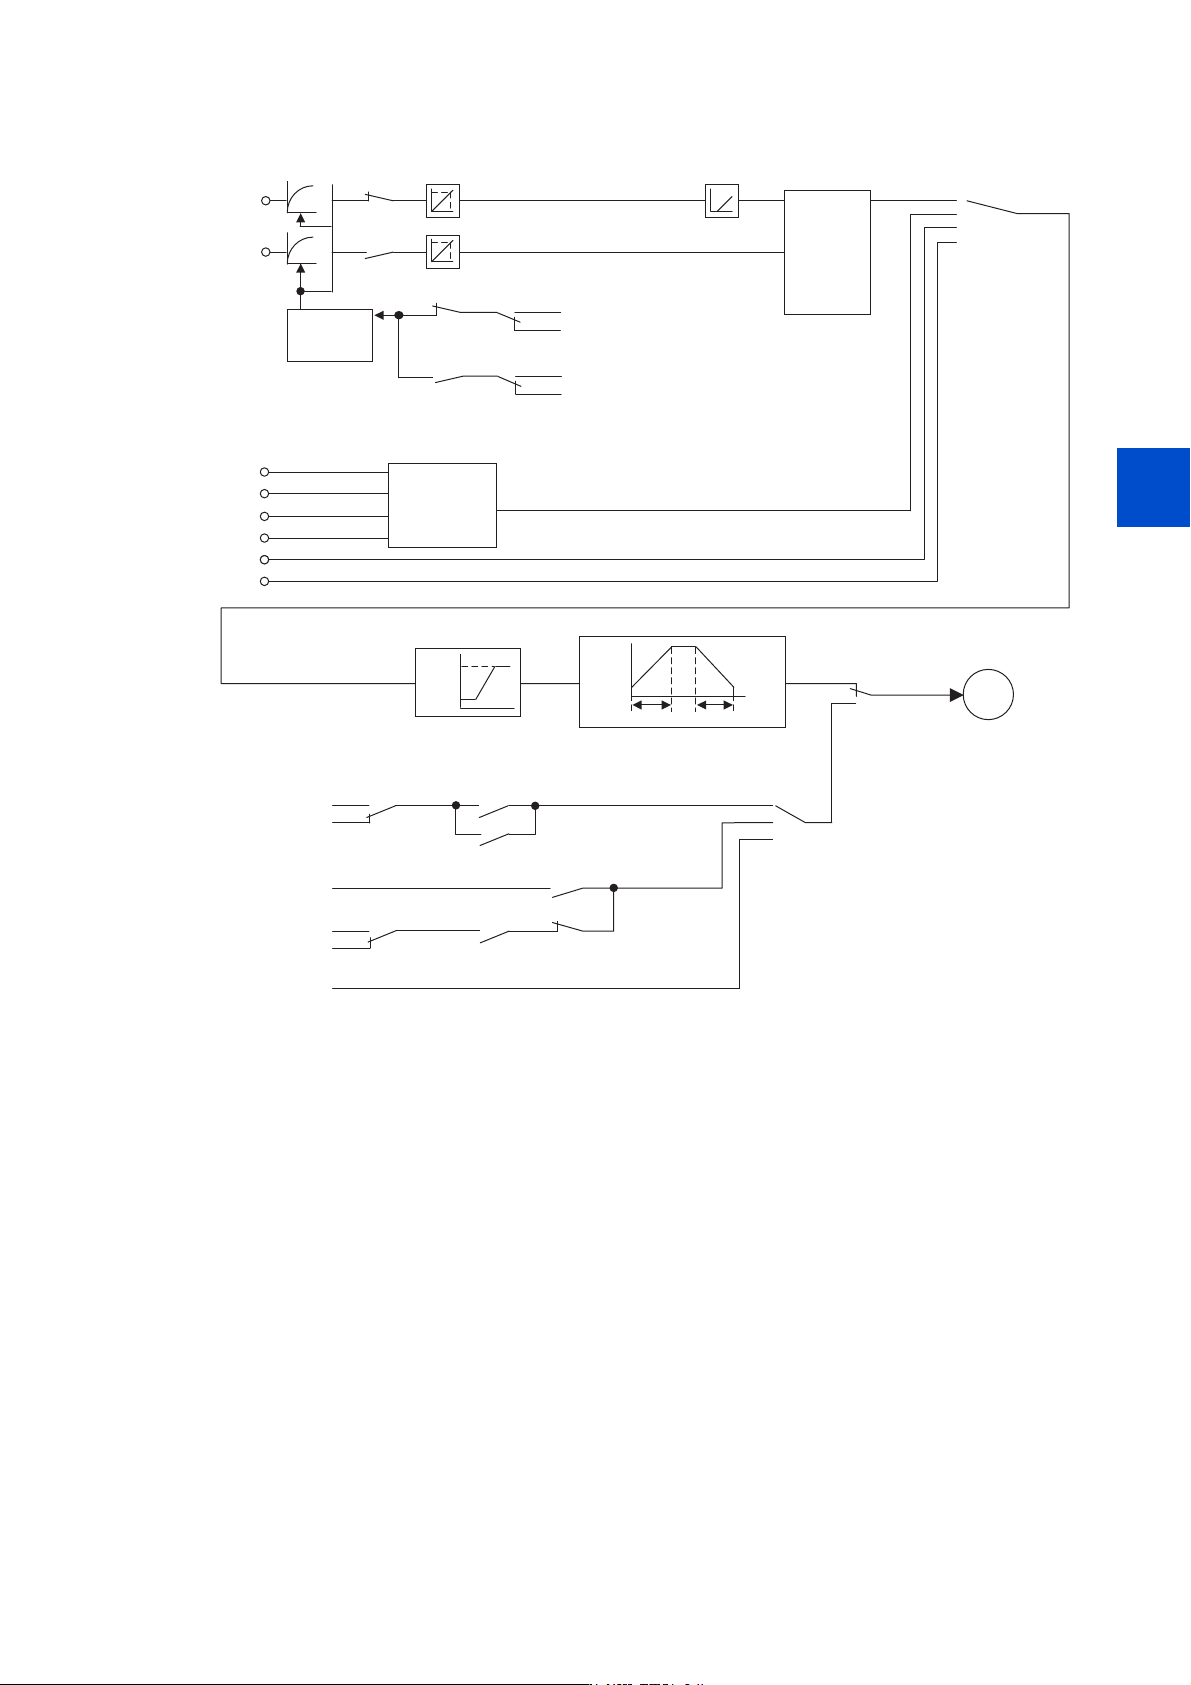
控制块图
ㄟᆀ
ㄟᆀ
Ǐ3U˙ǐ
5/
50
5+
5(;
䘹Ԧ
䶒ᶯ
ཊ⇥䙏䘹ᤙ
Ǐ3UЊȽ
ЊȽ
ȼЊǐ
䙏ᓖ䇮ᇊ
└⌒ಘ
572))
5721
Ǐ3Uǐ
Ǐ3Uǐ
$82))
$821
ㄟᆀٿ㖞Ǐ&Ƚ&3Uǐ
ㄟᆀ໎⳺Ǐ3UȽ&3Uǐ
ㄟᆀٿ㖞Ǐ&Ƚ&3Uǐ
ㄟᆀ໎⳺Ǐ3UȽ&3Uǐ
⁑ᤏ䗃ޕٿ㖞䈳ᮤ
Ǐ3Uǐ
⁑ᤏ䟿
䗃ޕ䘹ᤙ
Ǐ3Uǐ
䘀㹼⁑ᔿ
Ǐ3Uǐ
кл䲀䇮ᇊ
Ǐ3Uǐ
Ǐ3Uǐ
Ǐ3Uǐ
࣐߿䙏༴⨶
Ǐ3Uǐ
Ǐ3Uǐ
Ǐ3Uǐ
$
Ǐ3Uǐ
Ǐ3Uǐ
Ǐ3U ǐ
Ǐ3UĮǐ
Ǐ3U ǐ
Ǐ3UĮǐ
䘀㹼ѝ
ڌ→ѝ
ժᴽ䬱ᇊ
䴦䙏᧗ࡦ
䴦䙏᧗ࡦ
ⴤ⍱ࡦࣘࣘ
⸒䟿᧗ࡦ
Ǐ3U˙ǐ
ᇎᰦᰐՐᝏಘ
⸒䟿᧗ࡦ
Ǐ3U˙ǐ
Ǐ3U˙ǐ
Ǐ3U˙ǐ
Ǐ3U˙ǐ
Ǐ3U˙ǐ
/;62121
߿䙏ڌ→ᰦ
Ǐ3Uǐ
䴦䙏᧗ࡦ
/;62121
/;6212))
߿䙏ڌ→ᰦ
Ǐ3Uǐ
30ᰐՐᝏಘ⸒䟿᧗ࡦ
Ǐ3U˙ǃǐ
ⴤ⍱ࡦࣘࣘ