ib0600869chnt.pdf - 第137页
136 5. 速度控制 5.4 转矩限制水平的设定 •应 在 Pr.178 ~ Pr.189 (输入端子功能选择) 中设定 “27”,对 TL 信号进行功能的分配。 NOTE • 如果通过 Pr.178 ~ Pr.189 (输入端子功能选择) 变更 端子分配, 则可能会影 响其他功能。 应 确认各端子的功能后再进行设定。 对加减速过程中的转矩限制值进行个别设定 (Pr.816、Pr.817) • 可以对加速过程中、减速过程中的转矩限…
135
5. 速度控制
5.4 转矩限制水平的设定
1
2
3
4
5
6
7
8
9
10
• 基于模拟输入的转矩限制,可以通过校正参数 C38(Pr.932) ~ C41(Pr.933) 进行校正。(参照第 390 页)
NOTE
• CC-Link 通讯功能内置产品不支持使用外部转矩限制。
内部转矩限制 2 (Pr.810 = “2”、Pr.805、Pr.806)
•将Pr.805、Pr.806 的设定值设为转矩限制值。
• 使用 CC-Link、CC-Link IE TSN、CC-Link IE 现场网络 Basic 通讯时,可以使用远程寄存器 (RWwC)输入转矩限制值。
*1 转矩限制的设定范围为绝对值。
*2 也可以通过操作面板、参数模块进行设定。
*3 通过 Pr.805、Pr.806 的写入也可以进行转矩限制。
*4 通过操作面板、参数模块进行设定时的设定范围为 “673 ~ 1327 (-327% ~ 327%)”,设定单位为 1%。
NOTE
• CC-Link 通讯的详细内容,请参照 FR-A8NC E 套件使用手册或使用手册 (通讯篇)。CC-Link IE TSN、CC-Link IE 现场网络
Basic 通讯的详细内容,请参照使用手册 (通讯篇)。
• 安装了矢量控制对应选件时或使用 IP67 规格产品时,无法使用 CC-Link 通讯。
第 2 转矩限制水平 (TL 信号、Pr.815)
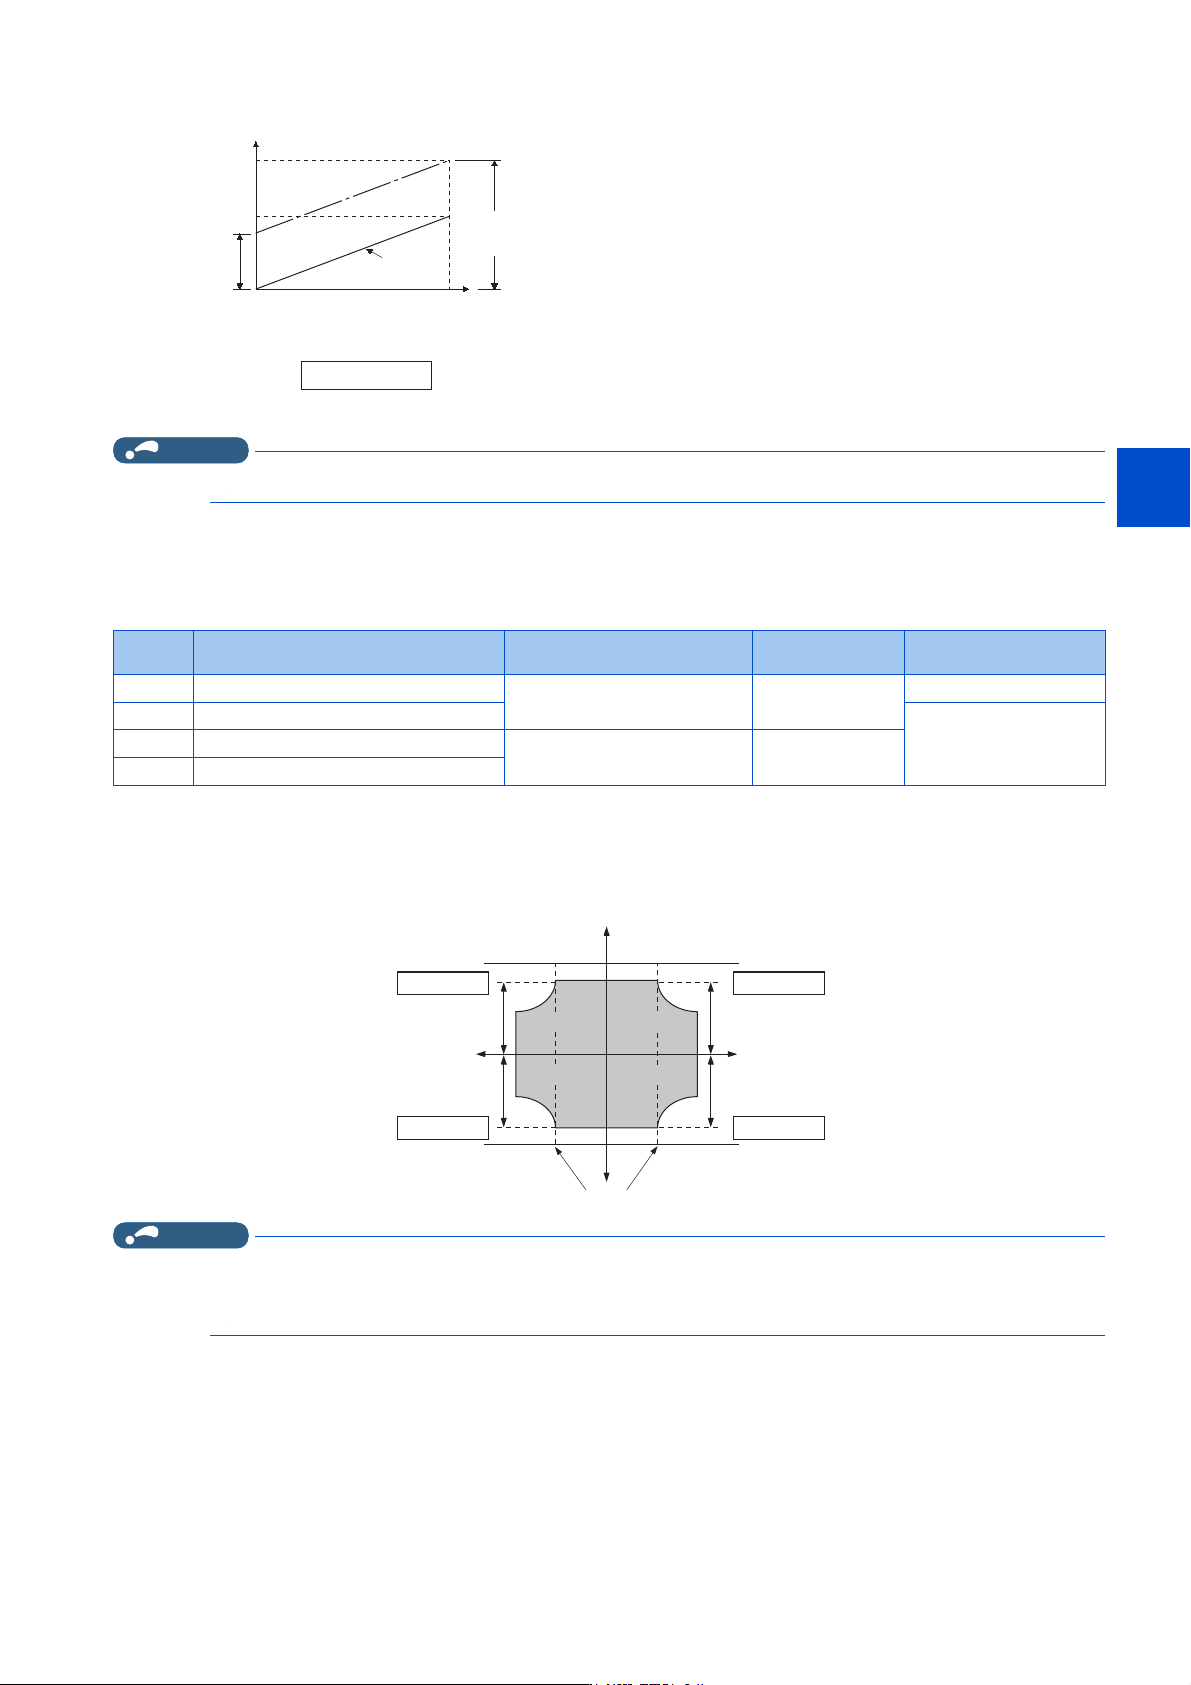
• 在转矩限制选择 (TL)信号为 ON 时,Pr.815 转矩限制水平 2 与 Pr.810 转矩限制输入方法选择的设定无关,其限制值为
Pr.815 的设定值。
Pr.804
设定值
转矩限制输入 设定范围
*1
设定单位 有效条件
1
基于 Pr.805、Pr.806 的转矩限制
*2
600 ~ 1400
(-400% ~ 400%)
1%
-
3
基于远程寄存器 (RWwC)的转矩限制
*3
使用 CC-Link、CC-Link
IE TSN、CC-Link IE 现场
网络 Basic 通讯时
5
基于远程寄存器 (RWwC)的转矩限制
*3
-32768 ~ 32767 (2 的补码)
(-327.68% ~ 327.67%)
*4
0.01%
*4
6
基于 Pr.805、Pr.806 的转矩限制
*2
ㄥᆆⲺṗ↙⽰ׁ
䖜⸙䇮ᇊؑ
ˁ
ࡍ٬
ٿ㖞
P$
&3U
໎⳺
䖜⸙
&3U
&3U &3U
ㅜ䊑䲀
ㅜ䊑䲀
3U3U
5:Z&
3U3U
5:Z&
3U3U
5:Z&
3U3U
5:Z&
ㅜ䊑䲀 ㅜ䊑䲀
৽䖜 ↓䖜
䖜⸙䲀ࡦ
䖜䙏ᓖ
ˇ
ˉ
↓䖜Ⲵ傡ࣘ
↓䖜Ⲵ⭏৽䖜Ⲵ傡ࣘ
৽䖜Ⲵ⭏
仍ᇊ䖜䙏ᓖ
136
5. 速度控制
5.4 转矩限制水平的设定
•应在Pr.178 ~ Pr.189 (输入端子功能选择)中设定 “27”,对 TL 信号进行功能的分配。
NOTE
• 如果通过 Pr.178 ~ Pr.189(输入端子功能选择)变更端子分配,则可能会影响其他功能。应确认各端子的功能后再进行设定。
对加减速过程中的转矩限制值进行个别设定 (Pr.816、Pr.817)
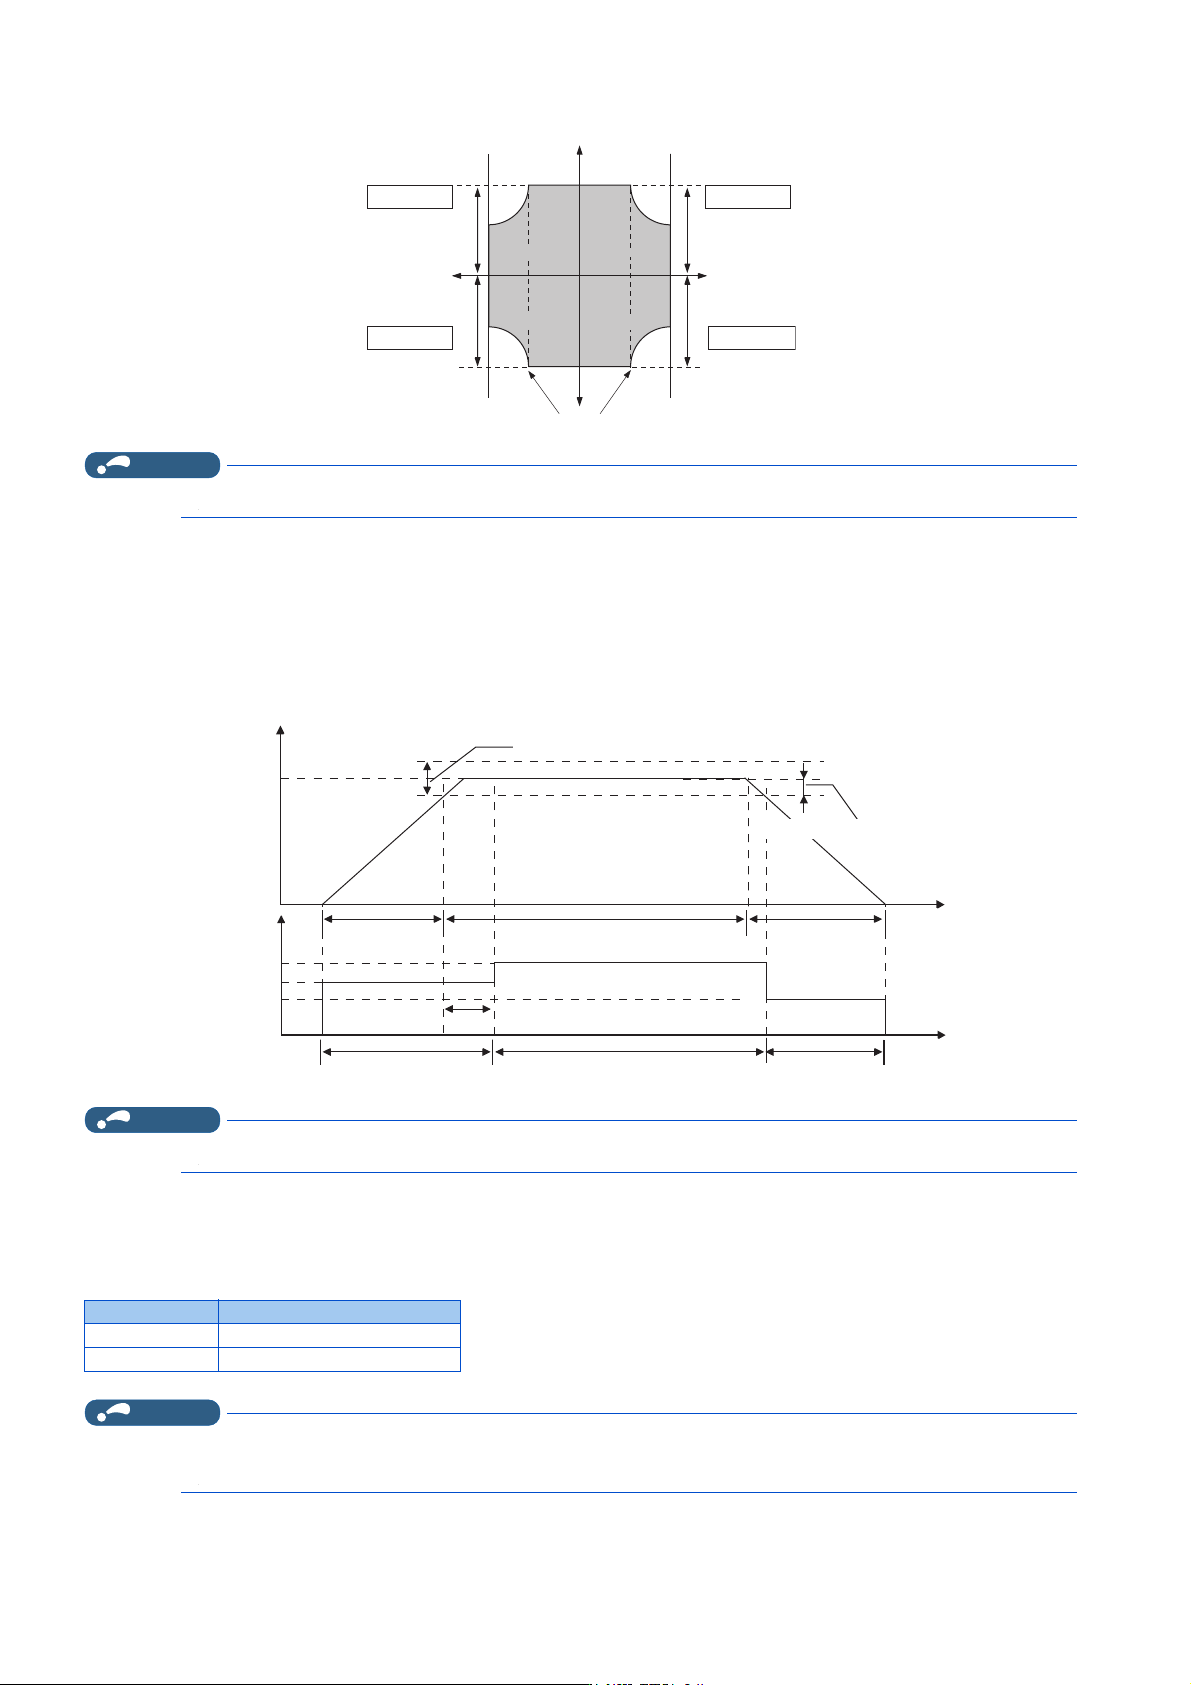
• 可以对加速过程中、减速过程中的转矩限制进行个别设定。基于 Pr.816 加速时转矩限制水平、Pr.817 减速时转矩限制水
平的设定值的转矩限制如下图所示。
• 如果设定速度和转速的差在 ±2Hz 以内的状态超过了 1s,则从加减速时转矩限制水平 (Pr.816 或 Pr.817)转换为恒速时
的转矩限制水平 (Pr.22)。
• 如果将设定速度和转速的差设定为 -2Hz 以下,则减速时转矩限制水平 (Pr.817)起动。
NOTE
• Pr.816、Pr.817 在位置控制时无效。
转矩限制水平的设定单位切换 (Pr.811)
• 通过设定 Pr.811 设定分辨率切换= “10”,可将 Pr.22 转矩限制水平、Pr.801 输出限制水平及 Pr.812 ~ Pr.817 (转
矩限制水平)的设定单位更改为 0.01%。
NOTE
• 转矩限制的内部分辨率为 0.024% (100/2
12
),分辨率以下的尾数被舍去。
• 选择实时无传感器矢量控制时,即使设定 Pr.811 = “10”,也要舍去相当于 0.1% 的分辨率以下的尾数。
Pr.811 设定值 转矩限制设定单位
0 (初始值) 0.1%
10 0.01%
ㅜ䊑䲀
ㅜ䊑䲀
৽䖜䘀㹼
↓䖜䘀㹼
䖜⸙䲀ࡦ
䖜䙏ᓖ
ˇˉ
ㅜ䊑䲀
ㅜ䊑䲀
3U 3U
3U3U
↓䖜Ⲵ⭏
↓䖜Ⲵ傡ࣘ
৽䖜Ⲵ傡ࣘ
৽䖜Ⲵ⭏
仍ᇊ䖜䙏ᓖ
࣐䙏 ᚂ䙏 ߿䙏
V
3U
࣐䙏ᰦ䖜⸙䲀ࡦㅹ㓗
3UѝᤷᇊⲴ
䖜⸙䲀ࡦㅹ㓗
3U
߿䙏ᰦ䖜⸙䲀ࡦㅹ㓗
䇮ᇊ仁⦷
䗃ࠪ仁⦷
+]
ᰦ䰤
+]˘䇮ᇊ䙏ᓖ䖜䙏ᓖ˘+]
䖜⸙䲀ࡦ
ㅹ㓗
+]ı䇮ᇊ䙏ᓖ䖜䙏ᓖ
137
5. 速度控制
5.4 转矩限制水平的设定
1
2
3
4
5
6
7
8
9
10
变更恒输出区域的转矩特性 (Pr.801、Pr.803)
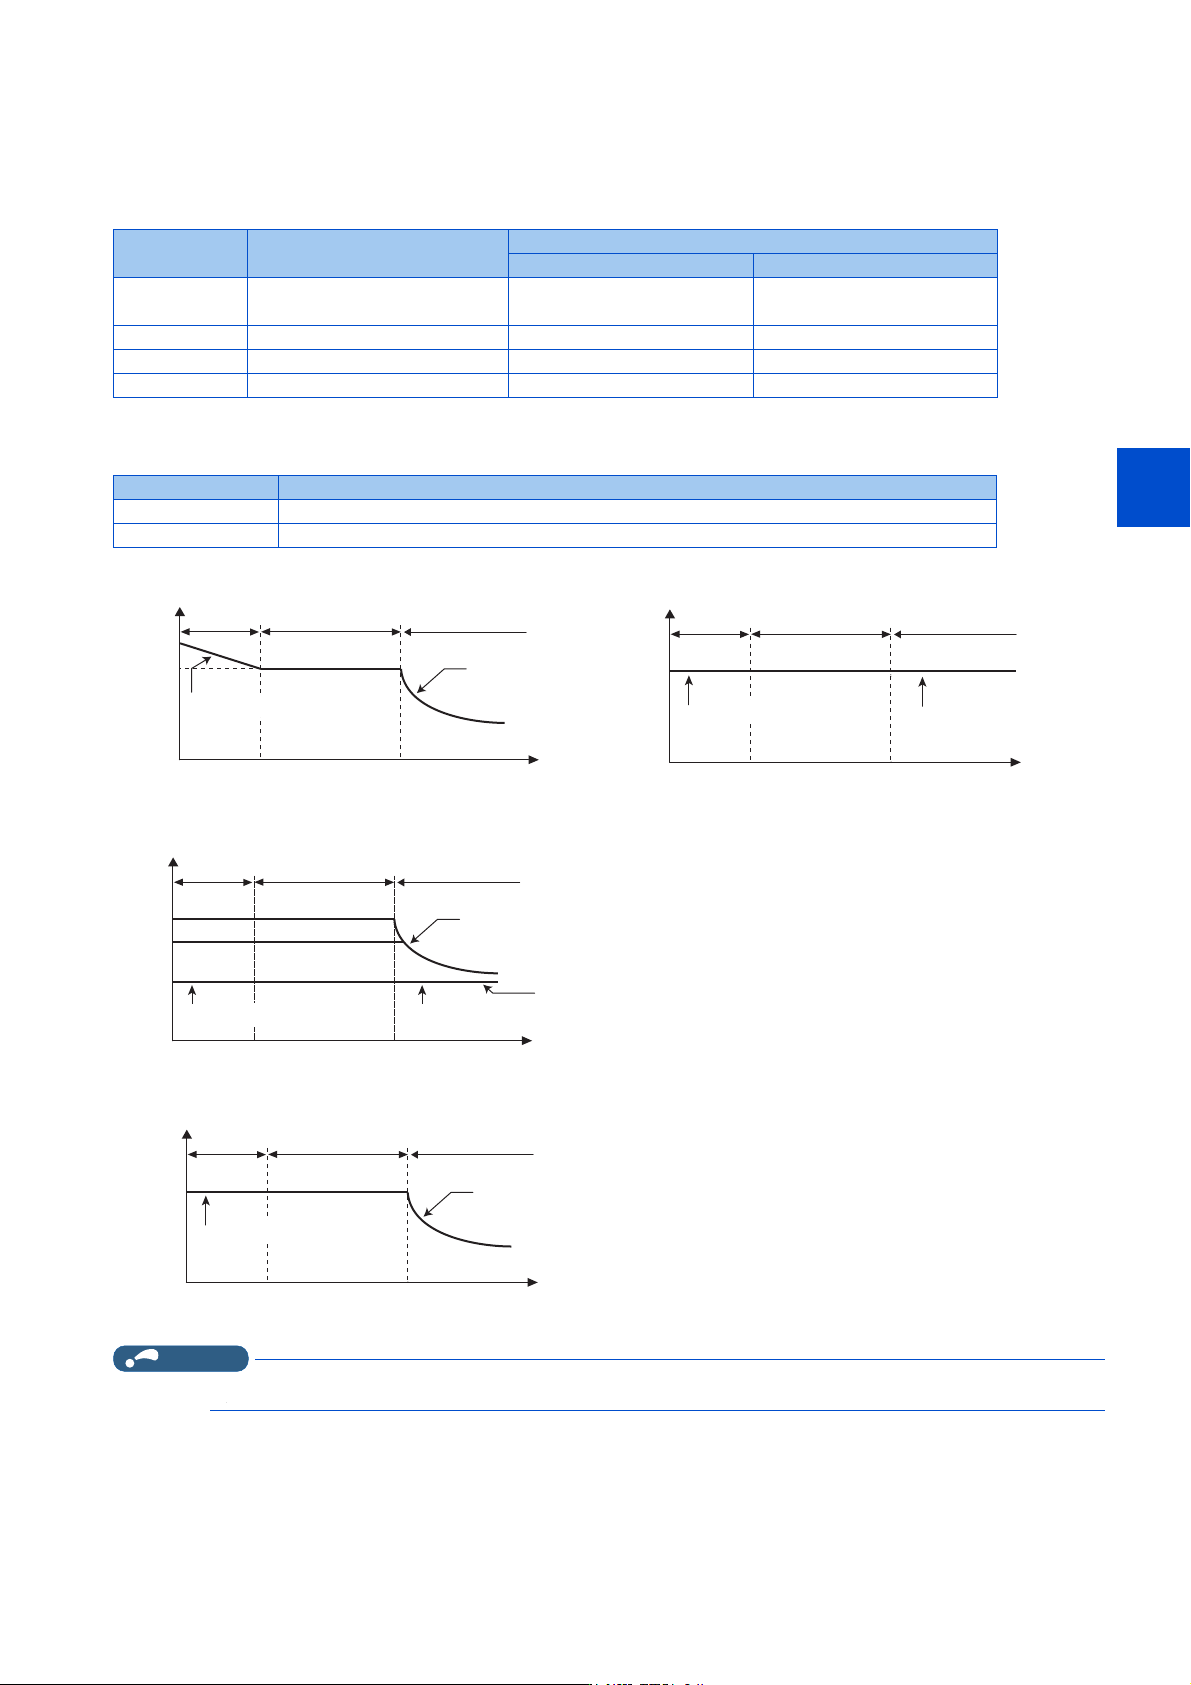
• 在实时无传感器矢量控制、矢量控制时的转矩限制动作中,可以变更低速区域和恒输出区域的转矩特性。
• 低速区域可以通过 Pr.85 励磁电流转折点、低速区域的转矩可以通过 Pr.86 励磁电流低速倍率进行变更。Pr.85 = “9999
(初始值)” 的情况下以既定的频率,Pr.86 = “9999 (初始值)” 的情况下以既定的倍率运行。(参照第527页)
*1 仅限实时无传感器矢量控制时有效。根据恒转矩区域的转矩限制值 ×Pr.86 来决定 0Hz 时的转矩上升限制。
• 为了防止变频器及电机的过载或过电流,应将转矩电流指令限制在 Pr.801 输出限制水平以内。
NOTE
•将Pr.801 设定为未达到转矩限制设定值 (Pr.22、Pr.812 ~ Pr.817 等)时,Pr.801 为转矩限制值。
Pr.803 设定值 低速区域的转矩特性
恒输出区域的转矩特性
转矩特性 输出限制
0 (初始值)
基于 Pr.86 的倍率产生的转矩变化
*1
电机输出恒定 -
1 转矩恒定 转矩恒定 无
2 转矩恒定 转矩恒定 有
10 转矩恒定 电机输出恒定 -
Pr.801 设定值 内容
0 ~ 400% 设定转矩电流指令限制等级。
9999 基于转矩限制设定值 (Pr.22、Pr.812 ~ Pr.817 等)的转矩电流指令限制
䙏ᓖ
仍ᇊ䙏ᓖ
䖜⸙
䗃ࠪᚂᇊ
䲀ࡦ
ᚂ䖜⸙ฏ
վ䙏ฏ
ᚂ䗃ࠪฏ
䖜⸙к䲀ࡦ
3U
3U
䙏ᓖ仍ᇊ䙏ᓖ
䖜⸙
䖜⸙ᚂᇊ䲀ࡦ
ᚂ䖜⸙ฏվ䙏ฏ ᚂ䗃ࠪฏ
䖜⸙ᚂᇊ䲀ࡦ
3U
3U
䙏ᓖ
仍ᇊ䙏ᓖ
3U
䖜⸙
䙊䗷䲀ࡦ䗃ࠪᶕ䱽վ
ᚂ䖜⸙ฏ
վ䙏ฏ
ᚂ䗃ࠪฏ
3U
䖜⸙ᚂᇊ䲀ࡦ
䖜⸙ᚂᇊ䲀ࡦ
䗃ࠪ䲀ࡦ㤳തᰦ
3U
䙏ᓖ仍ᇊ䙏ᓖ
䖜⸙
ᚂ䖜⸙ฏ
վ䙏ฏ
ᚂ䗃ࠪฏ
䖜⸙ᚂᇊ䲀ࡦ
3U
䗃ࠪᚂᇊ
䲀ࡦ
3U