ib0600869chnt.pdf - 第206页
205 7. 位置控制 7.7 脉冲监视 1 2 3 4 5 6 7 8 9 10 7.7 脉冲监视 可以对各种脉冲进行监视。 *1 在安装有矢量控制对应选件 时可进行设定。因为 IP67 规格产品、CC-Link 通讯功能内置产品不能使 用内置选件,所以不能进行设 定。 脉冲监视选择 (Pr.430) • 以脉冲数显示运行中的各脉冲的状态。应将 Pr.52 操作面板主显示器选择 设定为 “0”,对输出频率监视进行显示。 • 可以在…
204
7. 位置控制
7.6 推压控制功能
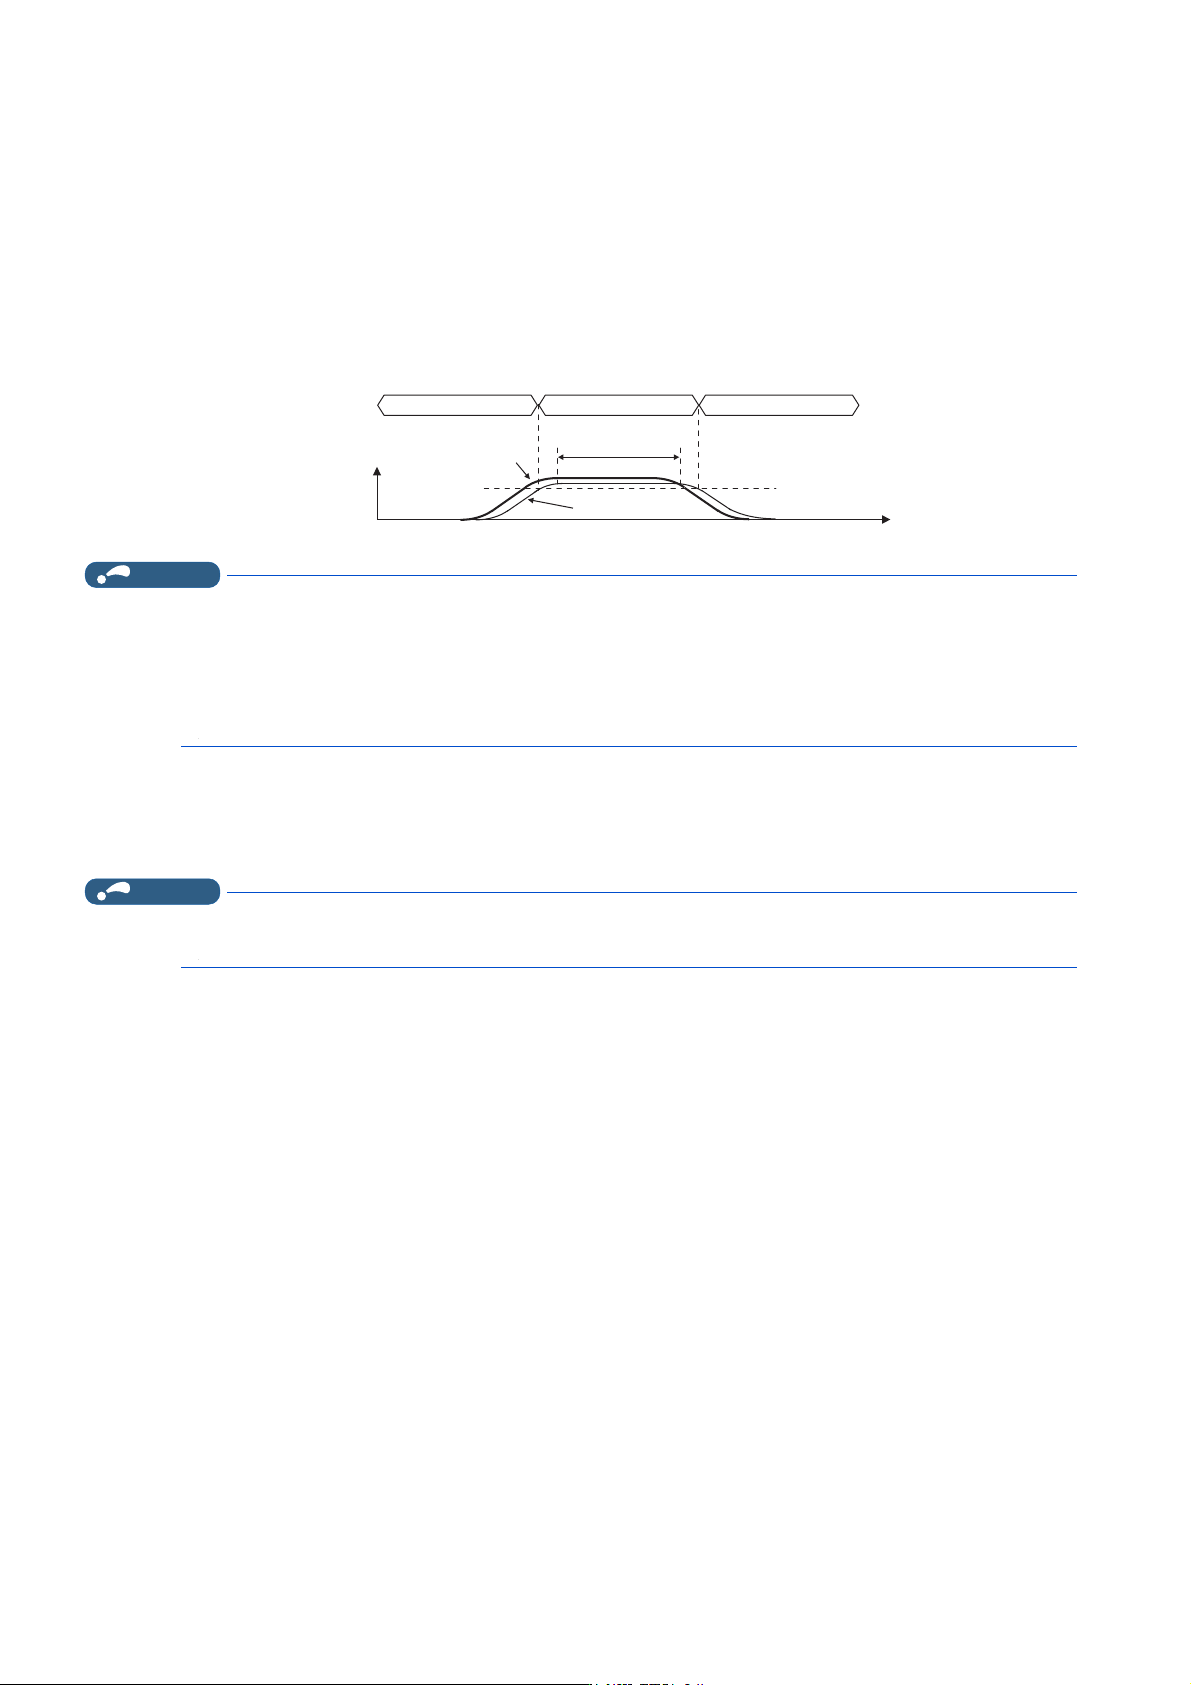
通过位置控制时转矩限制自动切换进行推压控制 (Pr.1414 = “10 ~ 12”、
Pr.1415、Pr.1417、Pr.1418)
• 位置控制时,如果当前位置 【电子齿轮前】超过 Pr.1418 + Pr.1417 推压控制切换位置,将转矩限制设为 Pr.1415 的设定
值,使 E.OLT 不动作。
• 是否在正负两个方向的位置都起动 Pr.1418 + Pr.1417 推压控制切换位置,或只在正方向位置起动、或只在负方向位置起
动,可以通过 Pr.1414 推压控制功能选择进行设定。
• Pr.1415 推压控制转矩限制起动使电机停止时,不会发生 E.OLT,但电子过热保护会起动。在高负载下长时间进行推压控
制时,可能会发生电机过载跳闸 (电子过热保护)(E.THM)或变频器过载跳闸 (电子过热保护)(E.THT)。
• 为防止电机过热,应将 Pr.1415 的设定值设为 80% 以下。
NOTE
• 即使是在推压过程中,如果设定了 Pr.156 失速防止动作选择= “16 ~ 31”,也会在输出 OL 信号时显示 E.OLT 并切断输出。
• 在辊轮进给模式以外的情况下的位置控制时,如果不进行原点复位,则伺服 ON 的位置为原点。
• 辊轮进给模式 1 (Pr.1293 = “1”)的位置控制时,启动时的当前位置为原点;辊轮进给模式 2 (Pr.1293 =“2”)的位置
控制时,启动时的位置指令为原点。
• 如果推压控制转矩限制等级较大,且持续时间较长,可能会因为电机温度变化引起电阻误差,从而导致位置偏差。
• 在位置控制中推压控制时的偏差脉冲会被保留,因此在推压解除后将发生相当于偏差脉冲的动作延迟。
推压控制转矩限制 (Pr.1415 = “9999”)
• 通过模拟输入 (端子 4)进行转矩限制。(参照第 133 页)
• 如果端子 4 未被分配转矩限制功能 (Pr.858 ≠ “4”),则转矩限制值为 0.1%。
NOTE
• 如果将转矩限制值设定为超过 80%,则在连续推压运行时电子过热保护 (E.THT、E.THM)可能会起动,因此,应将限制值设定
为 80% 以下。
3U 3U 3U
䖜⸙䲀ࡦ
ս㖞
Ǐ⭥ᆀ喯䖞ࡽǐ
ս㖞ᤷԔ
᧘ѝ
ᖃࡽս㖞
ᰦ䰤
3U3U
205
7. 位置控制
7.7 脉冲监视
1
2
3
4
5
6
7
8
9
10
7.7 脉冲监视
可以对各种脉冲进行监视。
*1 在安装有矢量控制对应选件时可进行设定。因为 IP67 规格产品、CC-Link 通讯功能内置产品不能使用内置选件,所以不能进行设定。
脉冲监视选择 (Pr.430)
• 以脉冲数显示运行中的各脉冲的状态。应将 Pr.52 操作面板主显示器选择设定为 “0”,对输出频率监视进行显示。
• 可以在 Pr.52、Pr.774 ~ Pr.776、Pr.992 (多功能监视)中设定 “26 ~ 31”,对脉冲监视时的电子齿轮运算设定进行更
改。(参照第 338 页)
⸘䠅
⸘䠅
⸘䠅
303030
Pr. 名称 初始值 设定范围 内容
430
B011
脉冲监视器选择 9999
0 ~ 5、100 ~ 105、1000
~ 1005、1100 ~ 1105、
4000 ~ 4005、4100 ~
4105
以脉冲数显示运行中的各脉冲的状态。
8888、9999 显示频率监视。
635
*1
M610
累积脉冲清除信号选择 0 0、1 选择累计脉冲监视的清除方法。
636
*1
M611
累积脉冲分度倍率 1 1 ~ 16384
设定与矢量控制对应选件的累计脉冲相对的分频
倍率。
638
*1
M613
累积脉冲保存 00、1
选择电源 OFF 时和变频器复位时的累计脉冲监视
值的处理方法。
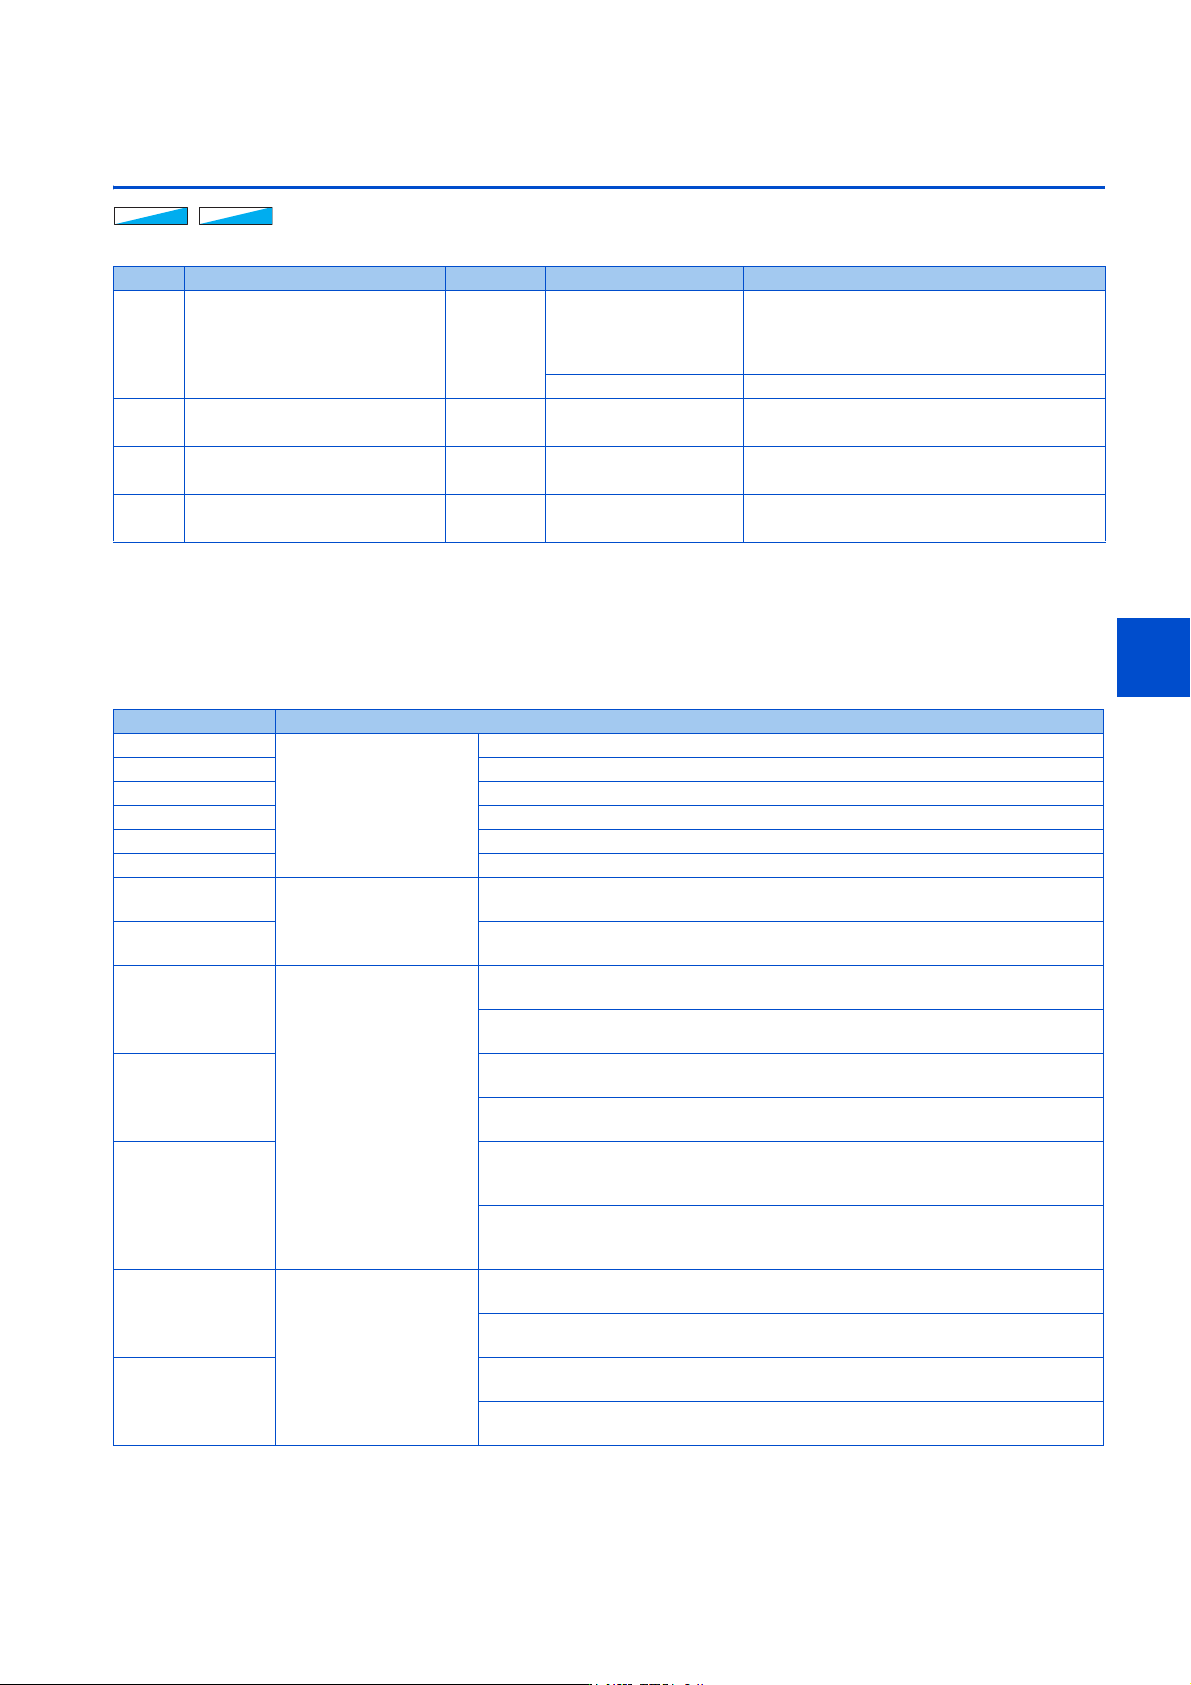
Pr.430 设定值 内容
[][][]0
脉冲监视选择
显示位置指令 (指令脉冲的累计值)的低位
[][][]1 显示位置指令 (指令脉冲的累计值)的高位
[][][]2 显示当前位置 (反馈脉冲的累计值)的低位
[][][]3 显示当前位置 (反馈脉冲的累计值)的高位
[][][]4 显示偏差脉冲的累计值的低位
[][][]5 显示偏差脉冲的累计值的高位
[]0[][]
脉冲监视选择用
显示通过脉冲监视选择所选择的脉冲监视 (位置指令、当前位置、偏差脉冲)的电子
齿轮运算后的值
[]1[][]
显示通过脉冲监视选择所选择的脉冲监视 (位置指令、当前位置、偏差脉冲)的电子
齿轮运算前的值
0[][][]
多功能监视用 /
顺控功能特殊寄存器用
对多功能监视所选择的脉冲监视对象 (位置指令、当前位置、偏差脉冲)的电子齿轮
运算前的值进行显示
对顺控功能特殊寄存器 (位置指令、当前位置、偏差脉冲)的电子齿轮运算前的值进
行显示
1[][][]
对多功能监视所选择的脉冲监视对象 (位置指令、当前位置、偏差脉冲)的电子齿轮
运算后的值进行显示
对顺控功能特殊寄存器 (位置指令、当前位置、偏差脉冲)的电子齿轮运算后的值进
行显示
4[][][]
多功能监视所选择的脉冲监视对象 (位置指令、当前位置、偏差脉冲)
位置指令、当前位置显示为电子齿轮运算前的值
偏差脉冲显示为电子齿轮运算后的值
顺控功能特殊寄存器 (位置指令、当前位置、偏差脉冲)
位置指令、当前位置显示为电子齿轮运算前的值
偏差脉冲显示为电子齿轮运算后的值
8888
输出频率显示
对多功能监视所选择的脉冲监视对象 (位置指令、当前位置、偏差脉冲)的电子齿轮
运算后的值进行显示
对顺控功能特殊寄存器 (位置指令、当前位置、偏差脉冲)的电子齿轮运算后的值进
行显示
9999 (初始值)
对多功能监视所选择的脉冲监视对象 (位置指令、当前位置、偏差脉冲)的电子齿轮
运算前的值进行显示
对顺控功能特殊寄存器 (位置指令、当前位置、偏差脉冲)的电子齿轮运算前的值进
行显示
206
7. 位置控制
7.7 脉冲监视
操作面板的脉冲监视显示
• 可以在操作面板上显示位置指令、当前位置、偏差脉冲状态。
• 高位、低位的显示范围为 “0 ~ 9999”。此外,当前位置监视会以当前位置(高位)×10000 +当前位置(低位)来显示。
*1 即使脉冲监视超过 99999999 仍将继续计数。
NOTE
• 伺服 ON 时对脉冲数进行计数。
• 在矢量控制时设定了 Pr.538 当前位置保持选择= “21、22” 的情况下,即使是在伺服 OFF 时也会对脉冲数进行计数 (参照
第213页)。
累计脉冲监视
• 可以通过编码器对累计的脉冲数进行监视。
• 将监视选择参数 (Pr.52、Pr.774 ~ Pr.776、Pr.992)设定为 “71、72” 即可进行累计脉冲监视。
*1 操作面板、柜面操作面板 (FR-PA07)的面板显示为 4 位数,因此如果监视值超过 “9999” 则显示 “----”。
*2 监视值为负值时,与 Pr.290 设定无关,始终为负值输出。但是,在操作面板、参数模块中无法显示负值。在液晶操作面板 (FR-LU08)、参数模
块 (FR-PU07)中,“-1 ~ -32767” 的显示为 “65535 ~ 32769”。
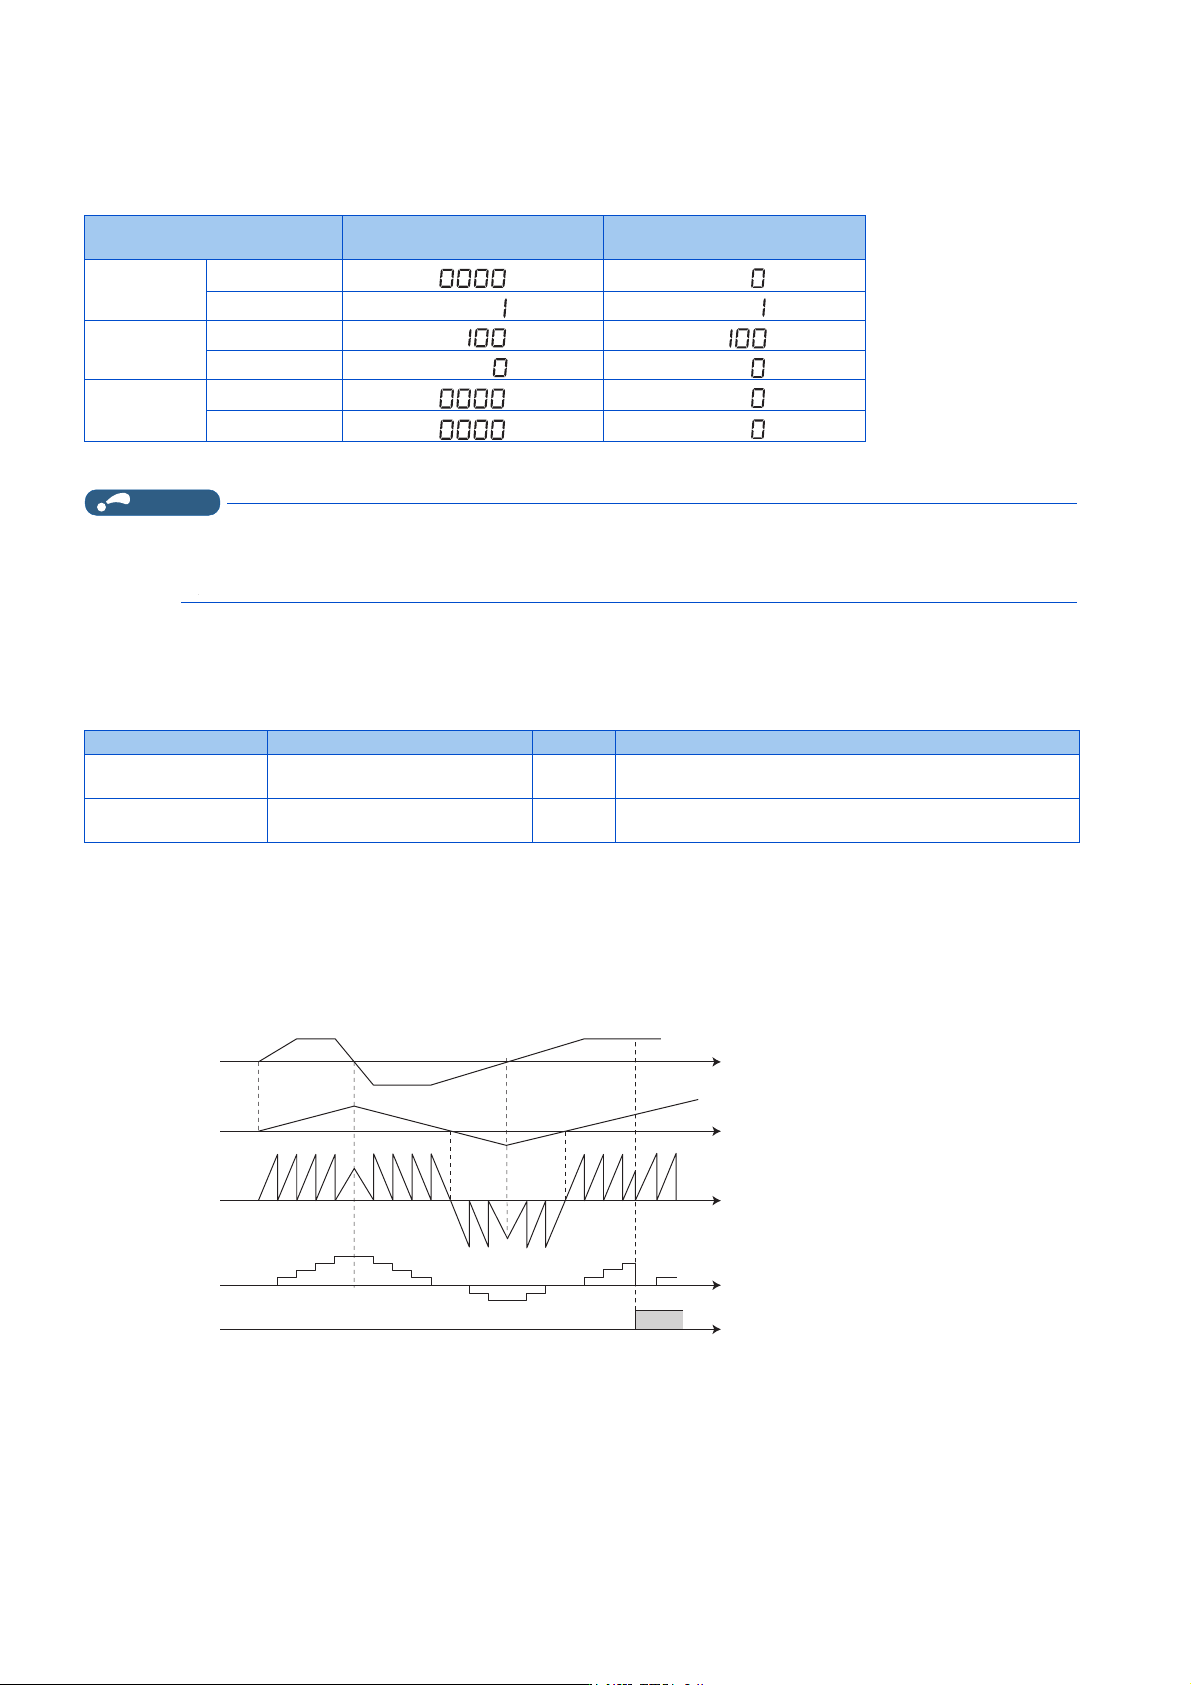
• 累计脉冲监视、累计脉冲超出次数的动作示例如下所示。
如果电机正转时累计脉冲监视值、累计脉冲超出次数超过了 32767,则从 0 开始重新计数 (0 ~ 32767)。
如果电机反转时累计脉冲监视值、累计脉冲超出次数超过了 -32767,则从 0 开始重新计数 (0 ~ -32767)。
显示数据 多功能监视显示
脉冲监视显示
(输出频率监视)
10000
低位监视
高位监视
100
低位监视
高位监视
100000000
(9 位)
*1
低位监视
高位监视
监视的种类 Pr.52、Pr.774 ~ Pr.776、Pr.992 负值显示 内容
累计脉冲
*1
71
○
*2
显示累计脉冲数 (累计值为正的情况下监视范围为 0 ~ 32767、
为负的情况下监视范围为 -32767 ~ 0)
累计脉冲超出次数
*1
72
○
*2
显示累计脉冲超出监视范围的次数 (累计值为正的情况下监视
范围为 0 ~ 32767、为负的情况下监视范围为 -32767 ~ 0)
21
ᇎ䱵䖜
〫ࣘ䐍
㍟䇑㜹ߢ
3U
㍟䇑㜹ߢ䎵ࠪ⅑ᮠ
3U
䲔ؑ;
3U