ib0600869chnt.pdf - 第476页
475 15. (A)应用程序参数 15.5 定向控制 11 12 13 14 15 16 17 18 19 20 NOTE • 无法进行定向 停止动作,并会发生位置误差大报警。或者电机反复地进行正反 旋转的情况,应修改 Pr.393 定向选择 (参照 第 466 页 )、 Pr.359 PLG 转动方向 (参照 第4 6 6页 )的设定。 Pr.351 定向速度 (初始值:2Hz) (矢量控制时) • 对定向动作中速度控制模式与位…
474
15. (A)应用程序参数
15.5 定向控制
NOTE
• 矢量控制时的注意事项如下所示。
伺服刚性的调整 (Pr.362、Pr.396 ~ Pr.398)(矢量控制时)
•通过Pr.396 定向速度增益 (P 项)、Pr.397 定向速度积分时间提高定向停止时的伺服刚性
*1
时,按下述要领进行调整。
1. 在定向停止时不超归
*2
的范围内增大 Pr.362 定向位置环路增益的值。
2. 应按照相同比率变更 Pr.396、Pr.397。
通常将 Pr.396 调整至 10 ~ 100、Pr.397 调整至 0.1 ~ 1.0s 的范围。
(但是,无需按照相同比率调整。)
<例>
Pr.396 的值 ×1.2 时,Pr.397 的值/ 1.2。
如果定向停止时产生振动,则无法进一步提高倍率。
3. Pr.398 定向速度增益 (D 项)为延迟补偿增益。
通过增大该值可以防止极限周期
*3
,并可以保证稳定停止,但转矩相对于位置偏差会降低,将在有偏差的状态下停
止。
*1 伺服刚性:构成位置控制环的响应性。
提高伺服刚性可使稳定性提高,更稳定,但易发生振动。
降低伺服刚性会导致稳定性下降,延长整定时间。
*2 超归:超过设定位置时将返回的动作。
*3 极限周期:以目标位置为中心发生 ± 连续振动的现象。
• 延迟控制与 PI 控制的用途
通过设定 Pr.398 = “0” 启用 PI 控制。通常,选择延迟控制。但在主轴静摩擦力转矩较大,且对停止位置精度有较高要求的
机械的情况下,应使用 PI 控制。
• 定向控制时,基于 Pr.820 速度控制 P 增益 1、Pr.821 速度控制积分时间 1、Pr.698 速度控制 D 增益的增益调整无效。
Pr.399 定向减速率 (初始值:20)(矢量控制时)
• 应根据定向的状态按照下述的要领进行调整。(按照 a、b、c 的顺序调整。)
通常将 Pr.362 定向位置环路增益调整至 5 ~ 20、Pr.399 定向减速率调整至 5 ~ 50 的范围。
• 在进行电机轴的恒定位置停止的轴上,为避免 PLG 发生机械性晃动,应按速度比 1:1 的条件进行耦联。
• 如果 PLG 的旋转方向或 A 相与 B 相接线错误,则会导致无法正确定位。
• 如果在定向过程中出现断线等情况,导致 PLG 发出的脉冲信号无法接收,则有可能无法定向完成。
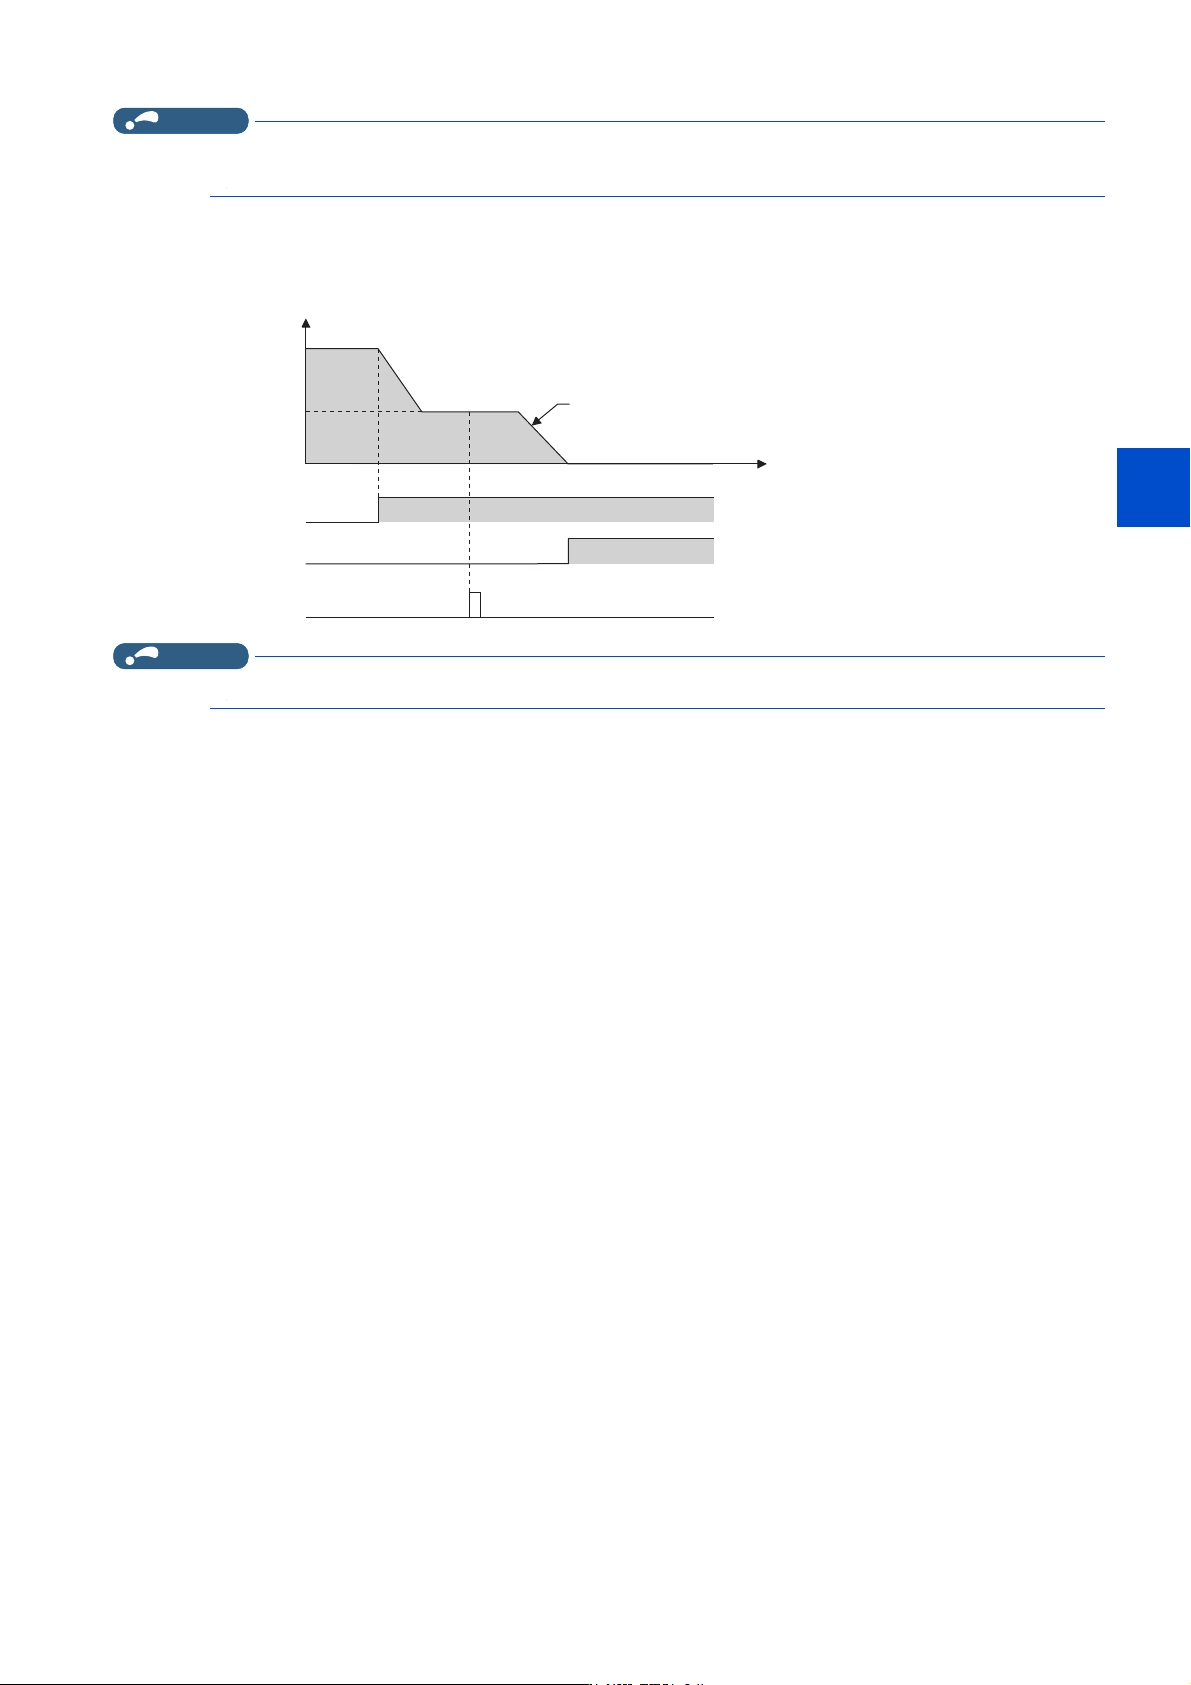
• 到达定向速度后,直至检测出 PLG 的 Z 相脉冲,X13 信号均为有效。
•
定向结束时,应在启动信号 (STF 或 STR)之后务必将 X22 信号设为 OFF。将 X22 信号设为 OFF 时,会结束定向控制。
• 进行定向控制时,应正确进行 Pr.350 停止位置指令选择的设定。
如果设定错误则无法正确进行定向控制。
• 下述情况中,定向控制无效。
自动调谐中、PID 控制中、自动加减速设定时、制动顺控设定时、第 2 功能有效时
• X22 信号 ON 时,因断线检测 (E.ECT)变频器保护功能起动时,应确认编码器的 Z 相是否断线。
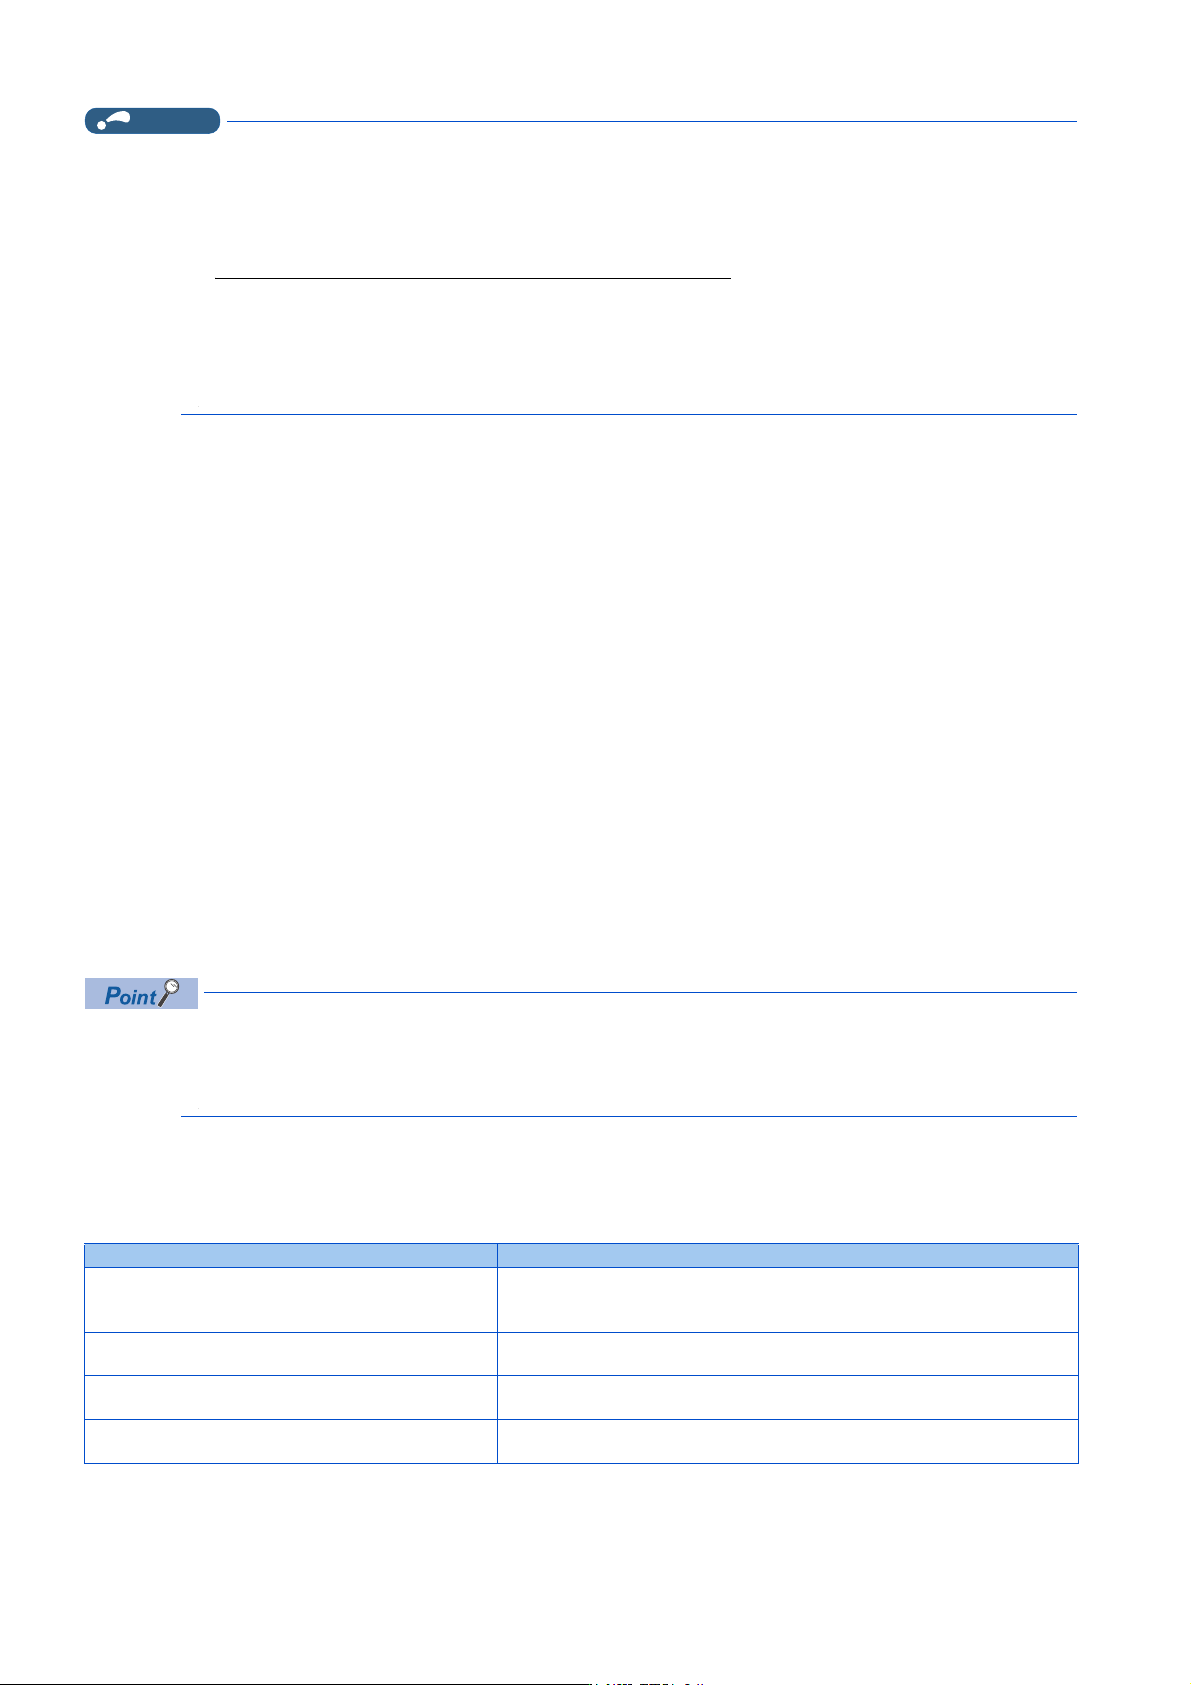
现象 调整要领
停止时超归
a. 减小 Pr.399 的设定值。
b. 减小 Pr.362 的设定值。
c. 增大 Pr.396 与 Pr.397 的设定值。
定向时间较长
a. 增大 Pr.399 的设定值。
b. 增大 Pr.362 的设定值。
停止时振荡
a. 减小 Pr.362 的设定值。
b. 减小 Pr.396 的设定值,增大 Pr.397 的设定值。
停止时伺服刚性较低
a. 增大 Pr.396 的设定值,减小 Pr.397 的设定值。
b. 增大 Pr.362 的设定值。
475
15. (A)应用程序参数
15.5 定向控制
11
12
13
14
15
16
17
18
19
20
NOTE
• 无法进行定向停止动作,并会发生位置误差大报警。或者电机反复地进行正反旋转的情况,应修改 Pr.393 定向选择 (参照第
466 页)、 Pr.359 PLG 转动方向 (参照第466页)的设定。
Pr.351 定向速度 (初始值:2Hz)(矢量控制时)
• 对定向动作中速度控制模式与位置控制模式切换时的速度进行设定。
通过降低设定速度,可以进行稳定的定向停止。但会延长定向时间。
NOTE
• 如果在 Pr.52 操作面板主显示器选择中设定 “19”,将不显示 PU 的输出电压监视而显示位置脉冲监视。
仁⦷>+]@
2))
21
ᇊࣘ
;
ᇊᆼᡀ
25$
3/*=㜹ߢ
3Uᇐ䙕ᓜ
ᇊᤷԔᆼᡀ
᤹➗3UⲴ߿䙏⦷߿䙏
ᰦ䰤>W@
21
476
15. (A)应用程序参数
15.6 PID 控制
15.6 PID 控制
使用变频器可以进行流量、风量以及压力等的过程控制。
以端子 2、4 的模拟输入信号或通讯及顺控功能的参数设定值作为目标值及反馈量构成反馈系统后,进行 PID 控制。
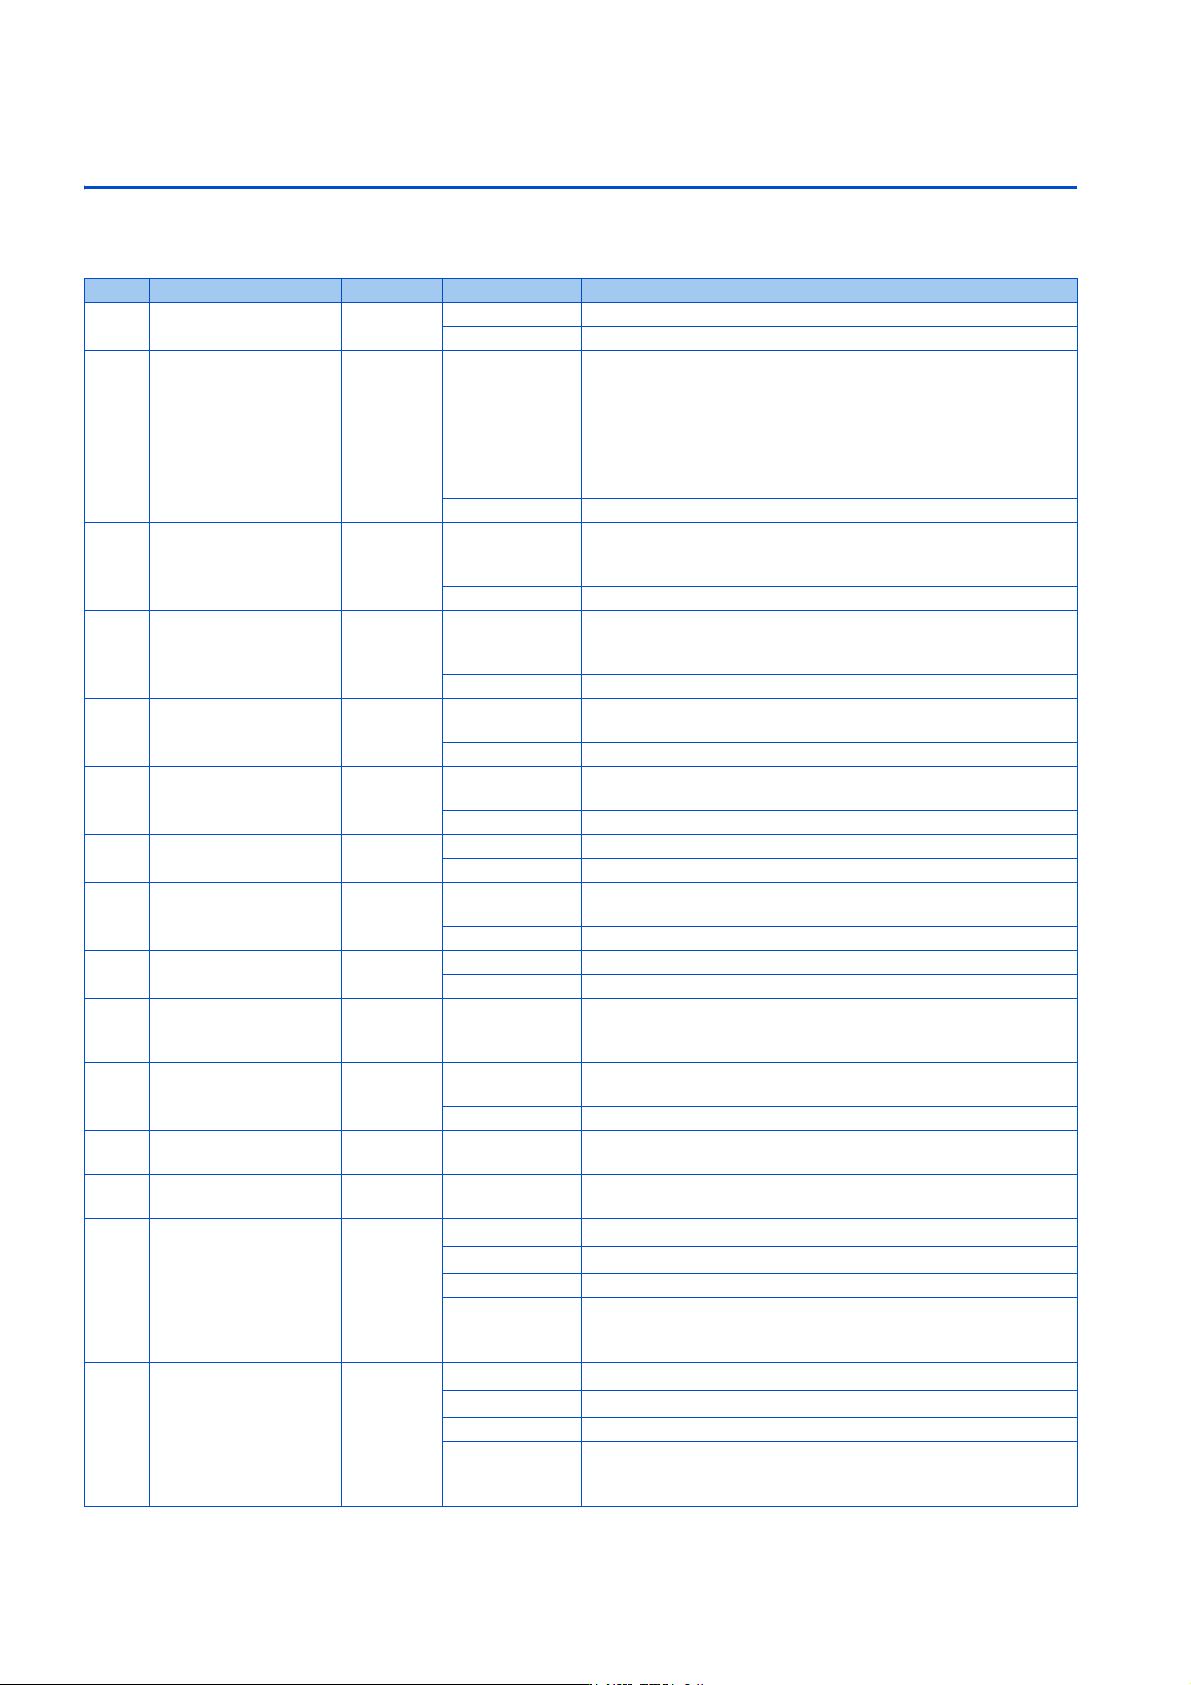
Pr. 名称 初始值 设定范围 内容
127
A612
PID 控制自动切换频率 9999
0 ~ 590Hz 设定自动切换为 PID 控制的频率。
9999 无 PID 控制自动切换功能
128
A610
PID 动作选择 0
0、20
*1
、21
*1
、
50、51、60、
61、1000、
1001、1010、
1011、2000、
2001、2010、
2011
进行偏差值、测量值、目标值的输入方法和正作用、负作用的选择。
40 ~ 43 参照第491页
129
A613
PID 比例范围 100%
0.1 ~ 1000%
如果比例带较窄 (参数设定值较小),则测量值的微小变化将会导致
执行量的很大变化。因此,随着比例带变窄,响应的灵敏性 (增益)
将得到改善,但会发生振荡等导致稳定性变差。增益 Kp = 1/ 比例带
9999 无比例控制
130
A614
PID 积分时间 1s
0.1 ~ 3600s
在偏差步进输入时,仅通过积分 (I)动作得到与比例 (P)动作相
同的执行量所需要的时间 (Ti)。积分时间变短时,到达设定值将变
快,但也更容易发生振荡。
9999 无积分控制
131
A601
PID 上限 9999
0 ~ 100%
设定上限值。如果反馈量超过设定,则输出 FUP 信号。测量值的最大
输入 (20mA/5V/10V)相当于 100%。
9999 功能无效
132
A602
PID 下限 9999
0 ~ 100%
设定下限值。如果测量值超出设定范围,则输出 FDN 信号。测量值的
最大输入 (20mA/5V/10V)相当于 100%。
9999 功能无效
133
A611
PID 动作目标值 9999
0 ~ 100% 设定 PID 控制时的目标值。
9999 Pr.128 设定的值为目标值。
134
A615
PID 微分时间 9999
0.01 ~ 10s
在偏差指示灯输入时,仅得到比例动作 (P)的执行量所需要的时间
(Td)。随着微分时间的增大,对偏差的变化的响应也越快。
9999 无微分控制
553
A603
PID 偏差范围 9999
0 ~ 100% 偏差量的绝对值超过偏差限制值时,输出 Y48 信号。
9999 功能无效
554
A604
PID 信号动作选择 00~3、10~13
可以对测量值输入时的上限极限、下限极限检测时的动作,以及偏差
的极限检测时的动作进行选择。还可以选择 PID 输出中断功能的动
作。
575
A621
输出中断检测时间 1s
0 ~ 3600s
PID 运算后的输出频率低于 Pr.576 设定值的状态所持续的时间为
Pr.575 设定时间以上时,停止变频器的运行。
9999 无输出中断功能
576
A622
输出中断检测水平 0Hz 0 ~ 590Hz 设定进行输出中断处理的频率。
577
A623
输出中断解除水平 1000% 900 ~ 1100%
设定解除 PID 输出中断功能的等级
(Pr.577 - 1000%)。
609
A624
PID 目标值 / 偏差输入选
择
[E800]
[E800-
(SC)E]
[E806]
2
[E800-NC]
4
2
*1
通过端子 2 输入目标值、偏差值
3
*1
通过端子 4 输入目标值、偏差值
4 通过通讯输入目标值、偏差值
5 通过顺控功能输入目标值、偏差值
610
A625
PID 测定值输入选择
[E800]
[E800-
(SC)E]
[E806]
3
[E800-NC]
4
2
*1
通过端子 2 输入测量值
3
*1
通过端子 4 输入测量值
4 通过通讯输入测量值
5 通过顺控功能输入测量值