ib0600869chnt.pdf - 第212页
211 7. 位置控制 7.9 定位调整参数的设定 1 2 3 4 5 6 7 8 9 10 位置指令动作中信号 (PBSY 信号) • 在位置指令动作中,位置指令动作中 (PBSY)信号为 ON。应在 Pr.190 ~ Pr.197 (输出端子功能选择) 中设定 “61 (正 逻辑)” 或 “161 (负逻辑)”,对 PBSY 信号进行功能分配。 移动完成信号 (MEND 信号) • 定位完成(Y36) 信号为 ON 且位置指…
210
7. 位置控制
7.9 定位调整参数的设定
7.9 定位调整参数的设定
定位完成宽度 (Pr.426、Y36 信号)
• Y36 信号为定位完成信号。
• 如果偏差脉冲数 【电子齿轮后】(=位置指令 【电子齿轮后】- 当前位置 【电子齿轮后】)在 Pr.426 设定值以下,则定位
完成 (Y36)信号为 ON。
•应在Pr.190 ~ Pr.197 (输出端子功能选择)的任意参数中设定 “36 (正逻辑)” 或 “136 (负逻辑)”,对 Y36 信号
进行功能的分配。
误差过大水平 (Pr.427)
• 如果偏差脉冲数 【电子齿轮后】(=位置指令 【电子齿轮后】- 当前位置 【电子齿轮后】)在 Pr.427 设定值以上,则位置
误差大 (E.OD) 会动作,并切断变频器的输出。减小了 Pr.422 位置控制增益 的设定值时,应增大误差过大水平的设定值。
此外,希望尽快进行检测且负载较大时,应减小设定。
• 如果设定为 Pr.427 = “9999” 则与偏差脉冲无关,E.OD 均不会动作。
Pr. 名称 初始值 设定范围 内容
426
B007
定位完成宽度 100 脉冲 0 ~ 32767 脉冲 设定定位完成 (Y36) 信号为 ON 的偏差脉冲数。
427
B008
误差过大水平 40K
0 ~ 400K 设定位置误差大 (E.OD) 动作的偏差脉冲数。
9999 功能无效
510
B196
粗匹配输出范围 0 0 ~ 32767 设定输出粗匹配信号 (CPO 信号)的指令残留距离。
1294
B192
位置检测后 4 位 0 0 ~ 9999 设定位置检测判定值的低位 4 位。
1295
B193
位置检测前 4 位 0 0 ~ 9999 设定位置检测判定值的高位 4 位。
1296
B194
位置检测选择 0
0 分别在正、负的位置进行位置检测。
1 仅在正的位置进行位置检测。
2 仅在负的位置进行位置检测。
1297
B195
位置检测迟滞幅度 0 0 ~ 32767 对到达位置检测水平 (FP)信号的检测位置设定滞后宽度。
⸘䠅⸘䠅⸘䠅
303030
211
7. 位置控制
7.9 定位调整参数的设定
1
2
3
4
5
6
7
8
9
10
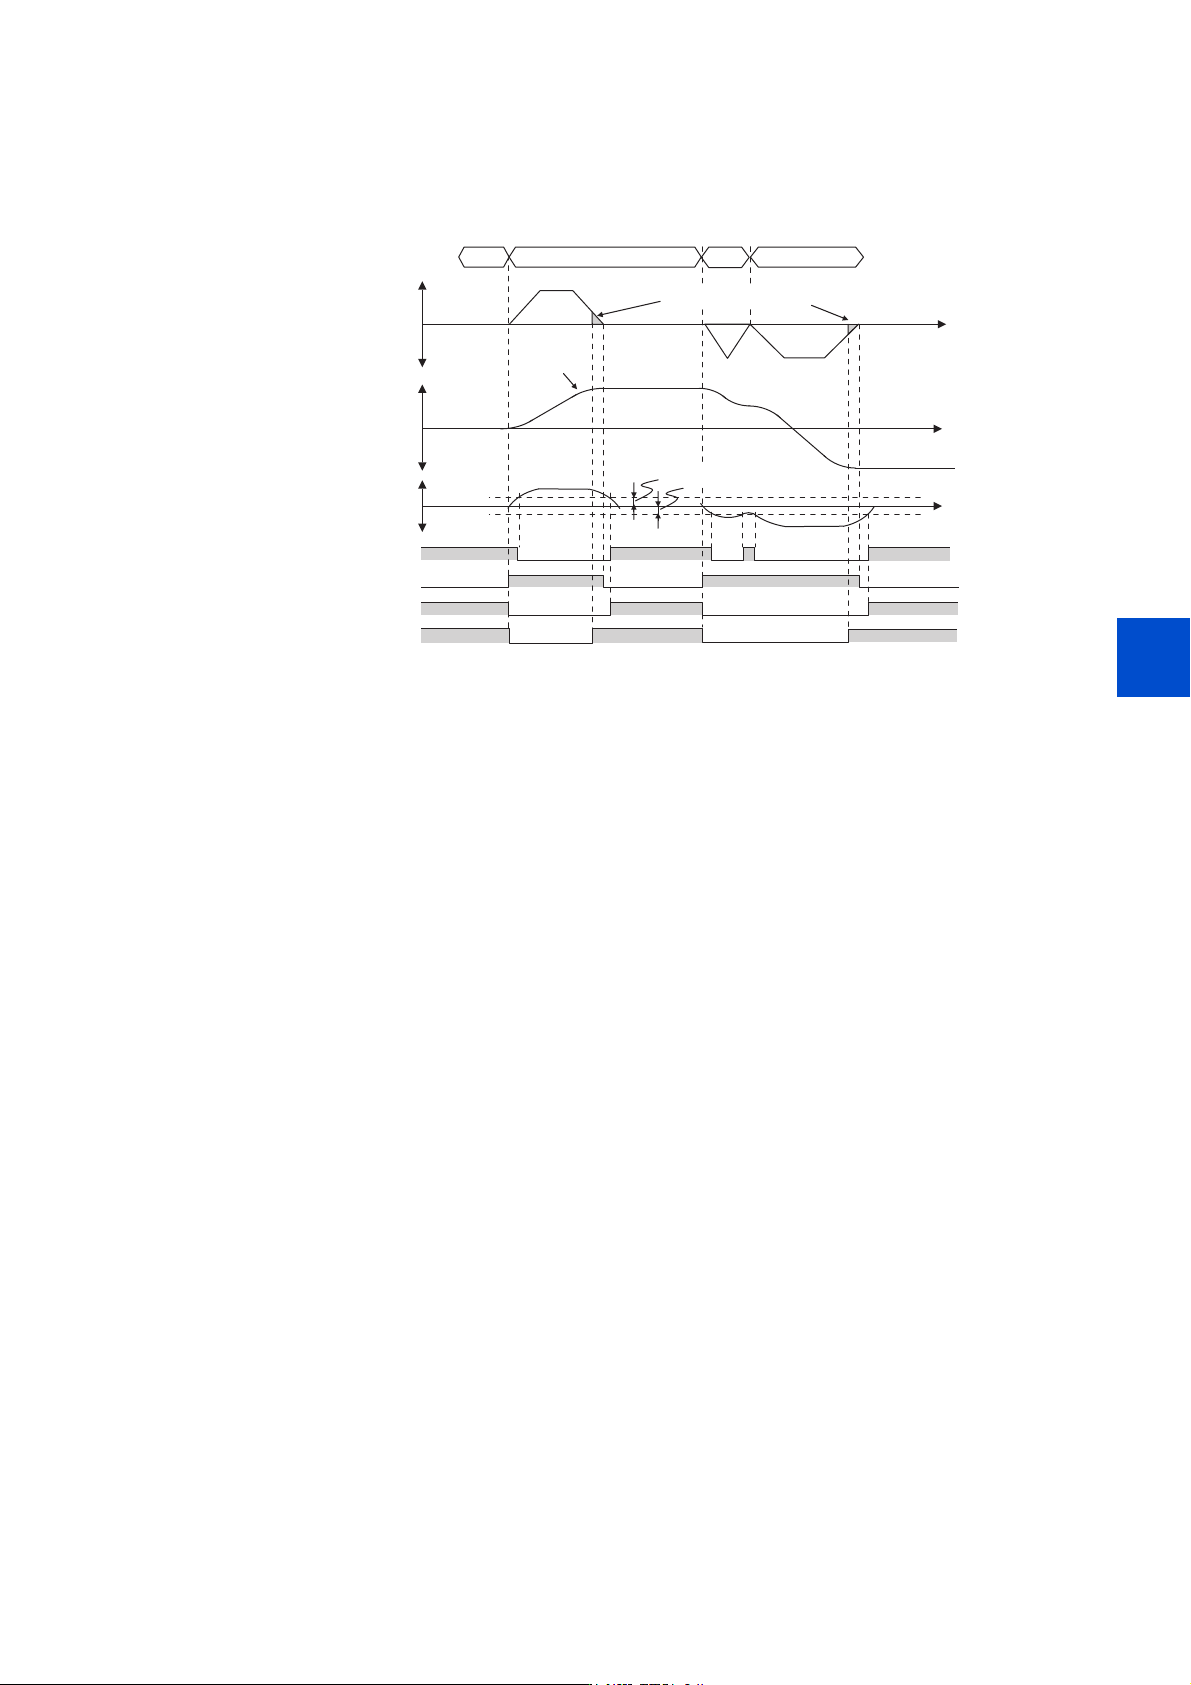
位置指令动作中信号 (PBSY 信号)
• 在位置指令动作中,位置指令动作中 (PBSY)信号为 ON。应在 Pr.190 ~ Pr.197 (输出端子功能选择)中设定 “61 (正
逻辑)” 或 “161 (负逻辑)”,对 PBSY 信号进行功能分配。
移动完成信号 (MEND 信号)
• 定位完成(Y36)信号为 ON 且位置指令动作中(PBSY)信号为 OFF 时,移动完成(MEND)信号为 ON。应在 Pr.190 ~ Pr.197
(输出端子功能选择)中设定 “38 (正逻辑)” 或 “138 (负逻辑)”,对 MEND 信号进行功能分配。
粗匹配信号 (Pr.510、CPO 信号)
• 如果指令残留距离 【电子齿轮前】(=目标位置 【电子齿轮前】- 位置指令 【电子齿轮前】在 Pr.510 设定值以下,则粗
匹配 (CPO)信号为 ON。应在 Pr.190 ~ Pr.197 (输出端子功能选择)中设定 “62 (正逻辑)” 或 “162 (负逻辑)”,
对粗匹配 (CPO)信号进行功能分配。
21 21
21
21
21
2121
21 21
21
21
䙏ᓖᤷԔ
ս㖞
Ǐ⭥ᆀ喯䖞ࡽǐ
ⴞḷս㖞
Ǐ⭥ᆀ喯䖞ࡽǐ
ٿᐞ㜹ߢ
Ǐ⭥ᆀ喯䖞ǐ
ս㖞ᤷԔࣘѝ˄3%6<˅
ᇊսᆼᡀ˄<˅
〫ࣘᆼᡀ˄0(1'˅
㋇䝽˄&32˅
3U㋍䞃䗉࠰㤹പ
ս㖞ᤷԔǂ
ᰦ䰤
ᰦ䰤
3Uᇐփᇂᡆᇳᓜ
212
7. 位置控制
7.9 定位调整参数的设定
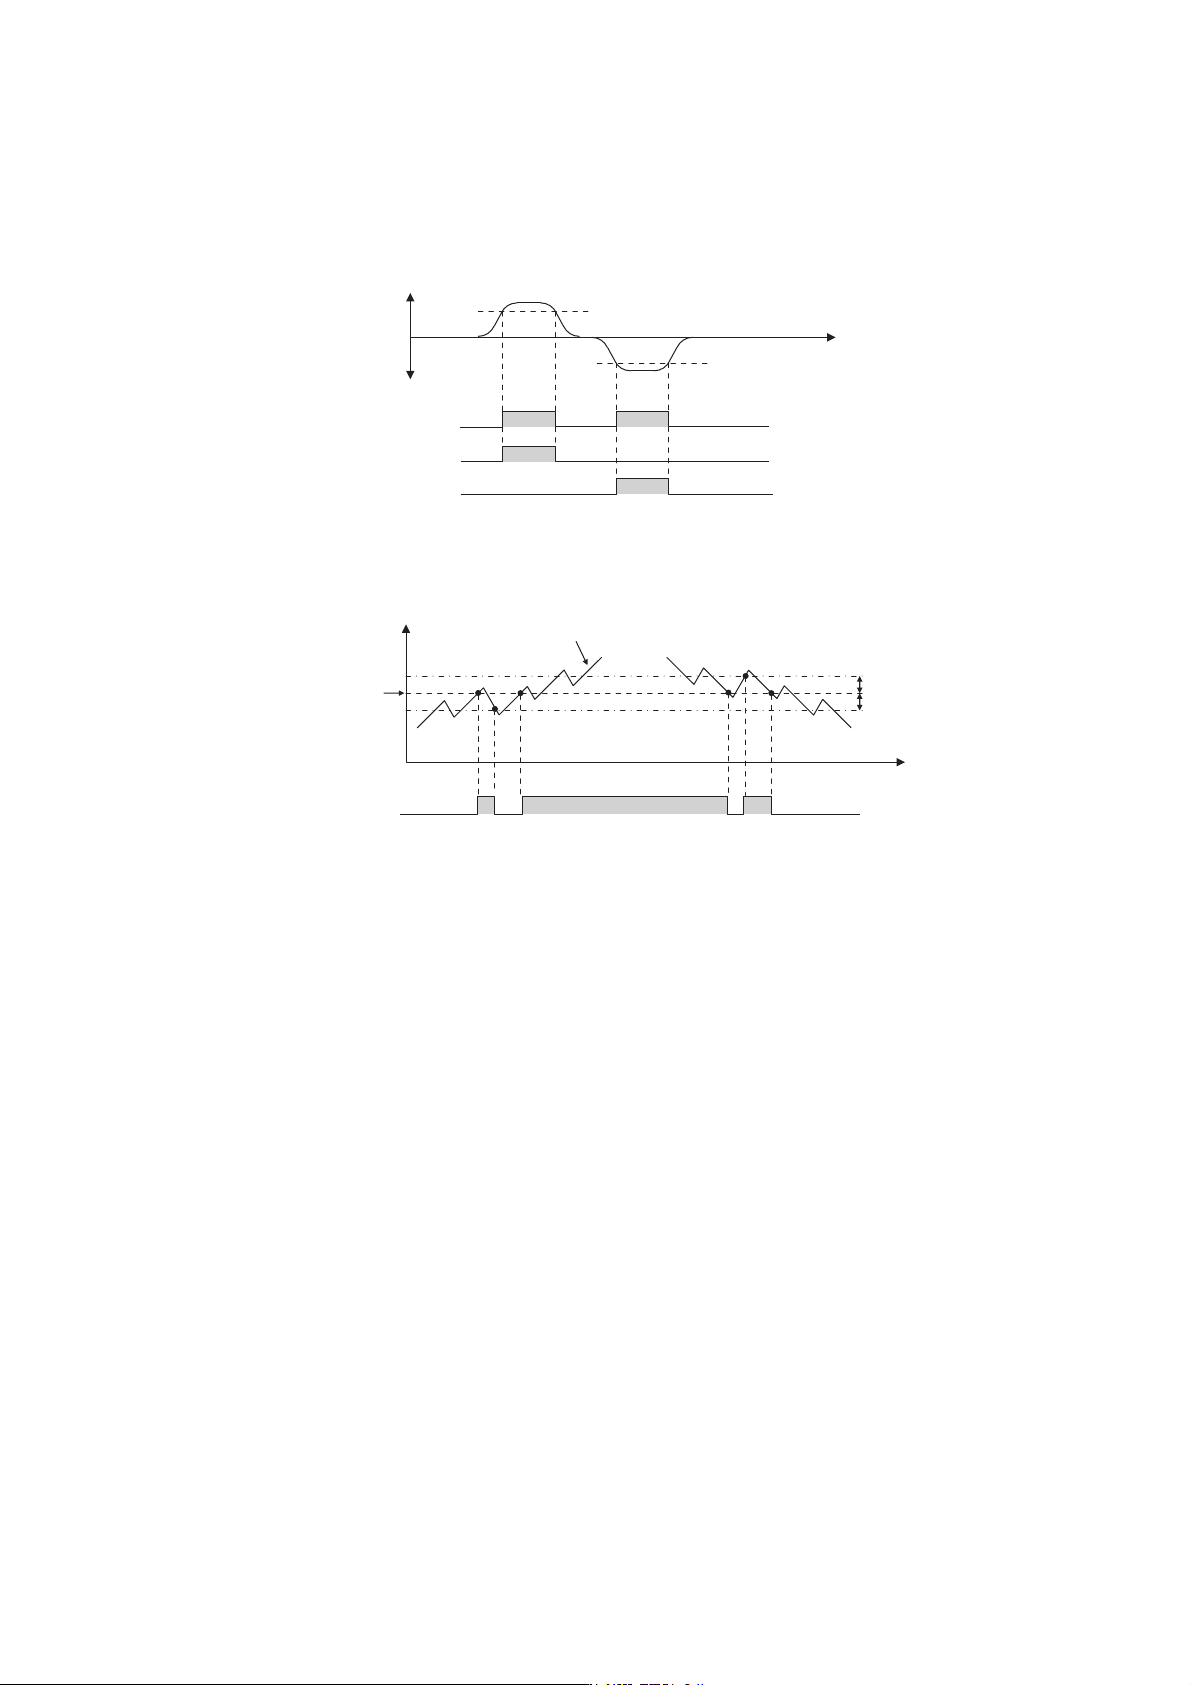
位置检测信号 (Pr.1294 ~ Pr.1297、FP 信号)
• 如果当前位置 【电子齿轮前】超过位置检测判定值 (Pr.1295 × 10000 + Pr.1294),则到达位置检测水平 (FP)信号
为ON。应在 Pr.190~ Pr.197(输出端子功能选择)中设定 “60(正逻辑)” 或“160(负逻辑)”,对 FP信号进行功能分配。
• 可以通过 Pr.1296 位置检测选择选择在正的位置进行位置检测的判定,或在负的位置进行位置检测的判定。设定值为 “0”
时,分别在正、负的位置进行位置检测。设定值为 “1” 时仅在正的位置,设定值为 “2” 时仅在负的位置进行位置检测。
• 如果改变当前位置,则到达位置检测水平 (FP) 信号可能会反复进行 ON/OFF(抖动)。此时,通过对检测位置设定滞后,可
以防止信号的抖动。通过 Pr.1297 位置检测迟滞幅度设定滞后的宽度。
ս㖞
Ǐ⭥ᆀ喯䖞ࡽǐ
ս㖞Ự⍻≤ᒣ3Uhˇ3Uǂ
ᰦ䰤
21
21
21
21
ս㖞Ự⍻≤ᒣ
3Uhˇ3U
)33U˙ᰦ
)33U˙ᰦ
)33U˙ᰦ
ս㖞
Ǐ⭥ᆀ喯䖞ࡽǐ
ս㖞Ự⍻≤ᒣ
3Uhˇ3U
21 2121
ᖃࡽս㖞
3U
3U
)3
ᰦ䰤