ib0600869chnt.pdf - 第213页
212 7. 位置控制 7.9 定位调整参数的设定 位置检测信号 (Pr.1294 ~ Pr.1297、FP 信号) • 如果当前位置 【电子齿轮前】超过 位置检测判定值 (Pr.1295 × 10000 + Pr.1294 ) ,则到达位置检测水平 (FP)信号 为 ON。 应在 Pr.190 ~ Pr.197 (输出端子功能选择) 中设定 “60 (正逻辑) ” 或 “160 (负逻辑) ”, 对 FP 信号进行功能分配。 • …
211
7. 位置控制
7.9 定位调整参数的设定
1
2
3
4
5
6
7
8
9
10
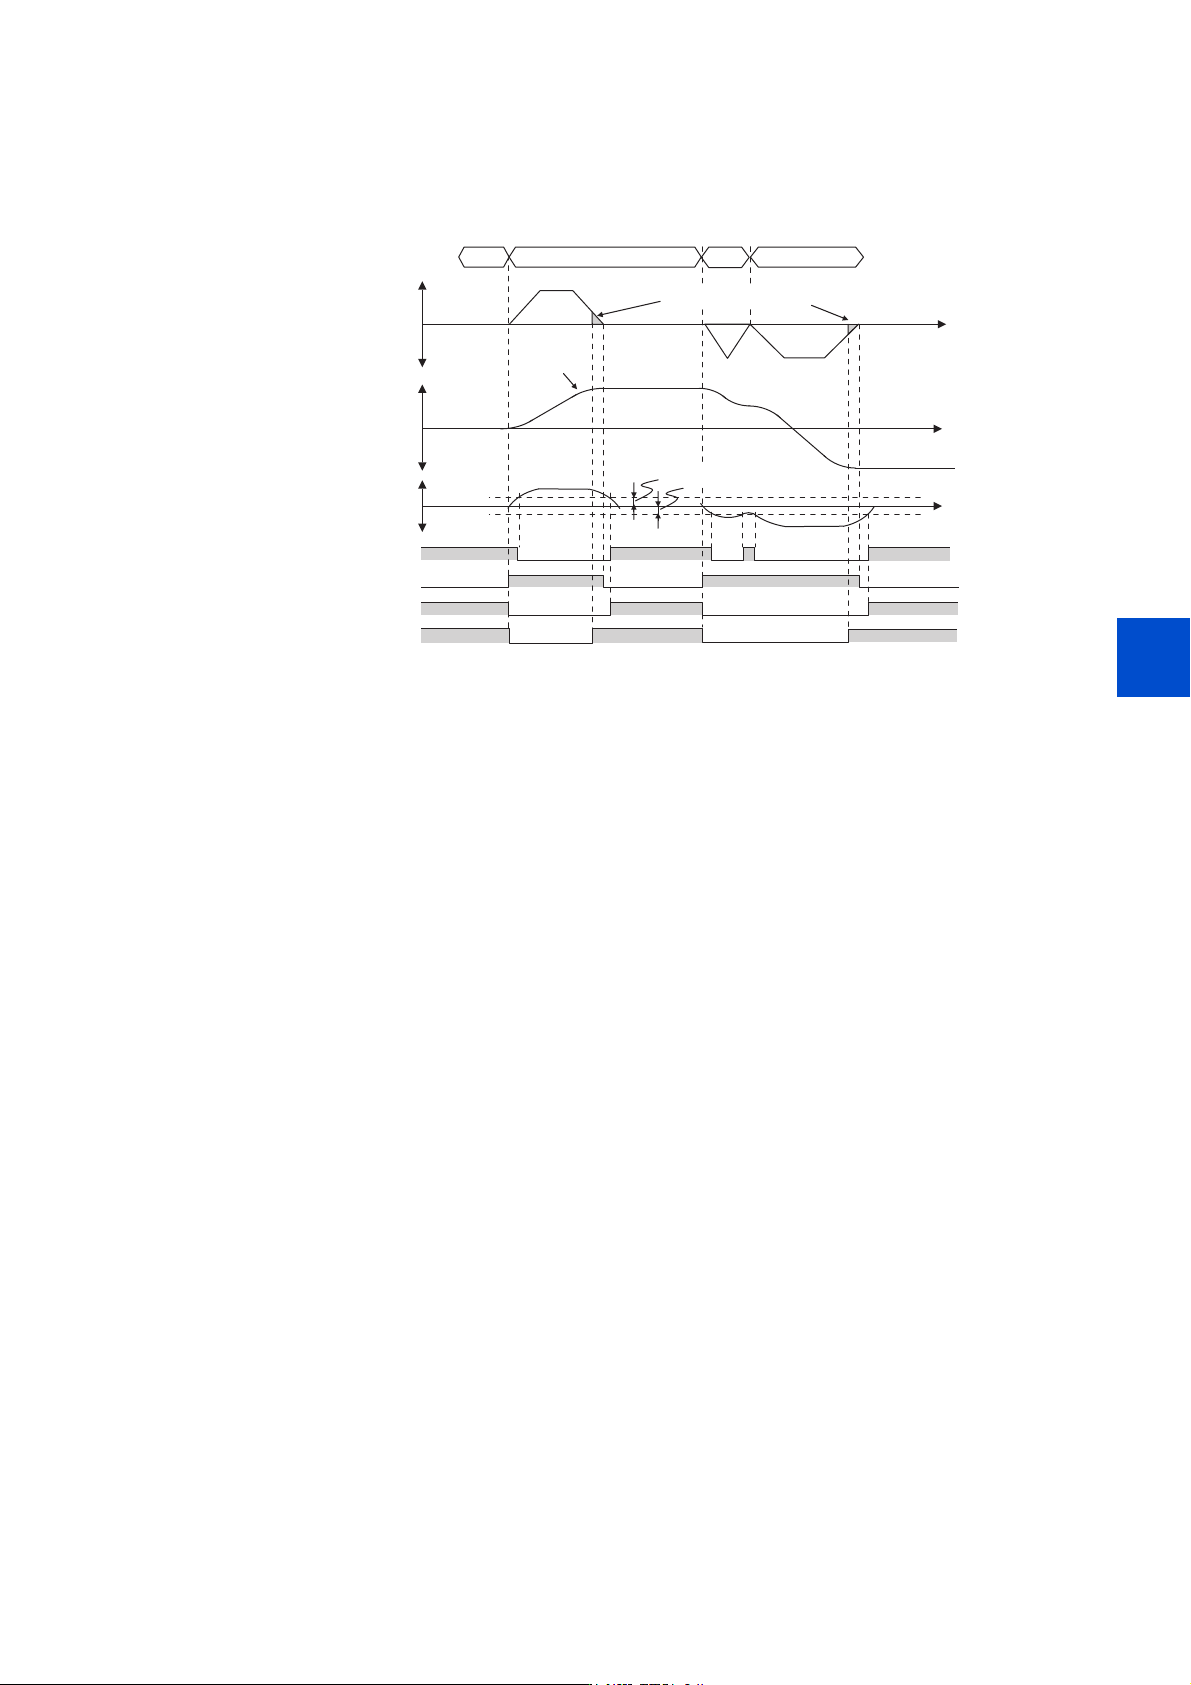
位置指令动作中信号 (PBSY 信号)
• 在位置指令动作中,位置指令动作中 (PBSY)信号为 ON。应在 Pr.190 ~ Pr.197 (输出端子功能选择)中设定 “61 (正
逻辑)” 或 “161 (负逻辑)”,对 PBSY 信号进行功能分配。
移动完成信号 (MEND 信号)
• 定位完成(Y36)信号为 ON 且位置指令动作中(PBSY)信号为 OFF 时,移动完成(MEND)信号为 ON。应在 Pr.190 ~ Pr.197
(输出端子功能选择)中设定 “38 (正逻辑)” 或 “138 (负逻辑)”,对 MEND 信号进行功能分配。
粗匹配信号 (Pr.510、CPO 信号)
• 如果指令残留距离 【电子齿轮前】(=目标位置 【电子齿轮前】- 位置指令 【电子齿轮前】在 Pr.510 设定值以下,则粗
匹配 (CPO)信号为 ON。应在 Pr.190 ~ Pr.197 (输出端子功能选择)中设定 “62 (正逻辑)” 或 “162 (负逻辑)”,
对粗匹配 (CPO)信号进行功能分配。
21 21
21
21
21
2121
21 21
21
21
䙏ᓖᤷԔ
ս㖞
Ǐ⭥ᆀ喯䖞ࡽǐ
ⴞḷս㖞
Ǐ⭥ᆀ喯䖞ࡽǐ
ٿᐞ㜹ߢ
Ǐ⭥ᆀ喯䖞ǐ
ս㖞ᤷԔࣘѝ˄3%6<˅
ᇊսᆼᡀ˄<˅
〫ࣘᆼᡀ˄0(1'˅
㋇䝽˄&32˅
3U㋍䞃䗉࠰㤹പ
ս㖞ᤷԔǂ
ᰦ䰤
ᰦ䰤
3Uᇐփᇂᡆᇳᓜ
212
7. 位置控制
7.9 定位调整参数的设定
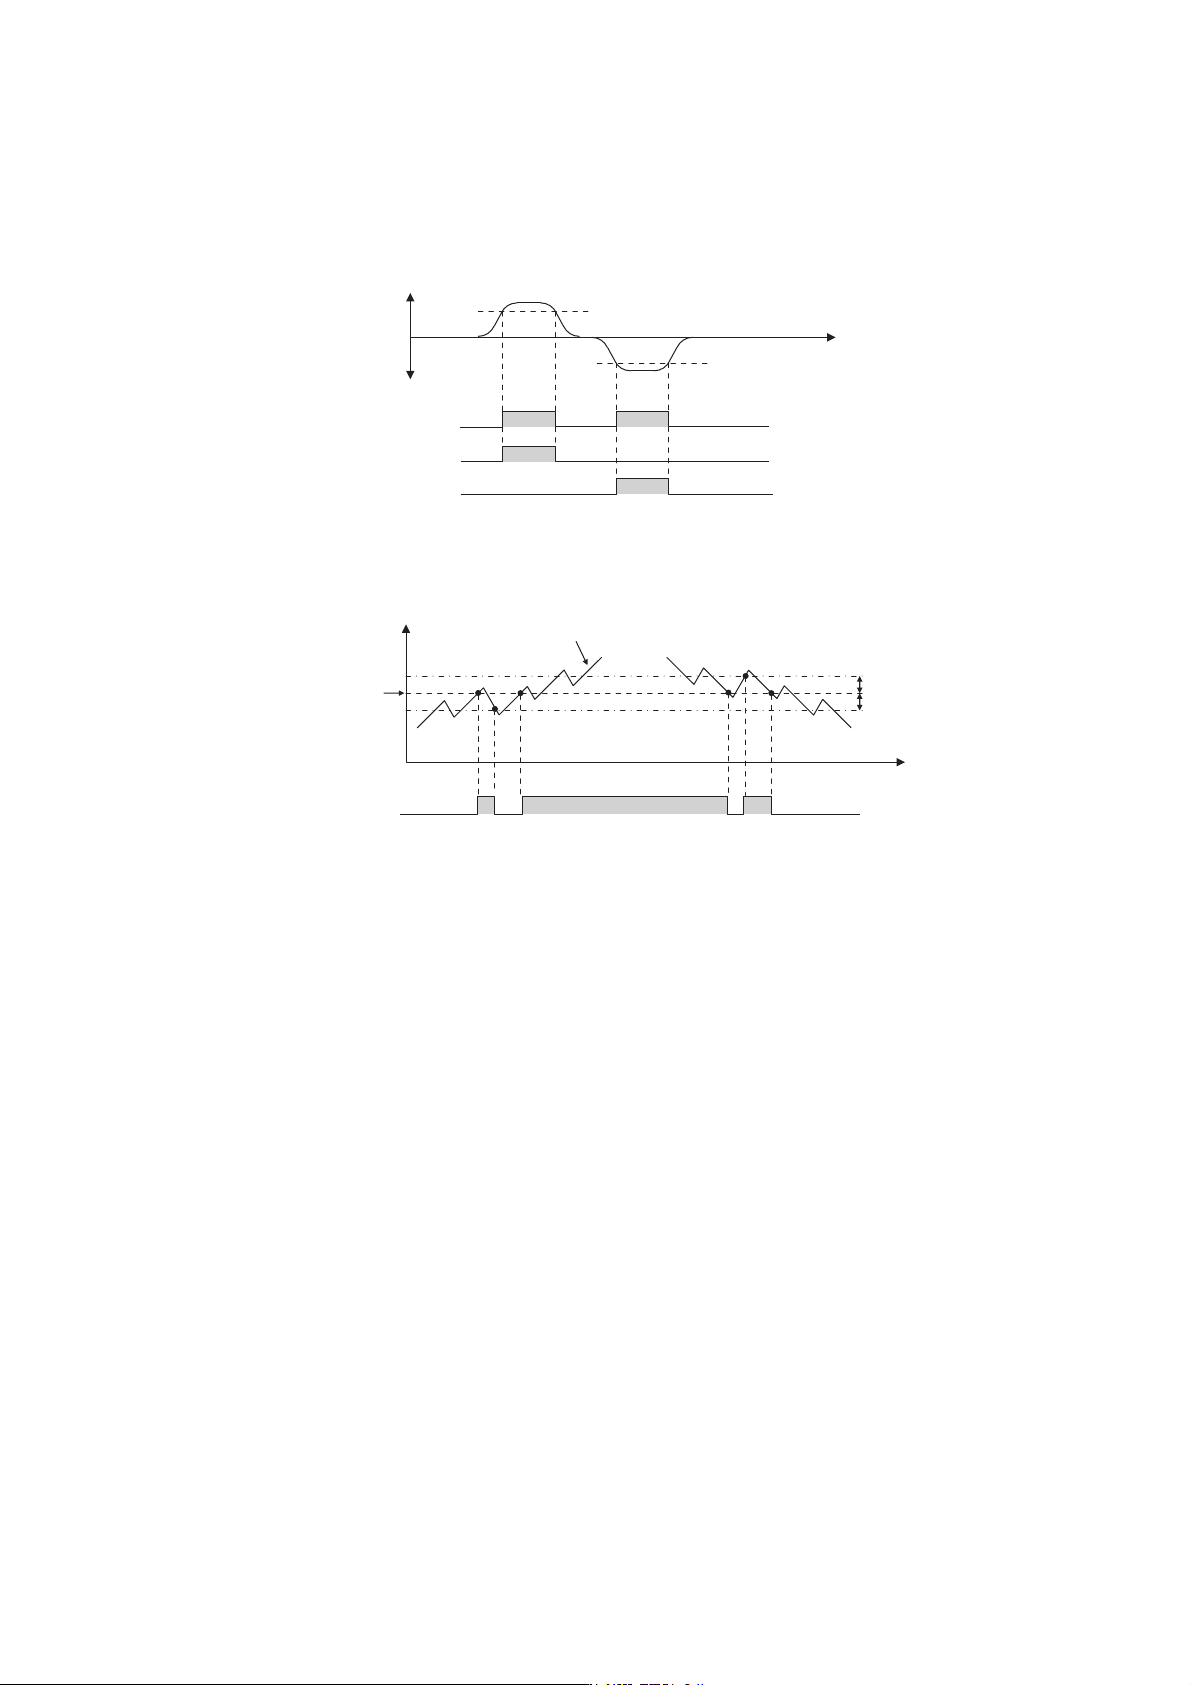
位置检测信号 (Pr.1294 ~ Pr.1297、FP 信号)
• 如果当前位置 【电子齿轮前】超过位置检测判定值 (Pr.1295 × 10000 + Pr.1294),则到达位置检测水平 (FP)信号
为ON。应在 Pr.190~ Pr.197(输出端子功能选择)中设定 “60(正逻辑)” 或“160(负逻辑)”,对 FP信号进行功能分配。
• 可以通过 Pr.1296 位置检测选择选择在正的位置进行位置检测的判定,或在负的位置进行位置检测的判定。设定值为 “0”
时,分别在正、负的位置进行位置检测。设定值为 “1” 时仅在正的位置,设定值为 “2” 时仅在负的位置进行位置检测。
• 如果改变当前位置,则到达位置检测水平 (FP) 信号可能会反复进行 ON/OFF(抖动)。此时,通过对检测位置设定滞后,可
以防止信号的抖动。通过 Pr.1297 位置检测迟滞幅度设定滞后的宽度。
ս㖞
Ǐ⭥ᆀ喯䖞ࡽǐ
ս㖞Ự⍻≤ᒣ3Uhˇ3Uǂ
ᰦ䰤
21
21
21
21
ս㖞Ự⍻≤ᒣ
3Uhˇ3U
)33U˙ᰦ
)33U˙ᰦ
)33U˙ᰦ
ս㖞
Ǐ⭥ᆀ喯䖞ࡽǐ
ս㖞Ự⍻≤ᒣ
3Uhˇ3U
21 2121
ᖃࡽս㖞
3U
3U
)3
ᰦ䰤
213
7. 位置控制
7.10 当前位置保持功能
1
2
3
4
5
6
7
8
9
10
7.10 当前位置保持功能
在位置控制时通过电磁制动器等固定电机轴后停止的情况下,通过在输出切断时保持当前位置,在再次启动时不进行原点复位
即可运行。
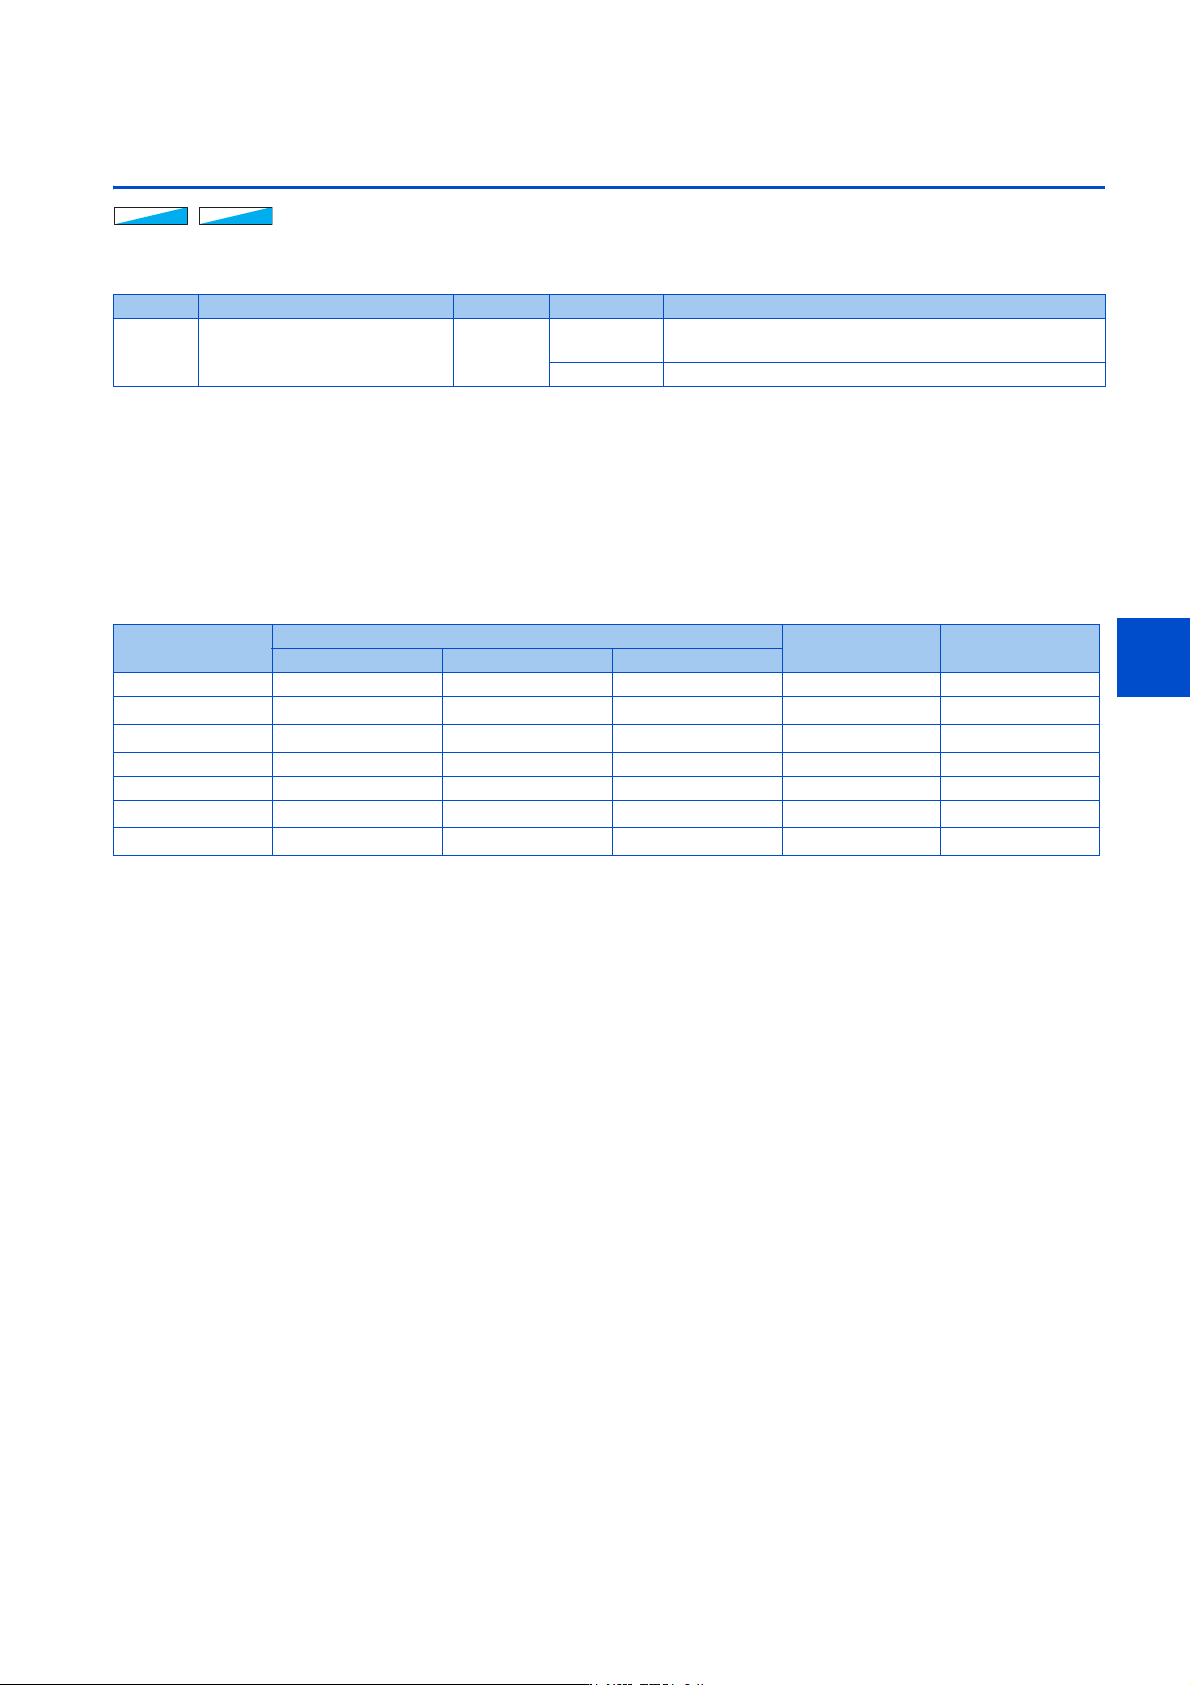
• 可以通过 Pr.538 当前位置保持选择选择所保持的位置数据 (位置指令、当前位置、偏差脉冲)的搭配。应在停止时变更
Pr.538 设定值。
• 如果将预备励磁 / 伺服 ON (LX)信号或伺服 ON (SON)信号设为 OFF,则会保持在 Pr.538 中所选择的位置数据及原点恢
复完成 (ZP)信号。
• 设定了 Pr.538 = “11、12” 的情况下,将 LX 信号或 SON 信号设为 OFF 之后,即使电源 OFF 或进行了变频器复位,也会保
持位置数据和 ZP 信号。
• 在矢量控制时设定了 Pr.538 = “21、22” 的情况下,将 LX 信号或 SON 信号设为 OFF 之后,即使变更了控制模式也会保持
位置数据和 ZP 信号。
*1 电源 OFF 或变频器复位时会清除。
*2 仅在矢量控制时有效。PM 无传感器矢量控制时,与设定值 “1” 的动作相同。
*3 仅在矢量控制时有效。PM 无传感器矢量控制时,与设定值 “2” 的动作相同。
⸘䠅
⸘䠅
⸘䠅
303030
Pr. 名称 初始值 设定范围 内容
538
B015
当前位置保持选择 9999
1、2、11、
12、21、22
选择保持的位置数据的搭配。
9999 功能无效
Pr.538 设定值
位置数据
ZP 信号 EEPROM 存储
位置指令 当前位置 偏差脉冲
9999 (初始值) 清除 清除 清除 OFF 否
1
与当前位置吻合
*1
保持
*1
清除
保持
*1
否
2
保持
*1
保持
*1
保持
*1
保持
*1
否
11 与当前位置吻合 保持 清除 保持 是
12 保持 保持 保持 保持 是
21
*2
与当前位置吻合
*1
随时更新
*1
清除
保持
*1
否
22
*3
保持
*1
随时更新
*1
随时更新
*1
保持
*1
否