ib0600869chnt.pdf - 第215页
214 7. 位置控制 7.10 当前位置保持功能 NOTE • 如果 SON 信号被分配到输入端子,则 LX 信号无效。 • 在切断了 变频器输出的过程中,未通过电磁制动器等固定电机轴时,由于电机轴会旋转且位置会 偏离,因此应避免使用当前位 置保持功能。 • 在切断了 变频器输出的过程中,即使通过电磁制动器等固定了电机轴,也会因外力使电机旋转而 导致位置偏离,因此应避免使 用当前位置保持功能。 • 应在电机 停止并且伺服锁定之后,再将…
213
7. 位置控制
7.10 当前位置保持功能
1
2
3
4
5
6
7
8
9
10
7.10 当前位置保持功能
在位置控制时通过电磁制动器等固定电机轴后停止的情况下,通过在输出切断时保持当前位置,在再次启动时不进行原点复位
即可运行。
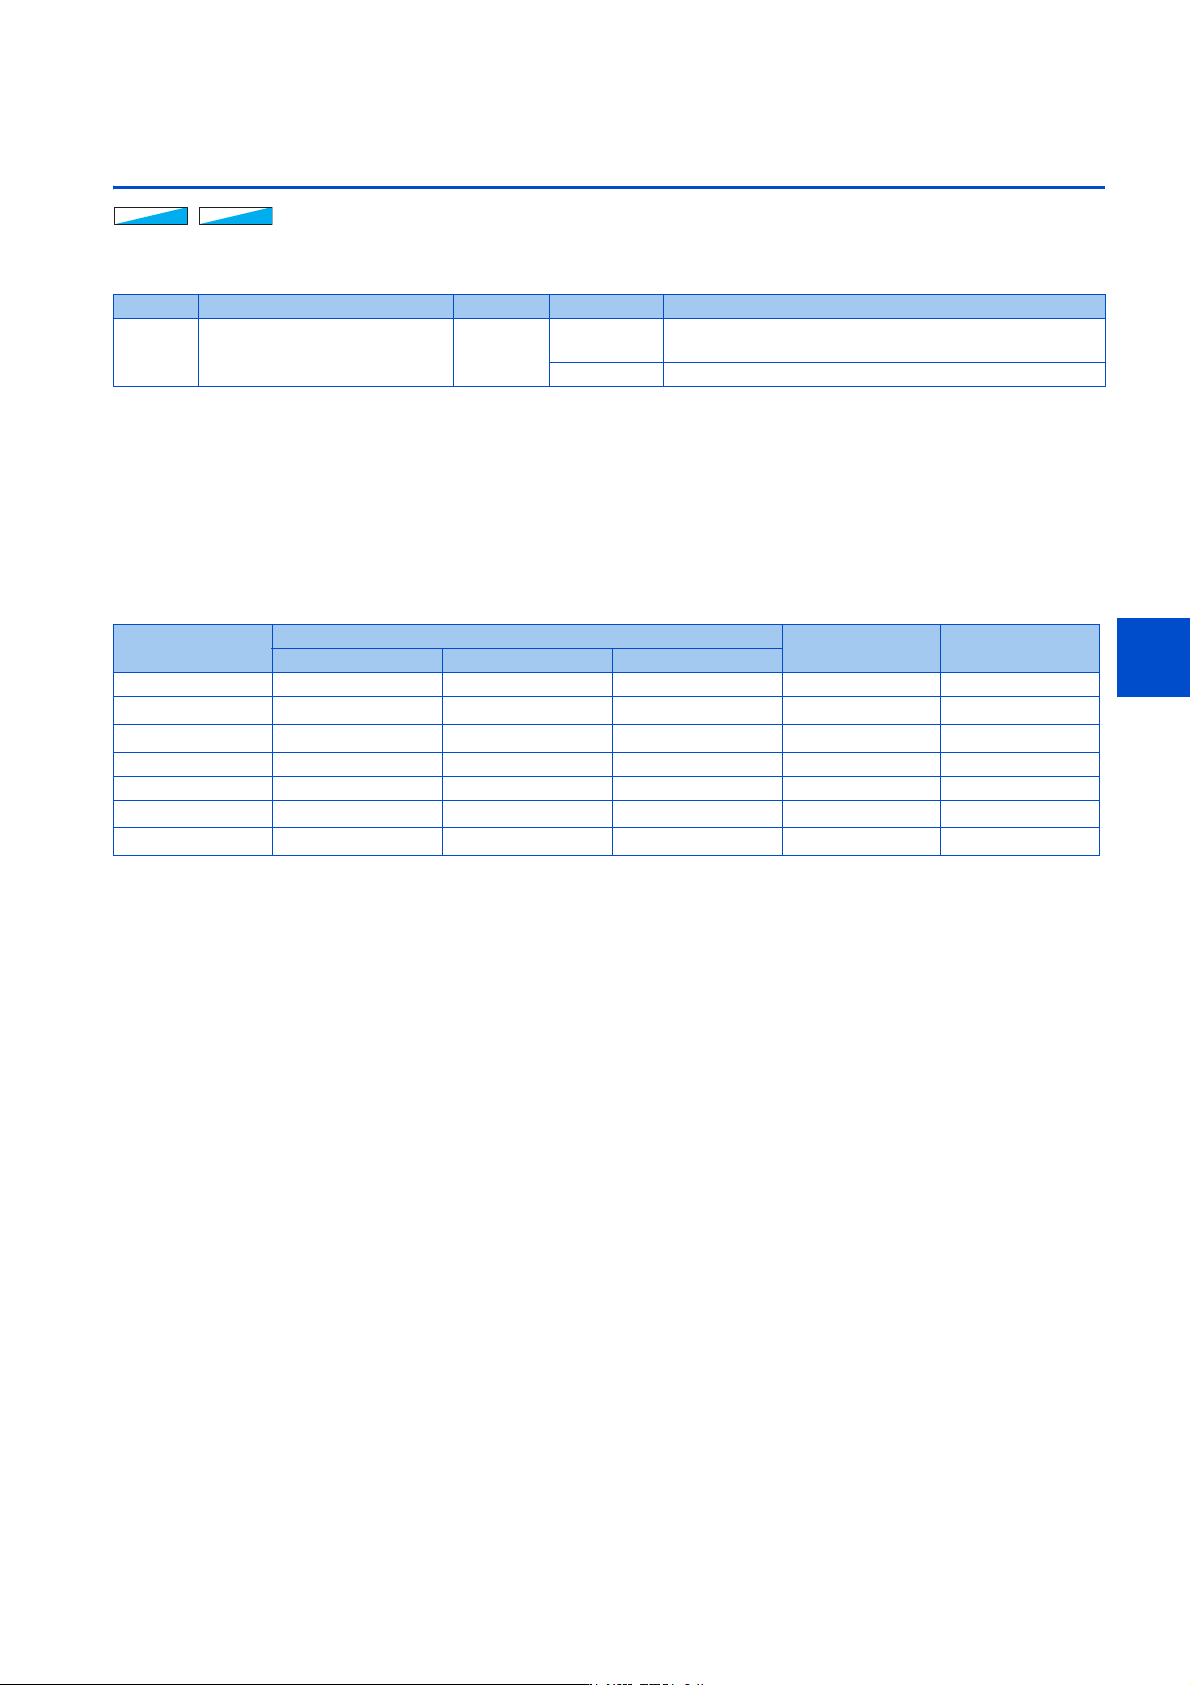
• 可以通过 Pr.538 当前位置保持选择选择所保持的位置数据 (位置指令、当前位置、偏差脉冲)的搭配。应在停止时变更
Pr.538 设定值。
• 如果将预备励磁 / 伺服 ON (LX)信号或伺服 ON (SON)信号设为 OFF,则会保持在 Pr.538 中所选择的位置数据及原点恢
复完成 (ZP)信号。
• 设定了 Pr.538 = “11、12” 的情况下,将 LX 信号或 SON 信号设为 OFF 之后,即使电源 OFF 或进行了变频器复位,也会保
持位置数据和 ZP 信号。
• 在矢量控制时设定了 Pr.538 = “21、22” 的情况下,将 LX 信号或 SON 信号设为 OFF 之后,即使变更了控制模式也会保持
位置数据和 ZP 信号。
*1 电源 OFF 或变频器复位时会清除。
*2 仅在矢量控制时有效。PM 无传感器矢量控制时,与设定值 “1” 的动作相同。
*3 仅在矢量控制时有效。PM 无传感器矢量控制时,与设定值 “2” 的动作相同。
⸘䠅
⸘䠅
⸘䠅
303030
Pr. 名称 初始值 设定范围 内容
538
B015
当前位置保持选择 9999
1、2、11、
12、21、22
选择保持的位置数据的搭配。
9999 功能无效
Pr.538 设定值
位置数据
ZP 信号 EEPROM 存储
位置指令 当前位置 偏差脉冲
9999 (初始值) 清除 清除 清除 OFF 否
1
与当前位置吻合
*1
保持
*1
清除
保持
*1
否
2
保持
*1
保持
*1
保持
*1
保持
*1
否
11 与当前位置吻合 保持 清除 保持 是
12 保持 保持 保持 保持 是
21
*2
与当前位置吻合
*1
随时更新
*1
清除
保持
*1
否
22
*3
保持
*1
随时更新
*1
随时更新
*1
保持
*1
否
214
7. 位置控制
7.10 当前位置保持功能
NOTE
• 如果 SON 信号被分配到输入端子,则 LX 信号无效。
• 在切断了变频器输出的过程中,未通过电磁制动器等固定电机轴时,由于电机轴会旋转且位置会偏离,因此应避免使用当前位
置保持功能。
• 在切断了变频器输出的过程中,即使通过电磁制动器等固定了电机轴,也会因外力使电机旋转而导致位置偏离,因此应避免使
用当前位置保持功能。
• 应在电机停止并且伺服锁定之后,再将 LX 信号或 SON 信号设为 OFF。
• 在安装了 FR-E8DS 时或使用 IP67 规格产品、CC-Link 通讯功能内置产品时的 24V 外部电源输入模式中,当前位置保持功能无
效。设定了 Pr.538 = “11、12” 时,在完成了向 EEPROM 中写入位置数据的情况下,虽然在 24V 外部电源输入模式中会清除
位置数据,但是在切换为主电路电源运行后,可使用 EEPROM 中存储的位置数据。
• 在下述情况下,会清除保持的位置数据与原点恢复完成 (ZP)信号。
对 Pr.538 的设定值进行了变更。
对电子齿轮 (Pr.420、Pr.421)进行了变更。
对位置控制旋转方向选择 (Pr.1419)进行了变更。
对主电路电容器寿命进行了测量。
对第 1/ 第 2 电机进行了切换。
变更了控制方法。
设定了 Pr.538 ≠ “21、22” 时,对控制模式进行了变更。
变频器的保护功能起动。
进行了离线自动调谐。
当前位置保持功能无效。
设定 Pr.538 = “1、2、21、22” 时,电源 OFF 或进行了变频器复位。
适用电机从 EM-A 电机 (Pr.71 = “1140”)变更为了非 EM-A 电机。或者从非 EM-A 电机变更为了 EM-A 电机。
使用 EM-A 电机 (Pr.71 = “1140”)时,将 Pr.80 电机容量从 0.75K 以下变更为了 1.5K 以上。或者从 1.5K 以上变更为了
0.75K 以下。
发生原点恢复参数设定报警 (HP3)后,输出被切断。
•设定了Pr.538 = “11、12” 时,将 LX 信号或 SON 信号设为 OFF 之后,直至写入位置数据为止需要约 1s。在此期间请勿设为
电源 OFF 或进行变频器复位。由于电源 OFF 或变频器复位而导致了位置数据写入失败的情况下,在下次电源 ON 时保护功能
(E.OD)会起动。
• 在位置控制时频繁地切断输出的情况下,应设定 Pr.538 ≠ “11、12”。如果在设定了 Pr.538 = “11、12” 的情况下频繁地
切断输出,则会导致 EEPROM 寿命缩短。
•设定了Pr.538 = “11、12” 时,在 EEPROM 中可存储的位置数据为 -2147483648 ~ 2147483647。超过了可存储的位置数据的
范围时,将无法存储至 EEPROM,并且会清除上次存储的数据。
• 通过通讯向变频器发出指令时,应设定 Pr.800 = “3” 来使用当前位置保持功能。设定 Pr.800 = “4” (速度 - 位置切换)
或 “5” (位置 - 转矩切换)时,与 MC 信号的 ON/OFF 无关,在变频器电源 ON 之后到开始通讯之前,均会为 MC 信号 OFF 的控
制模式,因此有可能会清除所保持的位置数据及 ZP 信号。
215
7. 位置控制
7.11 位置控制的增益调整
1
2
3
4
5
6
7
8
9
10
7.11 位置控制的增益调整
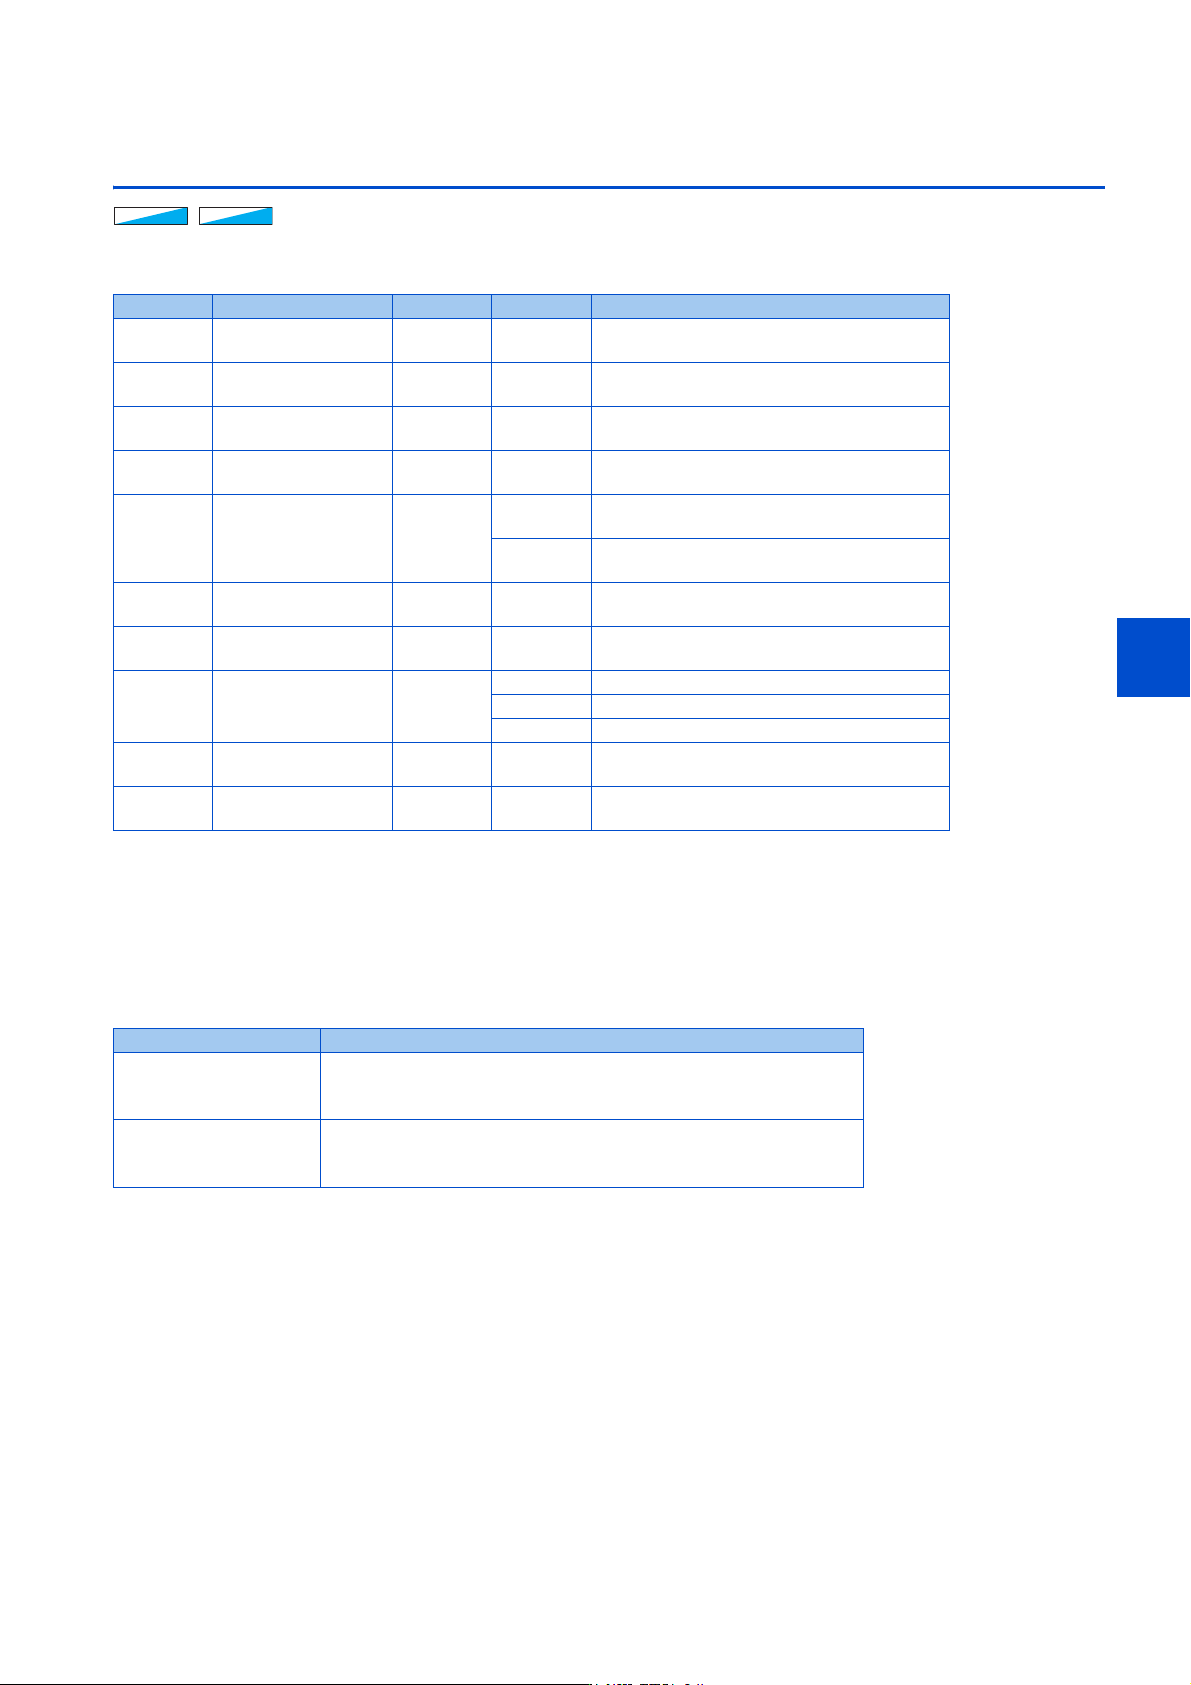
如果因为负载惯量较大、存在齿轮间隙等导致产生振动、噪声等现象时,应根据设备通过下述参数进行微调以使变频器发挥出
最好的性能。
*1 仅限在 PM 无传感器矢量控制时 (使用 MM-GKR、EM-A 时)有效。
在使用 PM 无传感器矢量控制(使用 MM-GKR、EM-A 时)以外的情况下,如果设定了 Pr.1419 = “1”,则在启动指令 ON 时会显示参数误设定(SE)。
位置环增益 (Pr.422、Pr.1298)
• 在电机或设备发生异常振动、噪声、过电流等现象时进行调整。
• 如果增大设定值,则会提高对位置指令的追随性,也会提高停止时的伺服刚性,相反则容易发生过冲和振动。
• 通常应在 5 ~ 50 左右的范围内进行设定。
位置前馈增益 (Pr.423)
• 对偏差计数器的偏差脉冲的延迟进行补偿的功能。即使对 Pr.422 进行了设定,但位置响应性仍然效果不佳时应进行本设
定。
• 对指令脉冲的追随延迟出现问题时,应逐步增大设定值,在不发生过冲和振动的范围内进行设定。
• 对停止时的伺服刚性没有效果。
• 通常应设定为 “0”。
•对Pr.423 进行设定时,应设定 Pr.877 = “1”,使位置前馈控制有效。
模型适应位置控制 (Pr.446)
• 对位置指令的响应性和对负载外部干扰的响应性分别进行设定。
• 即使对 Pr.422 进行了设定,但位置响应性仍然效果不佳时应进行本设定。
Pr. 名称 初始值 设定范围 内容
422
B003
位置控制增益
10s
-1
0 ~ 150s
-1
设定位置环的增益。
423
B004
位置前馈增益 0% 0 ~ 100% 通过偏差计数的偏差脉冲取消延迟的功能
425
B006
位置前馈指令滤波器 0s 0 ~ 5s 对前馈指令,输入一阶滞后滤波。
446
B012
模型位置控制增益
25s
-1
0 ~ 150s
-1
设定模型位置控制器用增益。
1419
B019
位置控制旋转方向选择 0
0
向 CCW 方向旋转时,位置脉冲增加
向 CW 方向旋转时,位置脉冲减少
1
*1
向 CCW 方向旋转时,位置脉冲减少
向 CW 方向旋转时,位置脉冲增加
1298
B013
第 2 位置控制增益
10s
-1
0 ~ 150s
-1
设定第 2 电机的位置环增益。
698
G219
速度控制 D 增益 0% 0 ~ 100% 设定速度控制的微分增益。
877
G220
速度前馈控制、模型适
应速度控制 选择
0
0 进行常规的位置控制。
1 进行位置前馈控制。
2 模型适应位置控制为有效。
828
G224
模型速度控制增益 100rad/s
0~
1000rad/s
设定模型速度控制器用增益。
880
C114
负载惯性比 7 倍 0 ~ 200 倍 设定相对于电机的负载惯量比。
现象和条件 Pr.422 的调整方法
响应延迟
提高设定值。
设定值每次提高 3s
-1
,将设定值设定为过冲或停止时的振动等不稳定现象
即将发生时的设定值 ×0.8 ~ 0.9 左右。
发生过冲或停止时的振动
等不稳定现象
降低设定值。
设定值每次降低 3s
-1
,将设定值设定为过冲或停止时的振动等不稳定现象
即将消失时的设定值 ×0.8 ~ 0.9 左右。
⸘䠅
⸘䠅
⸘䠅
303030