ib0600869chnt.pdf - 第575页
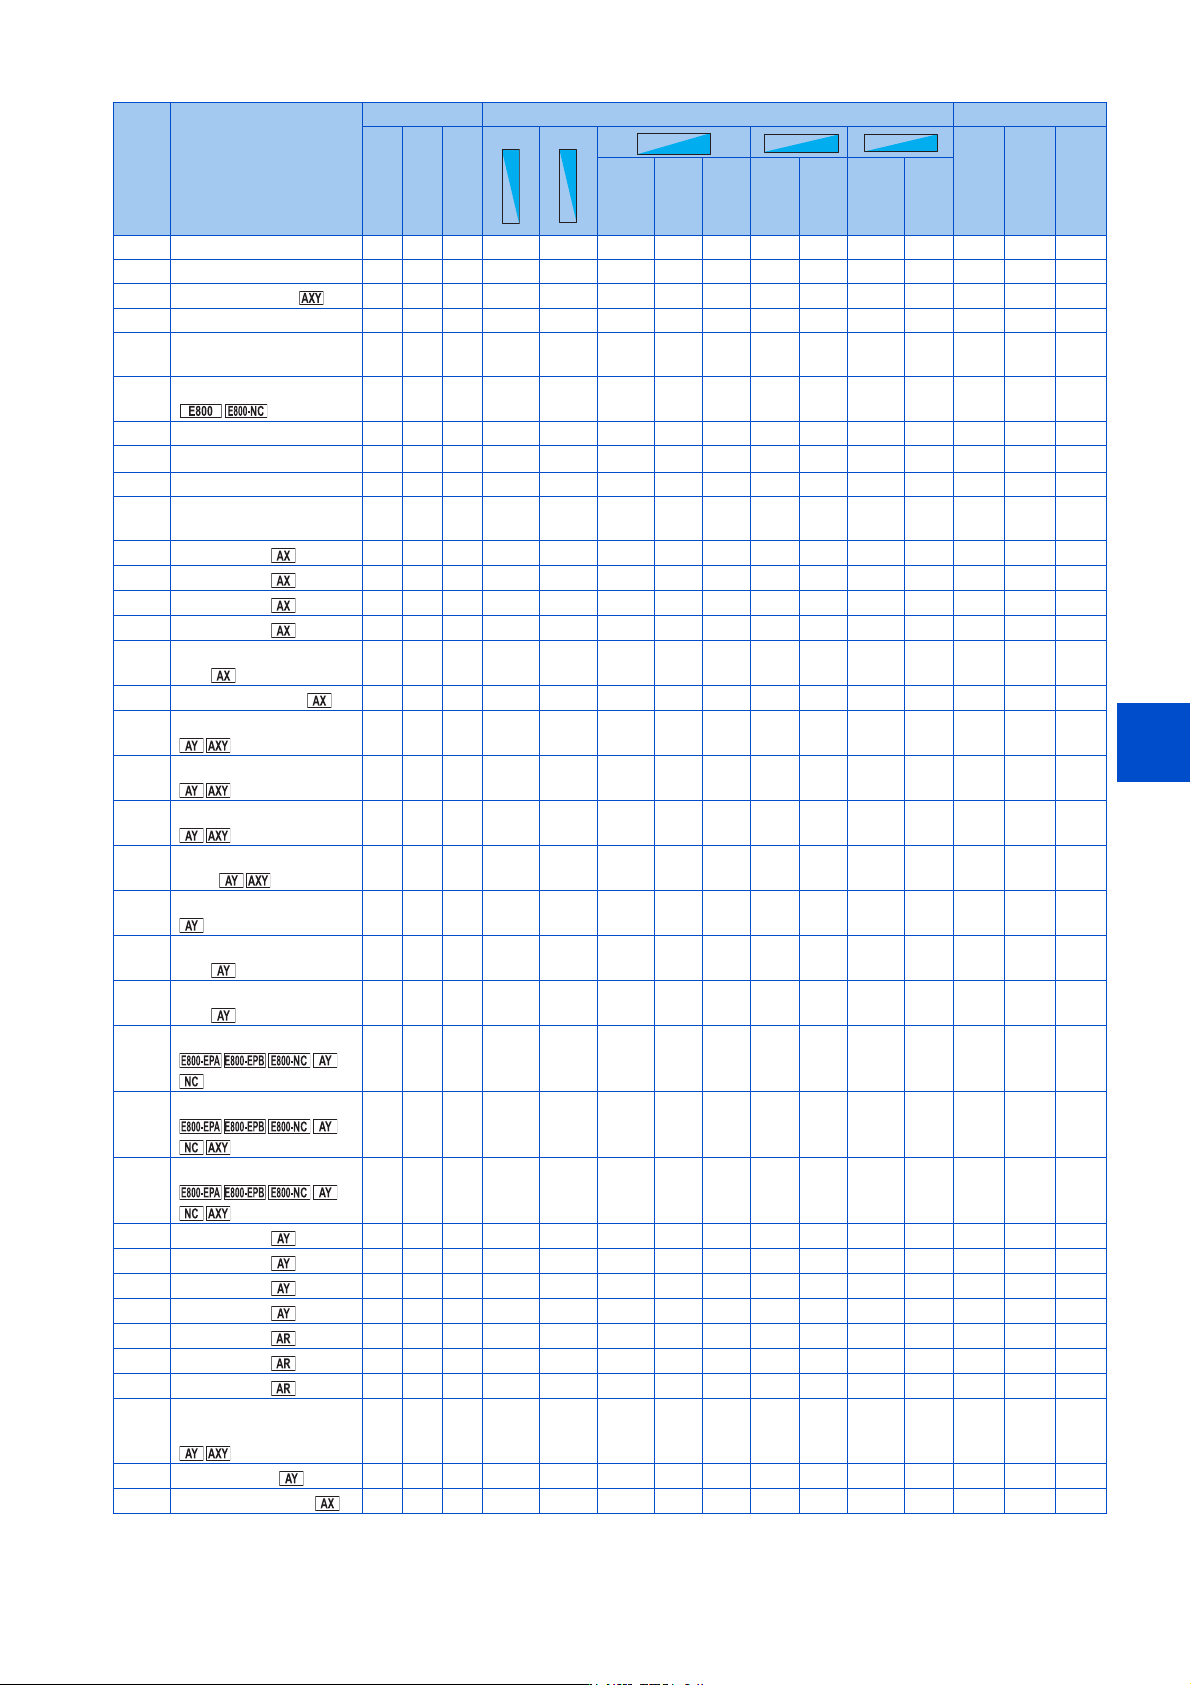
574 18. 附录 18.4 各控制模式下的参数 (功能)对应表和命 令代码一览表 338 通讯运行指令权 2 6 A 6 3○ ○ ○ ○○○○○ ○○ ○ *4 ○ *4 339 通讯速度指令权 2 7 A 7 3○ ○ ○ ○○○○○ ○○ ○ *4 ○ *4 340 通讯启动模式选择 2 8 A 8 3○ ○ ○ ○○○○○ ○○ ○ *4 ○ *4 3 4 2 通 讯 E E P R O M 写 入 选 择 2 A A A …
573
18. 附录
18.4 各控制模式下的参数 (功能)对应表和命令代码一览表
11
12
13
14
15
16
17
18
19
20
289主机输出端子过滤器 61E12○ ○ ○ ○○○○○ ○○ × ○
290监视器负输出选择 62E22○ ○ ○ ○○○○○ ○○ ○ ○
291
脉冲列输入选择
63E32○ ○ ○ ○×○○○ ×○ × ○
292自动加减速 64E42△ △ △ ××△×△ △○ ○ ○
293
加速减速个别动作选择模
式
65E52○ ○ ○ ××○×× ×○ ○ ○
295
频率变化量设定
67E72○ ○ ○ ○○○○○ ○○ ○ ○
296密码保护选择 68E82○ ○ ○ ○○○○○ ○○ × ○
297密码注册/解除 69E92○ ○ ○ ○○○○○ ○○
○
*5
○
298频率搜索增益 6AEA2○ ○ × ××○○× ×○ × ○
299
再启动时的旋转方向检测
选择
6BEB2○ ○ × ××○×× ×○ ○ ○
300
BCD 输入偏置
00803○ ○ ○ ○×○○○ ×○ ○ ○
301
BCD 输入增益
01813○ ○ ○ ○×○○○ ×○ ○ ○
302
BIN 输入偏置
02823○ ○ ○ ○×○○○ ×○ ○ ○
303
BIN 输入增益
03833○ ○ ○ ○×○○○ ×○ ○ ○
304
数字输入及模拟输入补偿
选择
04843○ ○ ○ ○×○○○ ×○ ○ ○
305
读取时机动作选择
05853○ ○ ○ ○×○○○ ×○ ○ ○
306
模拟输出信号选择
06863○ ○ ○ ○○○○○ ○○ ○ ○
307
模拟输出为零时设定
07873○ ○ ○ ○○○○○ ○○ ○ ○
308
模拟输出最大时设定
08883○ ○ ○ ○○○○○ ○○ ○ ○
309
模拟输出信号电压 / 电流
切换
09893○ ○ ○ ○○○○○ ○○ ○ ○
310
模拟仪表电压输出选择
0A8A3○ ○ ○ ○○○○○ ○○ ○ ○
311
模拟仪表电压输出为零时
设定
0B8B3○ ○ ○ ○○○○○ ○○ ○ ○
312
模拟仪表电压输出最大时
设定
0C8C3○ ○ ○ ○○○○○ ○○ ○ ○
313
DO0 输出选择
0D8D3○ ○ ○ ○○○○○ ○○ × ○
314
DO1 输出选择
0E8E3○ ○ ○ ○○○○○ ○○ × ○
315
DO2 输出选择
0F8F3○ ○ ○ ○○○○○ ○○ × ○
316
DO3 输出选择
10903○ ○ ○ ○○○○○ ○○ × ○
317
DO4 输出选择
11913○ ○ ○ ○○○○○ ○○ × ○
318
DO5 输出选择
12923○ ○ ○ ○○○○○ ○○ × ○
319
DO6 输出选择
13933○ ○ ○ ○○○○○ ○○ × ○
320
RA1 输出选择
14943○ ○ ○ ○○○○○ ○○ × ○
321
RA2 输出选择
15953○ ○ ○ ○○○○○ ○○ × ○
322
RA3 输出选择
16963○ ○ ○ ○○○○○ ○○ × ○
323
AM0(A8AY) 0V 调整 /
AM1(E8AXY) 0V 调整
17973○ ○ ○ ○○○○○ ○○ × ○
324
AM1 0mA 调整
18983○ ○ ○ ○○○○○ ○○ × ○
329
数字输入单位选择
1D9D3○ ○ ○ ○×○○○ ×○ × ○
Pr. 名称
命令代码
*1
各控制模式对应表
*2
参数
读取
写入
扩展
复制
*3
清除
*3
全部清除
*3
速度
转矩
位置
速度
转矩
速度
位置
9)9)9)
䙐
䙐
䙐
⸘䠅
⸘䠅
⸘䠅
ᰖՖಞ
ᰖՖಞ
ᰖՖಞ
30
30
30
574
18. 附录
18.4 各控制模式下的参数 (功能)对应表和命令代码一览表
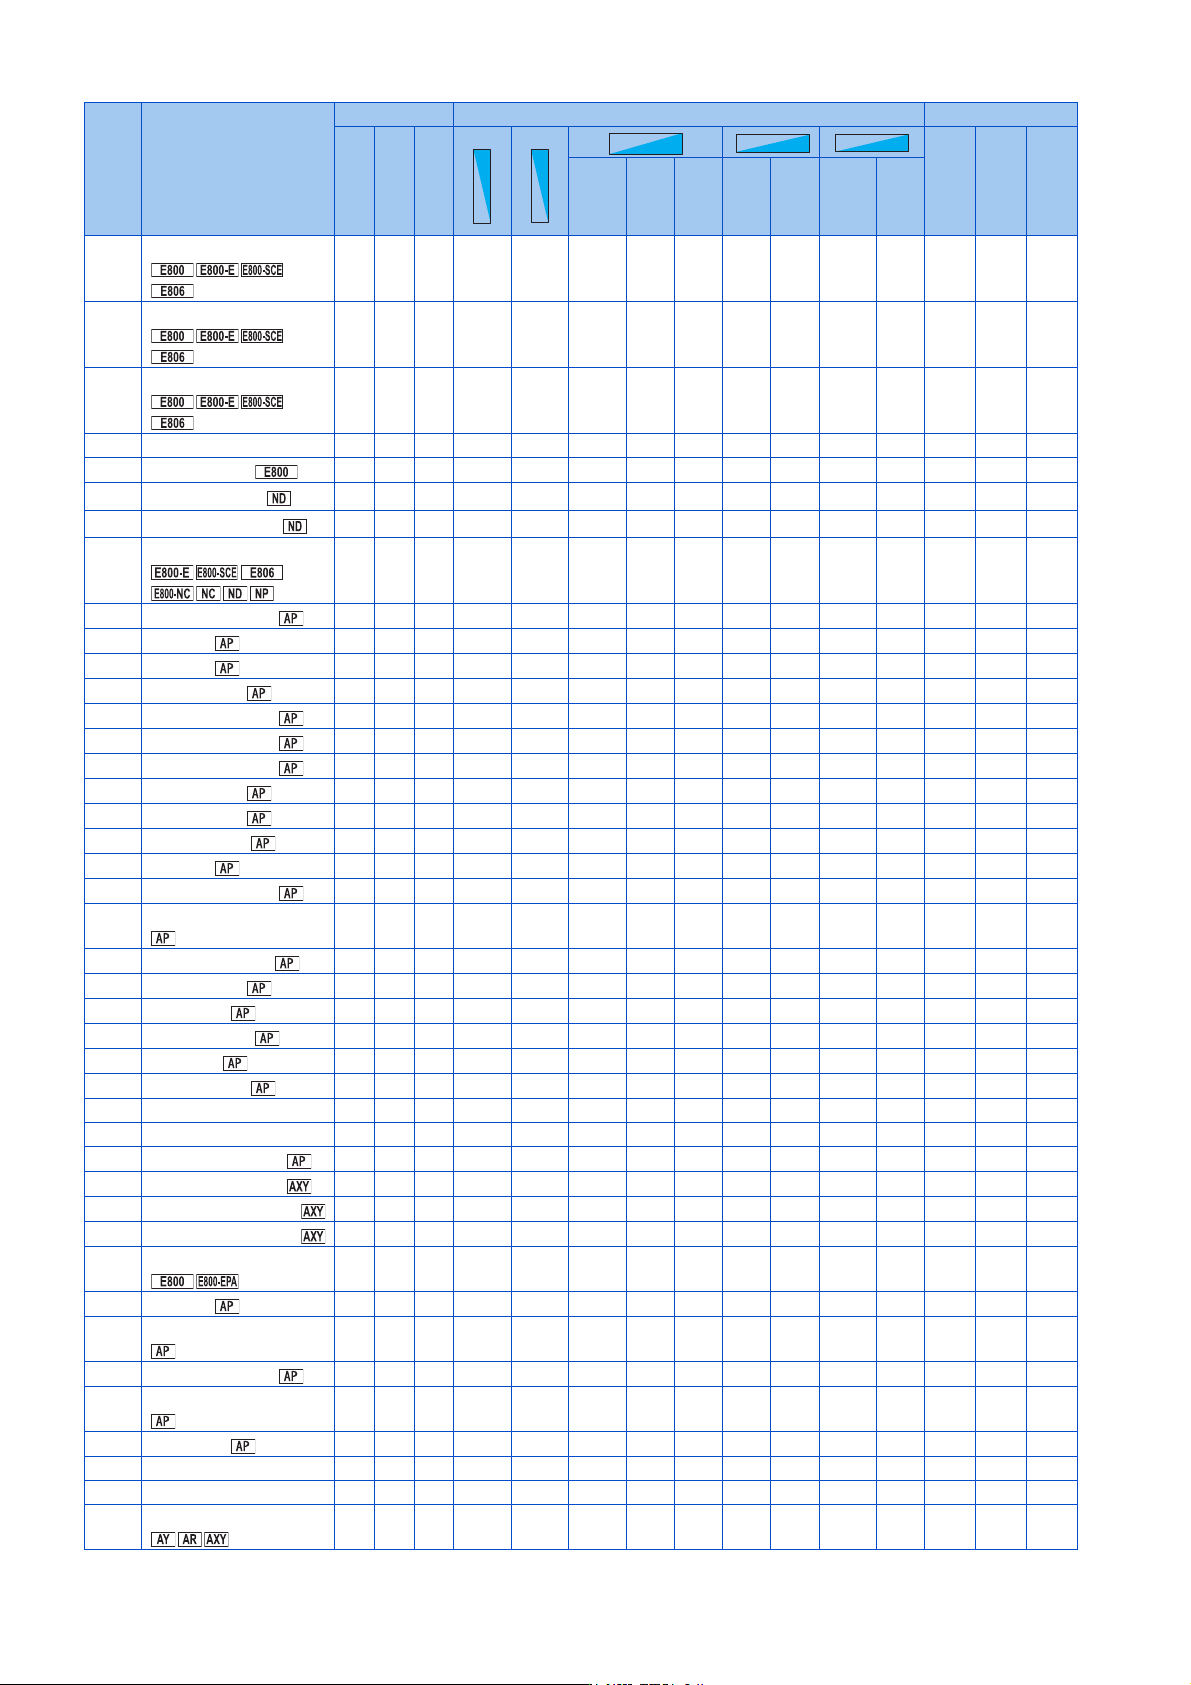
338
通讯运行指令权
26A63○ ○ ○ ○○○○○ ○○
○
*4
○
*4
339
通讯速度指令权
27A73○ ○ ○ ○○○○○ ○○
○
*4
○
*4
340
通讯启动模式选择
28A83○ ○ ○ ○○○○○ ○○
○
*4
○
*4
342通讯EEPROM写入选择 2AAA3○ ○ ○ ○○○○○ ○○ ○ ○
343
通讯错误计数
2BAB3○ ○ ○ ○○○○○ ○× × ×
345
DeviceNet 地址
2DAD3○ ○ ○ ○○○○○ ○○
○
*4
○
*4
346
DeviceNet 波特率
2EAE3○ ○ ○ ○○○○○ ○○
○
*4
○
*4
349
通讯复位选择
31B13○ ○ ○ ○○○○○ ○○
○
*4
○
*4
350
停止位置指令选择
32B23○ ○ ○ ××××× ×○ ○ ○
351
定向速度
33B33○ ○ ○ ××××× ×○ ○ ○
352
蠕变速度
34B43○ ○ × ××××× ×○ ○ ○
353
蠕变切换位置
35B53○ ○ × ××××× ×○ ○ ○
354
位置环路切换位置
36B63○ ○ × ××××× ×○ ○ ○
355
直流制动开始位置
37B73○ ○ × ××××× ×○ ○ ○
356
内部停止位置指令
38B83○ ○ ○ ××××× ×○ ○ ○
357
定向完成区域
39B93○ ○ ○ ××××× ×○ ○ ○
358
伺服转矩选择
3ABA3○ ○ × ××××× ×○ ○ ○
359
PLG 转动方向
3BBB3○ ○ ○ ○○××× ×○ ○ ○
361
位移位置
3DBD3○ ○ ○ ××××× ×○ ○ ○
362
定向位置环路增益
3EBE3○ ○ ○ ××××× ×○ ○ ○
363
完成信号输出延迟时间
3FBF3○ ○ × ××××× ×○ ○ ○
364
PLG 停止确认时间
40C03○ ○ × ××××× ×○ ○ ○
365
定向结束时间
41C13○ ○ × ××××× ×○ ○ ○
366
再确认时间
42C23○ ○ × ××××× ×○ ○ ○
367
速度反馈范围
43C33○ ○ × ××××× ×○ ○ ○
368
反馈增益
44C43○ ○ × ××××× ×○ ○ ○
369
PLG 脉冲数量
45C53○ ○ ○ ○○××× ×○ ○ ○
374过速度检测水平 4ACA3× × ○ ○○○○○ ○○ ○ ○
375加速度异常检测等级 4BCB3× × × ××××○ ○○ ○ ○
376
断线检测有无选择
4CCC3× × ○ ○○××× ×○ ○ ○
384
输入脉冲分度倍率
54D43○ ○ ○ ○×○○○ ×○ ○ ○
385
输入脉冲零时的频率
55D53○ ○ ○ ○×○○○ ×○ ○ ○
386
输入脉冲最大时频率
56D63○ ○ ○ ○×○○○ ×○ ○ ○
390
百分比设定基准频率
5ADA3○ ○ ○ ○○○○○ ○○ ○ ○
393
定向选择
5DDD3× × ○ ××××× ×○ ○ ○
396
定向速度增益 (P 项)
60E03× × ○ ××××× ×○ ○ ○
397
定向速度积分时间
61E13× × ○ ××××× ×○ ○ ○
398
定向速度增益 (D 项)
62E23× × ○ ××××× ×○ ○ ○
399
定向减速率
63E33× × ○ ××××× ×○ ○ ○
414顺控功能动作选择 0E8E4○ ○ ○ ○○○○○ ○○ × ×
415变频器运行锁定模式设定0F8F4○ ○ ○ ○○○○○ ○○ ○ ○
418
扩展输出端子过滤器
12924○ ○ ○ ○○○○○ ○○ × ○
Pr. 名称
命令代码
*1
各控制模式对应表
*2
参数
读取
写入
扩展
复制
*3
清除
*3
全部清除
*3
速度
转矩
位置
速度
转矩
速度
位置
9)
9)
9)
䙐䙐䙐
⸘䠅
⸘䠅
⸘䠅
ᰖՖಞ
ᰖՖಞ
ᰖՖಞ
303030
575
18. 附录
18.4 各控制模式下的参数 (功能)对应表和命令代码一览表
11
12
13
14
15
16
17
18
19
20
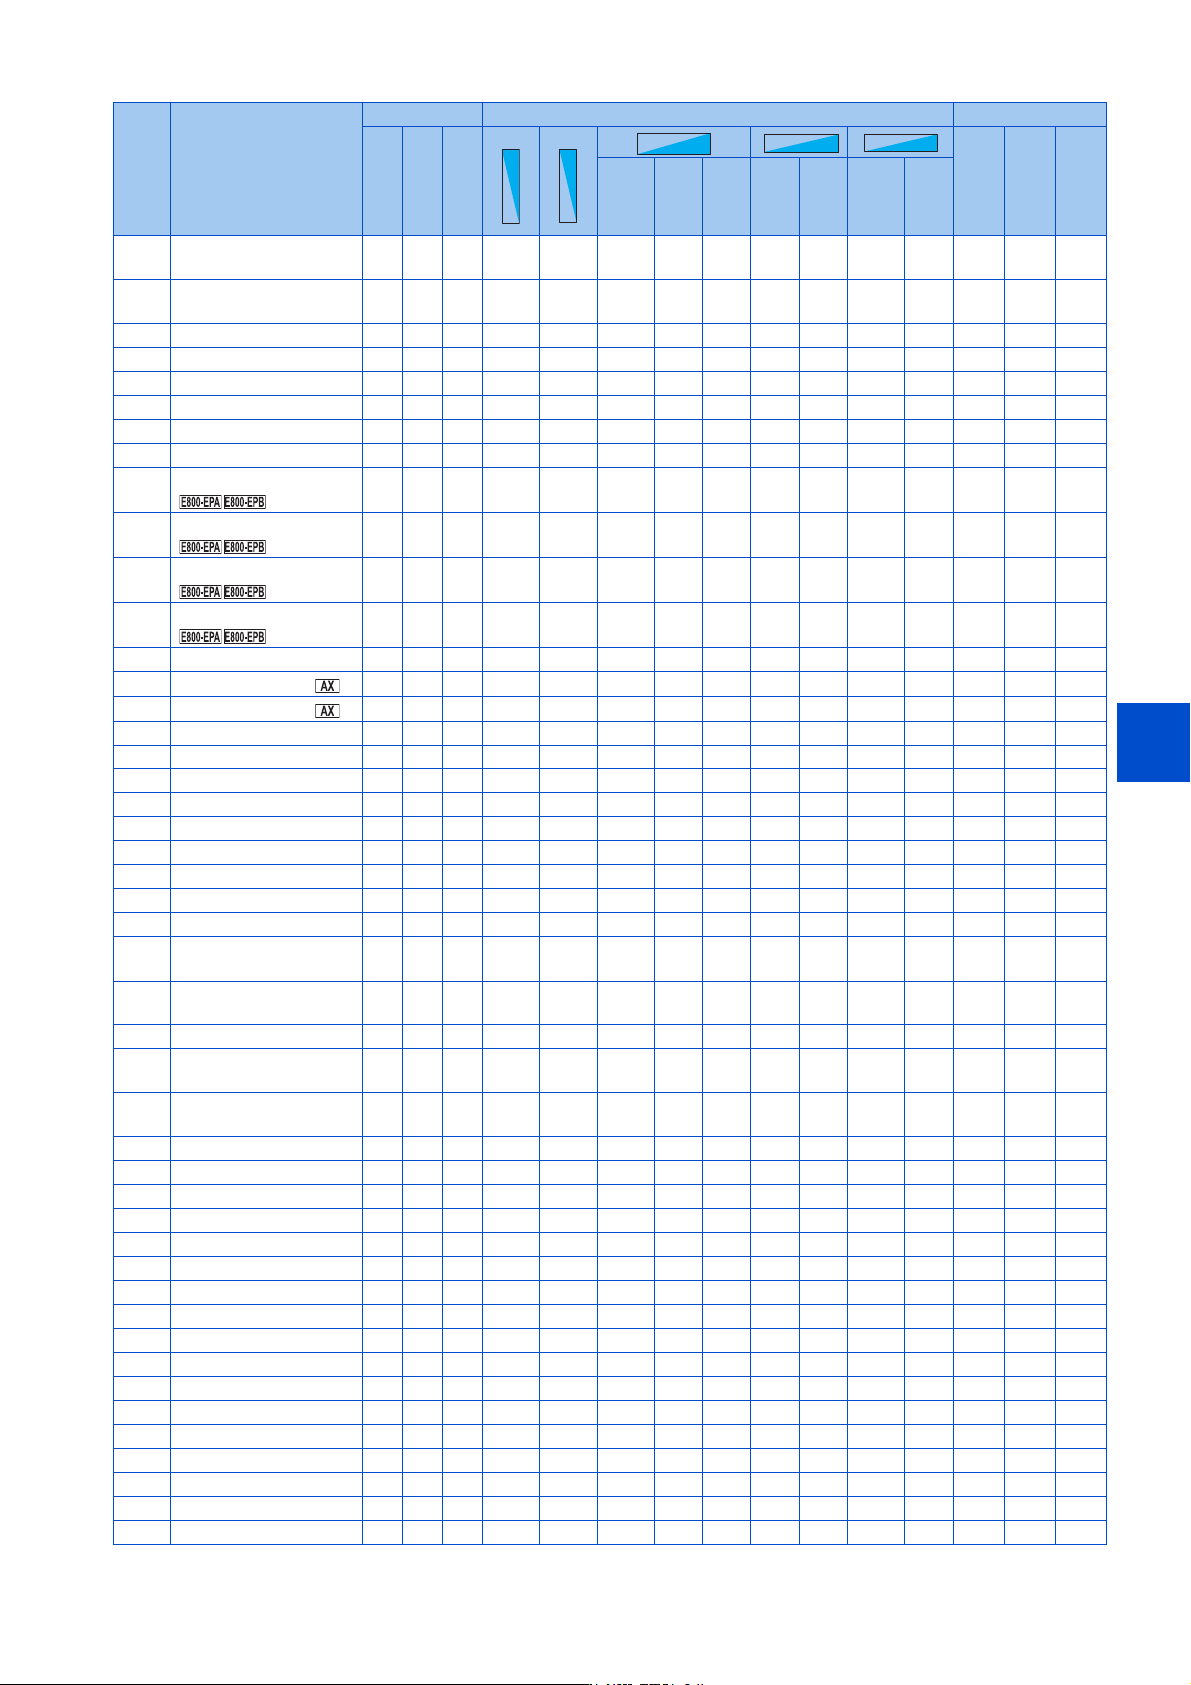
420
指令脉冲倍率分子 (电
子齿轮分子)
14944× × × ×○××× ○○ ○ ○
421
指令脉冲倍率分母 (电
子齿轮分母)
15954× × × ×○××× ○○ ○ ○
422位置控制增益 16964× × ○ ×○××△ ○○ ○ ○
423位置前馈增益 17974× × × ×○××× ○○ ○ ○
425位置前馈指令滤波器 19994× × × ×○××× ○○ ○ ○
426定位完成宽度 1A9A4× × × ×○××× ○○ ○ ○
427误差过大水平 1B9B4× × × ×○××× ○○ ○ ○
430脉冲监视器选择 1E9E4× × × ×○××× ○○ ○ ○
442
默认网关地址 1
2AAA4○ ○ ○ ○○○○○ ○○
○
*4
○
*4
443
默认网关地址 2
2BAB4○ ○ ○ ○○○○○ ○○
○
*4
○
*4
444
默认网关地址 3
2CAC4○ ○ ○ ○○○○○ ○○
○
*4
○
*4
445
默认网关地址 4
2DAD4○ ○ ○ ○○○○○ ○○
○
*4
○
*4
446模型位置控制增益 2EAE4× × × ×○××× ○○ ○ ○
447
数字转矩指令偏置
2FAF4× × × ○××○× ×○ ○ ○
448
数字转矩指令增益
30B04× × × ○××○× ×○ ○ ○
450第2适用电机 32B24○ ○ × ××○○○ ○○ ○ ○
451第2电机控制方法选择33B34○ ○ × ××○○○ ○○ ○ ○
453第2电机容量 35B54× ○ × ××○○○ ○○ ○ ○
454第2电机极数 36B64○ ○ × ××○○○ ○○ ○ ○
455第2电机励磁电流 37B74○ ○ × ××○○× ×○ × ○
456第2电机额定电压 38B84× ○ × ××○○○ ×○ ○ ○
457第2电机额定频率 39B94× ○ × ××○○○ ○○ ○ ○
458第2电机常数(R1) 3ABA4× ○ × ××○○○ ×○ × ○
459第2电机常数(R2) 3BBB4× ○ × ××○○× ×○ × ○
460
第 2 电机常数 (L1)/d 轴
电感 (Ld)
3CBC4× ○ × ××○○○ ×○ × ○
461
第 2 电机常数 (L2)/q 轴
电感 (Lq)
3DBD4× ○ × ××○○○ ×○ × ○
462第2电机常数(X) 3EBE4× ○ × ××○○× ×○ × ○
463
第 2 电机自动调谐设定 /
状态
3FBF4× ○ × ××○○○ ×○ × ○
464
位置控制紧急停止减速时
间
40C04× × × ×○××× ○○ ○ ○
465第1目标位置后4位 41C14× × × ×○××× ○○ ○ ○
466第1目标位置前4位 42C24× × × ×○××× ○○ ○ ○
467第2目标位置后4位 43C34× × × ×○××× ○○ ○ ○
468第2目标位置前4位 44C44× × × ×○××× ○○ ○ ○
469第3目标位置后4位 45C54× × × ×○××× ○○ ○ ○
470第3目标位置前4位 46C64× × × ×○××× ○○ ○ ○
471第4目标位置后4位 47C74× × × ×○××× ○○ ○ ○
472第4目标位置前4位 48C84× × × ×○××× ○○ ○ ○
473第5目标位置后4位 49C94× × × ×○××× ○○ ○ ○
474第5目标位置前4位 4ACA4× × × ×○××× ○○ ○ ○
475第6目标位置后4位 4BCB4× × × ×○××× ○○ ○ ○
476第6目标位置前4位 4CCC4× × × ×○××× ○○ ○ ○
477第7目标位置后4位 4DCD4× × × ×○××× ○○ ○ ○
478第7目标位置前4位 4ECE4× × × ×○××× ○○ ○ ○
495远程输出选择 5FDF4○ ○ ○ ○○○○○ ○○ ○ ○
496远程输出内容1 60E04○ ○ ○ ○○○○○ ○× × ×
497远程输出内容2 61E14○ ○ ○ ○○○○○ ○× × ×
Pr. 名称
命令代码
*1
各控制模式对应表
*2
参数
读取
写入
扩展
复制
*3
清除
*3
全部清除
*3
速度
转矩
位置
速度
转矩
速度
位置
9)9)9)
䙐
䙐
䙐
⸘䠅
⸘䠅
⸘䠅
ᰖՖಞ
ᰖՖಞ
ᰖՖಞ
30
30
30