ib0600869chnt.pdf - 第318页
317 11. (H)保护功能参数 11.9 紧急驱动 (标准规格产品、Ethernet 规格产品) 11 12 13 14 15 16 17 18 19 20 • 通过 X51 信号解除紧急驱动工频运行时的动作如下所示。 (工频模式及固定频率模式 ( Pr.523 = “411”) ) 紧急驱动动作选择 (Pr.523、Pr.524) •在 Pr.523 紧急驱动模式选择 中选择紧急驱动的动作。 设定值的百位表示在执行紧急驱动过程…
316
11. (H)保护功能参数
11.9 紧急驱动 (标准规格产品、Ethernet 规格产品)
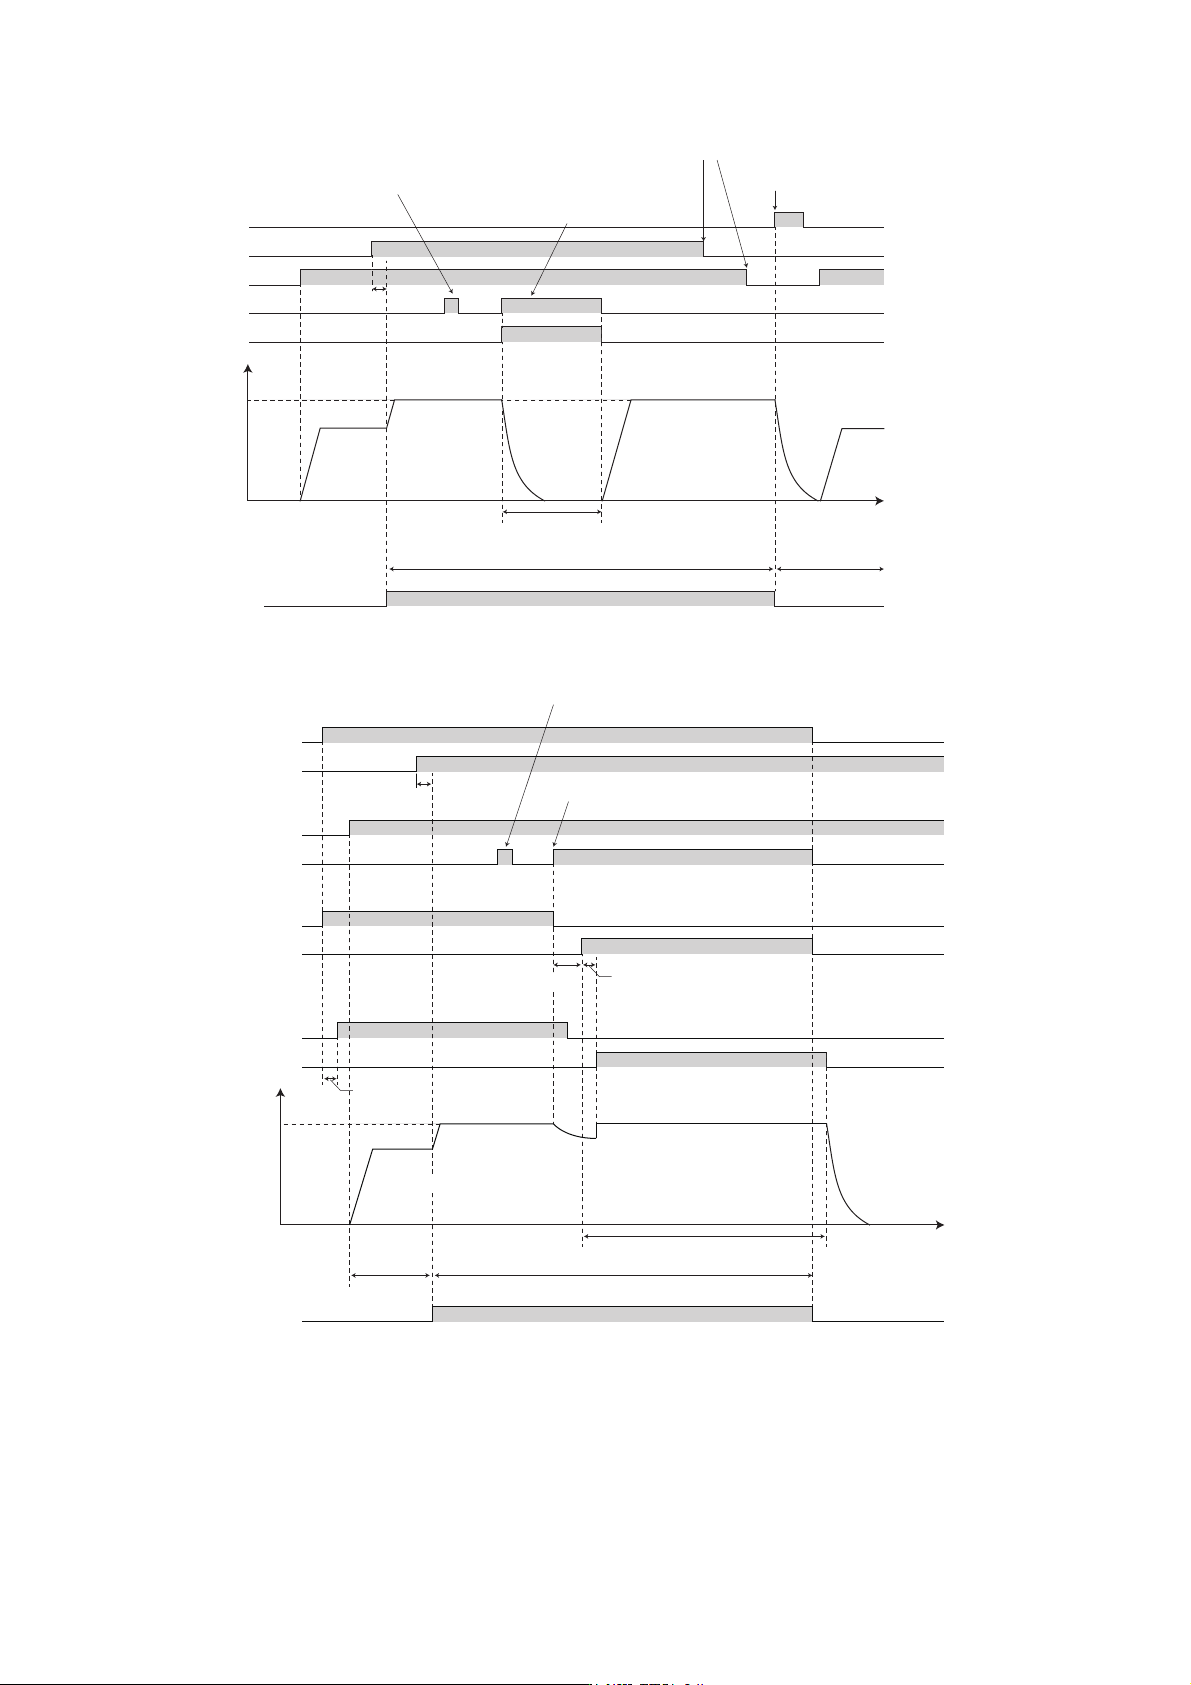
• 紧急驱动功能运行的动作如下所示。(再试输出切断模式及固定频率模式 (Pr.523 = “211”))
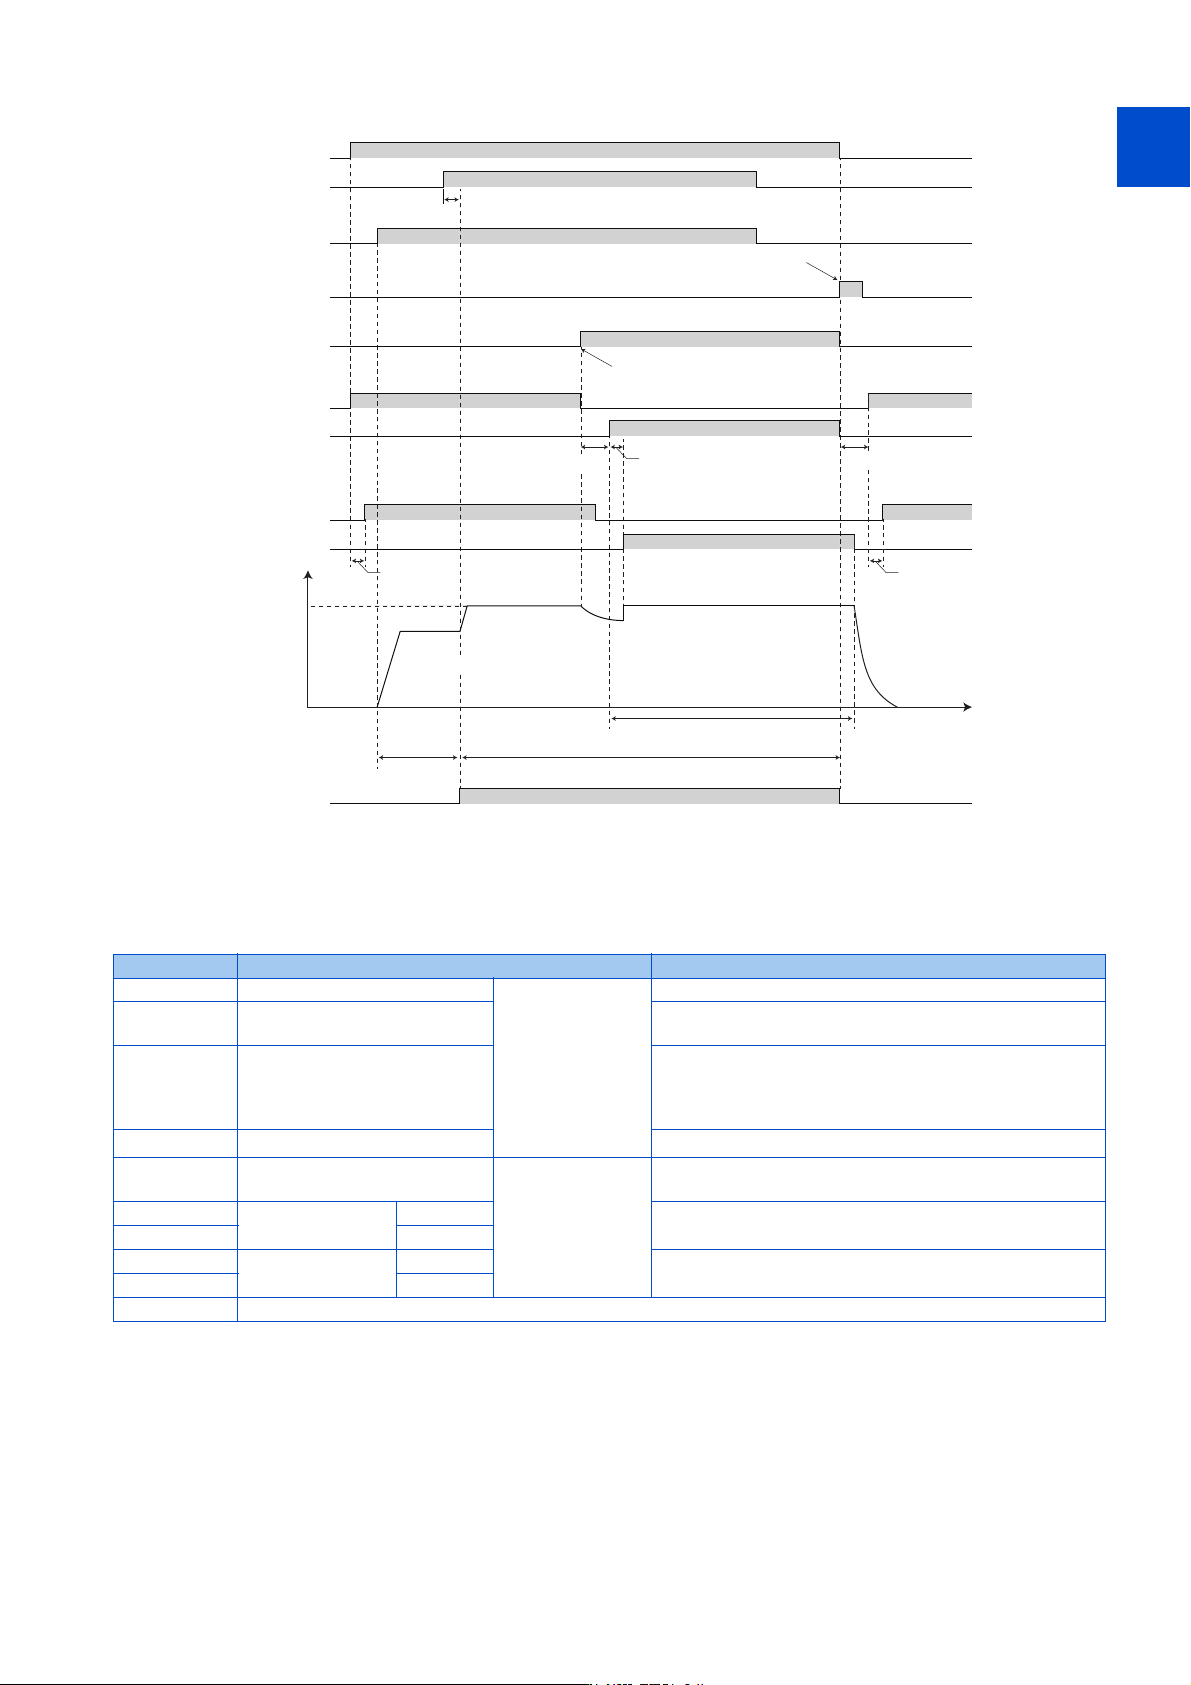
• 在执行紧急驱动的过程中进行紧急驱动工频运行切换 (发生严重故障)时的动作如下所示。(工频模式及固定频率模式
(Pr.523 = “411”))
(38(ㅹᛵߥл؍ᤱ䘀㹼
㠚⭡䘀㹼
5(6
;
67)
$/0
ᰦ䰤
⭥ᵪ䖜ᮠ
䈅ㅹᖵᰦ䰤
3U
㍗ᙕ傡ࣘᢗ㹼ѝ
<
ѕ䟽᭵䳌ᰦ䈅
↓ᑨ䘀㹼
㍗ᙕ傡ࣘ㔗㔝
$/0
仁⦷
3U
V
21
㍗ᙕ傡ࣘ㔃ᶏ
21
21
21
21
21
V
(38(ㅹᛵߥл؍ᤱ䘀㹼
㠚⭡䘀㹼
⭥Ⓚ
67)
;
$/0
0&
0&
0&
0&
仁⦷
Ԛ
ᇔ䱻ࣞ֒
ᰦ䰤
㍗ᙕ傡ࣘᢗ㹼ѝ
<
0&ᔦ䘏
0&ᔦ䘏
21
21
21
21
21
21
21
21
3U
21
ѕ䟽᭵䳌ᰦ࠷ᦒ
⭥ᵪ䖜ᮠ
㍗ᙕ傡ࣘᐕ仁䘀㹼
↓ᑨ䘀㹼
3U
317
11. (H)保护功能参数
11.9 紧急驱动 (标准规格产品、Ethernet 规格产品)
11
12
13
14
15
16
17
18
19
20
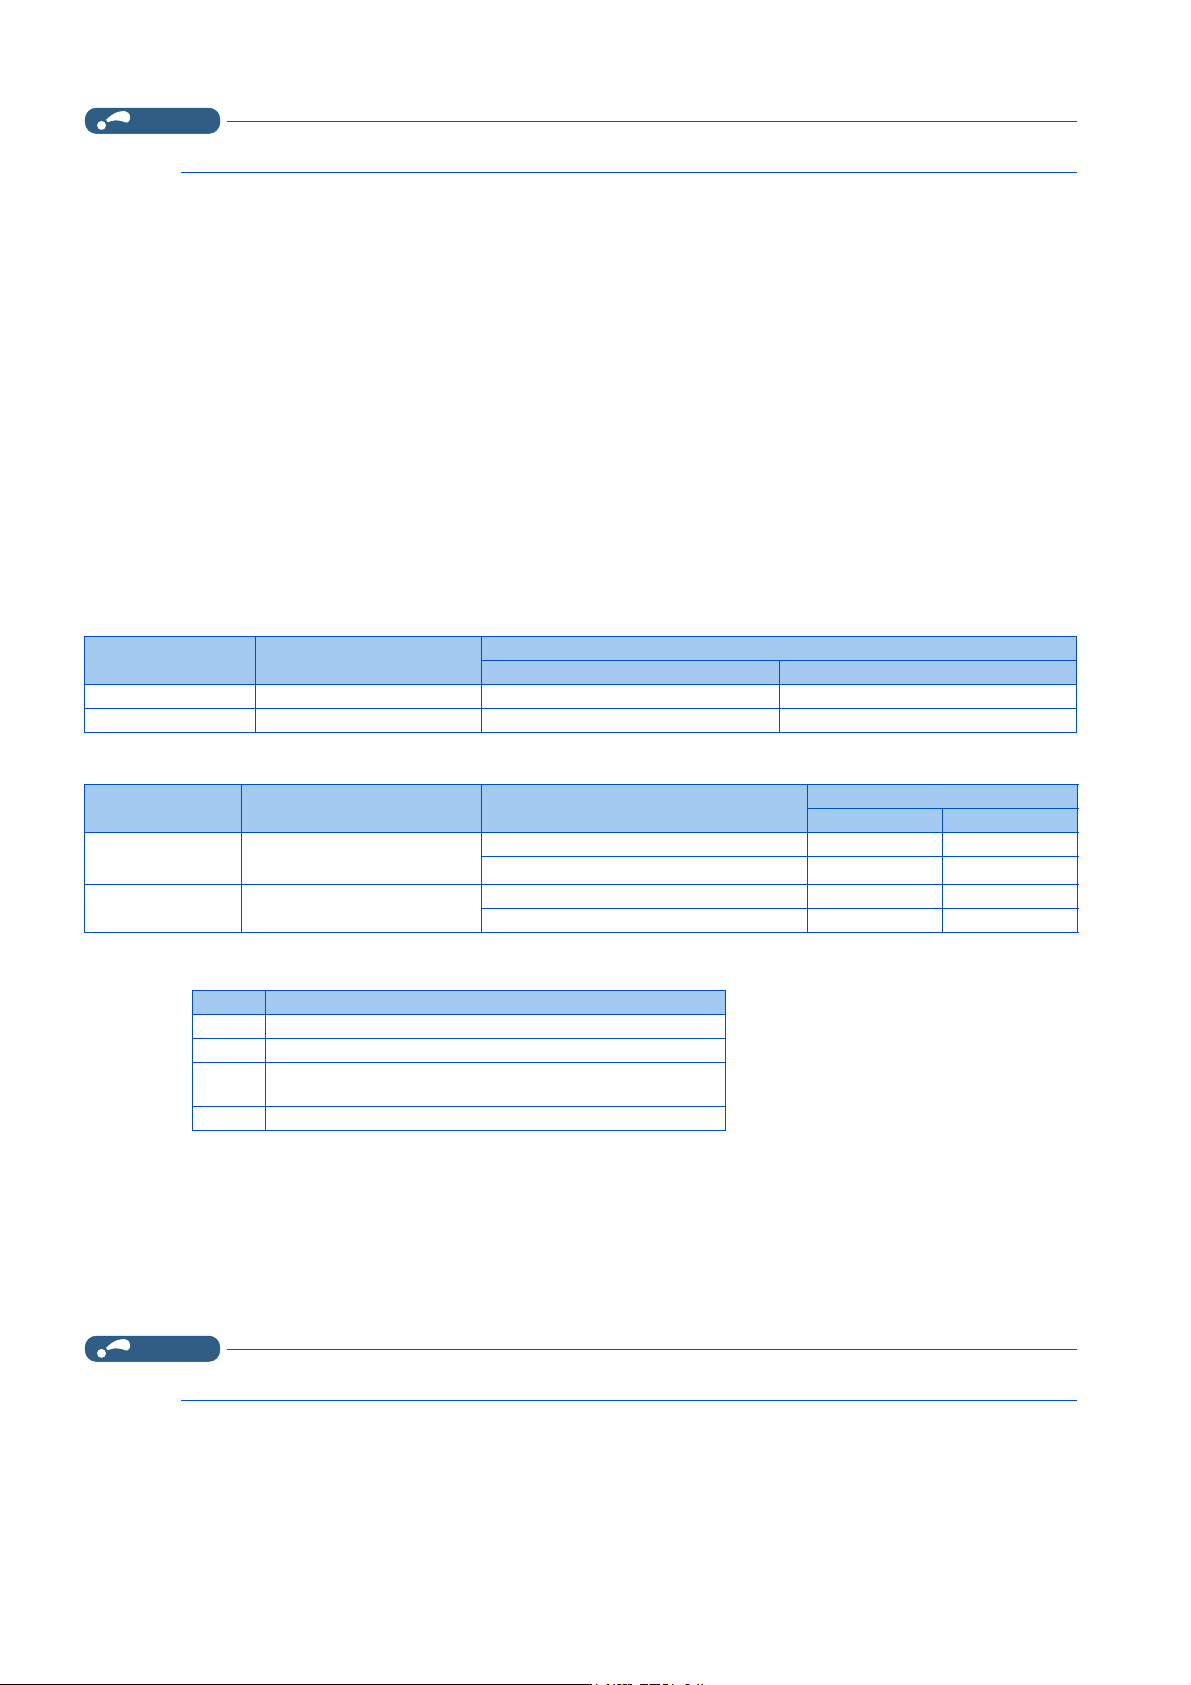
• 通过 X51 信号解除紧急驱动工频运行时的动作如下所示。(工频模式及固定频率模式 (Pr.523 = “411”))
紧急驱动动作选择 (Pr.523、Pr.524)
•在Pr.523 紧急驱动模式选择中选择紧急驱动的动作。设定值的百位表示在执行紧急驱动过程中有效的保护功能 (严重故
障)已起动时的动作。个位和十位表示运行方法。
• 关于在执行紧急驱动过程中有效的保护功能 (严重故障),请参照第 319 页。
*1 PM 无传感器矢量控制时,无需切换至工频运行即可切断输出。
紧急驱动再试动作 (Pr.515、Pr.514)
• 设定紧急驱动执行中的再试动作。在 Pr.515 紧急驱动专用再试次数中设定再试次数,在 Pr.514 紧急驱动专用再试等待时
间中设定再试等待时间。
• ALM 信号的输出条件依据 Pr.67 报警发生时再试次数的设定。设定了 Pr.67 = “0” 时,不输出。(参照第 312 页)
• 关于在执行紧急驱动的过程中进行再试的保护功能 (严重故障),请参照第 319 页。
V
สҾ䭉䈟䲔Ⲵᔲᑨ䀓䲔
㠚⭡䘀㹼
⭥Ⓚ
67)
;
$/0
0&
0&
0&
0&
仁⦷
Ԛ
ᇔ䱻ࣞ֒
ᰦ䰤
㍗ᙕ傡ࣘᢗ㹼ѝ
<
0&ᔦ䘏
0&ᔦ䘏
21
21
21
21 21
21 21
21
21
21
3U
21
;
ѕ䟽᭵䳌ᰦ࠷ᦒ
⭥ᵪ䖜ᮠ
㍗ᙕ傡ࣘᐕ仁䘀㹼
3U
0&ᔦ䘏
↓ᑨ䘀㹼
3U
Pr.523 设定值 紧急驱动运行模式 内容
1[][] 输出切断模式
执行紧急驱动的过
程中发生了严重故
障时的动作选择
发生严重故障时切断输出
2[][] 再试输出切断模式
发生严重故障时进行再试动作。
发生无法再试的严重故障时及再试次数溢出时,切断输出。
3[][]
*1
再试工频模式
发生严重故障时进行再试动作。
发生无法再试的严重故障时及再试次数溢出时,切换至工频运
行。Pr.515 = “9999” 时,如果再试次数达到 200 次,则会
切换至工频运行。
4[][]
*1
工频模式 发生严重故障时,切换至工频运行。
[]00 常规运行模式
紧急驱动执行中的
运行方法选择
通过与常规运行相同的设定频率及启动指令来运行。
要避免异常情况导致发生切断输出时,选择该模式。
[]11
固定频率模式
正转
以 Pr.524 中设定的频率强制运行。
即使在停止过程中,通过执行紧急驱动也可以开始运行。
[]12 反转
[]21
PID 控制模式
正转
通过 PID 控制以 Pr.524 的设定值作为目标值来运行。以
Pr.128 中选择的方法输入测量值。
[]22 反转
9999 紧急驱动无效
318
11. (H)保护功能参数
11.9 紧急驱动 (标准规格产品、Ethernet 规格产品)
NOTE
• 执行紧急驱动的过程中,Pr.65 再试选择无效。
紧急驱动工频切换 (Pr.136、Pr.139)
• 选择工频模式 (Pr.523 = “3[][]、4[][]”)时,应进行下述设定。
应设定 Pr.136 MC 切换互锁时间、Pr.139 变频器 - 工频电源自动切换频率,并将 MC2、MC3 信号分配至输出端子。
V/F 控制、先进磁通矢量控制、实时无传感器矢量控制 (PM 无传感器矢量控制时,无需切换至工频运行即可切断输出。)
• 执行紧急驱动的过程中,在下述任意条件下均可切换至工频运行。
设定 Pr.523 = “3[][]”,发生无法再试的严重故障
设定 Pr.523 = “4[][]”,发生严重故障
• 如果在执行紧急驱动的过程中变频器正在运行时,发生了紧急驱动工频运行切换条件,则输出频率到达 Pr.139 中设定的频
率之前会进行加减速,直到到达所设定的频率时会切换至工频运行。(在发生严重故障而导致输出切断时,可以立即切换
至工频运行。)
• 设定工频模式(Pr.523 = “3[][]、4[][]”)时,如果未设定工频运行切换用参数,则即使满足了工频运行切换条件,也
会在不切换工频运行的情况下切断输出。
• MC2、MC3 信号输出所使用的端子,应将 Pr.190 ~ Pr.192、Pr.197 (输出端子功能选择)中的任意一个设定为 “18 (正
逻辑)及 19 (正逻辑)” 后,进行端子功能的分配。
• 电磁接触器 (MC2、MC3)的动作
• 输入信号如下。
*1 即使在执行紧急驱动的过程中为 OFF,也不会恢复常规运行。
*2 MC 动作如下所示。
执行紧急驱动时的 PID 控制
• 在 PID 控制模式下执行紧急驱动的过程中,通过 PID 控制以 Pr.524 的设定值作为目标值来运行。应以 Pr.128 中选择的方
法输入测量值。
• 如果在 PID 控制模式下,处于选择了再试(Pr.523 = “22[]、32[]”)的状态,并且在执行紧急再试的过程中发生 E.1 而
导致发生了再试,则不通过 PID 控制,而以固定频率运行。
在 Pr.1013 紧急驱动再试复位后运行速度中设定固定频率。
NOTE
• PID 控制的详细内容请参照第476页。
电磁接触器 安装位置
动作
工频运行时 变频器运行时
MC2 电源及电机间 短路 开路
MC3 变频器输出及电机间 开路 短路
信号 功能 动作
MC 动作
*2
MC2 MC3
X84 执行紧急驱动
ON 执行紧急驱动 - -
OFF 常规运行
*1
×○
RES 运行状态初始化
ON 初始化 × 不变
OFF 常规运行 - -
标记 MC 动作
○ON
× OFF
-
变频器运行时:MC2-OFF、MC3-ON
工频运行时:MC2-ON、MC3-OFF
不变 保持信号 ON、OFF 变更前的状态。