ib0600869chnt.pdf - 第484页
483 15. (A)应用程序参数 15.6 PID 控制 11 12 13 14 15 16 17 18 19 20 PID 输出中断功能 (SLEEP 功能) (SLEEP 信号、Pr.575 ~ Pr.577) • PID 运算后的输出频率低于 Pr.576 输出中断检测水平 的状态所持续的时间为 Pr.575 输出中断检测时间 设定的时间以上时, 停止变频器的运行。可以减少在效率低的低速运行下的能源消耗。 • PID 输出中…
482
15. (A)应用程序参数
15.6 PID 控制
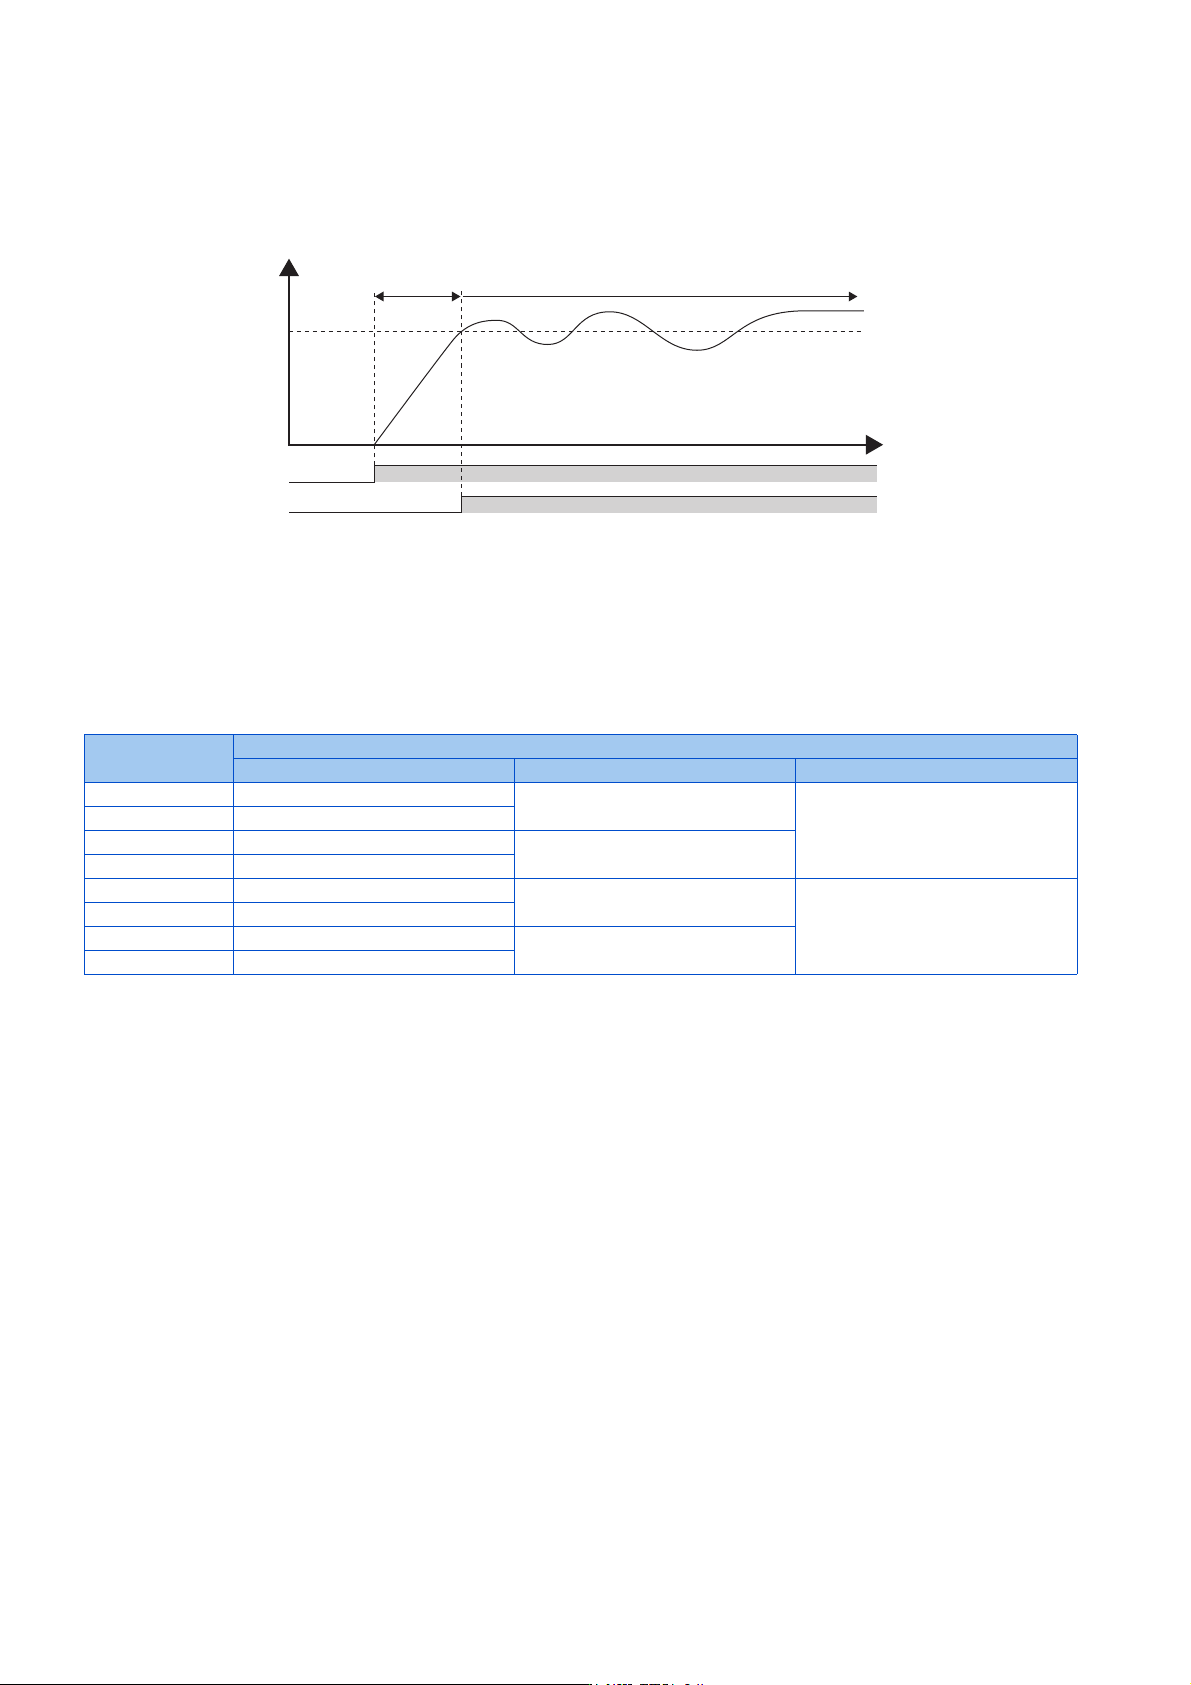
PID 自动切换控制 (Pr.127)
• 可以在启动时进行无 PID 控制的启动,从而在开始运行时加快系统的启动速度。
• 如果设定了 Pr.127 PID 控制自动切换频率,则在输出频率到达 Pr.127 设定频率之前进行无 PID 控制的启动。一旦进入 PID
控制运行后,即使输出频率为 Pr.127 以下,也仍继续进行 PID 控制。
发生检测异常时的动作选择和 SLEEP 功能的停止选择 (FUP 信号、FDN 信号、
Y48 信号、Pr.554)
• 对测量值输入超过上限 (Pr.131 PID 上限)或下限 (Pr.132 PID 下限)时,以及偏差输入超过允许值 (Pr.553 PID 偏差
范围)时的动作情况,在 Pr.554 PID 信号动作选择中进行设定。
• 可以选择仅进行信号输出 (FUP、FDN、Y48),也可以选择通过保护功能切断变频器的输出。
• 可以对 SLEEP 功能中断变频器的输出时的停止动作进行选择。
*1 与 FUP 信号、FDN 信号、Y48 信号分别对应的 Pr.131、Pr.132、Pr.553 的设定值为 “9999” (功能无效)时,不进行信号输出和保护功能动作。
Pr.554 设定值
变频器的动作
FUP 信号、FDN 信号输出时
*1
Y48 信号输出时
*1
SLEEP 动作开始时
0 (初始值) 仅输出信号
仅输出信号
自由运行停止
1 信号输出+切断输出 (E.PID)
2 仅输出信号
信号输出+切断输出 (E.PID)
3 信号输出+切断输出 (E.PID)
10 仅输出信号
仅输出信号
减速停止
11 信号输出+切断输出 (E.PID)
12 仅输出信号
信号输出+切断输出 (E.PID)
13 信号输出+切断输出 (E.PID)
䗃ࠪ仁⦷
3U
67)
ᰦ䰤
3,'
ᰐ3,'᧗ࡦ 3,'᧗ࡦ
483
15. (A)应用程序参数
15.6 PID 控制
11
12
13
14
15
16
17
18
19
20
PID 输出中断功能 (SLEEP 功能)(SLEEP 信号、Pr.575 ~ Pr.577)
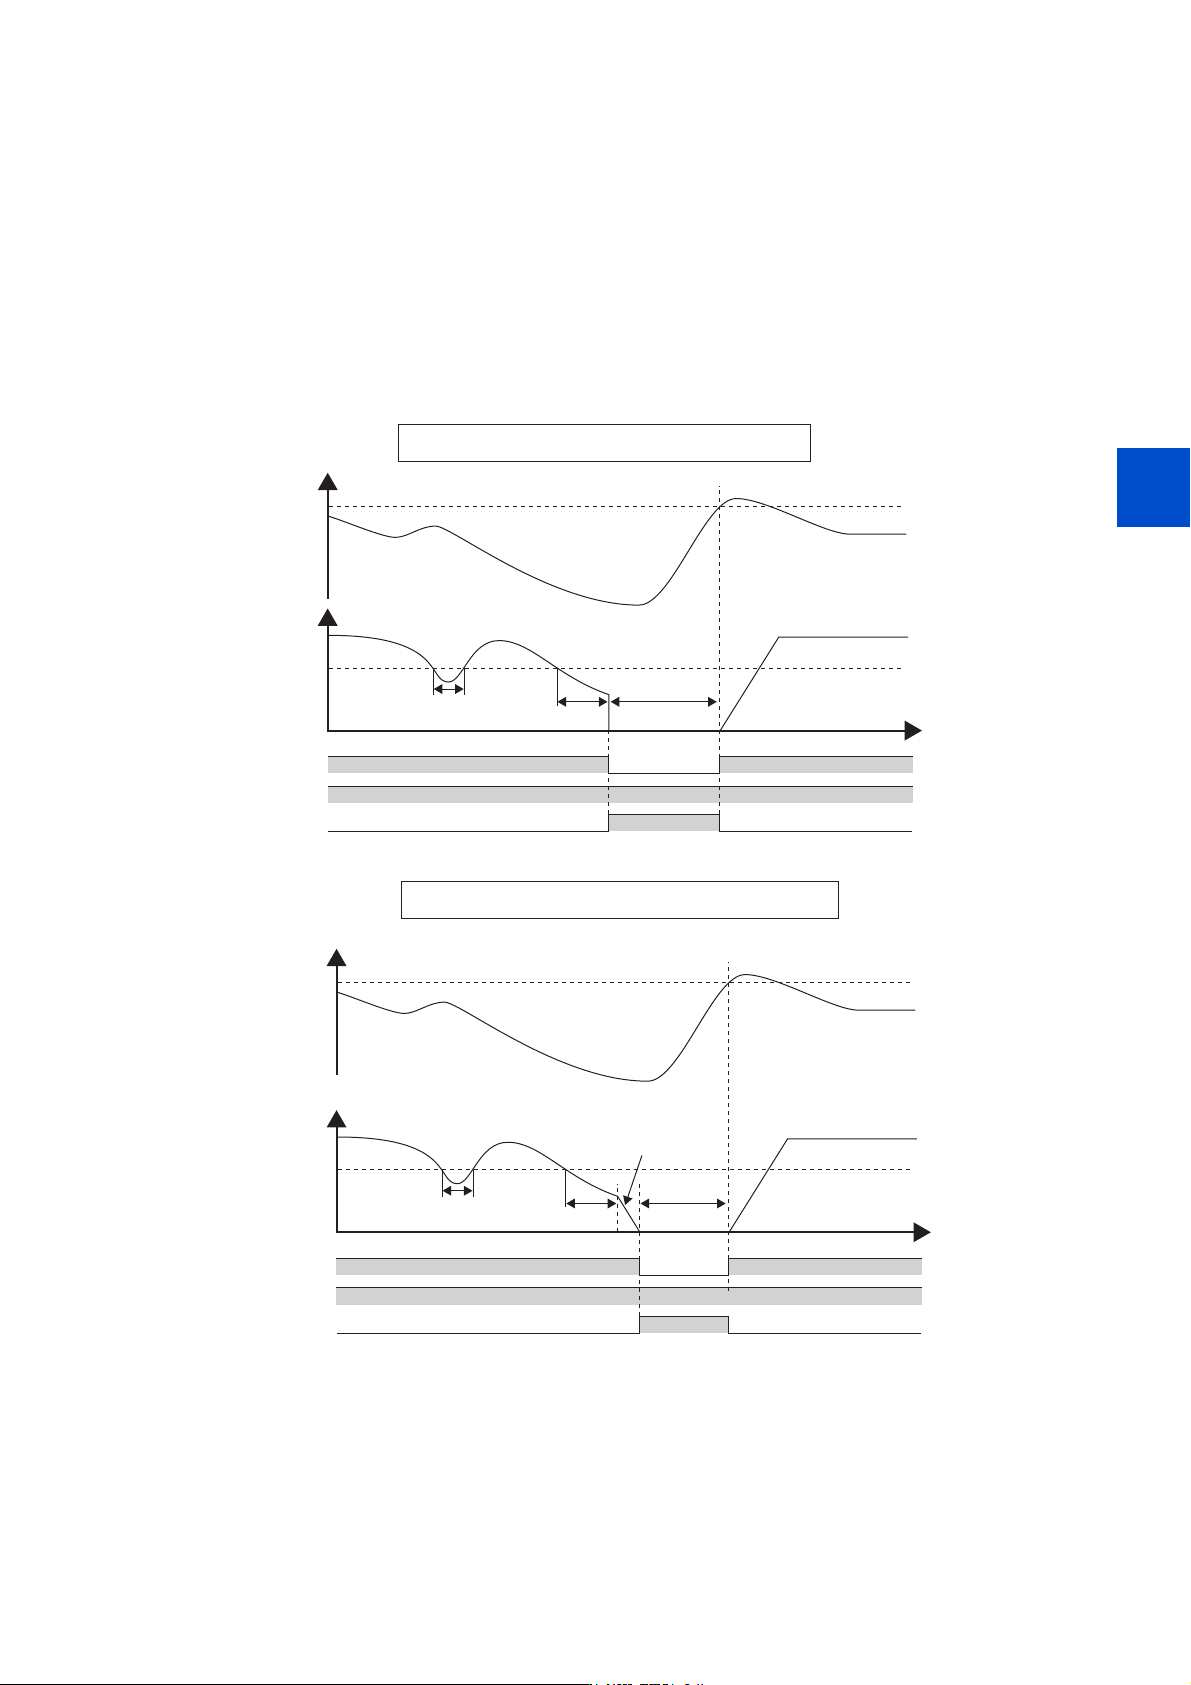
• PID运算后的输出频率低于Pr.576 输出中断检测水平的状态所持续的时间为Pr.575 输出中断检测时间设定的时间以上时,
停止变频器的运行。可以减少在效率低的低速运行下的能源消耗。
• PID 输出中断功能动作中,偏差(=目标值-测量值)达到 PID 输出切断解除等级(Pr.577 设定值- 1000%)后,解除 PID
输出中断功能,自动重新开始 PID 控制运行。
• 可以通过 Pr.554 选择在 SLEEP 动作开始时是自由运行停止、还是减速停止。
• PID 输出中断功能动作中,将输出 PID 输出中断中 (SLEEP)信号。此时,变频器运行中 (RUN)信号为 OFF,PID 控制动
作中 (PID)信号为 ON。
• SLEEP 信号输出所使用的端子,应将 Pr.190 ~ Pr.197 (输出端子功能选择)中的任意一个设定为 “70 (正逻辑)或 170
(负逻辑)” 后,进行端子功能的分配。
*1 减速停止过程中达到 PID 输出中断解除等级时,解除输出中断后再加速,继续进行 PID 控制。减速中 Pr.576 输出中断检测水平无效。
输出频率
偏差
3U=“0~3”,负动作(3U=“20”)时
3U
3U-1000% 解除水平
RUN
时间
ON
OFF
SLEEP
3U未满
3U以上 SLEEP期间
PID
输出频率
3U
RUN
时间
ON
OFF
SLEEP
3U未满
3U以上 SLEEP期间
减速停止*1
PID
3U=“10~13”,负动作(3U=“20”)时
偏差
3U-1000% 解除水平
484
15. (A)应用程序参数
15.6 PID 控制
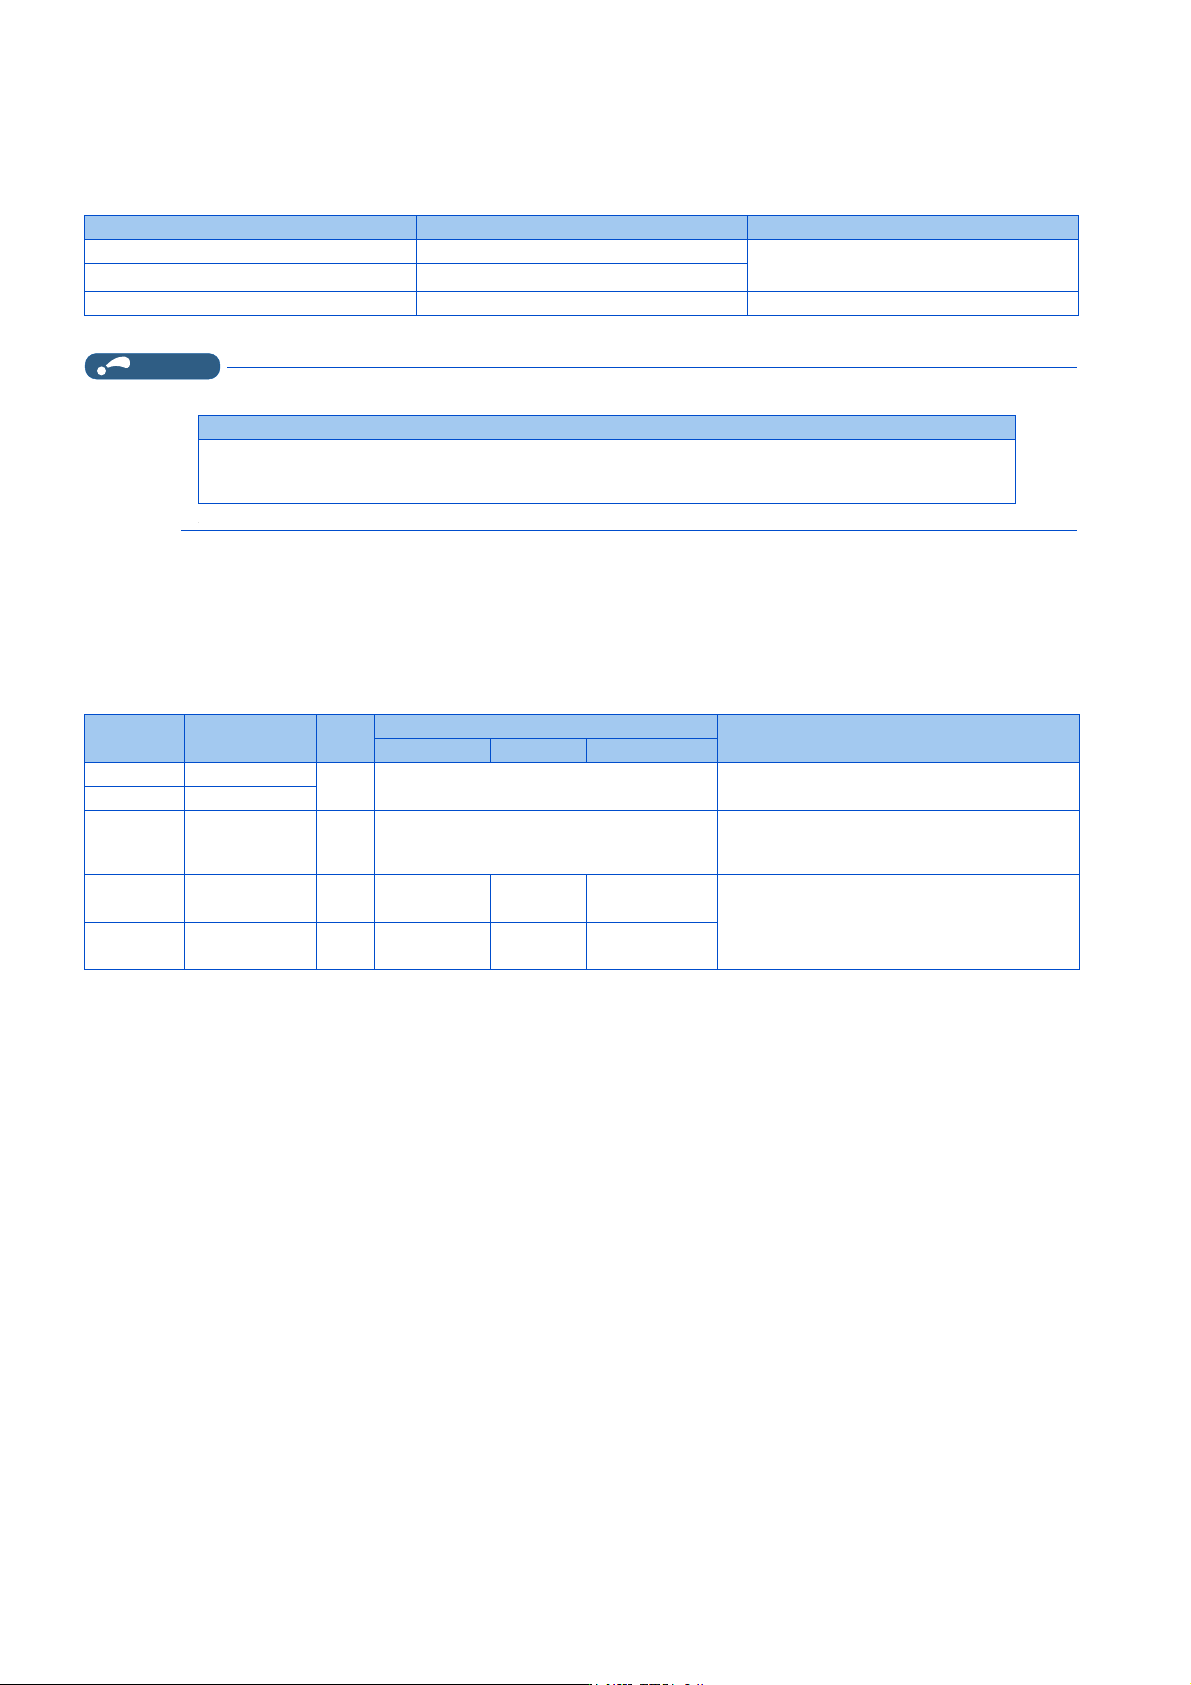
频率极限时的积分停止选择 (Pr.1015)
• 可以对 PID 控制中的频率及执行量受限制时的积分项的动作进行选择。
• 可以选择执行量的范围。
*1 在上限频率或 PID 执行量 100% 时停止积分并保持积分项。下限侧与输出频率无关,在达到积分项的执行量- 100% 的极限之前持续进行积分。
NOTE
• 选择积分停止时,在以下任意一种情况下停止积分。
PID 监视功能
• 可以在操作面板上显示 PID 控制目标值、测量值、偏差、执行量,并可通过端子 FM、AM 输出。
• 偏差、执行量监视中可将 0% 作为 1000 以整数值显示负的百分数 (%)。(偏差、执行量监视不能通过端子 FM 进行输出。)
• 关于各监视,应在 Pr.52 操作面板主显示器选择、Pr.774 ~ Pr.776 (操作面板监视选择)、Pr.992 操作面板 M 旋钮按钮
式监视选择、Pr.54 FM 端子功能选择、Pr.158 AM 端子功能选择中设定以下设定值。
*1 设定 C42(Pr.934)、C44(Pr.935) 后,最小单位从百分比 (%)单位变为无单位,可以变更监视范围。(参照第 488 页)
*2 因 Pr.290 而负值显示无效时,端子 AM 输出为 0。
调整步骤
1. 将 PID 控制设为有效
设定 Pr.128 ≠ “0” 后,PID 控制有效。
通过 Pr.128、Pr.609、Pr.610 设定目标值、测量值、偏差的输入方法。
2. 参数的设定
调整 Pr.127、Pr.129 ~ Pr.134、Pr.553、Pr.554、Pr.575 ~ Pr.577 的 PID 控制参数。
3. 端子的设定
设定 PID 控制用的输入输出端子。(Pr.178 ~ Pr.189(输入端子功能选择)、Pr.190 ~ Pr.197(输出端子功能选择))
4. X14 信号分配给了输入端子时,将 X14 信号设为 ON
X14 信号分配给了输入端子时,将 X14 信号设为 ON 可以进行 PID 控制。
5. 运行
Pr.1015 设定值 频率极限时动作 执行量的范围
0 (初始值) 积分停止
-100% ~ +100%
1
积分继续
*1
2 积分停止 0 ~ 100%
积分停止的条件
• 频率达到上限频率、下限频率
• 执行量达到 ±100% (Pr.1015 =“0”)
• 执行量达到 0 或 100% (Pr.1015 =“2”)
参数设定值 监视内容
最小
单位
监视范围
备注
端子 FM 端子 AM 操作面板
52 PID 目标值
0.1%
0 ~ 100%
*1
基于偏差输入的 PID 控制时,监视值始终显示 0。
53 PID 测量值
67 PID 测量值 2 0.1%
0 ~ 100%
*1
在设定了 PID 控制有效时,即使不满足 PID 控制
动作条件也显示 PID 测量值。
基于偏差输入的 PID 控制时,监视值始终显示 0。
54 PID 偏差 0.1% 不可设定
-100% ~
100%
*1*2
900% ~ 1100%
根据 Pr.290 监视器负输出选择 的设定,在负值
显示有效时,可以实现端子 AM 的负值显示。
通过操作面板进行监视的显示范围为 900% ~
1100%。(以 1000% 为 0%,进行偏置显示。)
91 PID 执行量 0.1% 不可设定
-100% ~
100%
*2
900% ~ 1100%