ib0600869chnt.pdf - 第130页
129 5. 速度控制 5.1 实时无传感器矢量控制 (速度控制)的 设定步骤 1 2 3 4 5 6 7 8 9 10 5.1 实时无传感器矢量控制 (速度控制)的设定步骤 ↕僔 1. 进行正确接线。 (参照使用手册 (连接篇) ) 2. 设定使用的电机。 ( Pr.71 ) (参照 第 408 页 ) 在 Pr.71 适用电机 中设定 “0” (标准电机)或 “10” (恒转矩电机) 。 3. 设定电机的过热保护。 ( Pr.…
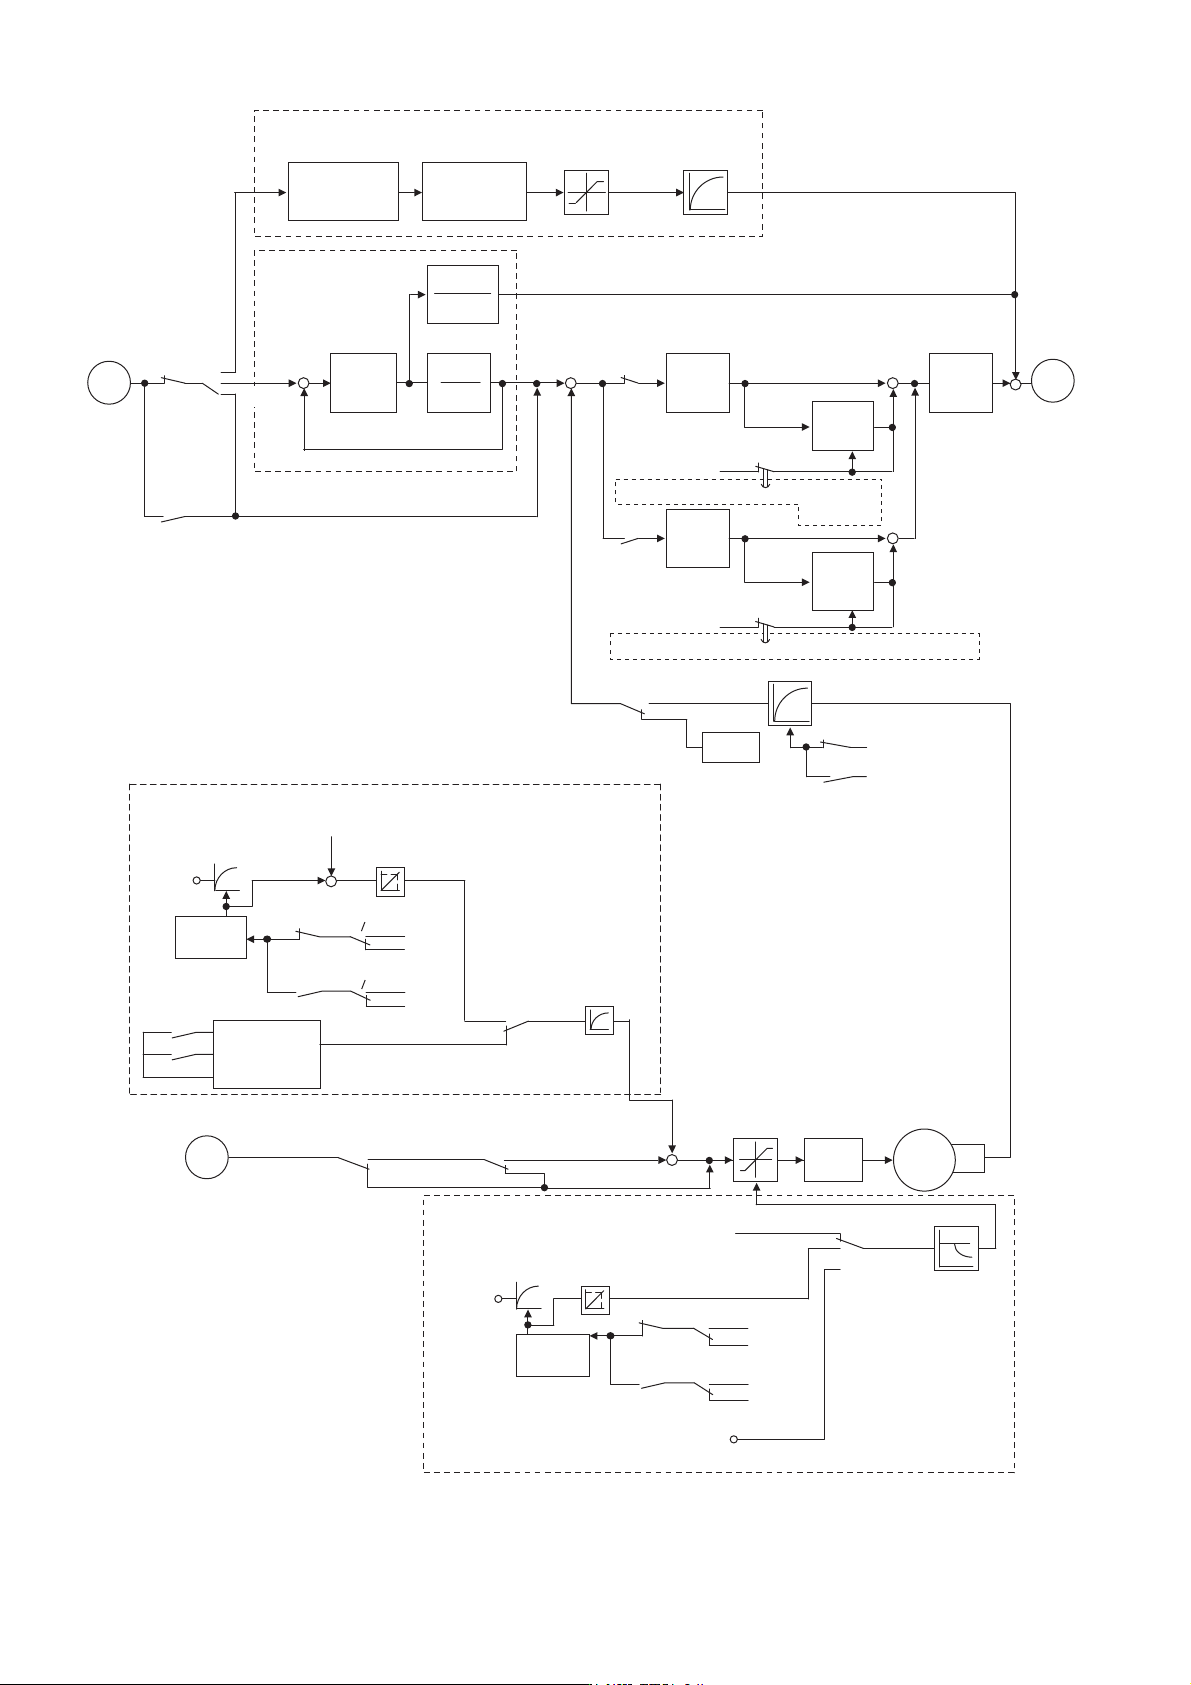
128
5. 速度控制
䍏䖭ᜟᙗ∄
-gV
Ǐ3Uǐ
䙏ᓖࡽ侸໎⳺
Ǐ3Uǐ
䙏ᓖࡽ侸᧗ࡦ
⁑ර䘲ᓄ䙏ᓖ᧗ࡦ
⁑ර䙏ᓖ
᧗ࡦ໎⳺
Ǐ3Uǐ
䙏ᓖࡽ侸᧗ࡦ
Ǐ3Uǐ
䙏ᓖࡽ侸᧗ࡦ
Ǐ3Uǐ
-Ǐ3Uǐ
⁑ර䙏ᓖ╄㇇
-gV
䙏ᓖ᧗ࡦ
3໎⳺
Ǐ3Uǐ
䙏ᓖ᧗ࡦ
〟࠶ᰦ䰤
Ǐ3Uǐ
䙏ᓖ᧗ࡦ
〟࠶ᰦ䰤
Ǐ3Uǐ
䙏ᓖ᧗ࡦ
3໎⳺
Ǐ3Uǐ
〟࠶䲔
〟࠶䲔
ᇎᰦᰐՐᝏಘ⸒䟿᧗ࡦ
Ǐ3U˙ǐ
30ᰐՐᝏಘ⸒䟿᧗ࡦ
Ǐ3U˙ǐ
⸒䟿᧗ࡦ
Ǐ3U˙ǐ
䙏ᓖ᧘ᯝ
572)) 572))
5721
5721
Ǐ3U˙ǐ
Ǐ3U˙ǐ
ˇ
ˇ
ˇ
ˇ
ˇ
ˇ
ˇ
䙏ᓖỰ⍻└⌒ಘ
572))
57
21
Ǐ3Uǐ
Ǐ3Uǐ
$
%
Ǐ3U˙ǐ
䖜⸙㌫ᮠ
ˇ
䖜⸙ٿ㖞
ࣘᰦ䰤
Ǐ3Uǐ
䖜⸙ٿ㖞䘹ᤙᰦ
䖜⸙ٿ㖞ࣘᰦ䰤Ǐ3Uǐ
䖜⸙ٿ㖞䘹ᤙᰦ
ˇ
ˇ
ˇ
䖜⸙ٿ㖞䘹ᤙ
Ǐ3U˙ǐ
䖜⸙ٿ㖞
䖜⸙ٿ㖞ᒣ㺑㺕گ
Ǐ3Uǐ
ㄟᆀٿ㖞Ǐ&Ƚ&3Uǐ
ㄟᆀ໎⳺Ǐ&Ƚ&3Uǐ
л䱽ᰦ䖜⸙ٿ㖞ㄟᆀٿ㖞Ǐ3Uǐ
л䱽ᰦ䖜⸙ٿ㖞ㄟᆀ໎⳺Ǐ3Uǐ
ㄟᆀ
Ǐ3U˙ǐ
䖜⸙䇮ᇊ
└⌒ಘ
䖜⸙ٿ㖞
Ǐ3Uǐ
;
;
䖜⸙ٿ㖞䘹ᤙ
Ǐ3U˙ǃǐ
䖜⸙ٿ㖞└⌒ಘ
Ǐ3Uǐ
Ǐ3U˙ǐ
䖜⸙᧗ࡦ
0
䖜⸙䲀ࡦ
3/*
Ǐ3U˙ǐ
%
572))
5721
Ǐ3Uǐ
Ǐ3Uǐ
Ǐ3Uǐ
Ǐ3Uǐ
Ǐ3U˙ǐ
Ǐ3U˙ǐ
Ǐ3U˙ǐ
Ǐ3U˙ǐ
⸒䟿᧗ࡦ
Ǐ3U˙ǐ
ᇎᰦᰐՐᝏಘ⸒䟿᧗ࡦ
Ǐ3U˙ǐ
30ᰐՐᝏಘ⸒䟿᧗ࡦ
Ǐ3U˙ǐ
䖜⸙䲀ࡦ
ㄟᆀ
Ǐ3U˙ǐ
䖜⸙䇮ᇊ
└⌒ಘ
ㄟᆀٿ㖞Ǐ&Ƚ&3Uǐ
ㄟᆀ໎⳺Ǐ&Ƚ&3Uǐ
Ǐ3Uǃǐ
Ǐ3U˙ǐ
䖜⸙䲀ࡦ
䗃ޕᯩ⌅䘹ᤙ
ᚂ䗃ࠪฏ
䖜⸙⢩ᙗ䘹ᤙ
Ǐ3Uǐ
Ǐ3U˙ǐ
Ǐ3U˙ǐ
572))
5721
Ǐ3Uǐ
Ǐ3Uǐ
Ǐ3Uǐ
Ǐ3Uǐ
Ǐ3U˙ǐ
Ǐ3UĮǐ
Ǐ3U˙ǐ
Ǐ3UĮǐ
䙊䇟䘹Ԧ
䲧⌒└⌒ಘ
Ǐ3U
ǐ
129
5. 速度控制
5.1 实时无传感器矢量控制 (速度控制)的设定步骤
1
2
3
4
5
6
7
8
9
10
5.1 实时无传感器矢量控制 (速度控制)的设定步骤
↕僔
1. 进行正确接线。(参照使用手册 (连接篇))
2. 设定使用的电机。(Pr.71)(参照第 408 页)
在 Pr.71 适用电机中设定 “0” (标准电机)或 “10” (恒转矩电机)。
3. 设定电机的过热保护。(Pr.9)(参照第 299 页)
4. 设定电机容量、电机极数。(Pr.80、Pr.81)(参照第 106 页)
设定值为 “9999” (初始值)则无法启动
5. 设定电机额定电压、电机额定频率。(Pr.83、Pr.84)(参照第 414 页)
6. 选择控制方法。(Pr.800)(参照第 106 页)
选择 Pr.800 = “10” (速度控制)或 “12” (速度 - 转矩切换)使速度控制有效。
7. 设定运行指令。(参照第 274 页)
选择启动指令和速度指令。
8. 设定转矩限制。(Pr.810)(参照第 133 页)
9. 进行离线自动调谐。(Pr.96)(参照第 414 页)
10. 试运行
根据需要
• 选择在线自动调谐。(Pr.95)(参照第 433 页)
• 通过手动输入调整速度控制增益 (参照第 142 页)
NOTE
• 实时无传感器矢量控制时,应在运行前正确的进行离线自动调谐。
• 实时无传感器矢量控制的速度指令设定范围是 0 ~ 400Hz。
• 实时无传感器矢量控制时会限制载波频率。(参照第 248 页)
• 无法在低速 (约 10Hz 以下)再生区域及低速轻负载 (约 5Hz 以下时,为额定转矩的约 20% 以下)的情况下进行转矩控制。应
选择矢量控制。
• 在转矩控制时,如果执行了预备励磁 (LX 信号、SON 信号、X13 信号),则即使在未输入启动信号 (STF 或 STR)的状态下,电
机也可能会以低速运转。此外,在输入了启动指令的状态下,即使速度限制值= 0 时,电机也可能会低速旋转。应确认即使电
机旋转也不会存在安全问题后,再执行预备励磁。
• 转矩控制时,请勿在运行过程中进行正转指令 (STF)和反转指令 (STR)的切换。发生过电流切断 (E.OC[])或反转减速错
误 (E.11)。
• 实时无传感器矢量控制时,在电机自由运行的过程中可以启动的情况下,应进行瞬时停电再启动功能的有频率搜索的设定
(Pr.57 ≠ “9999”、Pr.162 = “10”)。(参照第497页)
• 用于实时无传感器矢量控制时,在大约 2Hz 以下的极低速区域可能无法获得足够的转矩。
ᰖՖಞ
ᰖՖಞ
ᰖՖಞ
速度控制范围的标准如下。
驱动时 1:200 (2、4、6 极)(60Hz 额定时在 0.3Hz 以上可以使用)、1:30 (8、10 极)(60Hz 额定时在 2Hz 以上可以使用)
再生时 1:12 (2 ~ 10 极)(60Hz 额定时在 5Hz 以上可以使用)
130
5. 速度控制
5.2 矢量控制 (速度控制)的设定步骤
5.2 矢量控制 (速度控制)的设定步骤
↕僔
1. 进行正确接线。(参照使用手册 (连接篇))
安装矢量控制对应选件。
2. 设定所使用的电机、PLG。(Pr.71、Pr.359、Pr.369)(参照第 408 页、第 436 页)
3. 设定电机的过热保护。(Pr.9)(参照第 299 页)
使用 SF-V5RU 等带温度传感的器电机并通过温度传感器进行电机过热保护时,应设定 Pr.9 = “0A”。关于带温度传
感器的电机的连接,请参照使用手册 (连接篇)。
4. 设定电机容量、电机极数。(Pr.80、Pr.81)(参照第 106 页)
设定值为 “9999” (初始值)时,为 V/F 控制。
5. 设定电机额定电压、电机额定频率。(Pr.83、Pr.84)(参照第 414 页)
6. 选择控制方法。(Pr.800)(参照第 106 页)
选择 Pr.800 = “0” (速度控制)、“2” (速度 - 转矩切换)或 “4” (速度 - 位置切换)使速度控制有效。
7. 设定运行指令。(参照第 274 页)
选择启动指令和速度指令。
8. 设定转矩限制。(Pr.810)(参照第 133 页)
9. 试运行
根据需要
• 进行离线自动调谐。(Pr.96)(参照第 414 页)
• 选择在线自动调谐。(Pr.95)(参照第 433 页)
NOTE
• 矢量控制时,在运行过程中磁通检测器起动后,通过流过电机的电流和变频器输出电压来推断及监测电机内部的磁通。由于可
以高精度地推断电机的磁通,因此可不受二次电阻的温度变化的影响,取得良好的特性,从而提高转矩精度。
• 矢量控制的速度指令设定范围为 0 ~ 400Hz。
• 矢量控制时,载波频率将受到限制。(参照第248页)
• 因为 IP67 规格产品、CC-Link 通讯功能内置产品不能使用内置选件,所以不支持矢量控制。
⸘䠅⸘䠅⸘䠅