ib0600869chnt.pdf - 第460页
459 15. (A)应用程序参数 15.2 挡块定位控制功能 11 12 13 14 15 16 17 18 19 20 15.2 挡块定位控制功能 挡块定位是为确保升降机类 负载通过上限等进行正确定位,而使 机械制动闭合,并在负载与机械挡块 等接触的状态下由电机输 出一个保持转矩的功能。 通过使用此功能,可以缓和升降用途下挡块定位时容易产生的振动现象,实现稳定的高精度的定位停止。 接线及动作示例 *1 所使用的输入端子根据 P …
458
15. (A)应用程序参数
15.1 制动顺控功能
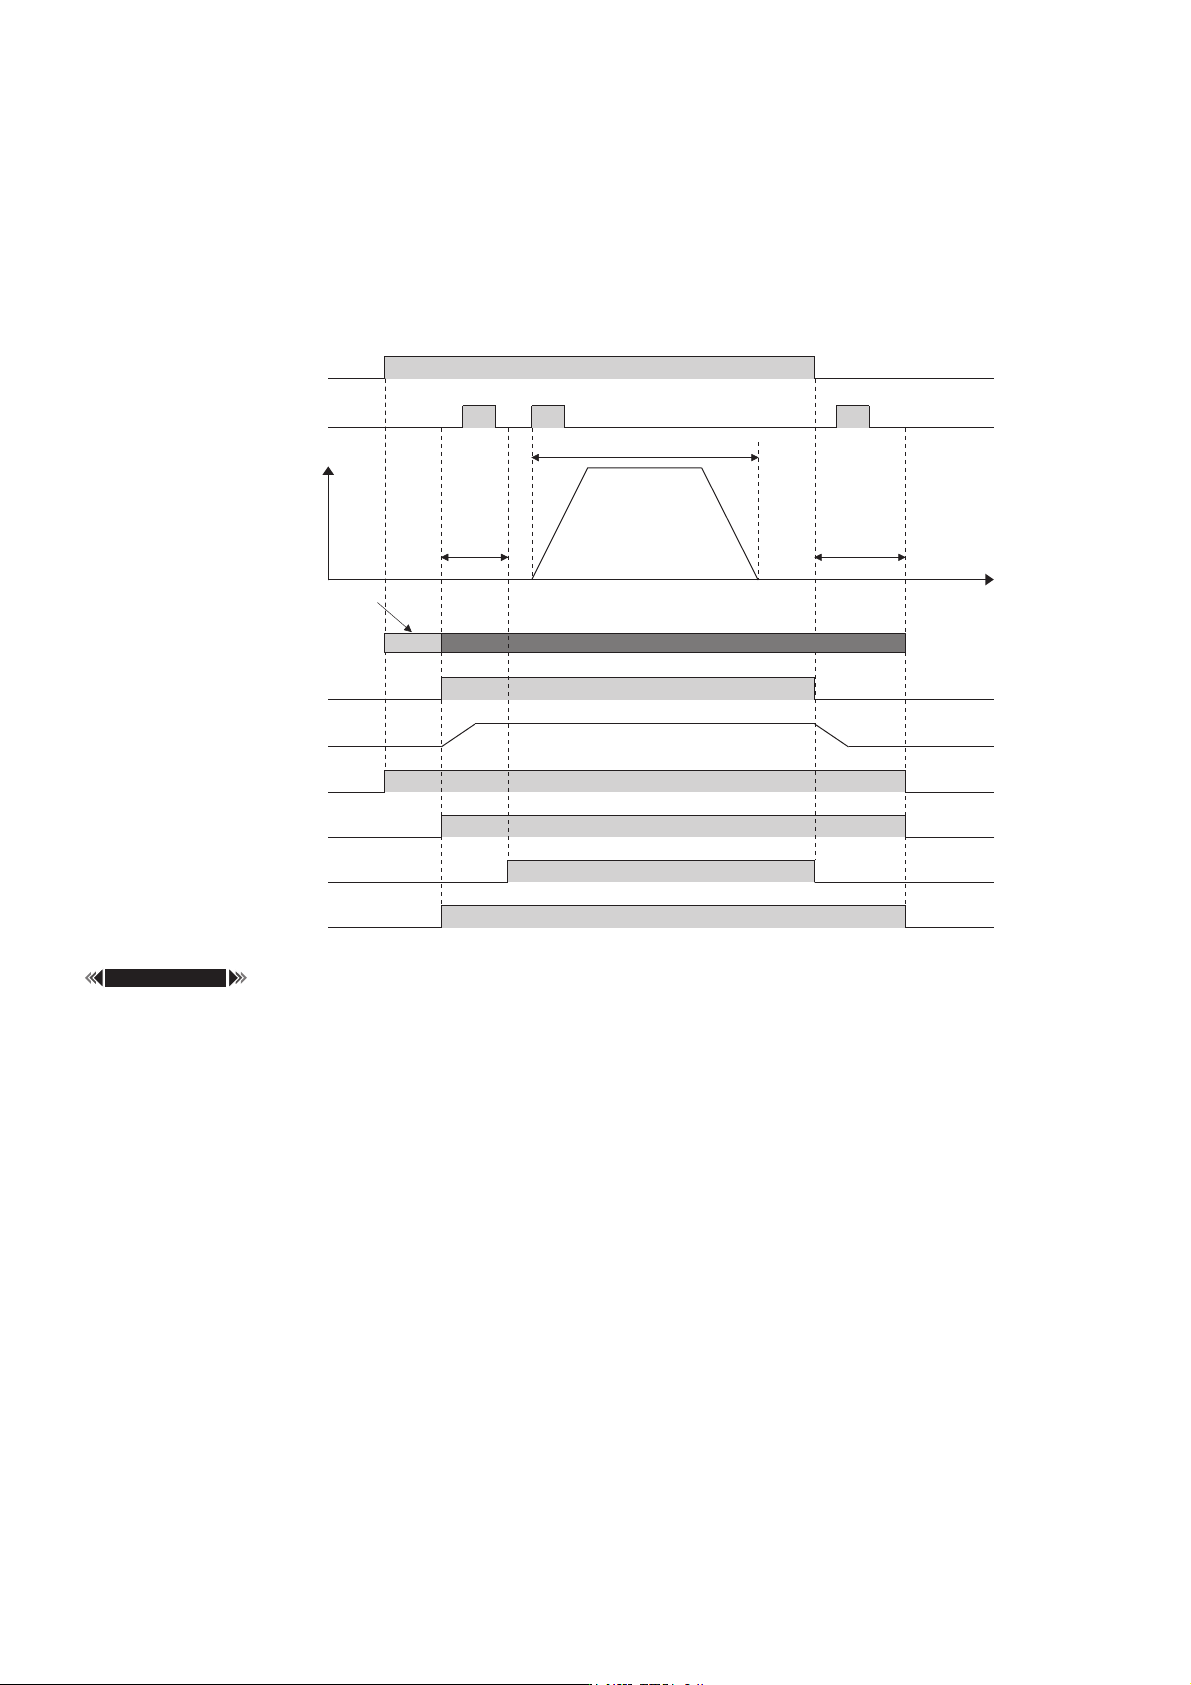
位置控制、有 SON 信号分配时的动作
原点复位方式为原点忽略 (伺服 ON 位置原点)且通过点位表进行定位的情况下
• 输入 SON 信号后,输出变频器运行准备完毕(RY)信号,开始磁极位置检测。磁极位置检测后,输出制动开启请求 (BOF)
信号及运行准备完成 2 (RY2)信号,进行预备励磁。从输出 BOF、RY2 信号开始,在经过了 Pr.281 启动时制动动作时间
或 Pr.1494 启动时制动动作时间 2 的设定时间后输出运行准备完成 3 (RY3)信号。RY3 信号输出后,通过输入启动信号使
变频器开始运行,进行定位动作。
• SON 信号 OFF 后,BOF、RY3 信号将变为 OFF。从 BOF、RY3 信号 OFF 开始,在经过了 Pr.283 停止时制动动作时间或 Pr.1495
停止时制动动作时间 2 的设定时间后切断输出,RY、RY2 信号变为 OFF。
*1 在 Pr.281(Pr.1494)、Pr.283(Pr.1495) 设定的时间内,不受理启动指令。
参照参数
Pr.13 启动频率 第 269 页
Pr.178 ~ Pr.189 (输入端子功能选择) 第 395 页
Pr.190 ~ Pr.197 (输出端子功能选择) 第 359 页
67)
21 21 21
21
3U
3U
621
5<
581
2))
2))
2))
2)) 21
21 2))
2))
5<
21
5<
3U
3U
21 2))
21
2))2))2))
2))
2)) 2))
2))
ᇊսѝ
⭥⻱ࡦࣘಘࣘ
⭥䗃ࠪ
⻱ᶱս㖞Ự⍻
PV
ࡦࣘಘ䀓䲔䈧≲˄%2)˅
ᔰޣޣ
ᰦ䰤
สᵜ⭥䐟
䗃ࠪ仁⦷˄+]˅
459
15. (A)应用程序参数
15.2 挡块定位控制功能
11
12
13
14
15
16
17
18
19
20
15.2 挡块定位控制功能
挡块定位是为确保升降机类负载通过上限等进行正确定位,而使机械制动闭合,并在负载与机械挡块等接触的状态下由电机输
出一个保持转矩的功能。
通过使用此功能,可以缓和升降用途下挡块定位时容易产生的振动现象,实现稳定的高精度的定位停止。
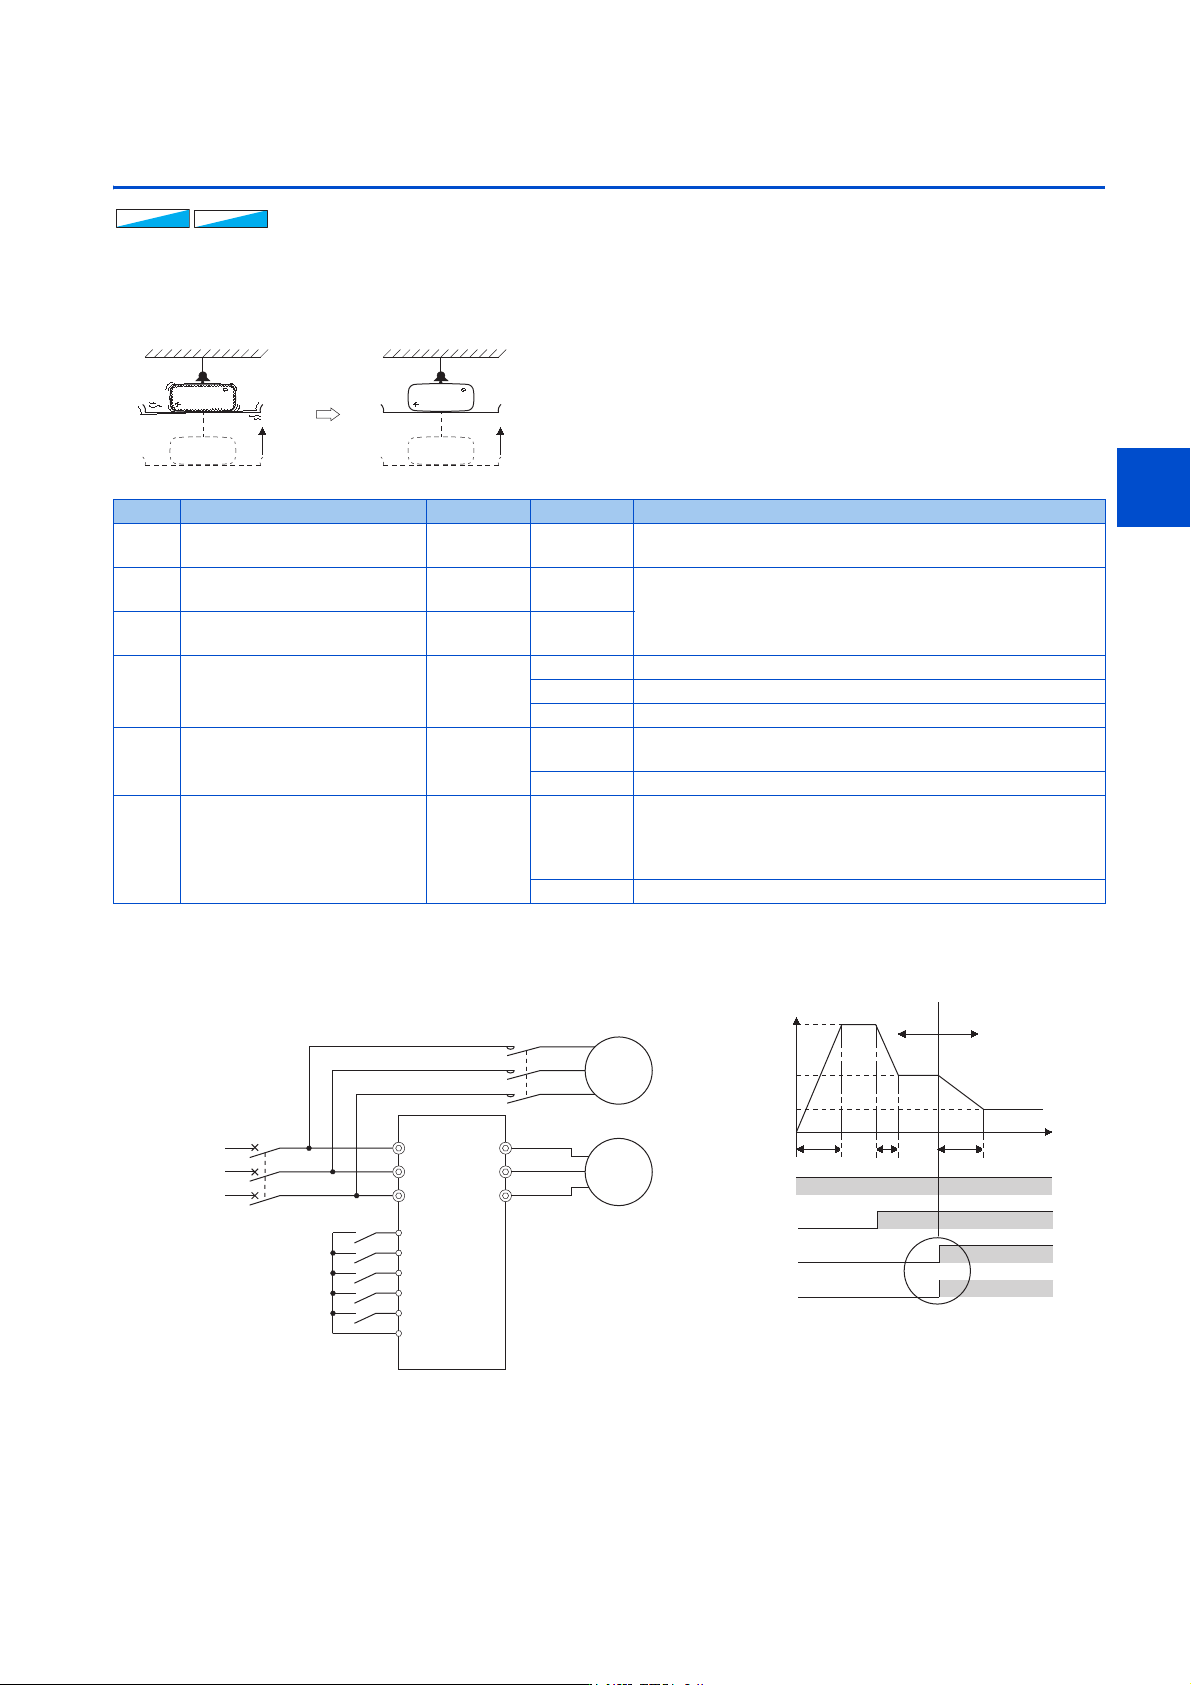
接线及动作示例
*1 所使用的输入端子根据 Pr.180 ~ Pr.189 的设定不同而异。
*2 机械制动控制用电源应根据制动器规格供电。
使用单相 100V 电源输入规格产品时应格外注意。
䙐䙐䙐
ᰖՖಞᰖՖಞᰖՖಞ
˄ᰐᥑඇᇊս᧗ࡦᰦ˅ ˄ᥑඇᇊս᧗ࡦᰦ˅
ᥟࣘ ڌ→
䱽ᵪ 䱽ᵪ
Pr. 名称 初始值 设定范围 内容
6
D303
3 速设定 (低速) 10Hz 0 ~ 590Hz 设定挡块定位控制时的输出频率。
22
H500
失速防止动作水平 150% 0 ~ 400%
设定挡块定位时的失速防止动作水平。
Pr.22 与 Pr.48 中较小的设定值优先。
48
H600
第 2 失速防止动作水平 9999
0 ~ 400%、
9999
270
A200
挡块定位控制选择 0
0 正常运行
1 挡块定位控制
11 挡块定位控制 (E.OLT 无效)
275
A205
挡块定位时励磁电流低速倍率 9999
0 ~ 300%
设定挡块定位控制时的力 (保持转矩)的大小。
通常应设定为 130% ~ 180%。
9999 不进行补偿。
276
A206
挡块定位时 PWM 载波频率 9999
0~9
设定挡块定位控制时的 PWM 载波频率。
实时无传感器矢量控制时,如果设定值为 0 ~ 5,则载波频率为
2kHz 固定,如果设定值为 6 ~ 9,则载波频率为 6kHz 固定。(输
出频率为 3Hz 以下时有效。)
9999 依据 Pr.72 PWM 频率选择的设定。
⭥Ⓚ
↓䖜ᤷԔ
儈䙏䘀㹼ᤷԔ
ѝ䙏䘀㹼ᤷԔ
ᥑඇᇊս䘹ᤙ
ᥑඇᇊս䘹ᤙ
0&&%
5/
6/
7/
67)
5+
50
5/
57
6'
8
9
:
0&
ᵪỠ
ࡦࣘಘ
0
Ь┿ර䙫䗁
(a) (b) (c)
时间
3U
RH
RM
RL
RT
3U
3U
输出频率
0
正常模式
挡块定位控制模式
(a):加速时间(3U) (b):减速时间(3U)
(c):第2减速时间(3U3U)
*
ONOFF
ONOFF
ONOFF
ON
* 当RL、RT均为ON时,切换至挡块定位控制。
与RL、RT ON的顺序和时间差无关。
460
15. (A)应用程序参数
15.2 挡块定位控制功能
设定挡块定位控制
• 确认为外部运行模式或网络运行模式。(参照第 274 页)
• 选择实时无传感器矢量控制 (速度控制)或先进磁通矢量控制。
•设定Pr.270 挡块定位控制选择= “1 或 11”。
•应在Pr.6 3 速设定 (低速)中设定挡块定位时的输出频率。
应尽量设定为较低的频率 (2Hz 左右)。设定值超过 30Hz 时,将按 30Hz 动作。
• 将 RT、RL 两个信号同时设为 ON 时,进行挡块定位控制,此时与之前的速度无关,以 Pr.6 中设定的频率运行。
• 如果设定了 Pr.270 = “11”,则在挡块定位控制时 (RL、RT 两个信号同时 ON),因失速防止而停止 (E.OLT)不起动。
NOTE
• 频率指令权为外部时的优先顺序为 “JOG 运行 (JOG/JOG2 信号)>挡块定位控制 (RL/RT 信号)>多段速运行 (RL/RM/RH/
REX信号)>端子 4 模拟输入(AU 信号)>脉冲列输入(选件 FR-E8AXY)> 16bit 数字输入(选件 FR-A8AX)>端子 2 模拟输入”。
•将Pr.275 的设定值设定得较大时,低速时 (挡块定位时)的转矩会变大,可能会发生过电流报警 (E.OC[])或在挡块定位状
态下发生机械振动。
• 挡块定位功能与伺服锁定功能不同,长时间的停止、保持可能会导致电机过热。应停止后尽快切换为机械制动并加以保持。
• 在以下运行条件时,挡块定位功能无效。
PU 运行 (Pr.79)、JOG 运行 (JOG 信号)、PU +外部运行 (Pr.79)、PID 控制功能运行 (Pr.128)、遥控设定功能运行
(Pr.59)、自动加减速运行 (Pr.292)、启动时调谐、定向控制功能运行
• 在 PLG 反馈控制时进行挡块定位控制的情况下,基于挡块定位控制模式转换的 PLG 反馈控制无效。
• 实时无传感器矢量控制且在线 L 补偿有效时,挡块定位控制中发生变频器过载切断(E.THT)的情况下,应减小 Pr.275 的设定
值。(关于在线 L 补偿,请参照第 439 页。)
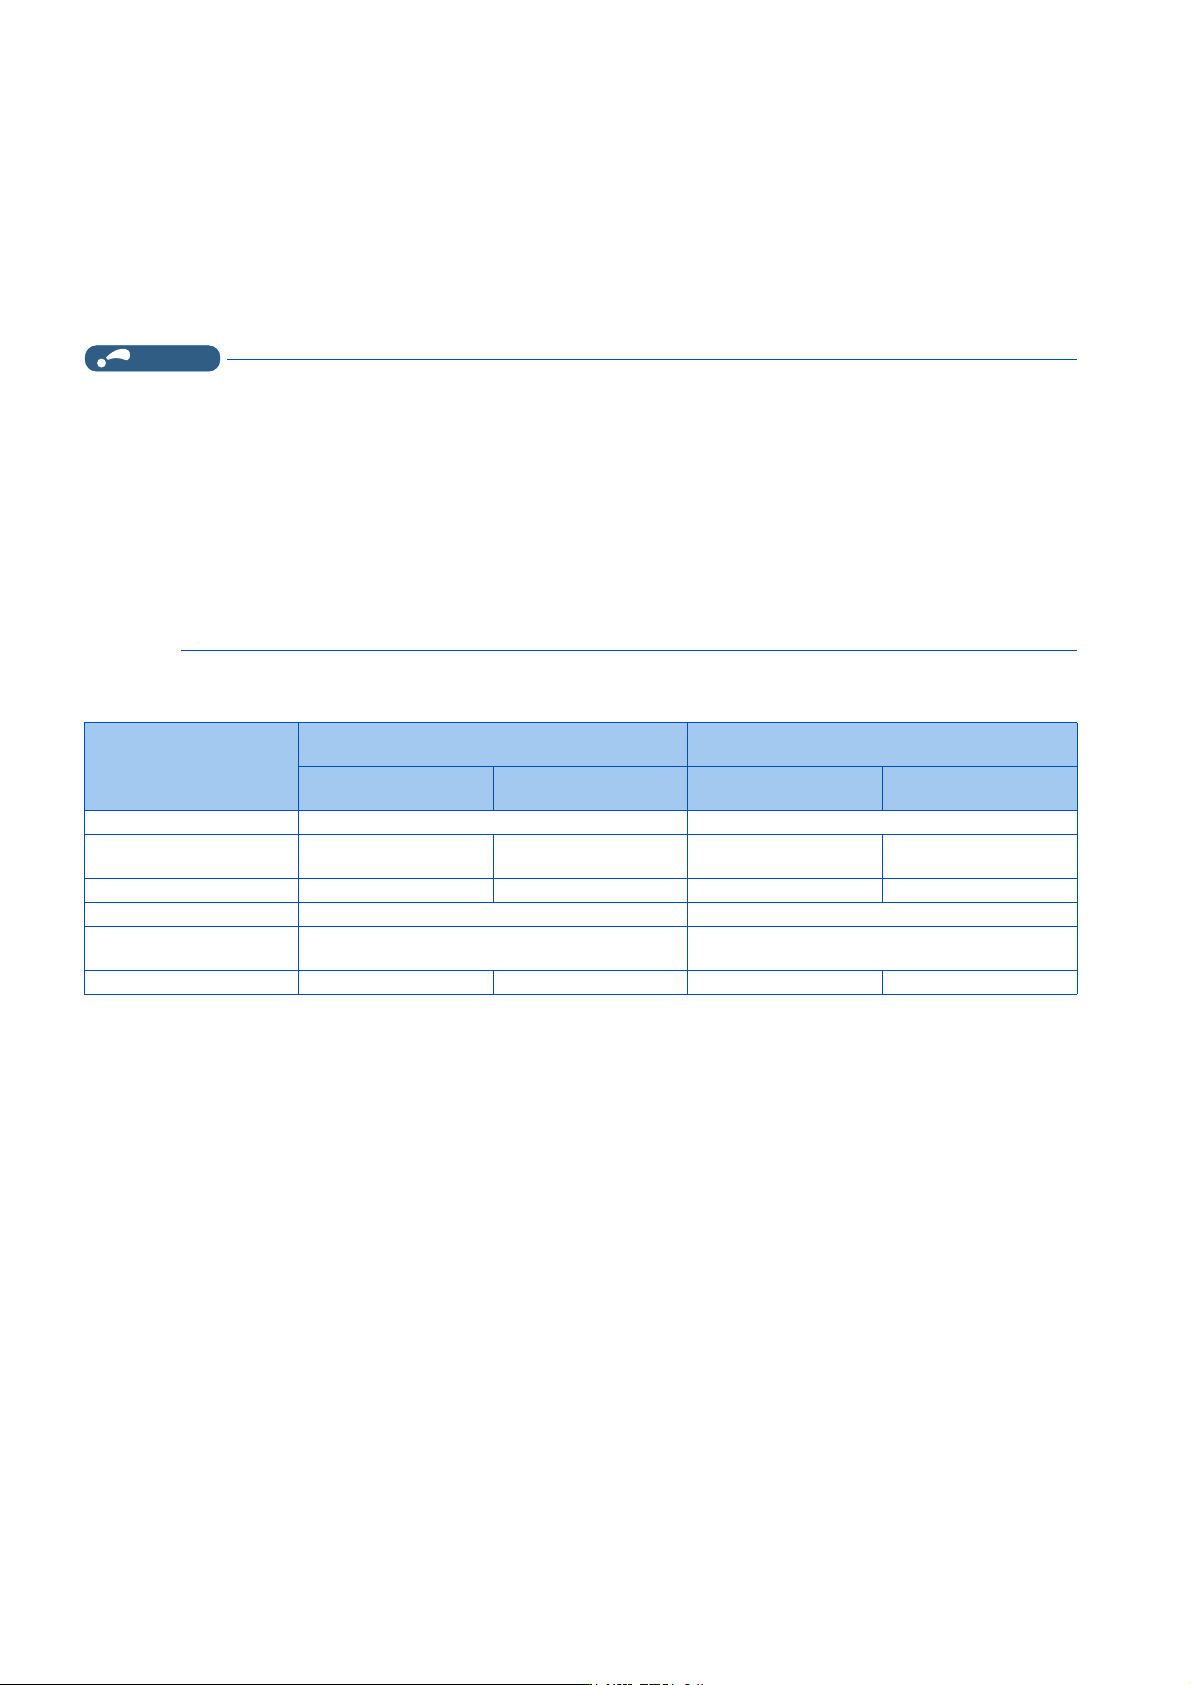
挡块定位控制选择的功能切换
主要功能
常规运行时
(RL、RT 的其中一个为 OFF,或均为 OFF)
挡块定位控制时
(RL、RT 均为 ON)
实时无传感器
矢量控制
先进
磁通矢量控制
实时无传感器
矢量控制
先进
磁通矢量控制
输出频率 多段速、0 ~ 5V、0 ~ 10V、4 ~ 20mA 其他 Pr.6 设定值
失速防止动作水平 - Pr.22 设定值 -
Pr.22 与 Pr.48 中的
较小的设定值
转矩限制水平 Pr.22 设定值 - Pr.22 设定值 -
励磁电流低速倍率 - 与常规运行相比,仅补偿 Pr.275 (0 ~ 300%)
载波频率 Pr.72 设定值
输出频率 3Hz 以下
Pr.276 设定值 (Pr.276 = “9999” 时 Pr.72)
高响应电流限制 - 有效 - 无效