ib0600869chnt.pdf - 第172页
171 第7章 第 7 章 4 5 6 7 8 9 10 位置控制 7.1 关于位置控制 ........................................................ ............................ 172 7.2 矢量控制 (位置控制)的设定步骤 ................................................................…
170
6. 转矩控制
6.7 转矩控制时的故障排除
6.7 转矩控制时的故障排除
参照参数
Pr.72 PWM 频率选择 第 248 页
Pr.178 ~ Pr.189 (输入端子功能选择) 第 395 页
Pr.800 控制方法选择 第106页
Pr.807 速度限制选择 第167页
C38(Pr.932) ~ C41(Pr.933) (转矩设定电压 (电流)偏置、增益) 第390页
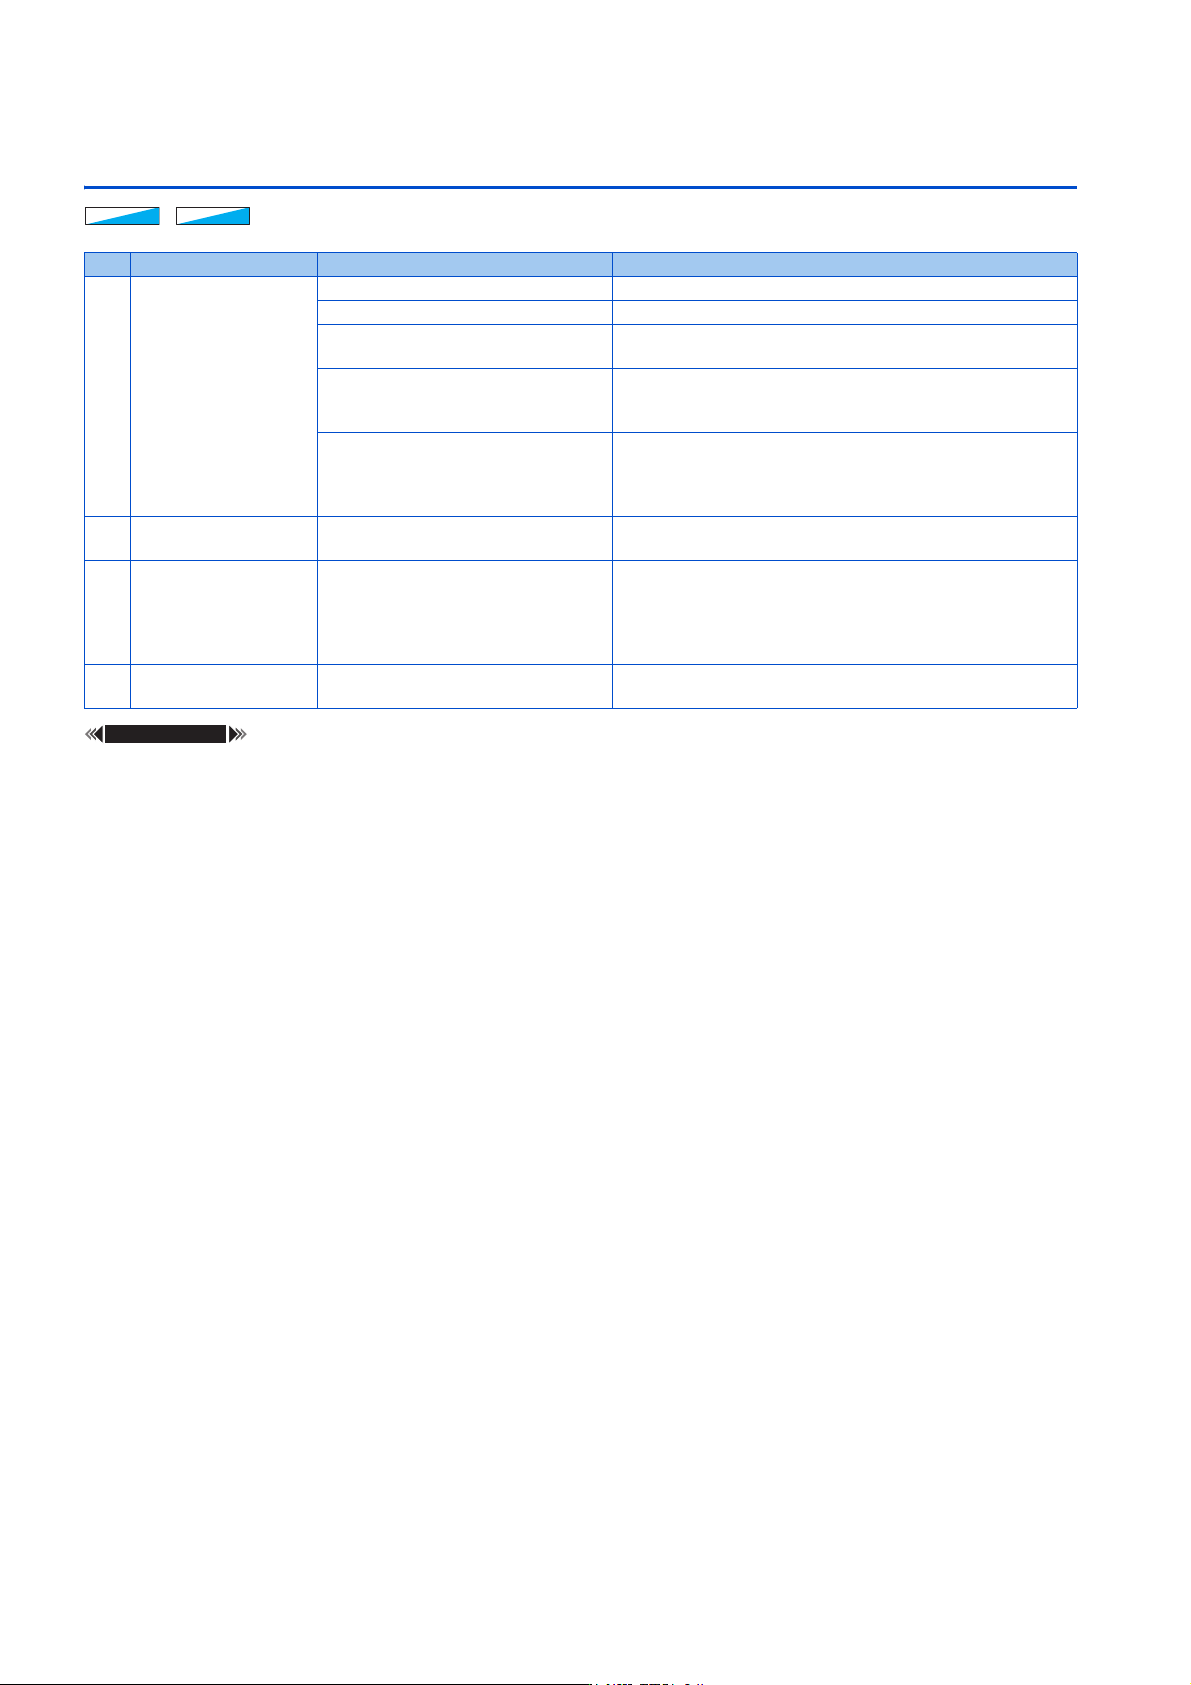
No. 现象 原因 对策
1
转矩控制无法正常动
作。
• 电机接线或 PLG 接线的相序错误。 • 确认接线。(参照使用手册 (连接篇))
• Pr.800 控制方法选择的设定不正确。 • 确认 Pr.800 的设定。(参照第106页)
• 未输入速度限制值。
• 设定速度限制值。(如果未输入速度限制值,则速度限制值为
0Hz,导致无法旋转。)
• 转矩指令变动。
• 确认指令装置是否发出正确的转矩指令。
•降低Pr.72 PWM 频率选择。
•提高Pr.826 转矩设定滤波器 1。
• 转矩指令与变频器识别值存在偏差。
•对C38(Pr.932) 端子 4 偏置指令 (转矩)、C39(Pr.932) 端子
4 偏置 (转矩)、C40(Pr.933) 端子 4 增益指令 (转矩)、
C41(Pr.933) 端子 4 增益 (转矩)再次进行校正。(参照第
390 页)
2
转矩指令较小时与启动
信号成反向旋转。
• 转矩指令的偏置校正存在偏差。
•对C38(Pr.932)、C39(Pr.932) 再次进行校正。(参照第390
页)
3
无法在加减速过程中进
行转矩控制。
电机振动。
• 速度限制动作。
(设定 Pr.807 = “0” 时,由于按照
加减速时间 Pr.7、Pr.8 的设定速度限
制值会增减,因此速度限制可能会动
作。)
• 缩短加减速时间。
或将加减速时间设为 “0”。(加减速过程中的速度限制为恒
速时的速度限制。)
4
相对于转矩指令,输出
转矩无线性。
• 转矩不足 • 将 Pr.854 励磁率恢复至初始值。
ᰖՖಞᰖՖಞᰖՖಞ
⸘䠅⸘䠅⸘䠅
171
第7章
第
7
章
4
5
6
7
8
9
10
位置控制
7.1 关于位置控制 .................................................................................... 172
7.2 矢量控制 (位置控制)的设定步骤 .................................................................. 174
7.3 PM 无传感器矢量控制 (位置控制)的设定步骤 ....................................................... 175
7.4 点位表简易定位功能 .............................................................................. 177
7.5 直接指令简易位置定位功能 (Ethernet 规格产品、安全通讯规格产品、IP67 规格产品) ................... 191
7.6 推压控制功能 .................................................................................... 203
7.7 脉冲监视 ........................................................................................ 205
7.8 电子齿轮的设定 .................................................................................. 208
7.9 定位调整参数的设定 .............................................................................. 210
7.10 当前位置保持功能 ................................................................................ 213
7.11 位置控制的增益调整 .............................................................................. 215
7.12 低速区域推断响应设定 ............................................................................ 217
7.13 位置控制时的故障排除 ............................................................................ 218
172
7. 位置控制
7.1 关于位置控制
7 位置控制
7.1 关于位置控制
本章记载了通过矢量控制、PM 无传感器矢量控制进行位置控制的内容。
• 以位置指令和当前位置的差为零来计算速度指令,并且使电机旋转。
• 本变频器,可进行点位表方式和直接指令方式的简易定位。(标准规格产品仅限点位表方式)。
• 进行位置控制时,应务必进行原点复位。原点复位动作未完成时,不受理位置指令的数据。但是,设定辊轮进给模式选择
(Pr.1293 = “1、2”)时无需原点复位。
• 通过 PM 无传感器矢量控制进行的位置控制,仅限在使用 MM-GKR、EM-A 时有效。
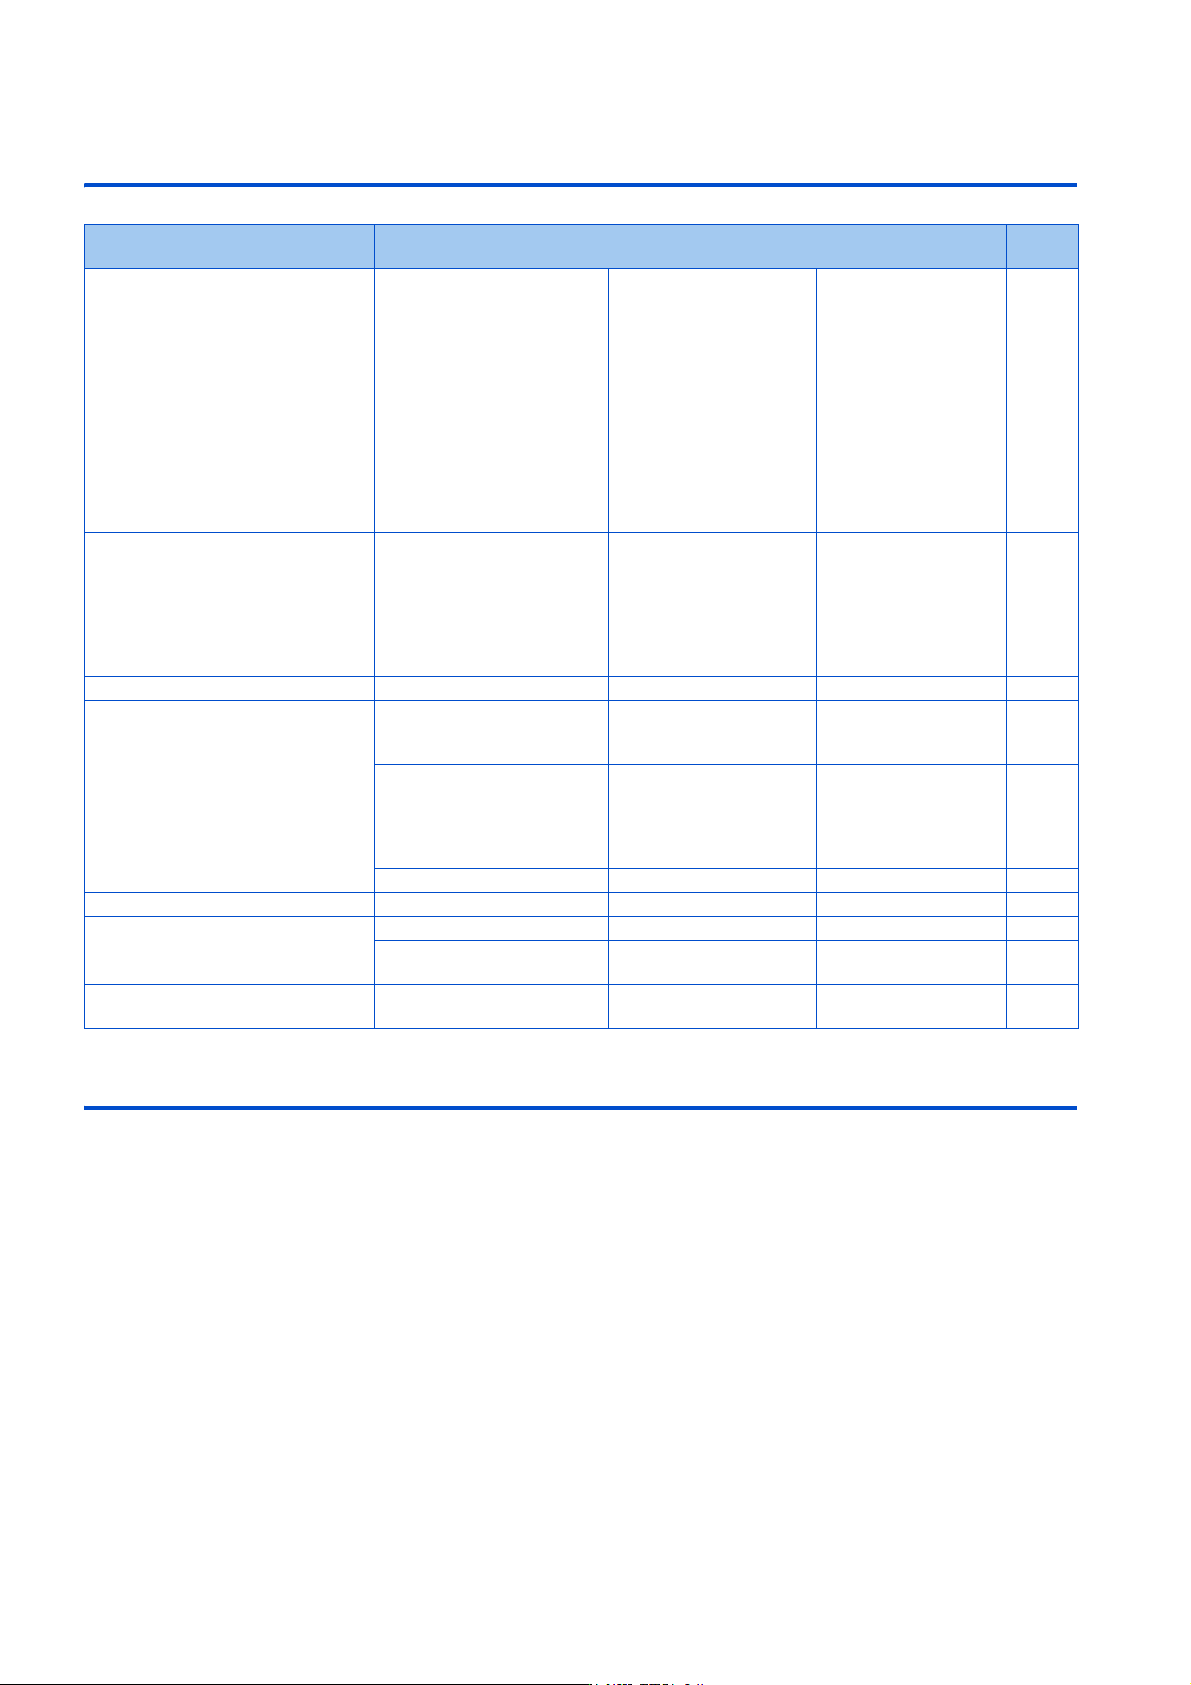
目的 需要设定的参数
参照
页
基于参数设定的简易位置控制 点位表简易定位功能
P.B020 ~ P.B034、P.B110
~ P.B112、P.B120、
P.B121、P.B123 ~
P.B125、P.B127 ~
P.B129、P.B131 ~
P.B133、P.B135 ~
P.B137、P.B139 ~
P.B141、P.B143 ~
P.B145、P.B147、P.B180
~ P.B184、P.B187、
P.B188、P.B190、P.B191、
P.B197
Pr.464 ~ Pr.478、
Pr.511、Pr.1095 ~
Pr.1097、Pr.1222、
Pr.1223、Pr.1225 ~
Pr.1227、Pr.1229 ~
Pr.1231、Pr.1233 ~
Pr.1235、Pr.1237 ~
Pr.1239、Pr.1241 ~
Pr.1243、Pr.1245 ~
Pr.1247、Pr.1249、
Pr.1282 ~ Pr.1286、
Pr.1289、Pr.1290、
Pr.1292、Pr.1293
177
基于 CiA402 Drive Profile (通讯)
的简易位置控制
直接指令简易位置定位功能
P.B020、P.B100、P.B110
~ P.B112、P.B120、
P.B121、P.B123、P.B183、
P.B184、P.B187、P.B188、
P.B190、P.B191、P.B197
Pr.464、Pr.511、
Pr.1095 ~ Pr.1097、
Pr.1220、Pr.1222、
Pr.1223、Pr.1225、
Pr.1285、Pr.1286、
Pr.1289、Pr.1290、
Pr.1292、Pr.1293
191
电机、机械的齿轮比调整 电子齿轮的设定 P.B001、P.B002 Pr.420、Pr.421 208
提高位置控制的精度
定位调整参数的设定
P.B007、P.B008、P.B192
~ P.B196
Pr.426、Pr.427、
Pr.510、Pr.1294 ~
Pr.1297
210
位置控制的增益调整
P.B003、P.B004、P.B006、
P.B012、P.B013、P.B019、
P.G219、P.G220、P.G224、
P.C114
Pr.422、Pr.423、
Pr.425、Pr.446、
Pr.698、Pr.828、
Pr.877、Pr.880、
Pr.1298、Pr.1419
215
低速区域推断响应设定 P.C115 Pr.146 217
保持停止后的位置数据 当前位置保持功能 P.B015 Pr.538 213
对脉冲进行监视
脉冲监视选择 P.B011 Pr.430 205
累计脉冲监视 P.M610、P.M611、P.M613
Pr.635、Pr.636、
Pr.638
205
更正确的定位动作 推压控制功能 P.B116 ~ P.B119
Pr.1414、Pr.1415、
Pr.1417、Pr.1418
203