ib0600869chnt.pdf - 第153页
152 5. 速度控制 5.9 陷波滤波器 5.9 陷波滤波器 可以降低机械系统的共振频带的速度控制的响应性,避免机械共振。 Pr.1003 陷波滤波器频率 • 设定作为增益衰减中心的频率 。不知道机械共振的频率时,应从较高的值开始依次降低陷波频率 。振动最小的点是最佳的 陷波频率的设定。 Pr.1004 陷波滤波器深度 • 虽然陷波的深度越深抑制机械共振 的效果越大,但由于会增大相位延迟,反而有可能会导 致振动变大。应从浅的一…
151
5. 速度控制
5.8 避免电机失控
1
2
3
4
5
6
7
8
9
10
减速检查 (Pr.690)
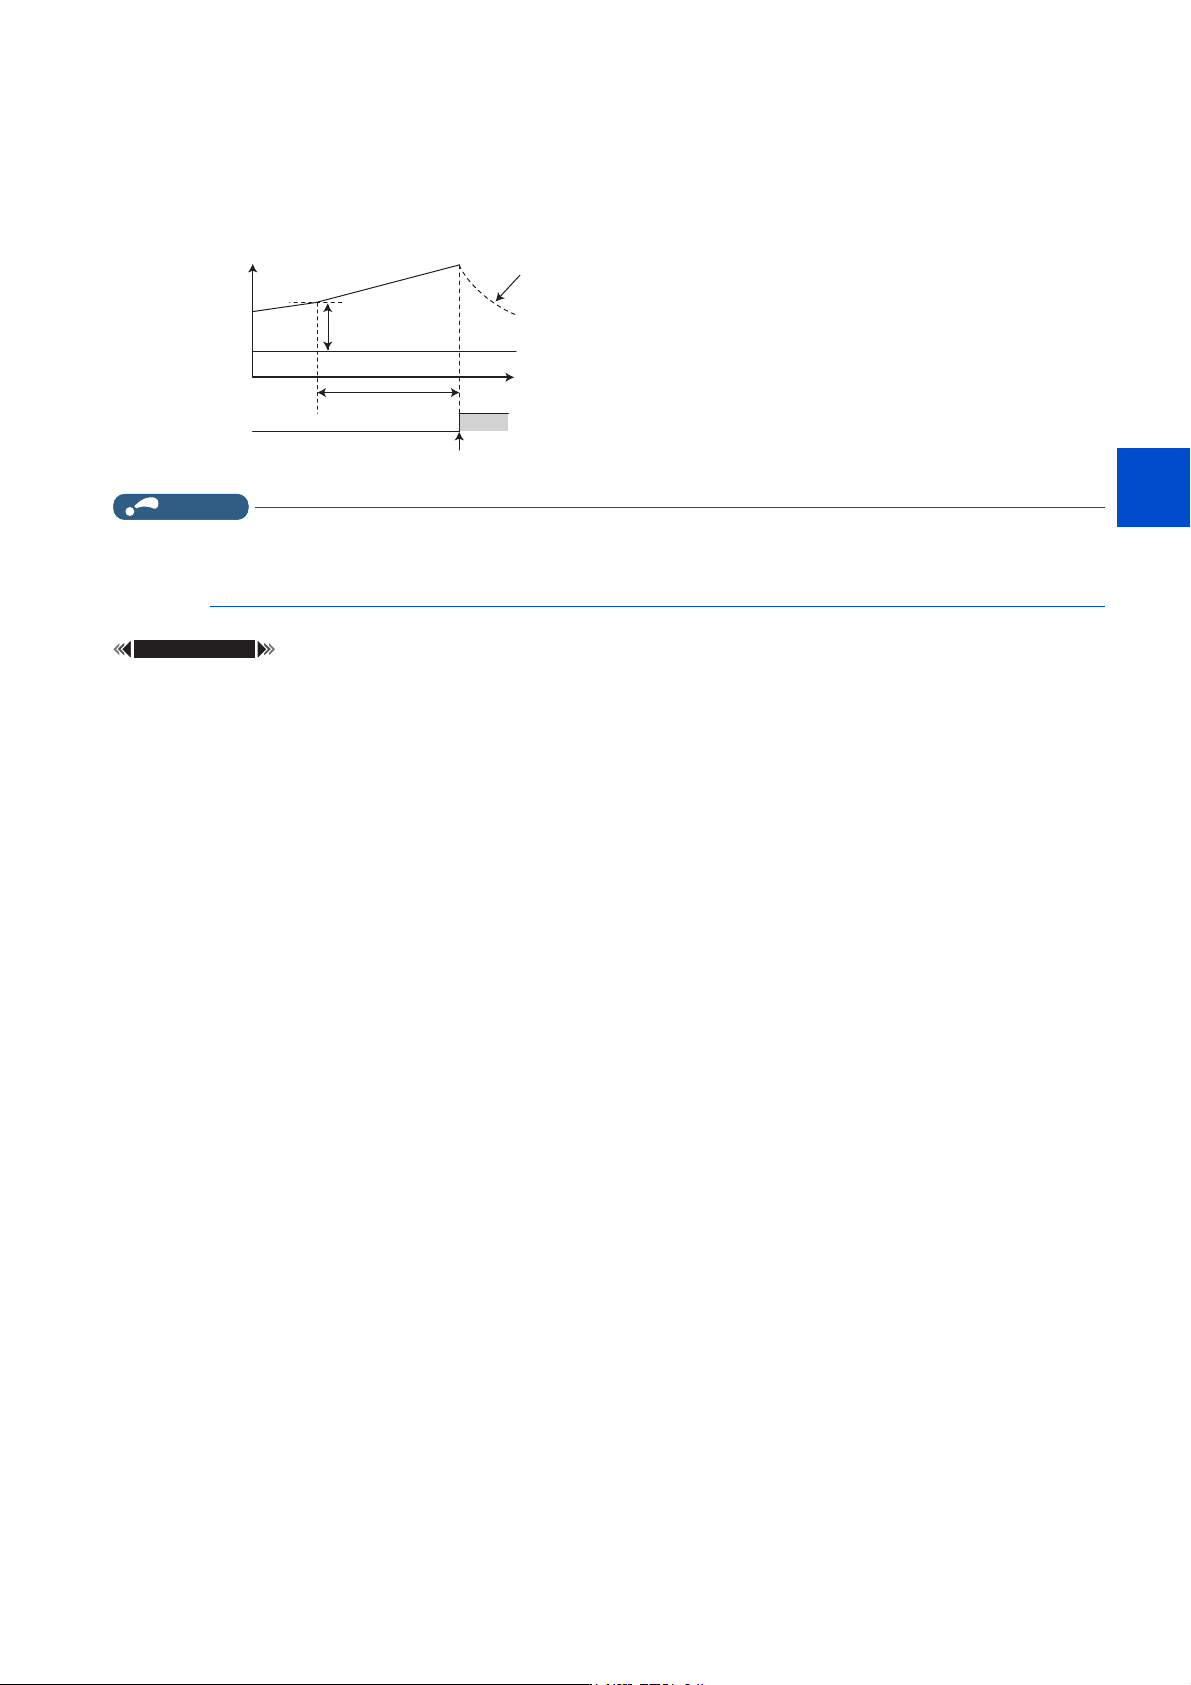
• 在电机旋转过程中错误地使电机加速的情况下,可切断变频器的输出。可以防止因 PLG 脉冲数的设定错误等导致发生误动
作。
• 当电机的实际速度与速度指令值的差超过 2Hz 时,即开始减速检查。
•在Pr.690 设定时间内,若保持了加速状态,则速度偏差过大检测 (E.OSD)将起动并切断变频器的输出。
NOTE
• 在矢量控制的速度控制过程中,减速检查有效。
• 因减速检查导致保护功能 (E.OSD)起动时,应确认 Pr.369(Pr.851) PLG 脉冲数量的设定是否正确。
• 电机的加速度较缓时 (参考标准为频率增加低于 2Hz/s),即使为加速状态,保护功能也有可能不会起动。
参照参数
Pr.285 超速检测频率 第 553 页
Pr.369 PLG 脉冲数量 第 436 页
⭥ᵪ䙏ᓖ
ᰦ䰤
⭥ᵪ㠚⭡䘀㹼
ᔲᑨؑ
$/0
21
3U
(26'
䙏ᓖᤷԔ
+]
152
5. 速度控制
5.9 陷波滤波器
5.9 陷波滤波器
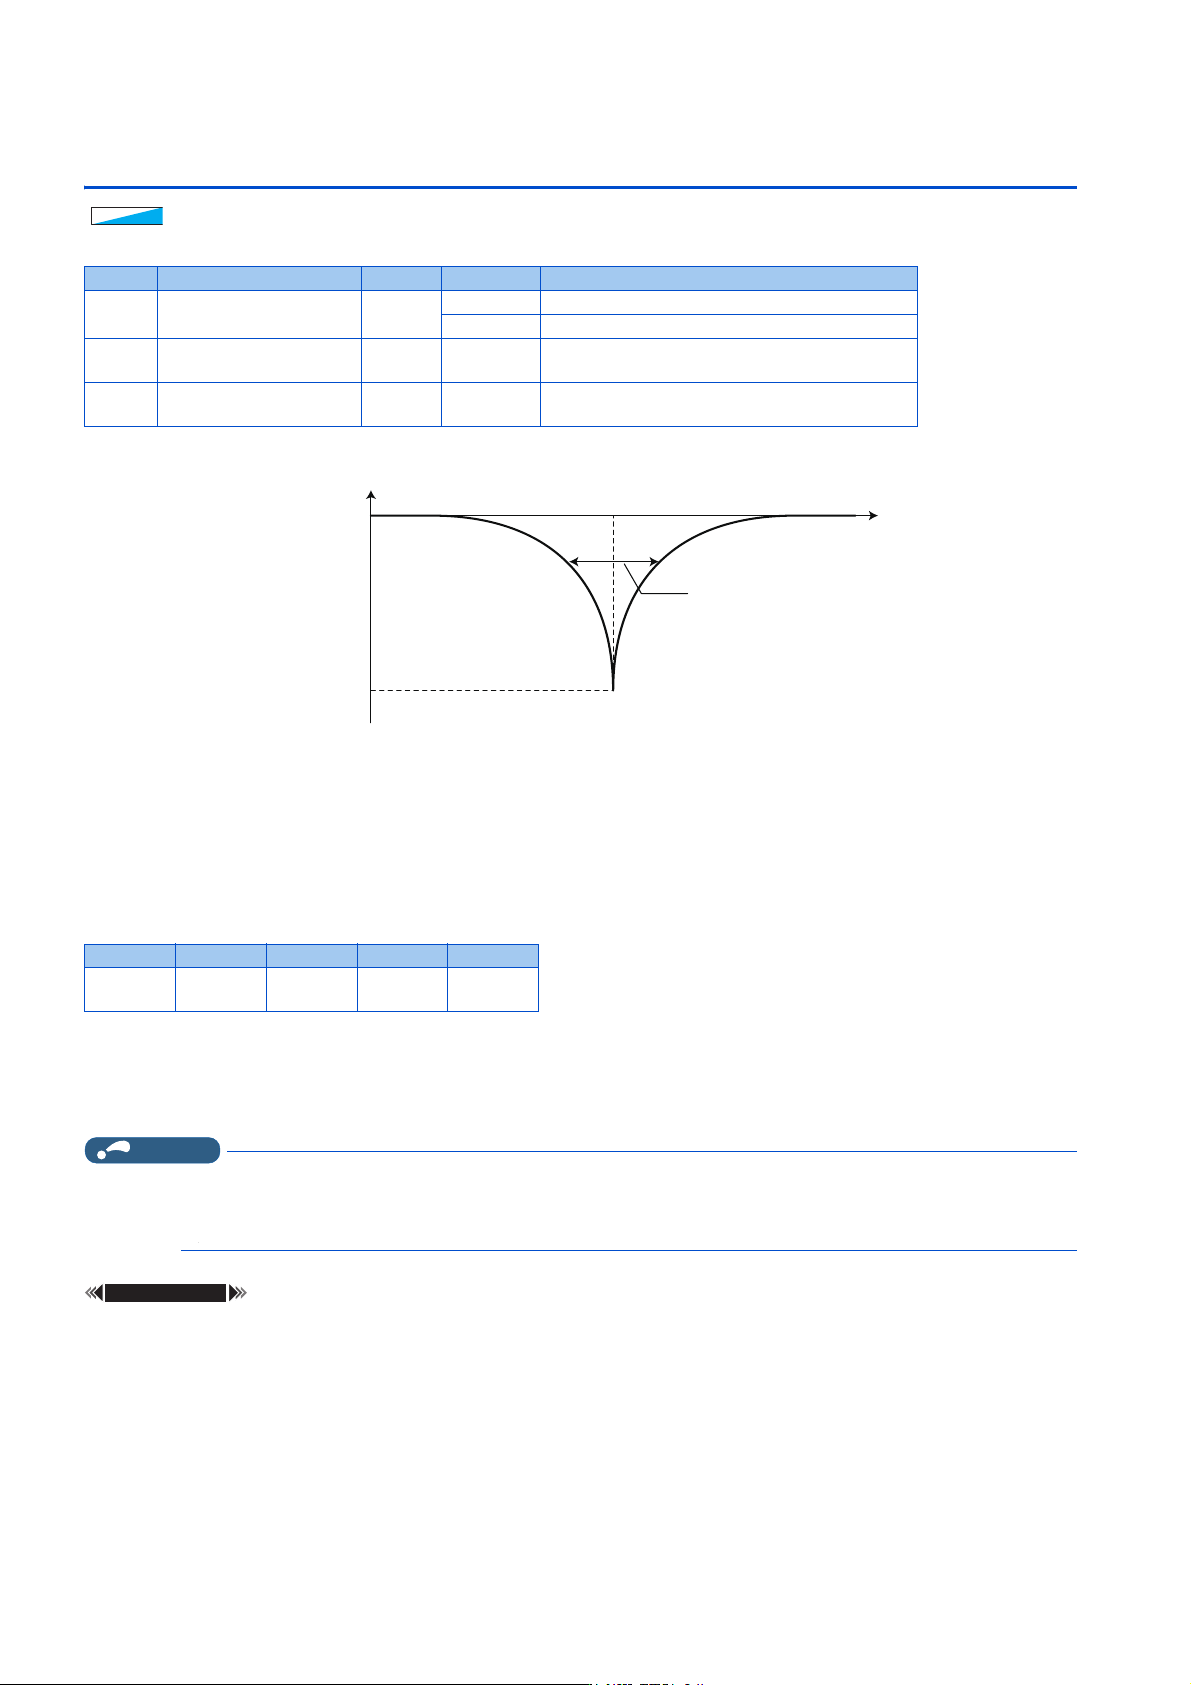
可以降低机械系统的共振频带的速度控制的响应性,避免机械共振。
Pr.1003 陷波滤波器频率
• 设定作为增益衰减中心的频率。不知道机械共振的频率时,应从较高的值开始依次降低陷波频率。振动最小的点是最佳的
陷波频率的设定。
Pr.1004 陷波滤波器深度
• 虽然陷波的深度越深抑制机械共振的效果越大,但由于会增大相位延迟,反而有可能会导致振动变大。应从浅的一方开始
按顺序进行调整。
Pr.1005 陷波滤波器宽度
• 设定适用陷波滤波器的频率的宽度。可以根据想要消除的频率范围的宽度调整设定。
• 如果过大,速度控制的响应性可能会降低,系统可能不稳定。
NOTE
• E700EX 兼容模式(Pr.800 = “210、213、214”)以外的情况下,即使在 Pr.1003 中设定了 500Hz 以上的值,设备也会以 500Hz
运行。
• 使用 MM-GKR、EM-A 以外的 PM 电机、GV-S 时,在低速区域时陷波滤波器不动作。
参照参数
Pr.800 控制方法选择 第106页
Pr. 名称 初始值 设定范围 内容
1003
G601
陷波滤波器频率 0
0 无陷波滤波器
10 ~ 625Hz 设定作为增益衰减中心的频率。
1004
G602
陷波滤波器深度 0 0~3 0(深)→3(浅)
1005
G603
陷波滤波器宽度 0 0~3 0(窄)→3(宽)
设定值 3 2 1 0
增益
(深)
-4dB
(浅)
-8dB -14dB
-40dB
(深)
303030
໎⳺
仁⦷G%
3U
䲭⌘┚⌘ಞ仇⦽
3U
䲭⌘┚⌘ಞᇳᓜ
3U
䲭⌘┚⌘ಞᓜ
153
5. 速度控制
5.10 电机启动转矩的调整
1
2
3
4
5
6
7
8
9
10
5.10 电机启动转矩的调整
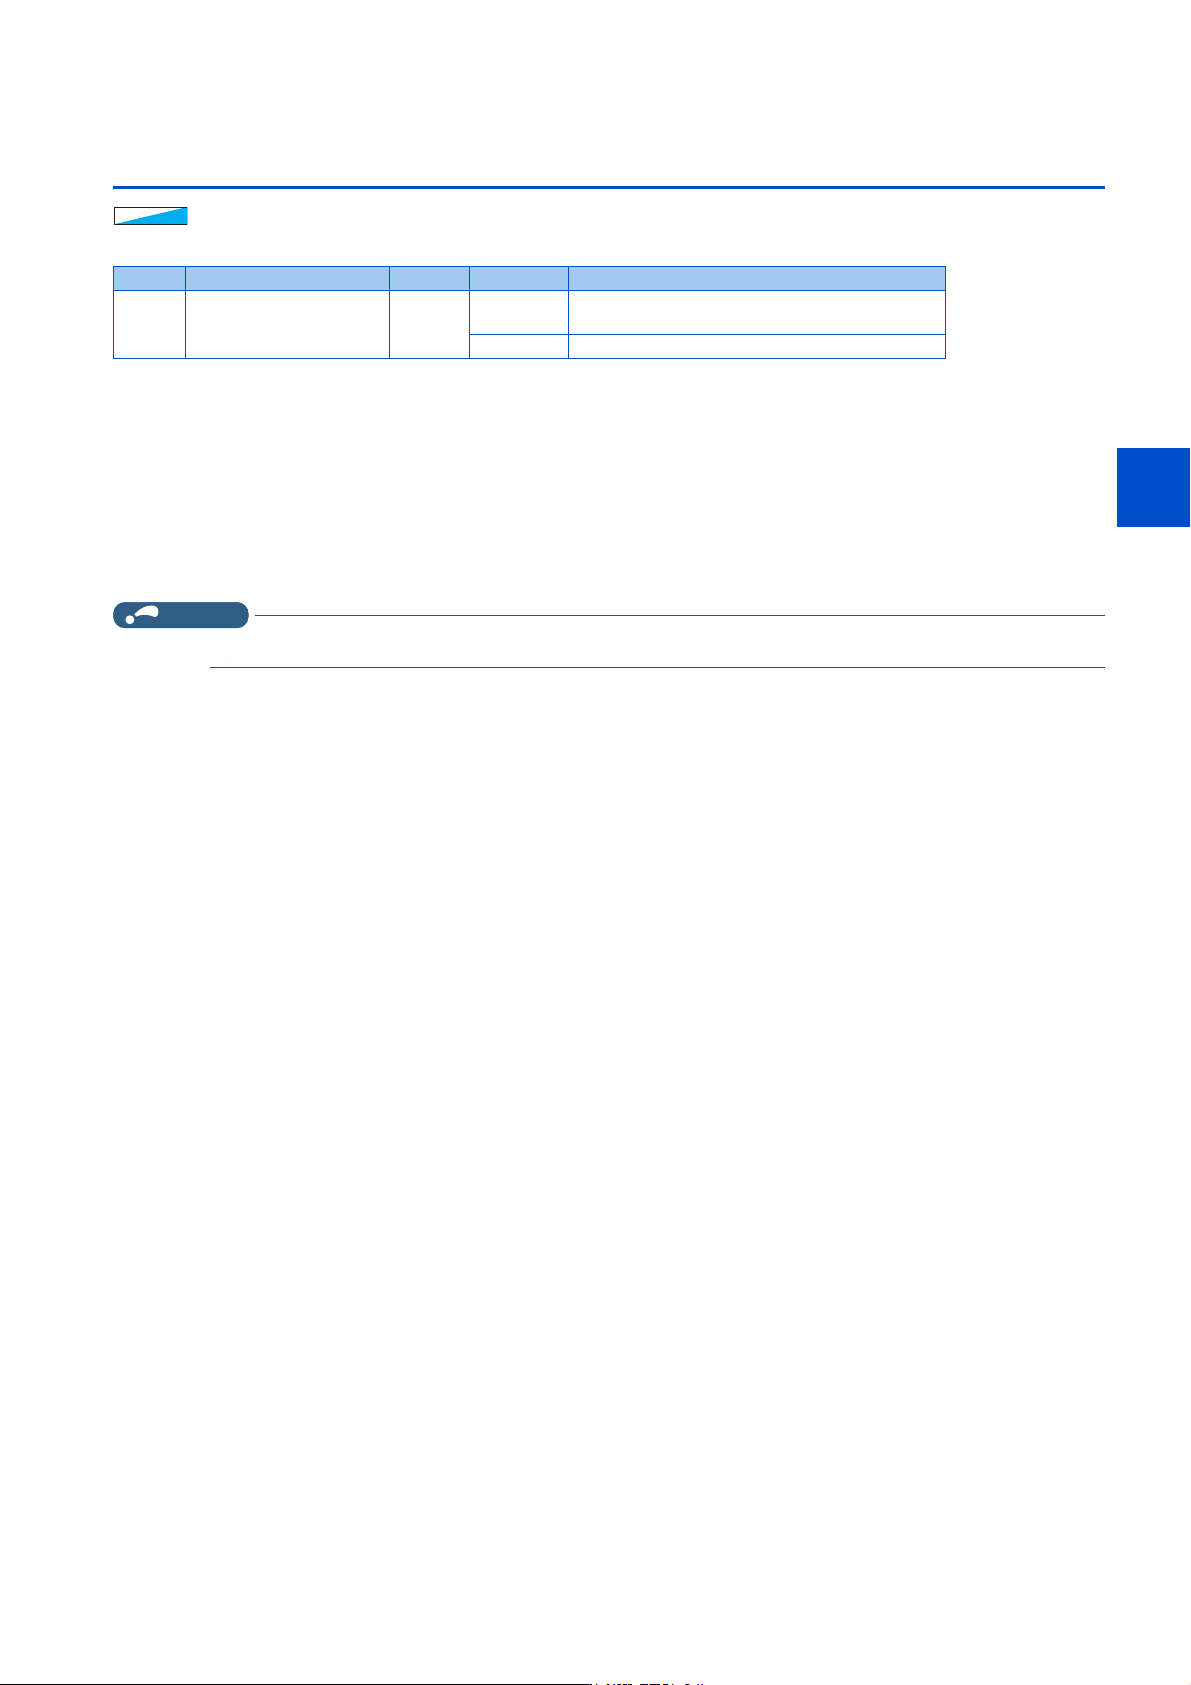
可以改善低速区域的电机转矩下降。
*1 使用 MM-GKR、EM-A 以外的 PM 电机、GV-S 时有效。
• Pr.785 以相对于电机额定电流的百分比设定 d 轴电流指令的大小。
• 通过增大设定值可以增大启动转矩。
• 在低速区域连续运行时,无论是否有负载都会流过电流。因此,根据运行时间的不同,即使无负载,也可能发生电机过载
跳闸 (电子过热保护)(E.THM)。应将 Pr.785 的设定值设为 100% 以下。
• 由于低速区域内 Pr.22 失速防止动作水平 (转矩限制水平)不动作,当施加的转矩超过 Pr.785 设定值时,可能会触发过
电流跳闸 (E.OC[]) 或失调检测 (E.SOT) 等保护功能。
NOTE
• 短时间转矩不可超过 Pr.785 设定值。
Pr. 名称 初始值 设定范围 内容
785
G272
*1
强励磁电流水平 9999
0 ~ 200%
以相对于电机额定电流的百分比设定 d 轴电流指令
的大小。
9999 以 70% 动作
303030