ib0600869chnt.pdf - 第139页
138 5. 速度控制 5.4 转矩限制水平的设定 转矩限制动作时的报警停止 (Pr.874) • 在转矩限制起动,电机失速的情况下,可以报警停止。 • 如果在速度控制或位置控制过程中,施加高负载而导致转矩限制起动,则电机会失速。此时,如果低于 Pr.865 低速度检 测 中设定的转速, 且 此时的输出转矩超过 Pr.874 OLT 水平设定 中设定的等级的状态下持续 3 s, 则因失速防止而停止 (E.OLT)起动,并切断变频器输…
137
5. 速度控制
5.4 转矩限制水平的设定
1
2
3
4
5
6
7
8
9
10
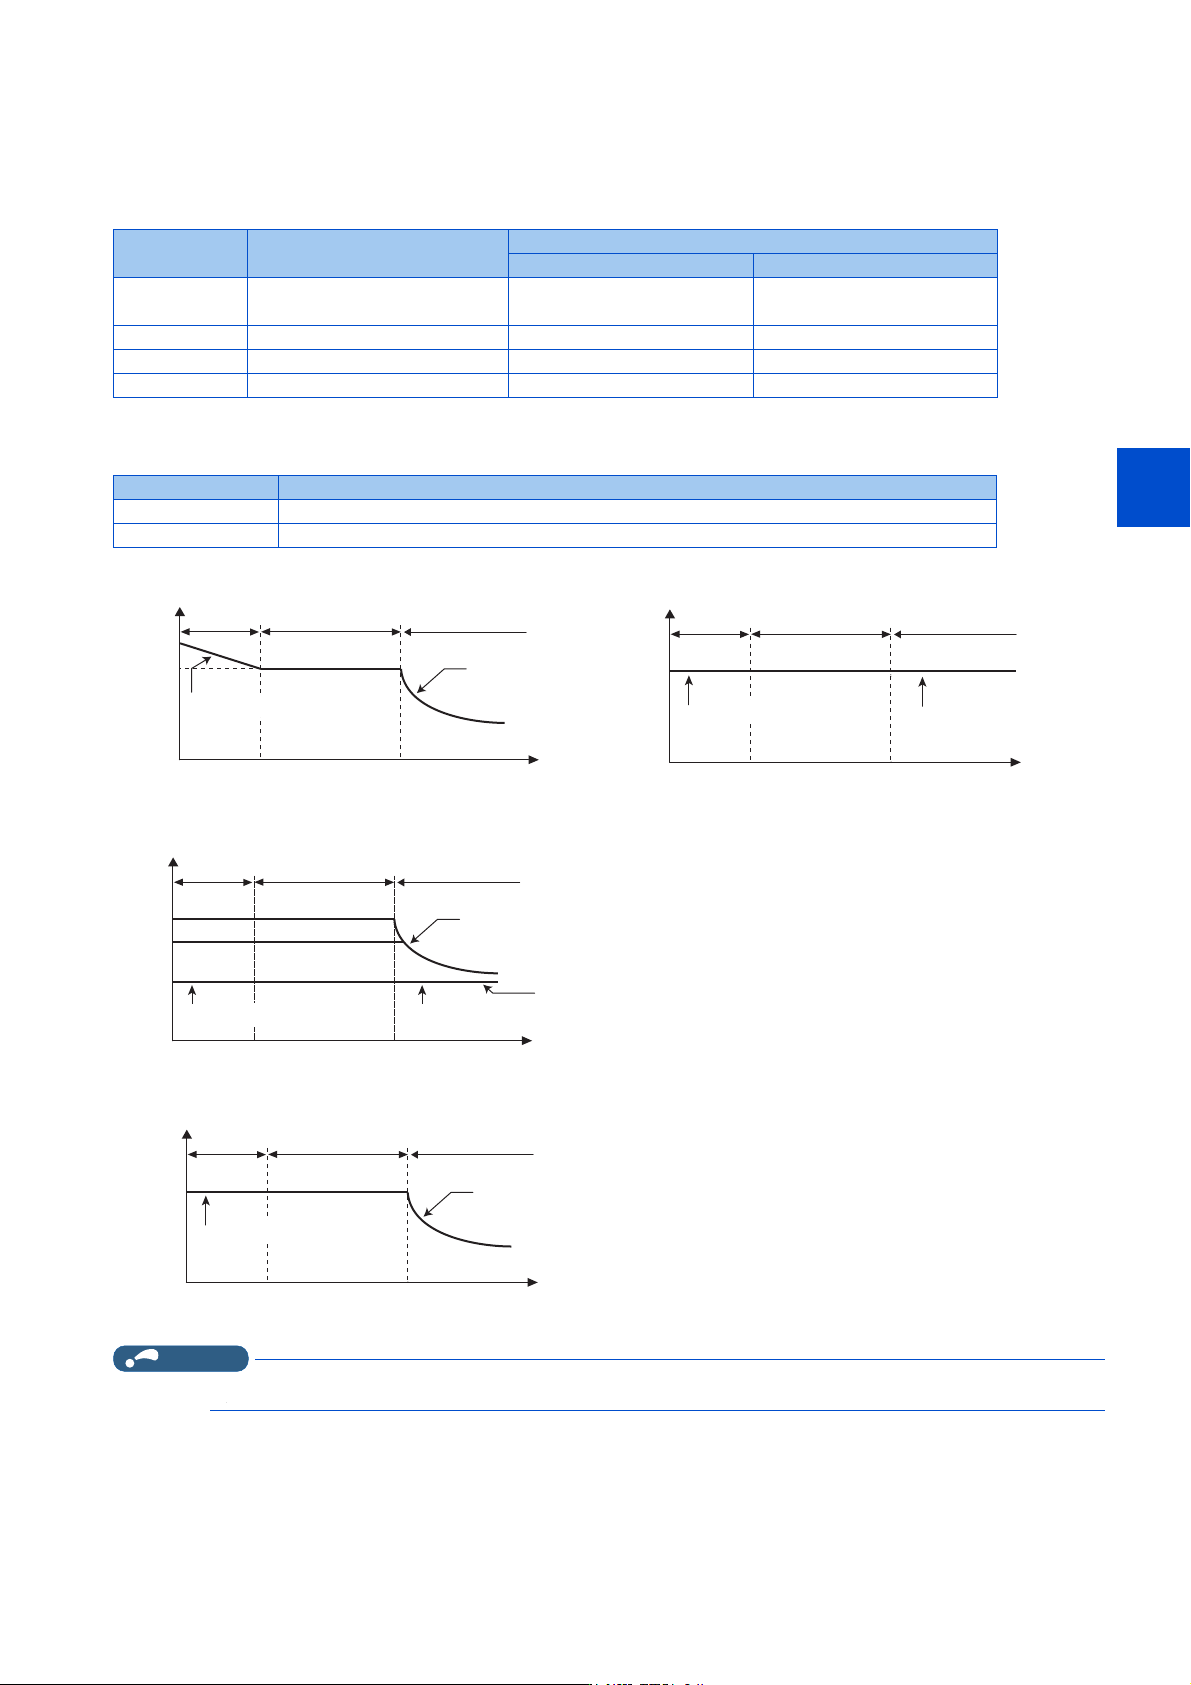
变更恒输出区域的转矩特性 (Pr.801、Pr.803)
• 在实时无传感器矢量控制、矢量控制时的转矩限制动作中,可以变更低速区域和恒输出区域的转矩特性。
• 低速区域可以通过 Pr.85 励磁电流转折点、低速区域的转矩可以通过 Pr.86 励磁电流低速倍率进行变更。Pr.85 = “9999
(初始值)” 的情况下以既定的频率,Pr.86 = “9999 (初始值)” 的情况下以既定的倍率运行。(参照第527页)
*1 仅限实时无传感器矢量控制时有效。根据恒转矩区域的转矩限制值 ×Pr.86 来决定 0Hz 时的转矩上升限制。
• 为了防止变频器及电机的过载或过电流,应将转矩电流指令限制在 Pr.801 输出限制水平以内。
NOTE
•将Pr.801 设定为未达到转矩限制设定值 (Pr.22、Pr.812 ~ Pr.817 等)时,Pr.801 为转矩限制值。
Pr.803 设定值 低速区域的转矩特性
恒输出区域的转矩特性
转矩特性 输出限制
0 (初始值)
基于 Pr.86 的倍率产生的转矩变化
*1
电机输出恒定 -
1 转矩恒定 转矩恒定 无
2 转矩恒定 转矩恒定 有
10 转矩恒定 电机输出恒定 -
Pr.801 设定值 内容
0 ~ 400% 设定转矩电流指令限制等级。
9999 基于转矩限制设定值 (Pr.22、Pr.812 ~ Pr.817 等)的转矩电流指令限制
䙏ᓖ
仍ᇊ䙏ᓖ
䖜⸙
䗃ࠪᚂᇊ
䲀ࡦ
ᚂ䖜⸙ฏ
վ䙏ฏ
ᚂ䗃ࠪฏ
䖜⸙к䲀ࡦ
3U
3U
䙏ᓖ仍ᇊ䙏ᓖ
䖜⸙
䖜⸙ᚂᇊ䲀ࡦ
ᚂ䖜⸙ฏվ䙏ฏ ᚂ䗃ࠪฏ
䖜⸙ᚂᇊ䲀ࡦ
3U
3U
䙏ᓖ
仍ᇊ䙏ᓖ
3U
䖜⸙
䙊䗷䲀ࡦ䗃ࠪᶕ䱽վ
ᚂ䖜⸙ฏ
վ䙏ฏ
ᚂ䗃ࠪฏ
3U
䖜⸙ᚂᇊ䲀ࡦ
䖜⸙ᚂᇊ䲀ࡦ
䗃ࠪ䲀ࡦ㤳തᰦ
3U
䙏ᓖ仍ᇊ䙏ᓖ
䖜⸙
ᚂ䖜⸙ฏ
վ䙏ฏ
ᚂ䗃ࠪฏ
䖜⸙ᚂᇊ䲀ࡦ
3U
䗃ࠪᚂᇊ
䲀ࡦ
3U
138
5. 速度控制
5.4 转矩限制水平的设定
转矩限制动作时的报警停止 (Pr.874)
• 在转矩限制起动,电机失速的情况下,可以报警停止。
• 如果在速度控制或位置控制过程中,施加高负载而导致转矩限制起动,则电机会失速。此时,如果低于 Pr.865 低速度检
测中设定的转速,且此时的输出转矩超过 Pr.874 OLT 水平设定中设定的等级的状态下持续 3s,则因失速防止而停止
(E.OLT)起动,并切断变频器输出。
NOTE
• V/F 控制、先进磁通矢量控制的情况下,由于失速防止动作使得输出频率降低到 1Hz 时,经过 3s 后将显示报警 (E.OLT),并
切断变频器输出。Pr.874 的设定不会影响此时的动作。
• 转矩控制时不会发生此报警。
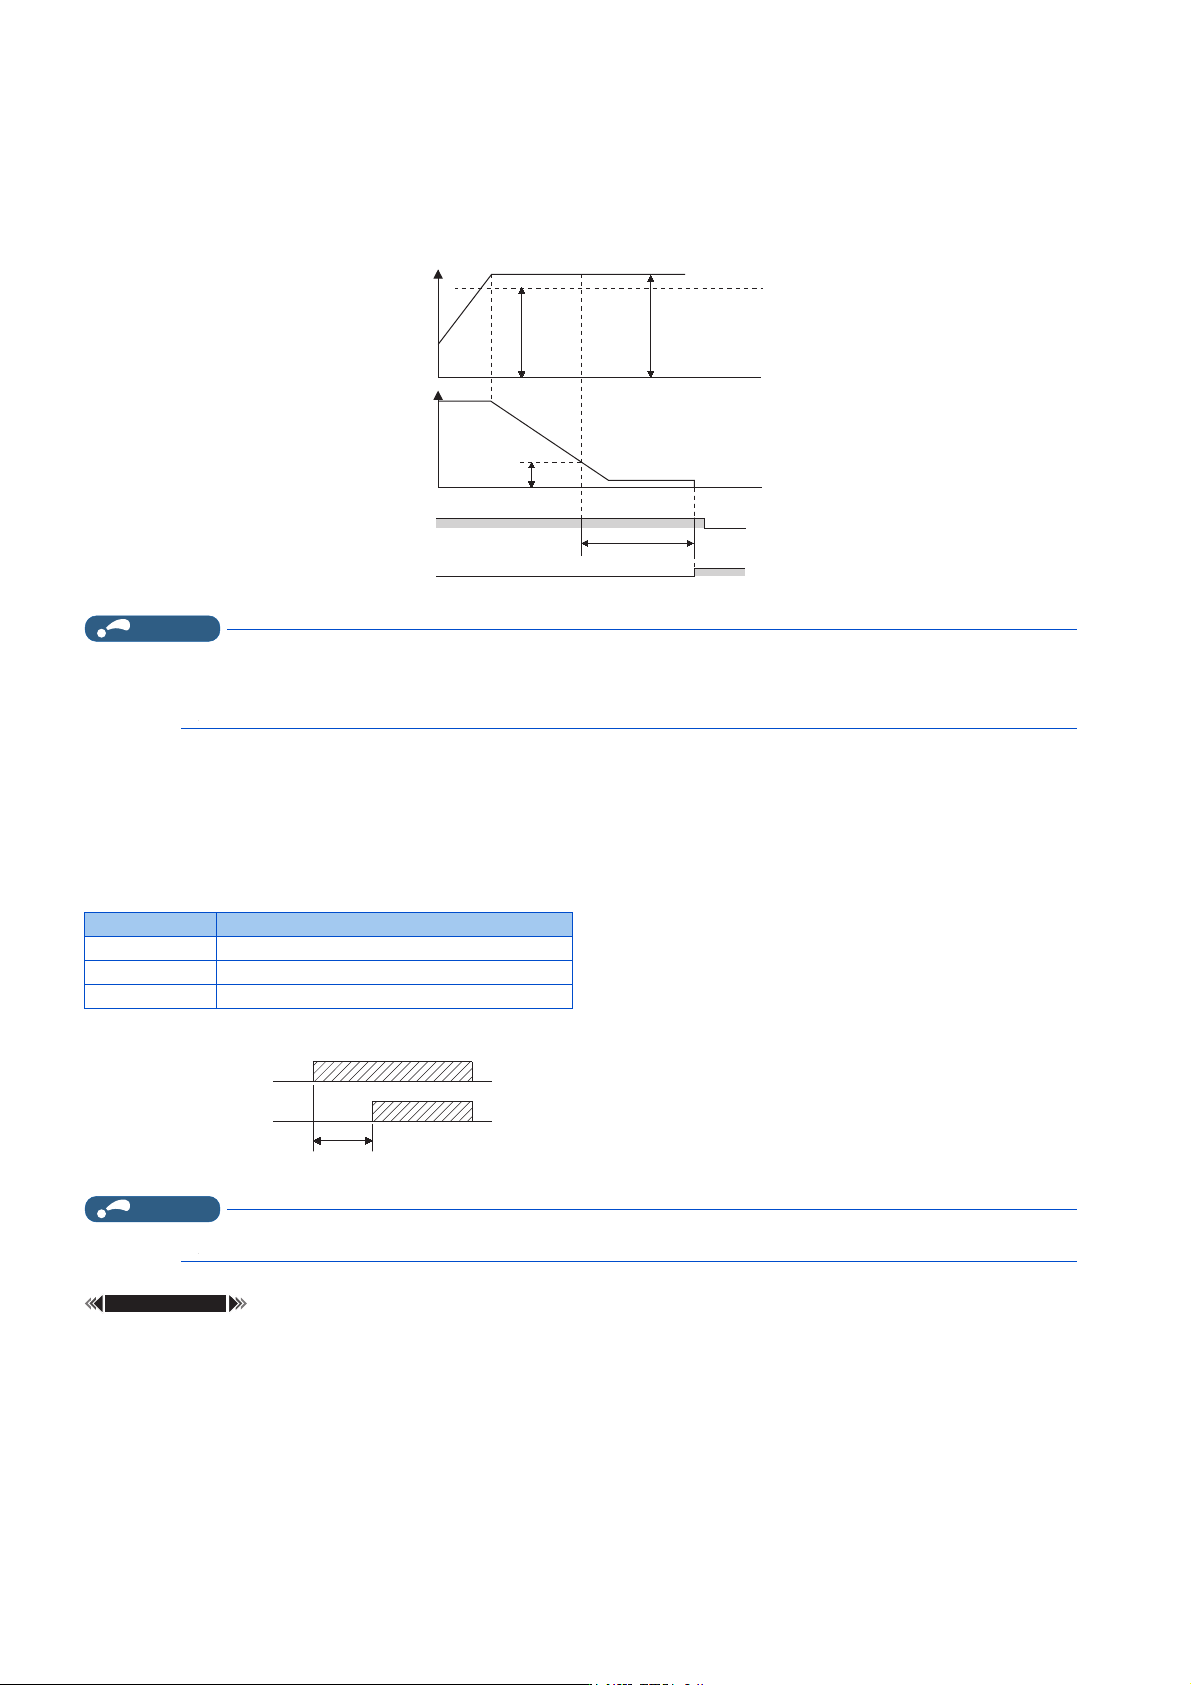
转矩限制动作时的信号输出与输出时机的调整 (OL 信号、Pr.157)
• 如果输出转矩超过了转矩限制水平而导致转矩限制起动,则过载报警 (OL)信号保持 ON 状态 100ms 以上。如果输出转矩
在转矩限制水平以下时,则输出信号也为 OFF。
• OL 信号是立即输出还是持续一定时间后输出,可以在 Pr.157 OL 信号输出定时中设定。
•应在Pr.190 ~ Pr.197(输出端子功能选择)中设定 “3(正逻辑)或 103(负逻辑)”,对 OL 信号进行输出端子功能的分配。
• 再生回避动作 (显示 “OLV” (过电压失速))时也会输出 OL 信号。
NOTE
• 如果通过 Pr.190 ~ Pr.197(输出端子功能选择)变更端子分配,则可能会影响其他功能。应确认各端子的功能后再进行设定。
参照参数
Pr.22 失速防止动作水平 第325页
Pr.178 ~ Pr.189 (输入端子功能选择) 第 395 页
Pr.190 ~ Pr.197 (输出端子功能选择) 第 359 页
Pr.865 低速度检测 第 369 页
Pr.157 设定值 内容
0 (初始值) 立即输出。
0.1 ~ 25 在设定时间 (s)后输出。
9999 不输出。
䗃ࠪ䖜⸙
䗃ࠪ仁⦷
ࣘؑ
67)
ᔲᑨؑ
˄$/0
3U
䖜⸙䲀ࡦ
3U
V
䖜⸙
ᰦ䰤
ᰦ䰤
(2/7⭏
䗷䖭⣦ᘱ2/ࣘ˅
2/䗃ࠪؑ
3U䇮ᇊᰦ䰤V
139
5. 速度控制
5.5 希望实现高精度、高响应的控制 (增益调整)
1
2
3
4
5
6
7
8
9
10
5.5 希望实现高精度、高响应的控制 (增益调整)
以 PM 无传感器矢量控制运行电机时,根据转矩指令和转速实时推断相对于电机的负载惯量比(负载惯量)。通过负载惯量比和
响应性自动设定速度控制和位置控制的最佳增益,从而减少增益调整的时间。(简单增益调谐)
因负载变动无法推断负载惯量比时,通过手动输入负载惯量比,自动设定控制增益。
在实时无传感器矢量控制、矢量控制、PM 无传感器矢量控制中如果因为负载惯量较大、存在齿轮间隙等导致产生振动和噪声等
不良现象时,或希望根据机械发挥最佳性能时,应通过手动输入进行增益调整。
*1 仅在 PM 无传感器矢量控制时有效。
*2 FR-E820-0050(0.75K) 以下、FR-E840-0026(0.75K) 以下、FR-E820S-0050(0.75K) 以下、FR-E810W-0050(0.75K) 以下、FR-E846-0026(0.75K)、FR-
E860-0017(0.75K) 的值。
*3 FR-E820-0080(1.5K) 以上、FR-E840-0040(1.5K) 以上、FR-E820S-0080(1.5K) 以上、FR-E846-0040(1.5K) 以上、FR-E860-0027(1.5K) 以上的值。
*4 使用 GV-S 时以 Pr.819 = “2” 动作。
ᰖՖಞᰖՖಞᰖՖಞ
⸘䠅⸘䠅⸘䠅
303030
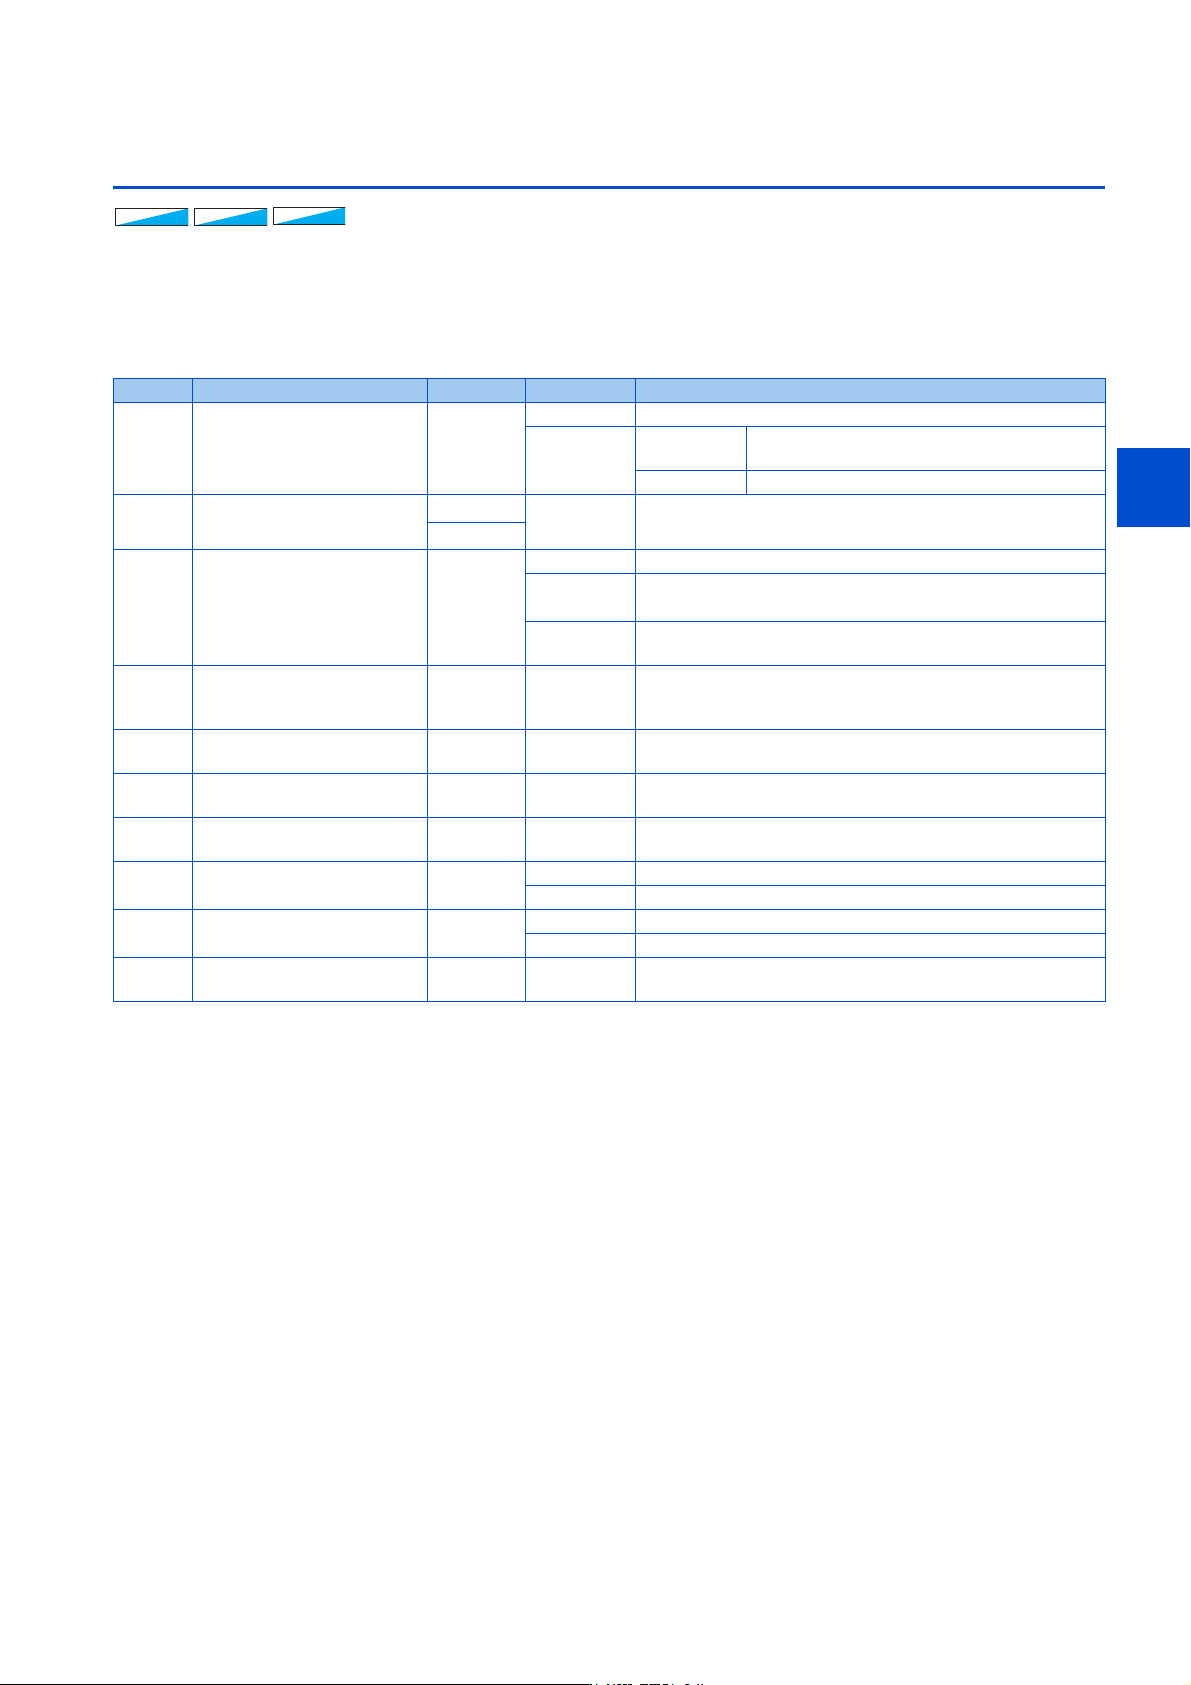
Pr. 名称 初始值 设定范围 内容
730
G900
速度推断 P 增益 9999
0 ~ 300% 设定速度推算器的比例增益。
9999
MM-GKR
0.1kW:200%
0.1kW 以外:125%
其他 100%
818
C112
*1
简单增益调谐响应性设定
9
*2
1~15
设定响应性等级。
1:低响应~ 15:高响应
4
*3
819
C113
*1
简单增益调谐选择 0
0 无简单增益调谐
1
有负载推断、有增益计算
(仅限使用 MM-GKR、EM-A 时有效)
*4
2
负载 (Pr.880)手动输入、有增益计算
(仅限使用 MM-GKR、EM-A、GV-S 时有效)
820
G211
速度控制 P 增益 1 60% 0 ~ 5000%
设定电流控制时的比例增益。(如果增大设定值,相对于速度指
令的变化,追踪性会变好,相对于外部干扰,速度变动会变
小。)
821
G212
速度控制积分时间 1 0.333s 0 ~ 20s
设定速度控制时的积分时间。(由于外部干扰导致速度发生变动
时,应减小设定值,缩短恢复原来速度的时间。)
824
G213
转矩控制 P 增益 1 (电流环路
比例增益)
100% 0 ~ 500% 设定电流控制的比例增益。
825
G214
转矩控制积分时间 1 (电流环
路积分时间)
5ms 0 ~ 500ms 设定电流环路积分补偿时间。
830
G311
速度控制 P 增益 2 9999
0 ~ 5000% Pr.820 的第 2 功能 (RT 信号 ON 时有效)
9999 以 Pr.820 的设定动作
831
G312
速度控制积分时间 2 9999
0~20s Pr.821 的第 2 功能 (RT 信号 ON 时有效)
9999 以 Pr.821 的设定动作
880
C114
负载惯性比 7 倍 0 ~ 200 倍 设定相对于电机的负载惯量比。