ib0600869chnt.pdf - 第497页
496 15. (A)应用程序参数 15.8 浮辊控制 1. 将电压 / 电流输入切换开关 4 切换至 “V” 并设定 Pr.267 = “2”,将端子 4 输入设为电压输入。 2. 在端子 4-5 之间输入 0V 后, 对 C6(Pr.904) 进行校正。 (模拟校正时显示的百分比 (%) 与反 馈值的百分比 (%) 无关。 ) 3. 在端子 4-5 之间输入 7V 后, 对 C7(Pr.905) 进行校正。 (模拟校正时显示的百分比…
495
15. (A)应用程序参数
15.8 浮辊控制
11
12
13
14
15
16
17
18
19
20
• 输入信号
• 输出信号
NOTE
• 如果通过 Pr.178 ~ Pr.189、Pr.190 ~ Pr.197 变更端子功能,则可能会影响其他功能。应确认各端子的功能后再进行设定。
PID 监视功能
• 可以在操作面板上显示 PID 控制目标值、测量值并可通过端子 FM、AM 输出。
• 关于各监视,应在 Pr.52 操作面板主显示器选择、Pr.774 ~ Pr.776 (操作面板监视选择)、Pr.992 操作面板 M 旋钮按钮
式监视选择、Pr.54 FM 端子功能选择、Pr.158 AM 端子功能选择中设定以下设定值。
NOTE
• 关于其他的 PID 控制用监视,请参照第484页。
主速指令优先顺序
• 频率指令权为外部时的优先顺序为 “JOG 运行 (JOG/JOG2 信号)>多段速运行 (RL/RM/RH/REX 信号)> PID 控制 (X14
信号)>端子 4模拟输入(AU 信号)>脉冲列输入(选件 FR-E8AXY)> 16bit数字输入(选件 FR-A8AX)>端子 2模拟输入 ”。
• Pr.79 运行模式选择= “3” 时,频率指令权的优先顺序为 “ 多段速运行(RL/RM/RH/REX 信号)> PID 控制(X14 信号)
>端子 4 模拟量输入 (AU 信号)>设定频率 (PU 数字输入)”。
• 即使通过 Pr.59 遥控功能选择≠ “0” 选择了遥控操作功能,对主速的遥控设定频率补偿也仍然会被忽略 (为 0)。
• 将与有速度指令权的外部输入端子 (输入主速的外部端子)相同的端子指定为了测量值输入、目标值输入用端子时,主速
将被作为 0。
• 设定了 Pr.73 ≥ 10 时,对于主速+ PID 执行量,可逆运行有效。(不能仅对主速执行可逆运行)
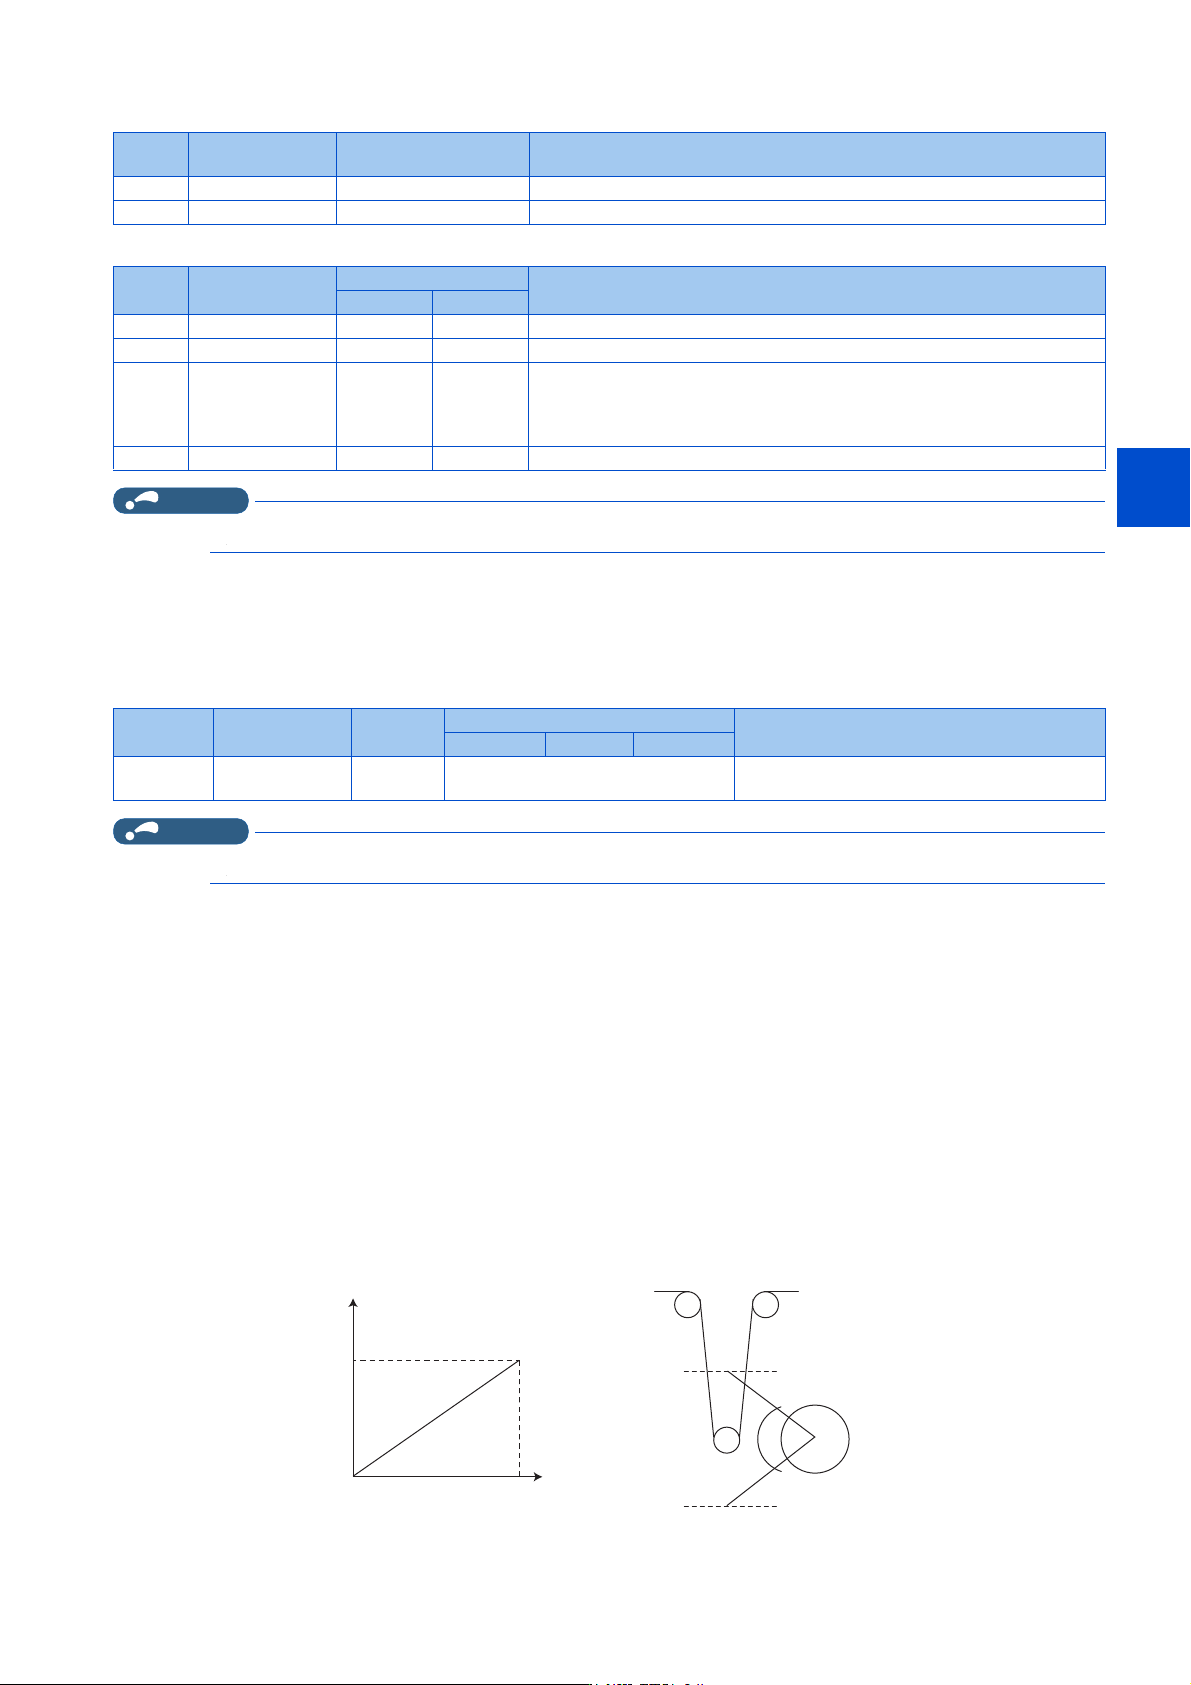
浮辊位置检测信号的调整步骤
• 端子 4 的输入为电压输入时,0V 为下限位置,5V(10V)为上限位置;端子 4 的输入为电流输入时,4mA 为下限位置,20mA
为上限位置 (初始值)。电位计为 0 ~ 7V 等的输出的情况下,需要以 7V 对 C7(Pr.905) 进行校正。
(例)使用 0 ~ 7V 的电位计在浮辊中心位置进行控制时
信号 功能
Pr.178 ~ Pr.189
设定值
内容
X14 PID 控制有效 14 将信号分配给输入端子后,信号 ON 时可以进行 PID 控制。
X72 PID P 控制切换 72 通过将信号设为 ON,可以仅使比例项有效 (积分值、微分值将复位)。
信号 功能
Pr.190 ~ Pr.197 设定值
内容
正逻辑 负逻辑
FUP PID 上限 15 115 在测量值信号超过 Pr.131 PID 上限时输出。
FDN PID 下限 14 114 在测量值信号低于 Pr.132 PID 下限时输出。
RL PID 正反动作输出 16 116
操作面板的输出显示为正转 (RUN LED 亮灯)时输出 “Hi”,在反转 (RUN LED
闪烁)、停止 (RUN LED 熄灯)时输出 “Low”。
(参数模块的输出显示为正转 (FWD)时输出 “Hi”,反转 (REV)、停止
(STOP)时输出 “Low”。)
PID PID 控制动作中 47 147 PID 控制中设为 ON。
参数
设定值
监视内容 最小单位
监视范围
备注
端子 FM 端子 AM 操作面板
97 浮辊主速设定值 0.01Hz 0 ~ 590Hz
通过端子 FM、AM 进行输出时,可以通过 Pr.55 频
率监视基准调整满刻度值。
99
9
P$
P$
ˁ
৽侸٬
⭥ս䇑ㅹ
л䲀ս㖞
к䲀ս㖞
ˁ
496
15. (A)应用程序参数
15.8 浮辊控制
1. 将电压 / 电流输入切换开关 4 切换至 “V” 并设定 Pr.267 = “2”,将端子 4 输入设为电压输入。
2. 在端子 4-5 之间输入 0V 后,对 C6(Pr.904) 进行校正。(模拟校正时显示的百分比(%)与反馈值的百分比(%)无关。)
3. 在端子 4-5 之间输入 7V 后,对 C7(Pr.905) 进行校正。(模拟校正时显示的百分比(%)与反馈值的百分比(%)无关。)
4. 在 Pr.133 中设定 50%。
NOTE
•变更了Pr.267 的设定后,应确认电压 / 电流输入切换开关的设定。如果设定错误,将导致异常、故障、误动作。(关于设定,
参照第378页)
• 正常的 PID 控制下,输入了多段速运行 (RH、RM、RL、REX)信号、JOG 信号时,会中断 PID 控制,但在浮辊控制时由于是作
为主速指令处理,所以会继续进行 PID 控制。
• 浮辊控制时,Pr.44、Pr.45 (第 2 加减速时间)是相对于主速指令的加减速时间设定的参数。不作为第 2 功能使用。
•设定了Pr.79 = “6” 的无损切换模式时,浮辊控制 (PID 控制)无效。
• 主速指令的加减速与通过模拟输入增大、减小频率指令时的动作情况相同。因此,即使通过启动信号设为 ON/OFF,SU 信号也
始终为 ON。(始终为恒速状态)此外,设定频率监视的是始终变化的 “ 主速指令+ PID 控制 ” 的值。
• 主速设定频率以 Pr.44、Pr.45 的加减速时间进行加减速,输出频率以 Pr.7、Pr.8 的加减速时间进行加减速。因此,在 Pr.7、
Pr.8 设定的时间比 Pr.44、Pr.45 设定的时间长的情况下,输出频率的增减依据 Pr.7、Pr.8 的加减速时间。
•将C2(Pr.902)、Pr.125 对 Pr.1 上限频率进行插补所得到的直线转换为 PID 执行量(百分比)后的值与 100% 中较小的一个值,
作为积分项的极限。
但是,下限频率虽然会限制输出频率,但不会限制积分项的动作。
参照参数
Pr.57 再启动自由运行时间 第 497 页
Pr.59 遥控功能选择 第 265 页
Pr.73 模拟量输入选择 第 378 页
Pr.79 运行模式选择 第 274 页
Pr.178 ~ Pr.189 (输入端子功能选择) 第 395 页
Pr.190 ~ Pr.197 (输出端子功能选择) 第 359 页
Pr.561 PTC 热敏电阻保护水平 第 299 页
C2(Pr.902) ~ C7(Pr.905) 频率设定电压 (电流)偏置、增益 第 385 页
497
15. (A)应用程序参数
15.9 使用感应电机时的瞬时停电再启动 / 高速起步
11
12
13
14
15
16
17
18
19
20
15.9 使用感应电机时的瞬时停电再启动 / 高速起步
下述情况下,可以不停止电机来启动变频器。
• 变频器运行中发生了瞬时停电
• 启动时电机为自由运行
*1 设定了 Pr.57 = “0” 时的自由运行时间如下所示。(Pr.162、Pr.570 为初始值的情况)
FR-E860-0027(1.5K) 以下:0.5s
FR-E820-0080(1.5K) 以下、FR-E840-0040(1.5K) 以下、FR-E860-0040(2.2K) 以上、FR-E820S-0080(1.5K) 以下、FR-E810W-0050(0.75K) 以下、
FR-E846-0040(1.5K) 以下:1s
FR-E820-0110(2.2K) ~ FR-E820-0330(7.5K)、FR-E840-0060(2.2K) ~ FR-E840-0170(7.5K)、FR-E820S-0110(2.2K)、FR-E846-0060(2.2K) 以上:2s
FR-E820-0470(11K) 以上、FR-E840-0230(11K) 以上:3s
• 为了使运行时的瞬时停电再启动功能有效,应确认下述注意要点。
•设定Pr.57 再启动自由运行时间=“0”。
瞬时停电再启动动作的选择 (Pr.162)
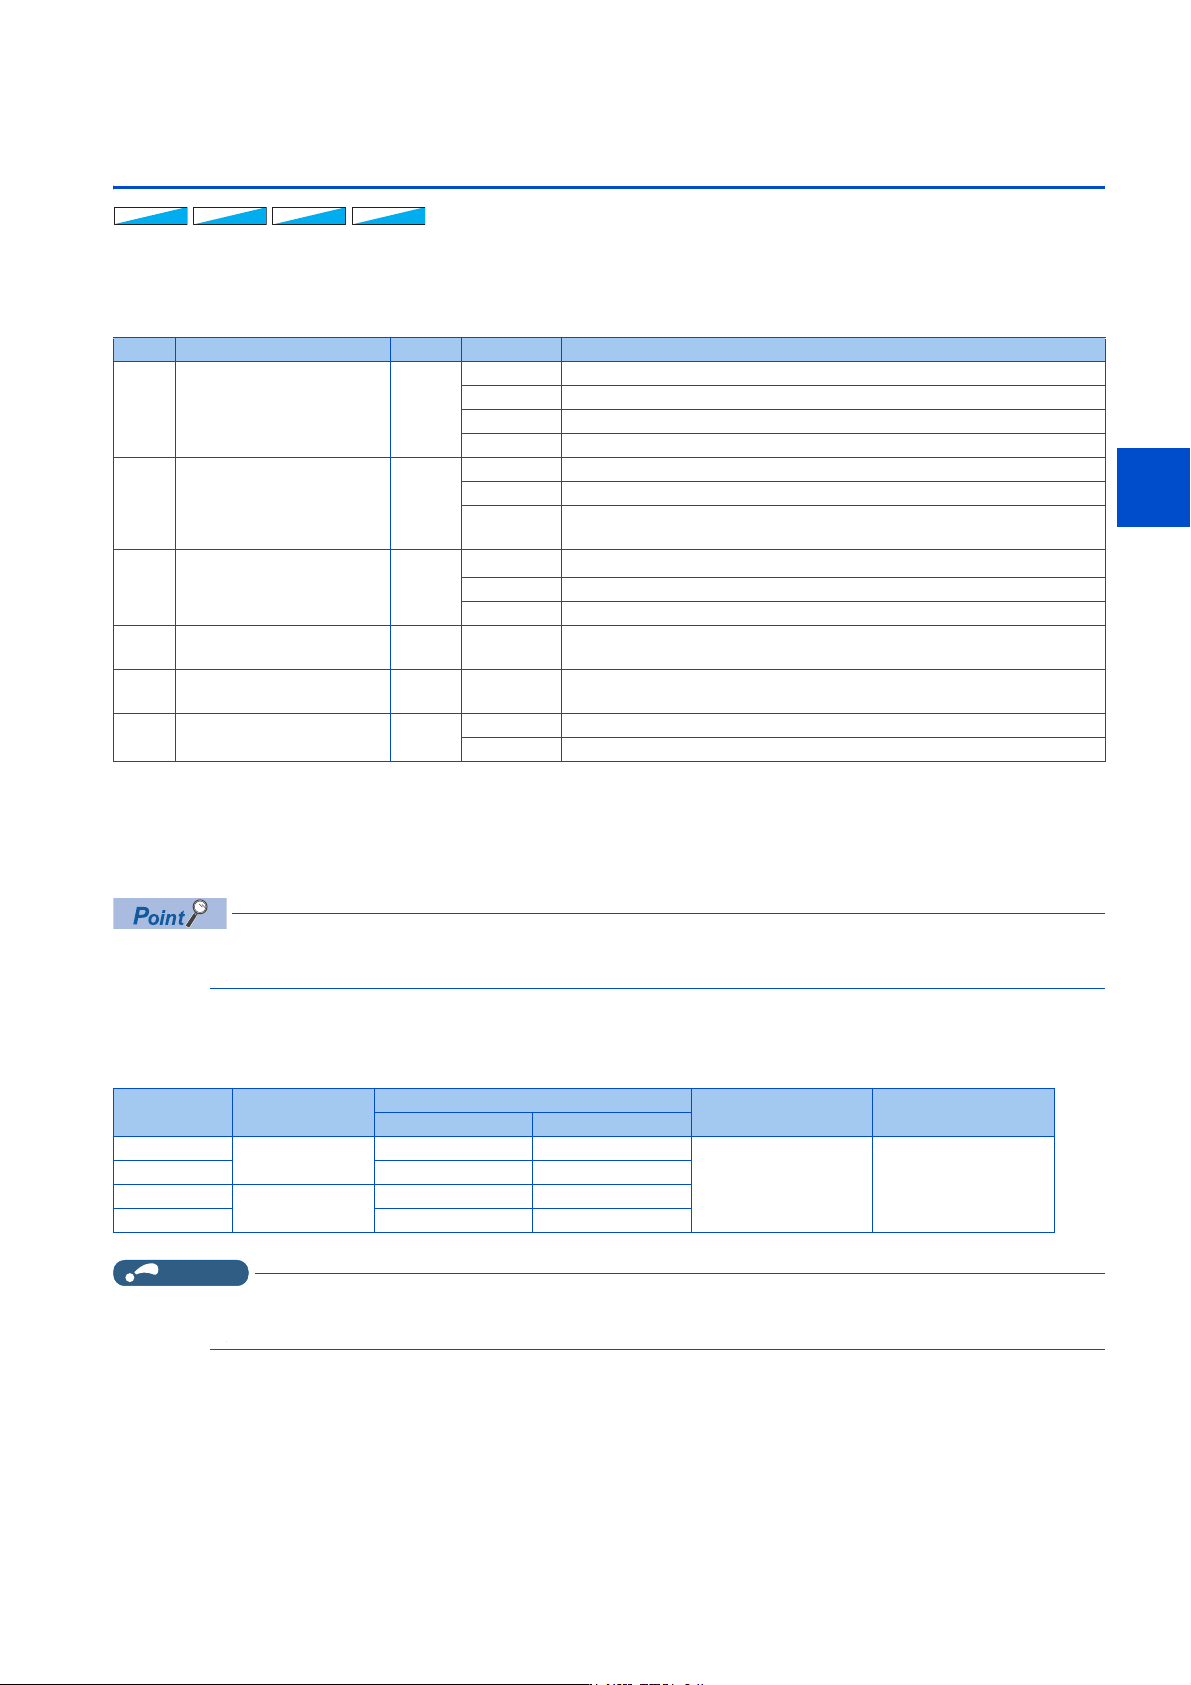
• Pr.162 设定值与各控制模式的瞬停动作如下所示。
NOTE
• 频率搜索时,接线长度应在 100m 以内。
• 可进行频率搜索的频率为 120Hz 以下。
频率搜索再启动动作 (Pr.162 = “0、10”、Pr.299)
• Pr.162 = “0 (初始值)、10” 的情况下,复电时检测电机速度从而平稳启动。
• 反转过程中进行再启动时,由于可以检测旋转方向,因此也可以平稳地启动。
• 可以通过 Pr.299 再启动时的旋转方向检测选择选择有无旋转方向检测。电机容量与变频器容量不同时,应设定 Pr.299 =
“0” (无旋转方向检测)。
Pr. 名称 初始值 设定范围 内容
162
A700
瞬时停电再启动动作选择 0
0 仅在首次启动时进行频率搜索
1 仅在首次启动时为降压方式 (无频率搜索)或 PLG 检测频率搜索
10 每次启动都进行频率搜索
11 每次启动时为降压方式 (无频率搜索)或 PLG 检测频率搜索
299
A701
再启动时的旋转方向检测选
择
0
0 无旋转方向检测
1 有旋转方向检测
9999
Pr.78 反转防止选择= “0” 时,有旋转方向检测
Pr.78 反转防止选择= “1、2” 时,无旋转方向检测
57
A702
再启动自由运行时间 9999
0
变频器容量不同时,自由运行时间也会不同。
*1
0.1 ~ 30s 对发生瞬时停电后的复电时的变频器重启,设定等待时间。
9999 无再启动
58
A703
再启动上升时间 1s 0 ~ 60s 设定再启动时的电压起步时间。
165
A710
再启动失速防止动作水平 150% 0 ~ 400% 以变频器额定电流为 100%,设定再启动运行时的失速防止动作水平。
611
F003
再启动时加速时间 9999
0 ~ 3600s 对再启动时频率达到 Pr.20 加减速基准频率的加速时间进行设定。
9999 再启动时的加速时间为常规的加速时间 (Pr.7 等)。
Pr.162
设定值
再启动动作时机
V/F 控制、先进磁通矢量控制
实时无传感器矢量控制 矢量控制
无 PLG 有PLG
0 (初始值)
首次启动时
频率搜索 频率搜索
频率搜索 PLG 检测频率搜索
1 降压方式 PLG 检测频率搜索
10
每次启动时
频率搜索 频率搜索
11 降压方式 PLG 检测频率搜索
9)9)9)
䙐䙐䙐
ᰖՖಞᰖՖಞᰖՖಞ
⸘䠅⸘䠅⸘䠅