ib0600869chnt.pdf - 第170页
169 6. 转矩控制 6.6 转矩控制的增益调整 1 2 3 4 5 6 7 8 9 10 6.6 转矩控制的增益调整 在初始值下可以稳定运行,但发生电机或设备的异常振动、噪声、过电流等现象时应进行调整。 电流环路比例 (P)增益的调整 (Pr.824) • 在实时无传感器矢量控制、PM 无传感器矢量控制时,电流环路比例增益的 100% 相当于 1000rad/s,矢量控制时,100% 相 当于 1400rad/s。 • 平时调整…
168
6. 转矩控制
6.5 关于速度限制
NOTE
• 加减速时间设定为第 2 加减速时间也有效。
• 速度限制指令比 Pr.1 上限频率设定值大的情况下,速度限制值为 Pr.1 设定值,速度限制指令值比 Pr.2 下限频率设定值小的
情况下,速度限制值为 Pr.2 设定值。此外,在速度限制指令比 Pr . 13 启动频率小的情况下,速度限制值为 0Hz。
• 通过模拟输入进行速度限制时,应进行模拟输入端子 2、4 的校正。(参照第385页)
• 通过模拟输入进行速度限制时,应将外部信号 (RH、RM、RL)设为 OFF。如果外部信号 (RH、RM、RL)中的任意一个信号为
ON,则多段速的速度限制有效。
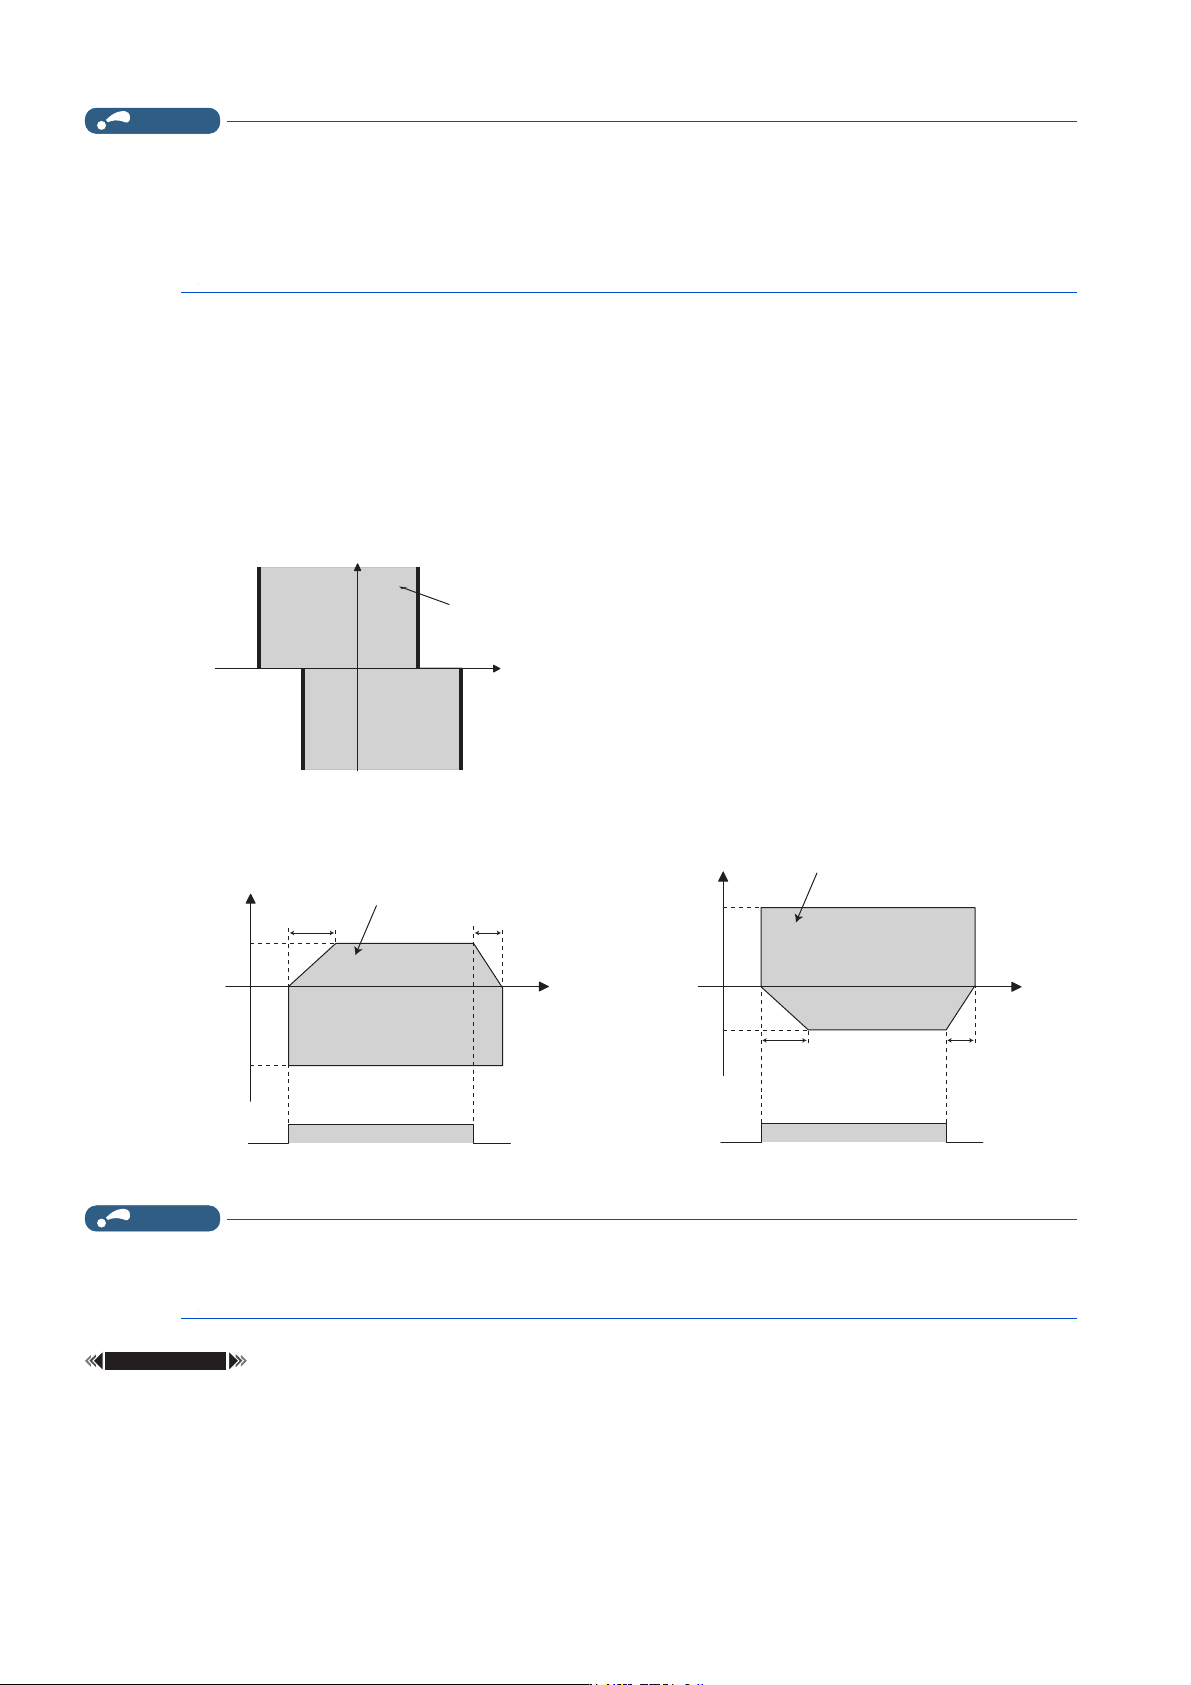
通过参数进行速度限制 (Pr.807 = “1”)
• 根据转矩指令的极性变化,速度限制值的极性也发生变化。可以抑制对转矩极性方向的增速。(转矩指令为零时,速度限
制值的极性为正。)
• 设定为 Pr.807 速度限制选择= “0” 时,通过速度控制时的速度设定值限制速度,设定为 Pr.807 速度限制选择= “1”
时,通过 Pr.808 速度限制的设定值限制速度。
• 由于负载的原因使旋转方向与转矩的极性相反时,通过 Pr.809 相反侧速度限制进行速度限制。(速度限制值及反侧速度限
制值通过 Pr.1 上限频率限制上限。)
NOTE
• 速度限制过程中,在操作面板上显示 “SL”,并输出 OL 信号。
•应在Pr.190 ~ Pr.197 (输出端子功能选择)中设定 “3 (正逻辑)或 103 (负逻辑)”,对 OL 信号进行输出端子功能的分
配。如果通过 Pr.190 ~ Pr.197 变更端子分配,则可能会影响其他功能。应确认各端子的功能后再进行设定。
参照参数
Pr.1 上限频率、Pr.2 下限频率 第322页
Pr.4 ~ Pr.6、Pr.24 ~ Pr.27、Pr.232 ~ Pr.239 (多段速度运行) 第294页
Pr.7 加速时间、Pr.8 减速时间 第258页
Pr.13 启动频率 第 269 页
Pr.190 ~ Pr.197 (输出端子功能选择) 第 359 页
3U
212))
ࣘؑ
䖜䙏
ᰦ䰤
䖜⸙ᤷԔ٬ 䙏ᓖ䲀ࡦ٬
䙏ᓖ䲀ࡦ٬ ৽ח䙏ᓖ䲀ࡦ٬
䖜䙏
৽ח䙏ᓖ䲀ࡦ٬
3U
3U
䘋㹼䖜⸙᧗ࡦⲴ㤳ത
䘋㹼䖜⸙᧗ࡦⲴ㤳ത
䙏ᓖ䲀ࡦ٬
3U
3U
৽ח䙏ᓖ䲀ࡦ٬
3U
212))
ࣘؑ
䖜䙏
ᰦ䰤
䙏ᓖ䲀ࡦ٬
3U
3U
৽ח䙏ᓖ䲀ࡦ٬
䘋㹼䖜⸙᧗ࡦⲴ㤳ത
䖢⸟ԚٲѰ䍕䖢⸟ԚٲѰ↙
169
6. 转矩控制
6.6 转矩控制的增益调整
1
2
3
4
5
6
7
8
9
10
6.6 转矩控制的增益调整
在初始值下可以稳定运行,但发生电机或设备的异常振动、噪声、过电流等现象时应进行调整。
电流环路比例 (P)增益的调整 (Pr.824)
• 在实时无传感器矢量控制、PM 无传感器矢量控制时,电流环路比例增益的 100% 相当于 1000rad/s,矢量控制时,100% 相
当于 1400rad/s。
• 平时调整时应将目标设定为 50 ~ 500% 的范围。
• 设定转矩控制时的比例增益。
• 如果增大设定值,相对于速度指令的变化,追踪性会变好,相对于外部干扰,速度变动会变小,但是设定值过大会导致不
稳定,会产生高频的转矩脉动。
电流控制积分时间的调整 (Pr.825)
• 设定转矩控制时的电流控制的积分时间。
• 如果将设定调小则会提高转矩响应性,但是过小可能造成电流不稳定。
• 如果在减小设定值时相对于外部干扰会产生电流变动,则返回至初始电流值的时间会缩短。
使用 2 种增益 (Pr.834、Pr.835)
• 根据用途变更增益时,或用 1 台变频器切换使用多台电机时,使用 Pr.834 转矩控制 P 增益 2(电流环路比例增益)、Pr.835
转矩控制积分时间 2 (电流环路积分时间)。
• 第 2 功能选择 (RT)信号为 ON 时 Pr.834、Pr.835 有效。
NOTE
• RT 信号为第 2 功能选择信号,其他的第 2 功能也有效。(参照第 403 页)
•应在Pr.178 ~ Pr.189 (输入端子功能选择)中设定 “3”,对 RT 信号进行功能的分配。
调整步骤
在电机或设备发生异常振动、噪声、异常电流、过电流等现象时进行调整。
1. 确认状况的同时变更 Pr.824。
2. 调整不顺利时,应变更 Pr.825,再次重复步骤 1.。
ᰖՖಞ
ᰖՖಞ
ᰖՖಞ
⸘䠅
⸘䠅
⸘䠅
303030
Pr. 名称 初始值 设定范围 内容
824
G213
转矩控制 P 增益 1 (电流环路比例增益) 100% 0 ~ 500% 设定电流控制的比例增益。
825
G214
转矩控制积分时间 1 (电流环路积分时
间)
5ms 0 ~ 500ms 设定电流环路积分补偿时间。
834
G313
转矩控制 P 增益 2 (电流环路比例增益) 9999
0 ~ 500% 设定 RT 信号 -ON 时的电流环路的比例增益。
9999 以 Pr.824 的设定动作
835
G314
转矩控制积分时间 2 (电流环路积分时
间)
9999
0 ~ 500ms 设定 RT 信号 -ON 时的电流环路积分补偿时间。
9999 以 Pr.825 的设定动作
调整方法
将 Pr.824 设定为较小的值,将 Pr.825 设定为较大的值。首先减小 Pr.824,确认电机的异常振动、噪声和电流。如果无法改善则增大
Pr.825。
Pr.824
将设定值逐步降低 10%,设定为在异常噪声和异常电流临近改善前的设定值 ×0.8 ~ 0.9 左右的值。
应注意如果过低,则会产生电流波动,从电机产生与其同步的声音。
Pr.825
将当前的设定值逐步增大 2 倍,将设定值设定为异常噪声和异常电流临近改善前的设定值 ×0.8 ~ 0.9 左右。
应注意如果过多,则会产生电流波动,从电机产生与其同步的声音。
170
6. 转矩控制
6.7 转矩控制时的故障排除
6.7 转矩控制时的故障排除
参照参数
Pr.72 PWM 频率选择 第 248 页
Pr.178 ~ Pr.189 (输入端子功能选择) 第 395 页
Pr.800 控制方法选择 第106页
Pr.807 速度限制选择 第167页
C38(Pr.932) ~ C41(Pr.933) (转矩设定电压 (电流)偏置、增益) 第390页
No. 现象 原因 对策
1
转矩控制无法正常动
作。
• 电机接线或 PLG 接线的相序错误。 • 确认接线。(参照使用手册 (连接篇))
• Pr.800 控制方法选择的设定不正确。 • 确认 Pr.800 的设定。(参照第106页)
• 未输入速度限制值。
• 设定速度限制值。(如果未输入速度限制值,则速度限制值为
0Hz,导致无法旋转。)
• 转矩指令变动。
• 确认指令装置是否发出正确的转矩指令。
•降低Pr.72 PWM 频率选择。
•提高Pr.826 转矩设定滤波器 1。
• 转矩指令与变频器识别值存在偏差。
•对C38(Pr.932) 端子 4 偏置指令 (转矩)、C39(Pr.932) 端子
4 偏置 (转矩)、C40(Pr.933) 端子 4 增益指令 (转矩)、
C41(Pr.933) 端子 4 增益 (转矩)再次进行校正。(参照第
390 页)
2
转矩指令较小时与启动
信号成反向旋转。
• 转矩指令的偏置校正存在偏差。
•对C38(Pr.932)、C39(Pr.932) 再次进行校正。(参照第390
页)
3
无法在加减速过程中进
行转矩控制。
电机振动。
• 速度限制动作。
(设定 Pr.807 = “0” 时,由于按照
加减速时间 Pr.7、Pr.8 的设定速度限
制值会增减,因此速度限制可能会动
作。)
• 缩短加减速时间。
或将加减速时间设为 “0”。(加减速过程中的速度限制为恒
速时的速度限制。)
4
相对于转矩指令,输出
转矩无线性。
• 转矩不足 • 将 Pr.854 励磁率恢复至初始值。
ᰖՖಞᰖՖಞᰖՖಞ
⸘䠅⸘䠅⸘䠅