Y7应用手册(常规版).pdf - 第100页
应用 功能 第 5 章 第 2 章 93 90 °相位差二相 脉冲 ( A 相 +B 相) 最大指令频率: 1Mpps* ( 集电极开路输 出时的最 大频 率为 2 00 kpps) A 相 t1 t2 B 相 T τ t1 ≤ 0.1 μ s t3 ≥ 0.1 μ s τ≥ 0. 5 μ s T- τ≥ 0. 5 μ s 指令脉冲形态通 过 Pn 200.0 来设定 注: * :各倍数的最 大指令频 率(倍频前 )如下所 示: ×…
第 5 章 应用功能
第 2 章
92
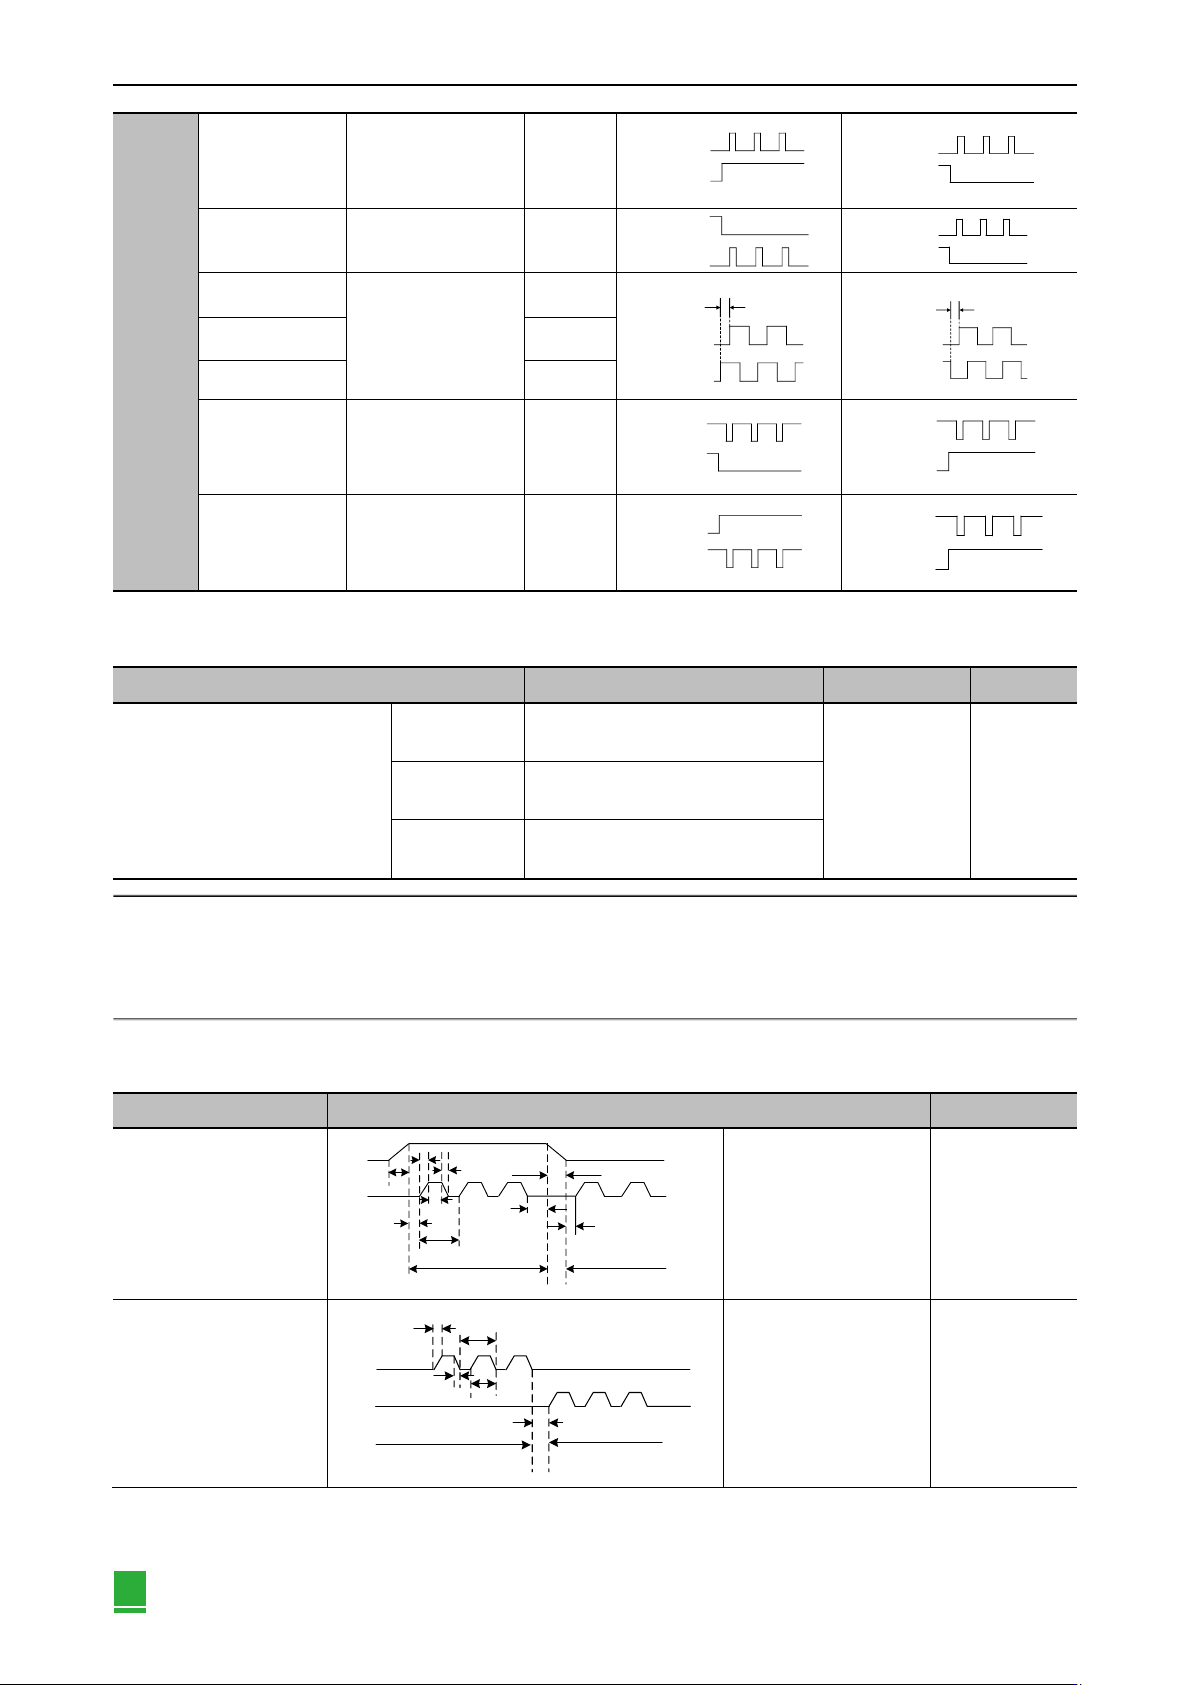
Pn200
n. □□□0
(出厂设定)
符号+脉冲序列
(正逻辑)
-
PLUS
(CN1-7)
SIGN
(CN1-11)
高电平
PLUS
(CN1-7)
SIGN
(CN1-11)
低电平
n. □□□1
CW+CCW脉冲序列
(正逻辑)
-
CW
(CN1-7)
CCW
(CN1-11)
低电平
CW
(CN1-7)
CCW
(CN1-11)
低电平
n. □□□2
90°相位查二相脉冲
1倍
A相
(CN1-7)
B相
(CN1-11)
90°
A相
(CN1-7)
B相
(CN1-11)
90°
n. □□□3
2倍
n. □□□4
4倍
n. □□□5
符号+脉冲序列
(负逻辑)
-
PLUS
(CN1-7)
SIGN
(CN1-11)
低电平
PLUS
(CN1-7)
SIGN
(CN1-11)
高电平
n. □□□6
CW+CCW脉冲序列
(负逻辑)
-
CW
(CN1-7)
CCW
(CN1-11)
高电平
CW
(CN1-7)
CCW
(CN1-11)
高电平
(2) 输入滤波器选择
参数
含义
生效时间
分类
Pn200
(位置控制指令形态选择开关)
n. 0□□□
(出厂设定)
使用线性驱动信号用指令输入滤波器1
(~1Mpps)
再次接通电源后
基本设定
n. 1□□□
使用集电极开路信号用指令输入滤波器
(~200kpps)
n. 2□□□
使用线性驱动信号用指令输入滤波器2
(1Mpps~4Mpps)
注: 1. 集电极开路脉冲输入:频率不超过200KHz,脉宽不少于2.5us 。
2. 差动普通脉冲输入:频率不超过1MKHz,脉宽不少于1us 。
3. 差动高速脉冲输入:频率不超过4MHz,脉宽不少于125ns。
4. 从伺服ON 到输入脉冲开始输入请隔开40ms 以上,40ms内可能无法接受脉冲。
(3) 脉冲序列指令的电气规格
脉冲序列指令信号形态
电气规格
备注
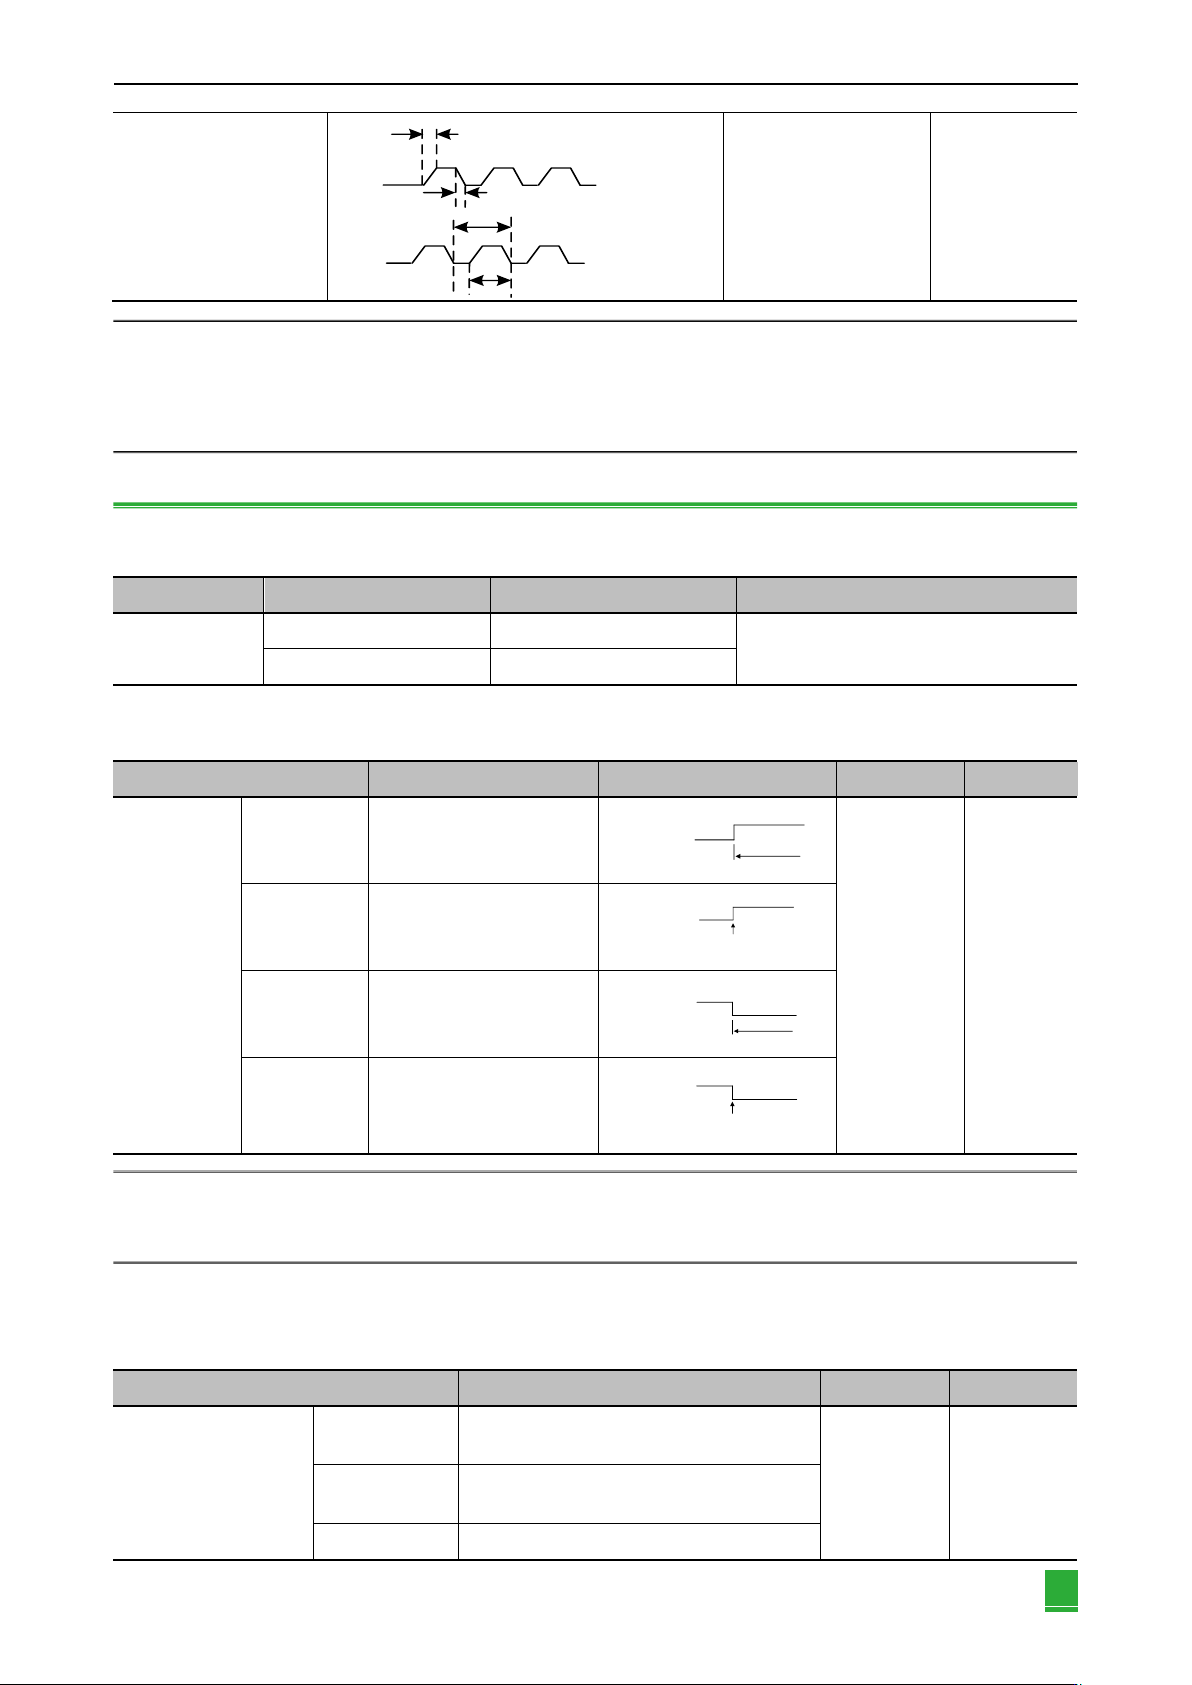
符号+脉冲序列指令
(SIGN+PLUS信号)
最大指令频率:4Mpps
(集电极开路输出时的最大频
率为200kpps)
SIGN
PULS
t3
t7
t5
t6
t4
t1
t2
τ
T
正转指令
反转指令
t1、t2、t3、t7≤0.025μs
t4、t5、t6≥0.5μs
τ≥0.125μs
T-τ≥0.125μs
符号在高电平时为
正转指令,在低电
平时为反转指令
CW+CCW脉冲序列指令
(SIGN+PLUS信号)
最大指令频率:4Mpps
(集电极开路输出时的最大频
率为200kpps)
CCW
CW
T
τ
t1
t2
t3
反转指令正转指令
反转指令
t1、t2≤0.025μs
t3≥0.5μs
τ≥0.125μs
T-τ≥0.125μs
-
表5-37 滤波器选择Pn200 = n. X□□□参数设定表
表5-38 脉冲序列指令的电气规格表
应用功能 第 5 章
第 2 章
93
90°相位差二相脉冲
(A相+B相)
最大指令频率:1Mpps*
(集电极开路输出时的最大频
率为200kpps)
A相
t1
t2
B相
T
τ
t1≤0.1μs
t3≥0.1μs
τ≥0. 5μs
T-τ≥0. 5μs
指令脉冲形态通过
Pn200.0来设定
注: *:各倍数的最大指令频率(倍频前)如下所示:
×1倍:1Mpps
×2倍:1Mpps
×4倍:1Mpps
5.6.2 清除信号的设定
清除信号可清除伺服单元的偏差计数器。
种类
名称
连接端子
含义
输入
CLR
CN1-15
清除输入
/CLR
CN1-14
(1) 脉冲序列指令的电气规格
参数
指令形态
清除时间
生效时间
分类
Pn200
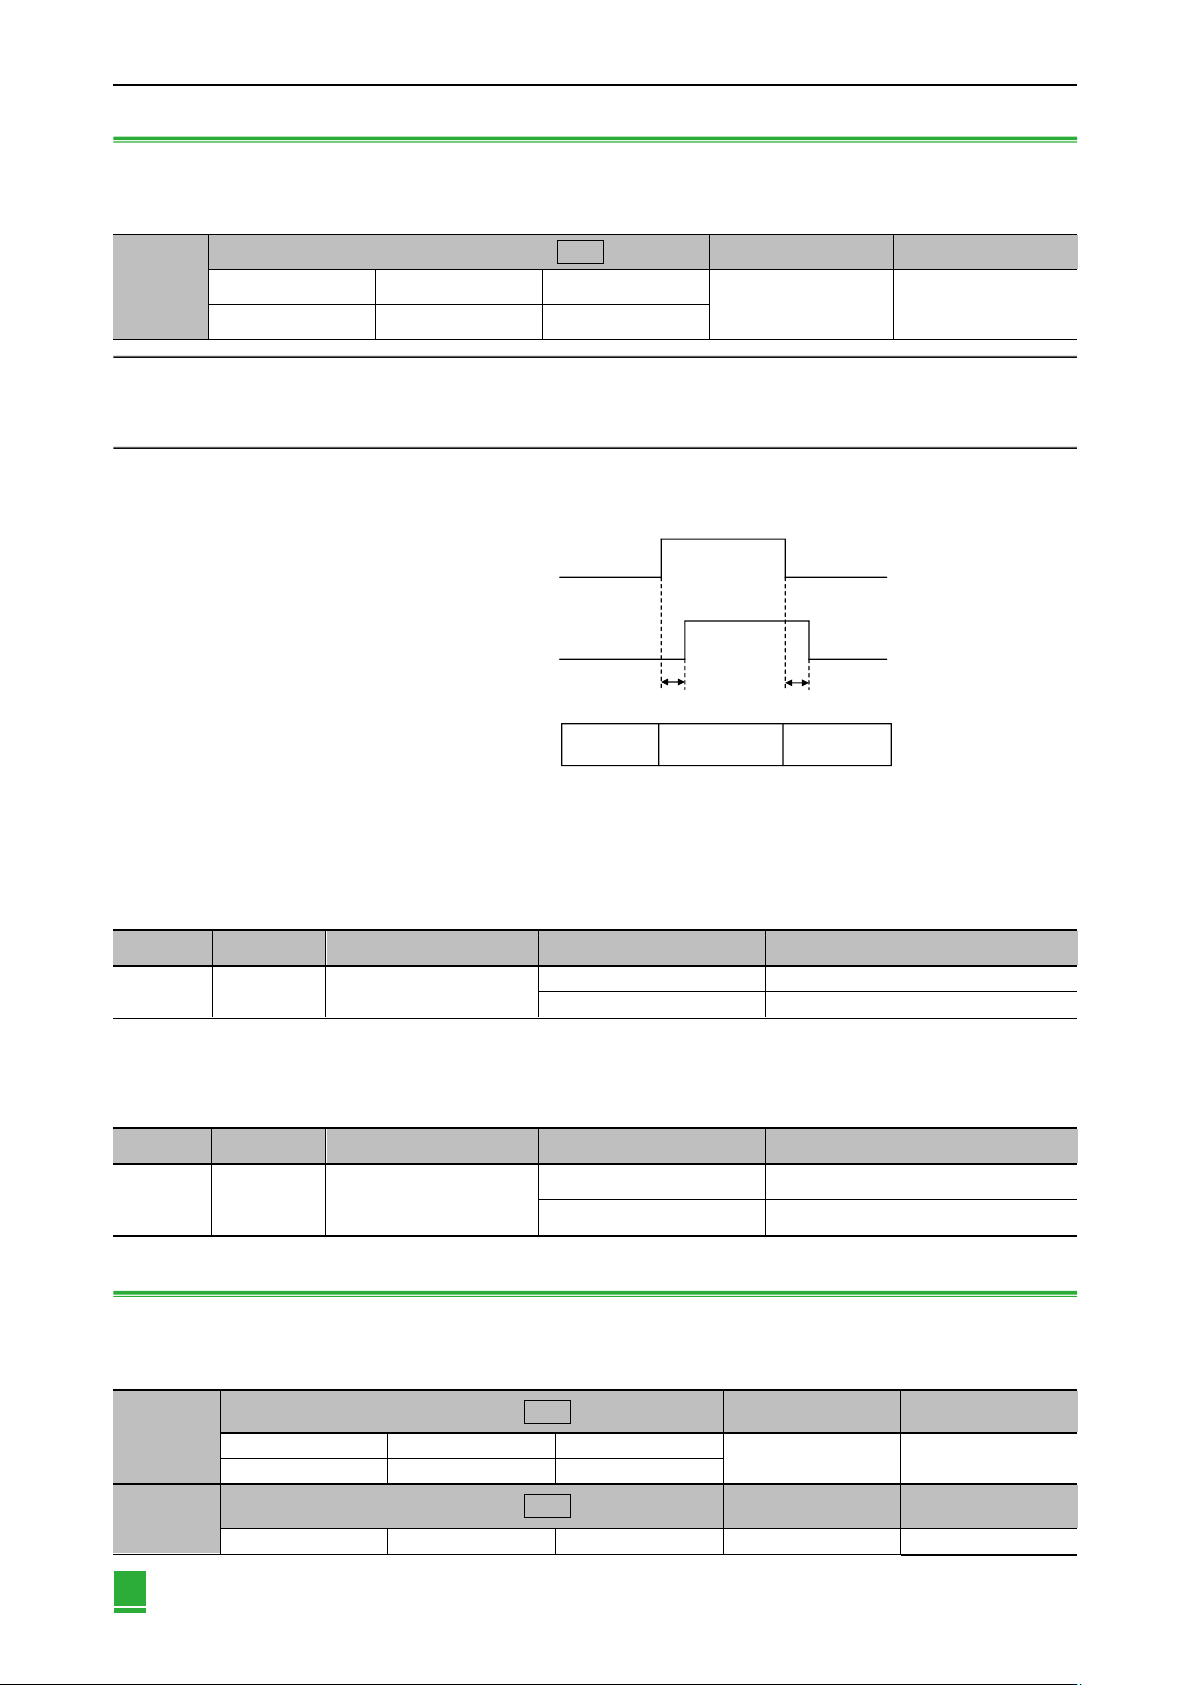
(位置控制指令
形态选择开关)
n. □□0□
(出厂设定)
信号ON 时为清除状态。信号
ON 期间,位置偏差不会积累
CLR
(CN1-15)
清除状态
ON
再次接通电源后
基本设定
n. □□1□
从OFF 向ON 输入时进行清除
CLR
(CN1-15)
在此仅清除一次
ON
n. □□2□
信号OFF 时为清除状态。信号
OFF 期间,位置偏差不会积累
CLR
(CN1-15)
清除状态
OFF
n. □□3□
从ON 向OFF 输入时进行清除
OFF
CLR
(CN1-15)
在此仅清除一次
注: 1. 输入清除信号后,伺服单元内部的偏差计数器为0,位置环动作无效 。
2. Pn200.1 = 0、2 时,为切实执行清除信号处理,清除信号的幅度必须为250us以上 。
3. Pn200.1 = 1、3 时,为切实执行清除信号处理,清除信号的幅度必须为20us以上。
(2) 清除信号动作选择
根据伺服单元的状态,可通过(Pn200 = n. □X□□)选择在什么时候清除位置偏差。
参数
含义
生效时间
分类
Pn200(位置控制指令形
态选择开关)
n. □0□□
(出厂设定)
发生基极封锁(伺服OFF及发出警报)时清除位置
偏差。
再次接通电源后
基本设定
n. □1□□
不清除位置偏差。清除时仅通过CLR 输入信号清除
位置偏差。
n. □2□□
发生警报时清除位置偏差。
表5-39 清除信号输入表
表5-40 清除信号指令参数设定表
表5-41 清除位置偏差选择参数设定表
第 5 章 应用功能
第 2 章
94
5.6.3 指令脉冲输入倍率切换功能
可通过指令脉冲输入倍率切换输入信号(/PSEL)的 ON/OFF,将位置指令脉冲的输入倍率切换为1倍和n倍( n=1~100)。
可通过指令脉冲输入倍率切换的输出信号(/PSELA)确认倍率的切换。
Pn218
指令脉冲输入倍率 位置
生效时刻
类别
设定范围
设定单位
出厂设定
即时生效
基本设定
1-100
1
1
注: 1. 请在位置指令脉冲为0 的状态下,切换指令脉冲倍率。否则伺服电机可能会产生位置偏差,产生意外动作。
2. 请务必通过指令脉冲输入倍率切换的输出信号(/PSELA)确认后输入脉冲。
3. 进行程序JOG运行和高级自动调谐时此功能无效。
(1) 指令脉冲输入倍率切换时间图
指令脉冲输入倍率
切换输入信号(/PSEL)
指令脉冲输入倍率
切换输入信号(/PSELA)
4ms以
下
4ms以
下
内部动作
有效
无效
有效
无效
x1
xn
(n = Pn218)
x1
(2) 输入信号的设定
使用指令脉冲输入倍率切换功能时,请使用/PSEL信号。
种类
名称
连接端子
输出状态
含义
输入
/PSEL
需进行分配
ON(闭合)
使指令脉冲输入倍率有效。
OFF(断开)
使指令脉冲输入倍率无效。
(3) 输出信号的设定
表示已进入指令脉冲输入倍率切换功能。
种类
名称
连接端子
输出状态
含义
输出
/PSELA
需进行分配
ON(闭合)
指令脉冲输入倍率有效。
OFF(断开)
指令脉冲输入倍率无效。
5.6.4 电子齿轮比
电子齿轮是对上位装置输入指令1个脉冲单位的工件移动量进行设定的功能。可简单计算各指令的指令脉冲数。通过参
数Pn20E与Pn210进行设定。
Pn20E
电子齿轮比分子 位置
生效时间
分类
设定范围
设定单位
出厂设定
再次通电后
基本设定
1-1073741824
1
4
Pn210
电子齿轮比分母 位置
生效时间
分类
设定范围
设定单位
出厂设定
再次通电后
基本设定
表5-42 指令脉冲输入倍率切换表
图5-14 指令脉冲输入倍率时序图
表5-43 指令脉冲输入倍率切换表(/PSEL)
表5-44 指令脉冲输出表
表5-45 电子齿轮比设定表