Y7应用手册(常规版).pdf - 第132页
第六章 调整 第六章 调整 .......................................................................................................................................... 125 6.1 关于调整 ......................................................…
第 5 章 应用功能
第 2 章
124
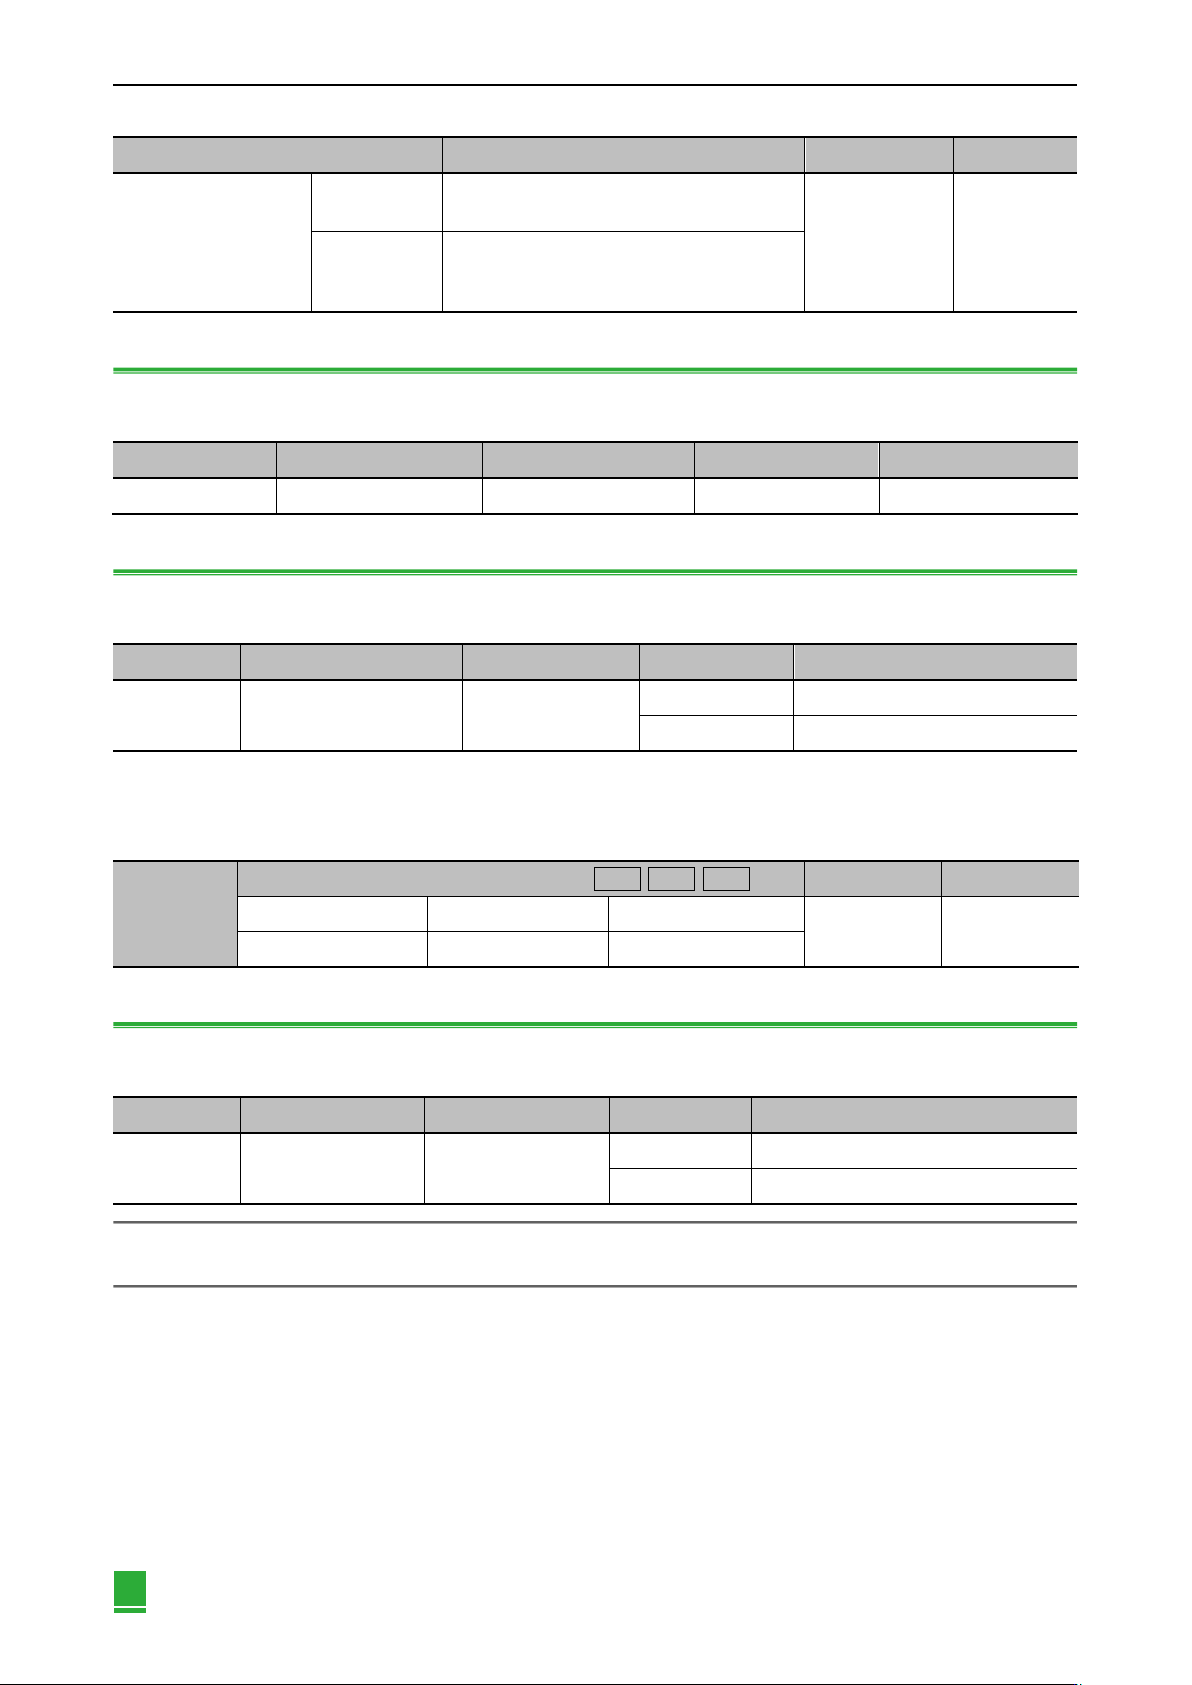
参数
含义
生效时间
分类
Pn001
(功能选择应用开关B)
n. 0□□□
(出厂设定)
警报代码输出信号(ALO1、ALO2、ALO3)只输出
警报代码。
再次接通电源后
基本设定
n. 1□□□
警报代码输出信号(ALO1、ALO2、ALO3)同时输
出警报代码和警告代码。发生警报时,输出警报代
码。
5.13.4 报警复位(/ALM-RST)信号
发生伺服警报(ALM)时,可通过此信号进行复位。部分报警无法通过此信号进行复位时,请断电复位。
种类
名称
连接端子
生效时间
分类
输入
报警复位(/ALM-RST)
CN1-44(出厂设定)
再次接通电源后
基本设定
5.13.5 旋转检出输出信号(/TGON)
当电机转速高于Pn502 的设定值时输出此信号。
种类
名称
连接端子
状态
含义
输出
旋转检出输出信号(/TGON)
CN1-27、CN1-28
(出厂设定)
ON(闭合)
伺服电机转速高于Pn502设定值
OFF(断开)
伺服电机转速低于Pn502设定值
旋转检出输出(/TGON)相关参数:
设定输出(/TGON)信号的条件范围。
Pn502
旋转检出值 速度 位置 转矩
生效时间
分类
设定范围
即时生效
出厂设定
即刻生效
基本设定
0-10000
1min
-1
20
5.13.6 准备就绪输出(/S-RDY)信号
伺服准备就绪输出(/S-RDY)信号在伺服单元可接收伺服ON输入(/S-ON)信号的状态下变为ON。
种类
名称
连接端子
状态
含义
输出
准备就绪输出信号
(/S-RDY)
CN1-29、CN1-30
(出厂设定)
ON(闭合)
可接收伺服ON(/S-ON)信号的状态
OFF(断开)
不可接收伺服ON(/S-ON)信号的状态
注:1. 使用绝对值编码器时,还需输入绝对值数据要求信号(SEN)后,可输出准备就绪(/S-RDY)信号。
2. 主回路电源ON、非硬件基极封锁状态、未发生警报时可输出准备就绪(/S-RDY)信号
表5-113 Pn001 = n.X□□□(警告代码输出的选择)参数设定表
表5-114 报警复位信号输入表
表5-115 旋转检出信号输出表
表5-116 Pn502(旋转检出值)参数设定表
表5-117 准备就绪信号输出表
第六章 调整
第六章 调整 .......................................................................................................................................... 125
6.1 关于调整 ..............................................................................................................................126
6.2 免调整功能 ..........................................................................................................................130
6.3 高级自动调谐1—通过 HCServoWorks 内部位置命令调整 ...............................................133
6.4 高级自动调谐2—通过上位装置位置命令进行调整 ............................................................138
6.5 单参数调谐 ..........................................................................................................................143
6.6 A型抑振控制功能................................................................................................................146
6.7 振动抑制功能 ......................................................................................................................147
6.8 调整应用功能 ......................................................................................................................149
6.9 其他调整功能 ......................................................................................................................154
第 6 章 调整
126
6.1 关于调整
调整是通过多个参数(速度环增益、位置环增益、滤波器、摩擦补偿、转动惯量比等)优化伺服单元响应性的功能,彼
此之间相互影响。因此,伺服增益的设定必须考虑到各个参数设定值之间的平衡。
伺服增益的出厂设定为稳定的设定。可根据用户机械的状态,使用下列与调整相关的辅助功能来调整伺服增益,以进一
步提高响应性。高级自动调谐功能是Y7伺服的最新增益控制算法,使用该功能后,上述的多个参数将被自动调整,因此通常
无需单独调整,推荐使用该功能进行调整。
6.1.1 基本调整方法
下表为与调整相关的辅助功能的说明。请根据所用机械的状态和运行条件进行选择。
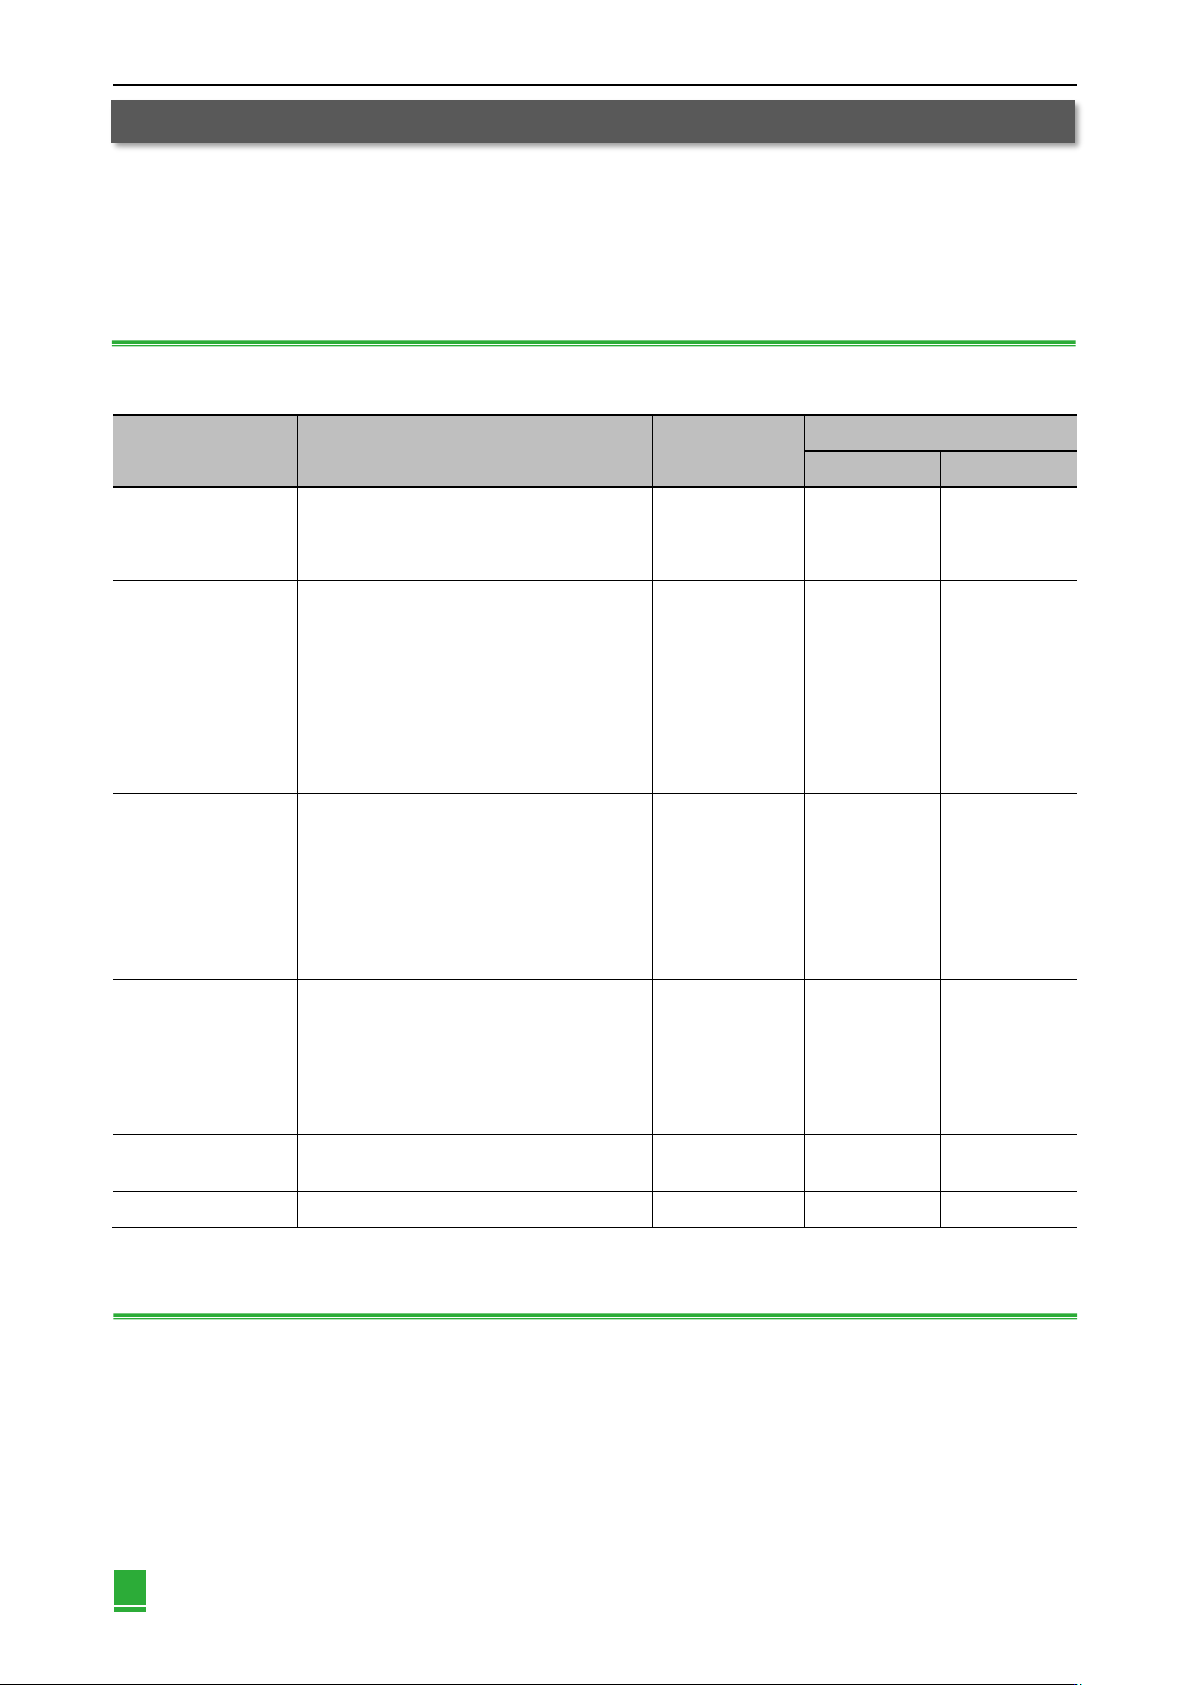
表6-1 与调整相关的辅助功能
与调整相关的辅助功能
概要
可使用的控制方式
操作工具
面板操作器
HCServoWorks
免调整
(Fn200)
出厂时该功能的设定无效,如果使用免调整功
能请将Pn170.0=1。无论机械种类及负载波动如何,
都可以获得稳定的响应。
速度控制
位置控制
✓
✓
高级自动调谐1
(内部命令)
当开启自动增益调谐功能1时,伺服单元会进行以下
自动调整。(推荐使用该功能)
转动惯量比
增益(位置环增益、速度环增益等)
滤波器(转矩指令滤波器、陷波滤波器)
摩擦补偿
A型抑振控制
振动抑制
速度控制
位置控制
×
✓
高级自动调谐2
(上位机命令)
当开启自动增益调谐功能2时,从上位装置输入位置
指令,在运行的同时,进行以下自动调整。
增益(位置环增益、速度环增益等)
滤波器(转矩指令滤波器、陷波滤波器)
摩擦补偿
A型抑振控制
振动抑制
位置控制
×
✓
单参数调谐
从上位装置输入位置指令或速度指令,在运行的同
时进行以下调整。
增益(位置环增益、速度环增益等)
滤波器(转矩指令滤波器、陷波滤波器)
摩擦补偿
A型抑振控制
速度控制
位置控制
△
✓
A型抑振控制功能
用来抑制持续振动的功能
速度控制
位置控制
×
✓
振动抑制功能
用来抑制定位时产生的余振的功能
位置控制
×
✓
✓:可操作 △:可操作,但是部分功能受限 ×:不可操作
6.1.2 调整时的监视
调整伺服增益时,必须一边观察机械的动作状态和信号波形一边进行调整。为了便于观察信号波形,请将存储记录装置
等测量仪器连接在伺服单元的模拟量监视连接用端口(CN5)上。
以下是和模拟量信号的监视有关的设定和参数。
(1) 可以观测的监视信号
通过Pn006及Pn007可以选择以下所示的监视信号。
Pn006用于模拟量监视1,Pn007用于模拟量监视2。