Y7应用手册(常规版).pdf - 第105页
第 5 章 应用功 能 第 2 章 98 /PAO CN1- 34 冲量。 PBO CN1- 35 编码器分频脉冲 输出: B 相 /PBO CN1- 36 PCO CN1- 19 编码器分频脉冲 输出: C 相 /PCO CN1- 20 (1 ) 输出形态 正转时( B 相 9 0 °超前) 反转时( A 相 9 0 °超前) 90 ° t A 相 B 相 C 相 90 ° t A 相 B 相 C 相 注: 1. C 相(原点 脉…
应用功能 第 5 章
第 2 章
97
种类
名称
连接端子
输出状态
含义
输入
/NEAR
需要进行分配
ON(闭合)
到达定位完成接近点时输出。
OFF(断开)
未到达定位完成接近点。
Pn524
NEAR信号范围 位置
生效时刻
类别
设定范围
设定单位
出厂设定
即时生效
基本设定
1-1073741824
1个指令单位
1073741824
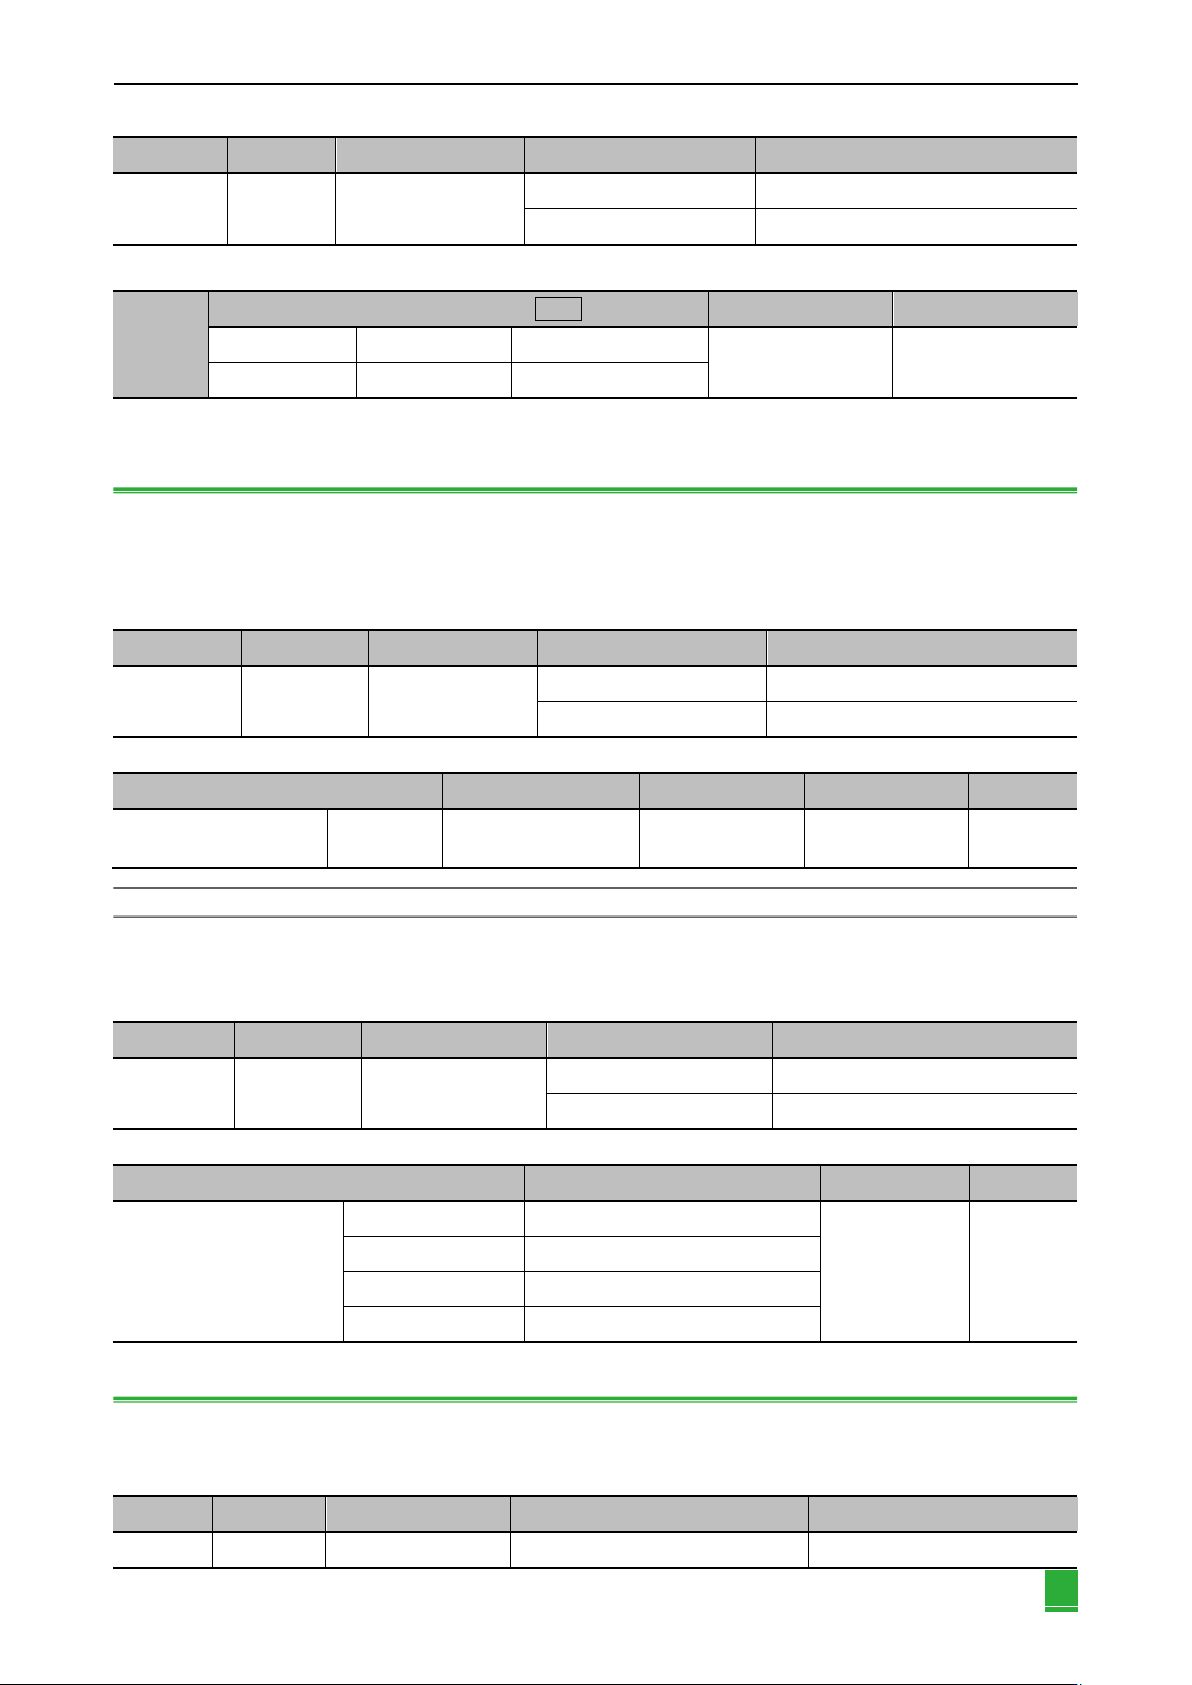
PLC指令脉冲数和伺服电机偏差低于设定值时输出此信号。设定值通常大于定位幅宽(Pn522)的值。
5.6.8 指令脉冲禁止功能
指令脉冲禁止功能是指在位置控制,该功能有效时,伺服单元进入无法接收指令脉冲输入的状态。
(1) 在出厂状态下使用此信号时(Pn50A.0=0)
如果在出厂设定的状态下使用指令脉冲禁止功能,请设定Pn000.1 = B,将/P-CON 信号作为指令脉冲禁止信号使用。
种类
名称
连接端子
输出状态
含义
输入
/P-CON
CN-41
(出厂设定)
ON(闭合)
停止指令脉冲的计数。
OFF(断开)
启动指令脉冲计数。
参数
含义
使用的输入信号
生效时间
分类
Pn000
(功能旋转基本开关0)
n. □□B□
位置控制-带指令脉冲禁止
功能的位置控制
/P-CON
再次接通电源后
基本设定
注: 设定Pn000.1 = B 时,/P-CON 信号只能用于指令脉冲禁止功能。
(2) 需要变更输入信号分配时(Pn50A.0=1)
当Pn000.1 = 1、5、7、8 的控制方式使用指令脉冲禁止功能时,请将/INHIBIT 作为指令脉冲禁止信号进行分配。
种类
名称
连接端子
输出状态
含义
输入
/INHIBIT
需进行分配
ON (闭合)
停止指令脉冲的计数
OFF (断开)
启动指令脉冲计数
参数
含义
生效时间
分类
Pn000
(功能旋转基本开关0)
n. □□1□
位置控制
再次接通电源后
基本设定
n. □□5□
内部设定速度控制-位置控制
n. □□7□
位置控制-速度控制
n. □□8□
位置控制-转矩控制
5.6.9 编码器分频脉冲输出
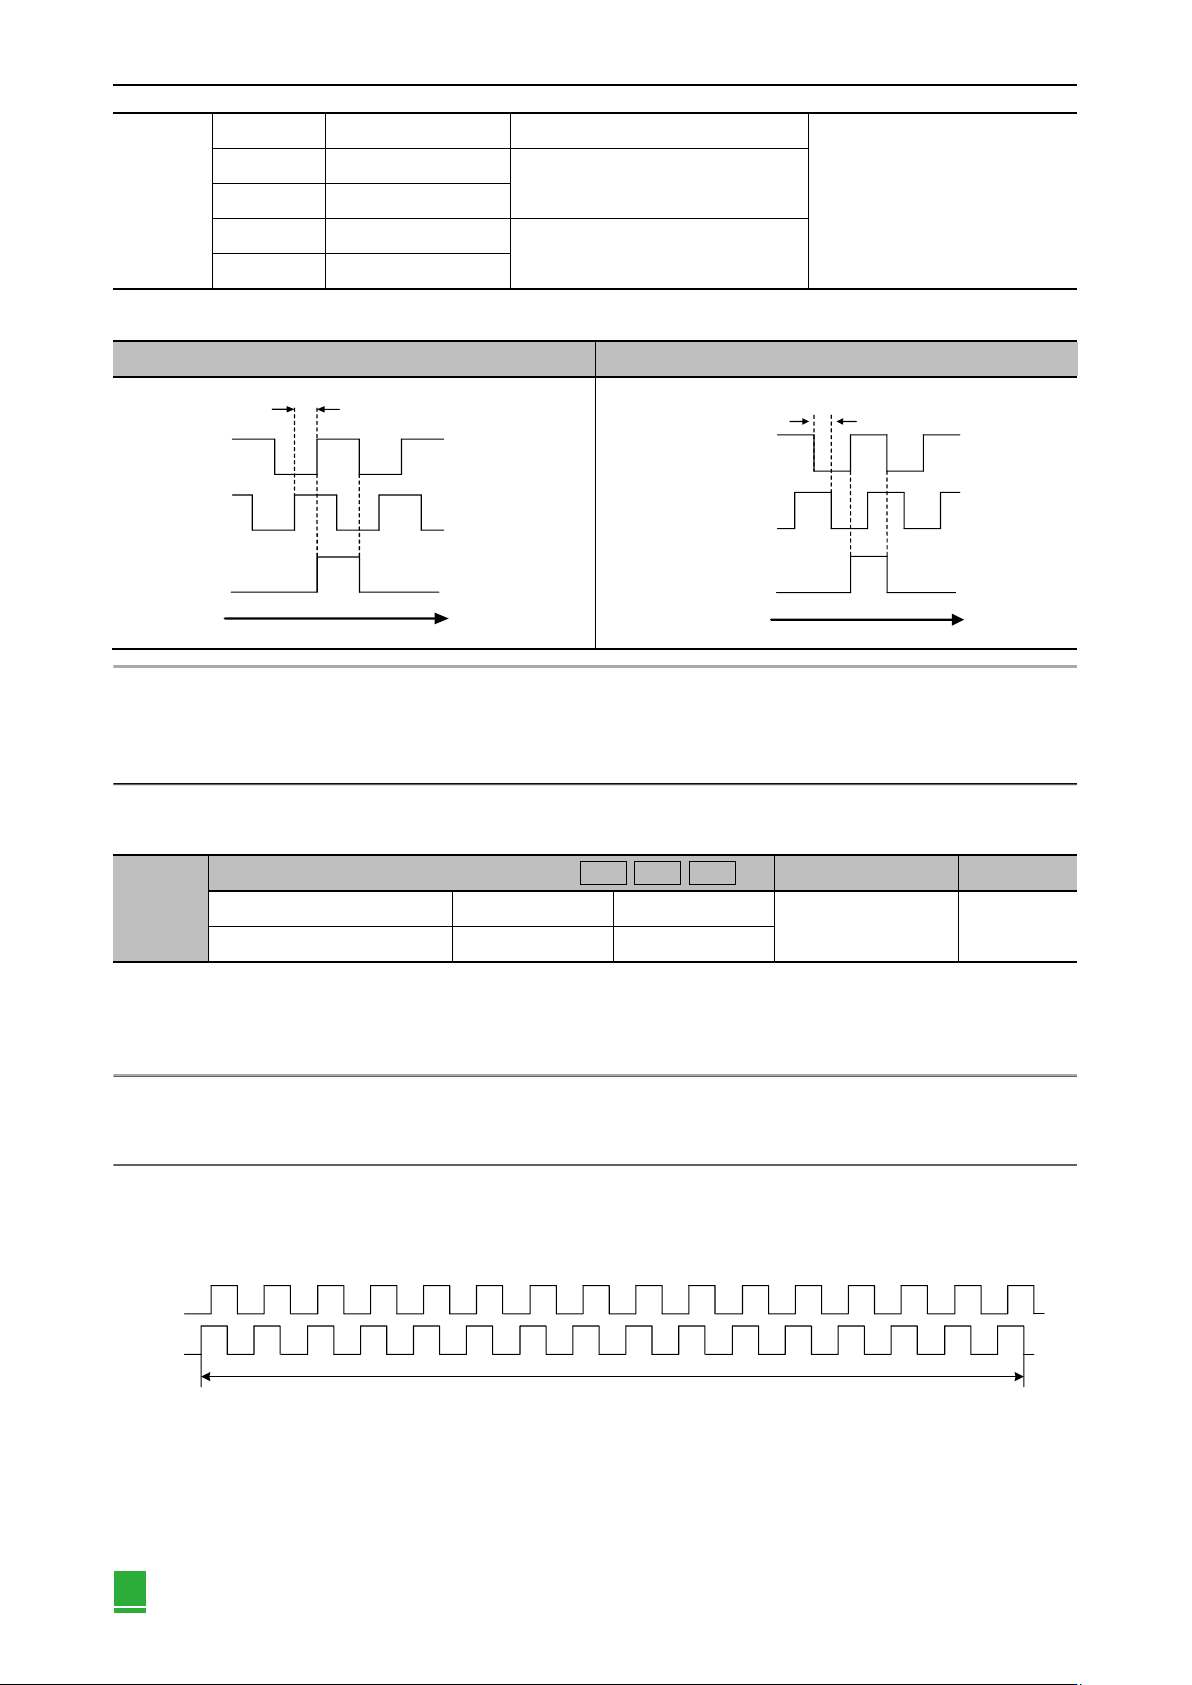
编码器分频脉冲输出是在伺服单元内部处理编码器发出的信号,并以90°相位差的2相脉冲(A相、B相)形态向外部输
出的信号。在上位装置中作为位置反馈。
种类
名称
连接端子
含义
备注
输出
PAO
CN1-33
编码器分频脉冲输出:A相
通过Pn212设定的电机每旋转1圈的脉
表5-52 定位接近功能表
表5-53 定位接近功能参数设定表
表5-54 指令脉冲计数功能表
表5-55 指令脉冲计数功能参数设定表
表5-56 指令脉冲计数功能表
表5-57 指令脉冲计数Pn000= n. □□X□参数设定表
表5-58 编码器分频脉冲输出表
第 5 章 应用功能
第 2 章
98
/PAO
CN1-34
冲量。
PBO
CN1-35
编码器分频脉冲输出:B相
/PBO
CN1-36
PCO
CN1-19
编码器分频脉冲输出:C相
/PCO
CN1-20
(1) 输出形态
正转时(B相90°超前)
反转时(A相90°超前)
90°
t
A相
B相
C相
90°
t
A相
B相
C相
注: 1. C相(原点脉冲)的脉冲幅度随编码器分频脉冲数(Pn212)而变化和A相幅度相同。
2. 反转模式(Pn000.0 = 1)的输出相位形态也如上图所示。
3. 通过伺服单元的C相脉冲输出执行机器的原点复归操作时,请先使伺服电机运行2 圈以上,然后再操作。若无法执行此操作,请将
伺服电机的速度设定在600min
-1
以下,然后再执行原点复归。速度在600min
-1
以上时,可能无法正确输出C相脉冲。
(2) 编码器分频脉冲输出的设定
Pn212
编码器分频脉冲 位置 速度 转矩
生效时刻
类别
设定范围
设定单位
出厂设定
再次接通电源后
基本设定
16-16383
1P/Rev
2048
在伺服单元内部对来自编码器的每圈的脉冲数进行处理,分频后输出至Pn212 的设定值。
编码器的分频脉冲输出数请根据机器及上位装置的系统规格进行设定。
编码器分频脉冲数的设定会因编码器的分辨率而受到限制。
注:编码器分频脉冲设定:
1. Pn212<编码器分辨率,否则会发生“分频脉冲输出设定异常(A.041)”。
2. 脉冲频率的上限约为1.6Mpps。若不满足将发生“分频脉冲输出过速(A.511)”
输出示例:Pn212=16时
PAO
1 2 3 4 5 6 7 8 9 10 11 12 13 14 15 16
PBO
1圈
设置值:16
表5-59 编码器分频脉冲输出参数设定表
图5-16 Pn212=16时编码器分频脉冲
应用功能 第 5 章
第 2 章
99
5.6.10 旋转圈数上限值设定
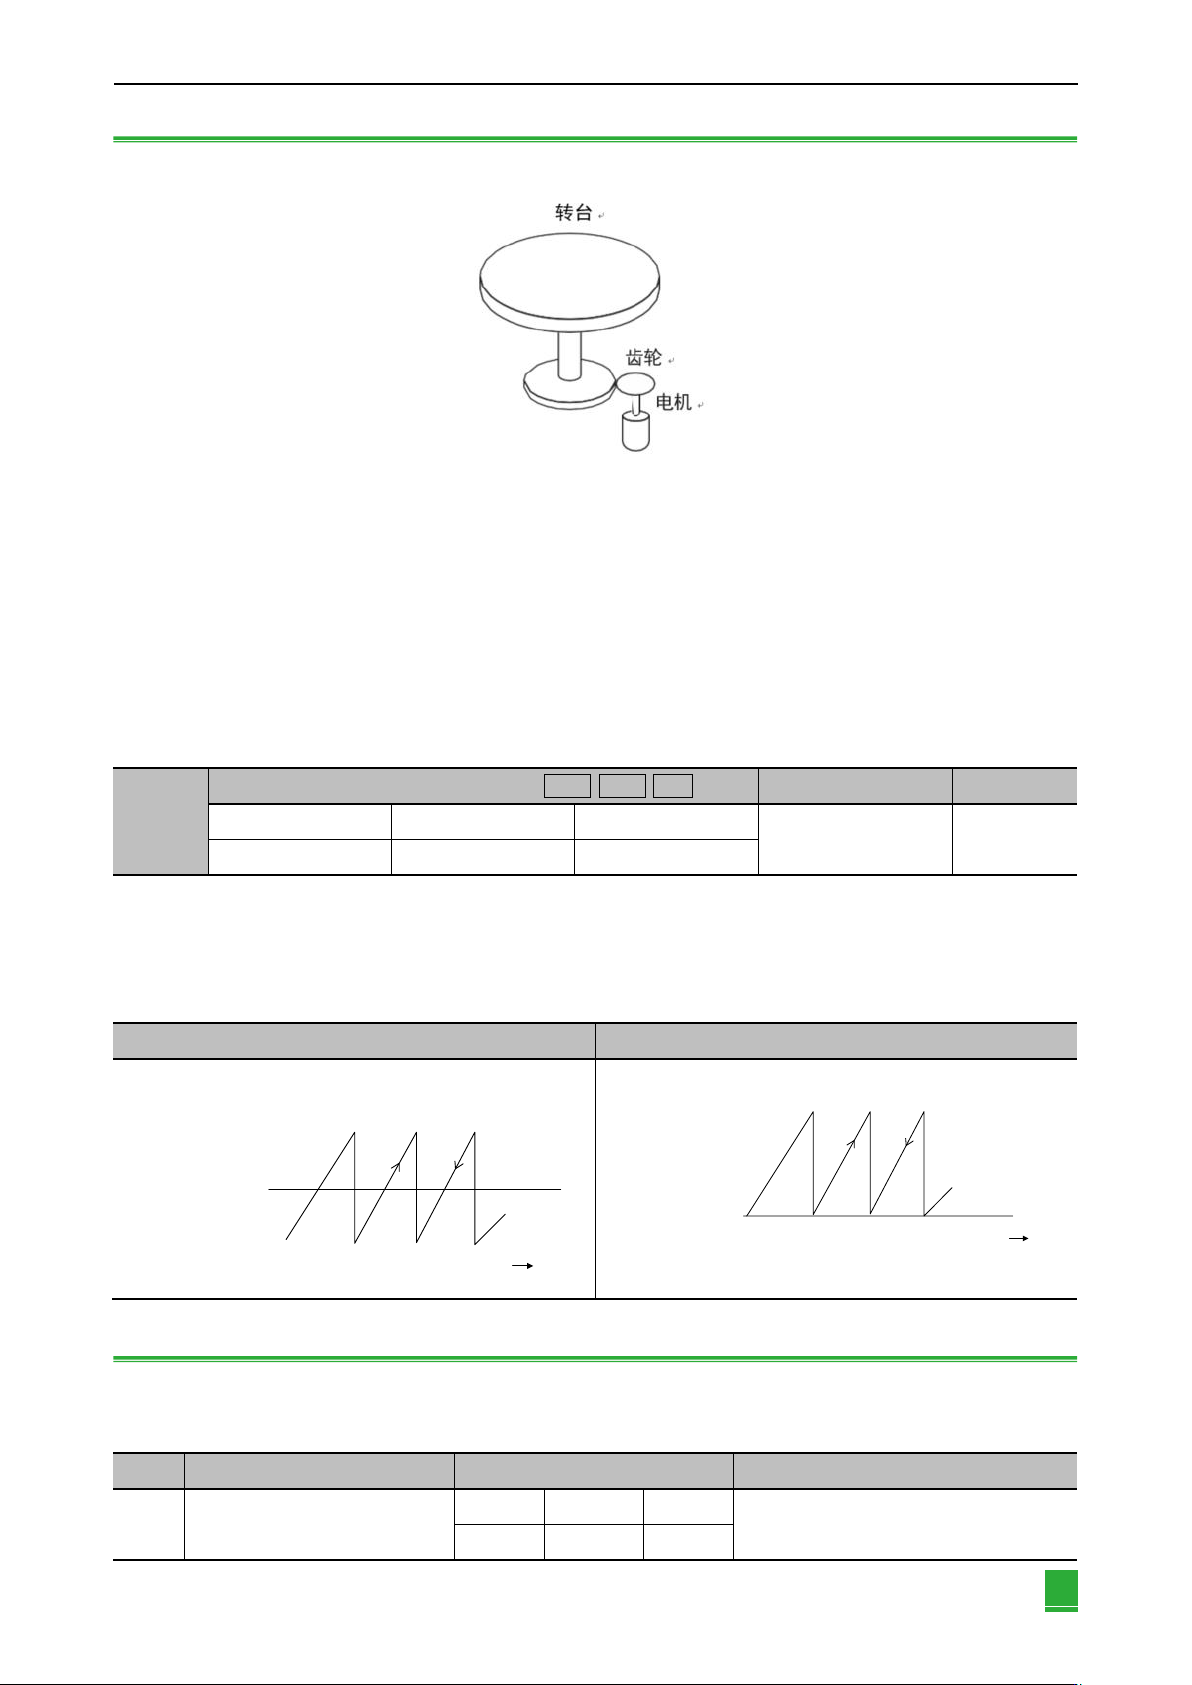
旋转圈数上限值可用于转台等回转体的位置控制。例如,假设有一种机器,其转台仅作单向运动,如下图所示。
由于只能朝一个方向旋转,因此经过一定时间后,其旋转圈数总会超过绝对值编码器所能计数的上限值。此时,为了使
电机的旋转圈数与转台的旋转圈数保持整数比,避免产生小数,就需使用旋转圈数上限值。
对于上图中齿轮比为n:m的机器,m值减1的值就是旋转圈数上限值(Pn205)的设定值。
旋转圈数上限值(Pn205)= m-1
假设 m=100、n=3,则转台旋转圈数和电机旋转圈数的关系如下图所示。
在Pn205 中设定“99”。
Pn205 = 100-1 = 99。
Pn205
旋转圈数上限值 位置 速度 转矩
生效时刻
类别
设定范围
设定单位
出厂设定
再次接通电源后
基本设定
0-65535
1Rev
65535
该设定只在使用绝对值编码器时有效。 出厂设定被变更为其他设定时,数据的变化如下图所示。
Ⅰ 如果旋转量数据为 0,电机向负方向旋转,则旋转量数据变为Pn205 的设定值。
Ⅱ 如果旋转量数据为 Pn205 的设定值、电机向正方向旋转,则旋转量数据变为 0。请在 Pn205 中设定“所需的旋
转量数值 -1”的值。
出厂设定
非出厂设定
旋转量数据
0
-32768
+32767
正转 反转
电机转动圈数
旋转量数据
正转 反转
电机转动圈数
0
Pn205的设定值
5.6.11 显示旋转圈数上限值不一致警报(A.CC0)时
通过Pn205 变更旋转圈数上限的设定值时,由于与编码器侧旋转圈数上限值不同,将显示“旋转圈数上限值不一 致
(A.CC0)”警报。
显示
名称
警报代码输出
含义
A.CC0
编码器多旋转圈数上限值不一致
AL01
AL02
AL03
编码器和伺服单元的多旋转圈数上限值不一致
0N(L)
0FF(H)
0N(L)
图5-17 转台仅作单向运动
表5-60 旋转圈数上限参数设定表
表5-61 旋转圈数上限值不一致(A.CC0)警报表