Y7应用手册(常规版).pdf - 第145页
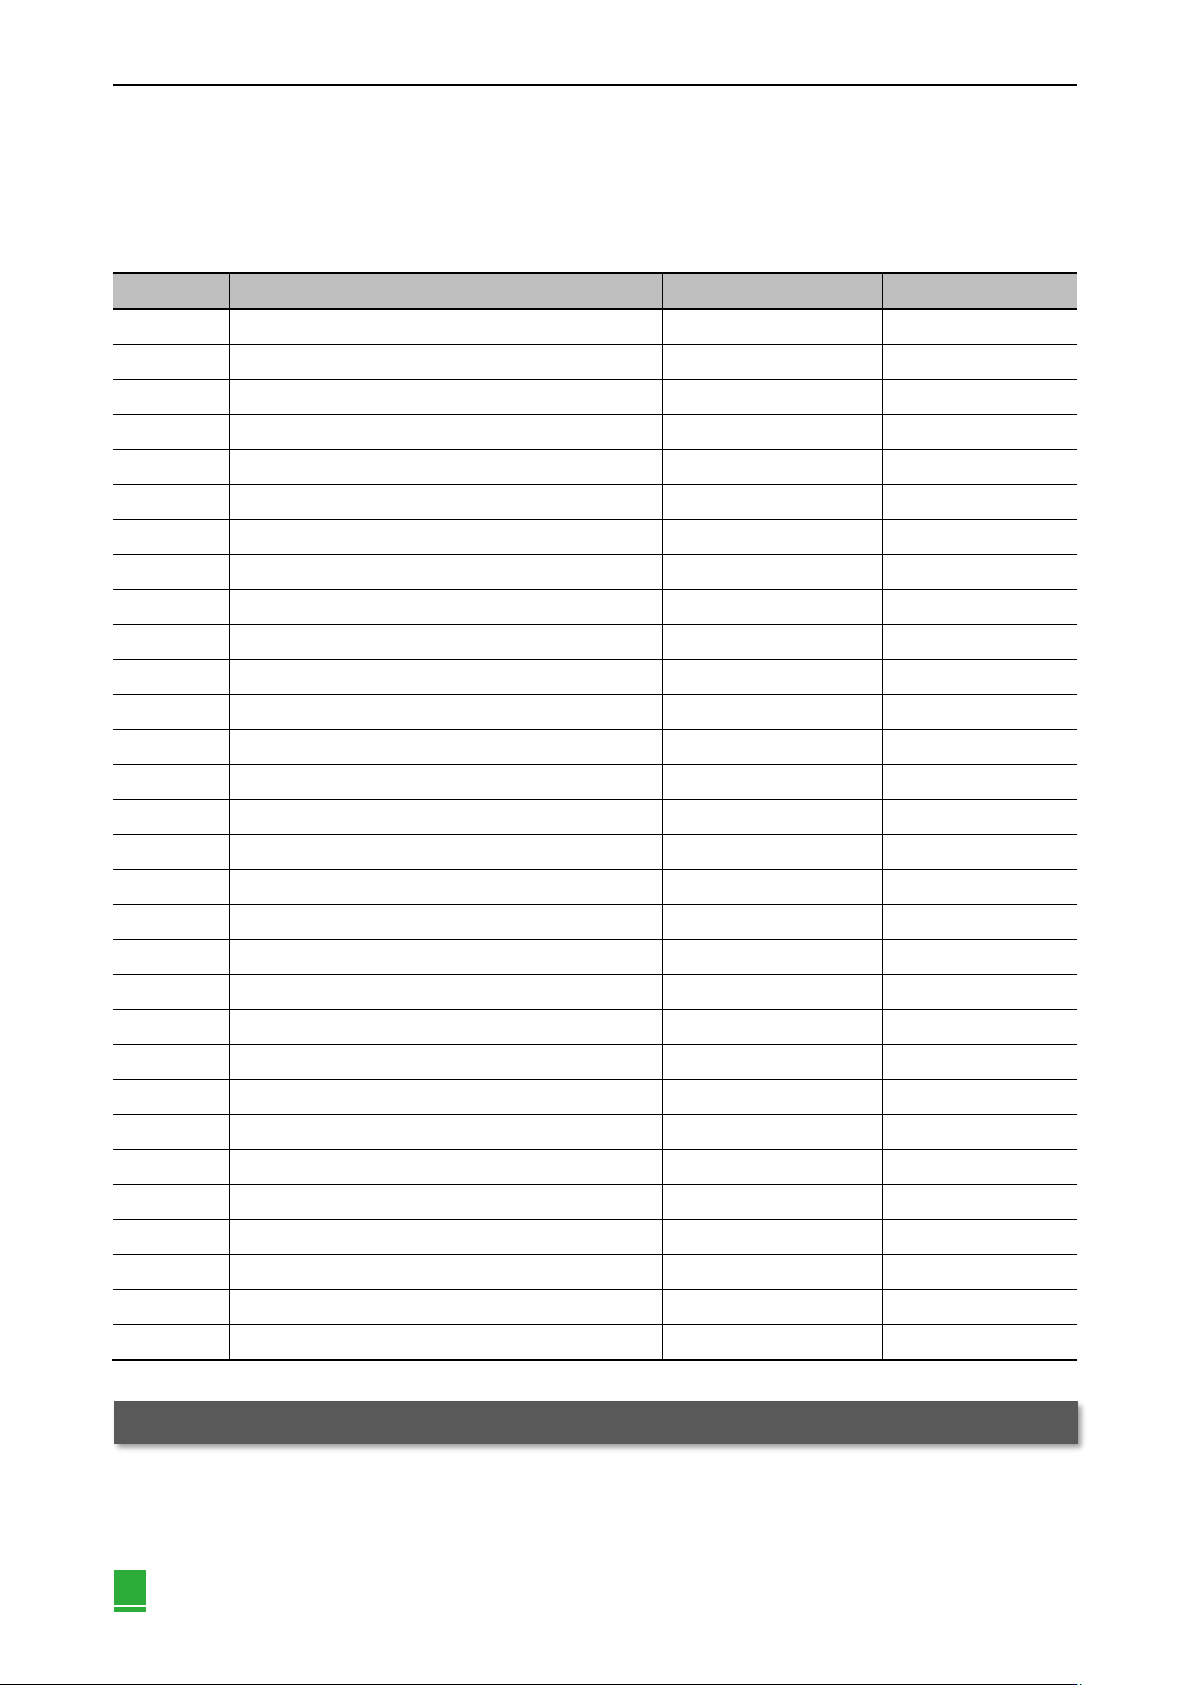
第 6 章 调整 138 “可”:执行该功能时可通过 HCServoWorks 等变更参数。 执行该功能之后有无参数的自动设定 “有”:执行该功能后参数设定值将被自动设定或调整。 “无”:执行该功能后参数设定值不被自动设定或调整。 表 6- 24 高级自动谐振 1 相关参 数 参数 名称 可否变更设定值 有无自动设定 Pn100 速度环增益 否 有 Pn101 速度环积分时间 常数 否 有 Pn102 位置环增益 否 有 Pn103…
调整 第 6 章
137
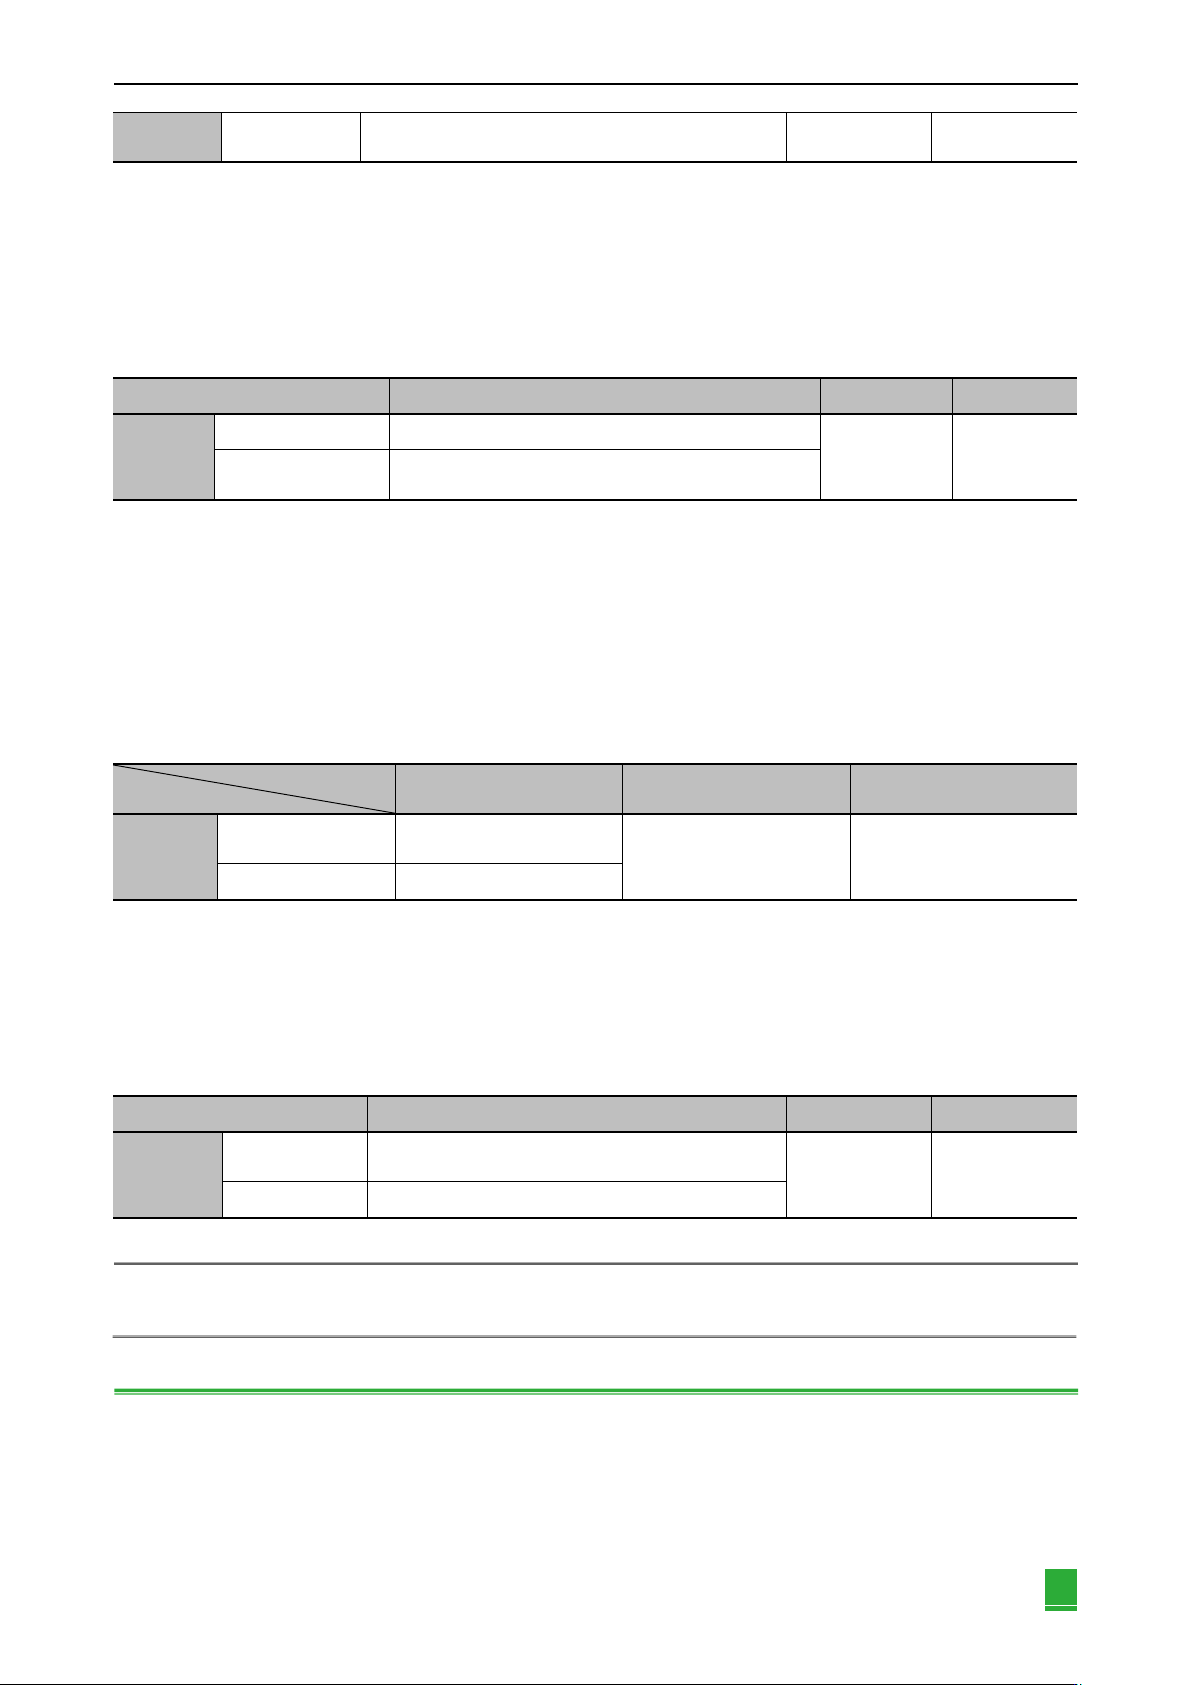
n.□□1□
(出厂设定)
A型抑振控制通过辅助功能进行自动调整
振动抑制功能:
振动抑制功能主要是用来抑制定位时由于机台等的振动而引发的1~100Hz左右的低频振动(晃动)。
通常请设为“自动调整”(出厂设定为“自动调整”)。
设为“自动调整”时,在高级自动调谐时会自动检出振动,自动调整并设定振动抑制控制。
请仅在不变更执行高级自动调谐前设定的振动抑制控制的设定时,将其设为“不自动调整”。
表6-21 振动抑制功能参数
参数
含义
生效时间
分类
Pn140
n. □0□□
振动抑制功能不通过辅助功能进行自动调整
即时生效
调谐
n. □1□□
(出厂设定)
振动抑制功能通过辅助功能进行自动调整
摩擦补偿功能:
摩擦补偿功能是针对下列状态变化的补偿功能。
机器滑动部位的润滑剂粘性阻力变动
机械组装偏差引起的摩擦阻力变动
老化引起的摩擦阻力变动
摩擦补偿的适用条件因模式而不同。“Mode= 1”遵从“摩擦补偿功能选择(Pn408.3)”的设定。“Mode = 2”或“Mode
= 3”则与“摩擦补偿功能选择(Pn408.3)”的设定无关,通过“摩擦补偿功能有效”进行调整。
表6-22 摩擦补偿功能参数
模式
摩擦补偿功能选择
“Mode = 1”
“Mode = 2”
“Mode = 3”
Pn408
n.0□□□
(出厂设定)
摩擦补偿无效时调整
摩擦补偿有效时调整
摩擦补偿有效时调整
n.1□□□
摩擦补偿有效时调整
前馈功能:
在出厂设定模式下通过“Mode= 2”、“Mode = 3”进行调整后,“前馈(Pn109)”、“速度前馈(V-REF)输入”
以及“转矩前馈(T-REF)输入”将变为无效。
根据系统构成,若要同时使用来自上位装置的“速度前馈(V-REF)输入”、“转矩前馈(T-REF)输入”以及模型追踪
控制,请设为Pn140.3 = 1。
表6-23 前馈功能参数
参数
含义
生效时间
分类
Pn140
n.0□□□
(出厂设定)
不同时使用模型追踪控制和速度/转矩前馈
即时生效
调谐
n.1□□□
同时使用模型追踪控制和速度/转矩前馈
关于“转矩前馈(T-REF)输入”和“速度前馈(V-REF)输入”,请参照“6.9.2 转矩前馈”、“6.9.3 速度前馈”。
注:在该功能下使用模型追踪控制时,模型追踪控制将在伺服内部设定最佳前馈。因此,通常不同时使用来自上位装置的“速度前馈
(V-REF)输入”和“转矩前馈(T-REF)输入”。 但可根据需要同时使用模型追踪控制和“速度前馈(V-REF)输入”、“转矩
前馈(T-REF)输入”。此时,如果输入的前馈不正确,则有可能引起超调,敬请注意。
6.3.3 相关参数
相关参数,如下表所示。
与该功能相关的参数
执行该功能时使用或者参照的参数。
执行该功能时可否变更参数的设定值
“否”:执行该功能时不能通过HCServoWorks 等变更参数。
第 6 章 调整
138
“可”:执行该功能时可通过HCServoWorks 等变更参数。
执行该功能之后有无参数的自动设定
“有”:执行该功能后参数设定值将被自动设定或调整。
“无”:执行该功能后参数设定值不被自动设定或调整。
表6-24 高级自动谐振1相关参数
参数
名称
可否变更设定值
有无自动设定
Pn100
速度环增益
否
有
Pn101
速度环积分时间常数
否
有
Pn102
位置环增益
否
有
Pn103
转动惯量比
否
无
Pn121
摩擦补偿增益
否
有
Pn123
摩擦补偿系数
否
有
Pn124
摩擦补偿频率补偿
否
无
Pn125
摩擦补偿增益补正
否
有
Pn401
第1段第1转矩指令滤波时间常数
否
有
Pn408
转矩类功能开关
可
有
Pn409
第1段陷波滤波器频率
否
有
Pn40A
第1段陷波滤波器Q值
否
有
Pn40C
第2段陷波滤波器频率
否
有
Pn40D
第2段陷波滤波器Q值
否
有
Pn140
模型追踪控制类开关
可
有
Pn141
模型追踪控制增益
否
有
Pn142
模型追踪控制增益补正
否
有
Pn143
模型追踪控制偏置(正转方向)
否
有
Pn144
模型追踪控制偏置(反转方向)
否
有
Pn145
振动抑制1频率A
否
有
Pn146
振动抑制1频率B
否
有
Pn147
模型追踪控制速度前馈补偿
否
有
Pn160
抑振控制类开关
可
有
Pn161
A型抑振频率
否
有
Pn163
A型抑振阻尼增益
否
有
Pn531
程序JOG移动距离
否
无
Pn533
程序JOG移动速度
否
无
Pn534
程序JOG加减速时间
否
无
Pn535
程序JOG等待时间
否
无
Pn536
程序JOG移动次数
否
无
6.4 高级自动调谐2—通过上位装置位置命令进行调整
本节对高级自动调谐2进行调整的方法进行说明。该功能是通过上位装置的运行指令(脉冲序列指令)控制机构运行的,
因此也称为高级自动调谐2。
调整 第 6 章
139
注:1. 高级自动调谐2是通过上位装置的运行指令(脉冲序列指令)控制机构运行的。使用时需要注意安全距离和机械碰撞。
2. 高级自动调谐2使用时请确保免调整功能Pn170.0=0,为关闭状态。
3. 高级自动调谐2以当前设定的速度环增益(Pn100)为基准开始调整。因此,如果在调整开始时发生振动,将无法进行正确的调整。
此时,请降低速度环增益(Pn100)直到振动消失,然后进行调整。
4. 执行高级自动调谐2后,因变更机械的负载状态、传动机构等,再次进行“推定负载转动惯量”的高级自动调谐时,则请变更以下参
数,并将上次调整后的设定值全部设定为无效。如果在不变更参数的情况下执行高级自动调谐2,可能会导致机械振动,造成机械损
坏。
① Pn00B.0 = 1 (显示全部参数)
② Pn140.0 = 0 (不使用模型追踪控制)
③ Pn160.0 = 0 (不使用A 型抑振控制)
④ Pn408 = n.000 (不使用摩擦补偿、第1 或第2 陷波)
5. 高级自动调谐2的操作可通过HCServoWorks来执行。该功能不能通过面板操作器来操作。
6.4.1 关于高级自动调谐2
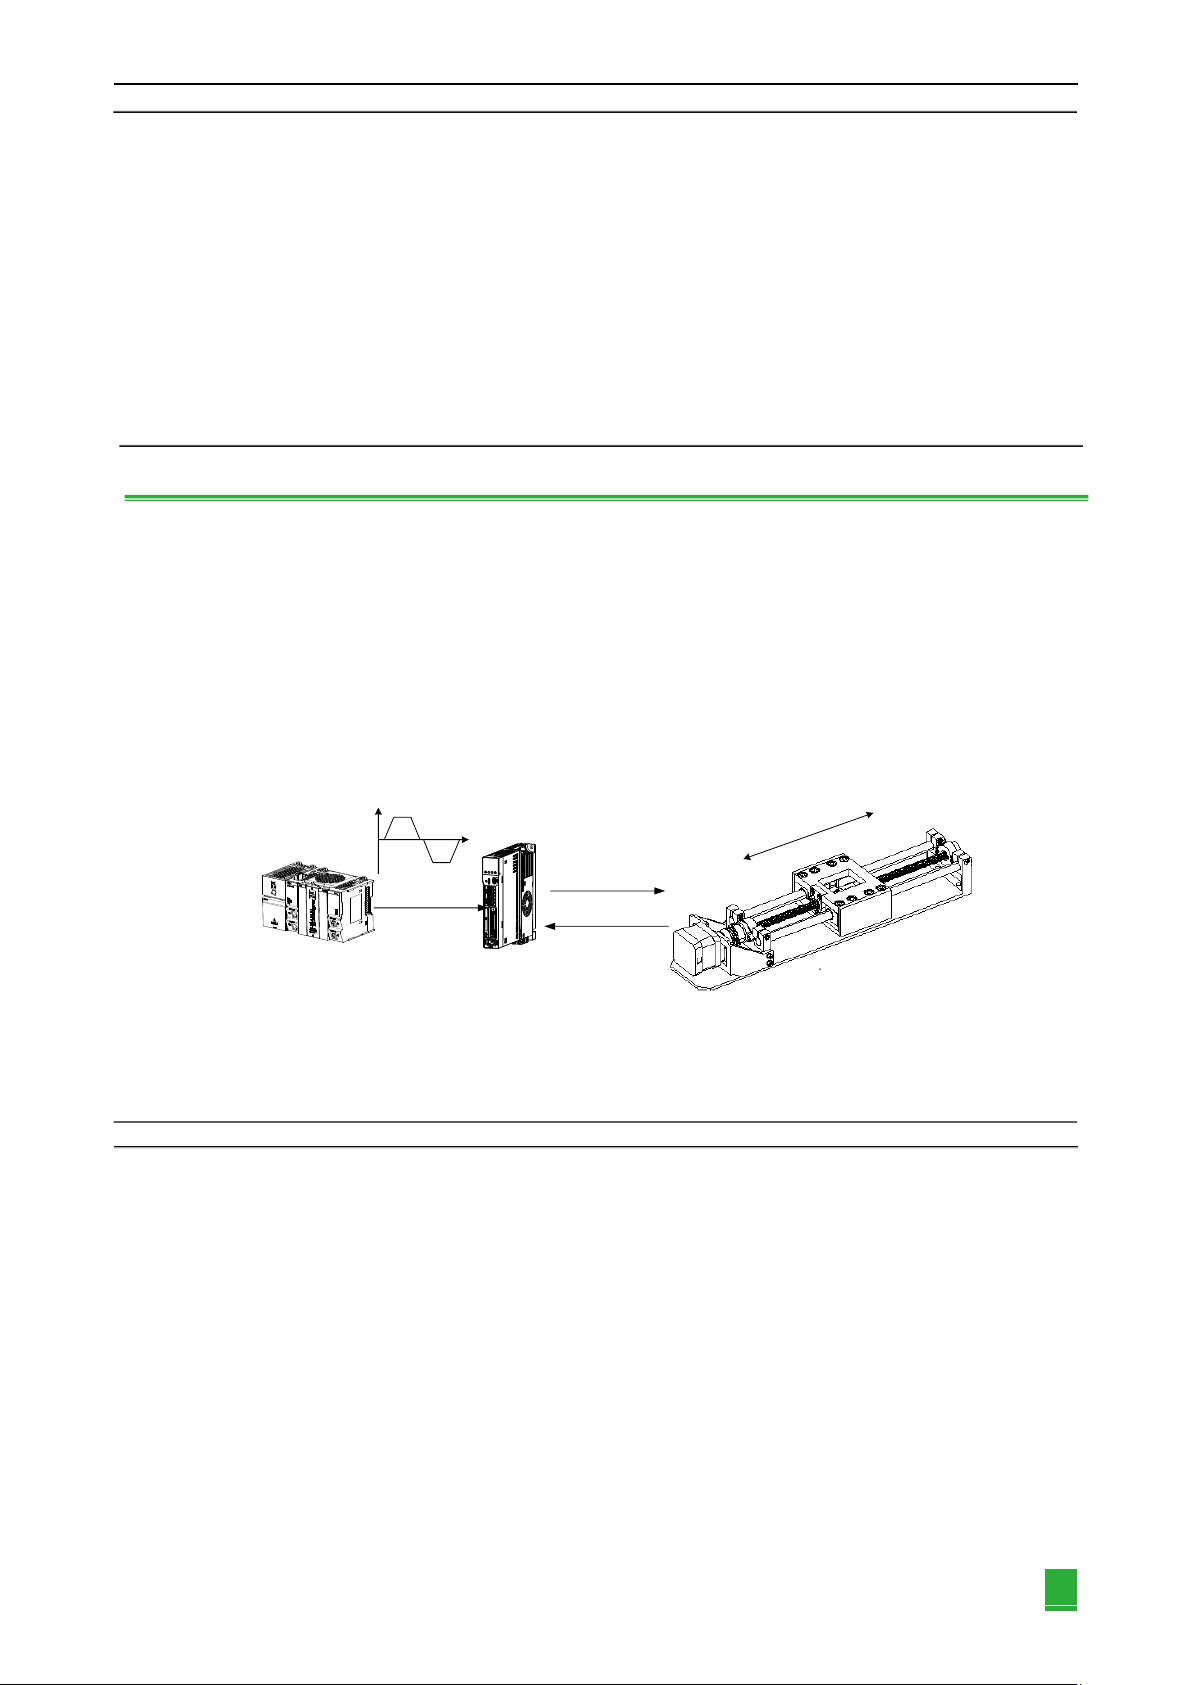
高级自动调谐2是对来自上位装置的运行指令(脉冲序列指令)自动进行最佳调整的方法。
高级自动调谐2还可用于高级自动调谐之后的追加调整。
另外,如果Pn103中设定了正确的转动惯量比,则可以省去高级自动调谐,只执行高级自动调谐2。
高级自动调谐2对以下项目进行调整。
增益调整(速度环增益、位置环增益等)
滤波器调整(转矩指令滤波器、陷波滤波器)
摩擦补偿
A型抑振控制
上位装置
伺服单元
移动速度
指令
指令
响应
移动距离
有关调整时使用的参数,请参照“6.4.3相关参数”。
注:高级自动调谐2进行自动调整,因此在动作中可能会发生振动或超调。为确保安全,请在随时可以紧急停止的状态下执行高级调谐。
(1) 执行前的确认事项
执行高级自动调谐2前,请务必确认以下设定。
如果设定不当,操作中将显示“NO_OP”,无法执行该功能。
处于伺服准备就绪状态。
未发生超程。
伺服为OFF。
电机通电中(伺服ON 中)处于位置控制状态。
增益切换选择开关为手动增益切换(Pn139.0 = 0)。
选择了第1增益。
无电机测试功能无效(Pn00C.0 = 0)。
未发生警告。
参数禁止写入功能(Fn010)未设为“禁止写入”。
图6-3 自运行模式示例