Y7应用手册(常规版).pdf - 第155页
第 6 章 调整 148 0-3000 0.1% 400 注: 请以 10% 为大致标准来变 更设定值。 设定值越小, 检出灵敏 度越高 , 但设定值过小可能 无法正确 检出振 动。 振动频率的自动 检出在每 次 定位动作时所检 出的频率 会有一些 差异。请 执行数次 定位动作 ,边确认 抑振效果 边进行调 整。 6.7.2 振动抑制功能的注 意事项 振动抑制功能的操作步骤如下所示。 振动抑制功能的操作可通过 HCServoWork…
调整 第 6 章
147
“无”:执行该功能后参数设定值不被自动设定或调整。
执行该功能之后有无参数的自动设定。
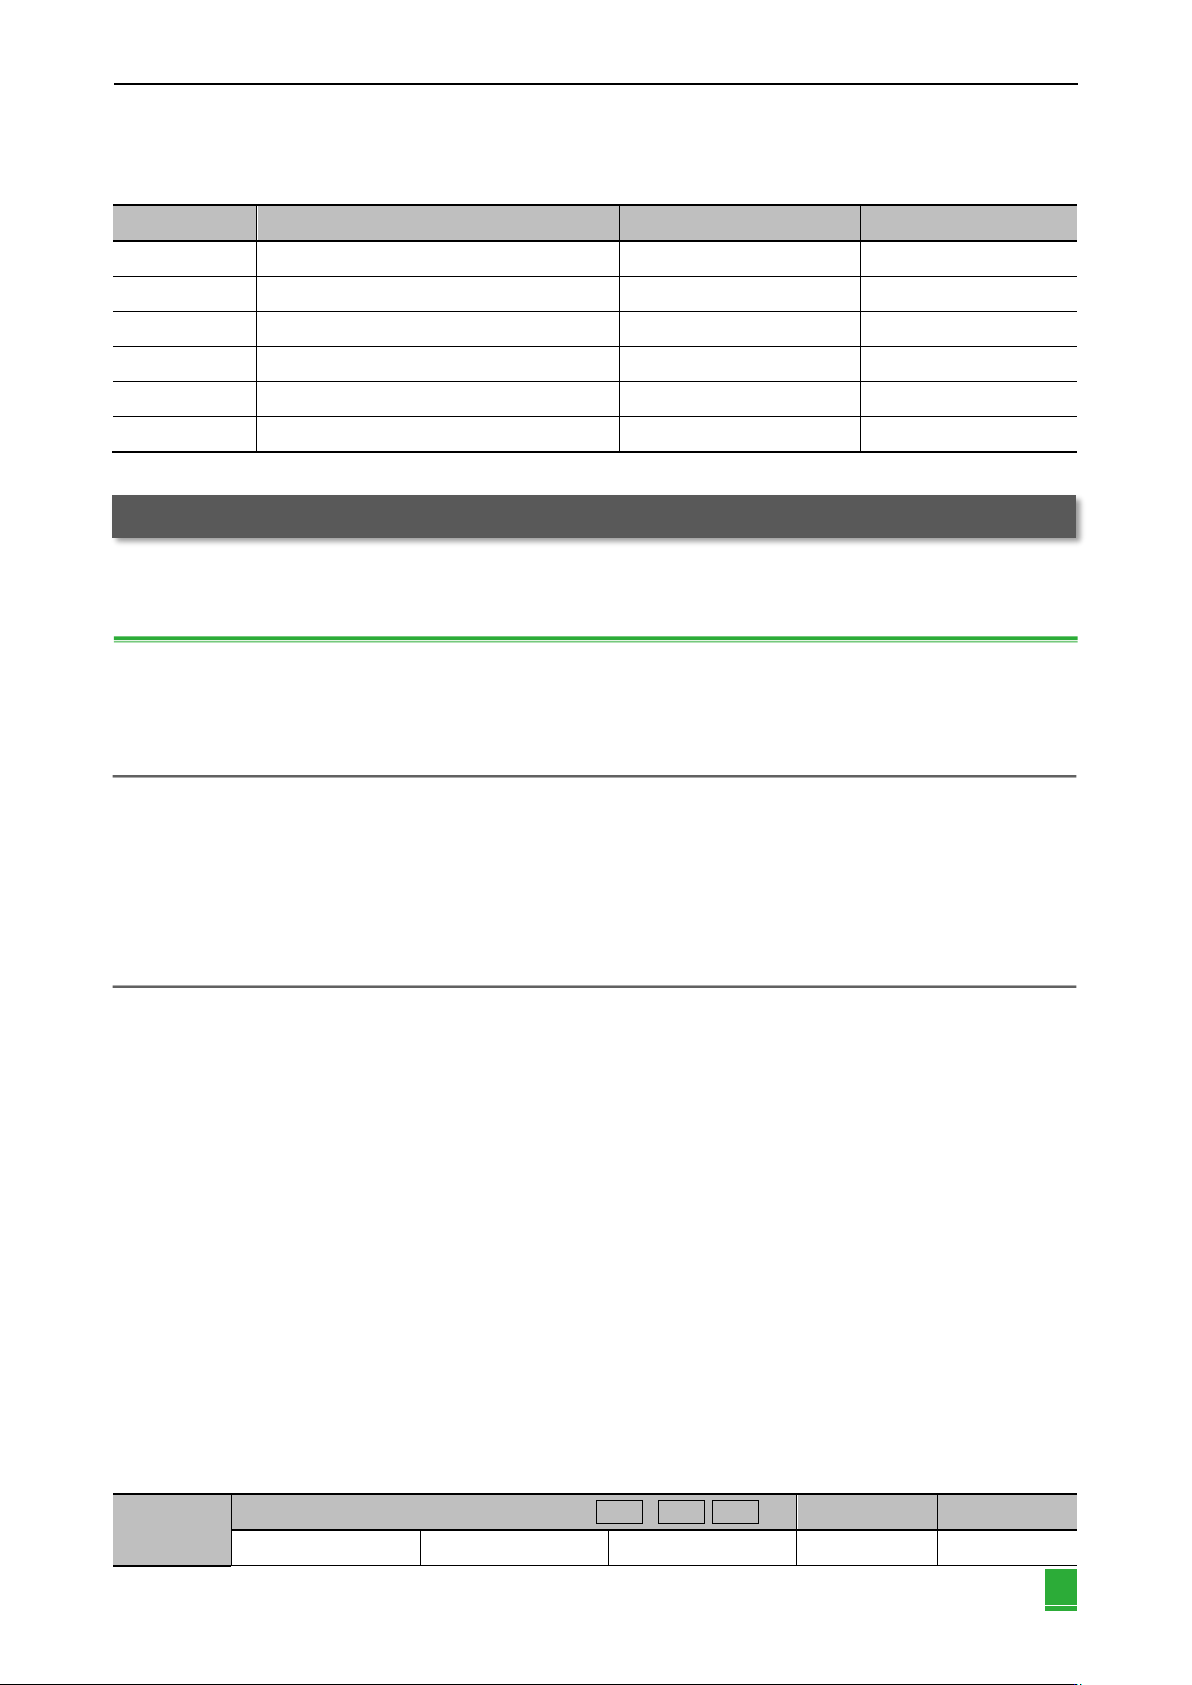
表6-39 A型抑制控制功能参数
参数
名称
可否变更设定值
有无自动设定
Pn160
抑振控制类开关
可
有
Pn161
A型抑振频率
否
有
Pn162
A型抑振增益补正
可
无
Pn163
A型抑振阻尼增益
否
有
Pn164
A型抑振滤波时间常数1补正
可
无
Pn165
A型抑振滤波时间常数2补正
可
无
6.7 振动抑制功能
本节对振动抑制功能进行说明。
6.7.1 关于振动抑制功能
振动抑制功能主要用来抑制定位时由于机台等的振动而引发的1~100Hz左右的过低频振动(晃动)。
该功能将通过高级自动调谐1或高级自动调谐2被自动设定,因此几乎无需使用。请仅在需要进一步实施微调整以及因振
动检出失败而需要重新调整时使用。
执行该功能后,若要提高响应特性,请执行单参数调谐。
注: 执行该功能后,相关参数将被自动设定。因此,在执行该功能前后,响应性可能会发生较大变化,为安全起见,请在随时可以紧急停
止的状态下执行该功能。
执行该功能之前,请通过高级自动调谐等正确设定转动惯量比(Pn103)。否则可能无法进行正常控制,导致振动发生。
使用该功能可检出的振动频率范围为1~100Hz。检出范围外的振动不能被检出,而显示“F-----”。
如果未发生因位置偏差引起的振动,或振动频率在检出频率范围外,则不能检出振动。此时,请使用位移仪或振动计等可以测量振动
频率的仪器对振动进行测量。
在无法用自动检出的振动频率来消除振动时,可能是实际振动频率和检出频率之间出现了误差,请对振动频率进行微调整。
(1) 执行前的确认事项
执行振动抑制功能前,请务必确认以下设定。
如果设定不当,操作中将显示“NO_OP”,无法执行该功能。
为位置控制。
免调整选择无效(Pn170.0 = 0)。
无电机测试功能选择无效(Pn00C.0 = 0)。
参数禁止写入功能(Fn010)未设为“禁止写入”。
(2) 影响性能的项目
对于停止时持续发生的振动,无法通过振动抑制功能获得充分的振动抑制效果。此时,请通过A型抑振控制功能或单参
数调谐来进行调整。
(3) 关于振动频率的检出
位置偏差中未出现振动或位置偏差的振动较小时,可能无法检出频率。通过改变相对于定位完成幅宽(Pn522)的比率,
即残留振动检出幅宽(Pn560)的设定,可以调整检出灵敏度,因此请调整残留振动检出幅宽(Pn560),再次执行振动频
率的检出。
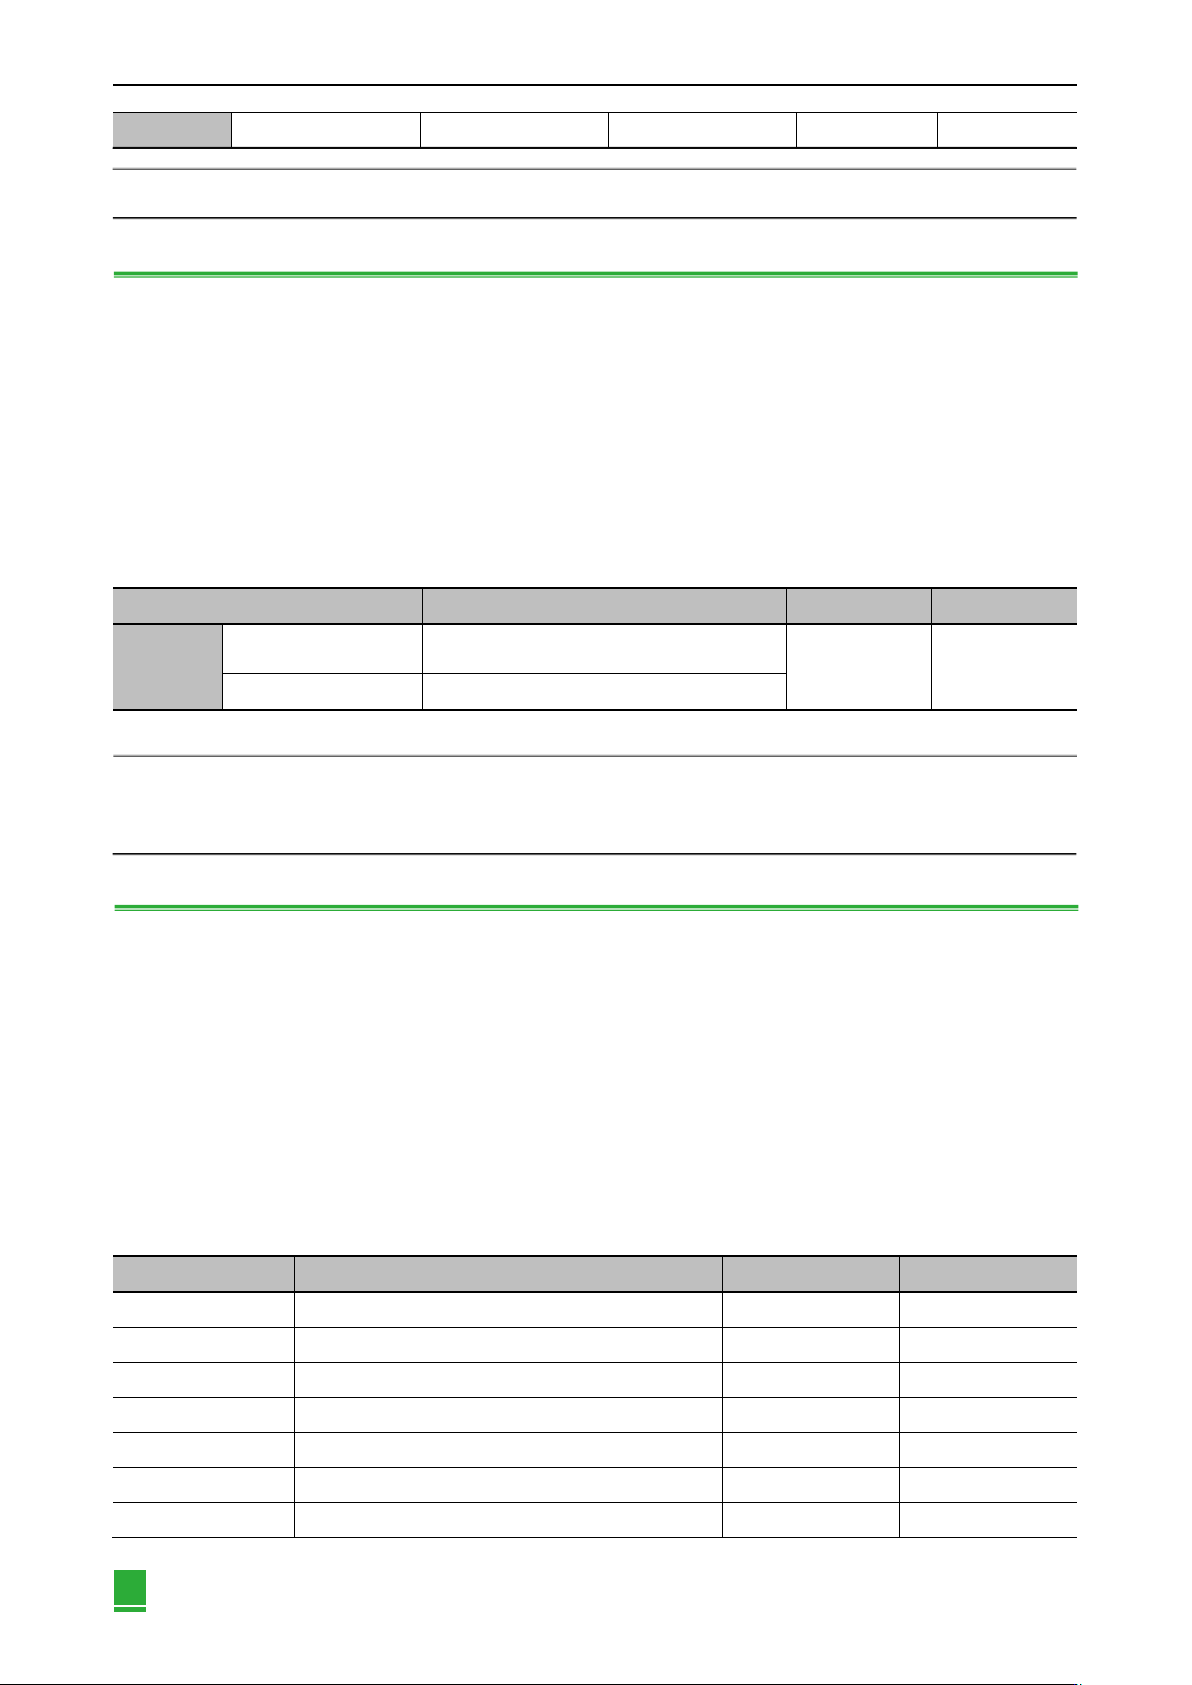
表6-40 振动频率的检出参数设置
Pn560
残留振动检出幅度 速度 位置 转矩
生效时刻
类别
设定范围
设定单位
出厂设定
即时生效
基本设定
第 6 章 调整
148
0-3000
0.1%
400
注:请以10%为大致标准来变更设定值。设定值越小,检出灵敏度越高,但设定值过小可能无法正确检出振动。振动频率的自动检出在每次
定位动作时所检出的频率会有一些差异。请执行数次定位动作,边确认抑振效果边进行调整。
6.7.2 振动抑制功能的注意事项
振动抑制功能的操作步骤如下所示。
振动抑制功能的操作可通过HCServoWorks来执行。该功能不能通过面板操作器来操作。
关于振动抑制功能的补充信息:
振动抑制功能的补充信息如下所示。
前馈功能:
出厂设定模式下,“前馈(Pn109)”、“速度前馈(V-REF)输入”以及“转矩前馈(T-REF)输入”将变为无效。
根据系统构成,若要同时使用来自上位装置的“速度前馈(V-REF)输入”、“转矩前馈(T-REF)输入”和模型追踪控
制,请设为Pn140.3 = 1。
表6-41 前馈功能参数
参数
含义
生效时间
分类
Pn140
n.0□□□
(出厂设定)
不同时使用模型追踪控制和速度/转矩前馈
即时生效
调谐
n.1□□□
同时使用模型追踪控制和速度/转矩前馈
关于“转矩前馈(T-REF)输入”和“速度前馈(V-REF)输入”,请参照“转矩前馈”、“速度前馈”。
注:在该功能下使用模型追踪控制时,模型追踪控制将在伺服内部设定最佳前馈。
因此,通常不同时使用来自上位装置的“速度前馈(V-REF)输入”和“转矩前馈(T-REF)输入”。
但可根据需要同时使用模型追踪控制和“速度前馈(V-REF)输入”、“转矩前馈(T-REF)输入”。
此时,如果输入的前馈不正确,则有可能引起超调,敬请注意。
6.7.3 相关参数
有关参数,如下表6-42所示。
与该功能相关的参数
执行该功能时使用或者参照的参数。
执行该功能时可否变更参数的设定值
“否”:执行该功能时不能通过HCServoWorks等变更参数。
“可”:执行该功能时可通过HCServoWorks等变更参数。
执行该功能之后有无参数的自动设定
“有”:执行该功能后参数设定值将被自动设定或调整。
“无”:执行该功能后参数设定值不被自动设定或调整。
表6-42 振动抑制功能参数
参数
名称
可否变更设定值
有无自动设定
Pn140
模型追踪控制类开关
可
有
Pn141
模型追踪控制增益
否
有
Pn142
模型追踪控制增益补正
否
无
Pn143
模型追踪控制偏置(正转方向)
否
无
Pn144
模型追踪控制偏置(反转方向)
否
无
Pn145
振动抑制1频率A
否
有
Pn146
振动抑制1频率B
否
有
调整 第 6 章
149
Pn147
模型追踪控制速度前馈补偿
否
无
Pn14A
振动抑制2频率
否
无
Pn14B
振动抑制2补正
否
无
6.8 调整应用功能
以下对通过高级自动调谐1、高级自动调谐2以及单参数调谐进行调整后,进一步进行个别调整时的功能进行说明。
增益切换。
摩擦补偿功能。
电流控制模式选择。
电流增益值设定功能。
速度检出方法选择功能。
6.8.1 切换增益
增益切换功能中有使用外部输入信号的“手动增益切换”和自动进行切换的“自动增益切换”。
通过使用增益切换功能,可在定位时提高增益、缩短定位时间,在电机停止时降低增益、抑制振动。
表6-43 切换增益参数
参数
含义
生效时间
分类
Pn140
n.□□□0
(出厂设定)
手动切换增益
即时生效
调谐
n.□□□1
自动切换增益
注:1. n. □□□1 为保留参数(请勿设定)。
2. 关于切换的增益组合,请参照“(1)切换的增益组合”。
3. 关于手动切换增益,请参照“(2)手动切换增益”。
4. 关于自动切换增益,请参照“(3)自动切换增益”。
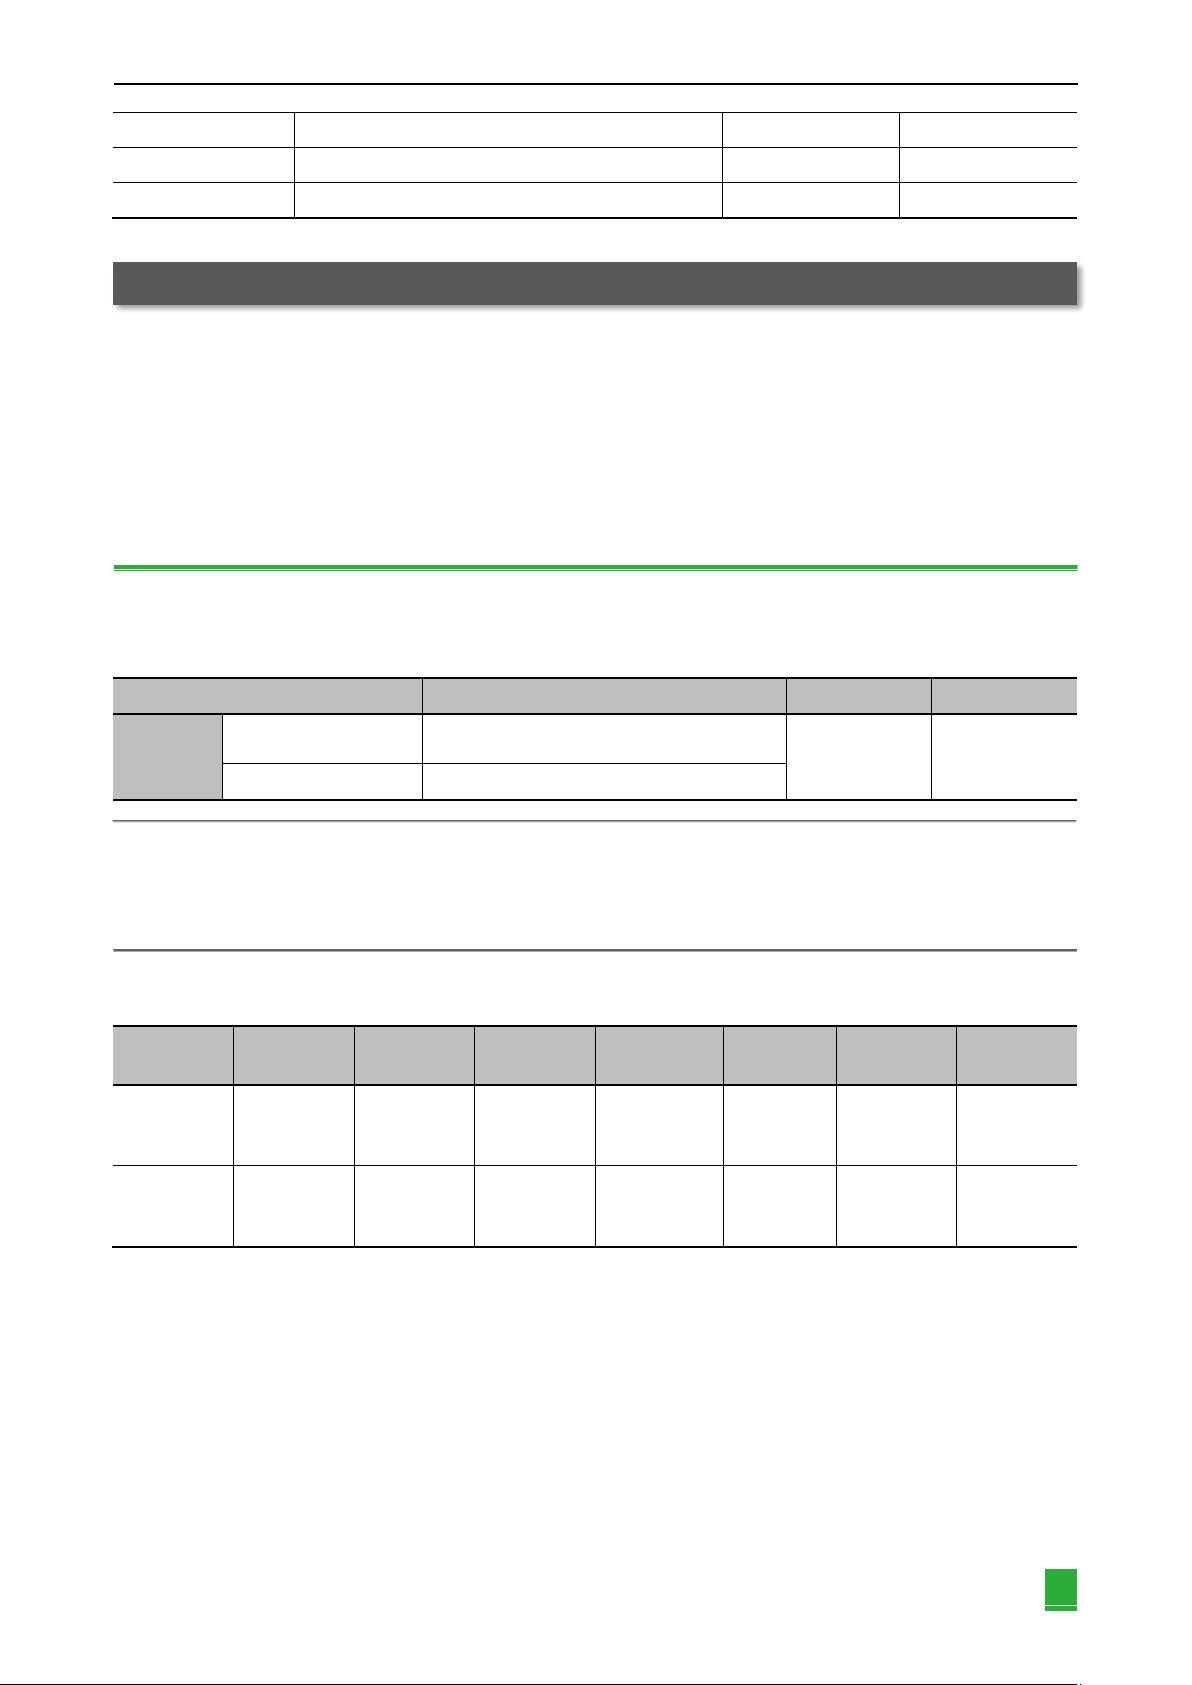
(1) 切换的增益组合
表6-44 切换的增益组合
切换的增益
速度环增益
速度环积分时
间常数
位置环增益
转矩指令滤波器
模型追踪控制
增益*
模型追踪控制
增益补正*
摩擦补偿增益
第1增益
速度环增益
(Pn100)
速度环积分时
间常数
(Pn101)
速度环增益
(Pn102)
第1段第1转矩
指令滤波时间常
数(Pn401)
模型追踪控制
增益
(Pn141)
模型追踪控制
增益补正
(Pn142)
模型摩擦补偿
增益
(Pn121)
第2增益
第2速度环增益
(Pn104)
第2速度环积分
时间常数
(Pn105)
第2位置环增益
(Pn106)
第1段第2转矩
指令滤波时间常
数(Pn412)
第2模型追踪
控制增益
(Pn148)
第2模型追踪控
制增益补正
(Pn149)
第2模型摩擦补
偿增益
(Pn122)
*模型追踪控制增益、模型追踪控制增益补正的增益切换仅适用于“手动切换增益”。
另外,在这些参数中,仅在同时满足下列条件并输入增益切换信号时切换增益。不满足条件时,即使上表中其它的参数
切换,这些参数也不会切换。
无指令
电机停止中
(2) 手动切换增益
“手动切换增益”通过外部输入信号(/G-SEL)来切换第1增益及第2增益。