Y7应用手册(常规版).pdf - 第156页
调整 第 6 章 149 Pn147 模型追踪控制速 度前馈补 偿 否 无 Pn14A 振动抑制 2 频率 否 无 Pn14B 振动抑制 2 补正 否 无 6.8 调整应用功能 以下对通过高级自动调谐 1 、高级自动调谐 2 以及单参数调谐进行调整后,进一步进行个别调整时的功能进行说明。 增益切换。 摩擦补偿功能。 电流控制模式选择。 电流增益值设定功能。 速度检出方法选择功能。 6.8.1 切换增益 增益切换功能中…
第 6 章 调整
148
0-3000
0.1%
400
注:请以10%为大致标准来变更设定值。设定值越小,检出灵敏度越高,但设定值过小可能无法正确检出振动。振动频率的自动检出在每次
定位动作时所检出的频率会有一些差异。请执行数次定位动作,边确认抑振效果边进行调整。
6.7.2 振动抑制功能的注意事项
振动抑制功能的操作步骤如下所示。
振动抑制功能的操作可通过HCServoWorks来执行。该功能不能通过面板操作器来操作。
关于振动抑制功能的补充信息:
振动抑制功能的补充信息如下所示。
前馈功能:
出厂设定模式下,“前馈(Pn109)”、“速度前馈(V-REF)输入”以及“转矩前馈(T-REF)输入”将变为无效。
根据系统构成,若要同时使用来自上位装置的“速度前馈(V-REF)输入”、“转矩前馈(T-REF)输入”和模型追踪控
制,请设为Pn140.3 = 1。
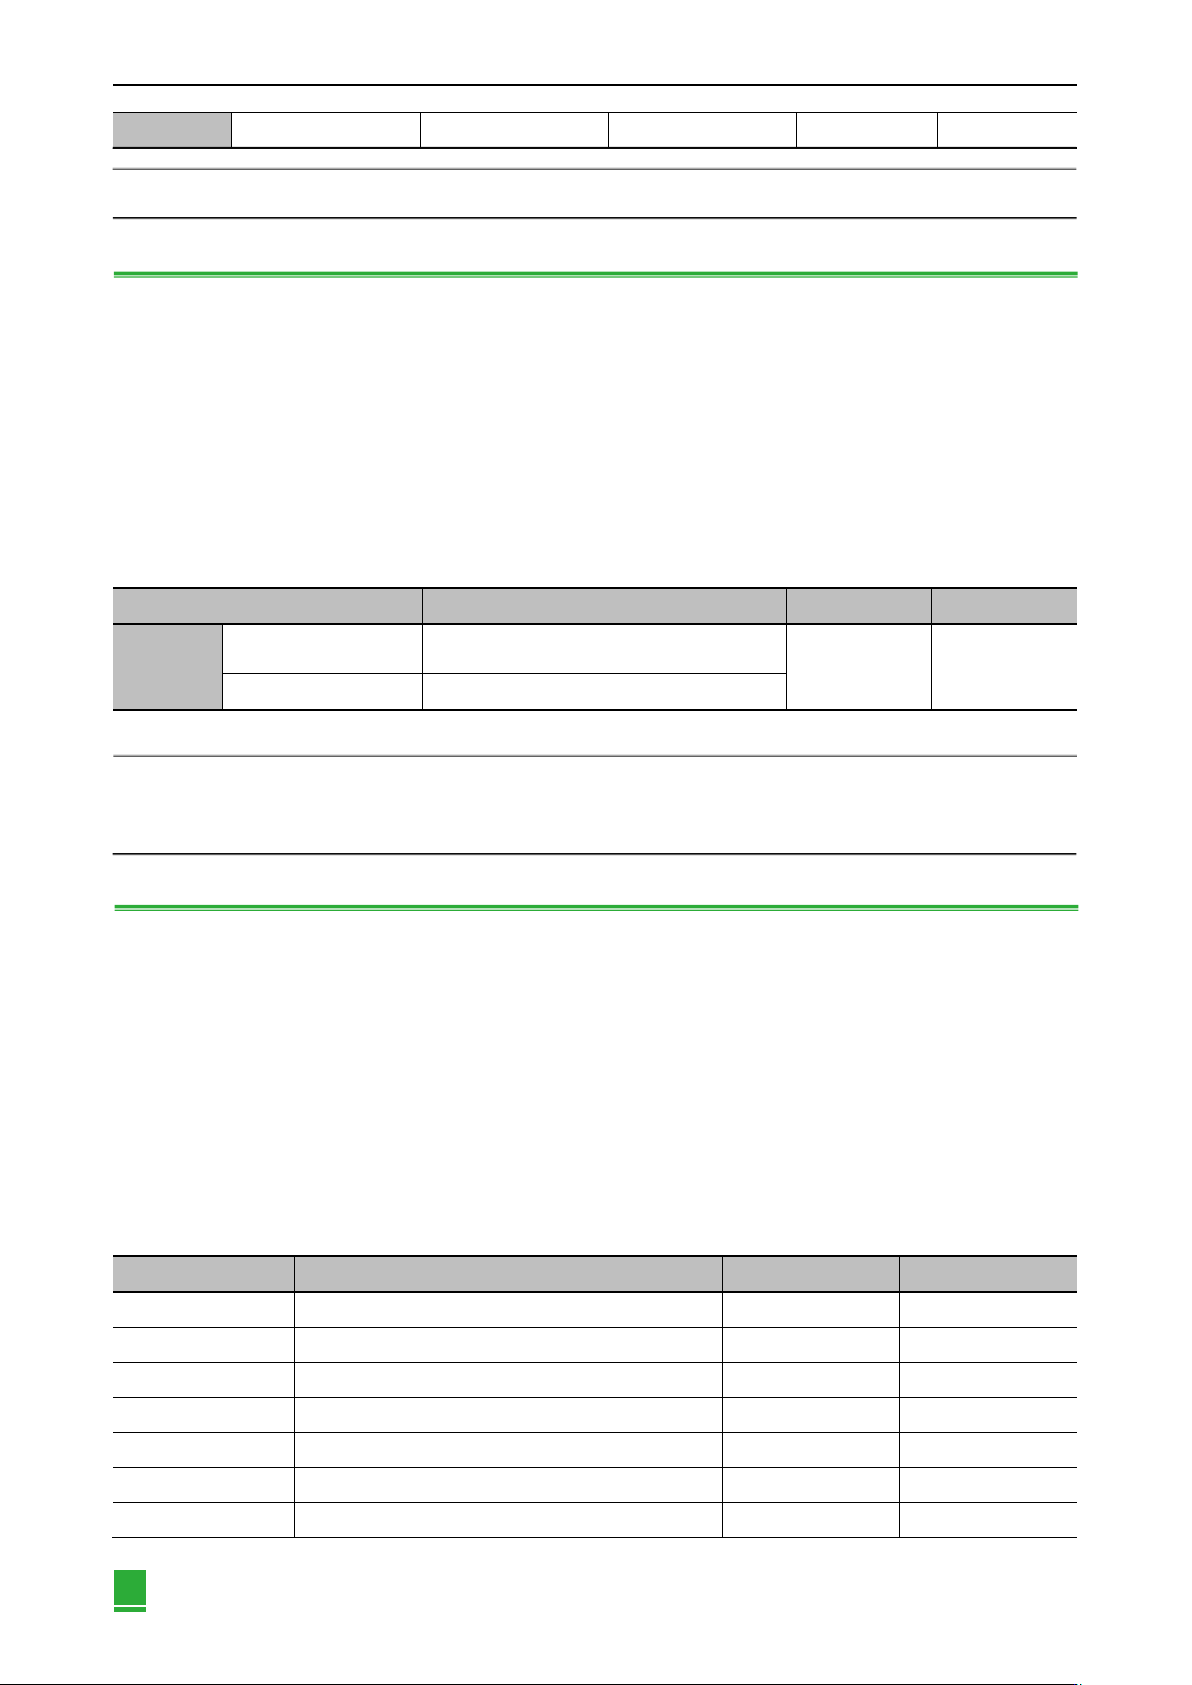
表6-41 前馈功能参数
参数
含义
生效时间
分类
Pn140
n.0□□□
(出厂设定)
不同时使用模型追踪控制和速度/转矩前馈
即时生效
调谐
n.1□□□
同时使用模型追踪控制和速度/转矩前馈
关于“转矩前馈(T-REF)输入”和“速度前馈(V-REF)输入”,请参照“转矩前馈”、“速度前馈”。
注:在该功能下使用模型追踪控制时,模型追踪控制将在伺服内部设定最佳前馈。
因此,通常不同时使用来自上位装置的“速度前馈(V-REF)输入”和“转矩前馈(T-REF)输入”。
但可根据需要同时使用模型追踪控制和“速度前馈(V-REF)输入”、“转矩前馈(T-REF)输入”。
此时,如果输入的前馈不正确,则有可能引起超调,敬请注意。
6.7.3 相关参数
有关参数,如下表6-42所示。
与该功能相关的参数
执行该功能时使用或者参照的参数。
执行该功能时可否变更参数的设定值
“否”:执行该功能时不能通过HCServoWorks等变更参数。
“可”:执行该功能时可通过HCServoWorks等变更参数。
执行该功能之后有无参数的自动设定
“有”:执行该功能后参数设定值将被自动设定或调整。
“无”:执行该功能后参数设定值不被自动设定或调整。
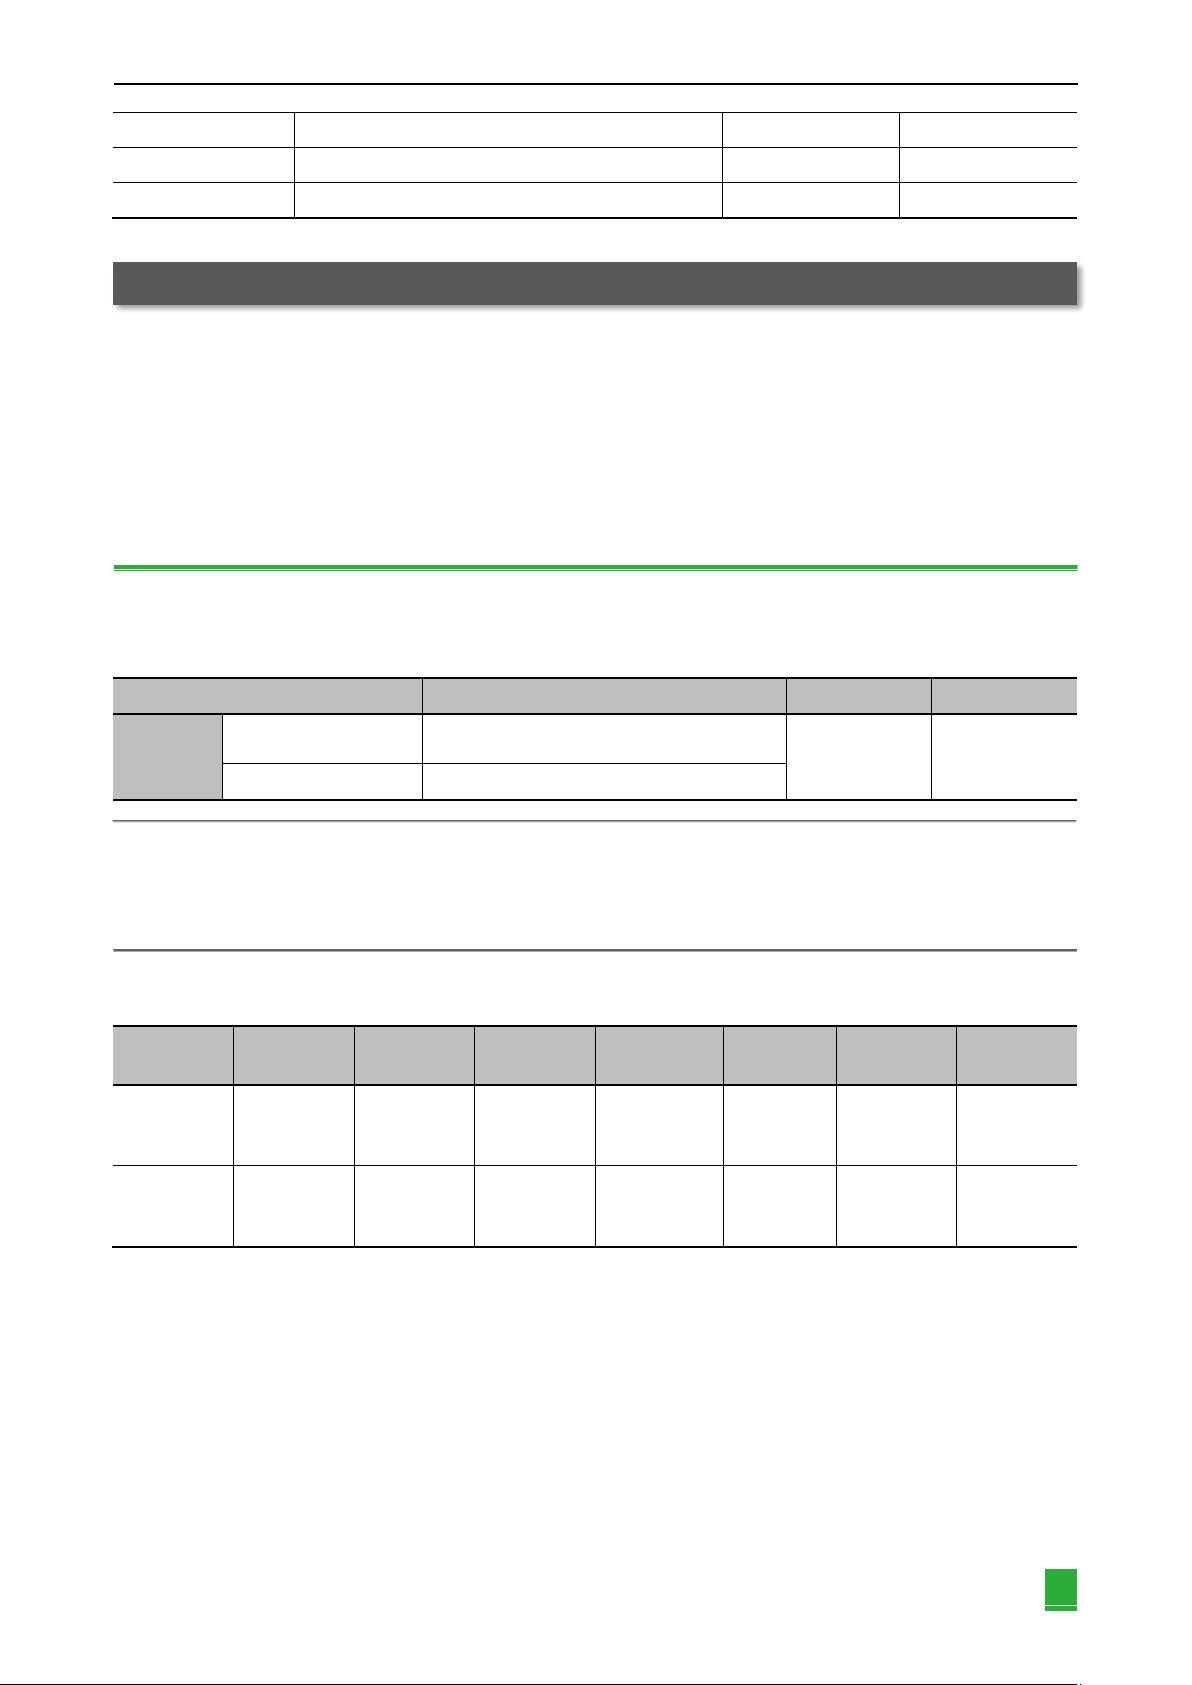
表6-42 振动抑制功能参数
参数
名称
可否变更设定值
有无自动设定
Pn140
模型追踪控制类开关
可
有
Pn141
模型追踪控制增益
否
有
Pn142
模型追踪控制增益补正
否
无
Pn143
模型追踪控制偏置(正转方向)
否
无
Pn144
模型追踪控制偏置(反转方向)
否
无
Pn145
振动抑制1频率A
否
有
Pn146
振动抑制1频率B
否
有
调整 第 6 章
149
Pn147
模型追踪控制速度前馈补偿
否
无
Pn14A
振动抑制2频率
否
无
Pn14B
振动抑制2补正
否
无
6.8 调整应用功能
以下对通过高级自动调谐1、高级自动调谐2以及单参数调谐进行调整后,进一步进行个别调整时的功能进行说明。
增益切换。
摩擦补偿功能。
电流控制模式选择。
电流增益值设定功能。
速度检出方法选择功能。
6.8.1 切换增益
增益切换功能中有使用外部输入信号的“手动增益切换”和自动进行切换的“自动增益切换”。
通过使用增益切换功能,可在定位时提高增益、缩短定位时间,在电机停止时降低增益、抑制振动。
表6-43 切换增益参数
参数
含义
生效时间
分类
Pn140
n.□□□0
(出厂设定)
手动切换增益
即时生效
调谐
n.□□□1
自动切换增益
注:1. n. □□□1 为保留参数(请勿设定)。
2. 关于切换的增益组合,请参照“(1)切换的增益组合”。
3. 关于手动切换增益,请参照“(2)手动切换增益”。
4. 关于自动切换增益,请参照“(3)自动切换增益”。
(1) 切换的增益组合
表6-44 切换的增益组合
切换的增益
速度环增益
速度环积分时
间常数
位置环增益
转矩指令滤波器
模型追踪控制
增益*
模型追踪控制
增益补正*
摩擦补偿增益
第1增益
速度环增益
(Pn100)
速度环积分时
间常数
(Pn101)
速度环增益
(Pn102)
第1段第1转矩
指令滤波时间常
数(Pn401)
模型追踪控制
增益
(Pn141)
模型追踪控制
增益补正
(Pn142)
模型摩擦补偿
增益
(Pn121)
第2增益
第2速度环增益
(Pn104)
第2速度环积分
时间常数
(Pn105)
第2位置环增益
(Pn106)
第1段第2转矩
指令滤波时间常
数(Pn412)
第2模型追踪
控制增益
(Pn148)
第2模型追踪控
制增益补正
(Pn149)
第2模型摩擦补
偿增益
(Pn122)
*模型追踪控制增益、模型追踪控制增益补正的增益切换仅适用于“手动切换增益”。
另外,在这些参数中,仅在同时满足下列条件并输入增益切换信号时切换增益。不满足条件时,即使上表中其它的参数
切换,这些参数也不会切换。
无指令
电机停止中
(2) 手动切换增益
“手动切换增益”通过外部输入信号(/G-SEL)来切换第1增益及第2增益。
第 6 章 调整
150
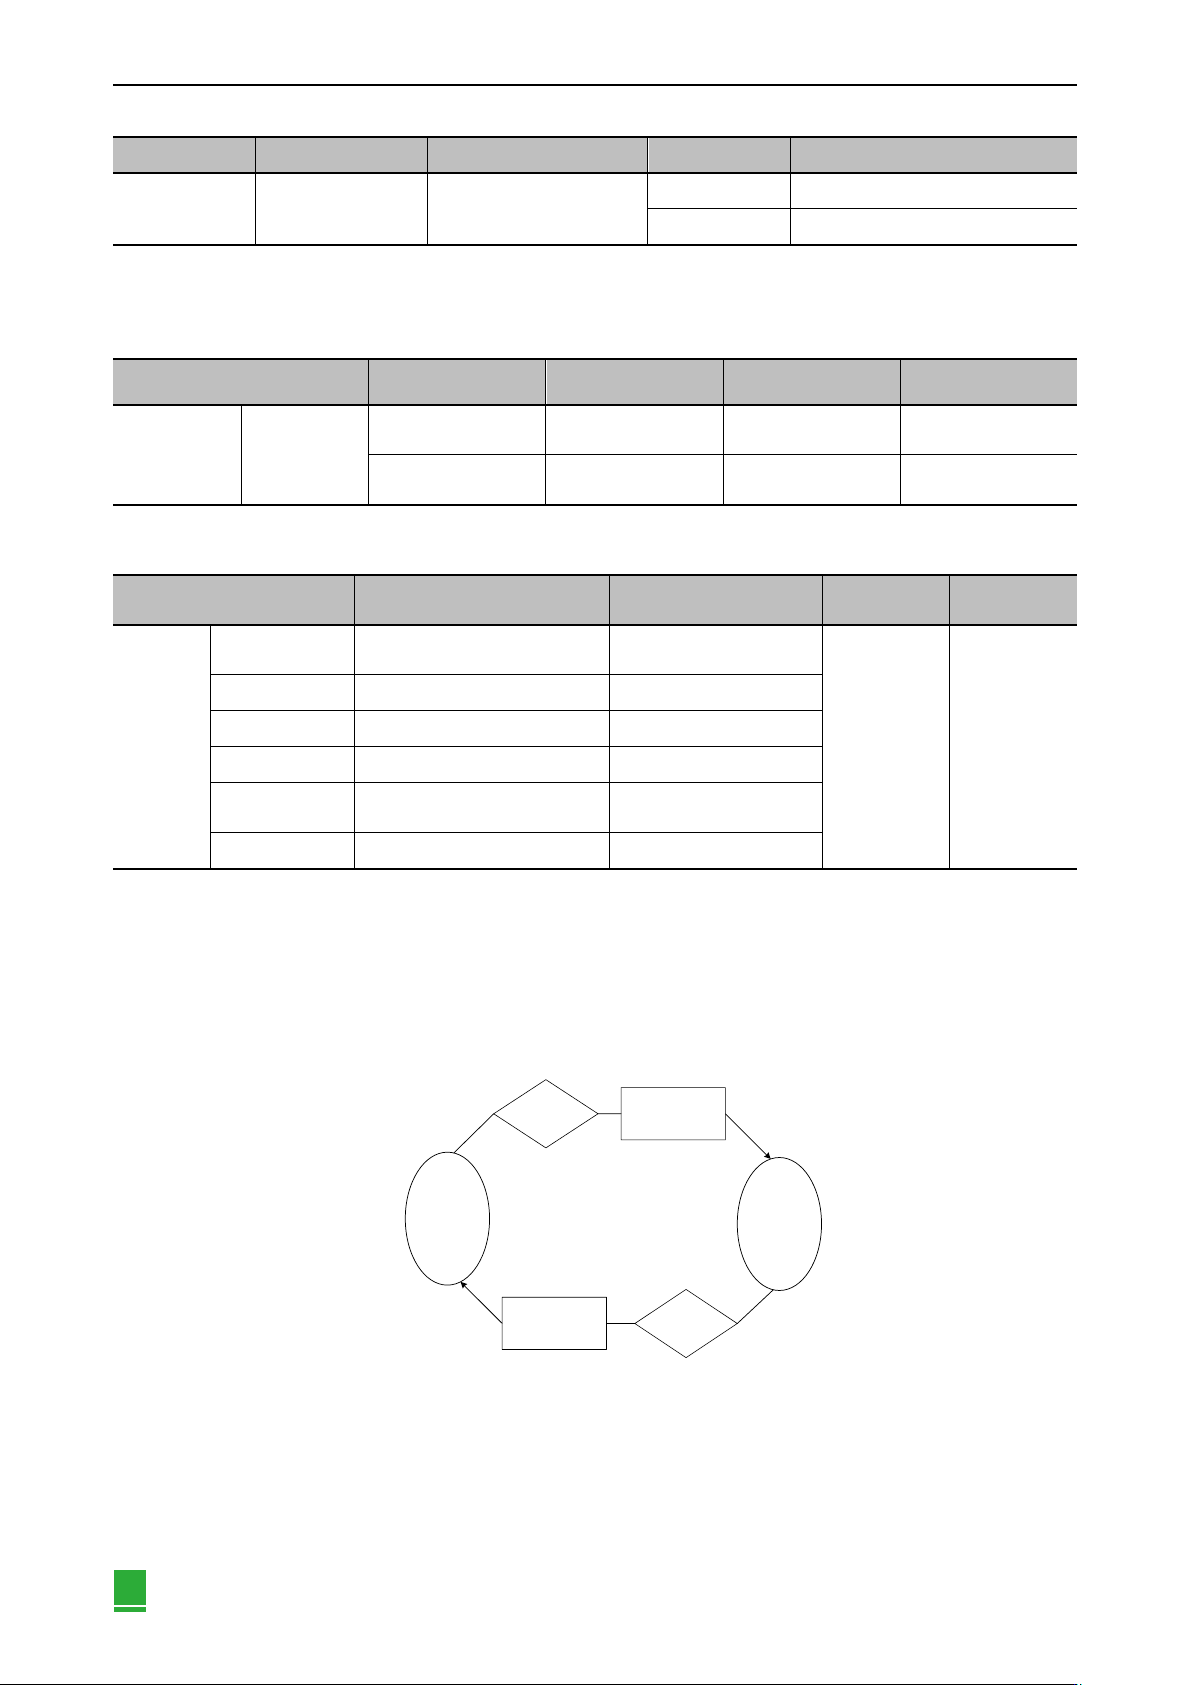
表6-45 手动切换增益
种类
信号名
连接器针号
设定
含义
输入
/G-SEL
需要分配
OFF
切换为第1增益。
ON
切换为第2增益。
(3) 自动切换增益
“自动切换增益”仅在位置控制时有效。切换条件通过以下设定执行。
表6-46 自动切换增益参数
参数
切换条件
切换增益
切换等待时
切换时间
Pn139
n.□□□2
条件A成立
第1增益
第2增益
等待时间1
Pn135
切换时间1
Pn131
条件A不成立
第2增益
第1增益
等待时间2
Pn136
切换时间2
Pn132
请从以下设定中选择自动切换增益的“切换条件A”。
表6-47 自动切换增益的“切换条件A”参数
参数
位置控制
切换条件A
位置控制以外(不切换)
有效时刻
类别
Pn139
n.□□0□
(出厂设定)
定位完成信号(/COIN)ON
固定于第1增益
即刻生效
调谐
n.□□1□
定位完成信号(/COIN)OFF
固定于第2增益
n.□□2□
定位接近信号(/NEAR)ON
固定于第1增益
n.□□3□
定位接近信号(/NEAR)OFF
固定于第2增益
n.□□4□
位置指令滤波器输出= 0
且指令脉冲输入OFF
固定于第1增益
n.□□5□
位置指令脉冲输入ON
固定于第2增益
*自动切换模式1(Pn139.0=2)
切换增益时的等待时间和切换时间之间的关系
例如,在以定位完成信号(/COIN)ON为条件的自动切换增益模式下,假设为从位置环增益Pn102切换为第2位置环增
益Pn106的情况。切换条件的/COIN信号为ON,且从切换条件已成立的时间开始等待了等待时间Pn135后,在切换时间Pn131
期间将增益从Pn102到Pn106进行直线变更。
第1增益
Pn100
Pn101
Pn102
Pn121
Pn401
切换条件A
成立
等待时间1 Pn135
切换时间1 Pn131
第2增益
Pn104
Pn105
Pn106
Pn122
Pn412
等待时间2 Pn136
切换时间2 Pn132
切换条件
A不成立