Y7应用手册(常规版).pdf - 第129页
第 5 章 应用功 能 第 2 章 122 注:反转模式 ( Pn000.0=1 ) 时为以下公式: P E = - M × R + P O P S = M S × R + P S ' P M = P E - P S ( 3) 旋转量串行数据规格和初始增量型脉冲 旋转量串行数据规格 旋转量串行数据从 PAO 输出。 数据传输方式 起止同步 ( ASYNC ) 波特率 9600bps 起始位 1 位 停止位 1 位 奇偶校验…
应用功能 第 5 章
第 2 章
121
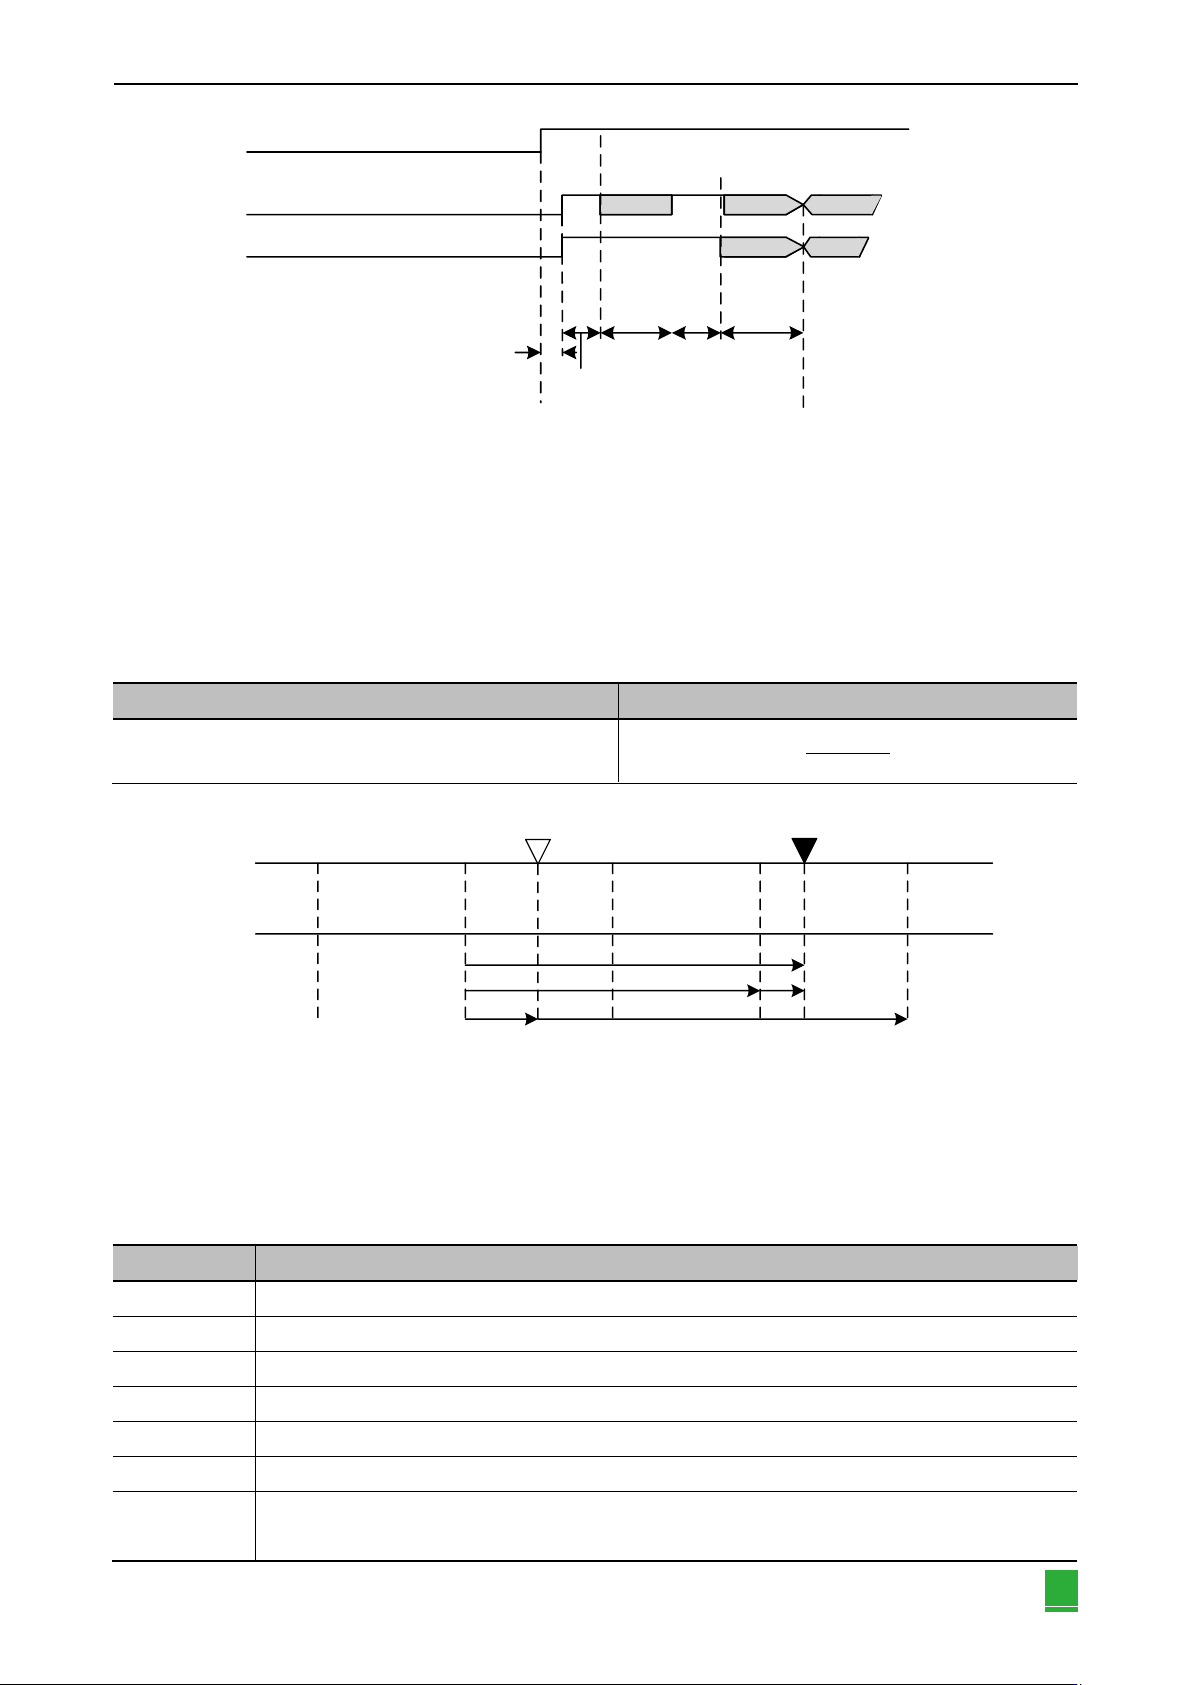
PAO
PBO
OFF
不确定
不确定
(A相)
(A相)
(B相)
(B相)
初始增量型脉冲 增量型脉冲
增量型脉冲
初始增量型脉冲
50ms
约15ms
1~3ms
最大400ms
60ms或以上
90mstyp
SEN信号
<补充>
无论 Pn000.0 的设定如何,分频脉冲收到正转指令时,变为B相超前。
旋转量串行数据:表示电机轴位于从基准位置(基本设定(初始化)时的值)开始旋转了几圈后的位置。
初始增量型脉冲:和通常的增量型脉冲相同,发出绝对值的初始增量型脉冲,即从电机轴的原点位置开始到当前电机轴
位置的脉冲,由伺服单元内部的分频器分频后被输出。
脉冲输出速度根据编码器分频脉冲数(Pn212)的设定值而异。可由下表中的公式求出。
编码器分频脉冲数(Pn212)的设定值
初始增量型脉冲输出速度计算公式
16-16383
坐标值
M的值
-1
0
+1
+2
+3
-1
0
+1 +2
基准位置(设定) 当前位置
Ps
Pm
PE
M x R
Po
最终的绝对值数据 P
M
根据下式求出。
P
E
= M × R + P
O
P
S
= M
S
× R + P
S
'
P
M
= P
E
– P
S
符号
含义
P
E
从编码器读取的当前值。
M
旋转量串行数据。
P
O
初始增量型脉冲数。
P
S
'
在基本设定时读取的初始增量型脉冲数。
P
M
用户的系统中需要的当前值。
R
编码器旋转 1 圈的脉冲数(分频后的值“Pn212”的值)。
P
E
从编码器读取的当前值。
图5-35 绝对值数据的收发顺序图
表5-106 初始增量型脉冲输出速度计算公式
图5-36 绝对值数据PM输出方式图
表5-107 公式符号定义表
第 5 章 应用功能
第 2 章
122
注:反转模式 (Pn000.0=1)时为以下公式:
P
E
= -M × R + P
O
P
S
= M
S
× R + P
S
'
P
M
= P
E
- P
S
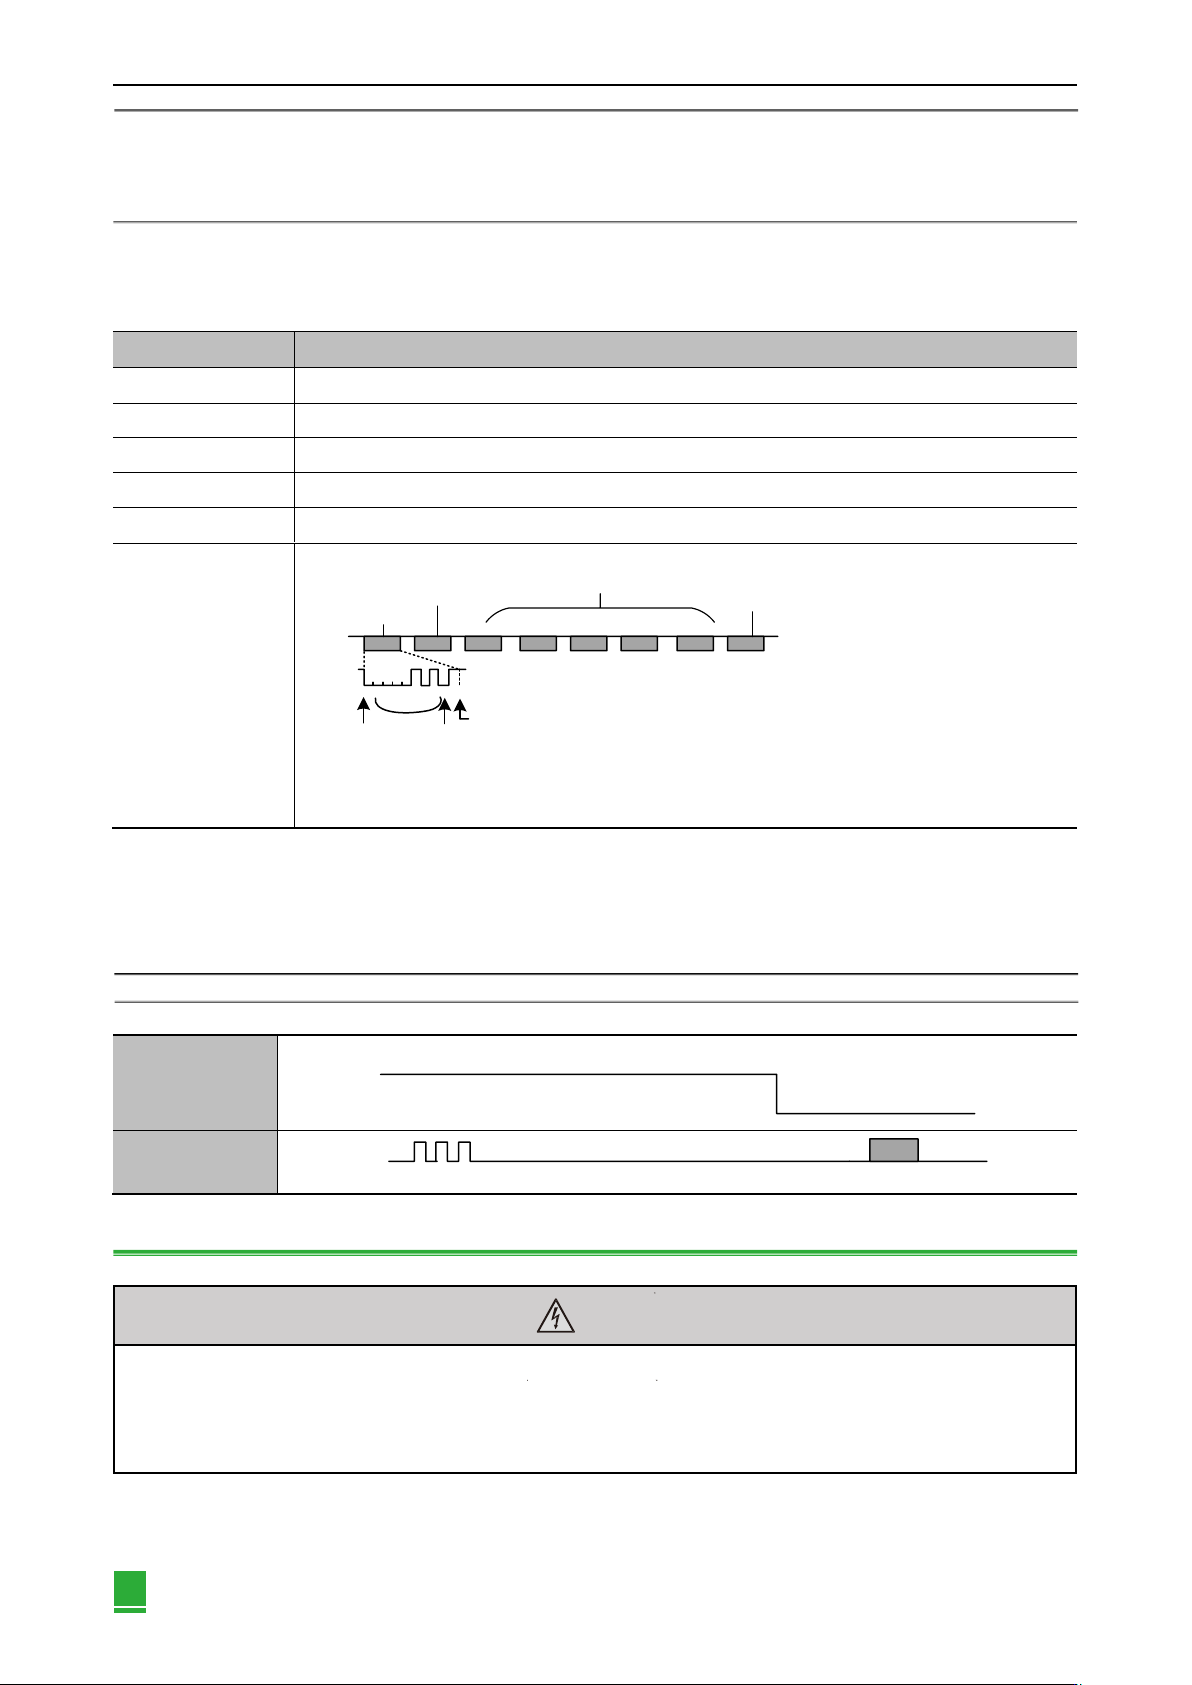
(3) 旋转量串行数据规格和初始增量型脉冲旋转量串行数据规格
旋转量串行数据从PAO输出。
数据传输方式
起止同步 (ASYNC)
波特率
9600bps
起始位
1位
停止位
1位
奇偶校验
偶数
字符码
ASCII7位
数据格式
(8位字符)
“0”~“9”
旋转量数据5位
“P”
“+”或“-”
“CR”
0 0 0 0 1 0 1 0 1
数据
0
起始位 偶数校验
停止位
1.零旋转范围为“P+00000”(CR)或“P-00000”(CR)中的任意一个。
2.旋转量的范围为“±32768”。若超出此范围,“+32768”时数据变为“-32768”,“-32768”时数据变为“+32768”。变更旋
转圈数上限值时,将在“旋转数上限值设定”中的设定范围内变更。
初始增量型脉冲和通常的增量型脉冲相同,初始增量型脉冲在伺服单元内部分频后被输出。
(4) 警报内容传输
使用绝对值编码器时,伺服单元检出的警报内容可在 SEN 信号从H电平变为L电平时以串行数据的形式通过 PA0 输出
传送到上位装置。
注:伺服 0N 中不接收 SEN 信号,警报内容的输出示例如下所示。
5.12.4 绝对值编码器初始化(发生警报时)
在以下场合时,必须对绝对值编码器进行初始化设定。
SEN信号
高电平
低电平
PAO输出
增量型脉冲
串行数据
表5-108 旋转量串行数据规格和初始增量型脉冲旋转量串行数据规格表
表5-109 警报内容传输表
· 执行绝对值编码器的设定后,旋转量数据为-2转~+2转范围的值。由于机械系统的基准位置会发生变化,请根据设定后的位置确定
上位装置的基准位置。
· 不进行上位装置的定位即运行机器,可能会发生意外的机械动作,导致人身事故或机械损坏。请谨慎运行机械。
危险
应用功能 第 5 章
第 2 章
123
・系统首次投入使用时。
・发生“编码器备份警报(A.810)”时。
・发生“编码器和数校验警报(A.820)”时。
・要将绝对值编码器的旋转量串行数据初始化时。
通过Fn008 进行基本初始化设定。
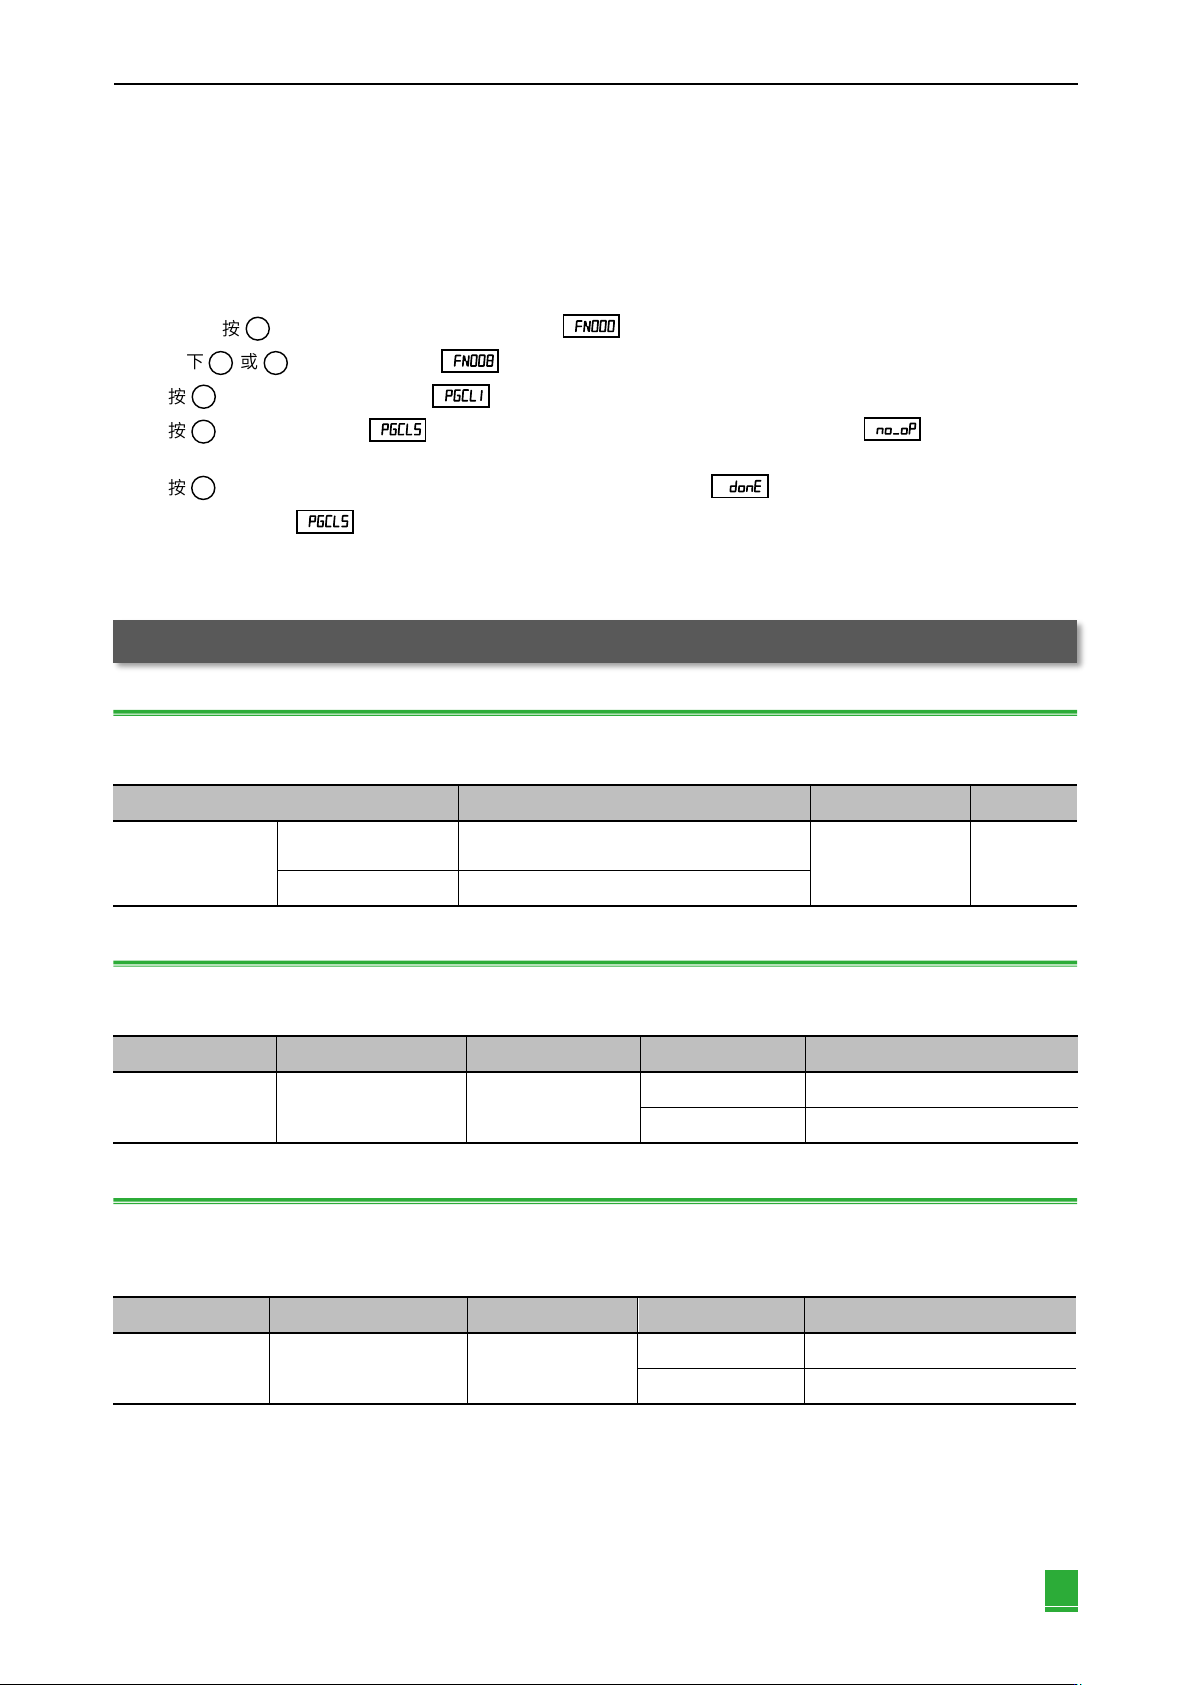
初始化设定步骤:
(1) 在面板按 键选择辅助功能Fn000,面板显示“ ”。
(2) 按下 或 键,面板显示为“ ”。
(3) 按 键约1秒钟,面板显示为“ ”。
(4) 按 键直至面包显示“ ”。(如果中途进行了错误的按键操作,则面板显示“ ”约闪烁1秒钟,然
后返回辅助功能执行模式。此时请从头开始重新操作)
(5) 按 键,开始设定绝对值编码器初始化。设定完成后,面板显示“ ”约闪烁1秒钟。
(6) 返回面板显示“ ”。
(7) 为使设定有效,请重新接通电源。
5.13 其他输入输出信号
5.13.1 输入信号分配注意事项
变更输入信号后,请将进行Pn50A = n. □□□1(输入信号分配模式)的设定。
参数
含义
生效时间
分类
Pn50A
(输入信号选择1)
n. □□□0
(出厂设定)
以出厂设定的分配使用输入信号。
再次接通电源后
基本设定
n. □□□ 1
根据不同信号而变更输入信号的分配。
5.13.2 报警输出(ALM)信号
伺服单元发生故障时,输出此信号。
种类
名称
连接端子
状态
含义
输出
报警输出(ALM)
CN1-31、CN1-32
ON(闭合)
伺服单元正常状态。
OFF(断开)
伺服单元报警状态。
5.13.3 警告输出(/WARN)信号
伺服单元设有警报和警告。警报为伺服单元存在异常,需立即停止运行的状态。警告为发生警报前的通告,无需停止运
行的状态。
种类
名称
连接端子
状态
含义
输出
警告输出(/WARN)
需分配
ON(闭合)
伺服单元警告状态。
OFF(断开)
伺服单元正常状态。
警告代码输出相关参数:
可通过警告代码输出(ALO1~ALO3)信号输出警告代码。通过Pn001 = n.X□□□(警告代码输出的选择)进行设定。
M
∧
∨
S
∧
M
表5-110 Pn50A = n. □□□1(输入信号分配模式)参数设定表
表5-111 报警信号输出表
表5-112 警告信号输出表