Y7应用手册(常规版).pdf - 第80页
试运行 第 4 章 73 步骤 操作 参照项目 1 接通控制电源和 主回路电 源, 进行与安全功 能、 超程、 制动器 等的保护功 能相 关的设定。 • 使用带制动器伺 服电机时, 在确认制动器动作 前, 请预先实施防止 机械自然 掉落或因外力引 起振动的 措施,并 确认伺服 电机的动 作和制动 器动作正 常。 “ 5.4.5 超程的 设定” “5.4.6 制动器 ” 2 根据使用的控制 方式设定 必要的参 数。 “5. 5 速度控 制…
第 4 章 试运行
72
• 编码器分频脉冲数(Pn212)的设定值
• 发出正转、反转指令时的旋转方向
5
将速度指令输入恢复到0V。
6
使伺服OFF。至此,试运行结束。
4.4.4 位置控制时的试运行
下面对位置控制时的试运行方法进行说明。在此介绍位置控制用输入信号接线完成后(参照“4.4.1输入信号回路的连
接和参数修改”)的试运行步骤。
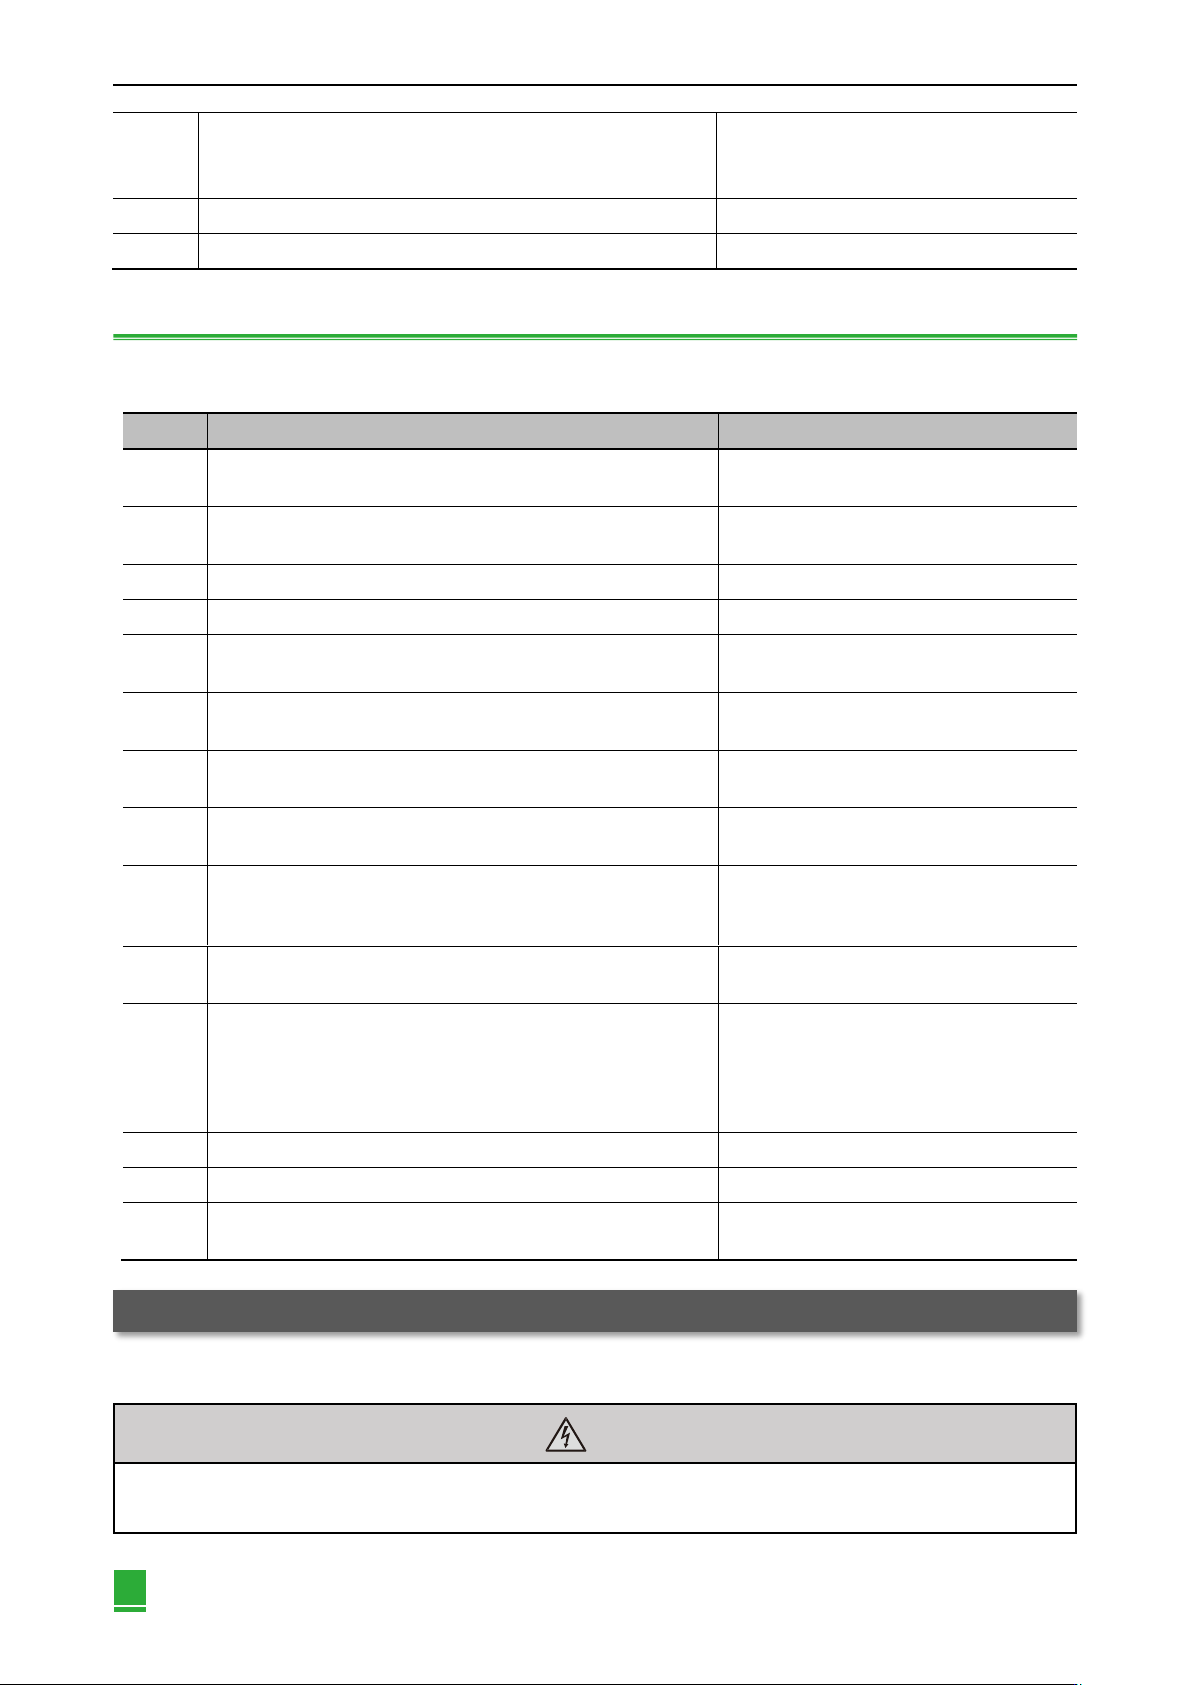
步骤
操作
参照项目
1
假定指令单位,根据上位装置来设定电子齿数比。
指令脉冲形态通过Pn200.0进行设定。
“5.6.1位置控制时的基本设定”
2
假定指令单位,根据上位装置来设定电子齿数比。
电子齿数比通过Pn2OE和 Pn210进行设定。
“5.6.4电子齿轮比”
3
接通伺服单元的控制电源和主回路电源。
4
将伺服ON (/S-ON)输入信号置于ON。
“5.5.3速度指令偏置调整”
5
以容易确认的电机旋转量 (例: 1 圈)从上位装置输出低速脉冲指令
为安全起见,指令脉冲速度请设定为电机转速在100 min-1左右。
6
根据输入指令脉冲计数器(Un00C)在发出指令前后的变化量来确认输入到
伺服单元中的指令脉冲数。
7
根据反馈脉冲计数器(Un00D)在发出指令前后的变化量来确认电机的实际
旋转量。
8
确认步骤6、7的值是否满足下式。
Un0OD=Un0OC X(Pn20E/Pn210)
9
确认伺服电机是否向指令的方向旋转。
在不改变输入脉冲极性的情况下切换电机旋转方向时,请参照“5.2.2电机
旋转方向的选择”。
“5.4.4电机旋转方向的设定”
10
从上位装置输入脉冲指令,使电机以较大的旋转量恒速运行。
为安全起见,指令脉冲速度请设定为100/min左右。
11
根据输入指令脉冲速度(Un007[min-1])来确认输入到伺服单元中的指令脉
冲速度。
根据下式计算Un007[23位编码器时]。
Un007 ( 输 入 指 令 脉 冲 速 度 )= 输入指令脉冲[ 脉冲
/s]×60×(Pn20E/Pn210)×(1/8388608)
12
确认电机转速(Un000[min-1])。
13
确认步骤11和12的值(Un007和 Un000)一致。
14
停止脉冲指令,使伺服OFF。
至此,试运行结束。
4.5 将伺服电机与机器机械连接后的试运行
下面对将伺服电机与机器机械连接后的试运行方法进行说明。在此以伺服电机单体试运行已经完毕的情况为例进行说
明。
· 在机械和伺服电机连接的状态下,如果发生操作错误,则不仅会造成机械损坏,有时还可能导致人身伤害事故
注意
试运行 第 4 章
73
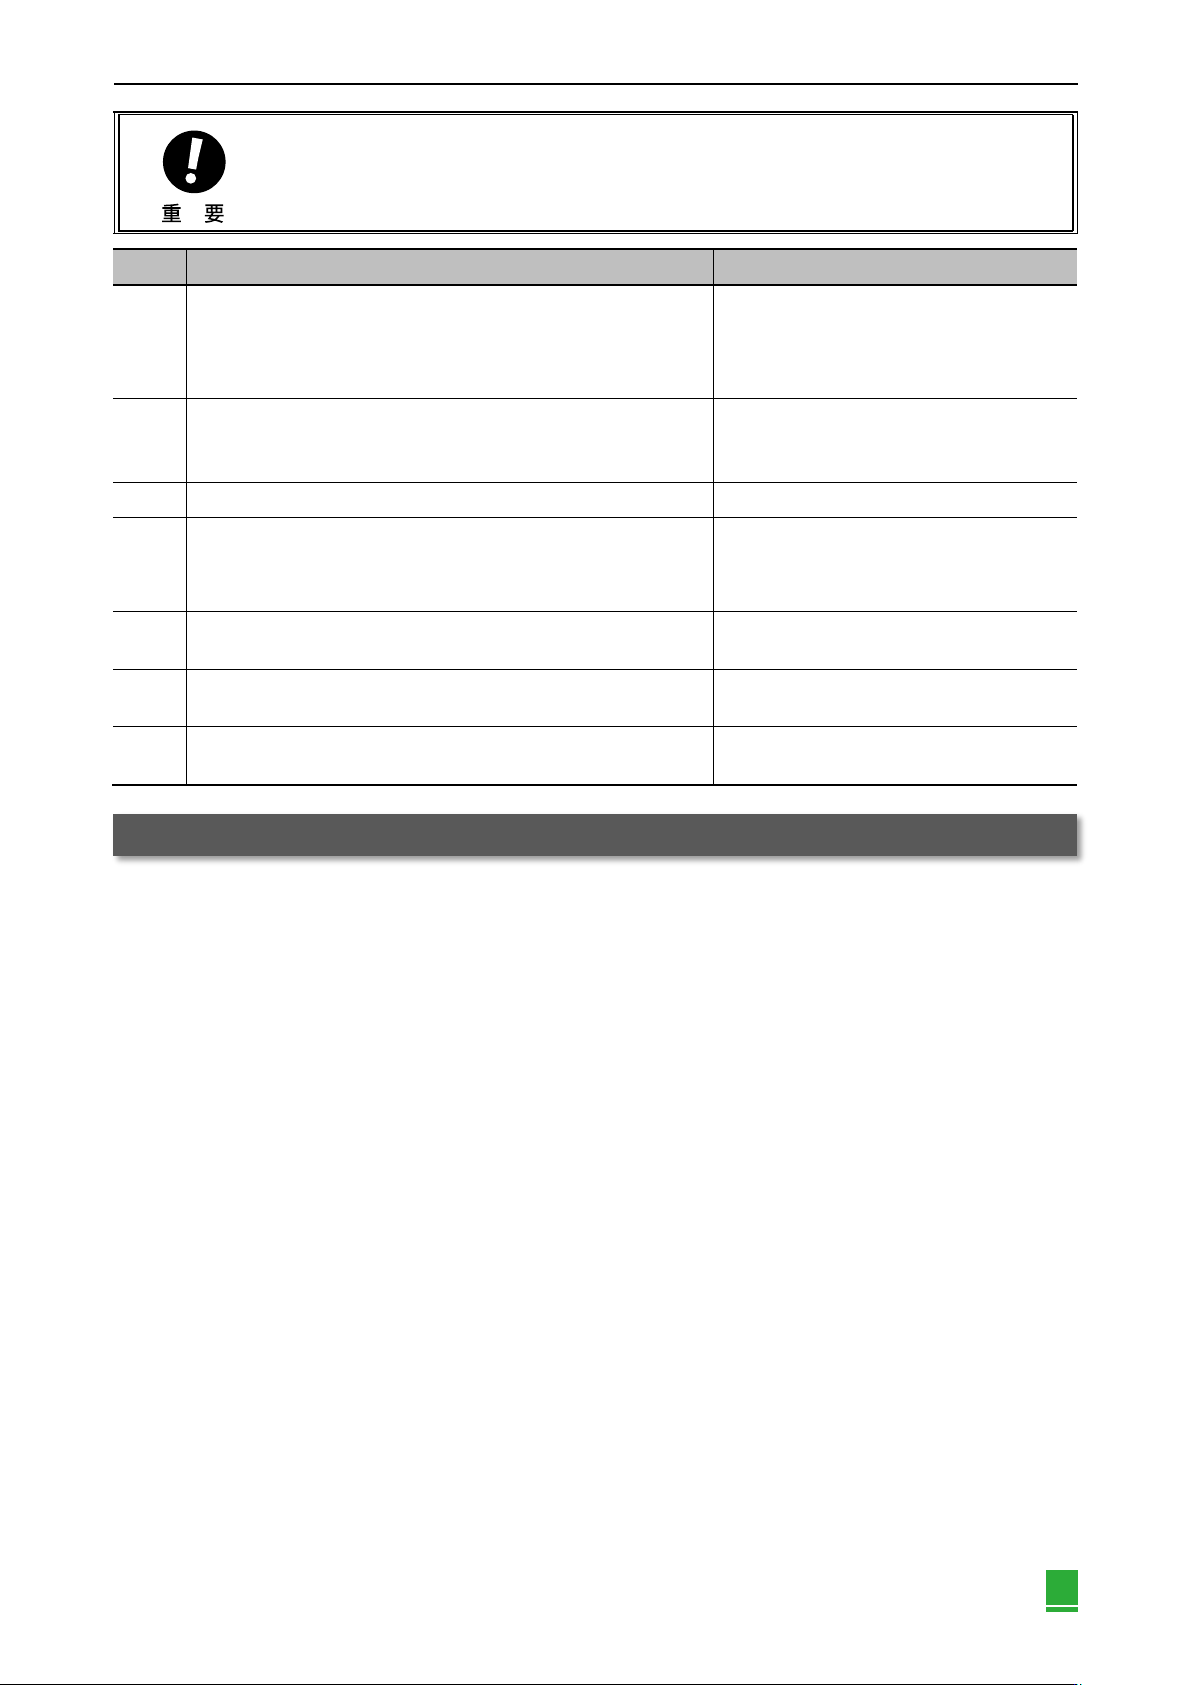
步骤
操作
参照项目
1
接通控制电源和主回路电源,进行与安全功能、超程、制动器等的保护功能相
关的设定。
• 使用带制动器伺服电机时,在确认制动器动作前,请预先实施防止机械自然
掉落或因外力引起振动的措施,并确认伺服电机的动作和制动器动作正常。
“5.4.5超程的设定”
“5.4.6 制动器”
2
根据使用的控制方式设定必要的参数。
“5.5 速度控制”
“5.6 位置控制”
“5.7 转矩控制”
3
在电源OFF的状态下,通过联轴节等连接伺服电机和机械。
4
在确认伺服单元为伺服OFF之后,接通机械(上位装置)电源。并再次确认步
骤1中设定的保护功能是否正常动作。
(注)为防止在接下来的操作中发生异常,请使设备处于可紧急停止的状态。
“5.4.7 伺服OFF及发生警报时的电机停止方法”
5
根据“4.4根据上位指令进行伺服电机单体的试运行”进行试运行,确认试运
行结果和伺服电机单体试运行时相同。并确认指令单位等的设定与机械一致。
“4.4根据上位指令进行伺服电机单体的试运行”
6
再次确认参数设定与各控制方式相符,然后确认伺服电机的运行是否满足机械
的动作规格。
7
根据需要调整伺服增益,改善伺服电机的响应特性。
试运行时,可能出现伺服电机和机械不太适应的情况,请充分实施磨合运行。
“第六章调整”
4.6 带制动器的伺服电机的试运行
带制动器的伺服电机的试运行请遵守以下注意事项。
• 进行带制动器的伺服电机试运行时,在确认制动器动作之前,请务必采取防止机械自然掉落或因外力引起振动的措
施。
• 进行带制动器的伺服电机试运行时,请先在伺服电机和机械分离的状态下确认伺服电机和制动器的动作。没问题时,
请将伺服电机和机械连接后再次进行试运行。
请用伺服单元的制动器联锁输出(/BK)信号对带制动器伺服电机的制动器动作进行控制。有关接线及相关参数的设定,
请参照“5.4.6 制动器”。
· 伺服电机单体试运行时,超程信号(P-OT、N-OT)被设定为OFF。此时请将超程信号(P-OT、 N-OT)设为ON,使保
护功能有效。
第 4 章 试运行
74