Y7应用手册(常规版).pdf - 第165页
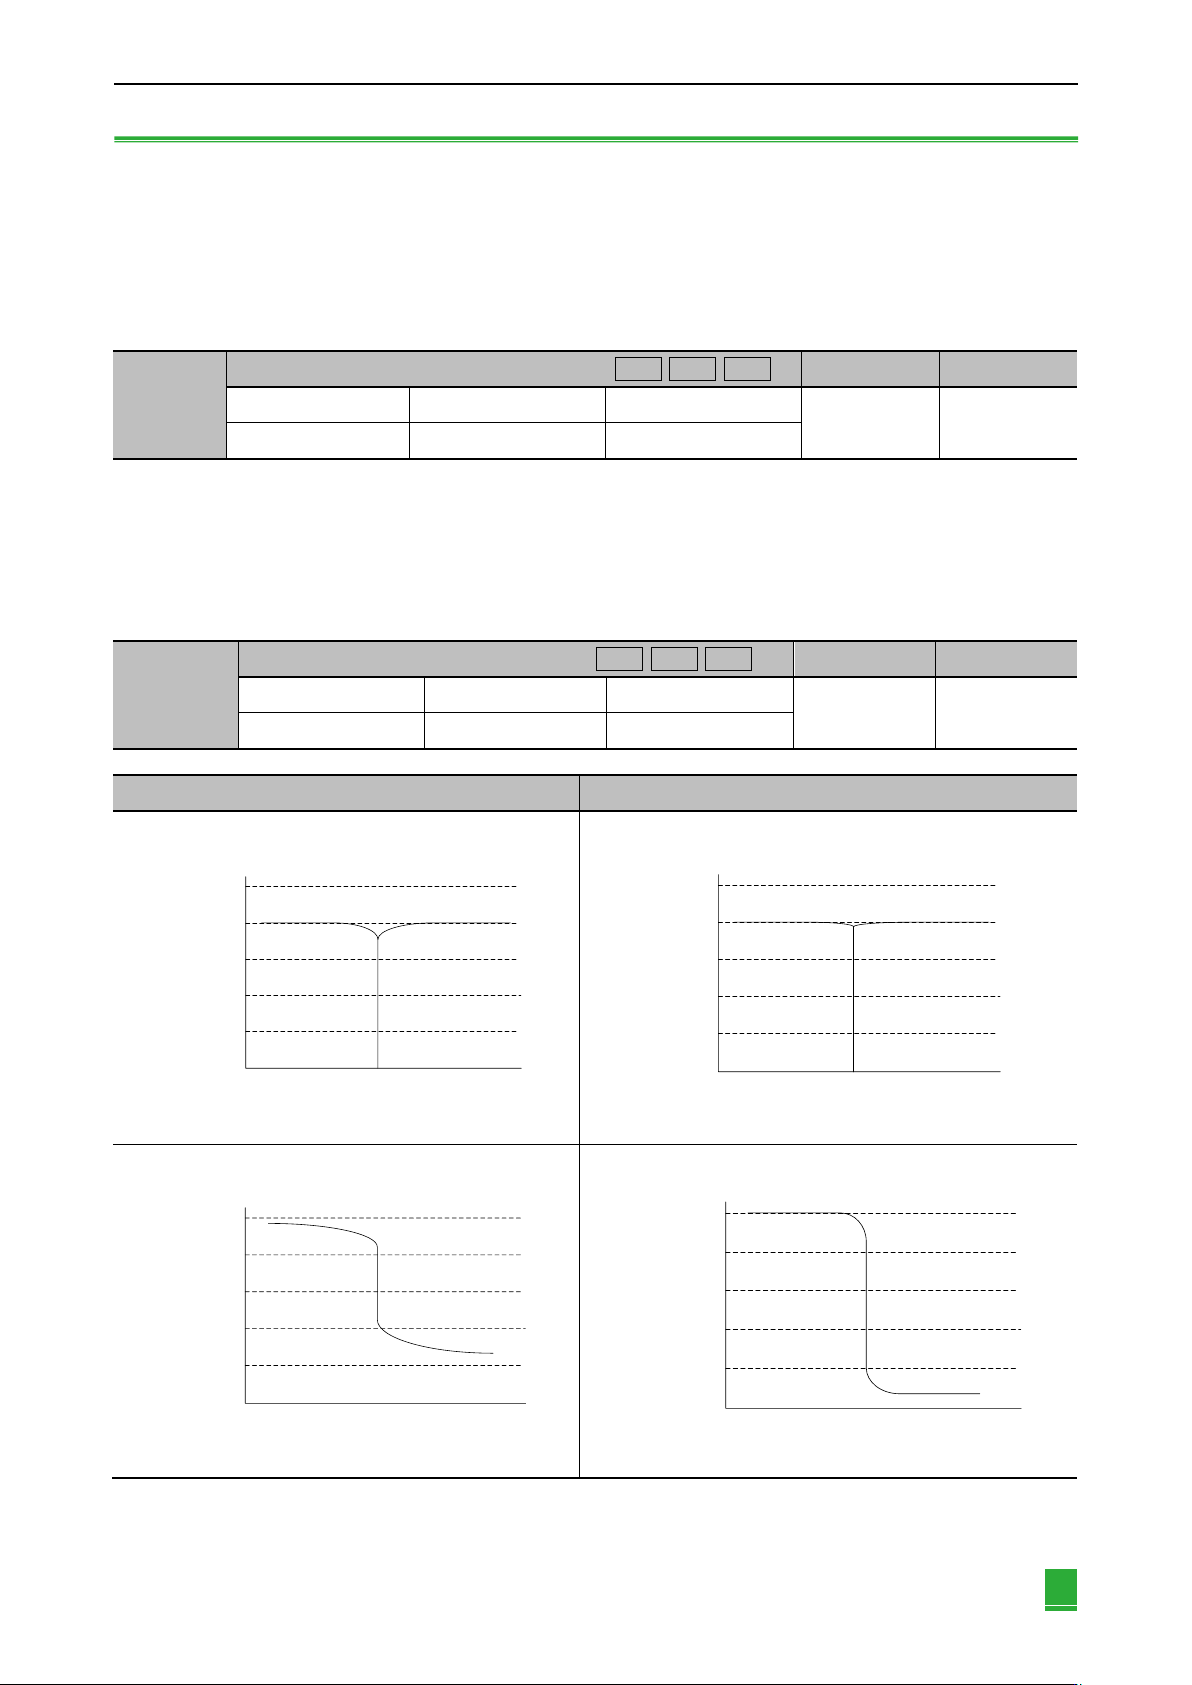
第 6 章 调整 158 表 6-69 第 2 段第 2 转 矩指令滤 波器 Q 值参数 Pn410 第 2 段第 2 转矩指令滤波 器 Q 值 速度 位置 转矩 生效时间 分类 设定范围 设定单位 出厂设定 即时生效 调谐 50 ~100 0.01ms 50 注:设定为 50 00 时,滤 波器变为 无效。 (2) 陷波滤波器 陷波滤波器是用来清除因滚珠丝杠轴的共振等引起的特定振动频率成分的滤波器。 增益曲线如下图所示,特定的频率…
调整 第 6 章
157
6.9.6 转矩指令滤波器
转矩指令中串行配置有一次延迟滤波器和陷波滤波器,各自独立发挥作用。
陷波滤波器通过Pn408来切换有效/无效。
(1) 转矩指令滤波器
可能因伺服驱动而导致机器振动时,如果对以下转矩指令滤波时间参数进行调整,则有可能消除振动。数值越小,越能
进行响应性良好的控制,但受机械条件的制约。
表6-67 转矩指令滤波器参数
Pn401
第1段第1转矩指令滤波时间常数 速度 位置 转矩
生效时间
分类
设定范围
设定单位
出厂设定
即时生效
调谐
0~65535
0.01ms
100
转矩指令滤波器的设定标准
速度环增益(Pn100[Hz])和转矩滤波器时间常数(Pn401[ms])
稳定控制范围的调整值 Pn401[ms] ≤1000/(2πPn100[Hz]4)
极限调整值 Pn401[ms]<1000/(2πPn100[Hz]1)
表6-68 第2段第2转矩指令滤波频参数
Pn40F
第2段第2转矩指令滤波频 速度 位置 转矩
生效时间
分类
设定范围
设定单位
出厂设定
即时生效
调谐
100~5000
1Hz
5000
Q值=0.7
Q值=1.0
-300
-200
-100
0
100
10
2
10
3
10
4
增益(db)
陷波滤波器
频率(Hz)
-300
-200
-100
0
100
10
2
10
3
10
4
增益(db)
陷波滤波器
频率(Hz)
-300
-200
-100
0
10
2
10
3
10
4
相位(deg)
陷波滤波器
频率(Hz)
-400
-300
-200
-100
0
10
2
10
3
10
4
相位(deg)
陷波滤波器
频率(Hz)
-400
第 6 章 调整
158
表6-69 第2段第2转矩指令滤波器Q值参数
Pn410
第2段第2转矩指令滤波器Q值 速度 位置 转矩
生效时间
分类
设定范围
设定单位
出厂设定
即时生效
调谐
50~100
0.01ms
50
注:设定为5000时,滤波器变为无效。
(2) 陷波滤波器
陷波滤波器是用来清除因滚珠丝杠轴的共振等引起的特定振动频率成分的滤波器。
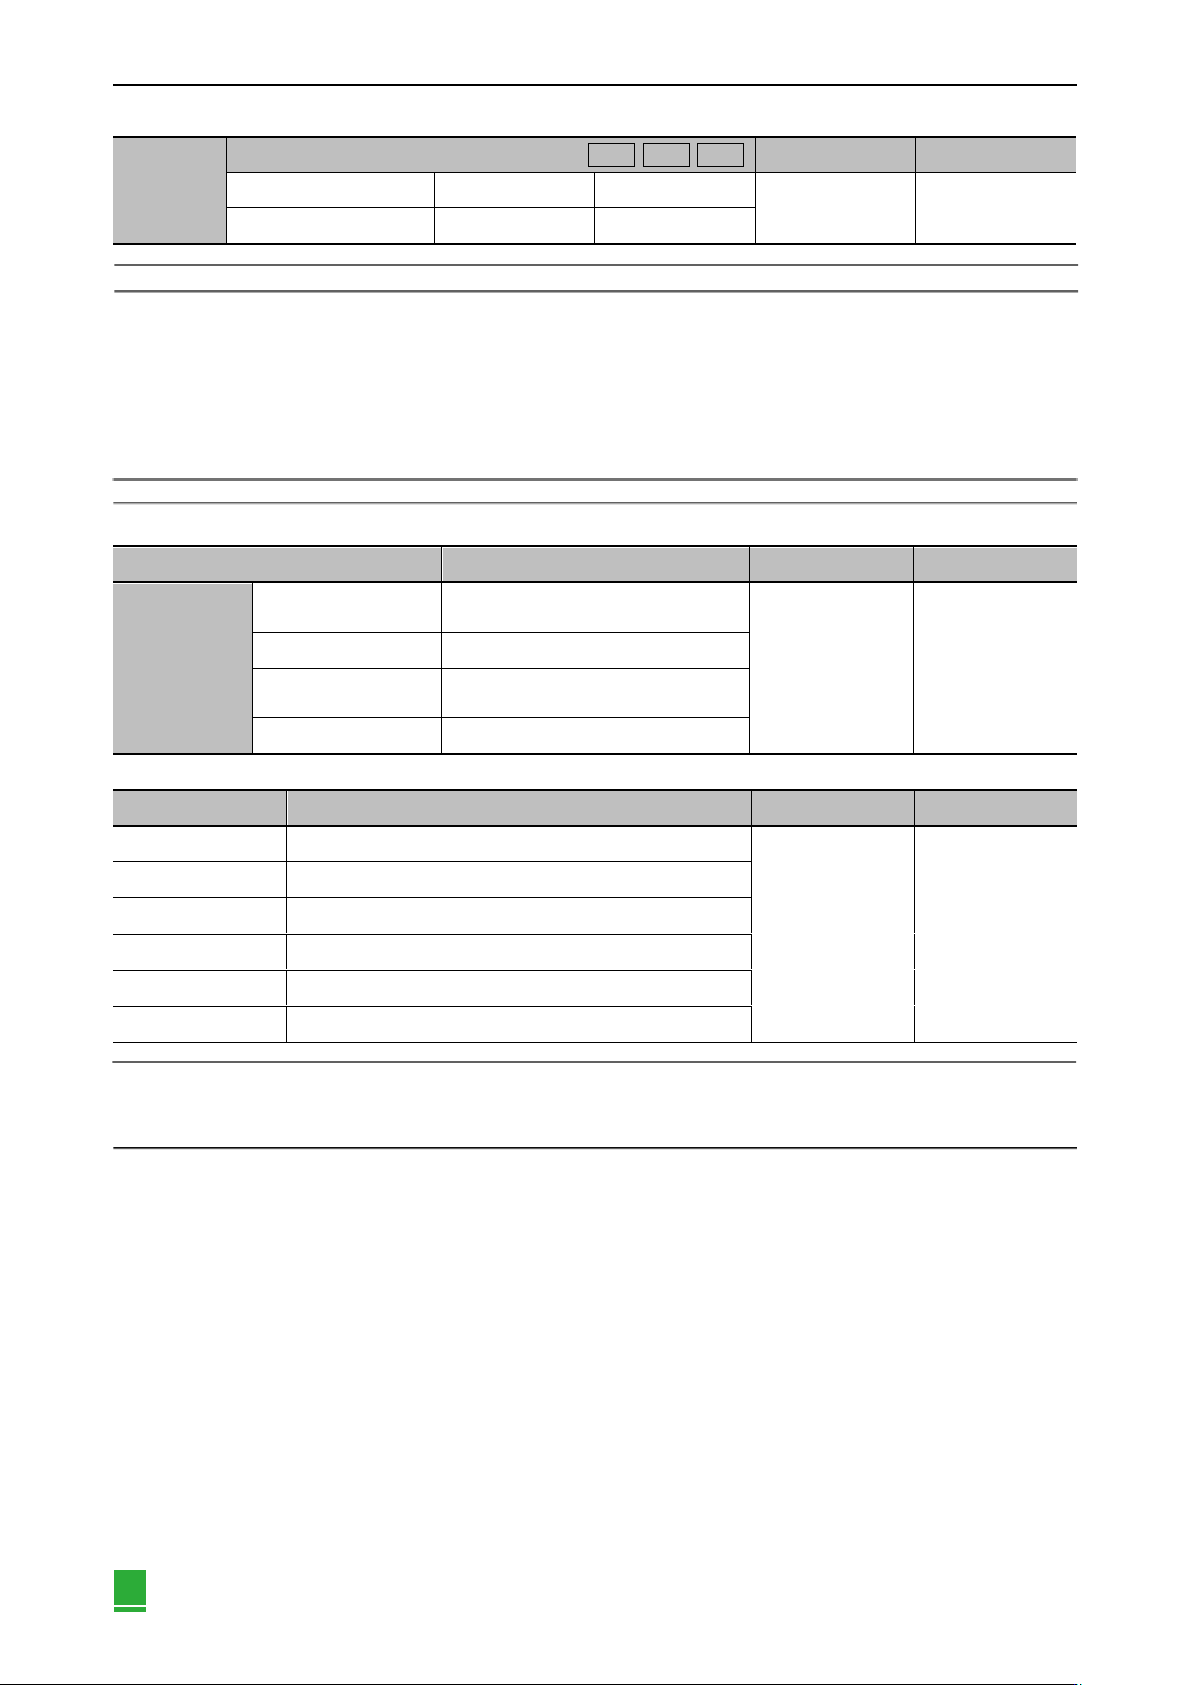
增益曲线如下图所示,特定的频率(以下称为陷波频率)呈凹陷(notch)形状。通过这个特性,能够消除或降低陷波
频率附近的频率成分。
陷波滤波器Q值的值越大,凹陷和相位迟延越厉害。
注:通过Pn408选择陷波滤波器的有效/无效。
表6-70 陷波滤波器的有效/无效参数
参数
含义
生效时刻
类别
Pn408
n. □□□0
[出厂设定]
使第1段陷波滤波器无效
即时生效
基本设定
n. □□□1
使第1段陷波滤波器有效
n. □0□□
[出厂设定]
使第2段陷波滤波器无效
n. □1□□
使第2段陷波滤波器有效
表6-71 机械的振动频率设定陷波滤波器的参数
参数
含义
生效时刻
类别
Pn409
第1段陷波滤波器频率
即时生效
调谐
Pn40A
第1段陷波滤波器Q值
Pn40B
第1段陷波滤波器的陷波深度
Pn40C
第2段陷波滤波器频率
Pn40D
第2段陷波滤波器Q值
Pn40E
第2段陷波滤波器的陷波深度
注:1. 请勿将陷波滤波器频率(Pn409或Pn40C)设定为接近速度环的响应频率。至少应将该频率设定为速度环增益(Pn100)的4倍以上
(但Pn103应正确设定)。若设定错误,可能会因发生振动而导致机械损坏。
2. 请务必在电机停止时变更陷波滤波器频率(Pn409或Pn40C)。如果在电机动作过程中进行变更,可能会导致振动。
第七章 辅助功能
第七章 辅助功能 .................................................................................................................................. 159
7.1 辅助功能一览 ......................................................................................................................160
7.2 报警记录的显示(Fn000) ......................................................................................................160
7.3 JOG 运行(Fn002) ................................................................................................................161
7.4 原点搜索定位(Fn003) .........................................................................................................162
7.5 程序 JOG 运行(Fn004) ........................................................................................................162
7.6 参数设定值的初始化(Fn005) ..............................................................................................164
7.7 报警记录的删除(Fn006) ......................................................................................................164
7.8 模拟矩监视输出的手动调整(Fn00C) ...................................................................................164
7.9 模拟矩监视输出的增益调整(Fn00D)...................................................................................165
7.10 电机电流检出信号偏置量的自动调整(Fn00E) ...............................................................166
7.11 电机电流检出信号偏置量的手动调整(Fn00F) ...............................................................167
7.12 参数的写入禁止设定(Fn010) ..............................................................................................167
7.13 显示电机机型(Fn011) .........................................................................................................168
7.14 显示伺服单元的软件版本(Fn012) .......................................................................................168
7.15 振动检测的检出值初始化(Fn01B) ......................................................................................169
7.16 软件复位(Fn030) .................................................................................................................170