Y7应用手册(常规版).pdf - 第187页
第 9 章 全闭环控制 180 Pn 51B 电机 — 负载位置间偏差 过大警报 速度 位置 转矩 生效时间 分类 设定范围 设定单位 出厂设定 即时生效 基本设定 0 〜 1 0 7 3 7 4 1 8 2 4 ( 2 30 ) 1 指令单位 1000 注:设定为“0 ”时,不 输出“ 电机 –负载位置 间偏差过 大警报(A . d10 )”。 (2) 全闭环旋转 1 圈的乘积值 (Pn52A )的设定 设定电机旋转 1 圈的“电…
全闭环控制 第 9 章
179
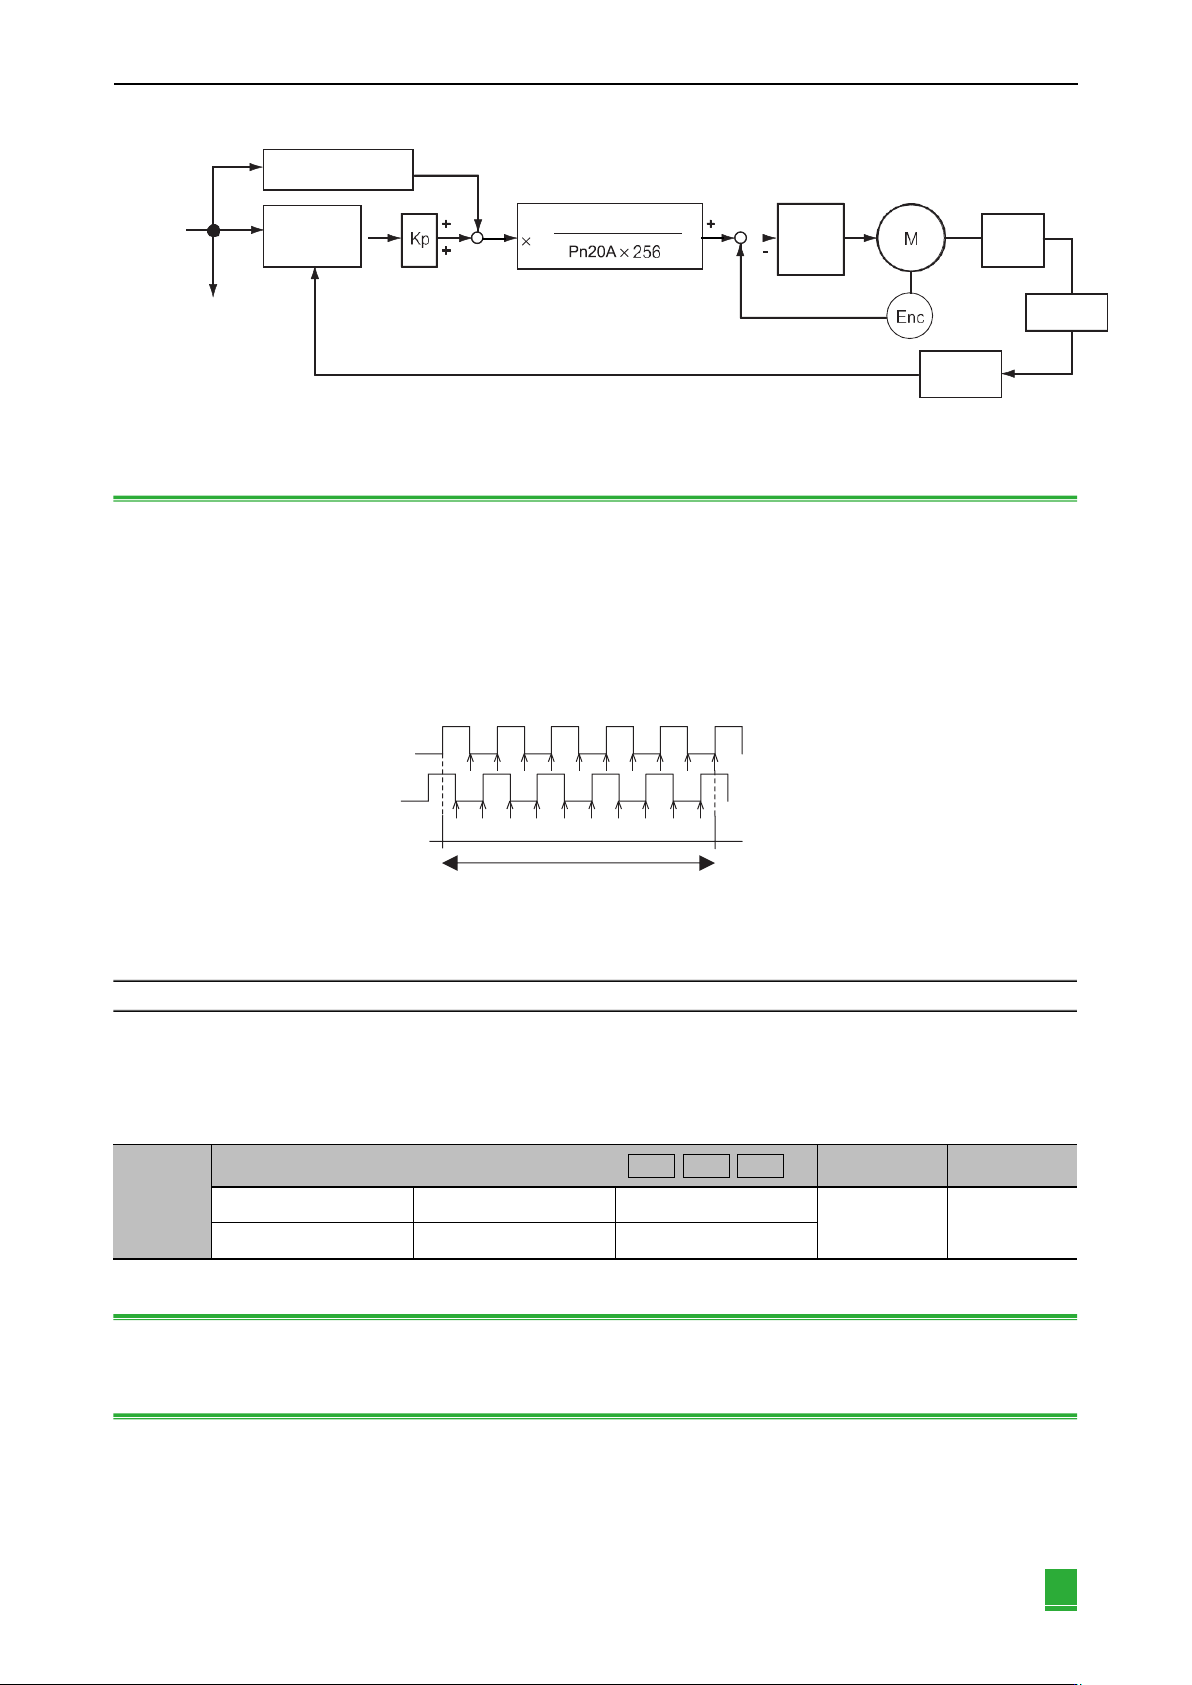
速度
电流
机械
标尺
串行转换单
元
编码器分频脉冲数
位置指令
速度监视
9.2.5 来自伺服单元的编码器分频脉冲输出(PAO、PBO、PCO)的设定
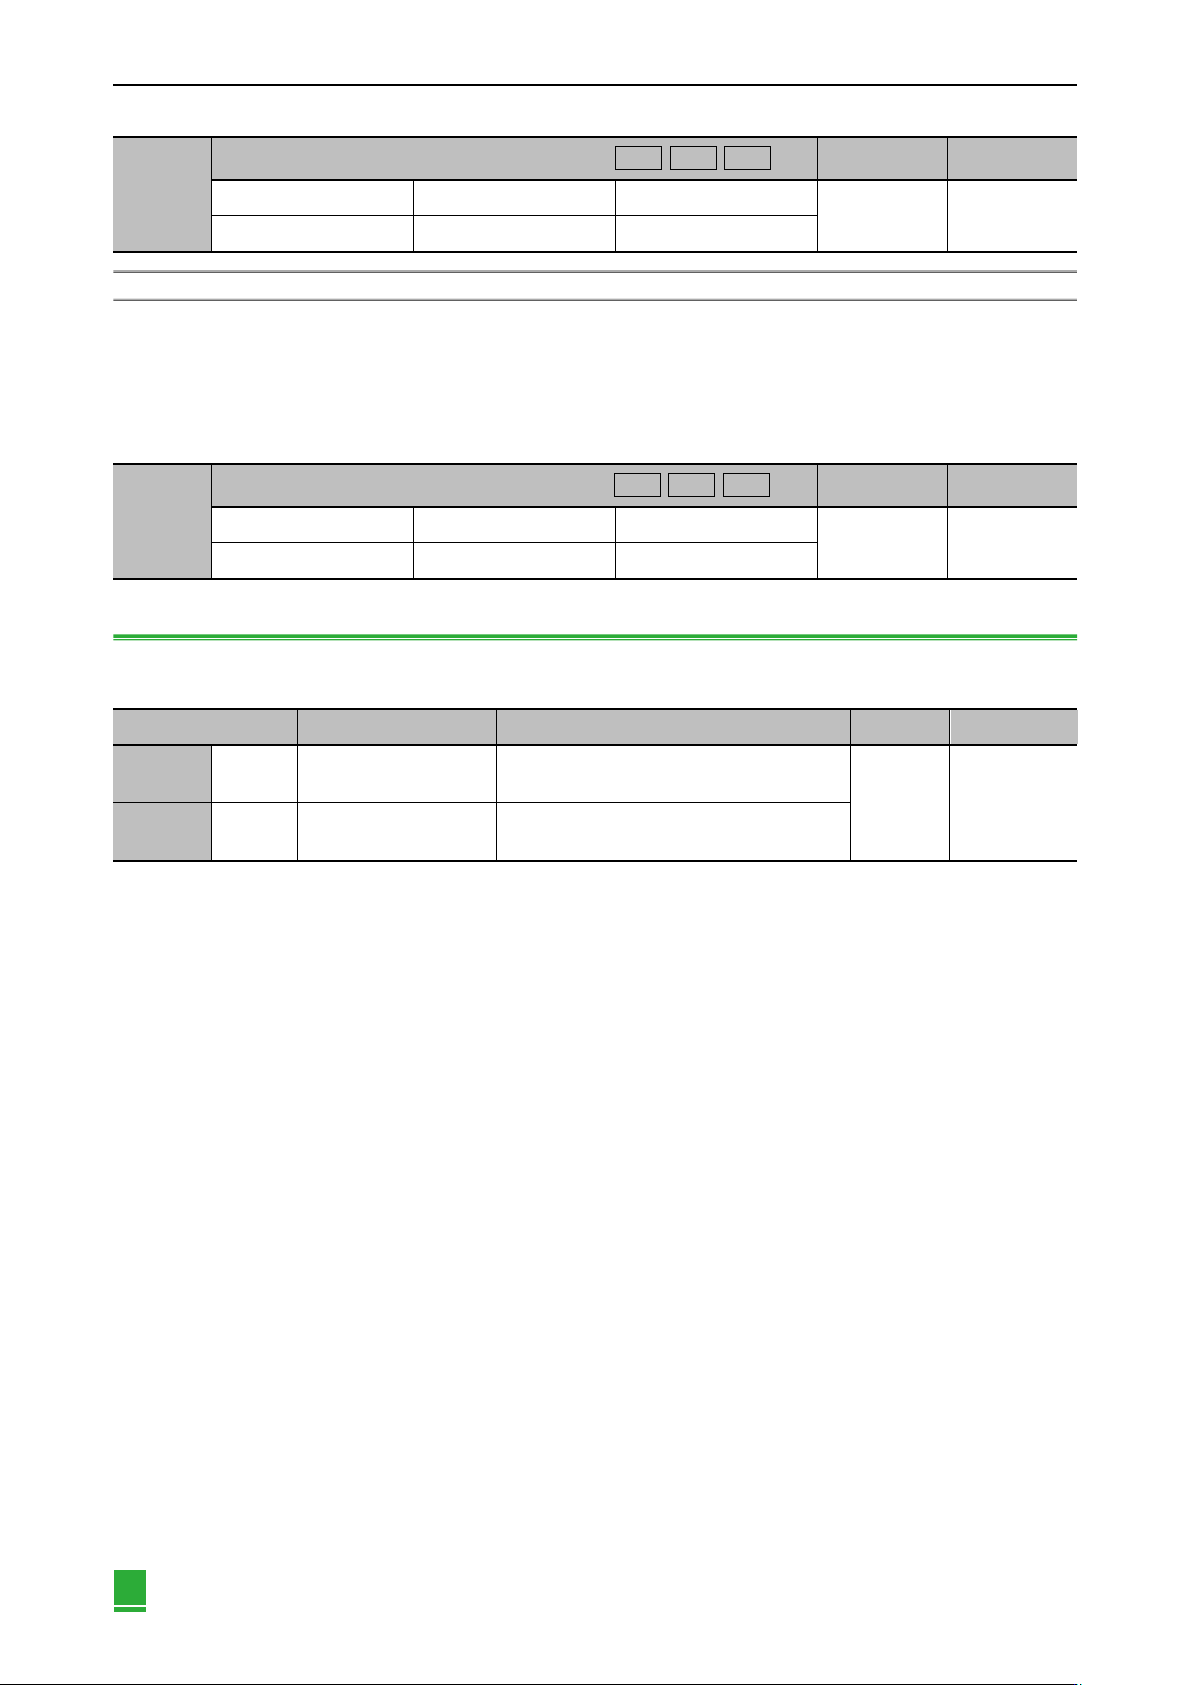
在Pn281中设定位置分辨率。
设定值应输入A、B相脉冲沿的数值。
(1) 设定例
【各参数】:外部编码器节距︰20 μm 滚珠丝杠节距︰30 mm 速度︰1600 mm/s
以1个脉冲(4倍递增后的值)1 um输出时,设定值为“20”。以1个脉冲(4倍递增后的值)0.5 um输出时,设定值为“40”。
设定值为“20”时的脉冲输出波形如下所示:
“↑”表示脉冲沿位置。此例中设定为“20”,故“↑”有20 处。
注:编码器信号输出的频率上限值为6.4 Mpps (4倍递增后的值),因此设定值请勿超过6.4 Mpps。
例∶设定值为“20”时,速度为1600 mm/s,(16000 mm/s)/0.001 ms = 1600000 = 1.6 Mbps。1.6 Mbps<6.4 Mpps,
因此可使用该设定值。
(2) 相关参数
Pn281
编码器输出分辨率 速度 位置 转矩
生效时间
分类
设定范围
设定单位
出厂设定
再次接通电源后
基本设定
1 〜 4096
1 节距/Rdv
20
9.2.6 电子齿数的设定
有关电子齿轮比的设定请参照“5.6.4电子齿轮比”。
9.2.7 警报检出的设定
警报检出的设定(Pn51B/Pn52A)如下所示。
(1) 电机–负载位置间偏差过大值(Pn51B)的设定
是检出外部编码器与电机编码器的位置之差的设定。如果超过设定值,将输出“电机–负载位置间偏差过大警报
(A.d10) ”。
偏差计数器
前馈
图9-3 反馈图
A相
B相
1编码器节距
图9-4 示例图
表9-7 Pn281参数设定表
第 9 章 全闭环控制
180
Pn51B
电机 — 负载位置间偏差过大警报 速度 位置 转矩
生效时间
分类
设定范围
设定单位
出厂设定
即时生效
基本设定
0 〜 1073741824 (2
30
)
1 指令单位
1000
注:设定为“0”时,不输出“电机–负载位置间偏差过大警报(A. d10)”。
(2) 全闭环旋转1圈的乘积值(Pn52A)的设定
设定电机旋转1圈的“电机与外部编码器之间偏差的系数”。可用于防止因外部编码器的损坏而引起的失控,或用于检
出皮带机构中的“滑动”。
相关参数:
Pn52A
全闭环旋转 1 圈的乘积值 速度 位置 转矩
生效时间
分类
设定范围
设定单位
出厂设定
即时生效
基本设定
0 〜 1070
1%
20
9.2.8 模拟量监视信号的设定
设定模拟量监控信号:
参数
名称
内容
生效时间
类别
Pn006
n.口口06
模拟量监视 1 信号选择
电机–负载间位置偏差【0.01V/1指令单位】*出厂
设定为n.口口02
即时生效
调谐
Pn007
n.口口07
模拟量监视 2 信号选择
电机–负载间位置偏差【0.01V/1指令单位】*出厂
设定为n.口口00
表9-8 Pn51B参数设定表
表9-9 Pn52A参数设定表
表9-10 模拟量监控参数设定表
第十章 报警显示
第十章 报警显示 .................................................................................................................................. 181
10.1 显示警报时 ..........................................................................................................................182
10.1.1 警报一览表 .......................................................................................................................................... 182
10.1.2 警报的原因及处理措施 ....................................................................................................................... 184
10.2 警告显示 ..............................................................................................................................193
10.2.1 警告一览表 .......................................................................................................................................... 193
10.2.2 警告的原因及处理措施 ....................................................................................................................... 193
10.3 可以从伺服电机的动作、状态来判断的故障原因及处理措施 ...........................................195