Y7应用手册(常规版).pdf - 第137页
第 6 章 调整 130 表 6-7 报警编号 警报编号 警报名称 警报内容 A.d01 伺服 ON 时位置偏 差过大警 报 伺服 OFF 中,位置偏 差在 Pn 526 的设定值以 上时试图 进行伺服 ON 时显示 的警报。 A.d02 伺服 ON 时速度限 制所引起 的位置偏 差过大 警报 如果在位置偏差 积累的状 态下伺服 ON ,则通过 伺服 ON 时速 度限制值( P n529 )执 行速度限制。在 该状态下 输入指令 脉冲,…
调整 第 6 章
129
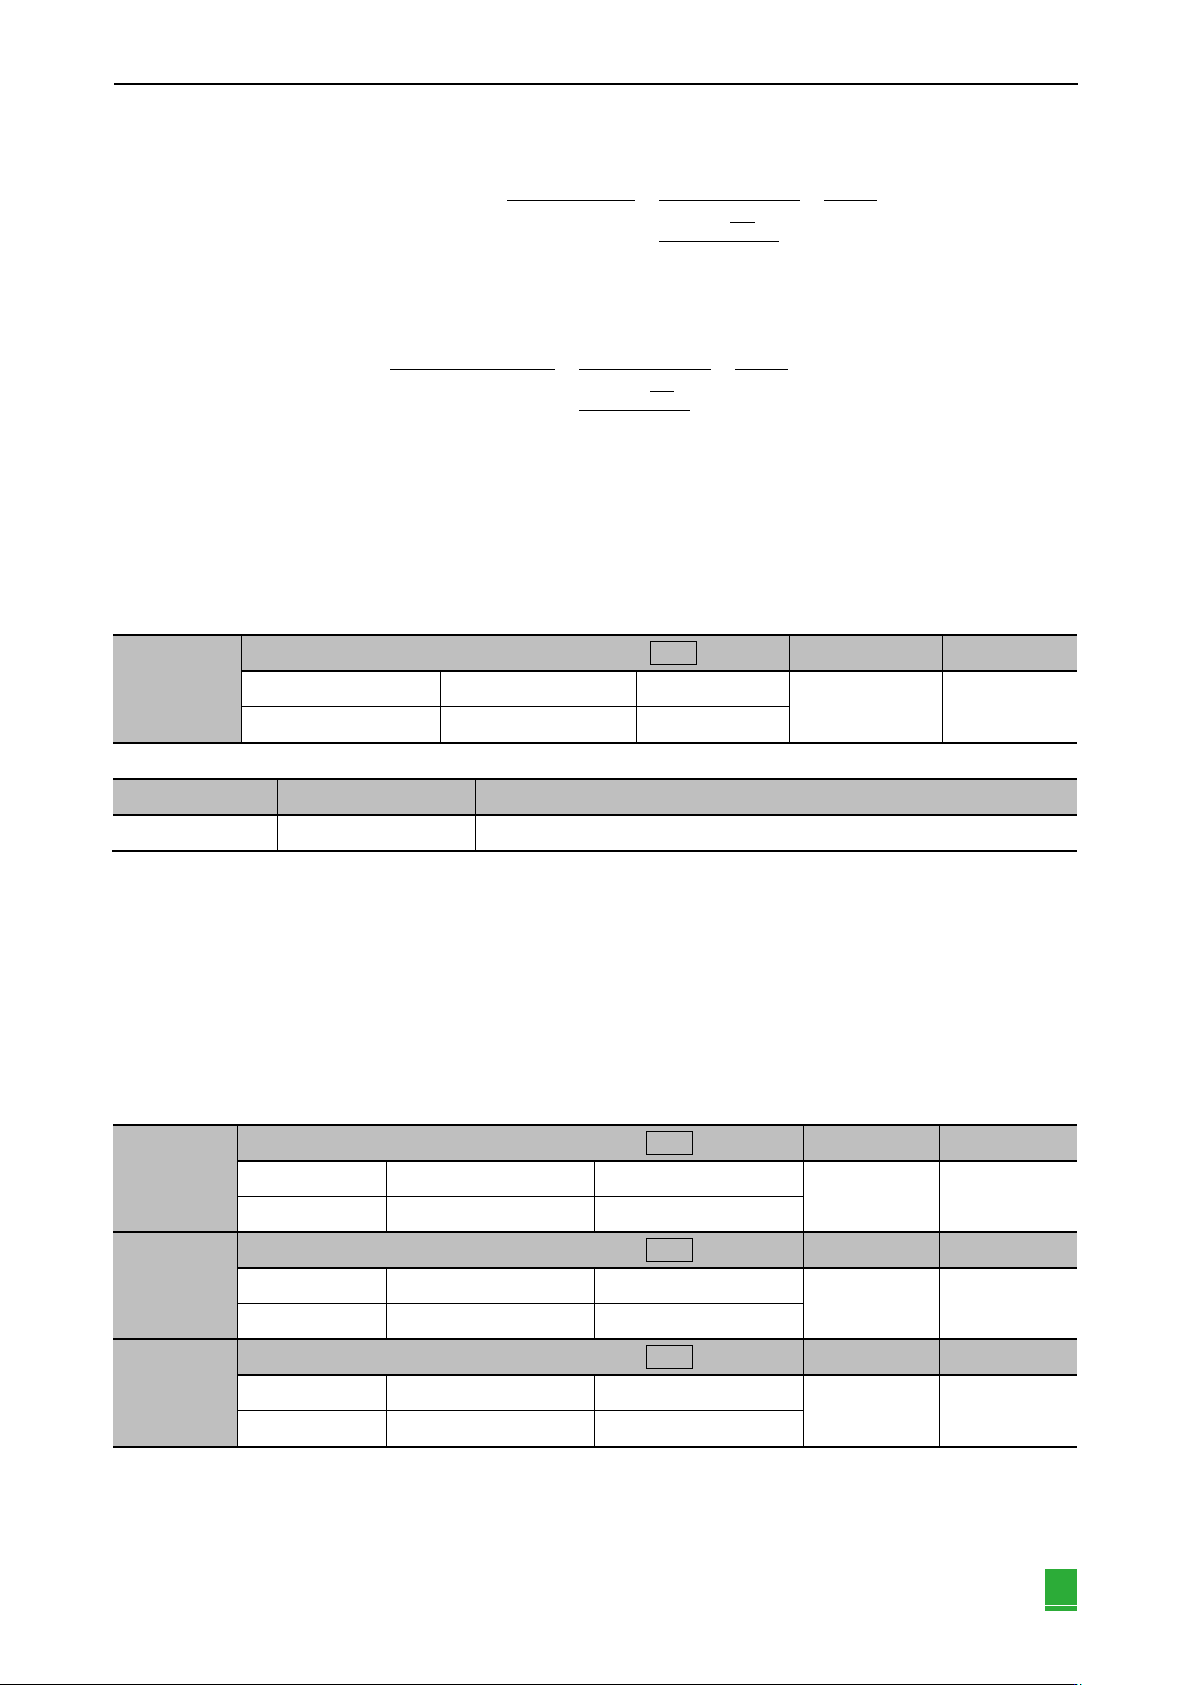
② 确认Pn102 的设定时,请将参数显示设定为“显示所有参数”(Pn00B.0 = 1)。
位置偏差“指令单元”
=
电机速度[min
-1
]
60
×
编码器分辨率*1
Pn102
[
0.1
s
]
10
*2
×
Pn210
Pn20E
位置偏差过大报警值(Pn520)[设置单元:1指令单元]
Pn520>
电机最高速度[min
-1
]
60
×
编码器分辨率*1
Pn102[
0.1
s
]
10
*2
×
Pn210
Pn20E
×(1.2~2)
双下划线部分的“×(1.2~2)”是为避免位置偏差过大警报(A.d00)频繁发生的盈余系数。
只要保持上式的关系进行设定,在常规运行时就不会发生位置偏差过大警报。
当由于电机动作与指令不符而发生位置偏差时,则会检测出异常情况,使电机停止运行。
当位置指令的加减速度超出电机的追踪能力时,跟随滞后将变大,从而导致位置偏差不能满足上述关系式。请将位置指
令的加减速度降至电机能追踪的值,或增大位置偏差过大警报值。
表6-4 设定位置偏差过大警报值参数
Pn520
位置偏差过大警报值 位置
生效时间
分类
设定范围
设定单位
出厂设定
即时生效
基本设定
1~1073741823
1个指令单位
5242880
表6-5 报警编号
警报编号
警报名称
警报内容
A.d00
位置偏差过大警报
位置偏差超出位置偏差过大警报值(Pn520)时显示的警报。
(4) 设定振动检测功能
请通过振动检出的检出值初始化(Fn01B),为振动检出功能设定适当的值。有关详细内容,请参照“7.15 对振动检出
的检出值进行初始化(Fn01B)”。
(5) 设定伺服ON时位置偏差过大报警值
如果在位置偏差积累的状态下将伺服置为ON,为使位置偏差变为“0”,电机将返回原来的位置,从而引发危险。为避
免该类情况发生,可在伺服ON 时设定位置偏差过大警报值,对动作进行限制。
相关参数和警报如下所示。
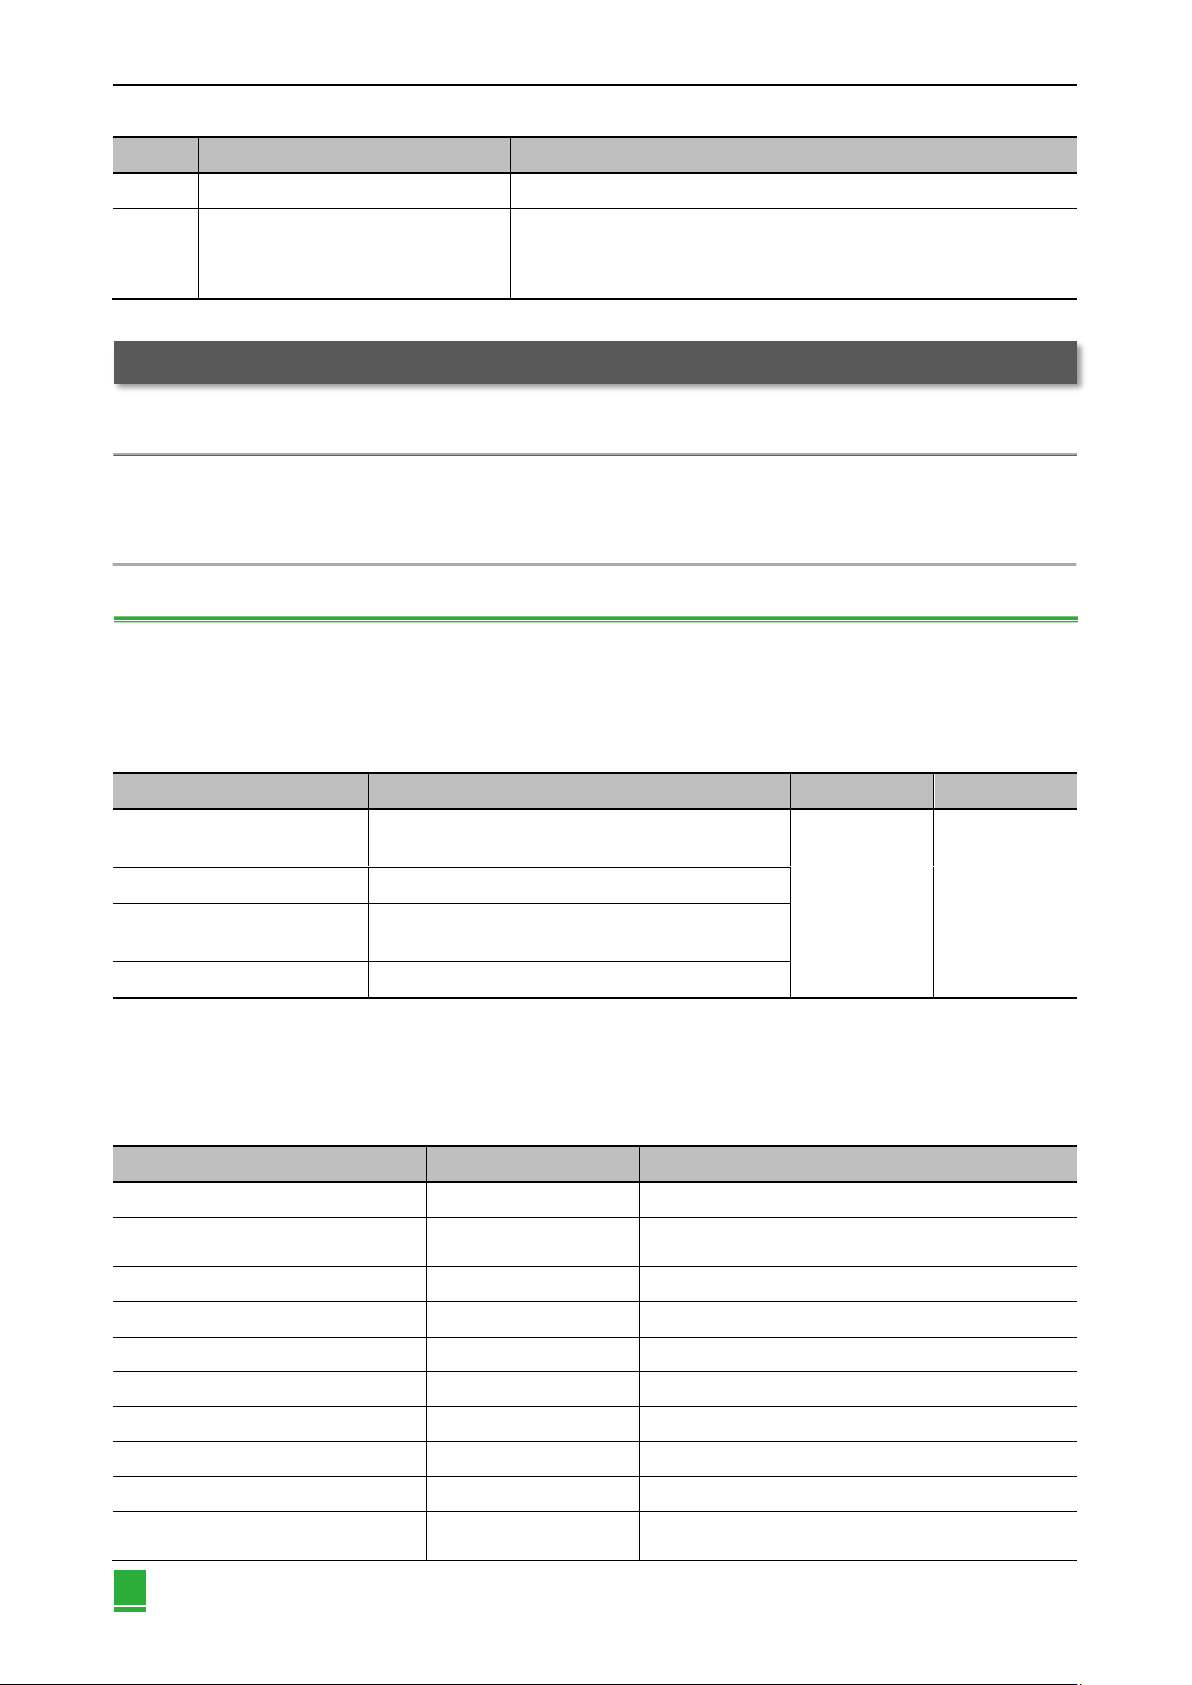
表6-6 设定伺服ON时位置偏差过大参数
Pn526
伺服ON时位置偏差过大警报值 位置
生效时间
分类
设定范围
设定单位
出厂设定
即时生效
基本设定
1~1073741823
1个指令单位
5242880
Pn528
伺服ON时位置偏差过大警告值 位置
生效时间
分类
设定范围
设定单位
出厂设定
即时生效
基本设定
10~100
1%
100
Pn529
伺服ON时速度限制值 位置
生效时间
分类
设定范围
设定单位
出厂设定
即时生效
基本设定
0~10000
1min
-1
10000
第 6 章 调整
130
表6-7 报警编号
警报编号
警报名称
警报内容
A.d01
伺服ON时位置偏差过大警报
伺服OFF中,位置偏差在Pn526的设定值以上时试图进行伺服ON时显示的警报。
A.d02
伺服ON时速度限制所引起的位置偏差过大
警报
如果在位置偏差积累的状态下伺服ON,则通过伺服ON时速度限制值(Pn529)执
行速度限制。在该状态下输入指令脉冲,当超出位置偏差过大警报值(Pn520)的
设定值时显示的警报。
6.2 免调整功能
出厂时免调整功能设为“无效”。如果使用免调整功能请将Pn170.0=1。发生共振音或振动时,请通过“6.2.2 免调整
值设定(Fn200)操作步骤”变更刚性值(相当于Pn170.2)及负载值(相当于Pn170.3)。
注:1. 免调整功能在出厂时设定为“无效”。如果使用免调整功能请将Pn170.0=1。伺服单元安装到机械上后,在最初的伺服ON 时会发出
瞬间声响,这是设定自动陷波滤波器时的声音,不是故障。下次伺服ON 时不再发出声音。有关自动陷波滤波器的详细内容,请参照
下页的“(3)关于设定自动陷波滤波器”。
2. 在超过电机容许负载转动惯量使用时,电机可能产生振动。此时,请通过Fn200 设定Mode = 2,或者降低调谐值。
6.2.1 关于免调整功能
免调整功能是指无论机械种类及负载波动如何,都可以通过自动调整获得稳定响应的功能。
(1) 选择免调整有效/无效
免调整功能的有效/无效通过以下参数来选择。
表6-8 免调整功能的有效/无效参数
参数
含义
生效时间
分类
n. □□□0
(出厂设定)
使免调整功能无效
再次接通电源后
基本设定
n. □□□1
使免调整功能有效
n. □□0□
(出厂设定)
用作速度控制
n. □□1□
用于速度控制,并将上位装置用作位置控制
(2) 使用限制
免调整功能在位置控制及速度控制时有效。转矩控制时无效。
另外,当免调整功能有效时,下表所示的控制功能会受到部分限制。
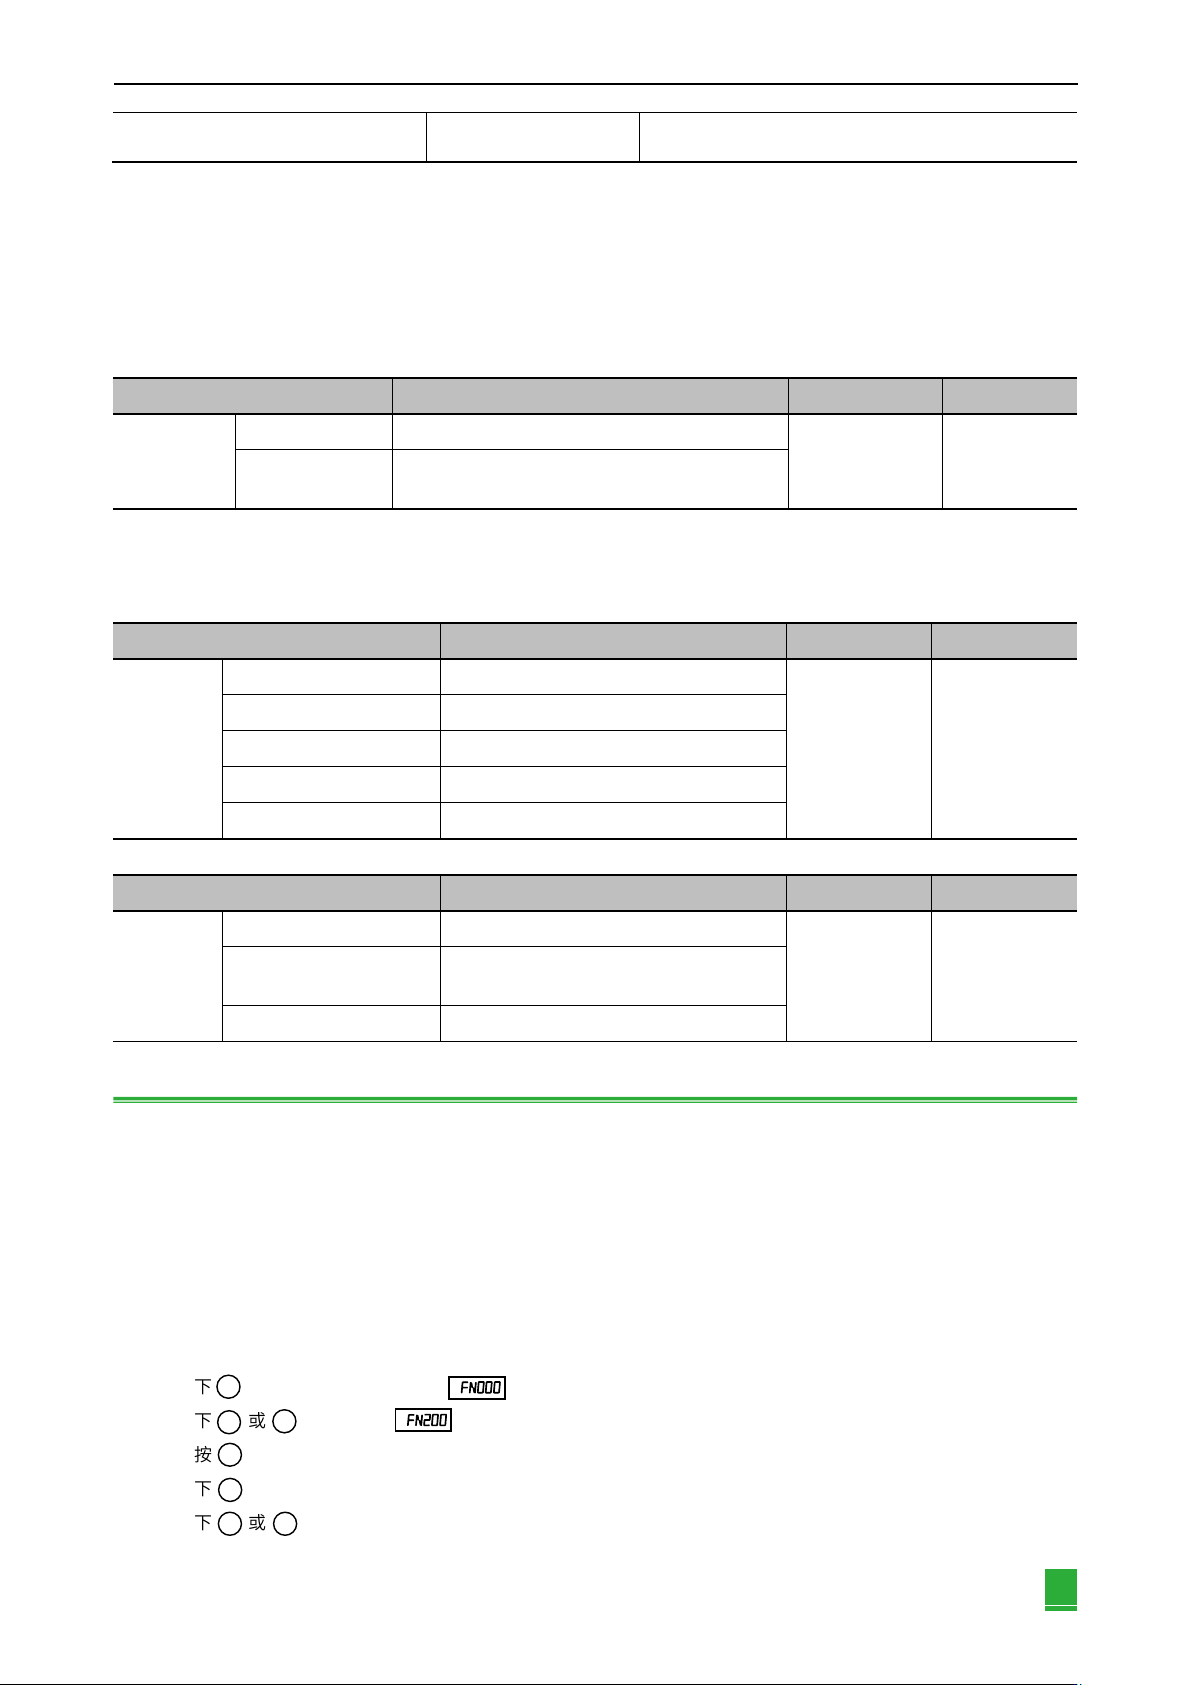
表6-9 免调整功能的有效/无效参数
功能名称
可执行/不可执行
可执行的条件及备注
振动检出值初始化(Fn01B)
✓
—
高级自动调谐
△
仅在推定转动惯量时可以选择。
执行时免调整功能无效,结束后则恢复有效。
高级自动调谐2
×
—
单参数调谐
×
—
A型抑振控制功能
×
—
振动抑制功能
×
—
EasyFFT
✓
—
摩擦补偿
×
—
增益切换
×
—
推定脱机转动惯量
(通过HCServoWorks执行)
×
请将免调整功能设为无效(Pn170.0 = 0)后执行。
调整 第 6 章
131
机械分析
(通过HCServoWorks执行)
✓
请将免调整功能设为无效(Pn170.0 = 0)后执行。
✓:可操作 △:可操作,但是部分功能受限 ×:不可操作
(3) 关于设定自动陷波滤波器
通常请设为“自动调整”(出厂设定为“自动调整”)。
设为“自动调整”时,在免调整功能有效时将自动检出振动,设定陷波滤波器。
请仅在不变更执行该功能前的陷波滤波器设定时,将其设为“不自动调整”。
表6-10 设定自动陷波滤波器参数
参数
含义
生效时间
分类
Pn460
n. □0□□
不通过辅助功能自动调整第2段陷波滤波器
即时生效
基本设定
n. □1□□
(出厂设定)
通过辅助功能自动调整第2段陷波滤波器
(4) 关于免调整值
免调整值有“刚性值”和“负载值”两种。可使用辅助功能(Fn200)或参数(Pn170)的设定来选择调整值。
表6-11 刚性值
参数
含义
生效时间
分类
Pn170
n. □0□□
刚性值0(Level0)
即时生效
基本设定
n. □1□□
刚性值1(Level1)
n. □2□□
刚性值2(Level2)
n. □3□□
刚性值3(Level3)
n. □4□□
刚性值4(Level4)
表6-12 负载值
参数
含义
生效时间
分类
Pn170
n. 0□□□
负载值小(Mode0)
即时生效
基本设定
n. 1□□□
(出厂设定)
负载值中(Mode1)
n. 2□□□
负载值大(Mode2)
6.2.2 免整值设定(Fn200)操作步骤
免调整值设定的操作步骤如下所示。
免调整值设定的操作可通过面板操作器或HCServoWorks执行。
(1) 执行前的确认事项
执行免调整值设定前,请确认以下设定。不满足设定时,操作中会显示“N0-0P”。
免调整选择为有效(Pn170.0 = 1)。
参数禁止写入功能(Fn010)未设为“禁止写入”。
(2) 通过面板操作器操作的步骤
① 按下 键切换到辅助功能模式“ ”。
② 按下 或 键选择到“ ”。
③ 长按 键1秒后,切换到免调整值的负载值设定画面。
④ 按下 键,切换到免调整值的刚性值设定画面。
⑤ 按下 或 键选择刚性值。数字越大增益越高,响应性也越高。(出厂设定:4)
刚性值过大时,可能发生振动。此时请降低刚性值。
M
∧
∨
S
M
∧
∨