Y7应用手册(常规版).pdf - 第167页
第 7 章 辅助功能 160 7.1 辅助功能一览 辅助功能是指与伺服电机的运行、调整相关的功能。 在面板操作器上显示为以 Fn 开头的编号。 下表列出了辅助功能一览和参照项目。 表 7- 1 辅助功能一览表 Fn 编号 功能 面板操作器的操作 使用 HCServo Works HCServoWorks. Y 7 Fn000 显示警报记录 1 1 Fn002 JOG 运行 1 1 Fn003 原点搜索 1 1 Fn004 程序 JOG …
第七章 辅助功能
第七章 辅助功能 .................................................................................................................................. 159
7.1 辅助功能一览 ......................................................................................................................160
7.2 报警记录的显示(Fn000) ......................................................................................................160
7.3 JOG 运行(Fn002) ................................................................................................................161
7.4 原点搜索定位(Fn003) .........................................................................................................162
7.5 程序 JOG 运行(Fn004) ........................................................................................................162
7.6 参数设定值的初始化(Fn005) ..............................................................................................164
7.7 报警记录的删除(Fn006) ......................................................................................................164
7.8 模拟矩监视输出的手动调整(Fn00C) ...................................................................................164
7.9 模拟矩监视输出的增益调整(Fn00D)...................................................................................165
7.10 电机电流检出信号偏置量的自动调整(Fn00E) ...............................................................166
7.11 电机电流检出信号偏置量的手动调整(Fn00F) ...............................................................167
7.12 参数的写入禁止设定(Fn010) ..............................................................................................167
7.13 显示电机机型(Fn011) .........................................................................................................168
7.14 显示伺服单元的软件版本(Fn012) .......................................................................................168
7.15 振动检测的检出值初始化(Fn01B) ......................................................................................169
7.16 软件复位(Fn030) .................................................................................................................170
第 7 章 辅助功能
160
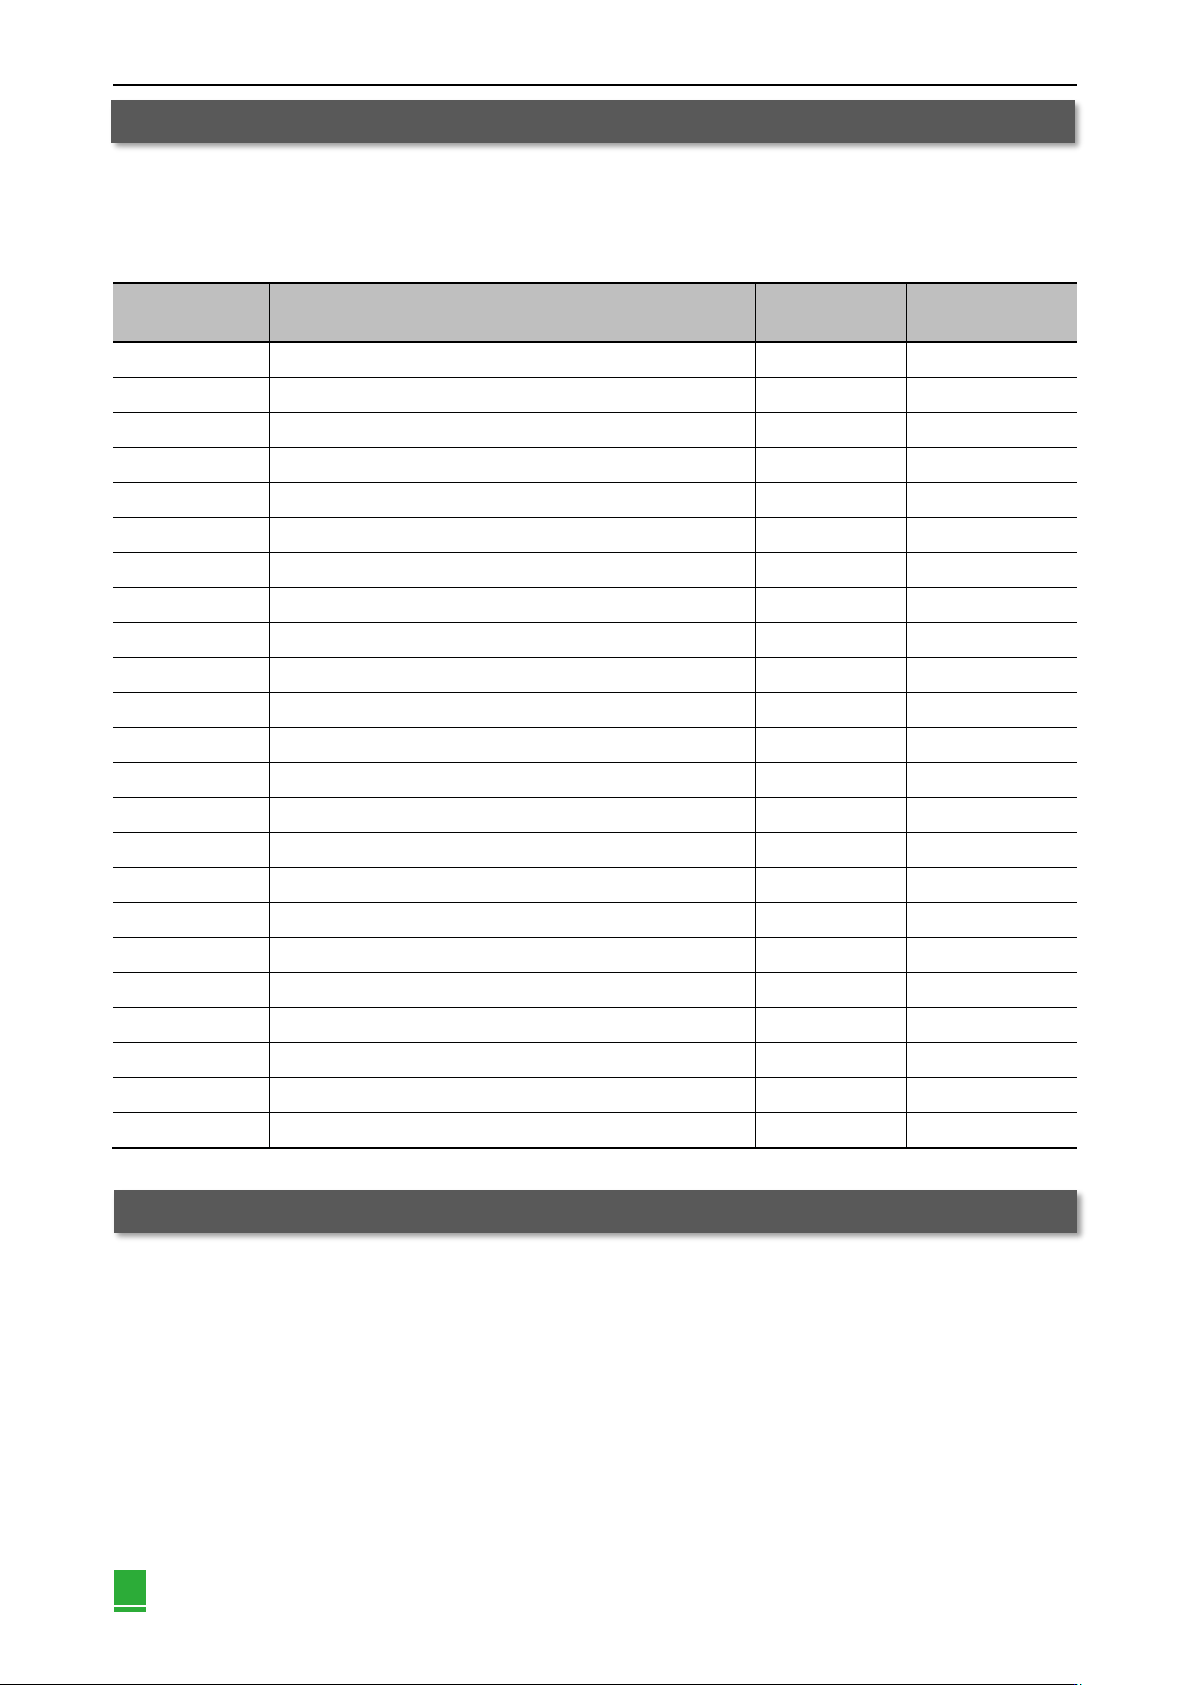
7.1 辅助功能一览
辅助功能是指与伺服电机的运行、调整相关的功能。
在面板操作器上显示为以Fn开头的编号。
下表列出了辅助功能一览和参照项目。
表7-1 辅助功能一览表
Fn 编号
功能
面板操作器的操作
使用HCServoWorks
HCServoWorks.Y 7
Fn000
显示警报记录
1
1
Fn002
JOG 运行
1
1
Fn003
原点搜索
1
1
Fn004
程序 JOG 运行
1
1
Fn005
对参数设定值进行初始化
1
1
Fn006
清除警报记录
1
1
Fn008
绝对值编码器的设定 (初始化)以及编码器警报复位
1
1
Fn009
模拟量 (速度·转矩)指令偏置量的自动调整
1
1
Fn00A
速度指令偏置的手动调整
1
1
Fn00B
转矩指令偏置的手动调整
1
1
Fn00C
调整模拟量监视输出的偏置
1
1
Fn00D
调整模拟量监视输出的增益
1
1
Fn00E
自动调整电机电流检出信号的偏置
1
1
Fn00F
手动调整电机电流检出信号的偏置
1
1
Fn010
设定参数写入禁止
1
1
Fn011
显示电机机型
1
1
Fn012
显示软件版本
1
1
Fn013
发生 “旋转圈数上限值不一致 (A.CC0)警报”时设定旋转圈数上限值
1
1
Fn01B
对振动检出的检出值进行初始化
1
1
Fn01E
确认伺服单元、电机 ID
0
1
Fn020
设定原点位置
1
1
Fn030
软件复位
1
1
Fn200
设定免调整值
1
1
1:可操作 0:不可操作
7.2 报警记录的显示(Fn000)
伺服单元有追溯显示功能,最多可以追溯显示10个已发生的警报记录。
可以确认发生警报的编号和时间戳。
时间戳是指以100ms为单位测量控制电源及主回路电源接通后持续的时间,在发生警报时显示总运行时间的功能。
如果按一年365天每天24小时运行,可以持续测量约13年。
<时间戳显示示例>
显示 36000 时
3600000
[
ms
]
=3600
[
s
]
=60
[
min
]
=1
[
h
]
因此总运行时间为1小时。
161
辅助功能 第 7 章
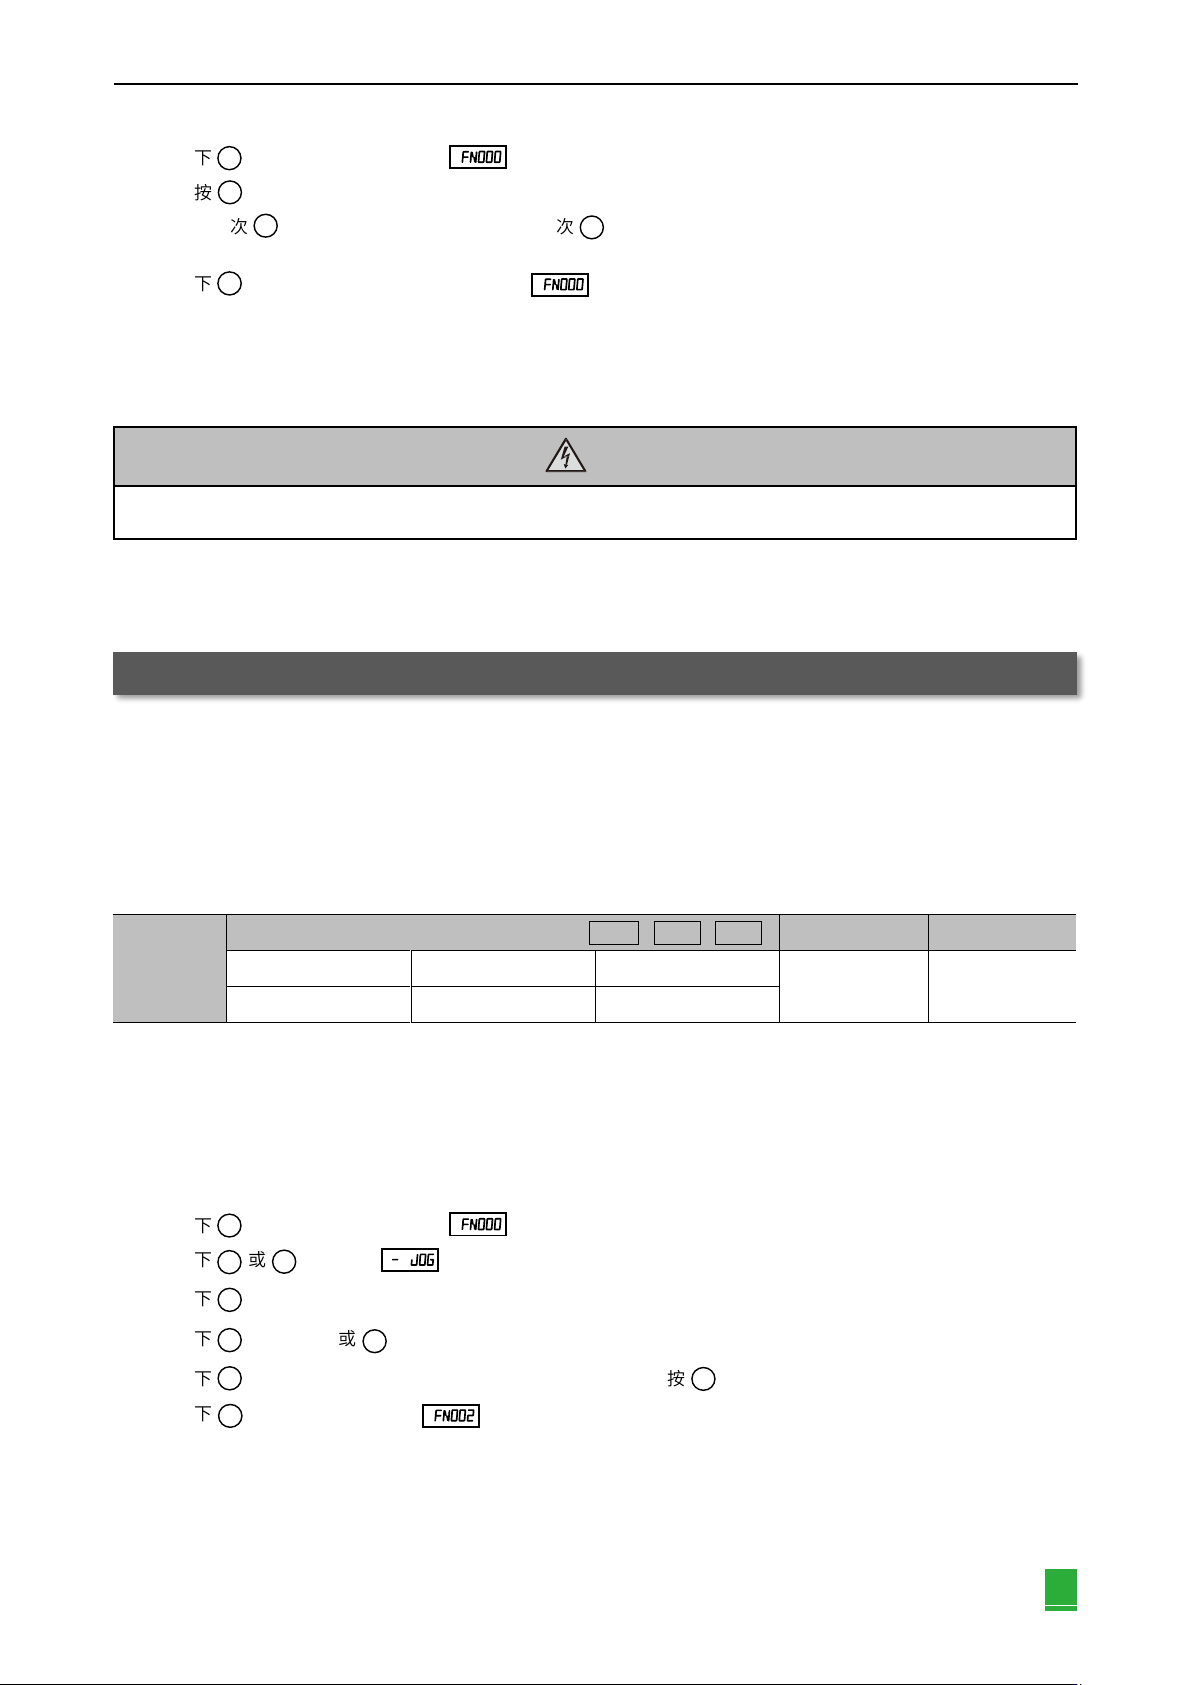
警报记录的显示步骤如下所示:
① 按下 键切换到辅助功能模式“ ”。
② 长按 键1秒后,
则显示最新的警报
。
③ 每按一次 键就往回显示一个旧警报。每按一次 键,就往后显示一个新警报。左端数位的数字越大, 显示的
警报就越旧。
④ 按下 键约1秒钟,则返回辅助功能菜单“ ”的显示。
<补充>
连续发生相同警报时,如果发生错误的间隔不到1小时则不保存,超过1小时则全部保存。
未发生警报时,面板操作器上显示“口._ _ _”
警报记录只有通过“警报记录的删除(Fn006)”才能被删除。即使进行警报复位或者切断伺服单元的主回路电源,也
无法删除警报记录。
7.3 JOG运行(Fn002)
JOG 运行是指不连接上位装置而通过速度控制来确认伺服电机动作的功能。
(1) 运行前的设定事项
要进行JOG运行,必须事先进行以下设定。
S-ON输入信号ON时,请将其切换为OFF。
Pn5OA.1 被设定为“7”(常时伺服ON“有效”)时,请将其变更为“7”以外的值。
表7-2 点动(JOG)速度参数
Pn304
点动(JOG)速度 速度 位置 转矩
生效时间
类别
设定范围
设定单位
出厂设定
即时生效
基本设定
0~10000
1 min
-1
500
请在考虑所用机械的运行范围后再设定JOG运行速度。JOG运行速度通过Pn304进行设定
(2) 操作步骤
JOG 运行的操作步骤如下所示。
下面说明伺服电机旋转方向设定为 Pn000.0=0 %,以(CCW方向为正转方向)时的操作步骤。
警报记录的显示步骤如下所示:
① 按下 键切换到辅助功能模式“ ”。
② 按下 或 键显示
“ ”。
③ 按下 键,进入伺服ON(电机通电状态)。
④ 按下 键(正转)或 键(反转),在按键期间,伺服电机按照Pn304设定的速度旋转。
⑤ 按下 键,进入伺服OFF(电机不通电)状态。<补充>也可以按
键约1秒钟使伺服OFF。
⑥ 按下 键约1秒钟,则返回“ ”的显示。
S
∨
S
M
∧
· JOG运行过程中超程防止功能无效。运行的同时必须考虑所用机械的运行范围。
注意
S
∨
M
∧
M
∧
∨
M
S