Y7应用手册(常规版).pdf - 第205页
第 10 章 报警显示 198 编码器受到过大 振动冲击 影响 确认是否发生机 械振动, 并确认伺 服电机安 装 状态 (安装面的精度 、 固 定状 态 、 偏 芯 ) 降低机械振动 , 并改善伺服电机 的安装 状态。 编码器故障 — 更换伺服电机。 伺服单元的故障 (脉冲不变化) — 更换伺服单元。 上位装置的多旋 转数据读 取错误 确认上位装置的 错误检出 部 使上位装置的错 误检出部 正常工作 。 利用上位装置确 认奇偶数 据是否…
报警显示 第 10 章
197
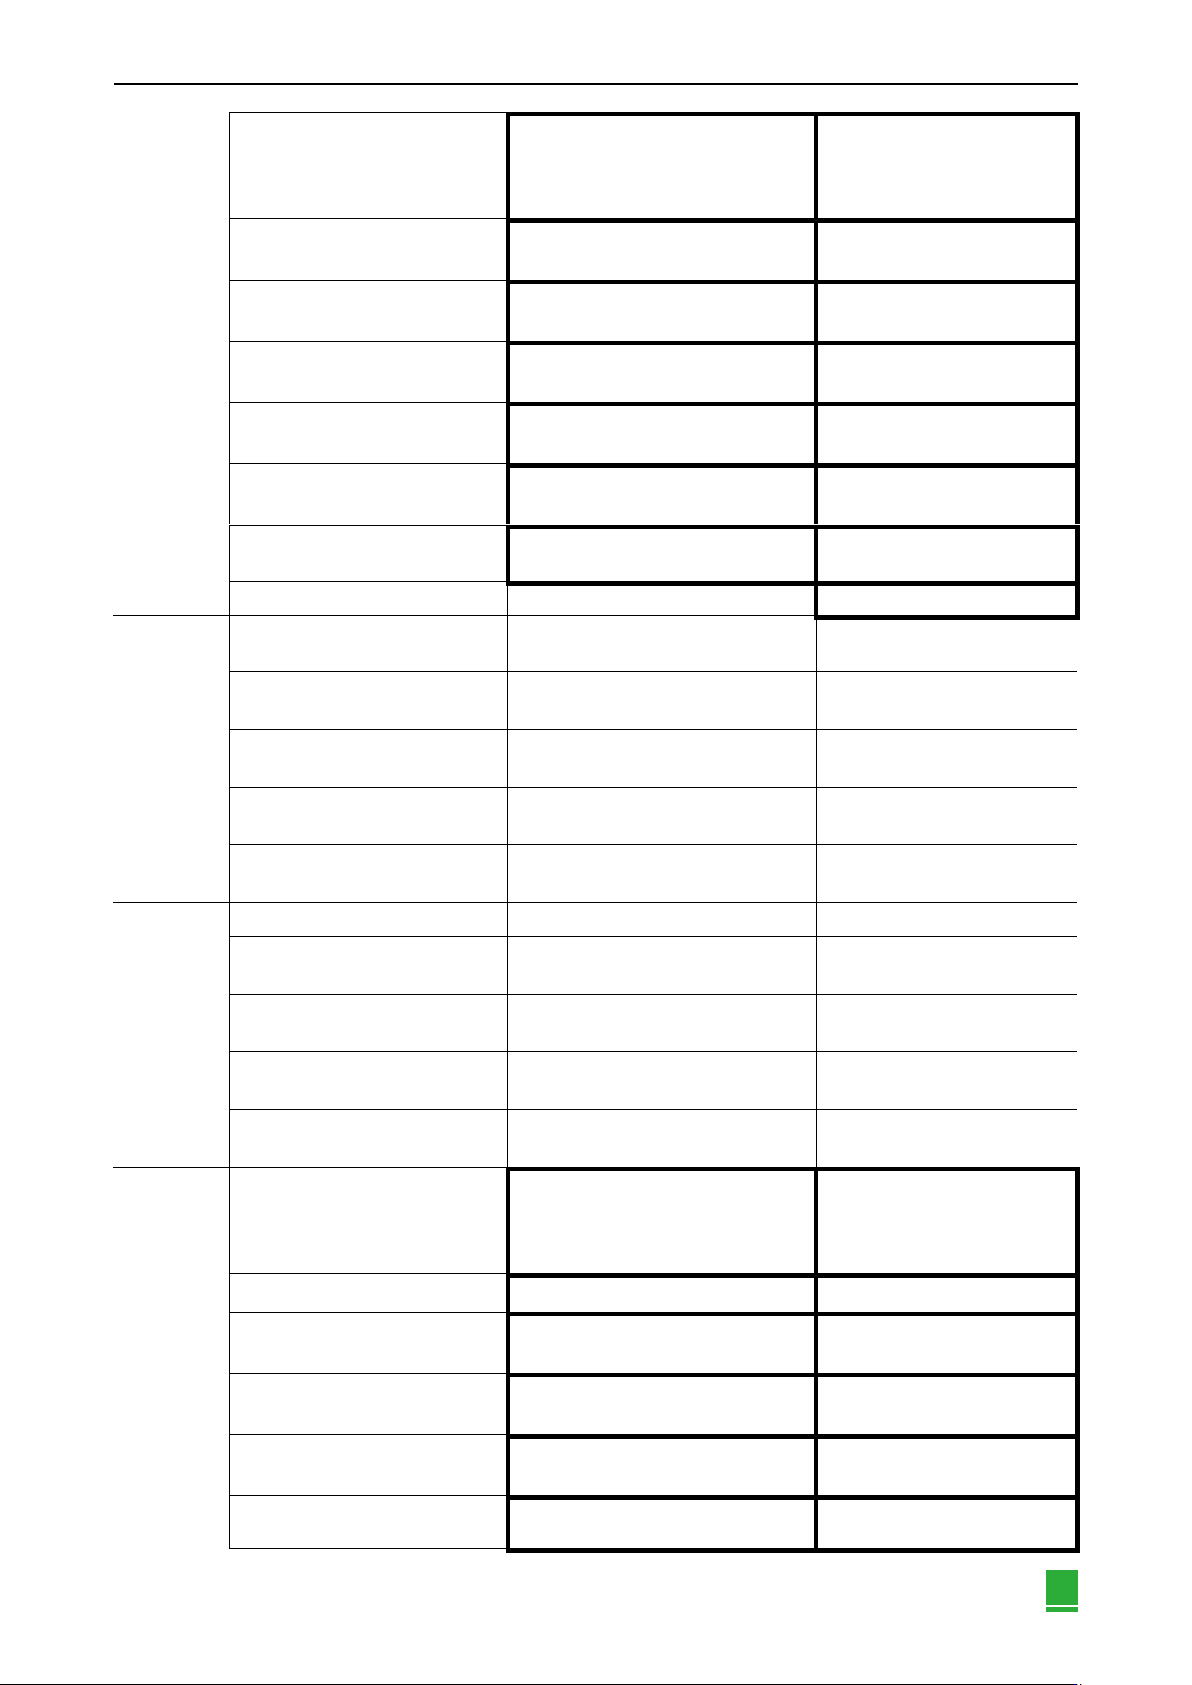
由于编码器电缆的规格错误,发生了噪音
干扰
确认编码器电缆是否满足规格。
电缆规格:双股绞合屏蔽线或者双股绞合整体
屏蔽线
(芯线为0.12mm
2
以上,镀锡软铜绞合线)
使用满足规格的电缆。
由于编码器电缆过长,发生了噪音干扰
确认编码器电缆的长度
将编码器电缆的长度设定在50m
以内。
由于编码器电缆损伤,发生了噪音干扰
确认编码器电缆是否被夹住、包层是否破损
更换编码器电缆,改变编码器电缆的
铺设环境。
编码器电缆上有过大的噪音干扰
确认编码器电缆是否与大电流电线捆在一起或
者相距过近
改变编码器电缆的铺设环境,以免受
到大电流电线的浪涌电压影响。
FG 的电位因伺服电机侧设备(焊机等)
的影响而产生变动
确认伺服电机侧设备的接地状态
(忘记接地、不完全接地)
将伺服电机侧设备正确接地,阻止向
编码器侧FG的分流。
因噪音干扰而导致伺服单元的脉冲计数错
误
确认是否在编码器到信号线之间有噪音干扰
对编码器接线采取抗干扰对策。
编码器受到过大振动冲击影响
确认是否发生机械振动,并确认伺服电机安装
状态(安装面的精度、固定状态、偏芯)
降低机械振动,并改善伺服电机的安装
状态。
编码器故障
—
更换伺服电机。
频率约为 200 ~
400Hz 时,电机
发生振动
伺服增益的平衡性不良
确认是否执行了伺服增益的调谐
实施高级自动调谐。
速度环增益 (Pn100)的设定值过高
确认速度环增益 (Pn100)的设定值出厂设
定:Kv = 40.0Hz
设定正确的速度环增益(Pn100)的设
定值。
位置环增益 (Pn102)的设定值过高
确认位置环增益 (Pn102)的设定值出厂设
定:Kp = 40.0/s
设定正确的位置环增益(Pn102)的设
定值。
速度环积分时间常数 (Pn101)设定不当
确认速度环积分时间常数(Pn101)的设定值
出厂设定:Ti = 20.0ms
设定正确的速度环积分时间常数
(Pn101)的设定值。
转动惯量比 (Pn103)的设定值不正确
确认转动惯量比 (Pn103)的设定值
设定正确的转动惯量比(Pn103)的设
定值。
启动与停止时的
速度超调过大
伺服增益的平衡性不良
确认是否执行了伺服增益的调谐
实施高级自动调谐。
速度环增益 (Pn100)的设定值过高
确认速度环增益 (Pn100)的设定值 出厂设
定:Kv = 40.0Hz
设定正确的速度环增益(Pn100)的设
定值。
位置环增益 (Pn102)的设定值过高
确认位置环增益 (Pn102)的设定值 出厂设
定:Kp = 40.0/s
设定正确的位置环增益(Pn102)的设
定值。
速度环积分时间常数 (Pn101)的设定不
当
确认速度环积分时间常数(Pn101)的设值。
出厂设定:Ti = 20.0ms
设定正确的速度环积分时间常数
(Pn101)的设定值。
转动惯量比 (Pn103)的设定值不正确
确认转动惯量比 (Pn103)的设定值
设定正确的转动惯量比(Pn103)的设
定值。
绝对值编码器位
置 偏差错误
(上位装置所存
储的电源OFF 时
的位置与再次电
源 ON 时的位置间
的偏差)
由于编码器电缆的规格错误,发生了噪音
干扰
确认编码器电缆是否满足规格。
电缆规格:双股绞合屏蔽线或者双股绞合整体
屏蔽线
(芯线为 0.12mm
2
以上,镀锡软铜绞合线)
使用满足规格的电缆。
由于编码器电缆过长,发生了噪音干扰
确认编码器电缆的长度
将编码器电缆的长度设定在 50m以内。
由于编码器电缆损伤,发生了噪音干扰
确认编码器电缆是否被夹住、包层是否破损
更换编码器电缆,改变编码器电缆的铺
设环境。
编码器电缆上有过大的噪音干扰
确认编码器电缆是否与大电流电 线捆在一起
或者相距过近
改变编码器电缆的铺设环境,以免受到
大电流电线的浪涌电压影响。
FG 的电位因伺服电机侧设备(焊机等)的
影响而产生变动
确认伺服电机侧设备的接地状态
(忘记接地、不完全接地)
将伺服电机侧设备正确接地,阻止向编
码器侧 FG 的分流。
因噪音干扰而导致伺服单元的脉 冲计数
错误
确认是否在编码器到信号线之间 有噪音干扰
对编码器接线采取抗干扰对策。
第 10 章 报警显示
198
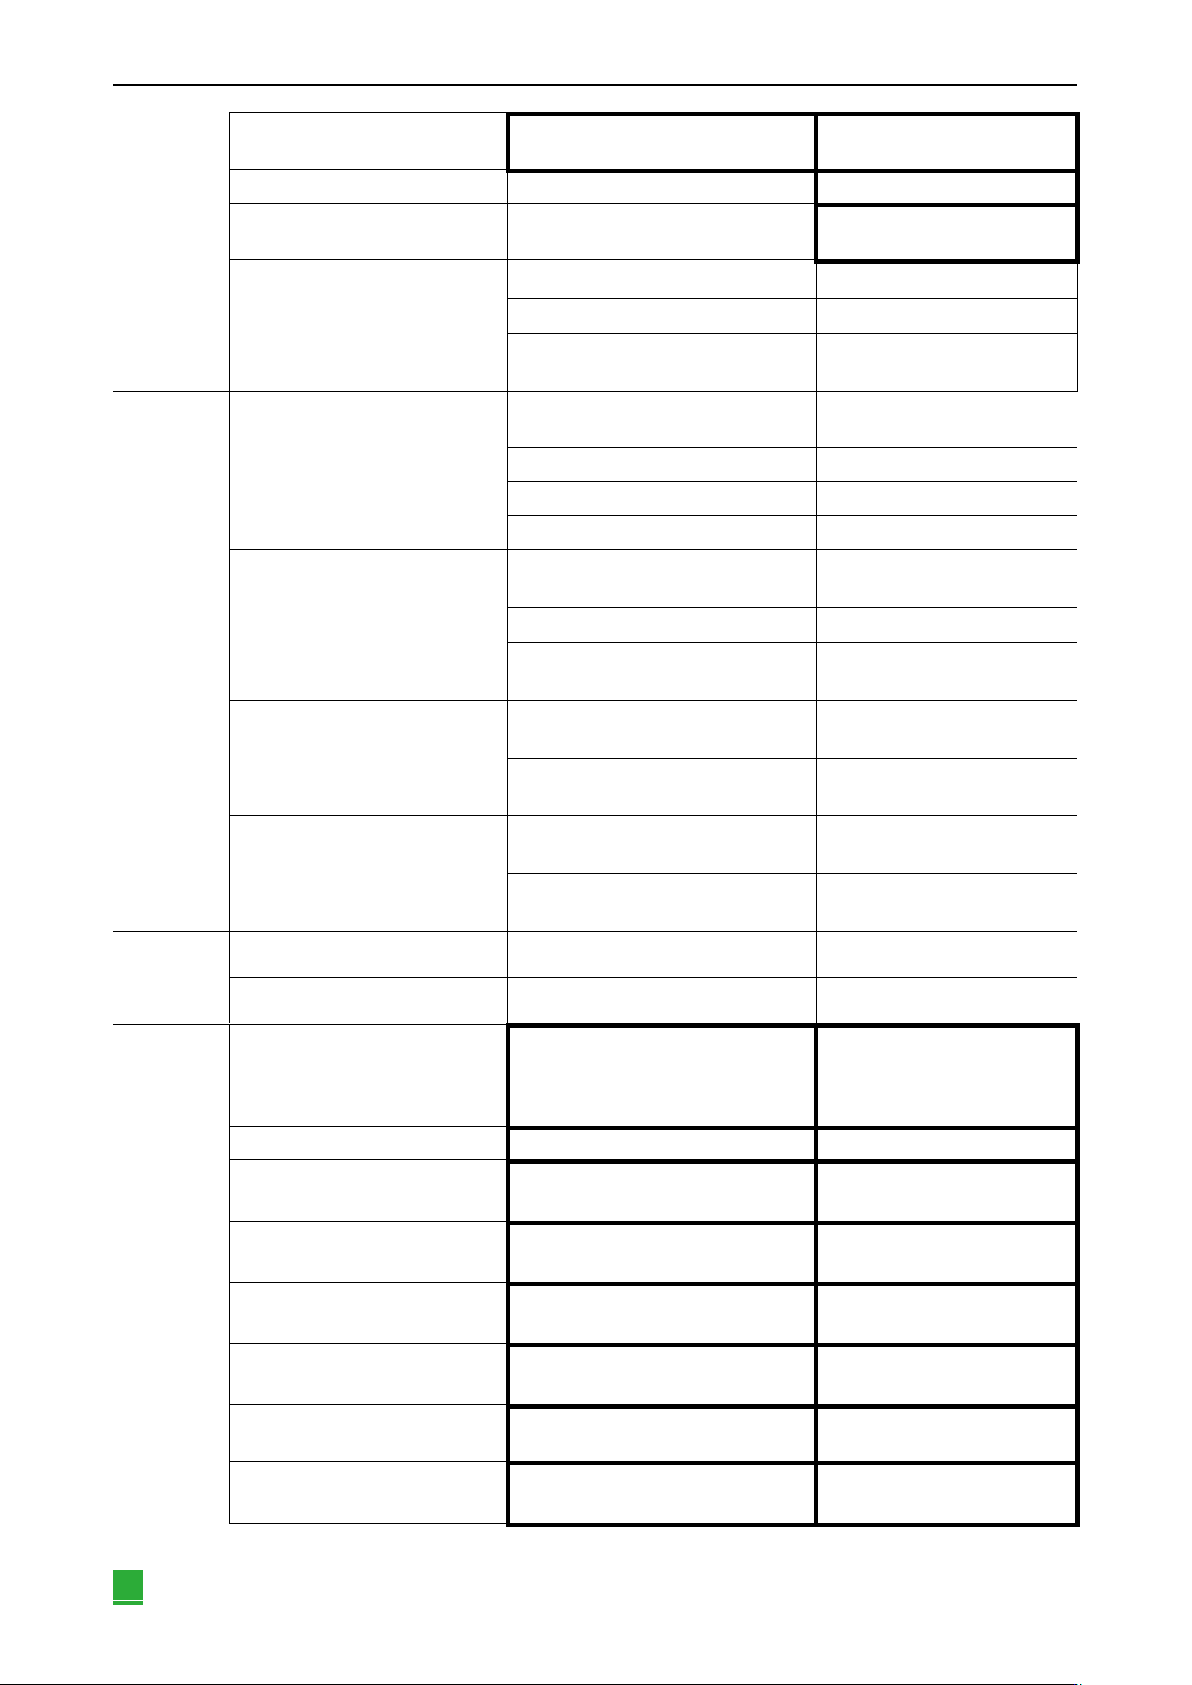
编码器受到过大振动冲击影响
确认是否发生机械振动,并确认伺服电机安装
状态 (安装面的精度、固定状态、偏芯)
降低机械振动,并改善伺服电机的安装
状态。
编码器故障
—
更换伺服电机。
伺服单元的故障
(脉冲不变化)
—
更换伺服单元。
上位装置的多旋转数据读取错误
确认上位装置的错误检出部
使上位装置的错误检出部正常工作。
利用上位装置确认奇偶数据是否已被校验
进行多旋转数据的奇偶校验。
确认伺服单元与上位装置之间的电缆上有无噪
音干扰
采取防干扰措施,再次进行多旋转数据
的奇偶校验。
发生超程
(OT)
输入了禁止正转 / 反转驱动信号
确认输入信号用外部电源(+24V)的电压
将输入信号用外部电(+24V)电压设定
为正确的值。
确认超程限位开关的动作状态
使超程限位开关正常动作。
确认超程限位开关的接线
正确进行超程限位开关的接线线。
确认 Pn50A、Pn50B 的设定值
正确设定参数。
禁止正转 / 反转驱动信号误动作
确认输入信号用外部电源(+24V)的电压有无
波动
消除输入信号用外部电源(+24V)的电
压波动。
确认超程限位开关的动作状态是否不稳定
使超程限位开关的动作状态稳定。
确认超程限位开关的接线
(电缆有无损伤、螺丝的紧固状态等)
正确进行超程限位开关的接线。
对参数(Pn50A.3、Pn50B.0)分配的禁
止正转/反转驱动信号(P-OT/N-OT)错
误
确认P-OT信号是否被分配给了 Pn50A.3
如果其他信号被分配给了Pn50A.3,则
重新将P-OT信号分配给该参数。
确认N-OT信号是否被分配给了 Pn50B.0
如果其他信号被分配给了Pn50B.0,则
重新将N-OT信号分配给该参数。
伺服电机停止方法选择错误
确认伺服OFF时的Pn001.0、Pn001.1
选择自由运行停止以外的伺服电机停止
方法。
确认转矩控制时的Pn001.0、Pn001.1
选择自由运行停止以外的伺服电机停止
方法。
因超程(OT)而
导致停止位置不
正确
限位开关的位置和监视装置的长度不当
—
将限位开关设置在适当的位置。
超程限位开关的位置比惯性运行量短
—
将超程限位开关安装在适当的位置。
发生位置偏差
(未发生警报)
由于编码器电缆的规格错误,发生了噪音
干扰
确认编码器电缆是否满足规格。
电缆规格:双股绞合屏蔽线或者双股绞合整体
屏蔽线
(芯线为 0.12mm
2
以上,镀锡软铜绞合线)
使用满足规格的电缆。
由于编码器电缆过长,发生了噪音干扰
确认编码器电缆的长度
将编码器电缆的长度设定在50m以内。
由于编码器电缆损伤,发生了噪音干扰
确认编码器电缆是否被夹住、包层是否破损
更换编码器电缆,改变编码器电缆的铺
设环境。
编码器电缆上有过大的噪音干扰
确认编码器电缆是否与大电流电线捆在一起或
者相距过近
改变编码器电缆的铺设环境,以免受到
大电流电线的浪涌电压影响。
FG的电位因伺服电机侧设备(焊机等)的
影响而产生变动。
确认伺服电机侧设备的接地状态
(忘记接地、不完全接地)
将伺服电机侧设备正确接地,阻止向编
码器侧FG的分流。
因噪音干扰而导致伺服单元的脉冲计数错
误
确认是否在编码器到信号线之间有噪音干扰
对编码器接线采取抗干扰对策。
编码器受到过大振动冲击影响
确认是否发生机械振动,并确认 伺服电机安
装状态 (安装面的精度、固定状态、偏芯)
降低机械振动,并改善伺服电机的安装
状态。
机器与伺服电机的联轴节故障
确认机器与伺服电机的联轴节部有无错位
正确固定机器与伺服电机的联轴节。
报警显示 第 10 章
199
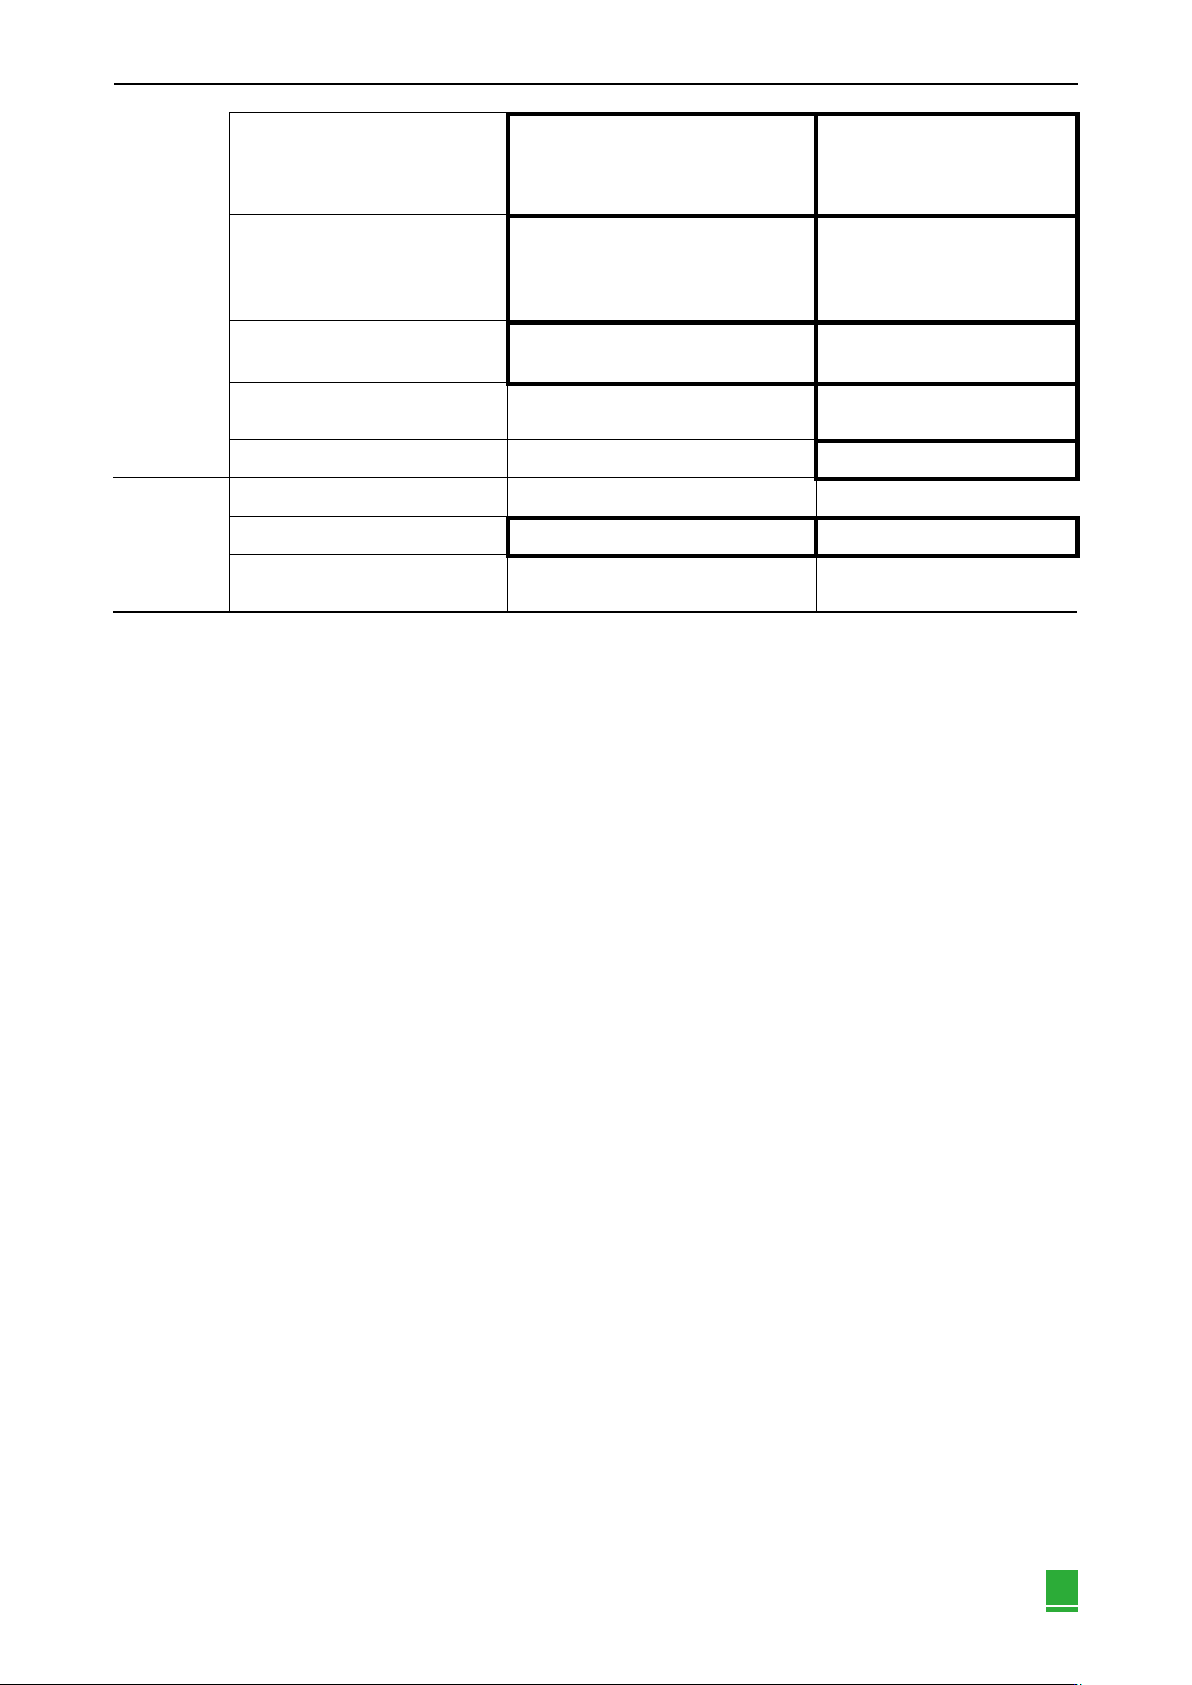
由于输入输出信号用电缆的规格错误,发
生了噪音干扰
确认输入输出信号用电缆是否满足规格。
电缆规格: 双股绞合屏蔽线或者双股绞合整
体屏蔽线
(芯线为 0.12mm2 以上,镀锡软铜绞合
线)
使用满足规格的电缆。
使用指令脉冲输入倍率切换功能时,由于干
扰,错误检出了指令
脉冲输入倍率切换的输入输出信号
(/PSEL、/PSELA)
确认输入输出信号用电缆是否满足规格。
电缆规格:双股绞合屏蔽线或者双股绞合整
体屏蔽线
(芯线为 0.12mm
2
以上,镀锡软铜绞合线)
使用满足规格的电缆。
由于输入输出信号用电缆过长,发生了噪
音干扰
确认输入输出信号用电缆的长度
使输入输出信号用电缆的长度在3m 以
内。
编码器故障
(脉冲不变化)
-
更换伺服电机。
伺服单元故障
-
更换伺服单元。
伺服电机过热
环境温度过高
测量伺服电机的环境温度
将环境温度控制在 40°C 以下。
伺服电机表面脏污
目测确认电机表面的脏污
去除电机表面的脏污、尘埃、油污等。
伺服电机承受的负载过大
用监视器确认负载状态
如过载则减轻负载,或更换为容量较大
的伺服单元及伺服电机。