Y7应用手册(常规版).pdf - 第128页
应用 功能 第 5 章 第 2 章 121 PAO PB O OFF 不确定 不确定 (A 相 ) (A 相 ) (B 相 ) (B 相 ) 初始增量型脉冲 增量型脉冲 增量型脉冲 初始增量型脉冲 50 ms 约 15 ms 1~3 ms 最大 400 ms 60 ms 或以上 90 mstyp SE N 信号 <补充> 无论 Pn000.0 的设定如何,分频脉冲收到正转指令时,变为 B 相超前。 旋转量串行数据:表示电机轴位于从基准位…
第 5 章 应用功能
第 2 章
120
(6)再次接通伺服单元的电源。
(7)确认错误显示消失,伺服单元可正常动作。
注:若在伺服单元的控制电源OFF 后拆下电池(包括拆下编码器电缆时),所设定的绝对值编码器数据将会丢失。
5.12.3 绝对值数据的收发顺序
下面说明从接收绝对值编码器的输出到伺服单元将绝对值数据发送至上位装置的顺序。
(1) 绝对值数据概述
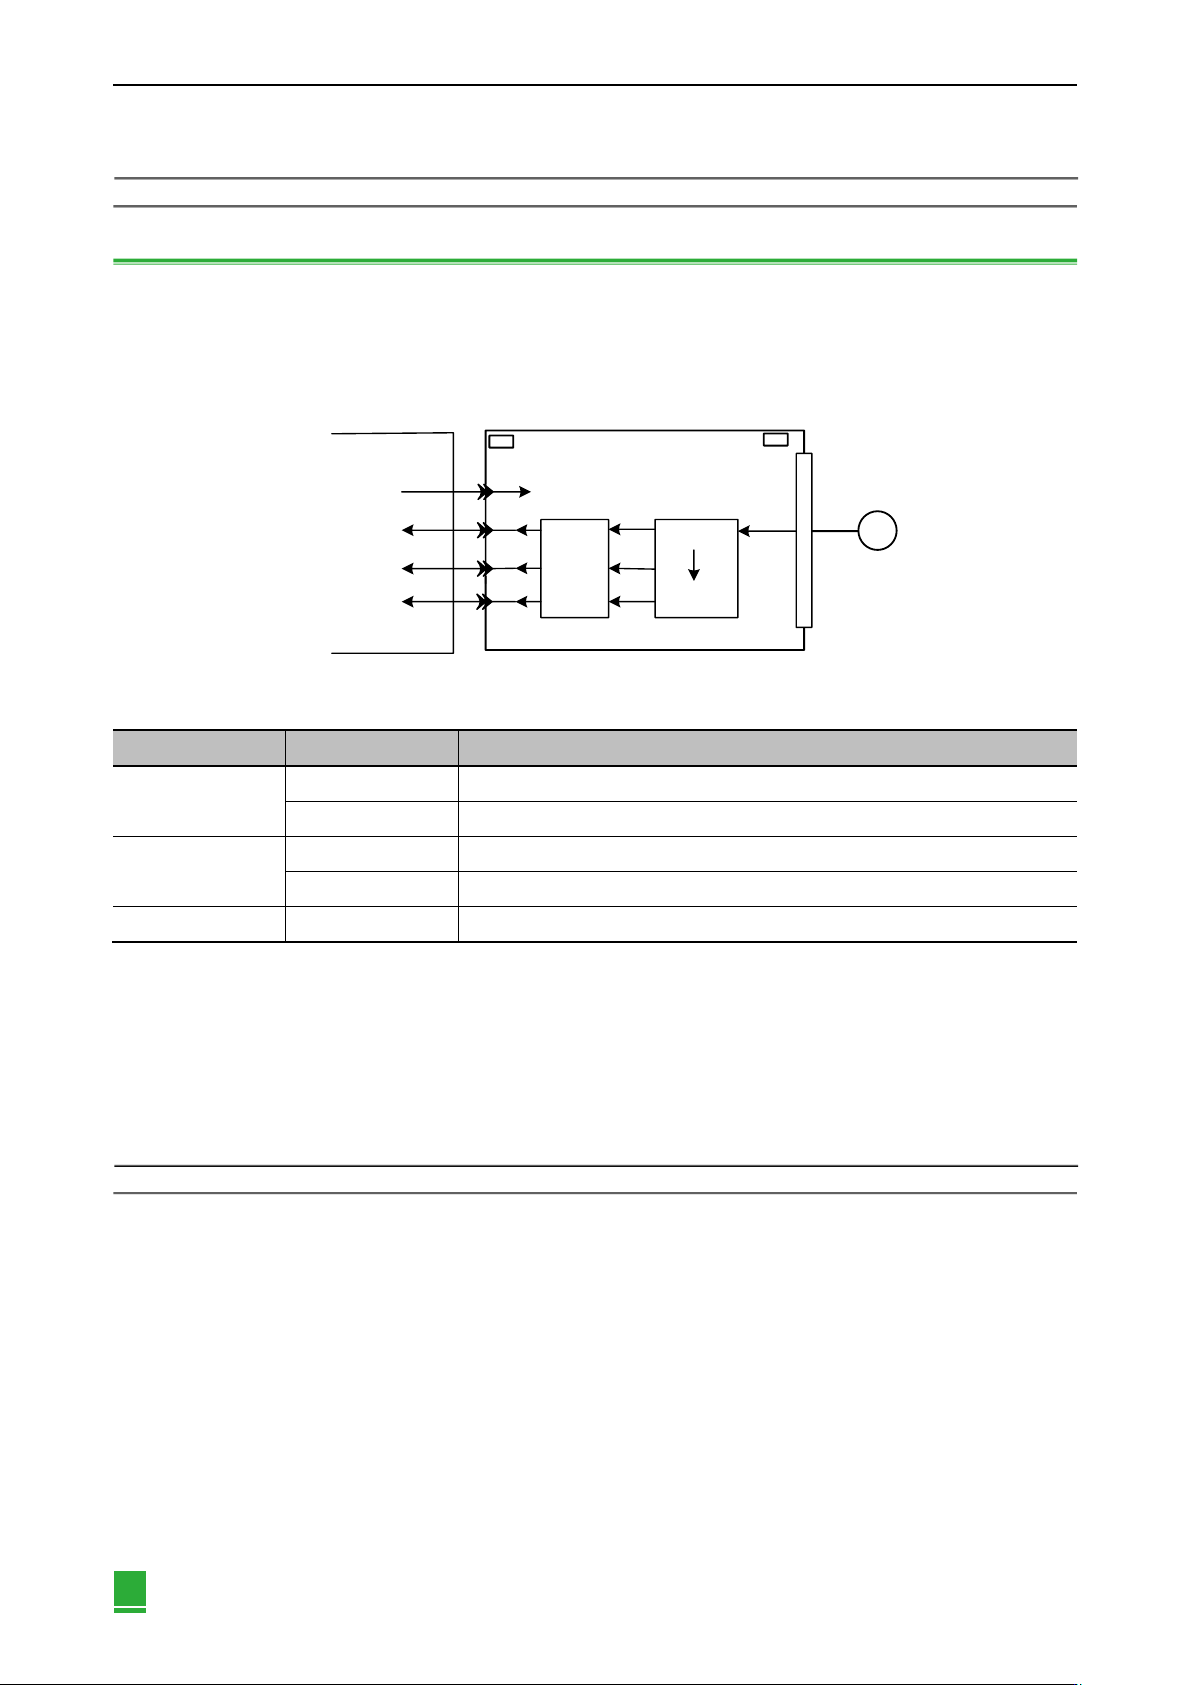
如下图所示,伺服单元输出的绝对值编码器的旋转量串行数据及脉冲从“PAO、PBO、PCO”被输出。
伺服单元
ENC
串行数据
CN1
串行数据
脉冲转换
分频回路
(Pn212)
上位装置
CN2
SEN
PAO
PBO
PCO
信号名
状态
信号内容
PAO
初始时
旋转量串行数据 初始增量型脉冲。
通常时
增量型脉冲。
PBO
初始时
初始增量型脉冲。
通常时
增量型脉冲。
PCO
常时
原点脉冲。
C 相输出规格:
C相(原点脉冲)的脉冲幅度随编码器分频脉冲数(Pn212)而变化,和A相幅度相同。输出时间为下述模式中的一种。
・与 A 相上升沿同步
・与 A 相下降沿同步
・与 B 相上升沿同步
・与 B 相下降沿同步
注:通过上位装置处理绝对值编码器的收发时,请勿通过 PCO 信号输出进行计数复位。
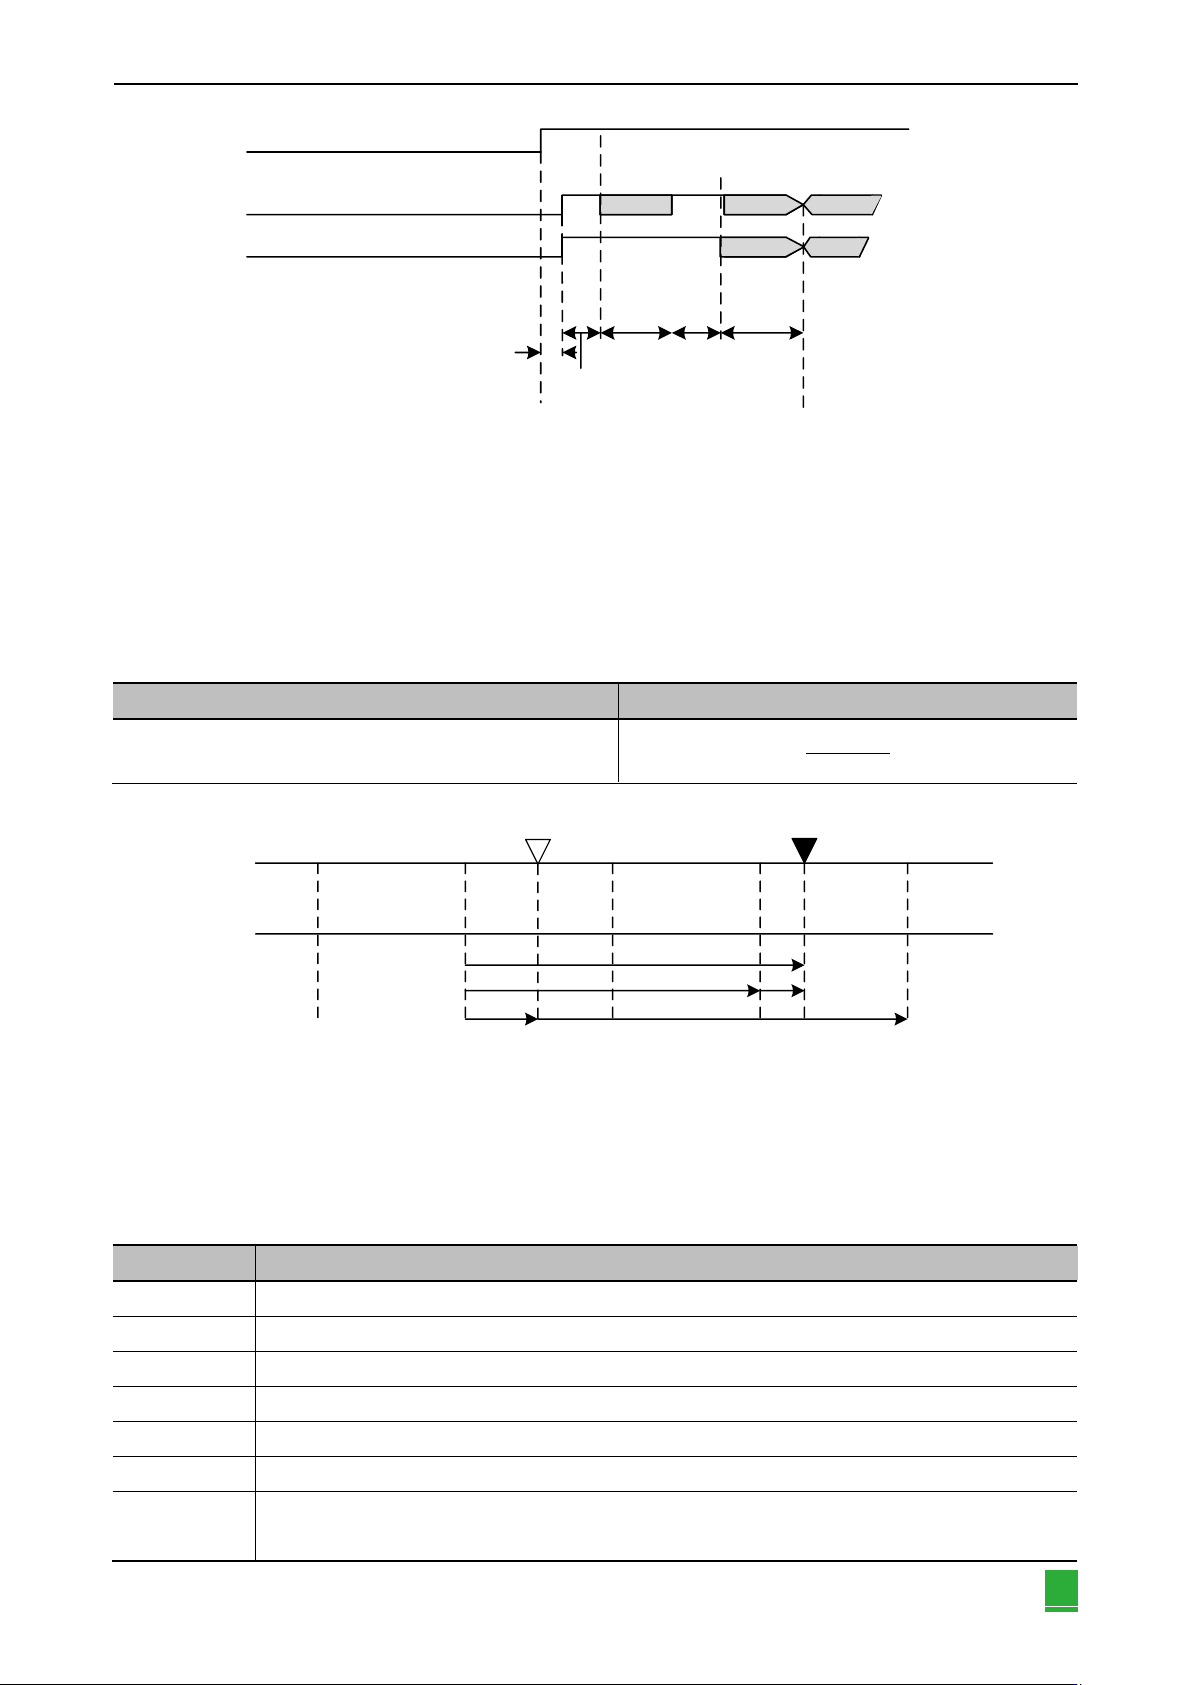
(2) 绝对值数据的收发顺序
① 从上位装置发送传感器ON (SENS_ON)指令。
② 100ms 后,进入旋转量串行数据接收等待状态,用于增量型脉冲计数的可逆计数器被清零。
③ 接收 8个字符的旋转量串行数据。
④ 接收完最后的旋转量串行数据过大约 400ms后,进入通常的增量型动作状态。
图5-34 伺服单元输出绝对值数据传输示意图
表5-105 信号输出表
应用功能 第 5 章
第 2 章
121
PAO
PBO
OFF
不确定
不确定
(A相)
(A相)
(B相)
(B相)
初始增量型脉冲 增量型脉冲
增量型脉冲
初始增量型脉冲
50ms
约15ms
1~3ms
最大400ms
60ms或以上
90mstyp
SEN信号
<补充>
无论 Pn000.0 的设定如何,分频脉冲收到正转指令时,变为B相超前。
旋转量串行数据:表示电机轴位于从基准位置(基本设定(初始化)时的值)开始旋转了几圈后的位置。
初始增量型脉冲:和通常的增量型脉冲相同,发出绝对值的初始增量型脉冲,即从电机轴的原点位置开始到当前电机轴
位置的脉冲,由伺服单元内部的分频器分频后被输出。
脉冲输出速度根据编码器分频脉冲数(Pn212)的设定值而异。可由下表中的公式求出。
编码器分频脉冲数(Pn212)的设定值
初始增量型脉冲输出速度计算公式
16-16383
坐标值
M的值
-1
0
+1
+2
+3
-1
0
+1 +2
基准位置(设定) 当前位置
Ps
Pm
PE
M x R
Po
最终的绝对值数据 P
M
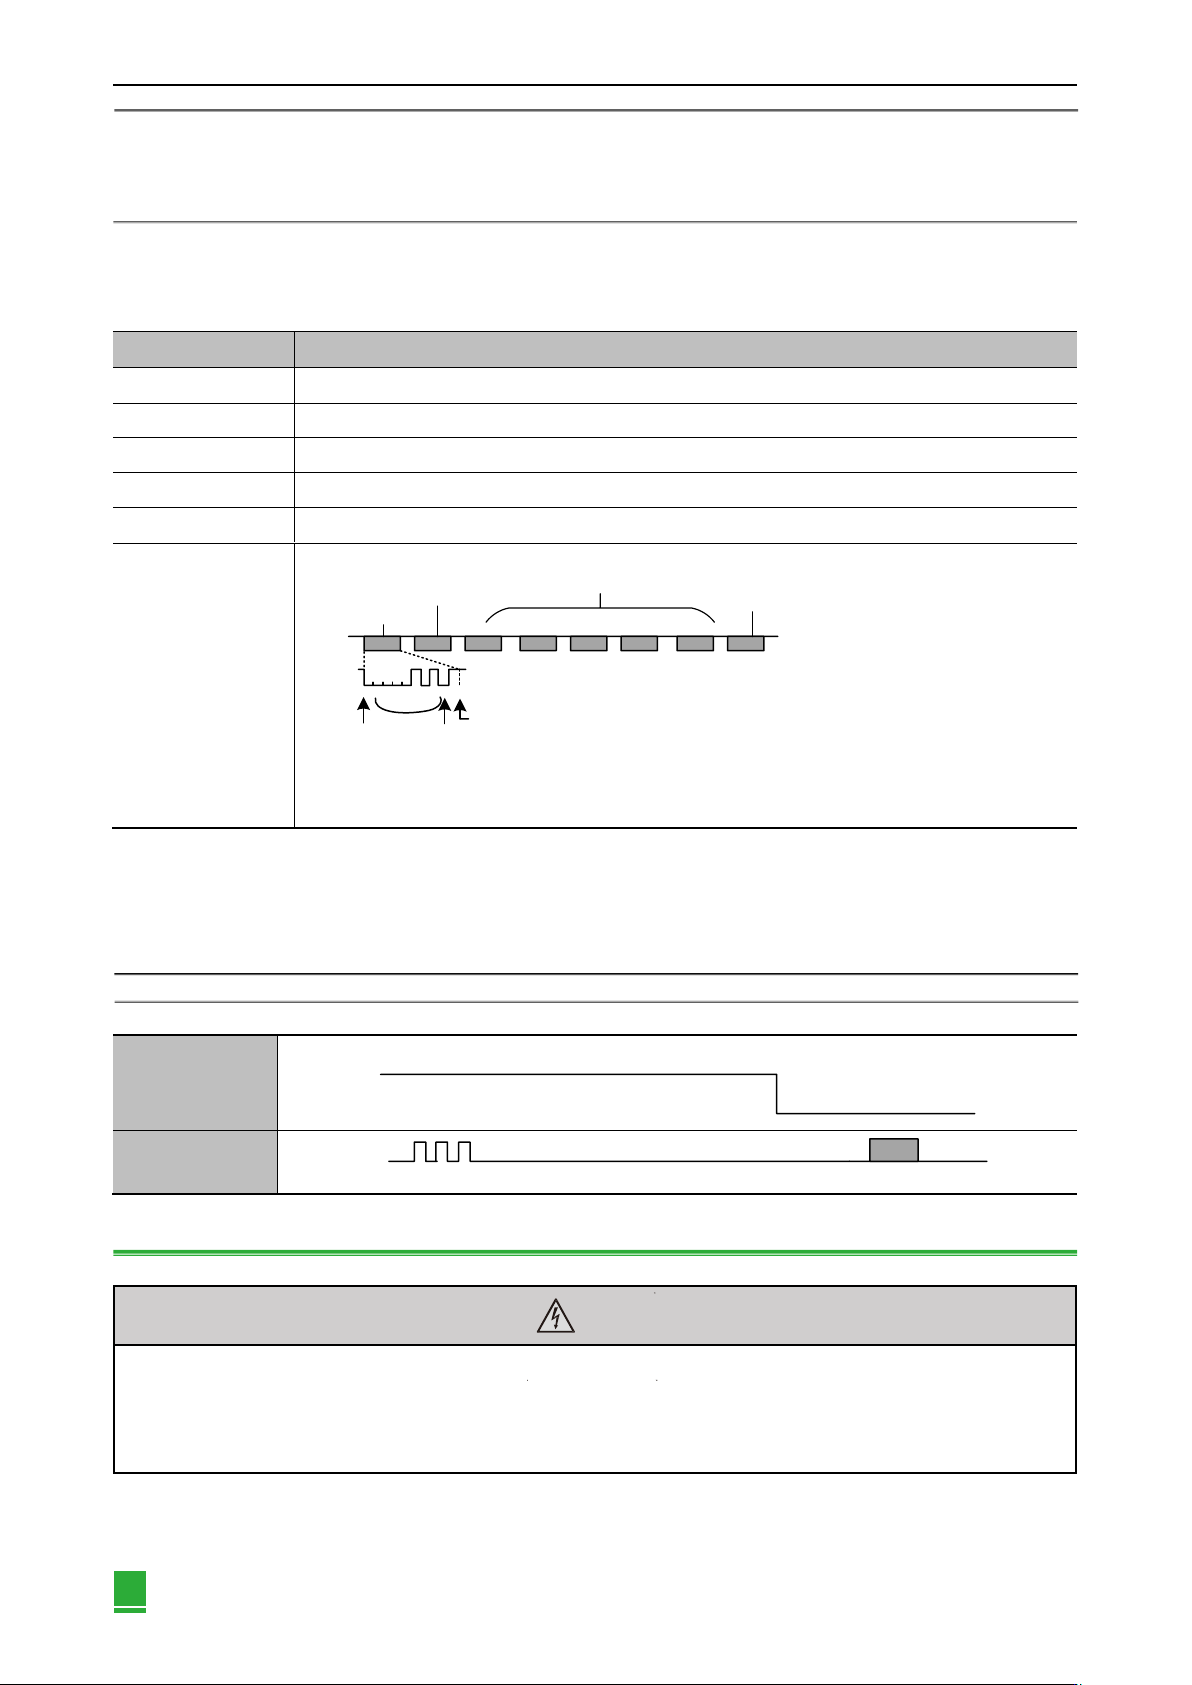
根据下式求出。
P
E
= M × R + P
O
P
S
= M
S
× R + P
S
'
P
M
= P
E
– P
S
符号
含义
P
E
从编码器读取的当前值。
M
旋转量串行数据。
P
O
初始增量型脉冲数。
P
S
'
在基本设定时读取的初始增量型脉冲数。
P
M
用户的系统中需要的当前值。
R
编码器旋转 1 圈的脉冲数(分频后的值“Pn212”的值)。
P
E
从编码器读取的当前值。
图5-35 绝对值数据的收发顺序图
表5-106 初始增量型脉冲输出速度计算公式
图5-36 绝对值数据PM输出方式图
表5-107 公式符号定义表
第 5 章 应用功能
第 2 章
122
注:反转模式 (Pn000.0=1)时为以下公式:
P
E
= -M × R + P
O
P
S
= M
S
× R + P
S
'
P
M
= P
E
- P
S
(3) 旋转量串行数据规格和初始增量型脉冲旋转量串行数据规格
旋转量串行数据从PAO输出。
数据传输方式
起止同步 (ASYNC)
波特率
9600bps
起始位
1位
停止位
1位
奇偶校验
偶数
字符码
ASCII7位
数据格式
(8位字符)
“0”~“9”
旋转量数据5位
“P”
“+”或“-”
“CR”
0 0 0 0 1 0 1 0 1
数据
0
起始位 偶数校验
停止位
1.零旋转范围为“P+00000”(CR)或“P-00000”(CR)中的任意一个。
2.旋转量的范围为“±32768”。若超出此范围,“+32768”时数据变为“-32768”,“-32768”时数据变为“+32768”。变更旋
转圈数上限值时,将在“旋转数上限值设定”中的设定范围内变更。
初始增量型脉冲和通常的增量型脉冲相同,初始增量型脉冲在伺服单元内部分频后被输出。
(4) 警报内容传输
使用绝对值编码器时,伺服单元检出的警报内容可在 SEN 信号从H电平变为L电平时以串行数据的形式通过 PA0 输出
传送到上位装置。
注:伺服 0N 中不接收 SEN 信号,警报内容的输出示例如下所示。
5.12.4 绝对值编码器初始化(发生警报时)
在以下场合时,必须对绝对值编码器进行初始化设定。
SEN信号
高电平
低电平
PAO输出
增量型脉冲
串行数据
表5-108 旋转量串行数据规格和初始增量型脉冲旋转量串行数据规格表
表5-109 警报内容传输表
· 执行绝对值编码器的设定后,旋转量数据为-2转~+2转范围的值。由于机械系统的基准位置会发生变化,请根据设定后的位置确定
上位装置的基准位置。
· 不进行上位装置的定位即运行机器,可能会发生意外的机械动作,导致人身事故或机械损坏。请谨慎运行机械。
危险