Y7应用手册(常规版).pdf - 第48页
接线与连接 第 2 章 第 2 章 41 Pn50F.3 的设 定 1 L H 2 L H 3 L H 定位接近( /N EAR ) Pn510.0 的设定 0 无效 1 L H 2 L H 3 L H 指令脉冲输入倍 率的切换 ( /PSELA ) Pn510.2 的设定 0 无效 1 L H 2 L H 3 L H 在同一输出回路上分配多个信号时,将以异或逻辑输出。 如果对制 动器信号( /BK )的极 性取反,并 以正逻辑使 用,…
第 2 章 接线与连接
第 2 章
40
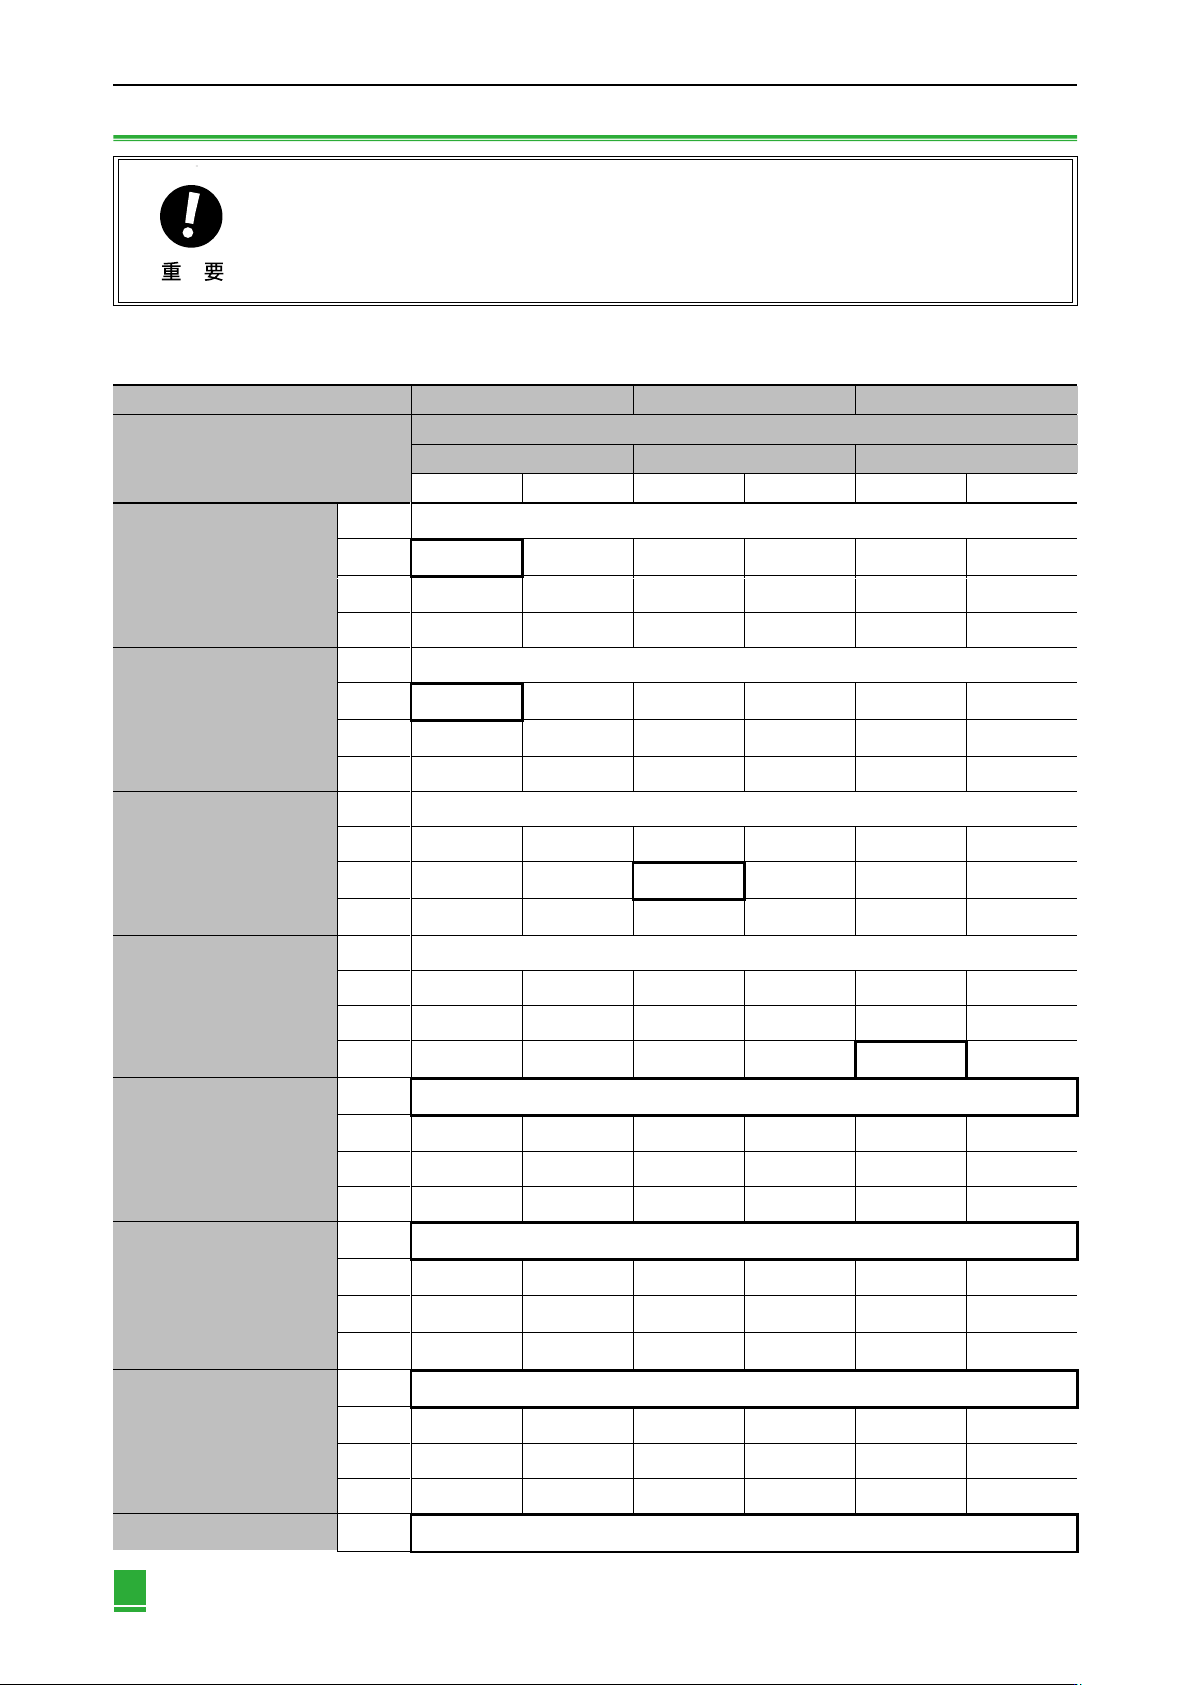
2.6.6 输出信号的分配(脉冲型)
输出信号的分配如下表所示:
CN1 针号
25/(26)
27/(28)
29/(30)
参数分配
信号输出极性设定
pn512.0 的设定
pn512.1 的设定
pn512.2 的设定
0
1 (反转)
0
1(反转)
0
1(反转)
定位完成(/C0lN)
Pn50E.0 的设定
0
无效
1
L
H
2
L
H
3
L
H
速度一致检出(/V-CMp)
Pn50E.1 的设定
0
无效
1
L
H
2
L
H
3
L
H
旋转检出(/TG0N)
Pn50E.2的设定
0
无效
1
L
H
2
L
H
3
L
H
伺服准备就绪(/S-RDW)
Pn50E.3的设定
0
无效
1
L
H
2
L
H
3
L
H
转矩控制检出(/CLT)
Pn50F.0的设定
0
无效
1
L
H
2
L
H
3
L
H
速度控制检出(/VLT)
Pn50F.1的设定
0
无效
1
L
H
2
L
H
3
L
H
制动器(/BK)
Pn50F.2的设定
0
无效
1
L
H
2
L
H
3
L
H
警告(/WARN)
0
无效
·
没有检出的信号为 “ 无效”状态。例如,速度控制时,定位完成(/COIN)信号为“ 无效 ”。
· 如果对制动器信号(/BK)的极性取反,并以正逻辑使用,则信号线断线时保持制动器不会动作。不得不采用这种设定
时,请务必进行动作确认,确保无安全问题。
· 在同一输出回路上分配多个信号时,将以异或逻辑输出。
表2-17 输出信号分配表
*表中□表示出厂设定
接线与连接 第 2 章
第 2 章
41
Pn50F.3的设定
1
L
H
2
L
H
3
L
H
定位接近(/NEAR)
Pn510.0的设定
0
无效
1
L
H
2
L
H
3
L
H
指令脉冲输入倍率的切换
(/PSELA)
Pn510.2的设定
0
无效
1
L
H
2
L
H
3
L
H
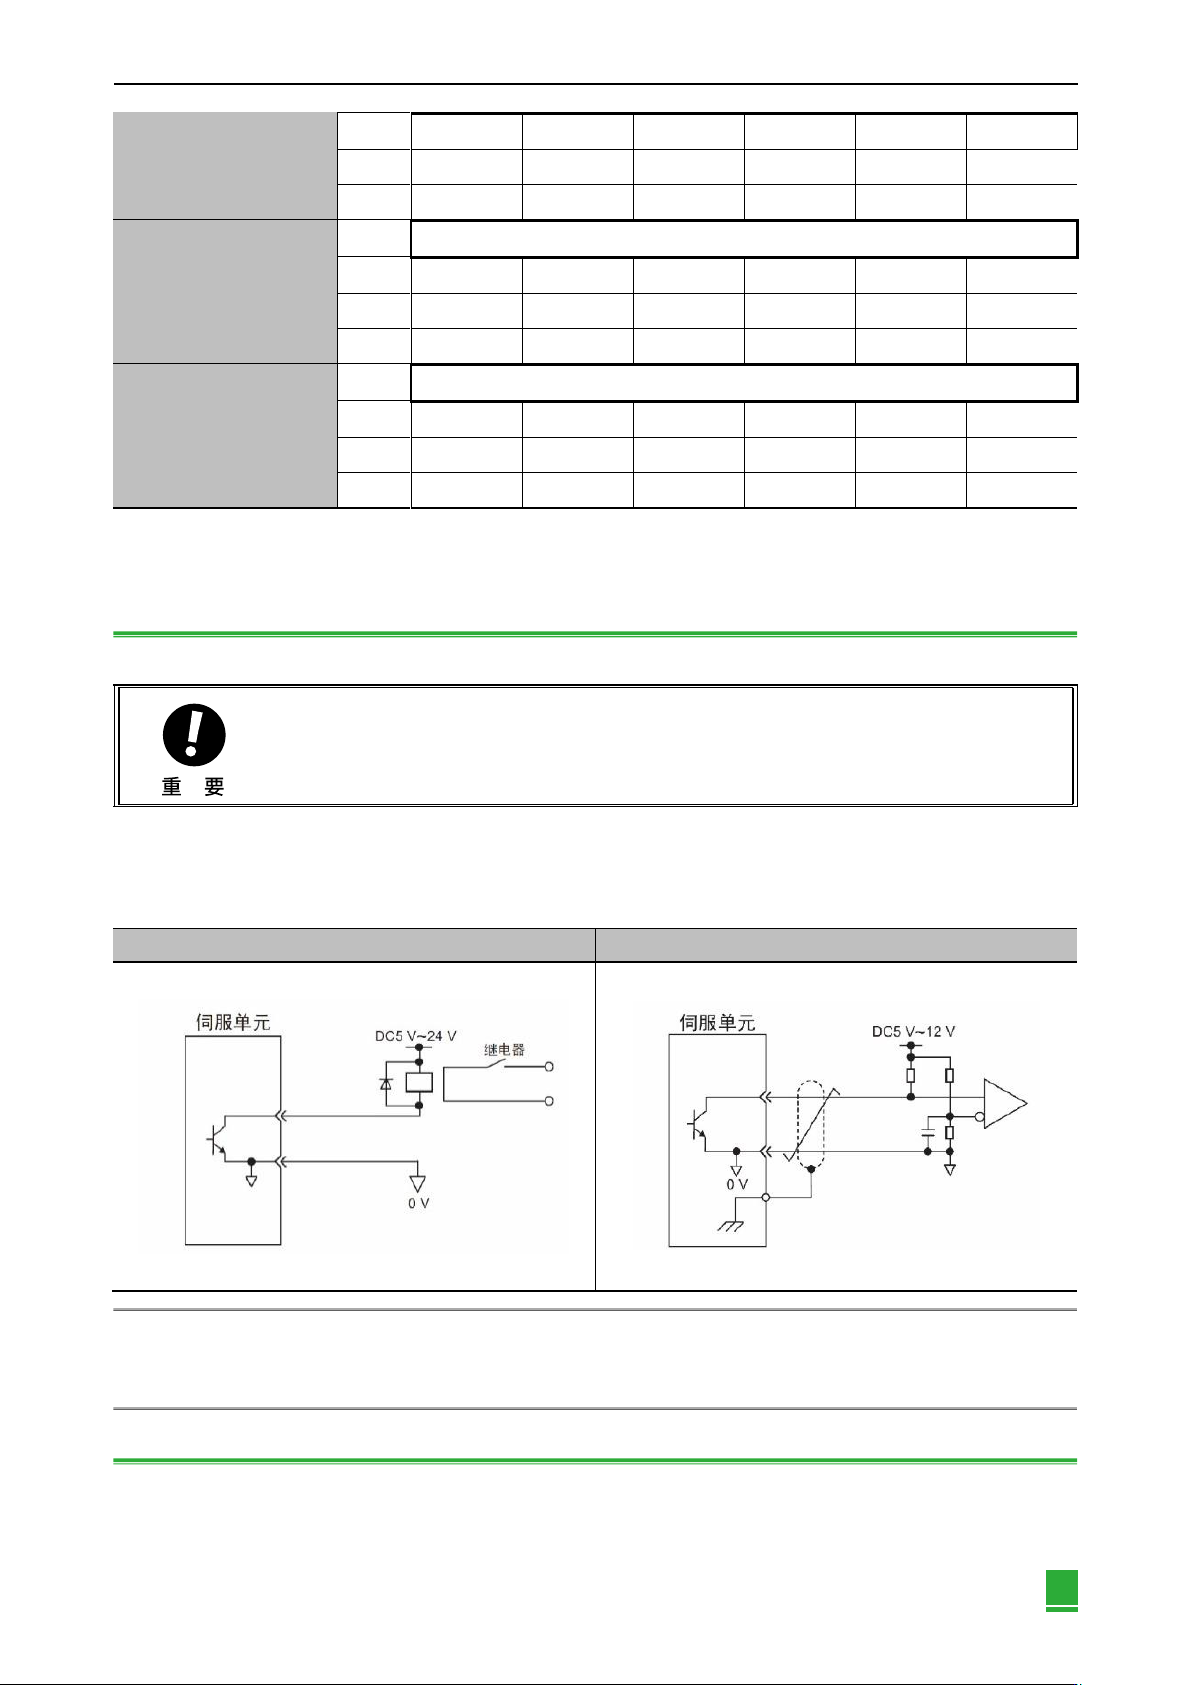
在同一输出回路上分配多个信号时,将以异或逻辑输出。
如果对制动器信号(/BK)的极性取反,并以正逻辑使用,则信号线断线时保持制动器不会动作,请确保无安全问题。
2.6.7 输出回路
伺服单元的信号输出回路为以下2种。
(1) 光电耦合器输出回路
伺服警报(ALM)、伺服准备就绪(/S-RDY)以及其他输出信号属于光电耦合器输出回路。通过继电器回路或者线接收
器回路进行连接。
注:光电耦合器输出回路的规格如下所示:
· 最大电压:DC30V
· 动作电流范围:DC5mA ~ DC50mA
2.6.8 PG输出
下面对CN1端口的 33-34(A相信号)、35-36(B相信号)及19-20(C相信号)端子进行说明。
将编码器的串行数据转换为2相( A 相、B 相)脉冲的输出信号(PAO、/PAO、PBO、/PBO)和原点脉冲信号(PCO、
/PCO)通过线驱动器输出电路进行输出。在上位装置侧,请使用差分接收器回路接收。
继电器回路示例
差分回路示例
· 输出回路可能会因接线错误或施加异常高的电压而发生短路故障。发生上述故障时,由于制动器不动作,因而可能会导
致机械损坏或人身事故。
第 2 章 接线与连接
第 2 章
42
2.6.9 模拟量输入
输入信号的最大容许电压为±10V。
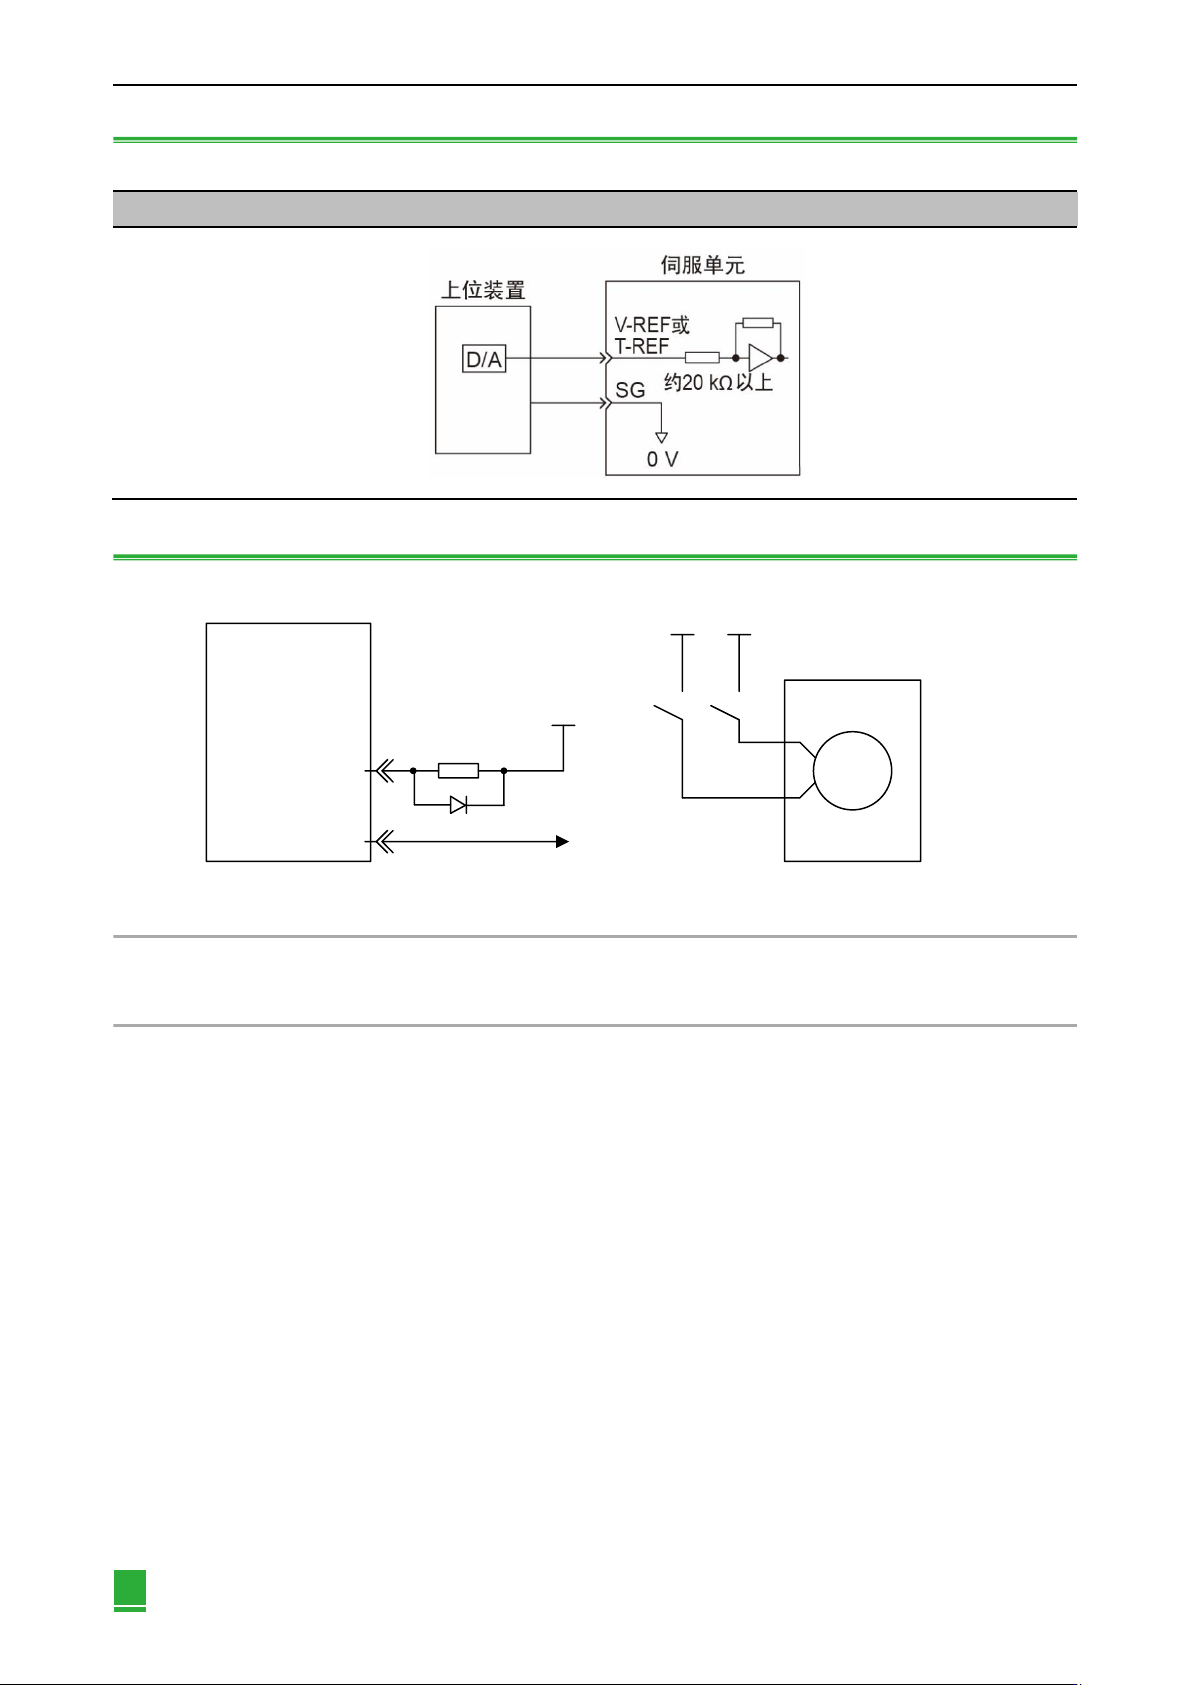
模拟量电压指令输入回路
2.6.10 制动器信号
注: 1. 制动器信号(/BK)不能在出厂设定的状态下使用,需要进行输出信号的分配。请用“制动器信号(/BK)的分配”进行设定。
2. 使用24V制动器时,请务必将DC24V电源与输入输出信号(CN1)等用的电源分开,另外准备其他电源。否则会导致输入输出信号误
动作。
+24V
0V
+24V
BK
伺服电机
伺服电源
续流二极管
/BK+
/BK-
Ry
0V
图2-13 制动器信号连接示例图