Y7应用手册(常规版).pdf - 第162页
调整 第 6 章 155 (1) 与上位装置的连接示例 来自上位装置的位置指令和 PULS 、 SIGN ( CN1-7 、 8 、 11 、 12 )连接,速度指令和 V-REF ( CN1-5 、 6 )连接。 (2) 相关参数 速度前馈通过 Pn207.1 和速度指令输入增益( Pn300 )来设定。 出厂时, Pn300 设定为“ Pn300 = 600 ”,因此将速度前馈值设为“± 6V ”时,为“额定速度”。 表 6-61 …
第 6 章 调整
154
6.9 其他调整功能
6.9.1 前馈
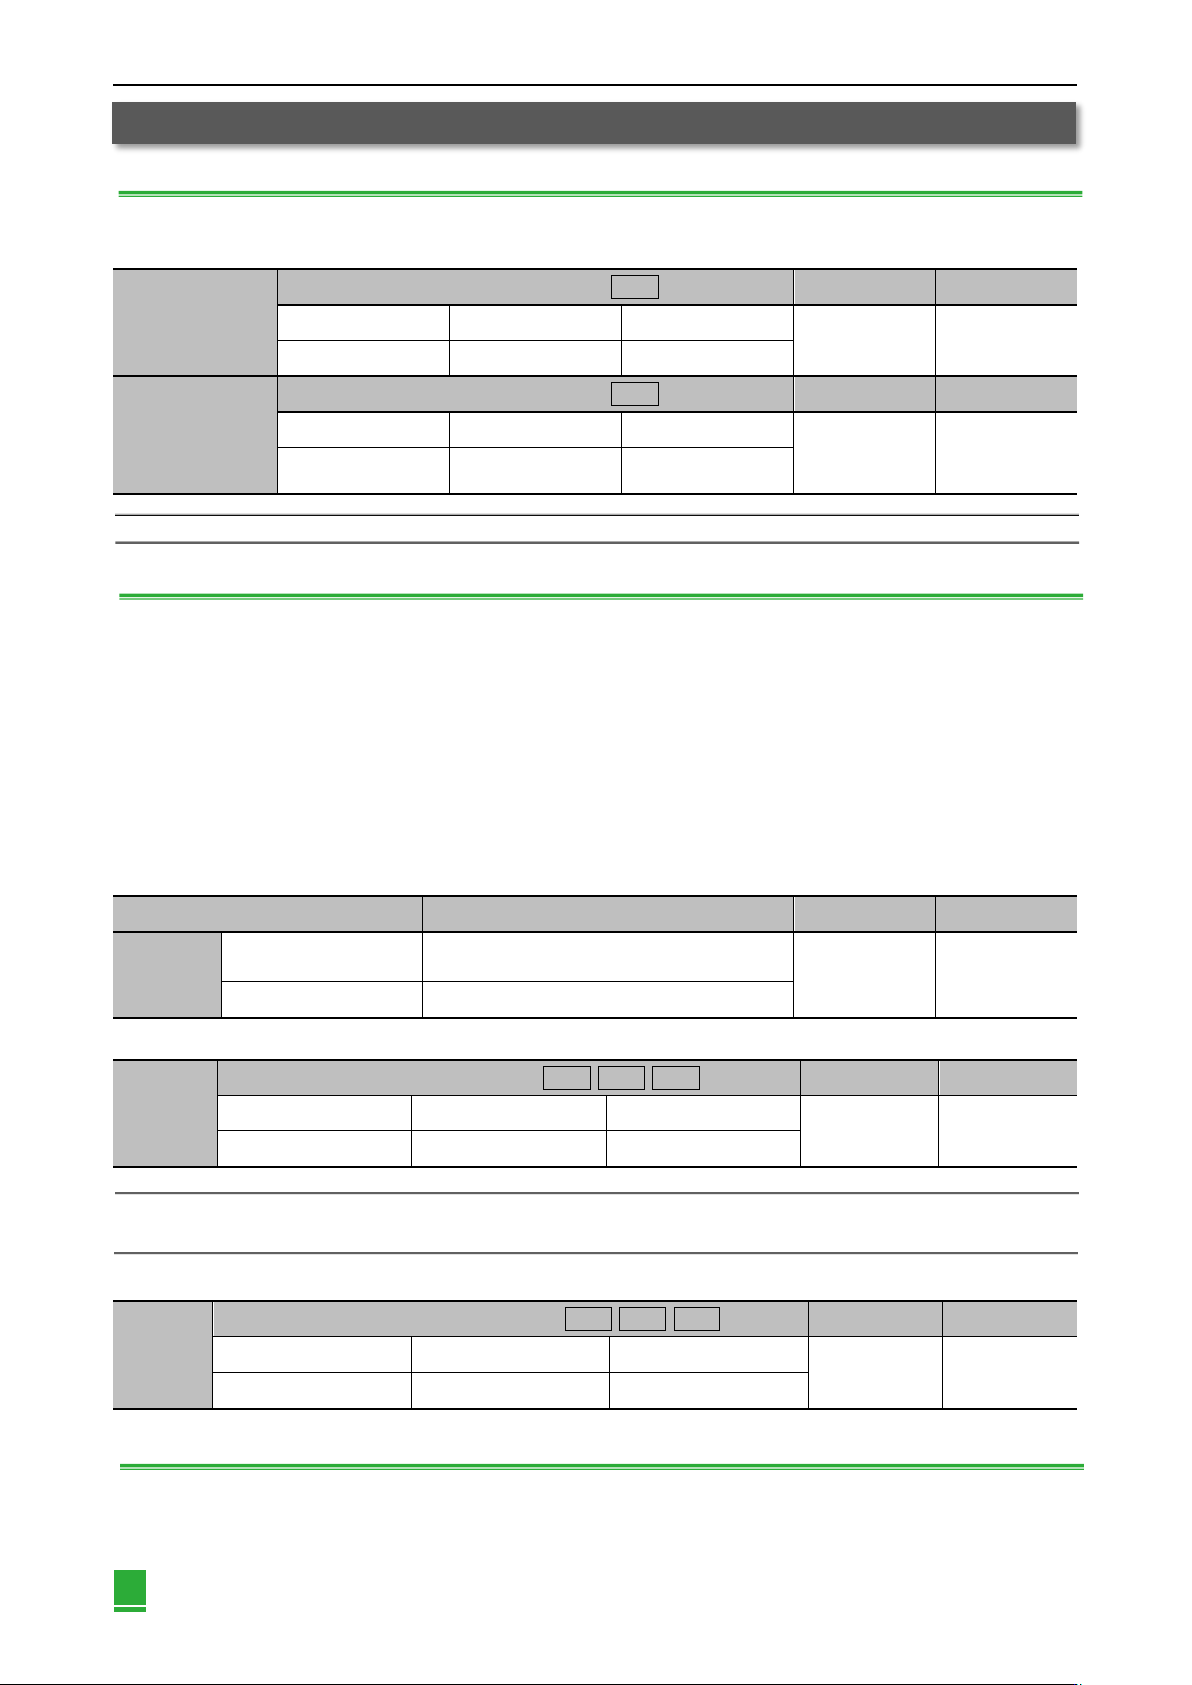
前馈是在位置控制时,进行前馈补偿以缩短定位时间的功能。
表6-57 前馈功能参数
Pn109
前馈 位置
生效时间
分类
设定范围
设定单位
出厂设定
即时生效
调谐
0~100
1%
0
Pn10A
前馈滤波器时间常数 位置
生效时间
分类
设定范围
设定单位
出厂设定
即时生效
调谐
0-6400
0.01ms
0
注:如果前馈设定的值过大,可能会引起机械振动。请将设定值降到80% 以下。
6.9.2 转矩前馈
转矩前馈是缩短定位时间的功能。
还是在上位装置侧对位置指令进行微分后生成的指令。该指令和速度指令一起被发送到伺服单元。
(1) 与上位装置的连接示例
来自上位装置的速度指令与V-REF(CN1-5、6)连接,转矩前馈指令与T-REF(CN1-9、10)连接。
(2) 相关参数
转矩前馈通过Pn002、转矩指令输入增益(Pn400)以及T-REF 滤波时间常数(Pn415)来设定。
出厂时Pn400 设定为“Pn400 = 30”,因此转矩前馈值设为“±3V”时,为“±100% 转矩(额定转矩)”
表6-58 转矩前馈相关参数
参数
含义
生效时间
分类
Pn002
n.□□□0
(出厂设定)
T-REF无分配
再次接通电源后
基本设定
n.□□□1
将T-REF用作转矩前馈输入
表6-59 转矩指令输入增益参数
Pn400
转矩指令输入增益 速度 位置 转矩
生效时间
分类
设定范围
设定单位
出厂设定
即时生效
调谐
10~100
0.1V
30
注:1.转矩前馈指令过大时,会发生超调。请边观察响应边进行适当设定。
2.不能和“使用模拟量电压指令的转矩限制”同时使用。
表6-60 T-REF 滤波时间常数
Pn415
T-REF 滤波时间常数 速度 位置 转矩
生效时间
分类
设定范围
设定单位
出厂设定
即时生效
基本设定
0~65535
0.01ms
0
6.9.3 速度前馈
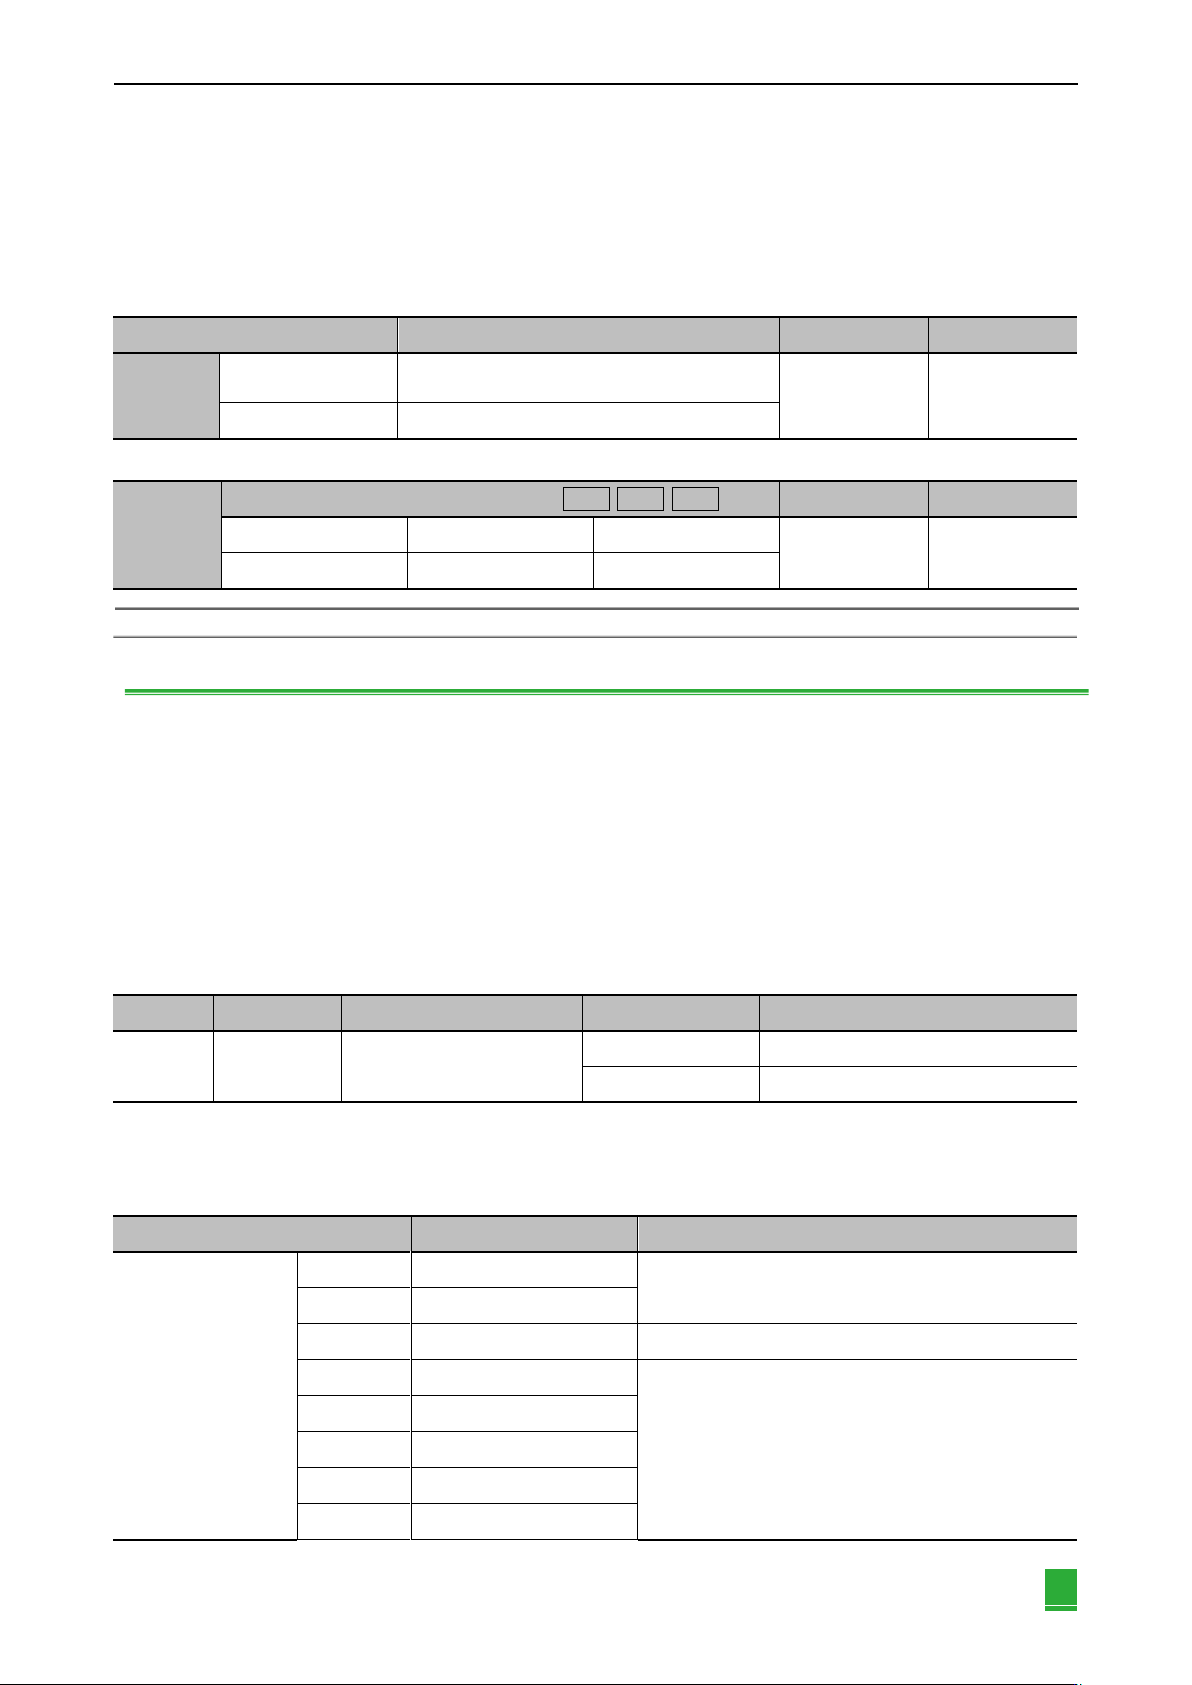
速度前馈是缩短定位时间的功能,伺服单元进行位置控制时该功能有效。
速度前馈是在上位装置侧对位置指令进行微分后生成的指令。该指令与位置指令一起被发送到伺服单元。
调整 第 6 章
155
(1) 与上位装置的连接示例
来自上位装置的位置指令和PULS、SIGN(CN1-7、8、11、12)连接,速度指令和V-REF(CN1-5、6)连接。
(2) 相关参数
速度前馈通过Pn207.1 和速度指令输入增益(Pn300)来设定。
出厂时,Pn300设定为“Pn300 = 600”,因此将速度前馈值设为“±6V”时,为“额定速度”。
表6-61 速度前馈相关参数
参数
含义
生效时间
分类
Pn207
n. □□0□
(出厂设定)
V-REF无分配
再次接通电源后
基本设定
n. □□1□
将V-REF用作速度前馈输入
表6-62 速度指令输入增益参数
Pn300
速度指令输入增益 速度 位置 转矩
生效时间
分类
设定范围
设定单位
出厂设定
即时生效
基本设定
150~3000
0.01V
600
注:前馈指令过大时,会发生超调。请边观察响应边进行适当设定。
6.9.4 P(比例)控制
通过输入信号(/P-CON)从上位装置选择P控制的动作。
如果在速度控制方式下继续运行“0”指令,速度控制部分将变为PI控制,由于积分效果,电机可能会动作。为防止这
种情况的发生,将PI控制切换为P控制。
但设定为带零位固定功能的速度控制时,由于设计有位置环,因此通常无需使用该功能。将/P-CON信号置为ON时,变
为P控制。
P控制动作通过Pn000.1和输入信号(/P-CON)来设定。
(1) /P-CON 输入信号
将/P-CON用于PI控制/P控制的切换信号。
表6-63 /P-CON 输入信号
种类
名称
连接端子
状态
含义
输入
/P-CON
CN1-41(出厂设定)
OFF(H电平)
变为PI控制(比例/积分控制)
ON(L电平)
变为P控制(比例控制)
(2) 控制方式和P控制输入信号
控制方式为速度控制或位置控制时可切换为P控制。
表6-64 控制方式参数
参数
含义
切换至P控制
Pn000
(功能选择应用开关0)
n. □□0□
速度控制
可通过出厂设定进行切换。
(CN1-41 = /PCON)可根据需要将/P-CON分配给其它端子
n. □□1□
位置控制
n. □□2□
转矩控制
不能切换
n. □□3□
内部设定速度控制
请务必将/P-CON 分配给CN1-40~46中的任意1个端子
n. □□4□
内部设定速度控制-速度控制
n. □□5□
内部设定速度控制-位置控制
n. □□6□
内部设定速度控制-转矩控制
n. □□7□
位置控制-速度控制
第 6 章 调整
156
n. □□8□
位置控制-转矩控制
n. □□9□
转矩控制-速度控制
n. □□A□
速度控制-带零位固定功能的速
度控制
n. □□B□
位置控制-带指令脉冲禁止功能
的位置控制
无模式开关
有模式开关
电机
速度
超调
指令
实际的伺服
电机动作
超调
稳定时间
时间
电机
速度
稳定时间
时间
6.9.5 设定模式开关(P控制/PI控制切换)
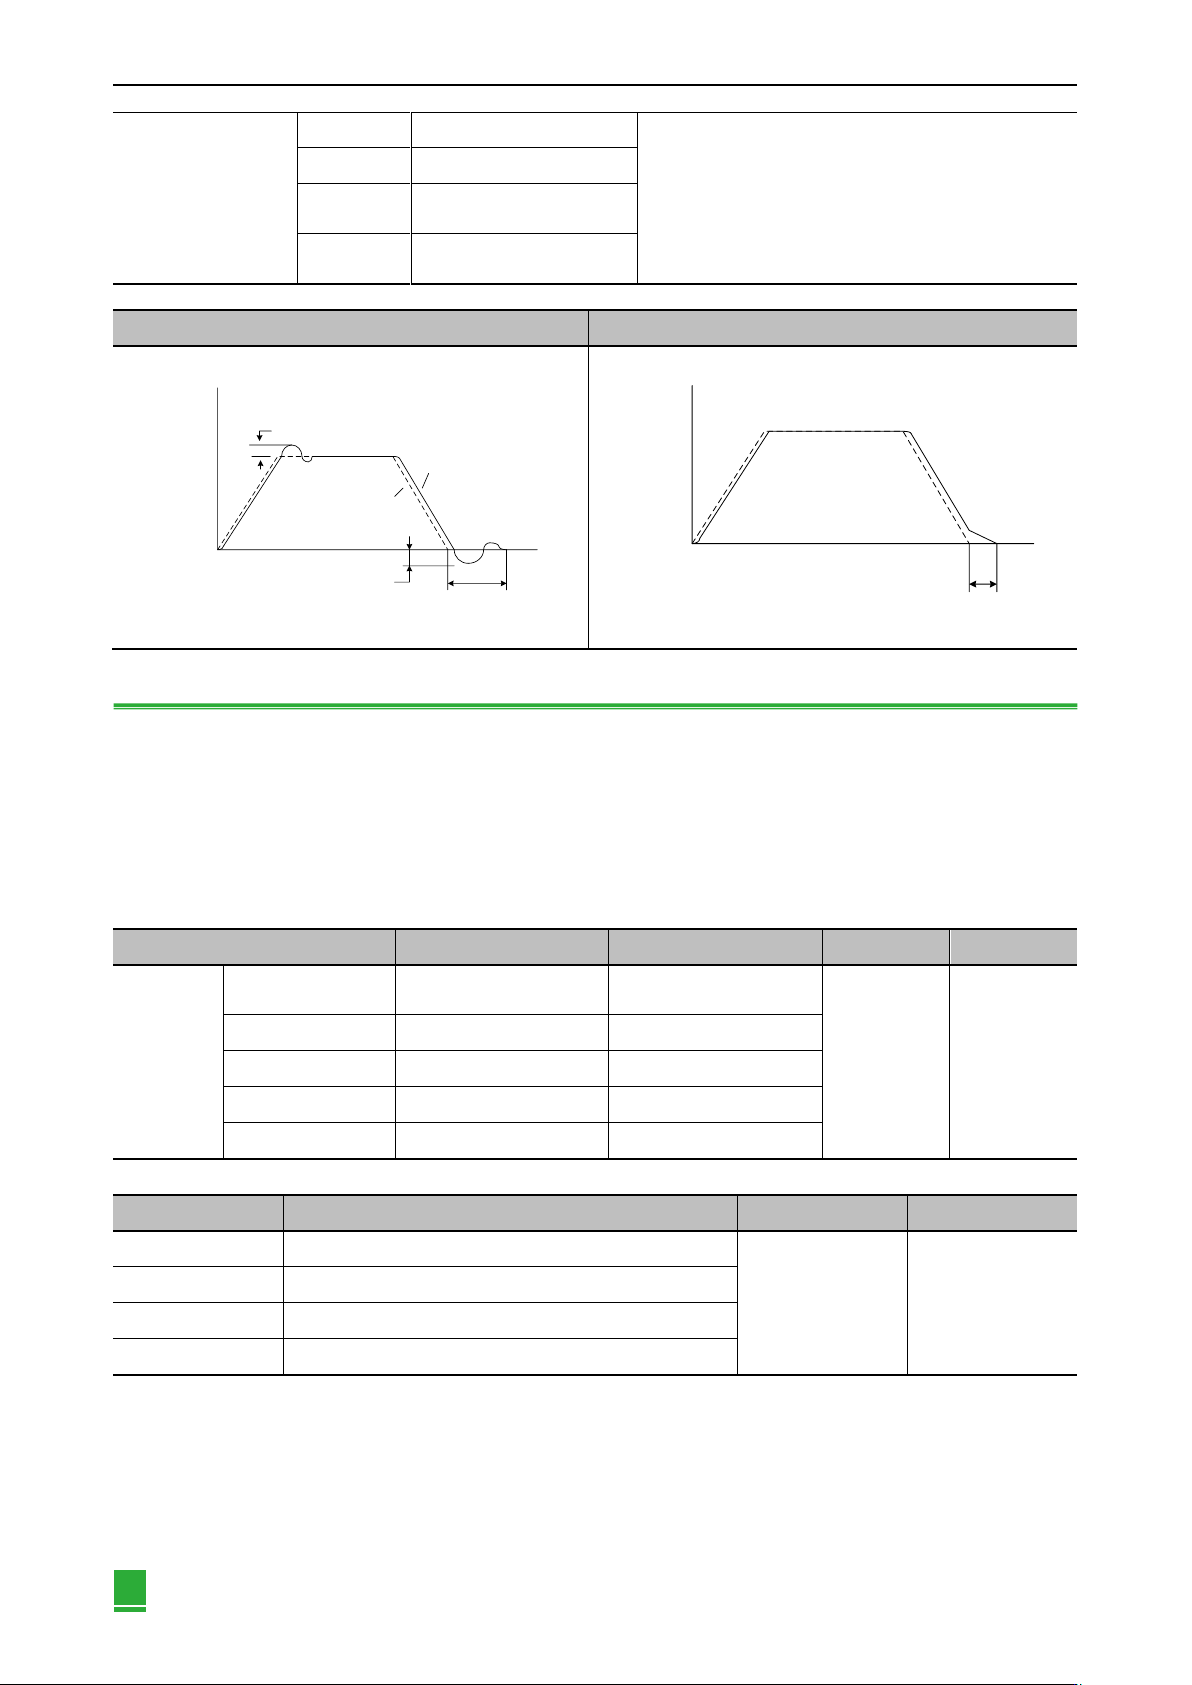
模式开关是自动进行P控制、PI控制切换的功能。
通过Pn10B.0设定切换条件,超过Pn10C、Pn10D、Pn10E、Pn10F的设定值时,P控制起作用。
如果设定了切换条件和条件值,则可抑制加减速时的超调并缩短稳定时间。
(1) 相关参数
通过Pn10B.0选择模式开关的切换条件。
表6-65 设定模式开关参数
参数
选择模式开关
设定条件值的参数
生效时刻
类别
Pn10B
n. □□□0
(出厂设定0)
以内部转矩指令为条件
Pn10C
即时生效
基本设定
n. □□□1
以速度指令为条件
Pn10D
n. □□□02
以加速度为条件
Pn10E
n. □□□03
以位置偏差为条件
Pn10F
n. □□□04
不选择模式开关
-
表6-66 设定切换条件值的参数
参数
含义
生效时刻
类别
Pn10C
模式开关(转矩指令)
即时生效
调谐
Pn10D
模式开关(速度指令)
Pn10E
模式开关(加速度)
Pn10F
模式开关(位置偏差)
例: 将模式开关的切换条件作为转矩指令时(出厂设定)
转矩指令超出Pn10C 中设定的转矩时,速度环将切换为P 控制。
出厂时转矩指令值被设定为200%。