Y7应用手册(常规版).pdf - 第59页
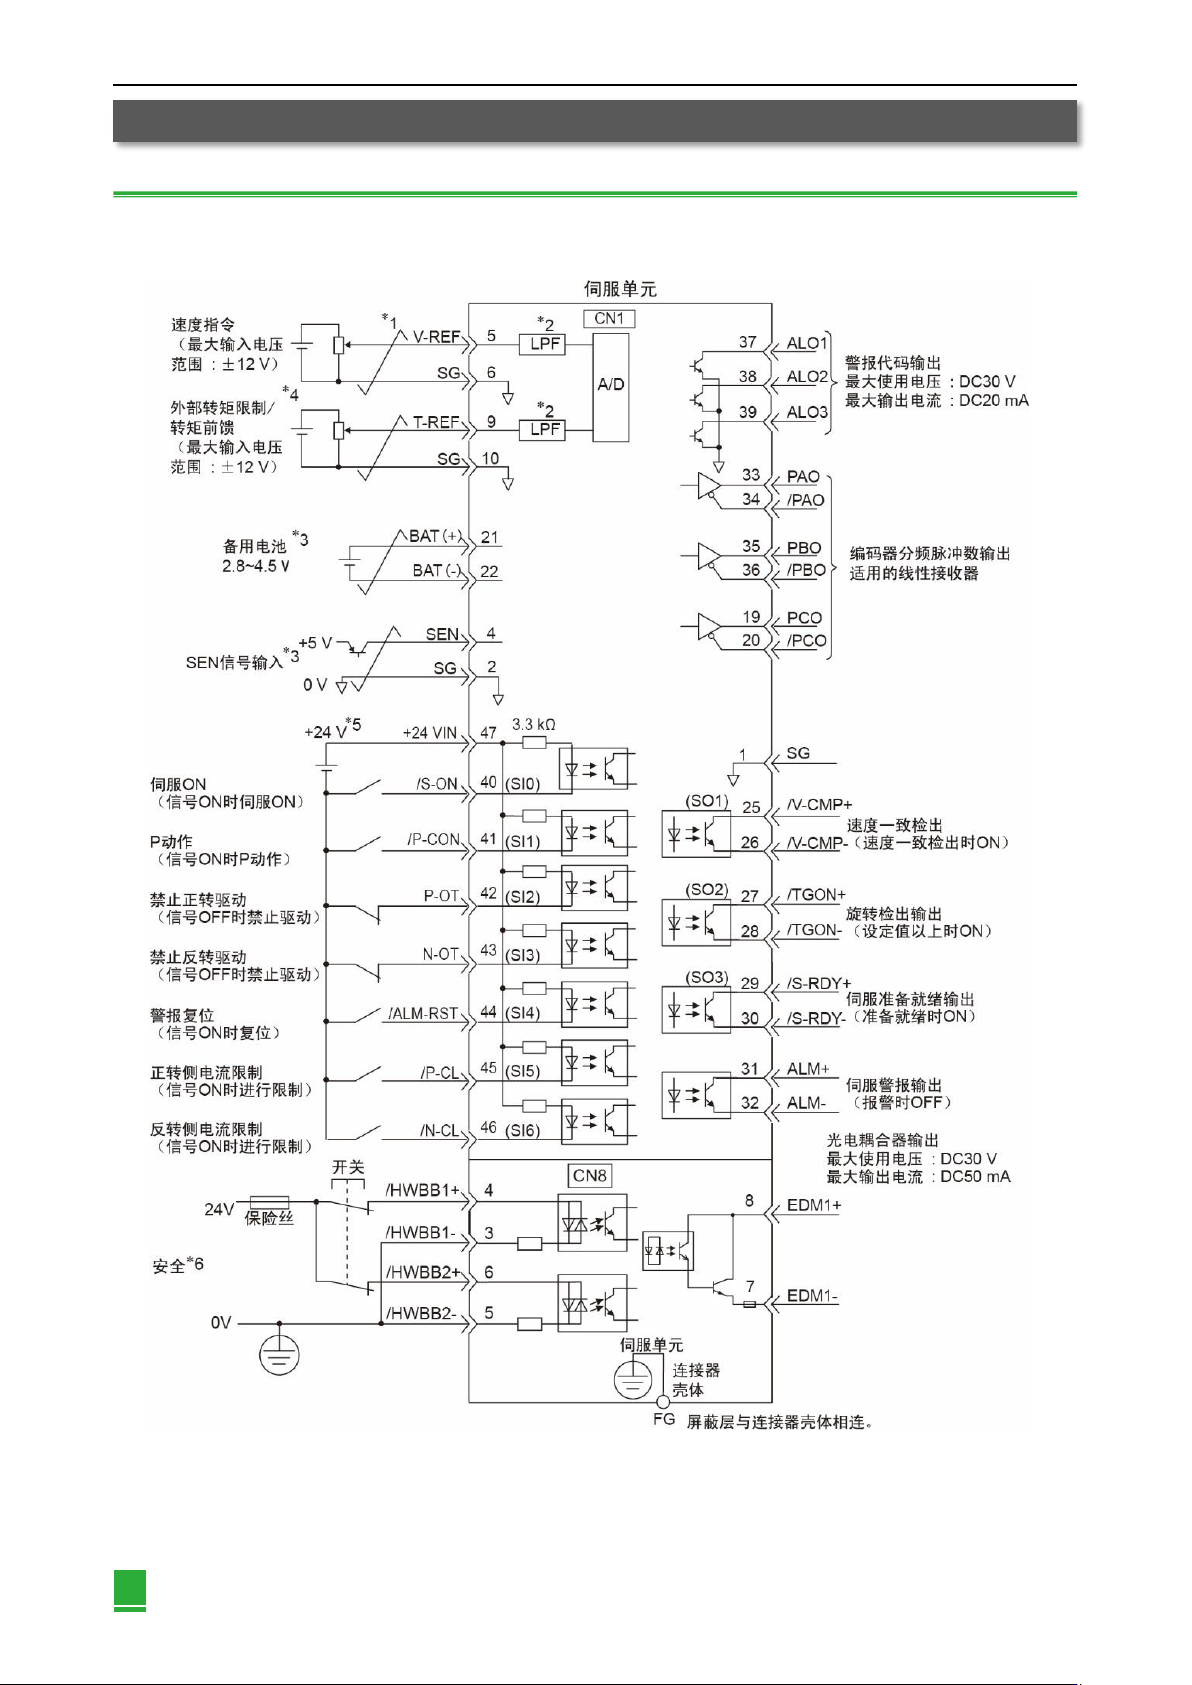
第 2 章 接线与连接 第 2 章 52 2.12 速度 / 位置 / 转矩控制模式下的标 准接线图 2.12.1 速度控制时的连接示例( 脉冲型) 根据上面表格进行管脚修改,报警代码接线及电气规格需确认。 图 2-21 速度控制连 接方式示 例图
接线与连接 第 2 章
第 2 章
51
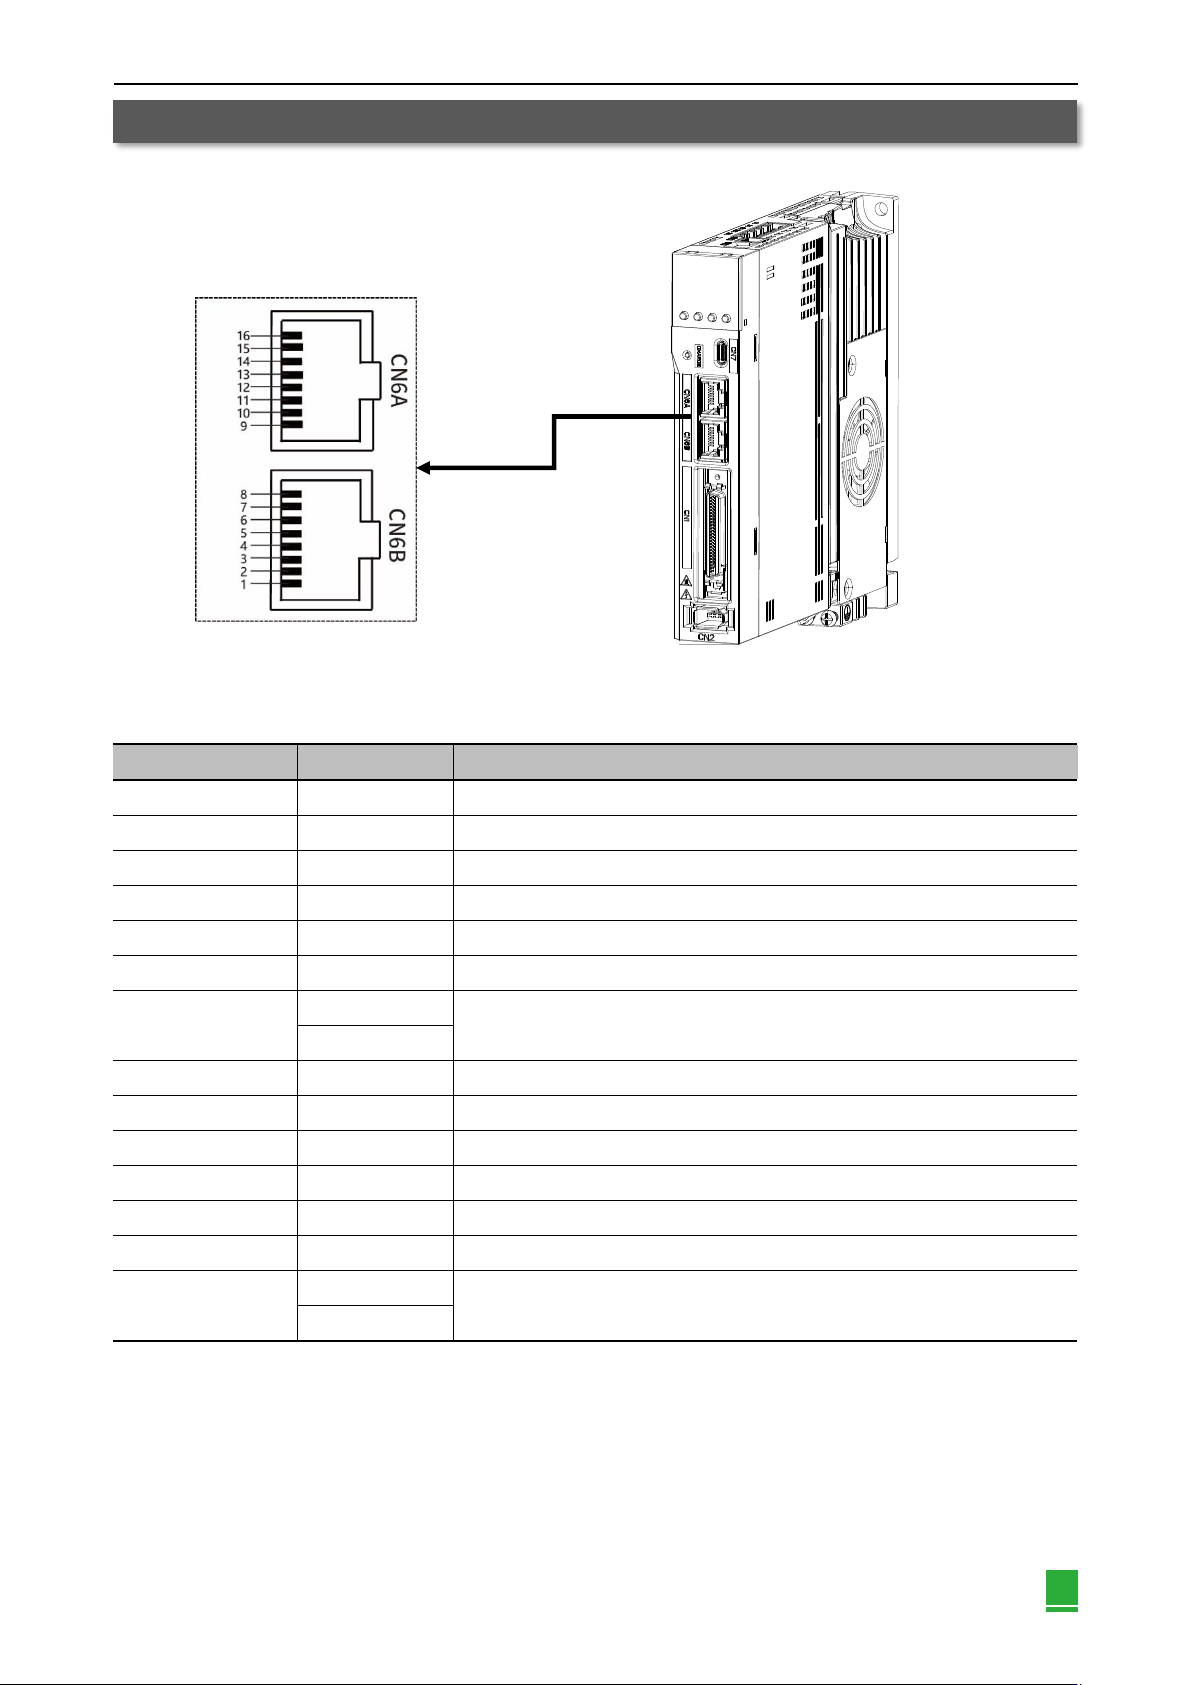
2.11 485接口(CN6)
0
管脚(Pin)
含义
CAN+
1
CANOpen
CAN-
2
CANOpen
CAN-GND
3
CANOpen接地
RS422 B
4
来自上位控制装置的485信号多站通信对应
RS422 A
5
来自上位控制装置的/485信号多站通信对应
SG
6
通讯信号接地
—
7
—
8
CAN+
9
CANOpen
CAN-
10
CANOpen
CAN-GND
11
CANOpen接地
RS422 B
12
来自上位控制装置的485信号多站通信对应
RS422 A
13
来自上位控制装置的/485信号多站通信对应
SG
14
通讯信号接地
—
15
—
16
图2-20 端口CN6 RJ45接口引脚细节图
表2-24 RJ45接口的名称和功能表
第 2 章 接线与连接
第 2 章
52
2.12 速度/位置/转矩控制模式下的标准接线图
2.12.1 速度控制时的连接示例(脉冲型)
根据上面表格进行管脚修改,报警代码接线及电气规格需确认。
图2-21 速度控制连接方式示例图
接线与连接 第 2 章
第 2 章
53
注: *1. 表示双股绞合线。
*2. 一次滤波时的时间参数为30us。
*3. 在使用绝对值编码器时连接。但在使用带电池单元的编码器电缆时,请勿连接备用电池。
*4. 通过参数设定生效。
*5. DC24V 电源由用户自备。另外,DC24V 电源应使用双重绝缘或强化绝缘的设备。
*6. 如果已连接安全设备,却未进行使安全功能动作的接线,伺服单元将不会0N(电机不通电)。使用安全功能时,请在伺服单元附
带的安全跨接连接器插在CN3上的状态下使用。
输入信号DI0~DI6、输出信号I01~I03可通过参数设定来变更分配。详情请参照“2.6.3 输入信号的分配”及 “2.6.6 输出信号的分配”。