Y7应用手册(常规版).pdf - 第158页
调整 第 6 章 151 Pn 1 02 位 置环 增益 等 待时 间 Pn 1 35 切 换时 间 Pn 1 31 Pn 1 06 第 2 位 置环 增益 /C O IN 切 换条 件 A 成立 注:增益切换在 PI 或 I -P 控制方 式( Pn10 B )下均可执 行。 (4 ) 相关参数 表 6-48 调整应用 功能参数 参数 含义 生效时刻 类别 Pn100 速度环增益 即时生效 调谐 Pn101 速度环积分时间 常数 …
第 6 章 调整
150
表6-45 手动切换增益
种类
信号名
连接器针号
设定
含义
输入
/G-SEL
需要分配
OFF
切换为第1增益。
ON
切换为第2增益。
(3) 自动切换增益
“自动切换增益”仅在位置控制时有效。切换条件通过以下设定执行。
表6-46 自动切换增益参数
参数
切换条件
切换增益
切换等待时
切换时间
Pn139
n.□□□2
条件A成立
第1增益
第2增益
等待时间1
Pn135
切换时间1
Pn131
条件A不成立
第2增益
第1增益
等待时间2
Pn136
切换时间2
Pn132
请从以下设定中选择自动切换增益的“切换条件A”。
表6-47 自动切换增益的“切换条件A”参数
参数
位置控制
切换条件A
位置控制以外(不切换)
有效时刻
类别
Pn139
n.□□0□
(出厂设定)
定位完成信号(/COIN)ON
固定于第1增益
即刻生效
调谐
n.□□1□
定位完成信号(/COIN)OFF
固定于第2增益
n.□□2□
定位接近信号(/NEAR)ON
固定于第1增益
n.□□3□
定位接近信号(/NEAR)OFF
固定于第2增益
n.□□4□
位置指令滤波器输出= 0
且指令脉冲输入OFF
固定于第1增益
n.□□5□
位置指令脉冲输入ON
固定于第2增益
*自动切换模式1(Pn139.0=2)
切换增益时的等待时间和切换时间之间的关系
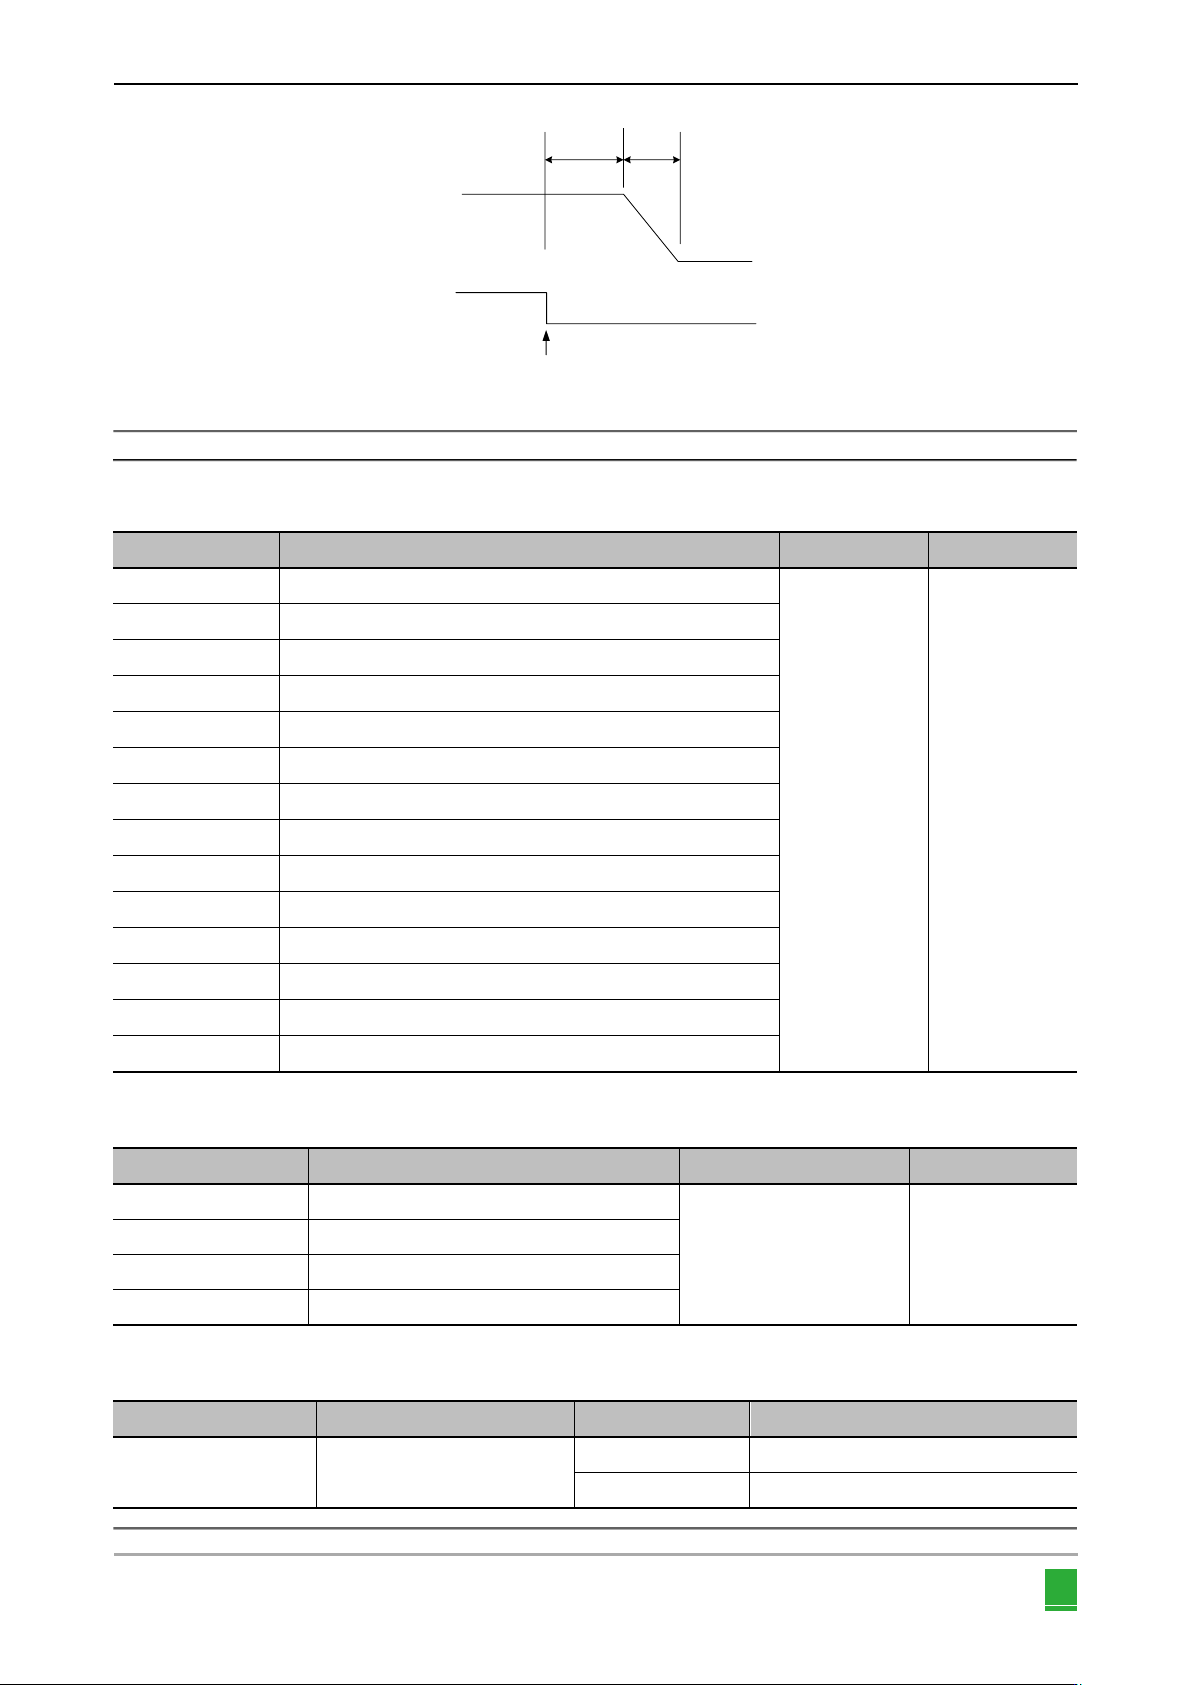
例如,在以定位完成信号(/COIN)ON为条件的自动切换增益模式下,假设为从位置环增益Pn102切换为第2位置环增
益Pn106的情况。切换条件的/COIN信号为ON,且从切换条件已成立的时间开始等待了等待时间Pn135后,在切换时间Pn131
期间将增益从Pn102到Pn106进行直线变更。
第1增益
Pn100
Pn101
Pn102
Pn121
Pn401
切换条件A
成立
等待时间1 Pn135
切换时间1 Pn131
第2增益
Pn104
Pn105
Pn106
Pn122
Pn412
等待时间2 Pn136
切换时间2 Pn132
切换条件
A不成立
调整 第 6 章
151
Pn102
位置环增益
等待时间
Pn135
切换时间
Pn131
Pn106
第2位置环增益
/COIN
切换条件A成立
注:增益切换在PI或I-P控制方式(Pn10B)下均可执行。
(4) 相关参数
表6-48 调整应用功能参数
参数
含义
生效时刻
类别
Pn100
速度环增益
即时生效
调谐
Pn101
速度环积分时间常数
Pn102
位置环增益
Pn401
第1段第1转矩指令滤波时间常数
Pn141
模型追踪控制增益
Pn142
模型追踪控制增益补正
Pn121
摩擦补偿增益
Pn104
第2速度环增益
Pn105
第2速度环积分时间常数
Pn106
第2位置环增益
Pn412
第1段第2转矩指令滤波时间常数
Pn148
第2模型追踪控制增益
Pn149
第2模型追踪控制增益补正
Pn122
第2摩擦补偿增益
(5) 自动增益切换相关参数
表6-49 自动增益切换相关参数
参数
含义
生效时刻
类别
Pn131
增益切换时间1
即时生效
调谐
Pn132
增益切换时间2
Pn135
增益切换等待时间1
Pn136
增益切换等待时间2
(6) 相关监视
表6-50 自动增益切换相关监视编号
监视编号
监视名称
显示值
内容
Un014
有效增益监视
1
第1增益有效时显示
2
第2增益有效时显示
注:免调整功能有效时显示“1”。
图6-4 切换增益时的等待时间和切换时间之间的关系
第 6 章 调整
152
表6-51 自动增益切换相关监视参数
参数
模拟量监视
监视名称
输出值
内容
Pn006
Pn007
n.□□0B
有效增益监视
1V
第1增益有效
2V
第2增益有效
6.8.2 摩擦补偿的手动调整
摩擦补偿功能是对粘性摩擦变动及固定负载变动进行补正的功能。
摩擦补偿功能可以通过高级自动调谐1、高级自动调谐2、单参数调谐进行自动调整,下面就需要进行手动调整时的步骤
进行说明。
(1) 需要设定的参数
要使用摩擦补偿功能,需要进行以下参数的设定。
表6-52 摩擦补偿功能参数
参数
含义
生效时间
分类
Pn408
n.0□□□
(出厂设定)
不使用摩擦补偿功能
即时生效
基本设定
n.1□□□
使用摩擦补偿功能
表6-53 摩擦补偿功能参数
参数
含义
生效时刻
类别
Pn121
摩擦补偿增益
即时生效
调谐
Pn123
摩擦补偿系数
Pn124
摩擦补偿频率补正
Pn125
摩擦补偿增益补正
(2) 摩擦补偿功能的操作步骤
摩擦补偿功能的操作步骤如下所示。
注:使用摩擦补偿功能时,请尽可能正确地设定转动惯量比(Pn103)。如果转动惯量比设定错误,可能会引起振动。
① 将以下摩擦补偿相关参数恢复到出厂设定值。
摩擦补偿增益(Pn121)→出厂设定:100
摩擦补偿系数(Pn123)→出厂设定:0
摩擦补偿频率补正(Pn124)→出厂设定:0
摩擦补偿频率补正(Pn125)→出厂设定:100
注:请使摩擦补偿频率补正(Pn124)、摩擦补偿增益补正(Pn125)始终为出厂设定。
② 为确认摩擦补偿功能的效果,请逐渐增大摩擦补偿系数(Pn123)。
注:通常请将摩擦补偿系数(Pn123)的设定值设为95%以下。如果效果不够明显,请在不产生振动的范围内以10%的幅度增大摩擦补偿增
益(Pn121)的设定值。
调整参数的效果:
Pn121:摩擦补偿增益
设定对外部干扰的响应性的参数。设定值越高,对外部干扰的响应性越好,但在装置有共振频率时,设定值过高可能会产生振动。
Pn123:摩擦补偿系数
设定摩擦补偿效果的参数。设定值越高效果越好,但设定值过高,响应也越容易发生振动。通常请将设定值设在95%以下。
③ 调整效果:调整结果以调整前和调整后的波形图示例表示如下。