Y7应用手册(常规版).pdf - 第202页
报警 显示 第 10 章 195 A.971 : 欠电压 200V 用伺服单元、 AC 电源电 压在 140V 以下, 400V 用伺服 单元、 AC 电源电压 在 280V 以 下 测量电源电压 将电源电压调节 到正常范 围。 运行中电源电压 下降 测量电源电压 增大电源容量。 发生瞬时停电 测量电源电压 如果变更了瞬时停电保持时间( P n 5 09 ) , 则设 定 为较小的值 。 伺 服 单 元 的 保 险 丝 熔 断 — 更换…
第 10 章 报警显示
194
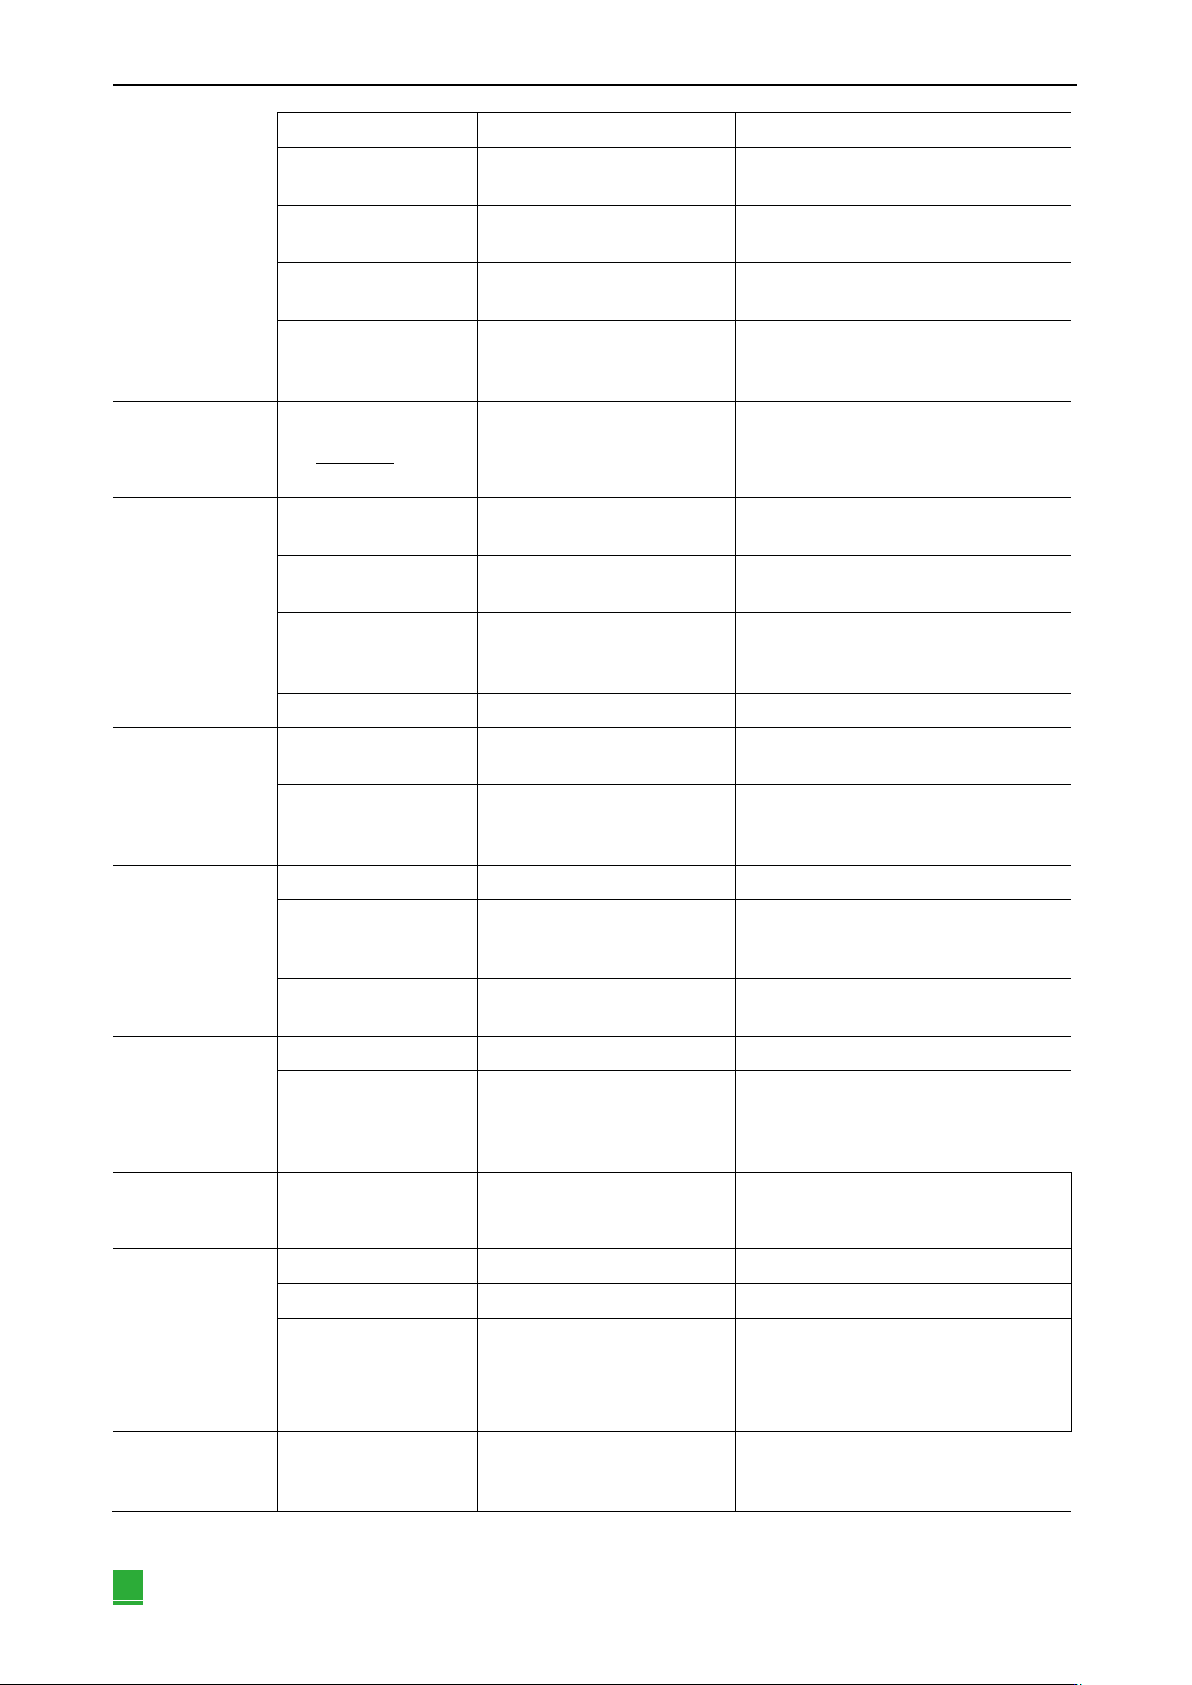
伺服单元的增益较低
确认伺服单元的增益是否过低
通过高级自动调谐等提高伺服增益。
位置指令脉冲的频率较
试着降低指令脉冲频率后再运行
降低位置指令脉冲频率或指令加速
度,或调整电子齿轮比。
位置指令加速度过大。
试着降低指令加速度后再运行
加入位置指令加减速时间常数(Pn216)等的平滑
功能。
相对于运行条件,位置偏差
过大警报值(Pn520)较低
确认位置偏差过大警报值 (Pn520)
是否适当
正确设定 Pn520 的值。
伺服单元故障
—
再次接通电源。仍然发生警报时,有可能是伺服单
元故障。
更换伺服单元。
A.901:
伺服 ON 时位置偏差过大
伺服 ON 时积累的位置偏差
超过
设定的比例
—
进行设定,使在伺服 OFF 时清除位置偏差
或设定伺服 ON 时适当的位置偏差过
大警告值 (Pn528)。
A.910:
过载(变为过载警报
(A.710 A.720)之前的
警告)
电机接线、编码器接线不良
或连接不良
确认接线
确认电机接线、编码器接线是否有问题。
电机运行超过了过载保护特
性
确认电机的过载特性和运行指令
重新探讨负载条件、运行条件。
或者重新研讨电机容量。
由于机械性因素而导致电机
不驱动,造成运行时的负载
过大
确认运行指令和电机速度
改善机械性因素。
伺服单元故障
—
可能是伺服单元故障。更换伺服单元。
A.911:
振动
检出电机动作中的异常振动
确认电机的异常声音和运行时的速
度、转矩波形
降低电机速度或通过单参数调谐等降低伺服增益。
转动惯量比 (Pn103)的值
比实际值大或进行 了大的变
动
确认转动惯量比
正确地设定转动惯量比 (Pn103)。
A.920:
再生过载
(变为再生过载
(A.320)之前的警告)
电源电压超过规格范围。
测量电源电压。
将电源电压设定在规格范围内。
外置再生电阻值、伺服单元
的容量或再生电阻容量不
足,或处于连续再生状态
再次确认运行条件或容量 (容量选择
软件HCServoWorks等)
变更再生电阻值、再生电阻容量或伺服单元容量。
再次进行运行条件的调整 (容量选择软件
HCServoWorks 等)。
连续承受负负载,处于连续
再生状态
确认向运行中的伺服电机施加的负载
再次探讨包括伺服、机械、运行条件在内的系统。
A.921:
DB 过载(变为 DB 过载
(A.731)之前的警告)
电机在被外力驱动
确认运行状态
不要通过外力驱动电机。
DB 停止时的旋转能量超过 DB
电阻的容量
通过 DB 电阻功耗 (Un00B)来确DB
的使用频率
尝试以下措施
・降低伺服电机的指令速度。
・减小转动惯量。
・减少 DB 停止的次数。
A.921:
DB 过载变为 DB 过载
(A.731)之前的警告
伺服单元故障
—
可能是伺服单元故障。
更换伺服单元。
A.930:
绝对值编码器的电池故
障
(绝对值编码器电池的
电压低于规定值)
*仅连接绝对值编码器时
检出
电池连接不良、未连接
确认电池的连接
正确连接电池。
电池电压低于规定值(2.7V)
测量电池的电压
更换电池。
伺服单元故障
—
可能是伺服单元故障。
更换伺服单元。
A.941:
变更了需要重新接通电
源的参数
变更了需要重新接通电源的参
数
—
再次接通电源。
报警显示 第 10 章
195
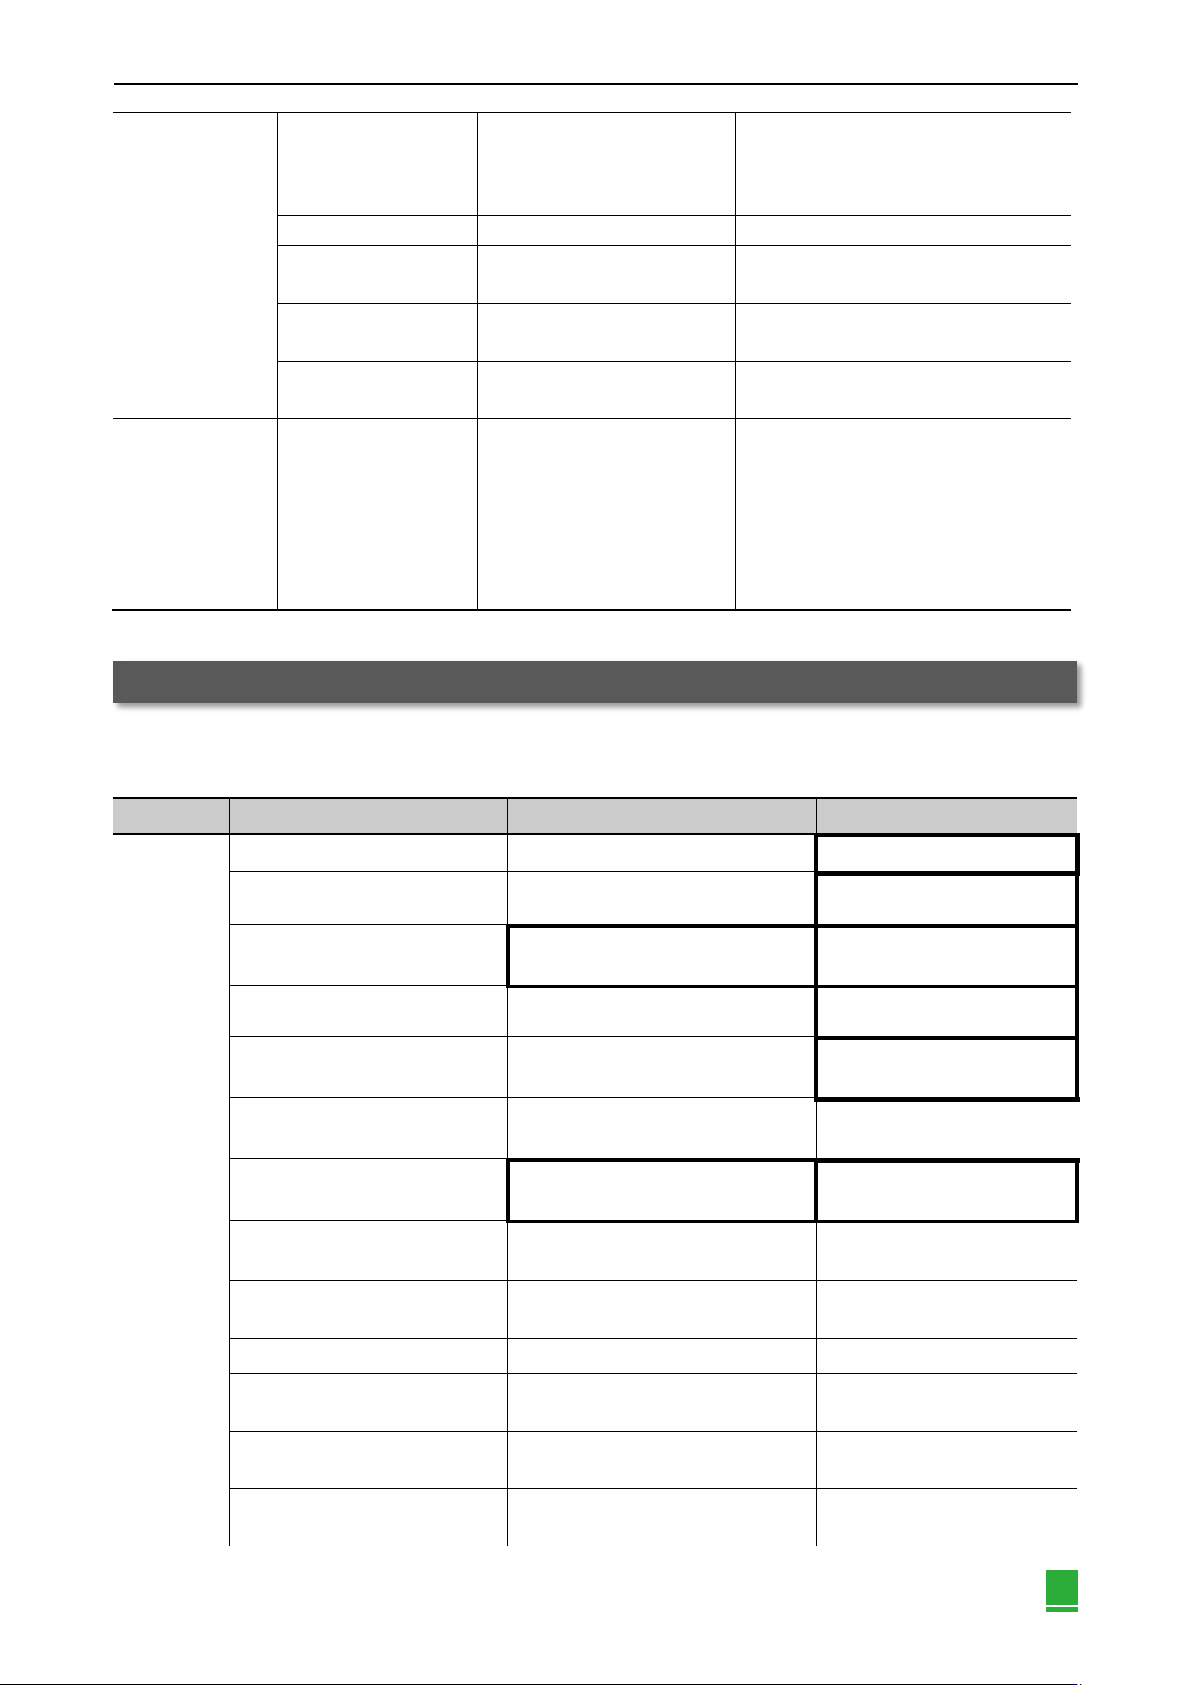
A.971:
欠电压
200V 用伺服单元、AC 电源电
压在 140V 以下,400V 用伺服
单元、AC 电源电压在 280V 以
下
测量电源电压
将电源电压调节到正常范围。
运行中电源电压下降
测量电源电压
增大电源容量。
发生瞬时停电
测量电源电压
如果变更了瞬时停电保持时间(Pn509),则设定
为较小的值。
伺服单元的保险丝熔断
—
更换伺服单元,连接电抗器后再使用伺服单元。
伺服单元故障
—
可能是伺服单元故障。
更换伺服单元。
A.9A0:
超程(检出超程状态)
伺服 ON 中检出了超程
使用输入信号监视 (Un005)确认超
程信号的状态
可以从伺服电机的动作、状态来判断的故障原因及
处理措施”。
另外,如果无法用输入信号监视(Un005)确认超
程信号,则可能是检出了瞬间超程。采取以下措施
・不从上位装置向超程范围发送指令。
・确认超程信号的信号接线。
・采取抗干扰对策。
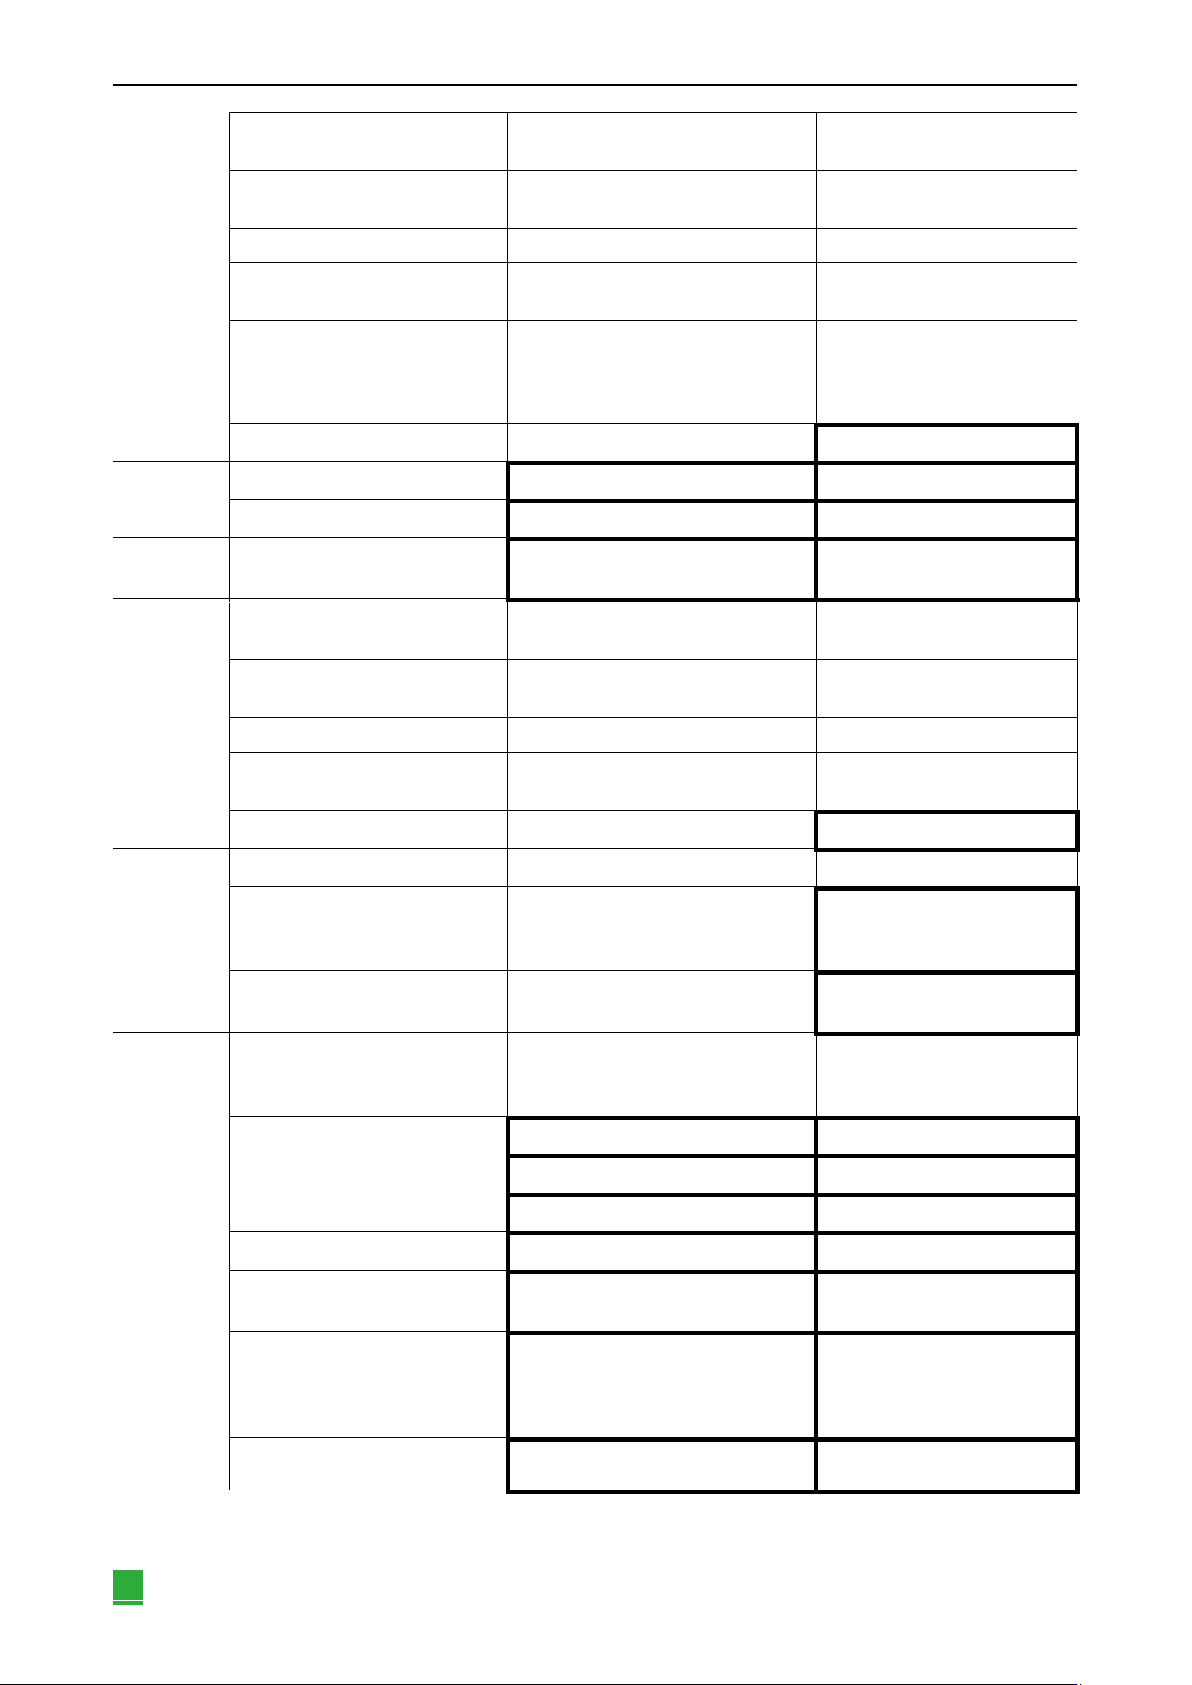
10.3 可以从伺服电机的动作、状态来判断的故障原因及处理措施
可以从伺服电机的动作、状态来判断的故障原因及处理方法如下所示。在一览表中,对用粗线框起的故障进行检查及处
理时,请务必切断伺服系统的电源。
故障内容
原因
确认方法
处理措施
伺服电机不启动
控制电源未接通
测量控制电源端子间的电压
正确进行接线,使控制电源为 ON。
主回路电源未接通
测量主回路电源端子间的电压
正确进行接线,使主回路电源为
ON。
输入输出端子 (CN1)有接线错误和遗漏
确认输入输出端子 (CN1)的连接状态
对输入输出端子 (CN1)进行正
确接线。
伺服电机主回路电缆、编码器电缆的接线
脱落
确认接线状态
正确接线。
伺服电机承受的负载过大
试着进行空载运行,确认负载状态
减轻负载,或更换为容量较大的
伺服电机。
使用的编码器种类与 Pn002.2 的设定不同
确认使用的编码器种类与Pn002.2 的设定
根据所使用的编码器来设定
Pn002.2。
未输入速度 / 位置指令
确认输入信号的分配状态
分配输入信号,以便能正确输入 速度
/ 位置指令。
输入信号 (Pn50A ~ Pn50D)的分配有误
确认输入信号 (Pn50A ~ Pn50D)的分配状态
正确分配输入信号 (Pn50A ~
Pn50D)。
/S-ON 输入为 OFF
确认 Pn50A.0、Pn50A.1 的设定
正确设定 Pn50A.0、Pn50A.1,使
/S-ON 输入为 ON。
/P-CON 输入的功能设定错误
确认 Pn000.1 的设定
根据功能目的正确进行设定。
SEN 输入为 OFF
通过 SEN 信号的 ON/OFF 进行确认
使用绝对值编码器时,将 SEN 信 号置
为 ON。
指令脉冲的模式选择错误
确认 Pn200.0 的设定和指令脉冲的形态
使 Pn200.0 的设定和指令脉冲的形态一
致。
速度指令输入不正确(速度控制时)
在 V-REF 和 SG 间确认控制模式与输入是否一
致
正确设定控制模式和输入方法。
表10-6 故障判断级处理措施表
第 10 章 报警显示
196
转矩指令输入不正确(转矩控时)
在 V-REF 和 SG 间确认控制模式与输入是否一
致
正确设定控制模式和输入方法。
指令脉冲输入不正确(位置控制时)
确认 Pn200.0 的指令脉冲形态和符号 + 脉冲信
号
正确设定控制模式和输入方法。
位置偏差清除 (/CLR)输入保持 ON 状态
确认 /CLR 输入信号 (CN1-14、15)
使 /CLR 输入信号 OFF。
禁止正转驱动 (P-OT)、禁止反转驱动
(N-OT)输入信号保持 OFF 状态
确认 P-OT 或者 N-OT 输入信号
将 P-OT 或者 N-OT 输入信号置为 ON。
安全输入信号 (/HWBB1 或/HWBB2)保
持 OFF 状态
确认 /HWBB1 及 /HWBB2 输入信号
将 /HWBB1、/HWBB2 输入信号置为
ON。
不使用安全功能时,将附带的安全跨接
插头安装到 CN8 上。
伺服单元故障
-
更换伺服单元。
伺服电机瞬间运
行后停止不动
伺服电机的接线错误
确认接线
正确接线。
编码器的接线错误
确认接线
正确接线。
伺服电机的动作
不稳定
伺服电机的电缆接线不良
动力线 (U、V、W 相)及编码器的插头连接
可能不稳定。确认接线
紧固端子或插头的松弛,正确 接线。
未发出指令而伺
服电机旋转
速度指令输入不正确(速度控制时)
在V-REF和SG间确认控制模式与输入是否一
致
正确设定控制模式和输入方法。
转矩指令输入不正确(转矩控制时)
在V-REF和SG间确认控制模式与输入是否一
致
正确设定控制模式和输入方法。
速度指令中有偏置偏差
伺服单元的偏置调整不当
调整伺服单元的偏置。
指令脉冲输入不正确(位置控制时)
确认Pn200.0的指令脉冲形态和符号+脉冲信
号
正确设定控制模式和输入方法。
伺服单元故障
—
更换伺服单元。
动态制动器
(DB)不动作
参数 Pn001.0 的设定值不正确。
确认参数 Pn001.0 的设定值。
正确设定 Pn001.0。。
DB电阻断线
确认转动惯量、速度、DB的使用频率。可能
是转动惯量、速度过 大、DB的使用频率过
大或DB 电阻断线。
更换伺服单元。另外,为了防止断
线,可以采取减轻负载状态的措施。
DB驱动回路故障
-
DB回路部件发生故障。
更换伺服单元。
伺服电机发出异
常声音
在使用免调整功能时(出厂设定)伺服电
机振动很大
确认电机速度的波形
减小负载,使其在容许转动惯量比以
下,或提高免调整值设定(Fn200)的
负载值,或降低刚性值。
机械性安装不良
确认伺服电机的安装状态
重新拧紧安装螺丝。
确认联轴节是否偏芯
使联轴节的芯对准。
确认联轴节的平衡状态
使联轴节保持平衡。
轴承内故障
确认轴承附近的声音、有无振动
更换伺服电机。
振动来源于配套的机械
确认机械侧的活动部分有无异物进入或破损、
变形
与该机械的生产厂家联系。
由于输入输出信号用电缆的规格错误,发
生了噪音干扰
确认输入输出信号用电缆是否满足规格。电缆
规格:双股绞合屏蔽线或者双股绞合整体屏蔽
线(芯线为 0.12mm2 以上,镀锡软铜绞合
线)
使用满足规格的电缆。
由于输入输出信号用电缆过长,发生了噪
音干扰
确认输入输出信号用电缆的长度
使输入输出信号用电缆的长度在3m
以内。