Y7应用手册(常规版).pdf - 第75页
第 3 章 面板与显示 68 3.4 监视显示( Un □□□)的操作 监视显示用于对伺服单元的内部状态的监视,以“ Un 000 ”电机转速监视操作为例。 ( 1 ) 按 下 键切换到辅助功能模式“ ”的显示。 ( 2 ) 长 按 键 1 秒后, 显示当前电机转速“ ”( 显示 0000 表示转速为 0 )。 ( 3 ) 长 按 键约 1 秒钟 , 返回 “ ”菜单。 M S S
面板与显示 第 3 章
67
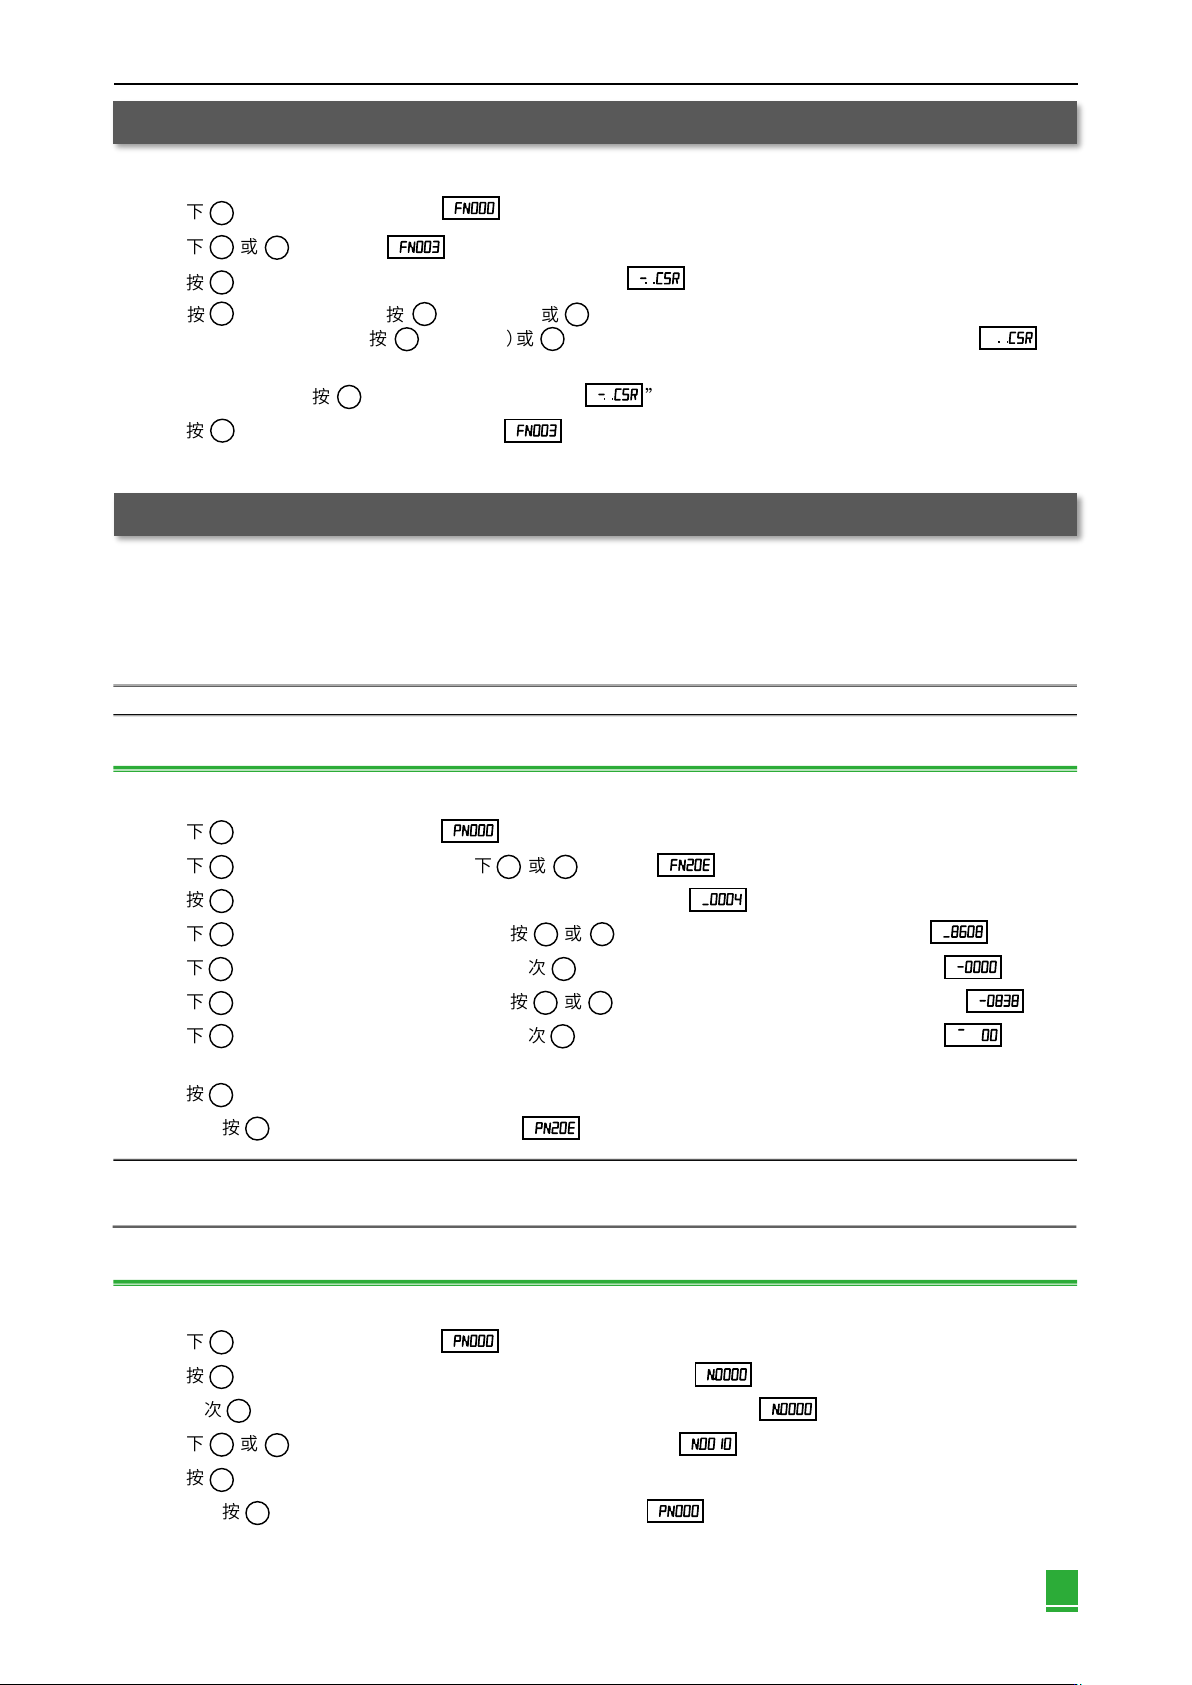
3.2 辅助功能(Fn□□□)的操作
辅助功能用于对伺服单元的功能性操作,以原点搜索“Fn003”操作为例。
(1) 按下 键切换到辅助功能模式“ ”的显示。
(2) 按下 或 键选择到“ ”。
(3)
长按
键1秒后,
显示Fn003 (原点搜索)的执行画面“ ”,持续时间大约1秒。
(4) 先按 键伺服使能,再长按 (电机正转)或 (电机反转)进行原点搜索,伺服电机旋转原点搜索方向根据
Pn000.0的设定而变化。一直按住按 (电机正转)或 (电机反转)键直到伺服电机停止,面板上闪烁显示“ ”,
此时电机搜索原点结束。
(5) 原点搜索结束后,按 键使电机失能,面板显示“ ”。
(6) 长按 键1秒钟后,返回辅助功能菜单“ ”(原点搜索功能)面板显示。
3.3 参数设定(Pn□□□)的操作
Pn□□□的数据设定分两种。
第一种“数值设定型”:设定具体数值。
第二种“功能选择型”:选择应用功能。
下面分别介绍“数值设定型”和“功能选择型”设定方法。
注:当面板显示参数不全时,请将参数“Pn00B.0”修改为“1:显示所有参数”。
3.3.1 数值设定型
以电子齿轮比(分子):“Pn20E”修改成8388608为例。
(1) 按下 键切换到参数设定模式“ ”的显示。
(2) 按下 键选择需要改变的数位后,按下 或 键选择“ ”。
(3) 长按 键约1秒钟,显示画面所示的“Pn2OE”的当前设定值“ ” 。
(4) 按下 键将闪烁的数位进行左右移动,再按 或 键,可设置后四位数8608,面板显示“ ”。
(5) 按下 键将闪烁的数位移到最左边,再按一次 键,切换至中间四位数设置页面,面板显示“ ”。
(6) 按下 键将闪烁的数位进行左右移动,再按 或 键,将中间四位数设置为0838,面板显示“ ”。
(7) 按下 键将闪烁的数位移到最左边,再按一次 键,切换至前两位数设置页面。检查是否为“ ”,至此
Pn20E为前两位+中四位数+后四位数=0008388608。
(8) 长按 键约1秒钟后,确定设定值,面板数值快速闪烁三下。
(9) 再次长按 键约1秒钟后,返回参数设定“ ”(电子齿轮比分子)面板显示。
注:1. 选择后四位数时第一数据位d亮,选择中间四位数时第一数据位g亮,
2. 选择前两位数时第一数据位a亮。若要设置超过四位数参数方法都一致。
3.3.2 功能选择型
以功能选择基本开关0:“Pn000”的控制方式选择“Pn000.1”从速度控制变为位置控制的设定方法为例。
(1) 按下 键切换到参数设定模式“ ”的显示。
(2) 长按 键,显示画面所示的“Pn000”的原始设定值,面板显示“ ”。
(3) 按一次 键,将数位进行左移一位(闪烁)即选择Pn000.1,面板显示“ ”。
(4) 按下 或 键,将设定值变更为“N.0010”,面板显示为“ ”。
(5) 长按 键约1秒钟,确定设定值,面板数值快速闪烁三下。
(6) 再次长按 键约1秒钟后,返回Pn000菜单,面板设定为“ ”。
(7) 为了使设置生效,请重新连接伺服单元的电源。
M
∧
∨
S
M
∧
∨
∧
∨
M
S
M
S
∧
∨
S
S
∧
∨
S
S
S
∧
∨
S
S
S
S
M
S
∧
∨
S
S
S
第 3 章 面板与显示
68
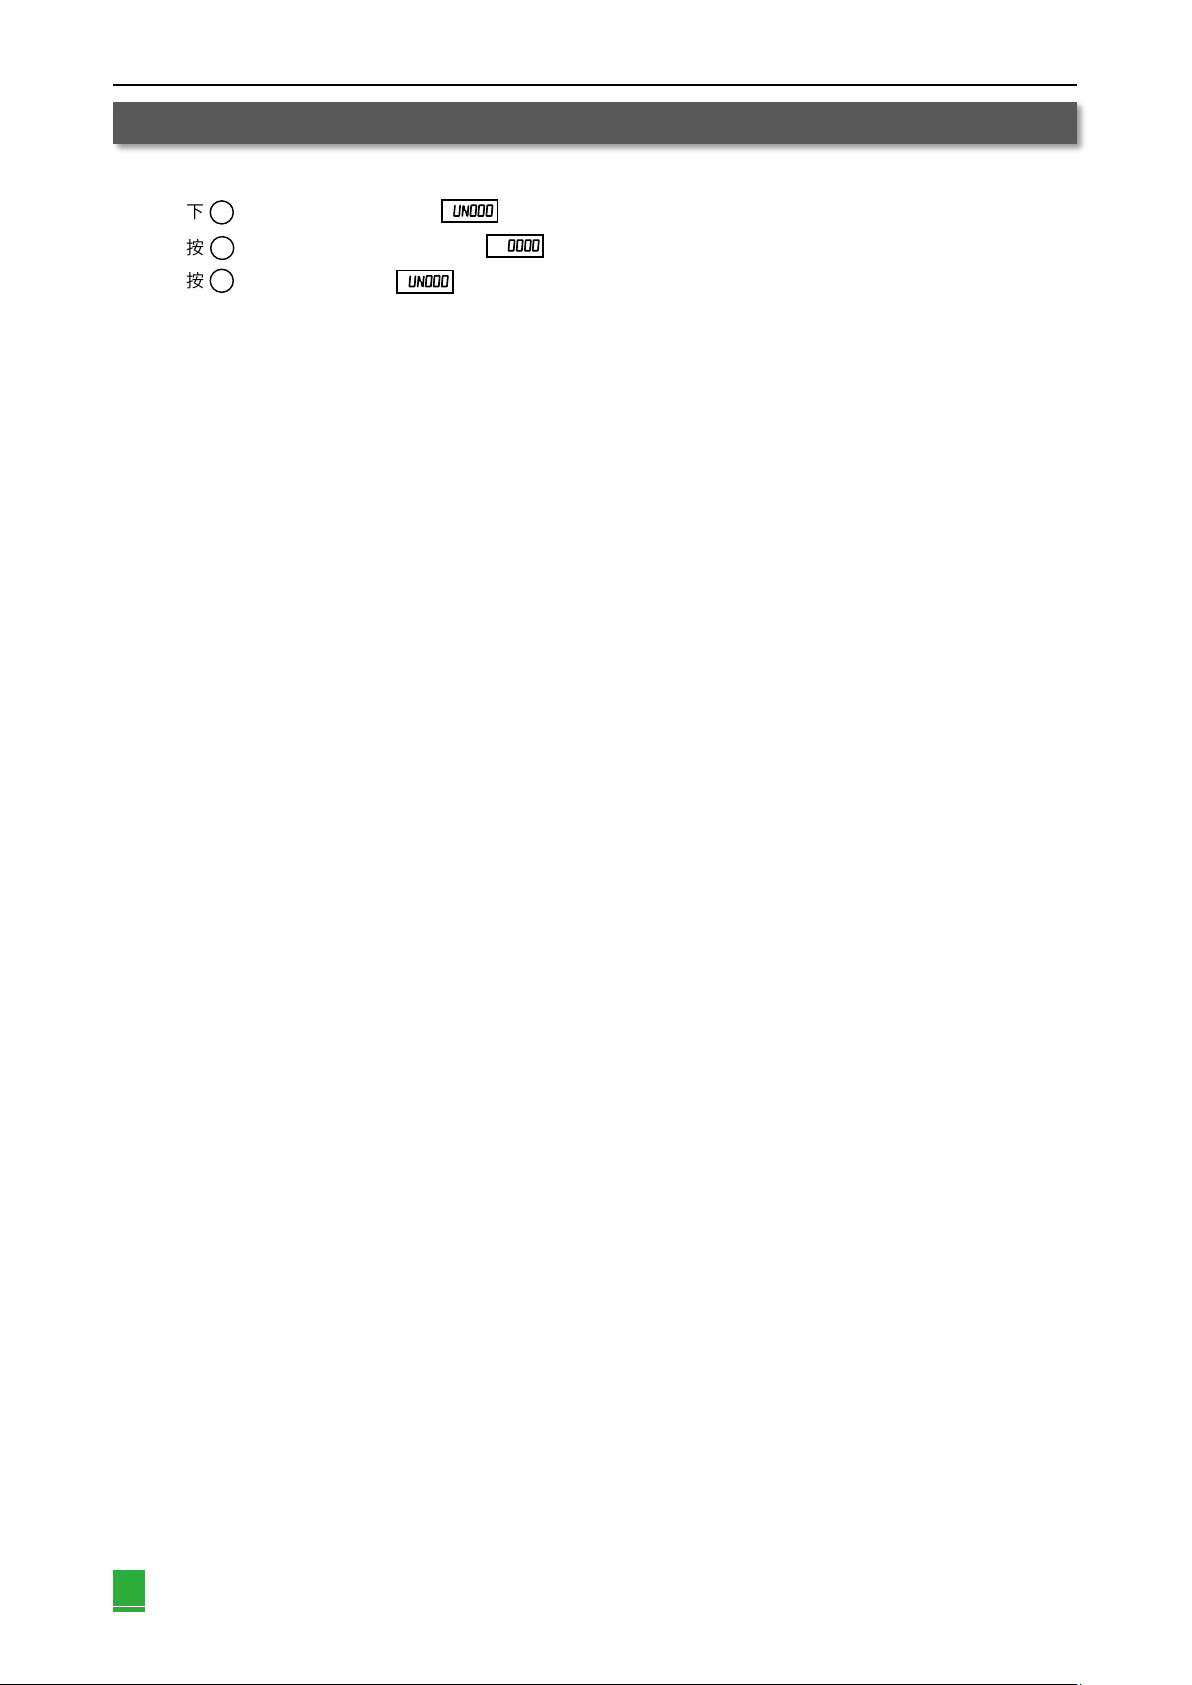
3.4 监视显示(Un□□□)的操作
监视显示用于对伺服单元的内部状态的监视,以“Un000”电机转速监视操作为例。
(1) 按下 键切换到辅助功能模式“ ”的显示。
(2)
长按
键1秒后,
显示当前电机转速“ ”(显示0000表示转速为0)。
(3) 长按 键约1秒钟, 返回“ ”菜单。
M
S
S
第四章 试运行
第四章 试运行 ........................................................................................................................................ 69
4.1 试运行前的检查和注意事项 .................................................................................................. 70
4.2 伺服电机单体试运行 ............................................................................................................. 70
4.3 原点搜索定位(Fn003) ...................................................................................................... 70
4.4 根据上位机指令进行伺服电机单体的试运行 ........................................................................ 70
4.4.1 输入信号的连接和参数修改 ...................................................................................................................... 71
4.4.2 速度控制时的试运行 ................................................................................................................................. 71
4.4.3 以上位装置进行位置控制、以伺服单元进行速度控制时的试运行 ........................................................... 71
4.4.4 位置控制时的试运行 ................................................................................................................................. 72
4.5 将伺服电机与机器机械连接后的试运行 ............................................................................... 72
4.6 带制动器的伺服电机的试运行 .............................................................................................. 73