Y7应用手册(常规版).pdf - 第184页
全闭环控制 第 9 章 177 9.2.2 全闭环控制时的速 度反馈方式的 选择 全闭环控制时的速度反馈方式有下述 2 种,请选择其一。 使用电机编码器速度︰ 在位置控制时,使用外部编码器信号 ; 在速度控制时,使用电机编码器速度。通常以此设定进行使用。 使用外部编码器速度∶ 在位置控制和速度控制时, 均使用外部编码器信号。 如果使用该控制方式, 则在外部编码器分辨率高于电机编码器分辨 率时,可降低速度波动。对于直接驱动电机而言,在连接…
第 9 章 全闭环控制
176
9.1 全闭环型伺服单元的构成和连接示例
下面对全闭环型伺服单元的构成和连接示例进行说明。
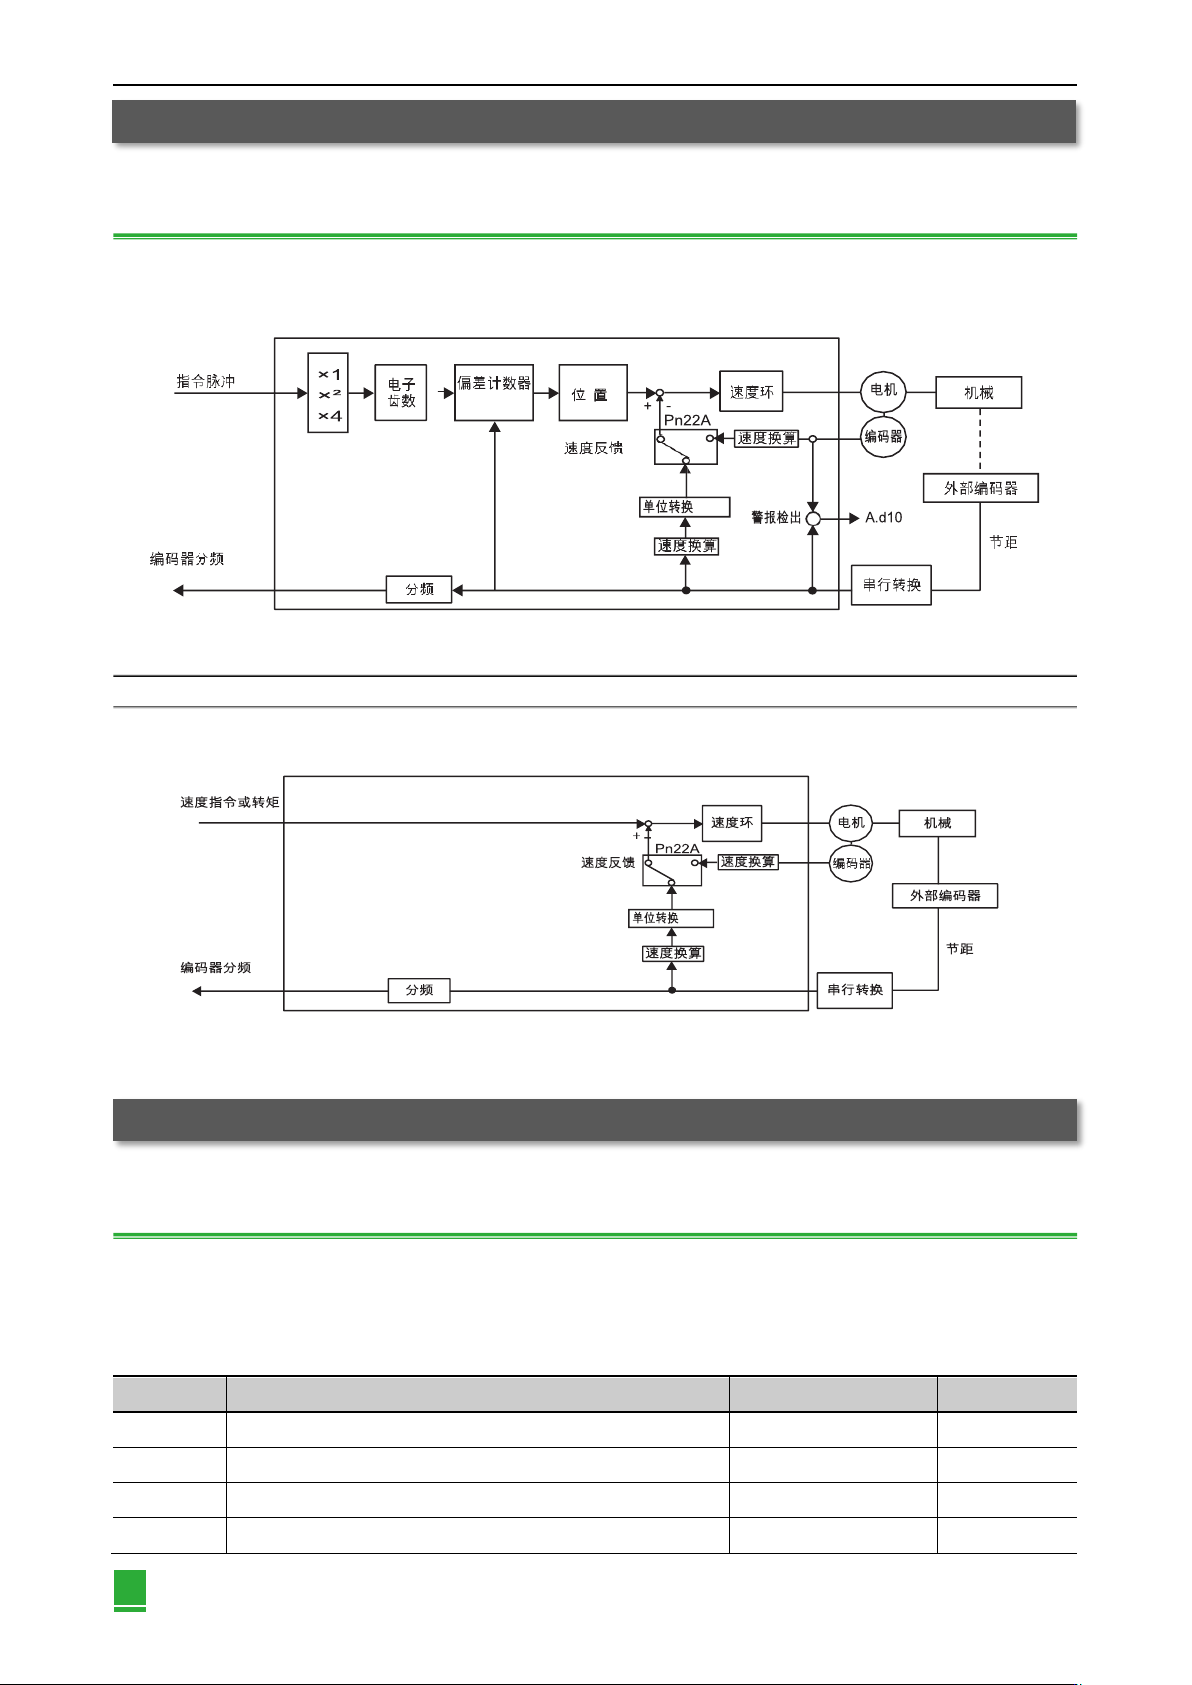
9.1.1 全闭环控制的内部构成图
全闭环控制的内部构成图如下所示:
(1) 在位置控制时使用:
注:关于编码器,可使用增量型编码器或绝对值编码器。绝对值编码器时,作为增量型编码器使用时请设定(Pn002.2=0 )。
(2) 在速度控制时使用:
9.2 全闭环控制相关参数的设定
下面对全闭环控制相关参数的设定方法进行说明。
9.2.1 相关参数的设定顺序
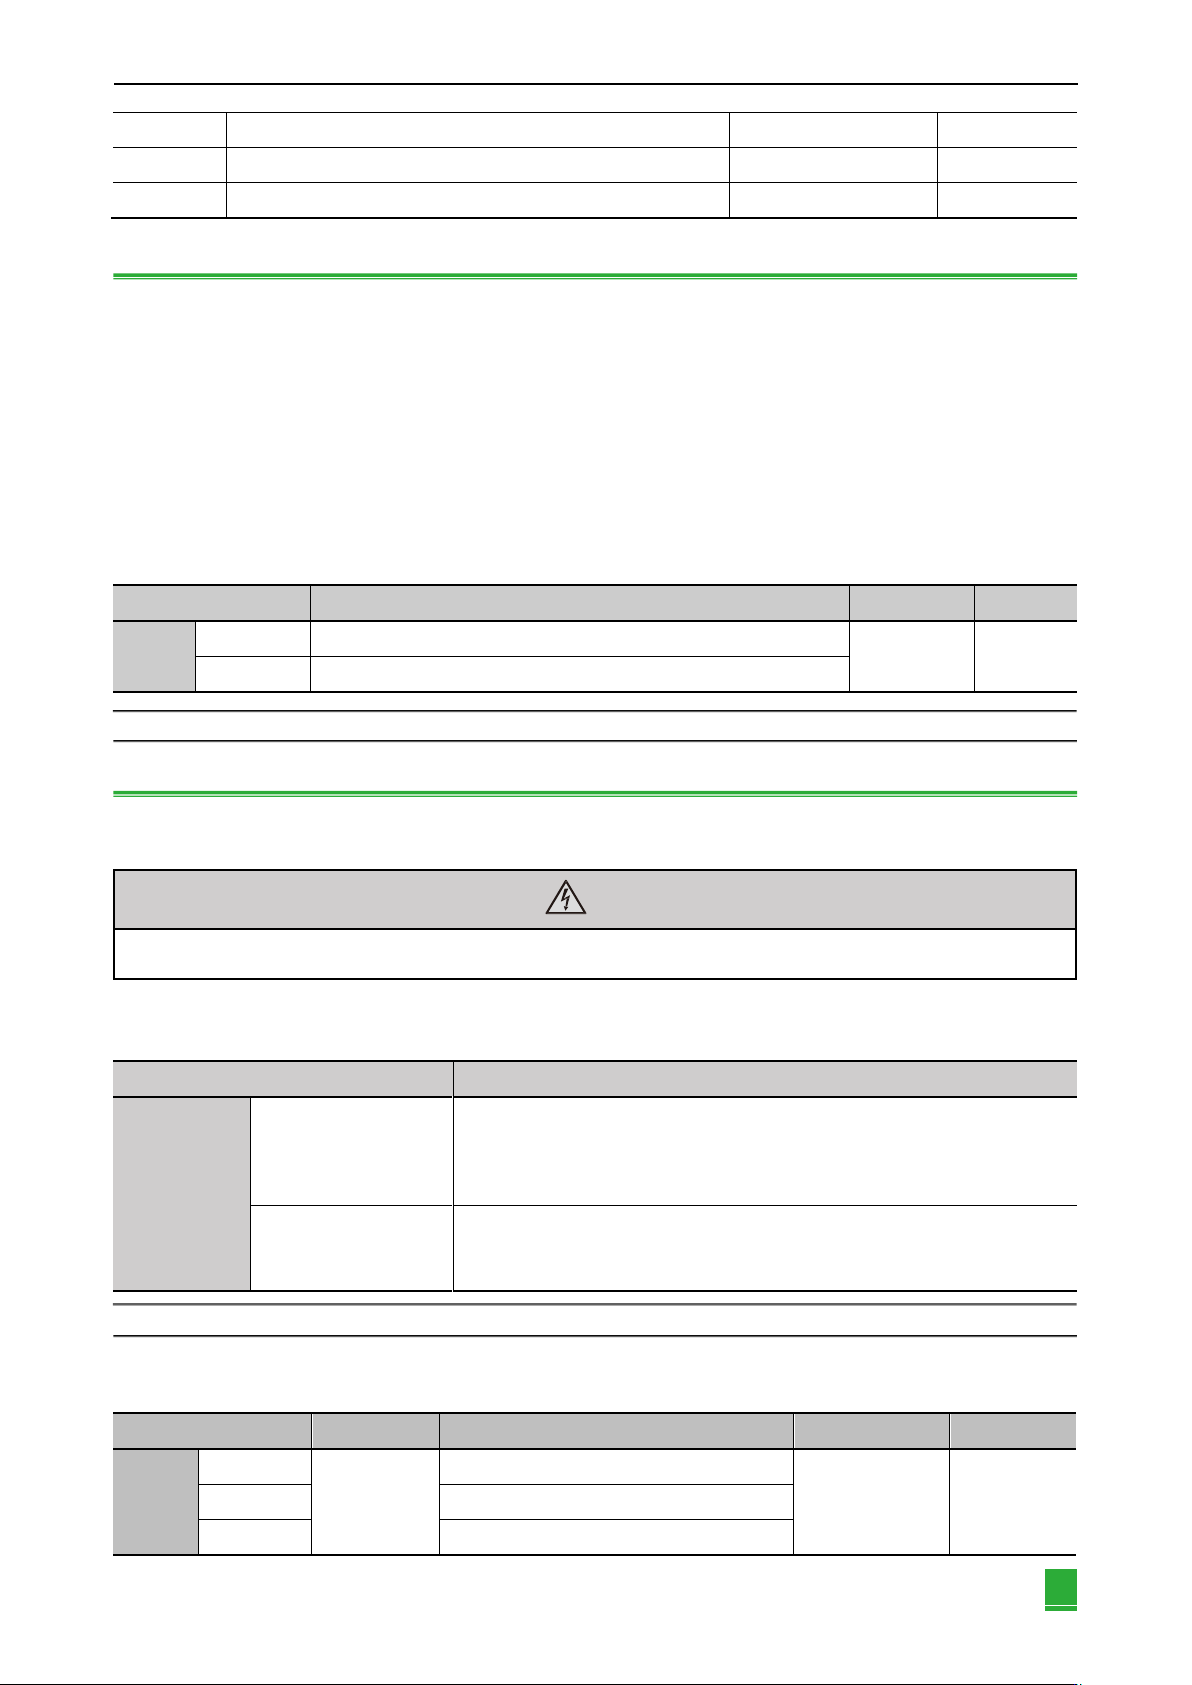
相关参数的基本设定顺序如下所示。
控制方式为速度控制、转矩控制时,请进行步骤1〜4的设定。
控制方式为位置控制时,请进行步骤1〜7的设定。
步骤
设定内容
设定的参数
参照项目
1
选择全闭环控制时的速度反馈方式。
Pn22A
9.2.2
2
设定电机旋转方向。
Pn000.0/Pn002.3
9.2.3
3
设定外部编码器节距值。
Pn20A
9.2.4
4
设定来自伺服单元的编码器分频脉冲输出(PAO、PBO、PCO )。
Pn281
9.2.5
图9-1 位置控制模式下全闭环控制内部构成图
图9-2 速度控制模式下全闭环控制内部构成图
表9-1 相关参数设定顺序表
全闭环控制 第 9 章
177
9.2.2 全闭环控制时的速度反馈方式的选择
全闭环控制时的速度反馈方式有下述2种,请选择其一。
使用电机编码器速度︰
在位置控制时,使用外部编码器信号;在速度控制时,使用电机编码器速度。通常以此设定进行使用。
使用外部编码器速度∶
在位置控制和速度控制时,均使用外部编码器信号。如果使用该控制方式,则在外部编码器分辨率高于电机编码器分辨
率时,可降低速度波动。对于直接驱动电机而言,在连接高分辨率外部编码器时,是极其有效的控制方式。
相关参数:
有关全闭环控制时的速度反馈方式,可通过Pn22A进行选择。
注:
Pn002-3=0
时,不能使用该参数。
9.2.3 电机旋转方向的设定
设定电机旋转方向。进行全闭环控制时,必须同时利用Pn000.0(旋转方向选择)和Ph002.3(外部编码器的使用方法)
来设定电机旋转方向。
(1) Pn000.0的设定
参数
含义
Pn000
n.口口口0
标准设定
(CCW为正转)
(出厂设定)
以CCW为正转方向
n.口口口1
反转模式
(CW为正转)
以CW为正转方向(反转模式)
注:标准设定时的“正转方向”从伺服电机的负载侧来看是“逆时针旋转”。
(2) Pn002.3的设定
参数
名称
含义
生效时间
类别
Pn002
n.0口口口
外部编码器的使
用方法
不使用*
1
(出厂设定)
再次接通电源后
设定
n.1口口口
以标准运行方向进行使用*
2
n.2口口口
预约参数(请勿设定)
5
设定电子齿数。
Pn20E/Pn210
9.2.6
6
设定警报检出。
Pn51B/Pn52A
9.2.7
7
设定模拟量监视信号。
Pn006/Pn007
9.2.8
参数
含义
生效时间
类别
Pn22A
n.0口口口
使用电机编码器速度。(出厂设定)
再次接通电源后
设定
n.1口口口
使用外部编码器速度。
表9-2 Pn22A参数设定表
如果设定错误,可能会导致机械系统失控。
注意
表9-3 Pn000参数设定表
表9-4 Pn002参数设定表
第 9 章 全闭环控制
178
n.3口口口
以反转运行方向进行使用*
3
n.4口口口
预约参数(请勿设定)
注: *1. 如果设定Pn002.3=0,则切换为半闭环下的位置控制模式。
*2. CCW时,以标尺累加计数的方向为正转方向。
*3. CW时,以标尺累加计数的方向为正转方向。
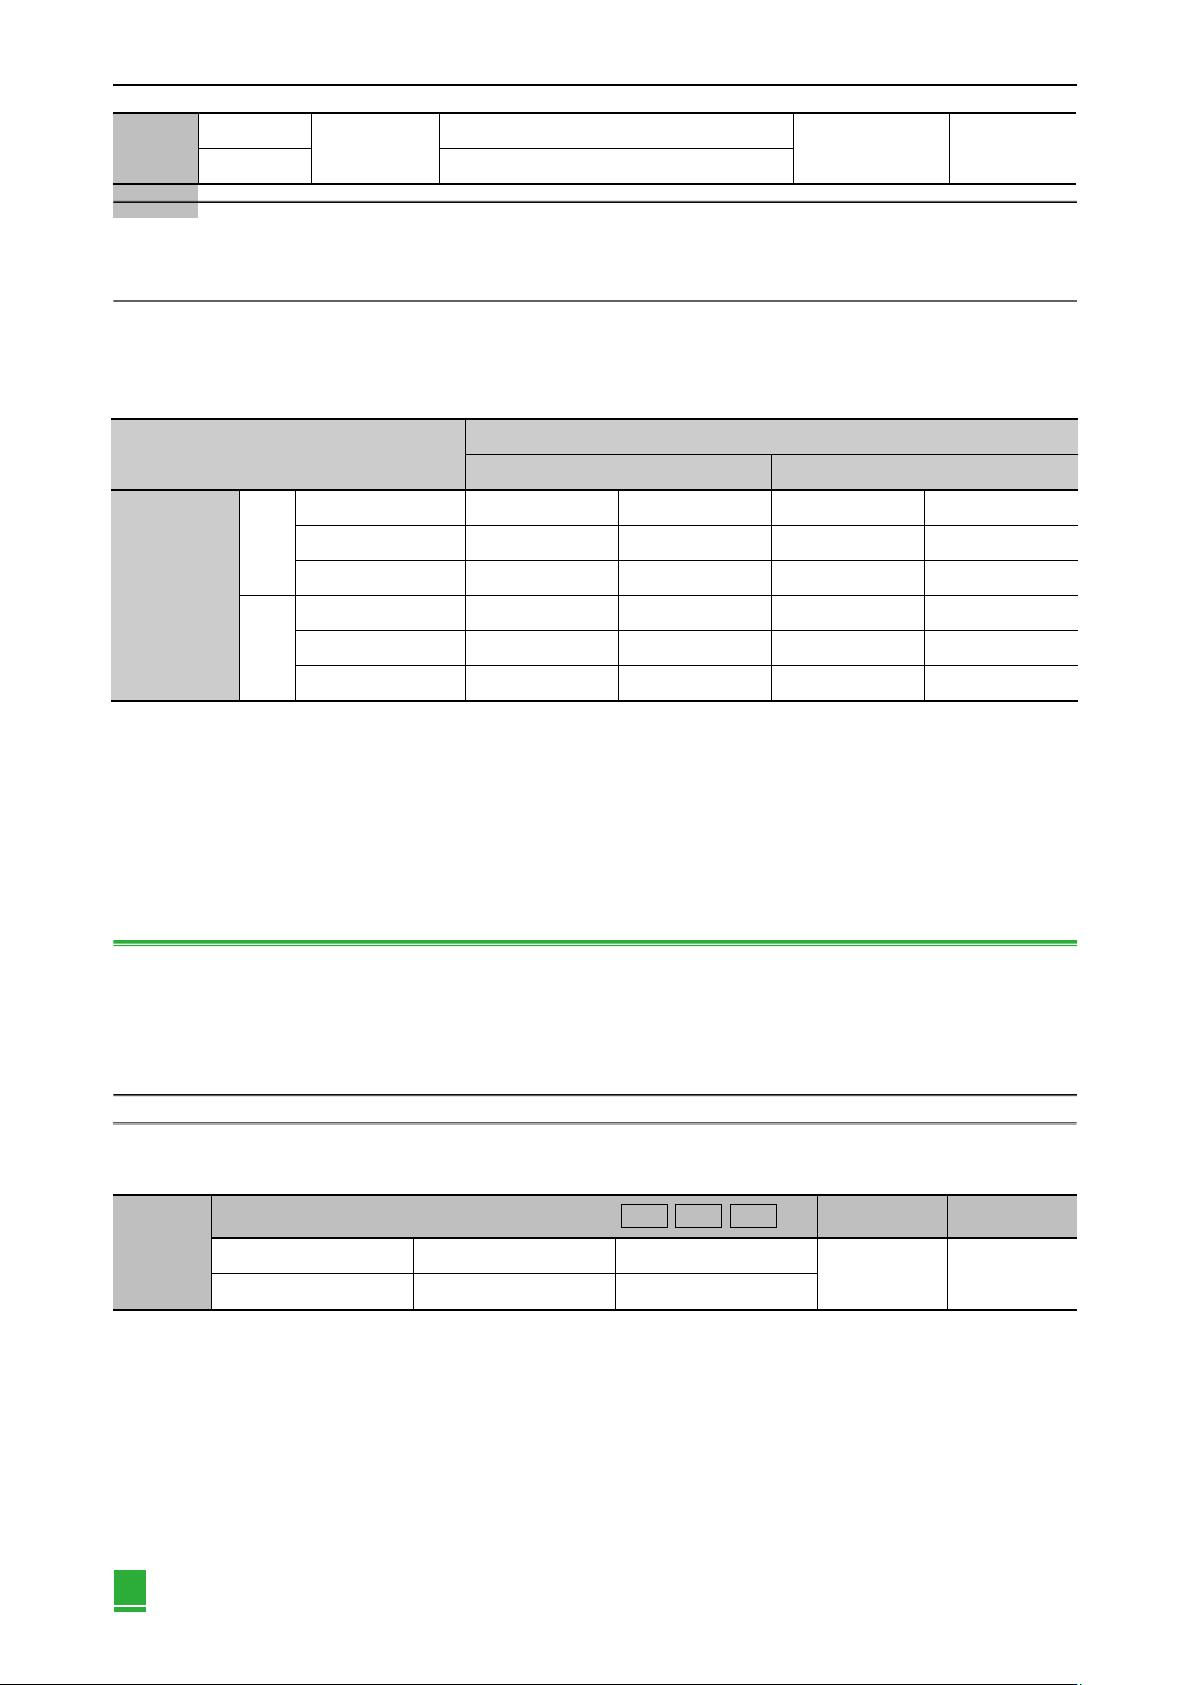
(3) 电机旋转方向与外部编码器脉冲方向的关系
电机旋转方向与外部编码器脉冲方向的关系如下所示:
• 相对于电机旋转方向CCW,外部编码器输出如果cos超前,请设定为Pn002.3=1(标准运行方向);如果sin超前,请设定
为Pn002.3 = 3 (反转运行方向)。
(确认方法)当Pn000.0 =0、Pn002.3= 1时,用手使电机沿CCW方向旋转,如果Un00E(全闭环反馈脉冲计数器)累加计
数,则设定为 Pn002.3= 1。如果倒计数,则设定为Pn002.3= 3。
• 如果 Pn002.3 = 1,当电机沿正转方向旋转时,编码器脉冲输出变为B相超前。如果Ph0002.3= 3,当电机沿正转方向
旋转时,编码器脉冲输出变为A相超前。
9.2.4 外部编码器的正弦波频率设定
通过Pn20A设定电机旋转1圈的外部编码器节距值。
(1) 设定例
【各参数】:外部编码器节距︰20 μm 滚珠丝杠节距︰30 mm 速度︰1600 mm/s
如果直接连接电机,则30 mn/0.02 mm = 1500,故设定值为“1500”。
注:出现尾数时,请将小数点后的数字四舍五入。
(2) 相关参数
Pn20A
外部编码器节距值 速度 位置 转矩
生效时间
分类
设定范围
设定单位
出厂设定
再次接通电源后
基本设定
4 〜 1048576
1 节距/Rdv
32768
(3) 关于误差
电机旋转1圈的外部编码器节距值不是整数时,相对于速度环,位置环增益(Kp)、前馈、位置指令速度监视为包含误差
的状态。但对位置精度并无影响,因此不会发生位置偏差。
参数
Pn002.3 (外部编码器的使用方法)
1
3
Pn000.0
(电机旋转方向)
0
指令方向
正转指令
反转指令
正转指令
反转指令
电机旋转方向
CCW
CW
CCW
CW
分频脉冲
B 相超前
A 相超前
A 相超前
B 相超前
1
指令方向
正转指令
反转指令
正转指令
反转指令
电机旋转方向
CW
CCW
CW
CCW
分频脉冲
B 相超前
A 相超前
A 相超前
B 相超前
表9-5 电机旋转方向与外部编码器脉冲方向的关系表
表9-6 Pn20A参数设定表