Y7应用手册(常规版).pdf - 第188页
第十章 报警显示 第十章 报警显示 .................................................................................................................................. 181 10.1 显示警报时 ................................ .......................…
第 9 章 全闭环控制
180
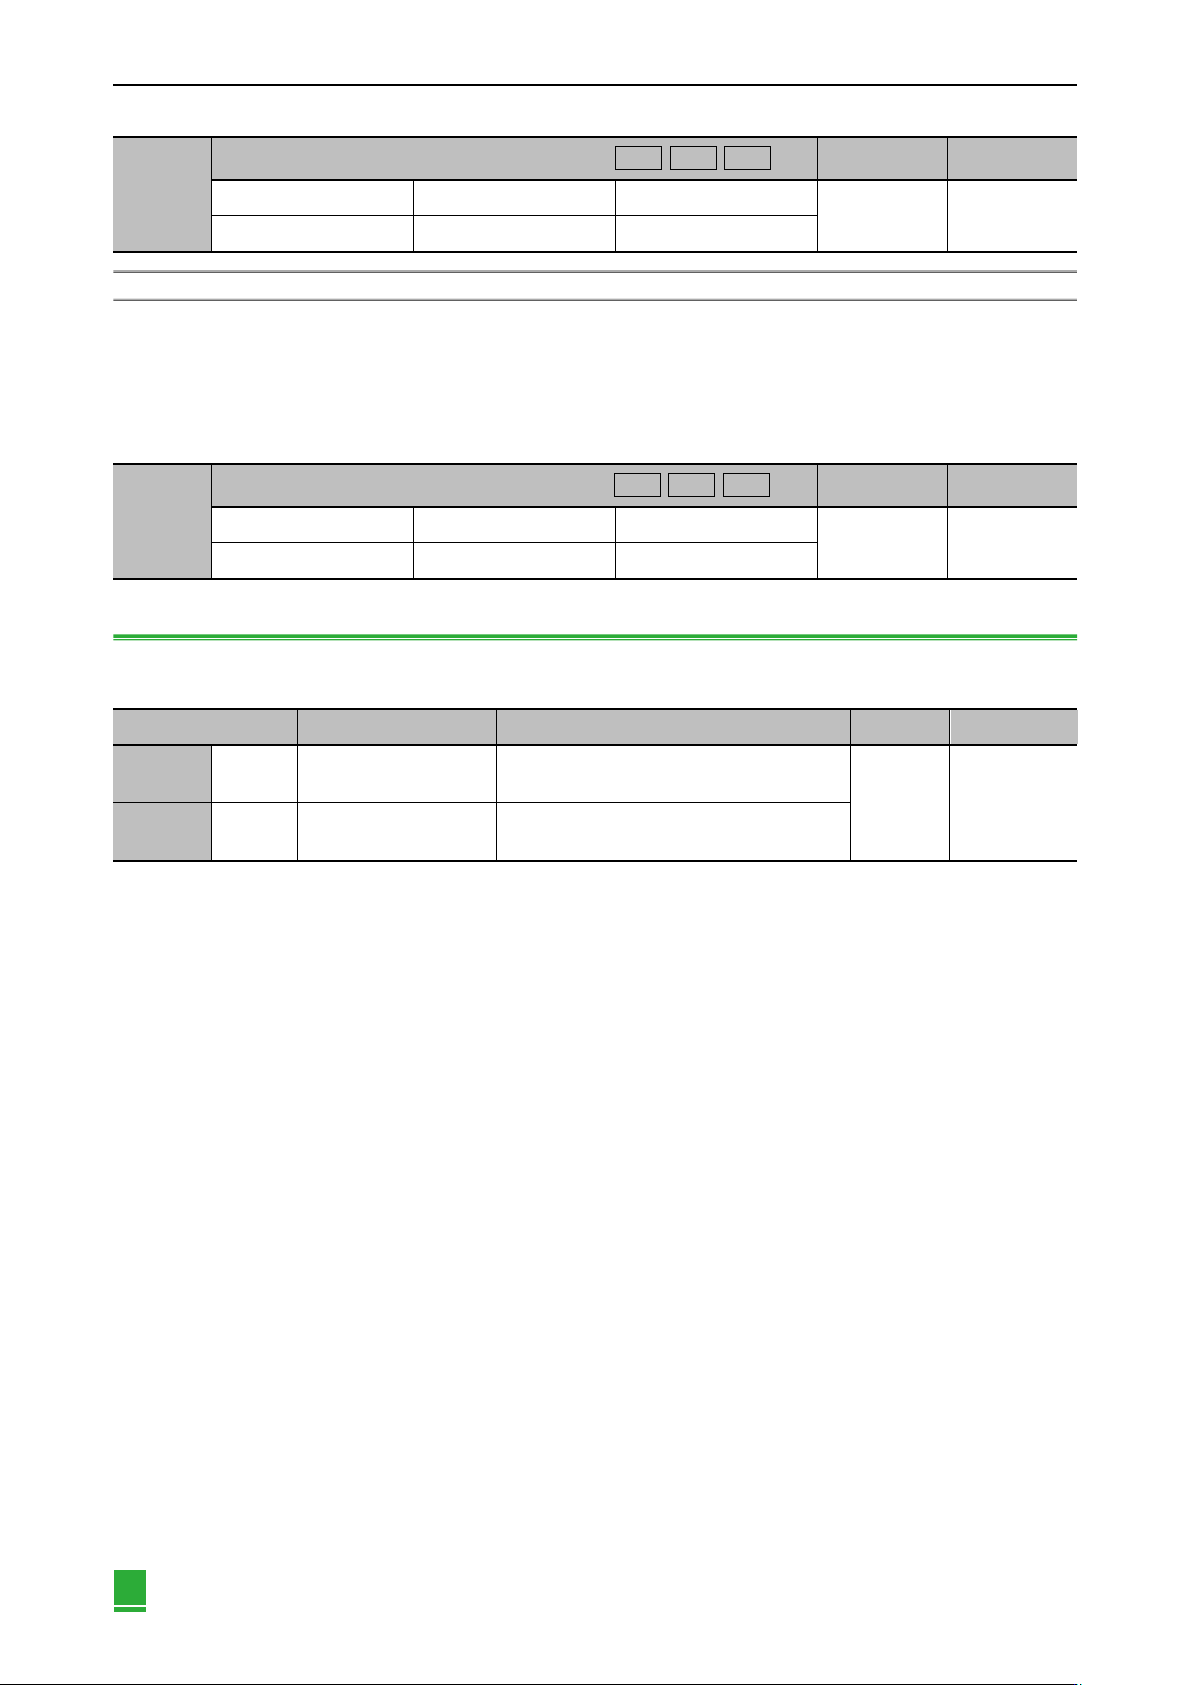
Pn51B
电机 — 负载位置间偏差过大警报 速度 位置 转矩
生效时间
分类
设定范围
设定单位
出厂设定
即时生效
基本设定
0 〜 1073741824 (2
30
)
1 指令单位
1000
注:设定为“0”时,不输出“电机–负载位置间偏差过大警报(A. d10)”。
(2) 全闭环旋转1圈的乘积值(Pn52A)的设定
设定电机旋转1圈的“电机与外部编码器之间偏差的系数”。可用于防止因外部编码器的损坏而引起的失控,或用于检
出皮带机构中的“滑动”。
相关参数:
Pn52A
全闭环旋转 1 圈的乘积值 速度 位置 转矩
生效时间
分类
设定范围
设定单位
出厂设定
即时生效
基本设定
0 〜 1070
1%
20
9.2.8 模拟量监视信号的设定
设定模拟量监控信号:
参数
名称
内容
生效时间
类别
Pn006
n.口口06
模拟量监视 1 信号选择
电机–负载间位置偏差【0.01V/1指令单位】*出厂
设定为n.口口02
即时生效
调谐
Pn007
n.口口07
模拟量监视 2 信号选择
电机–负载间位置偏差【0.01V/1指令单位】*出厂
设定为n.口口00
表9-8 Pn51B参数设定表
表9-9 Pn52A参数设定表
表9-10 模拟量监控参数设定表
第十章 报警显示
第十章 报警显示 .................................................................................................................................. 181
10.1 显示警报时 ..........................................................................................................................182
10.1.1 警报一览表 .......................................................................................................................................... 182
10.1.2 警报的原因及处理措施 ....................................................................................................................... 184
10.2 警告显示 ..............................................................................................................................193
10.2.1 警告一览表 .......................................................................................................................................... 193
10.2.2 警告的原因及处理措施 ....................................................................................................................... 193
10.3 可以从伺服电机的动作、状态来判断的故障原因及处理措施 ...........................................195
第 10 章 报警显示
182
10.1 显示警报时
本节对显示警报时的处理方法进行说明。
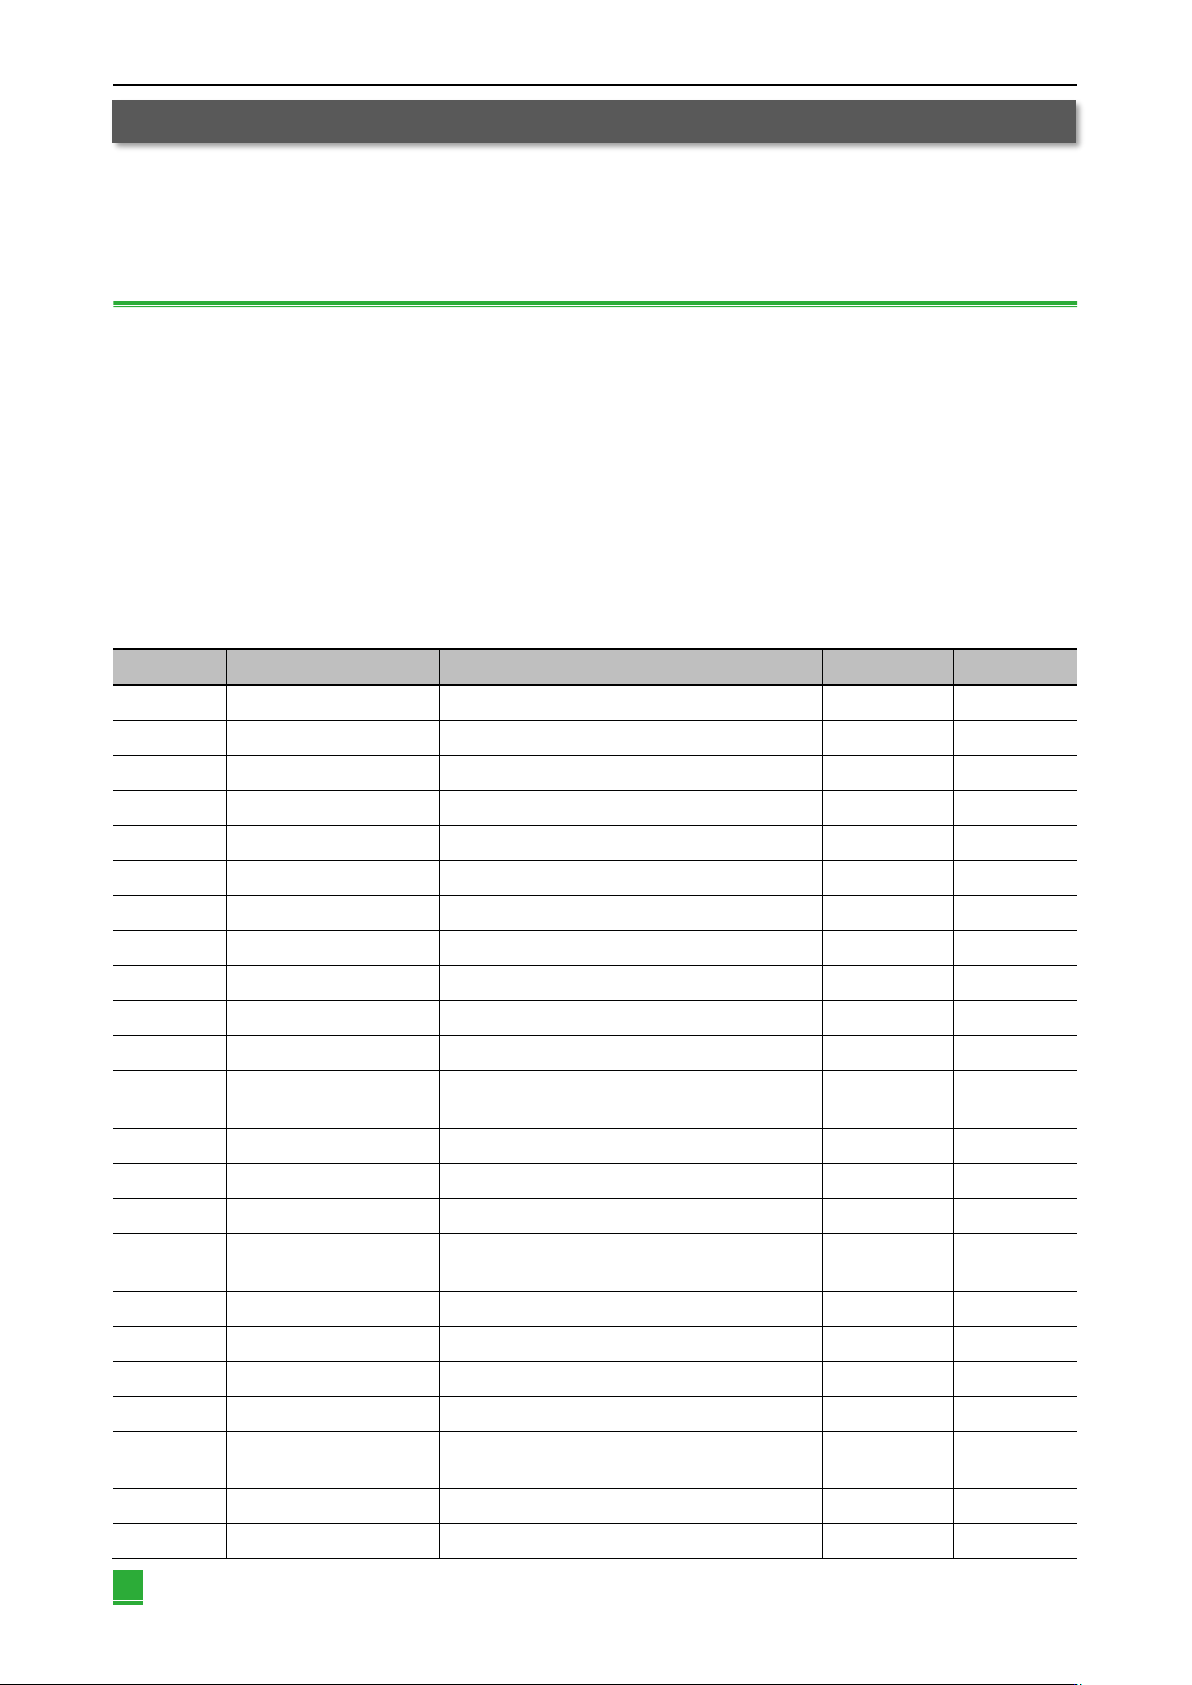
“10.1.1 警报一览表”中按照警报编号的顺序,列出了警报名称、警报内容、发生警报时的停止方法、警报复位可否。
“10.1.2 警报的原因及处理措施”中列出了警报的原因及其处理方法。
10.1.1 警报一览表
警报的停止方法:
BM.1:警报时的停止方法取决于 Pn001.0。出厂设定为动态制动器 (DB)停止。
BM.2:警报时的停止方法取决于 Pn00B.1。出厂设定为速度指令为零的零速停止。
转矩控制时,一般使用 BM.1 的停止方法。通过设定 Pn00B.1 = 1,可以设定与 BM.1 相同的停止方法。在 协调使用多台
伺服电机时,为了防止因警报时的停止方法各不相同而损坏机械,可以使用该停止方法。
警报复位可否:
可:可通过警报复位解除警报。但如果未彻底排除警报原因,则无法解除警报。
否:无法解除警报。
警报一览表如下所示:
警报编号
警报名称
警报内容
警报时的 停止方法
警报复位
可否
A.020
参数和校验异常
伺服单元内部参数的数据异常。
BM.1
否
A.021
参数格式化异常
伺服单元内部参数的数据格式异常。
BM.1
否
A.022
系统和校验异常
伺服单元内部参数的数据异常。
BM.1
否
A.030
主回路检出部异常
主回路的各种检出数据异常。
BM.1
可
A.040
参数设定异常
超出设定范围。
BM.1
否
A.041
分频脉冲输出设定异常
编码器分频脉冲数(Pn212)不符合 设定范围或设定条件。
BM.1
否
A.042
参数组合异常
多个参数的组合超出设定范围。
BM.1
否
A.044
半闭环 / 全闭环参数设定异常
选购模块和 Pn00B.3、Pn002.3 的 设定不符。
BM.1
否
A.050
组合错误
在可组合的电机容量范围外。
BM.1
可
A.051
产品未支持警报
连接了不支持的产品。
BM.1
否
A.080
直线型电机刻度间距设置错误
光栅尺节距 (Pn282)的值为出厂设定值
BM.1
否
A.0b0
伺服 ON 指令无效警报
执行了电机通电辅助功能后,
从外部输入了伺服 ON (/S-ON)信号。
BM.1
可
A.100
过电流检出
过电流流过了功率晶体管或散热片
过热。
BM.1
否
A.300
再生故障
再生类故障。
BM.1
可
A.320
再生过载
发生了再生过载。
BM.2
可
A.330
主回路电源接线错误
・AC 输入 /DC 输入的设定错误
・电源接线错误。
BM.1
可
A.400
过电压
主回路 DC 电压异常高。
BM.1
可
A.410
欠电压
主回路 DC 电压不足。
BM.2
可
A.450
主回路电容过电压
主回路电容老化或者故障。
BM.1
否
A.510
过速
电机速度为最高速度以上。
BM.1
可
A.511
分频脉冲输出过速
超过了设定的编码器分频脉冲数
(Pn212)的脉冲输出速度上限。
BM.1
可
A.520
振动警报
检出电机速度异常振动。
BM.1
可
A.521
自动调谐警报
在免调整功能自动调谐中检出了振动。
BM.1
可
表10-1 警报一览表